【MATLAB例程】基于接收信号强度(RSS)的UHF RFID三维室内定位,含信号建模、噪声仿真、位置解算、性能评估

【MATLAB代码】基于接收信号强度(RSS)的UHF RFID三维室内定位,含信号建模、噪声仿真、位置解算、性能评估。订阅专栏后可查看完整代码 本文提出了一种基于接收信号强度指示(RSSI)的UHF RFID三维室内定位仿真系统,使用MATLAB实现被动式标签定位的全流程模拟。通过蒙特卡洛分析验证了算法的稳定性。系统提供了完整的可视化界面,包括三维定位场景、距离对比图和误差分布统计。 阅读详情

在这里插入图片描述

原创代码,禁止翻卖,包运行成功

代码简介

概述

本程序是基于**接收信号强度指示(RSSI)**的 UHF RFID 三维室内定位仿真系统,使用 MATLAB 实现。系统模拟了被动式 UHF RFID 标签在三维空间中的定位过程,涵盖从信号建模、噪声仿真、位置解算到统计性能评估的完整流程。

核心原理

信号传播模型

系统采用对数距离路径损耗模型,将 RSSI 与距离建立映射关系:距离越远,信号越弱,衰减量与距离的对数成正比,同时叠加高斯随机噪声模拟实际测量误差。

针对不同 RFID 体制,衰减系数有所区别:

模式路径系数适用场景
被动 UHF RFID双程衰减(系数加倍)标签无电源,信号往返传播
主动 RFID单程衰减标签自带电源,信号单向传播

定位流程

含噪RSSI测量
     ↓
反推各锚点距离
     ↓
线性最小二乘 → 初始位置估计
     ↓
加权高斯-牛顿迭代 → 精化三维坐标
     ↓
输出定位结果 & 误差统计

系统组成

仿真参数

参数默认值含义
参考距离1 m标定信号强度的基准距离
参考 RSSI−45 dBm基准距离处的信号强度
路径损耗指数2.0反映环境对信号衰减的影响程度
测量噪声标准差1.5 dB模拟实际 RSSI 测量的随机抖动
标签真实坐标(3.5, 4.2, 2.5) m待定位目标的真实三维位置

系统在一个 8m × 7m × 5m 的长方体空间内布置 8 个锚点,分别位于顶点位置,确保三维空间中几何非共面,保证方程组存在唯一解。

定位算法

第一步 — 线性最小二乘(初始估计)

对任意两个锚点的距离方程做差,消去非线性项,将问题转化为线性方程组快速求解,得到初始位置估计值。这一步计算量小、速度快,为后续精化提供良好起点。

第二步 — 加权高斯-牛顿迭代(精化)

以线性初值为出发点,考虑各锚点测距误差的不同可信程度进行加权,通过反复迭代逐步逼近真实位置。每轮迭代根据当前估计位置与各锚点的方向关系更新修正量,直到修正步长小于收敛阈值为止。引入正则化处理防止计算过程中出现数值奇异。

扩展方向

本仿真适合用于 RFID 室内定位算法研究、课程设计与论文验证,可在以下方向进一步扩展:

  • 替换为更复杂的信道模型,如多径效应、阴影衰落
  • 引入卡尔曼滤波实现动态目标跟踪
  • 融合 TOA 或 TDOA 测量信息提升定位精度
  • 调整锚点布局,分析几何精度因子(GDOP)对定位性能的影响

运行结果

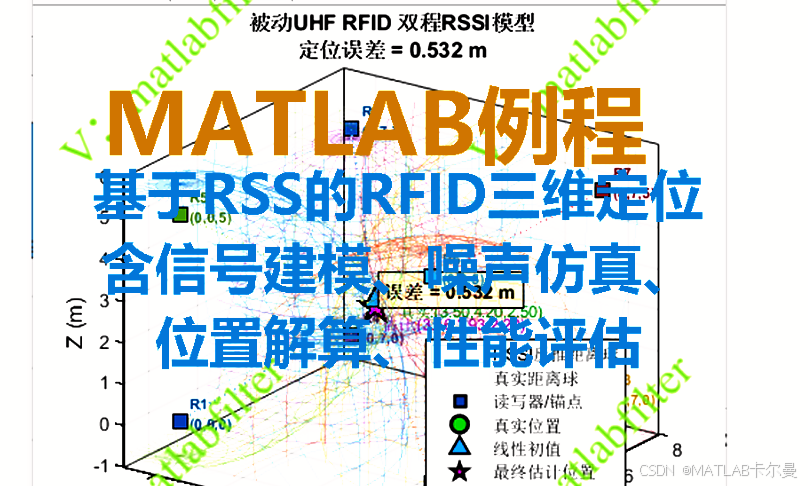
定位示意图:
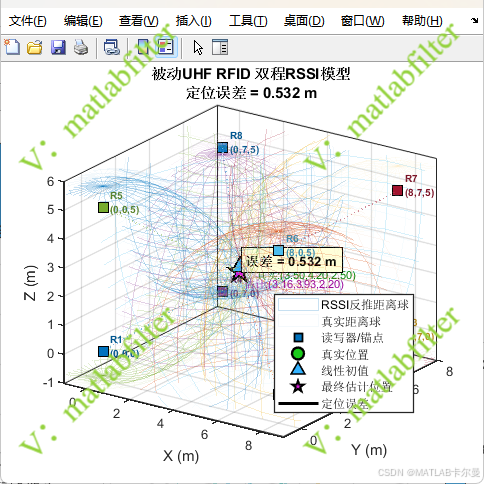
在这里插入图片描述
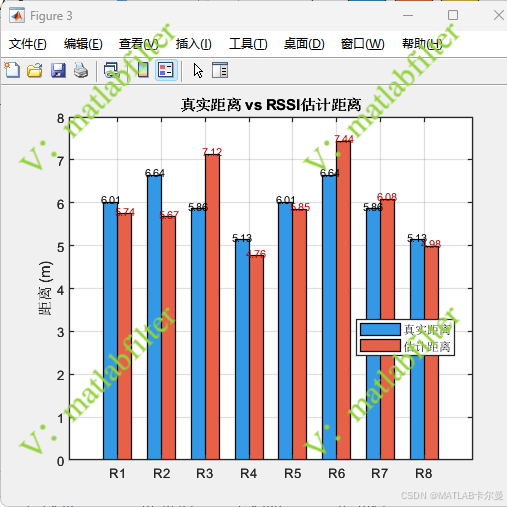
距离真值与估计值对比:
在这里插入图片描述
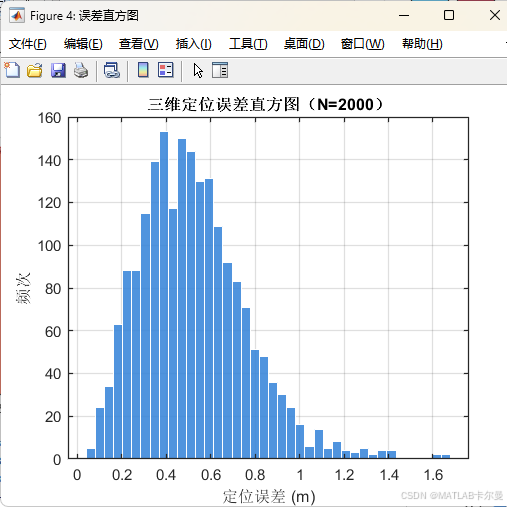
2000次蒙特卡洛下的误差分布:
在这里插入图片描述

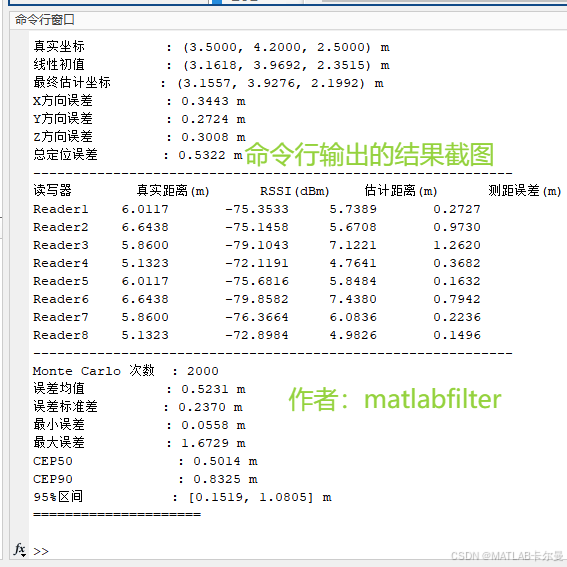
命令行输出的性能评估:

在这里插入图片描述

MATLAB源代码

完整代码如下:

% 基于RSSI的 RFID 三维定位仿真(更贴近被动UHF RFID原理)
% 作者:matlabfilter(V同号,除前期达成一致外,付费咨询)
% 2026-04-22 / Ver2 (三维版)
% 主要变化:
%   - 坐标/锚点扩展为三维 [x,y,z]
%   - 线性LS矩阵 A0 扩展为 (N-1)×3
%   - 高斯-牛顿雅可比 J 扩展为 N×3,H 扩展为 3×3
%   - 可视化改用 plot3 / scatter3 / mesh(球面)
clear; clc; close all;
rng(0);

%% 系统参数设置
model_type = 'passive_uhf';    % 'passive_uhf' 或 'active'
d0         = 1;                % 参考距离 (m)
RSSI0      = -45;              % 参考距离 d0 处的 RSSI (dBm)
n          = 2.0;              % 路径损耗指数
sigma_rssi = 1.5;              % RSSI 测量噪声标准差 (dB)
true_pos   = [3.5, 4.2, 2.5]; % 标签真实三维坐标 (m)

% 三维锚点:8个顶点(至少4个非共面保证三维可解)
anchors = [
    0, 0, 0;
    8, 0, 0;
    8, 7, 0;
    0, 7, 0;
    0, 0, 5;
    8, 0, 5;
    8, 7, 5;
    0, 7, 5
];
N      = size(anchors, 1);
colors = lines(N);

switch lower(model_type)
    case 'passive_uhf'
        path_coeff = 20 * n;
        model_name = '被动UHF RFID 双程RSSI模型';
    case 'active'
        path_coeff = 10 * n;
        model_name = '主动RFID/普通无线节点 单程RSSI模型';
    otherwise
        error('model_type 只能是 ''passive_uhf'' 或 ''active'' ');
end

%% 模拟含噪RSSI并估计距离(三维距离,公式结构不变)

完整代码下载:https://download.youkuaiyun.com/download/callmeup/92836146

或前往专栏文章查看:https://blog.youkuaiyun.com/callmeup/article/details/160433066?spm=1011.2415.3001.5331

如需帮助,或有导航、定位滤波相关的代码定制需求,请点击下方卡片联系作者

【信息科学与工程学】【通信工程】第一百八十八篇 通信网络中的数学物理01 因素及参数的数学建模与详细配置SDN将控制平面与数据平面分离,控制器负责全局视图与决策。控制器部署问题(Controller Placement Problem, CPP)常用图论建模:给定网络拓扑 G=(V,E),候选控制器位置集合 C⊆V,需选择k个控制器位置,使得交换机到最近控制器的平均时延或最坏时延最小化,同时考虑控制器间同步开销。 阅读详情

相关推荐

【MATLAB代码,多无人机路径规划6】基于RRT与动态窗口法(RRT+DWA)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于MATLAB实现四架无人机在二维动态障碍环境中的协同路径规划,采用RRT+DWA算法,支持参数自定义。通过对比RRT+APF与RRT+DWA的避障效果,可视化轨迹、净间隙、速度加速度及航程等,输出任务完成率与碰撞统计。代码可直接运行,订阅专栏后获取完整源码,支持定制与讲解。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 507

MATLAB 不等间隔一阶低通:按真实时间更新,并把长缺口重置说清楚

不等间隔数据若直接套固定平滑系数,会改变实际时间常数。本文从左端零阶保持模型推导一阶低通更新,分别计算衰减与输入系数,显式标记长缺口重置,并给出解析解对照、时序负例、边界测试和完整 MATLAB 代码。

hxy_programmer的博客 299

【MATLAB代码】基于RRT与人工势场法(RRT+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT+APF算法实现多无人机动态路径规划与避障仿真,通过MATLAB完整代码可直接运行。对比传统APF方法,该方案在轨迹平滑性、安全净间隙及到达效率上表现更优。支持参数自定义,订阅专栏后可获取源码与定制服务,适用于科研与工程实践。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 146

MATLAB 优秀开源项目与工具箱推荐:涵盖通信、图像处理、脑机接口等九大领域

本文梳理了无线通信、图像处理、脑机接口等九个领域的代表性MATLAB开源项目,涵盖信道建模(QuaDRiGa)、智能表面仿真(SimRIS)、视觉特征提取(VLFeat)、三维网格生成(Iso2Mesh)及脑电信号分析(EEGLAB、BCILAB)等关键技术。通过解析其数学模型与源码实现,揭示科研工具如何将理论算法转化为可复现的工程计算流程,为科研人员提供高效、可扩展的开发参考。

weixin_47502228的博客 337

【MATLAB代码,无人机避障7】基于RRT*与人工势场法(RRT*+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT与人工势场法(APF)实现四架无人机在二维动态障碍环境中的协同路径规划与避障。通过RRT优化全局路径,结合APF进行局部避碰,支持参数自定义,提供完整MATLAB代码,可直接运行并生成轨迹、安全净间隙、速度加速度及航程等可视化结果,对比RRT+APF与RRT*+APF性能,适用于科研与教学。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 182

【MATLAB代码】基于改进人工势场法(Improved APF)的多无人机动态路径规划与避障|切向绕障、局部极小值改善及协同避碰仿真(含公式)

本文提出一种改进型人工势场法(APF),通过引入切向引导与目标距离权重,提升4架无人机在动态障碍环境中的路径规划效率与安全性。相比基础APF,改进方法在相同约束下实现更快收敛(27.6s vs 36.6s)、更优航程(364.26m vs 366.56m),且保持0碰撞、0违规。所有结果可复现,代码已封装为独立MATLAB脚本,订阅专栏后即可直接运行。如需定制或深入讲解,欢迎联系作者。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 208

【PMSM例程分享】(10)永磁同步电机(PMSM)基于EKF的转速与转子位置观测与控制

本文基于MATLAB实现永磁同步电机(PMSM)的EKF状态观测与无传感器控制仿真,构建四维扩展卡尔曼滤波器在线估计转速与电角度,并在0.3秒切换至EKF反馈实现闭环控制。对比编码器反馈与EKF观测反馈的转速响应、跟踪误差及接管过程动态性能,验证了EKF在无位置传感器控制中的有效性。程序包含完整模型、控制器、滤波器与可视化功能,参数可调,适用于算法研究与教学实践。订阅专栏可获取源代码及定制支持。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 195

【PMSM例程11】永磁同步电机(PMSM)基于UKF的转速与转子位置估计。附下载链接

本程序基于MATLAB构建永磁同步电机(PMSM)仿真模型,采用无迹卡尔曼滤波(UKF)实现电流、转速与电角度的联合估计。通过缩放无迹变换生成Sigma点,避免非线性线性化误差,并针对电角度周期性边界进行特殊处理。仿真验证了在转速变化工况下,UKF对状态变量的高精度估计能力,结果表明其在转速与角度跟踪、电流滤波及新息诊断方面表现优异,具备良好的鲁棒性与实用性,适用于非线性状态估计与电机控制研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 245

【MATLAB源码】基于颜色加权与连通域分析的高抬腿频率测量系统

本文提出一种基于图像处理的高抬腿动作频率自动化测量系统,通过高清摄像机采集视频,结合颜色加权、形态学操作与连通域分析,精准提取反光标志区域并统计动作次数。实验表明,该方法相比人工计数更高效、准确,误差小,可为运动训练提供量化数据支持。

2302_78339041的博客 224

adams案例分析_案例1(麦弗逊悬架子系统创建)

本文字数3292字83图,建议阅读时间26分钟首先看下案例1的麦弗逊悬架数模结构就不细讲了,从数模上主要是获取硬点坐标(铰接点、安装点、参考点)及大部件结构(副车架、摆臂、转向节等实际运动过程中会产生变形的部件,在ADAMS Car中我们就可以用柔性体来搭建)再来回顾下上一篇讲到的模型元素1、Hardpoint——硬点(只有位置没有方向)2、Parameter Variable——参数...

weixin_39609407的博客 6474

tewa-707e光猫超级密码获取方法

这款光猫很魔性,没有WIFI,没有USB接口,没有Telnet,试了很多方法去获取超级密码都不行。解密时可能会报错,可能是文件后面部分不晓得是咋拼接过来的,用AES解密时分组数据有问题。3、这个文件是用AES加密了的,直接打开是乱码,所以得用AES解密,key为16个字节的 x00。打开解出来的文件,然后搜索 telecomadmin,就可以发现超级密码了。参考资料里面的光猫不是同一款,但解密的方法基本相同的。

shaowl111的专栏 1万+

buck-boost电路MATLAB仿真

该脚本构建了MATLAB R2021b中的反激式Buck-Boost变换器开环模型,输入电压24V,开关频率100kHz,占空比0.4,理论输出电压为-16V。通过仿真与验证,结果显示输出电压平均值接近理想值,效率达70%以上,电感电流连续,输出纹波小于5%,验证通过。

2501_92729044的博客 190

刷题单向链表

实现一个数据结构,维护一张表(最初只有一个元素 11)。接下来 qq 行,每行表示一次操作,操作具体间题目描述。a[i] 里面放的是下一个元素,为0代表链表结束。如单链表1->4 -> 2->3->0用数组表示是。对于每个操作 2,输出一个数字,用换行隔开。第一行一个整数 qq 表示操作次数。

power的专栏 1714

【MATLAB例程12】永磁同步电机基于增广无迹卡尔曼滤波的未知负载转矩在线观测

本文基于MATLAB搭建永磁同步电机(PMSM)仿真模型,采用增广无迹卡尔曼滤波(UKF)实现电流、转速、电角度及未知负载转矩的联合估计。通过将负载转矩作为增广状态,结合电压与带噪电流测量,有效跟踪负载阶跃变化。仿真结果表明,该方法在不同负载工况下具备良好估计精度与稳定性,状态估计误差小,新息诊断正常,适用于电机状态观测、抗扰控制等研究。代码结构清晰,参数可调,具有教学与应用价值。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 265

Winform美化框架AntdUI中Table的使用方法

使用核心注意点: 数据模型中属性名需要完全与new Column里的列名一致否则添加数据源则无法读取到详细内容。

wevix的博客 3675

字节跳动程序媛教你如何刷算法题:面试手撕代码我就没怕过

本人上一次刷题还是大一的C语言期末考试……但是面试中算法考核截止上岸前一直保持着100%正确率的光辉记录。 本文将给你指明一条刷题的决胜指南。并从算法的重要性、题库的选择以及刷题的三大步骤分别进行讲解,彻底解决你所有关于面试算法所有的困扰。

Stay Hungry Stay Foolish 求知若饥 虚心若愚 2万+

MATLAB 数值计算中的精度与误差问题:浮点运算、误差传播与数值稳定性

MATLAB数值计算中的精度问题源于浮点数的有限表示。双精度浮点数(64位)虽具约16位十进制有效数字,但无法精确表示如0.1等十进制小数,导致0.1+0.2≠0.3。浮点运算存在舍入误差,其大小受机器精度(eps(1)≈2.22e-16)和数的量级影响,大数掩盖小数现象常见。误差包括舍入误差、截断误差及输入误差,且在复杂算法中可能累积放大。数值稳定性取决于算法对扰动的敏感性,同一数学问题不同算法可能表现迥异。因此,理解浮点机制、误差传播与算法稳定性,是确保计算结果可信的关键。

weixin_47502228的博客 289

TC3XX - MCAL知识点(三):MCU EB-tresos配置说明及代码浅析

AURIX 2G Tc3xx的配置相较AURIX 1G Tc2xx来讲简化了许多,但是依赖于数据手册的理解来讲整个MCU功能做了较大增强,此处先简单的介绍一下,本文前期先补充介绍一下英飞凌手册的阅读规则,因为后面的文章会基于此文的一些缩写进行截图寄存器之类的。MCU在AUTOSAR架构里面的图示如下MCU驱动程序负责配置SCU、GTM、CCU6、GPT12和STM外设。驱动程序提供由AUTOSAR指定的运行时服务。

梦想技术家 2871

MATLAB 中分号 (;)的作用

场景代码示例效果抑制输出x = 5;计算 x=5,但不显示在屏幕显示输出x = 5计算 x=5,并在屏幕显示 x = 5矩阵换行[1;2]创建列向量 [12]矩阵同行[1, 2] 或 [1 2]创建行向量 [12]

weixin_54978309的博客 92

复现论文《孤岛微电网环境下基于物理模型引导的深度强化学习VSG频率控制方法》

本文提出了一种结合物理模型与深度强化学习的孤岛微电网VSG频率控制方法。通过建立VSG小信号模型并设计可变系数控制器,将物理知识融入深度强化学习框架,解决了高维参数和机组耦合带来的控制难题。复现代码实现了三个核心组件:VSGSmallSignalModel建模VSG动态特性,VariableCoefficientController实现参数自适应调节,PhysicsGuidedDRL整合DQN算法与物理模型引导的奖励机制。该方法通过模型驱动与数据驱动的优势互补,提升了频率控制性能,其中物理模型既作为先验知识

huanghm88的专栏 127

IEM模型,地表粗糙度模拟

利用微波反演土壤水分时候,利用IEM模型可以实现对随机地表的模拟

PINN-LSTM物理信息神经网络的CO2羽流分布预测方法,四模型对比MATLAB代码

PINN-LSTM物理信息神经网络的CO2羽流分布预测方法,四模型对比MATLAB代码

机器学习之心的博客,关注并私信文章链接,获取对应文章源码和数据。 399

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

优秀 MATLAB 作者、书籍推荐:国外经典教材与技术资源整理

本文系统梳理了国外经典MATLAB教材与技术资源,涵盖数值计算、程序设计、信号图像处理及性能优化等领域。重点推荐Cleve Moler(《Numerical Computing with MATLAB》)、Higham父子(《MATLAB Guide》《Accuracy and Stability of Numerical Algorithms》)、Trefethen(《Numerical Linear Algebra》《Spectral Methods in MATLAB》)等权威著作,强调数学原理与编程

weixin_47502228的博客 35

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

蓝牙模块HM-10手册

蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。

五模型航空发动机剩余寿命预测(CNN+LSTM+GRU+BiGRU+BiLSTM)C-MAPSS数据集+MATLAB代码

五模型航空发动机剩余寿命预测(CNN+LSTM+GRU+BiGRU+BiLSTM)C-MAPSS数据集+MATLAB代码

机器学习之心的博客,关注并私信文章链接,获取对应文章源码和数据。 415

【PMSM例程】(14)永磁同步电机无迹卡尔曼滤波(UKF)定子电阻在线辨识与补偿。电阻变化跟踪及预测误差对比仿真。附完整代码的下载链接

基于MATLAB构建永磁同步电机(PMSM)电气模型,采用无迹卡尔曼滤波(UKF)实现定子电阻的在线辨识。通过将电阻作为增广状态并使用对数参数化保证其正值,利用电压、电流与转速信息递推估计电阻变化。仿真验证了参数辨识对电流预测精度的提升效果,结果显示:更新模型后电流预测RMSE显著降低,误差改善率达30%以上,且新息平方(NIS)指标表明滤波器稳定性良好。程序具备可扩展性,适用于电机参数辨识、模型补偿及状态估计研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 266

MATLAB 大动态范围求和:用 Neumaier 补偿保留小增量,但别把它当精确算术

巨大累计量旁边的小增量,可能在相加时被舍掉。本文实现 Neumaier 补偿求和,以精确整数答案检查24种排列和单位增量测试,区分输入舍入、累加误差与中间溢出,并明确补偿算法不等于精确算术或任意数据正确舍入。

hxy_programmer的博客 155
上一篇: MATLAB多无人机协同巡逻仿真:基于长机-僚机模型的编队保持与串级PID控制,附下载链接
下一篇: 【MATLAB代码】基于RSSI的RFID二维轨迹定位仿真介绍,EKF滤波增加轨迹定位精度。订阅专栏后即可查看完整代码
MATLAB卡尔曼
MATLAB卡尔曼 毕昇杯全国一等奖获得者 毕昇杯全国一等奖获得者 领域专家: 数据科学与机器学习技术领域 领域专家: 数据科学与机器学习技术领域
博客等级 码龄14年 7622粉丝 1415原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB卡尔曼

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值