


目录
AVL的概念
• AVL树是最先发明的⾃平衡⼆叉查找树,AVL是⼀颗空树,或者具备下列性质的⼆叉搜索树:它的左右⼦树都是AVL树,且左右⼦树的⾼度差的绝对值不超过1。AVL树是⼀颗⾼度平衡搜索⼆叉树,通过控制⾼度差去控制平衡。AVL树得名于它的发明者G. M. Adelson-Velsky和E. M. Landis是两个前苏联的科学家,他们在1962年的论⽂《An algorithm for the organization of information》中发表了它。
• AVL树实现这⾥我们引⼊⼀个平衡因⼦(balance factor)的概念,每个结点都有⼀个平衡因⼦,该
结点的平衡因⼦等于右⼦树的⾼度减去左⼦树的⾼度,也就是说任何结点的平衡因⼦等于0/1/-1,
AVL树并不是必须要平衡因⼦,但是有了平衡因⼦可以更⽅便我们去进⾏观察和控制树是否平衡,
就像⼀个⻛向标⼀样。
• 思考⼀下为什么AVL树是⾼度平衡搜索⼆叉树,要求⾼度差不超过1,⽽不是⾼度差是0呢?0不是更好的平衡吗?画画图分析我们发现,不是不想这样设计,⽽是有些情况是做不到⾼度差是0的。⽐如⼀棵树是2个结点,4个结点等情况下,⾼度差最好就是1,⽆法做到⾼度差是0
• AVL树整体结点数量和分布和完全⼆叉树类似,⾼度可以控制在 logN ,那么增删查改的效率也可
以控制在 O(logN) ,相⽐⼆叉搜索树有了本质的提升。


熟识pair (在命名空间std中)
STL中的底层结构

用法:pair<string, string> p = { "left","左边" }在这句中相当于left单词和“左边”这个定义绑定在一起,可以通过left找到对应的定义,就像字典一样。
成员变量
有两个成员变量:first,second。first指的是位于pair的第一个值,second指位于pair第二个位置的值。
将数据输入到 pair 中的方式:
在这篇文章中常用的:
1.运用是std::make_pair。pair<string,string>p1=make_pair("left","左边");
2.使用列表初始化。pair<string, string> p = { "left","左边" };
AVL树的模拟实现
定义AVL树节点结构
在前面学习的二叉搜索树中,我们了解到二叉搜索树节点的成员有数据和它的左右孩子,但今天我们学习到的AVL树不仅有二叉搜索树的成员,还多了两个成员——parent(节点的父亲)和平衡因子。
struct AVLNode
{
	typedef AVLNode<K, V> Node;
	pair<K, V>_kv;
	Node* _right;
	Node* _left;
	Node* _parent;
	int _bf;//平衡因子
	AVLNode(const pair<K, V>& kv)
		:_kv(kv)
		,_right(nullptr)
		,_left(nullptr)
		,_parent(nullptr)
		,_bf(0)
	{}
};
AVL树的插入
AVL树插入一个值的大概过程
1.插⼊⼀个值按⼆叉搜索树规则进⾏插⼊。
2. 新增结点以后,只会影响祖先结点的⾼度,也就是可能会影响部分祖先结点的平衡因⼦,所以更新从新增结点->根结点路径上的平衡因⼦,实际中最坏情况下要更新到根,有些情况更新到中间就可以停⽌了,具体情况我们下⾯再详细分析。
3. 更新平衡因⼦过程中没有出现问题,则插⼊结束
4. 更新平衡因⼦过程中出现不平衡,对不平衡⼦树旋转,旋转后本质调平衡的同时,本质降低了⼦树的⾼度,不会再影响上⼀层,所以插⼊结束。
平衡因子更新
• 平衡因⼦ = 右⼦树⾼度-左⼦树⾼度
• 只有⼦树⾼度变化才会影响当前结点平衡因⼦。
• 插⼊结点,会增加⾼度,所以新增结点在parent的右⼦树,parent的平衡因⼦++,新增结点在parent的左⼦树,parent平衡因⼦--
• parent所在⼦树的⾼度是否变化决定了是否会继续往上更新更新停止条件:
• 更新后parent的平衡因⼦等于0,更新中parent的平衡因⼦变化为-1->0 或者 1->0,说明更新前parent⼦树⼀边⾼⼀边低,新增的结点插⼊在低的那边,插⼊后parent所在的⼦树⾼度不变,不会影响parent的⽗亲结点的平衡因⼦,更新结束。
• 更新后parent的平衡因⼦等于1 或 -1,更新前更新中parent的平衡因⼦变化为0->1 或者 0->-1,说明更新前parent⼦树两边⼀样⾼,新增的插⼊结点后,parent所在的⼦树⼀边⾼⼀边低,parent所在的⼦树符合平衡要求,但是⾼度增加了1,会影响parent的⽗亲结点的平衡因⼦,所以要继向上更新。
• 更新后parent的平衡因⼦等于2 或 -2,更新前更新中parent的平衡因⼦变化为1->2 或者 -1->-2,说明更新前parent⼦树⼀边⾼⼀边低,新增的插⼊结点在⾼的那边,parent所在的⼦树⾼的那边更⾼了,破坏了平衡,parent所在的⼦树不符合平衡要求,需要旋转处理,旋转的⽬标有两个:1、把parent⼦树旋转平衡。2、降低parent⼦树的⾼度,恢复到插⼊结点以前的⾼度。所以旋转后也不需要继续往上更新,插⼊结束。
• 不断更新,更新到根,根的平衡因⼦是1或-1也停⽌了。
旋转
旋转的原则
1.保持搜索树的规则
2. 让旋转的树从不满⾜变平衡,其次降低旋转树的⾼度
旋转总共分为四种,左单旋/右单旋/左右双旋/右左双旋。
右单旋
右旋用于处理左偏的情况,即节点的左子树比右子树高2。

右旋代码

void RotateR(Node* parent)
	{
		Node* subL = parent->_left;
		Node* subLR = subL->_right;
		parent->_left = subLR;

		//处理_parent(subL,subLR,parent)
		if (subLR)
		{
			subLR->_parent = parent;
		}
		Node* parentP = parent->_parent;
		subL->_right = parent;
		parent->_parent = subL;
		if (parentP == nullptr)
		{
			subL = _root;
			subL->_parent = nullptr;
		}
		else
		{
			if (parent == parentP->_left)
			{
				parentP->_left = subL;
			}
			else
			{
				parentP->_right = subL;
			}
			subL->_parent = parentP;
		}
		subL->_bf = parent->_bf = 0;
	}
左单旋
左旋用于处理右偏的情况,即节点的右子树比左子树高2。

左旋代码
需处理的关系如下图

void RotateL(Node* parent)
	{
		Node*subR = parent->_right;
		Node* subRL = subR->_left;
		parent->_right = subRL;
		if (subRL)
		{
			subRL->_parent = parent;
		}
		Node* parentP = parent->_parent;
		subR->_left = parent;
		parent->_parent = subR;
		if (parentP == nullptr)
		{
			subR = _root;
			subR->_parent = nullptr;
		}
		else
		{
			if (parent == parentP->_right)
			{
				parentP->_right = subR;
			}
			else
			{
				parentP->_left = subR;
			}
			subR->_parent = parentP;
		}
		subR->_bf = parent->_bf = 0;
	}
左右双旋
左右旋是先对左子树进行左旋,再对当前节点进行右旋。它用于处理左偏且左子树右偏的情况。
就如下面这棵树,对于10节点来说,左子树偏高,对于5节点来说右子树偏高,所以这时候就可以用左右双旋了。先让5节点作为旋转点进行左旋,旋转完后让10作为旋转点进行右旋。
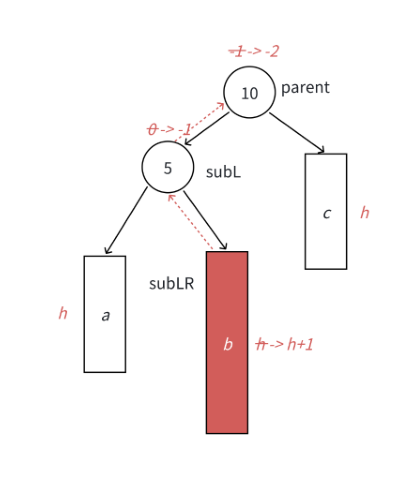
b⼦树中新增结点的位置不同,平衡因⼦更新的细节也不同,通过观察8的平衡因⼦不同,这⾥我们要分三个场景讨论。
• 场景1:h >= 1时,新增结点插⼊在e⼦树,e⼦树⾼度从h-1并为h并不断更新8->5->10平衡因⼦,
引发旋转,其中8的平衡因⼦为-1,旋转后8和5平衡因⼦为0,10平衡因⼦为1。
• 场景2:h >= 1时,新增结点插⼊在f⼦树,f⼦树⾼度从h-1变为h并不断更新8->5->10平衡因⼦,引
发旋转,其中8的平衡因⼦为1,旋转后8和10平衡因⼦为0,5平衡因⼦为-1。
• 场景3:h == 0时,a/b/c都是空树,b⾃⼰就是⼀个新增结点,不断更新5->10平衡因⼦,引发旋
转,其中8的平衡因⼦为0,旋转后8和10和5平衡因⼦均为0。
把上图中的b子树展开成8节点的子树。下面是场景1。

左右双旋代码
void RotateLR(Node* parent)
	{
		Node* subL = parent->_left;
		Node* subLR = subL->_right;
		//已经插入后的bf
		int bf = subLR->_bf;
		RotateL(parent->_left);
		RotateR(parent);

		if (bf == 0)
		{
			subL->_bf = 0;
			parent->_bf = 0;
		}
		else if (bf == -1)
		{
			subL->_bf = 0;
			parent->_bf = 1;
		}
		else if (bf == 1)
		{
			subL->_bf = -1;
			parent->_bf = 0;
		}
		else
		{
			assert(false);
		}
	}
右左双旋
右左旋是先对右子树进行右旋,再对当前节点进行左旋。它用于处理右偏且右子树左偏的情况。
就如下面这棵树,对于10节点来说,右子树偏高,对于5节点来说左子树偏高,所以这时候就可以用右左双旋了。先让5节点作为旋转点进行右旋,旋转完后让10作为旋转点进行左旋。

b⼦树中新增结点的位置不同,平衡因⼦更新的细节也不同,通过观察12的平衡因⼦不同,这⾥我们要分三个场景讨论。
• 场景1:h >= 1时,新增结点插⼊在e⼦树,e⼦树⾼度从h-1变为h并不断更新12->15->10平衡因
⼦,引发旋转,其中12的平衡因⼦为-1,旋转后10和12平衡因⼦为0,15平衡因⼦为1。
• 场景2:h >= 1时,新增结点插⼊在f⼦树,f⼦树⾼度从h-1变为h并不断更新12->15->10平衡因⼦,
引发旋转,其中12的平衡因⼦为1,旋转后15和12平衡因⼦为0,10平衡因⼦为-1。
• 场景3:h == 0时,a/b/c都是空树,b⾃⼰就是⼀个新增结点,不断更新15->10平衡因⼦,引发旋
转,其中12的平衡因⼦为0,旋转后10和12和15平衡因⼦均为0。
右左双旋代码
void RotateRL(Node* parent)
	{
		Node* subR = parent->_right;
		Node* subRL = subR->_left;
		//已经插入后的bf
		int bf = subRL->_bf;
		RotateR(parent->_right);
		RotateL(parent);

		if (bf == 0)
		{
			subR->_bf = 0;
			parent->_bf = 0;
		}
		else if (bf == -1)
		{
			subR->_bf = 1;
			parent->_bf = 0;
		}
		else if (bf == 1)
		{
			subR->_bf = 0;
			parent->_bf = -1;
		}
		else
		{
			assert(false);
		}
	}
插入的完整代码
bool Insert(const pair<K, V>& kv)
	{
		if (_root == nullptr)//
		{
			_root = new Node(kv);
			return true;
		}
		//寻找适合插入的位置。
		Node* cur = _root;
		Node* parent = nullptr;
		while (cur)
		{
			if (cur->_kv.first > kv.first)
			{
				parent = cur;
				cur = cur->_left;
			}
			else if(cur->_kv.first < kv.first)
			{
				parent = cur;
				cur = cur->_right;
			}
			else
			{
				return false;
			}
		}
		cur = new Node(kv);
		if (parent->_kv.first > kv.first)
		{
			parent->_left = cur;
		}
		else
		{
			parent->_right = cur;
		}
		cur->_parent = parent;
		//更新平衡因子
		while (parent)
		{
			if (cur == parent->_left)
			{
				parent->_bf--;
			}
			else
			{
				parent->_bf++;
			}
			if (parent->_bf == 0)
			{
				break;
			}
			else if (parent->_bf == 1 || parent->_bf == -1)
			{
				cur = parent;
				parent = parent->_parent;
			}
			else if (parent->_bf == 2 || parent->_bf == -2)
			{
				if (parent->_bf == -2 && cur->_bf == -1)//右单旋
				{
					RotateR(parent);
				}
				else if (parent->_bf == 2 && cur->_bf == 1)//左单旋
				{
					RotateL(parent);
				}
				else if (parent->_bf == -2 && cur->_bf == 1)//左右双旋
				{
					RotateLR(parent);
				}
				else if (parent->_bf == 2 && cur->_bf == -1)//右左双旋
				{
					RotateRL(parent);
				}
				else
				{
					return false;
				}
			}
			else
			{
				assert(false);
			}
		}
		return true;
	}
AVL树的查找
和二叉搜索树一样的查找。
bool Find(const K& key)
	{
		Node* cur = _root;
		while (cur)
		{
			if (cur->_kv.first < key)
			{
				cur = cur->_right;
			}
			else if(cur->_kv.first>key)
			{
				cur = cur->_left;
			}
			else
			{
				return true;
			}
		}
		return false;
	}
AVL树的检测
根据AVL树的性质检测:
1.它的左右⼦树都是AVL树,且左右⼦树的⾼度差的绝对值不超过1
2.平衡因⼦等于右⼦树的⾼度减去左⼦树的⾼度
	int _Hight(Node* root)
	{
		if (root == nullptr)
		{
			return 0;
		}
		int leftHight = _Hight(root->_left);
		int rightHight = _Hight(root->_right);
		return leftHight > rightHight ? leftHight + 1 : rightHight + 1;
	}
	bool _IsBalance(Node* root)
	{
		if (root == nullptr)
		{
			return true;
		}
		int leftHight = _Hight(root->_left);
		int rightHight = _Hight(root->_right);
		int diff = rightHight - leftHight;
		if (abs(diff) >= 2 )
		{
			return false;
		}
		if (root->_bf != diff)
		{
			cout << root->_kv.first << "平衡因子异常" << endl;
			return false;
		}
		return _IsBalance(root->_right) && _IsBalance(root->_left);
	}
	bool IsBalance()
	{
		return _IsBalance(_root);
	}
完整代码
#include<assert.h>
#include<iostream>
using namespace std;
template<class K,class V>
struct AVLNode
{
	typedef AVLNode<K, V> Node;
	pair<K, V>_kv;
	Node* _right;
	Node* _left;
	Node* _parent;
	int _bf;
	AVLNode(const pair<K, V>& kv)
		:_kv(kv)
		,_right(nullptr)
		,_left(nullptr)
		,_parent(nullptr)
		,_bf(0)
	{}
};
template<class K,class V>
class AVLTree
{
	typedef AVLNode<K, V> Node;
public:
	bool Insert(const pair<K, V>& kv)
	{
		if (_root == nullptr)//
		{
			_root = new Node(kv);
			return true;
		}
		//寻找适合插入的位置。
		Node* cur = _root;
		Node* parent = nullptr;
		while (cur)
		{
			if (cur->_kv.first > kv.first)
			{
				parent = cur;
				cur = cur->_left;
			}
			else if(cur->_kv.first < kv.first)
			{
				parent = cur;
				cur = cur->_right;
			}
			else
			{
				return false;
			}
		}
		cur = new Node(kv);
		if (parent->_kv.first > kv.first)
		{
			parent->_left = cur;
		}
		else
		{
			parent->_right = cur;
		}
		cur->_parent = parent;
		//更新平衡因子
		while (parent)
		{
			if (cur == parent->_left)
			{
				parent->_bf--;
			}
			else
			{
				parent->_bf++;
			}
			if (parent->_bf == 0)
			{
				break;
			}
			else if (parent->_bf == 1 || parent->_bf == -1)
			{
				cur = parent;
				parent = parent->_parent;
			}
			else if (parent->_bf == 2 || parent->_bf == -2)
			{
				if (parent->_bf == -2 && cur->_bf == -1)
				{
					RotateR(parent);
				}
				else if (parent->_bf == 2 && cur->_bf == 1)
				{
					RotateL(parent);
				}
				else if (parent->_bf == -2 && cur->_bf == 1)
				{
					RotateLR(parent);
				}
				else if (parent->_bf == 2 && cur->_bf == -1)
				{
					RotateRL(parent);
				}
				break;
			}
			else
			{
				assert(false);
			}
		}
		return true;
	}
	bool Find(const K& key)
	{
		Node* cur = _root;
		while (cur)
		{
			if (cur->_kv.first < key)
			{
				cur = cur->_right;
			}
			else if(cur->_kv.first>key)
			{
				cur = cur->_left;
			}
			else
			{
				return true;
			}
		}
		return false;
	}
	int _Hight(Node* root)
	{
		if (root == nullptr)
		{
			return 0;
		}
		int leftHight = _Hight(root->_left);
		int rightHight = _Hight(root->_right);
		return leftHight > rightHight ? leftHight + 1 : rightHight + 1;
	}
	bool _IsBalance(Node* root)
	{
		if (root == nullptr)
		{
			return true;
		}
		int leftHight = _Hight(root->_left);
		int rightHight = _Hight(root->_right);
		int diff = rightHight - leftHight;
		if (abs(diff) >= 2 )
		{
			return false;
		}
		if (root->_bf != diff)
		{
			cout << root->_kv.first << "平衡因子异常" << endl;
			return false;
		}
		return _IsBalance(root->_right) && _IsBalance(root->_left);
	}
	bool IsBalance()
	{
		return _IsBalance(_root);
	}
	void RotateR(Node* parent)
	{
		Node* subL = parent->_left;
		Node* subLR = subL->_right;
		parent->_left = subLR;

		//处理_parent(subL,subLR,parent)
		if (subLR)
		{
			subLR->_parent = parent;
		}
		Node* parentP = parent->_parent;
		subL->_right = parent;
		parent->_parent = subL;
		if (parentP==nullptr)
		{
			subL=_root;
			subL->_parent = nullptr;
		}
		else
		{
			if (parent == parentP->_left)
			{
				parentP->_left = subL;
			}
			else
			{
				parentP->_right = subL;
			}
			subL->_parent = parentP;
		}
		subL->_bf = parent->_bf = 0;
	}
	void RotateL(Node* parent)
	{
		Node*subR = parent->_right;//
		Node* subRL = subR->_left;
		parent->_right = subRL;
		if (subRL)
		{
			subRL->_parent = parent;
		}
		Node* parentP = parent->_parent;
		subR->_left = parent;//x
		parent->_parent = subR;
		if (parent == _root)
		{
			 subR =_root ;
			subR->_parent = nullptr;
		}
		else
		{
			if (parent == parentP->_right)
			{
				parentP->_right = subR;
			}
			else
			{
				parentP->_left = subR;
			}
			subR->_parent = parentP;
		}
		subR->_bf = parent->_bf = 0;
	}
	void RotateLR(Node* parent)
	{
		Node* subL = parent->_left;
		Node* subLR = subL->_right;
		//已经插入后的bf
		int bf = subLR->_bf;
		RotateL(parent->_left);
		RotateR(parent);

		if (bf == 0)
		{
			subL->_bf = 0;
			parent->_bf = 0;
		}
		else if (bf == -1)
		{
			subL->_bf = 0;
			parent->_bf = 1;
		}
		else if (bf == 1)
		{
			subL->_bf = -1;
			parent->_bf = 0;
		}
		else
		{
			assert(false);
		}
	}
	void RotateRL(Node* parent)
	{
		Node* subR = parent->_right;
		Node* subRL = subR->_left;
		//已经插入后的bf
		int bf = subRL->_bf;
		RotateR(parent->_right);
		RotateL(parent);

		if (bf == 0)
		{
			subR->_bf = 0;
			parent->_bf = 0;
		}
		else if (bf == -1)
		{
			subR->_bf = 1;
			parent->_bf = 0;
		}
		else if (bf == 1)
		{
			subR->_bf = 0;
			parent->_bf = -1;
		}
		else
		{
			assert(false);
		}
	}
private:
	Node* _root=nullptr;
};
 5575


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


