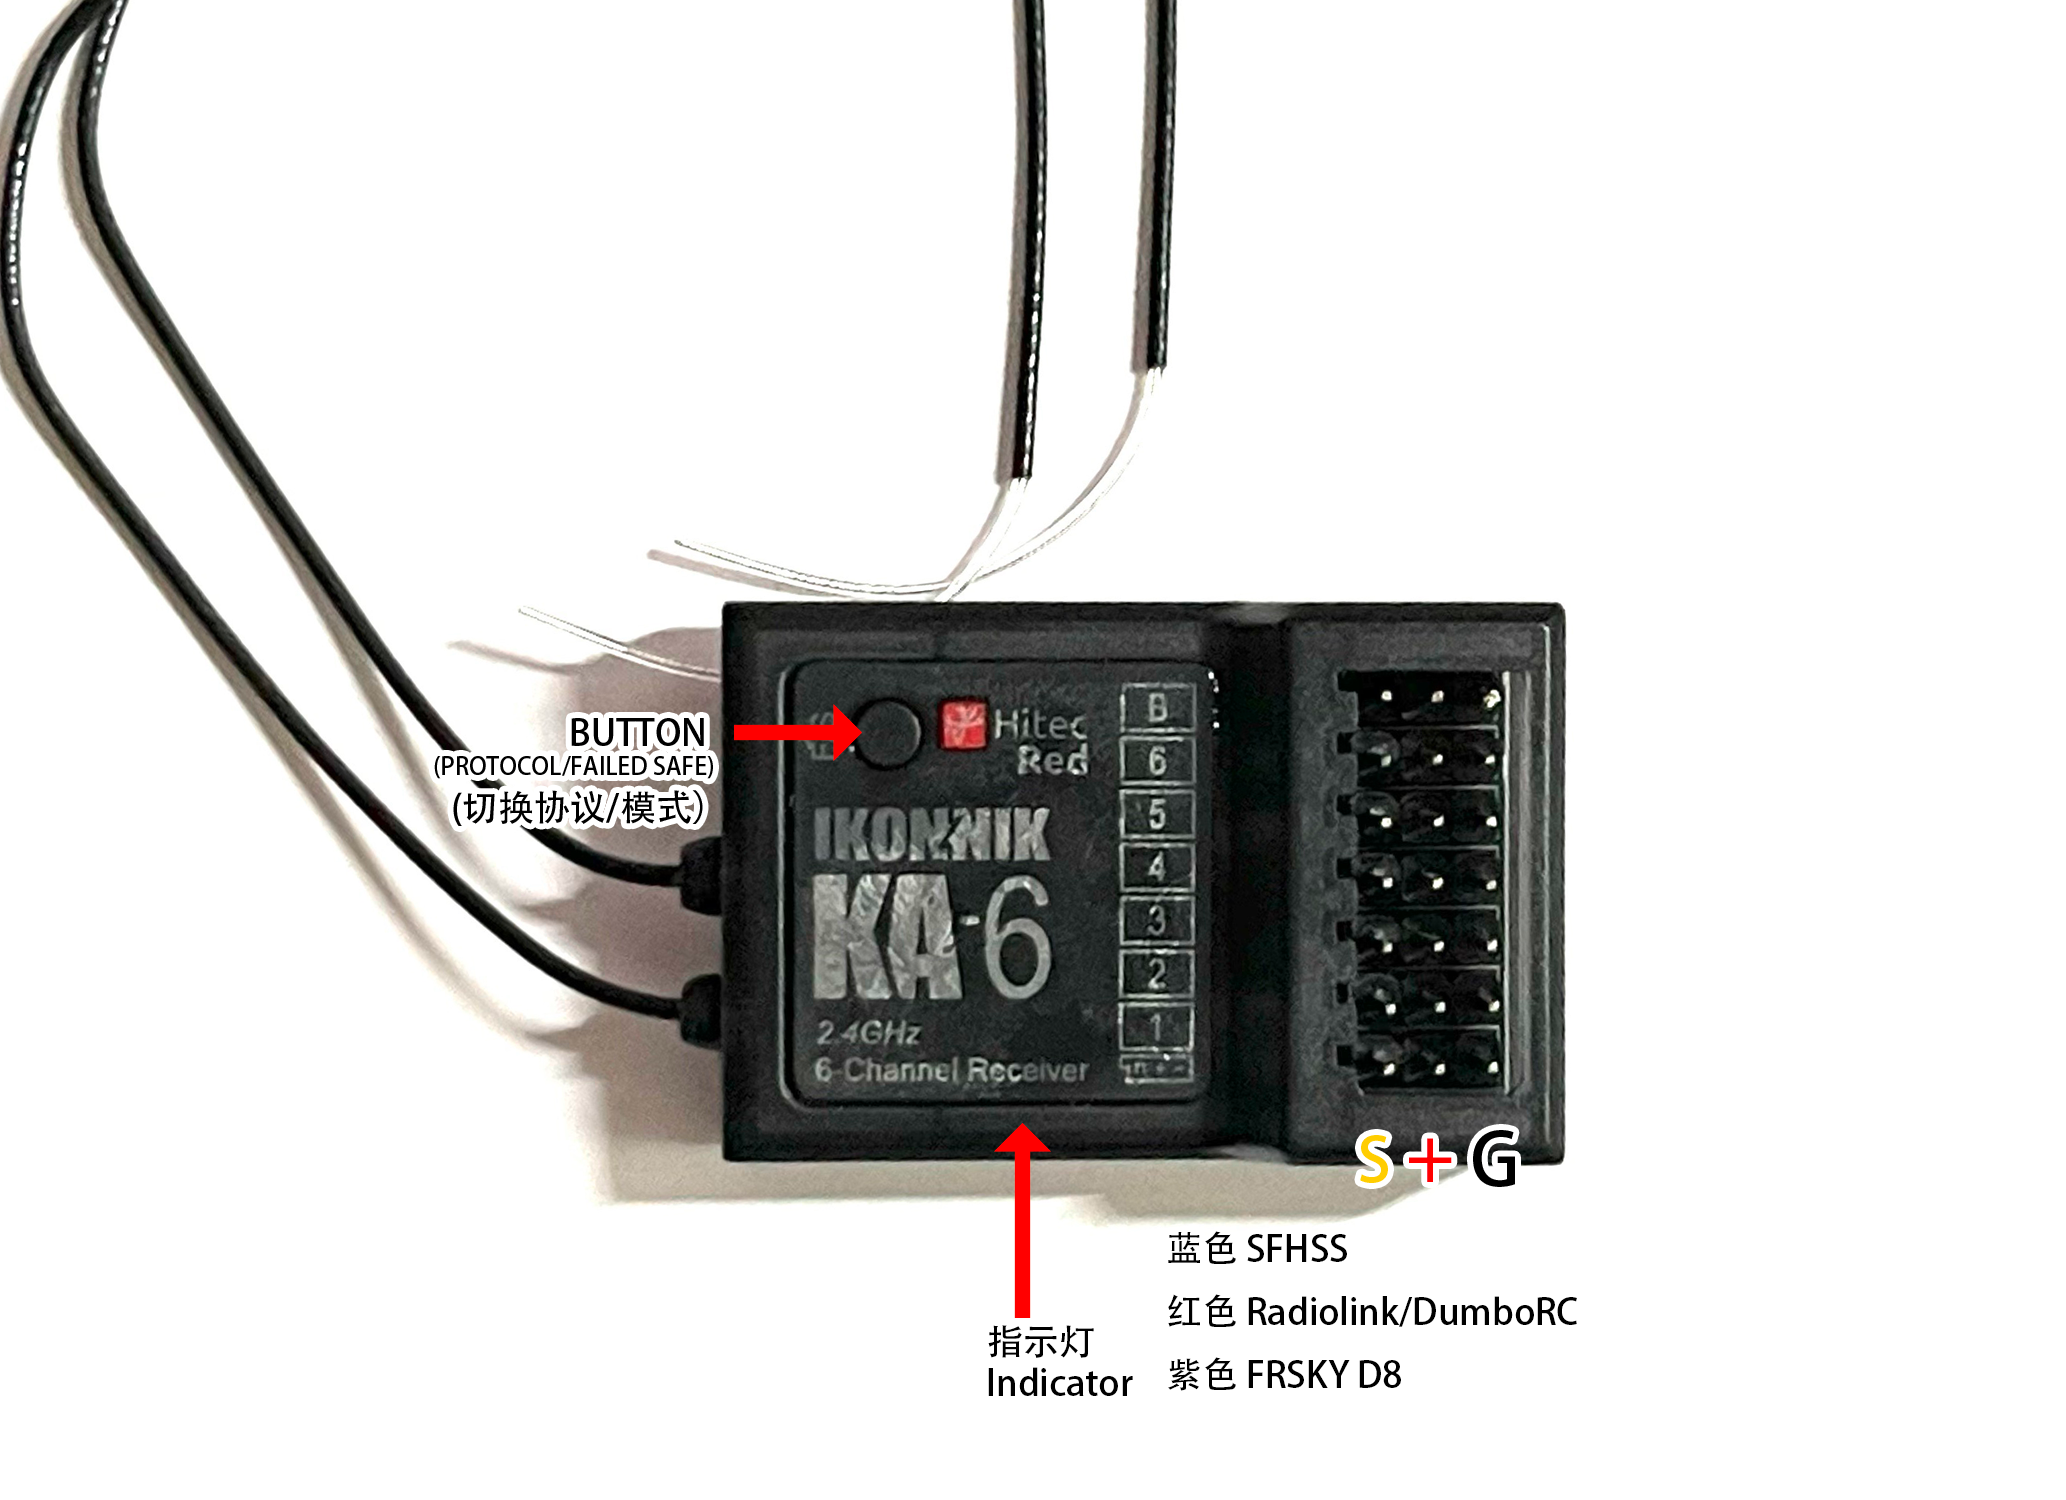
Futaba乐迪小飞象Frsky7通多协议接收机KA6说明书

(1)(1.5) FrSky telemetry Ardupilot官网关于《Telemetry Radio》的翻译 —《(1.5) FrSky telemetry》。 阅读详情


Futaba乐迪小飞象Frsky7通多协议接收机KA6

非常有特色多协议的接收机,购买办法,某宝/某鱼,搜ka6即可.

重量:10g

尺寸:40x28x14mm

工作电压:3.7-5v

信号输出: 7个PWM通道

支持协议:Futaba SFHSS, Radiolink,DumboRC, Frsky D8

遥控距离:SFHSS 使用 4合1高频头,空中大于500米,地面200米,每个协议,发射器和环境相关性很大,这个仅作参考

注意事项: 接收机使用了LNA,使用时要保持和发射器(遥控器)0.5米以上,太近信号反而不好。


1.Supported TX List,Keep Updating,支持的遥控器型号列表


1.FUTABA 


        T14SG,T16iZ, T16SZ,T18MZ, T18MZ-WC. T18SZ, T4P, T10px,T8J,T10J,T10JA, T7px,T6J,T6K,T6K-V3S, FX 22, FX 32, LDARC EX8

2.RadioLink乐迪


        T8FB,T8S,RC8x,RC4GS,RC6GS,T12D,T16D

3.DUMBORC 小飞象 


        X6,X6p,X6pm, x10, DDF350

4.FrSky睿思凯


        支持FRSKY D8的遥控,如 DJT, DHT,XJT , TANDEM X12,X14,X18SE,X20, X20RS, XE,TWIN X LITE,Taranis,X-Lite s/pro,TARANIS X7,X9D, X9D plus, X9D Plus SE, horus x10 ,horus x10s

5. 内置和外置高频头的多协议开源控(Multi protocol Module Installed)


      常用的品牌,Jumper, RadioMaster,  RadioKing,华科尔等任何控带以下高频头都可以支持,

       CC2500高频头,  4in1高频头, 5in1高频头,


2. 对码方式


1. 接收机供电,观察指示灯,要是3长2短,表示是在对码状态,如果不是的话,等20秒,它就会变成3长2短

2. 根据你的遥控器选择正确的协议,短按上图的对码键,可以切换协议,按一下指示灯的颜色变变一次, 如Futaba SFHSS是蓝色灯, RadioLink乐迪和DUMBORC 小飞象 是红色, FRSKY D8则是紫色(红+蓝)。

3. 对码时,要保持接收机和遥控器0.5米以上,SFHSS,乐迪和小飞象静待1分钟左右,Frsky D8 按下对码按钮,看到指示灯快闪然后保持长亮就对好码了。

4.  如果对好码的接收器想和另一个遥控器对码,那么可以把旧的遥控器关掉,接收机重新上电,然后等20秒,指示灯就会变成3长2短了。 跳到步骤2进行对码即可。

3. 设置失控保护


对好码之后,打开接收机和遥控器,在接收机指示长灯的状态下,把失护时想要使用的摇杆和按钮位置保持好,按一下接收机上的按钮。接收机的指示灯就会快闪,然后常亮,此时失控保护就设置好了。


Jumper T16 Pro 拆机升级内部多协议高频头固件备忘 OpenTX 2.3.3 开始可以从 SD 卡升级内部多协议模块的固件,条件是内部多协议模块安装了 BootLoader。 那么怎么确认内部多协议模块是否安装了 BootLoader 呢?查看模型内部多协议模块的状态,如果版本是1.2.1.51,那么就不行,如果是1.2.1.85及以上版本就可以。 串口转 USB 模块及驱动,电压 3.3V 刷新多协议模块固件的工具: https://github... 阅读详情

相关推荐

【Drone】航模遥控系统各协议简介

各协议的意义

weixin_43326110的博客 1万+

c语言x6f,X6F接收机

dumborc 小飞象X6F2.4G 六通道接收机,且支持高压舵机。对码每个发射机都有独立的ID 编码。开始使用设备前,接收机必须与发射机对码。对码完成后,ID编码则储存在接收机内,且不需要再次对码。当您购买了新的X6FG接收机,必须要重新对码,否则接收机将无法正常使用。1.将发射机和接收机放在一起,两者距离在30-50CM以内。2.打开发射机电源开关。X6F接收机将寻找与之最近的的遥控器进行对...

weixin_42325867的博客 2886

Jumper T16 Pro 多协议高频头固件升级全攻略:从BootLoader检测到安全刷机

本文详细介绍了Jumper T16 Pro多协议高频头的固件升级全流程,包括BootLoader检测、安全刷机步骤及常见问题解决。通过SD卡免拆升级和串口拆机刷机两种方案,帮助用户提升设备兼容性和性能表现,特别适合OpenTX系统用户。文章还提供了升级后的验证测试和维护建议,确保操作安全高效。

emacs5lisp的博客 576

(3)(3.1) FlightDeck FrSky发射器应用程序

Ardupilot官网关于《Telemetry Radio》的翻译 —《(3.1) FlightDeck FrSky发射器应用程序》。

无人机开发(开源Ardupilot) 1万+

Frsky QX7中文说明书.docx

航模遥控器中文说明书

arduino-frskysp:Arduino的FrSky SmartPort协议库

arduino-frskysp Arduino的FrskySP(SmartPort)协议库Arduino 1.5兼容存储库 该库处于测试阶段。 所有已知的传感器都经过测试,似乎可以正常工作。 文件 文档已从存储库中删除。 可以在以下网站上找到它: : 你也可以这样构建(显然必须安装doxygen) cd src doxygen 文档将构建在“docs”中,位于库的根目录。

【无人机】遥控器的协议

富斯i6和乐迪T8FB(接收机是R8FM)都是支持全协议的,所以可以进行替换。

Jason_C_的博客 1401

多协议四合一高频率头

四合一高频头模块将 CC2500,NRF24L01,A7105,CYRF6936 四款射频芯片集成于一块电路板,可用于华科尔 DEVO 系列 D7E D10 D8 D12 等遥控器的改装。   高频头带有功率放大器(简称 PA,用于发射功率放大,最大输出功率 160mW)和低噪声放大器(简称 LNA,可以用于接收信号放大)以及高频信号切换电路。   高频头全面兼容原厂高频头,采用直插安装方式,在不焊接,不刷机的情况下,即可以直接替换华科尔原厂高频头,相比原厂遥控距离更远,同时改善高频头供电,避免出现原厂高频头那样容易烧毁的问题。如果额外焊接三根片选信号线,再配合 DEVIATION 开源固件(兼容目前多数的开源固件,D 固件,G 大, SUV 等),可以支持当前全部的遥控开源协议,也就是目前市面上大多数主流的遥控飞机制式都通用。

遥控器数据解析

遥控器是一种用于控制无人系统操作的设备。它通常由一个手持的控制器和一个接收器组成。遥控器上配有各种按钮、摇杆和滑块,用于控制无人系统的各种功能,如起飞、降落、悬停、前进、后退、左转、右转等。无人系统遥控器使用无线信号将操作指令传输给无人系统的接收器。接收器将信号解码后发送给无人系统的飞行控制系统,从而实现用户的指令。

缘某人的博客 3085

frsky-睿斯凯X9D设置说明-使用说明书.doc

说明书

四合一高频头加入萝莉协议LUOLI接收机

需要 使用彩屏的遥控器系统版本2.3.10以上,配合lua调整接收机模式

飞控如何和接收机接线?

接收机连接线有2种线,一种是3pin的线,一种是5pin的线。3pin用来接接收机的信号线,电源线,地线,给飞控供电。很简单理解,一通道就接一通道,二通道就接二通道。然后呢,接收器的信号线为OUTPUT接主控的信号线INPUT,其他电源和地看接线图。特别注意,华科尔的接收机,需要把1和2通道条换过来。刚才我们把3pin的线接到接收机的第一通道,那同理,3pin线要接到飞控INPUT端的第一通道。同理,其他5pin的线也接到飞控INPUT的其他信号端。飞控的INPUT接口接接收机,接口定义如上图。

weixin_74923758的博客 1万+

ROS自定义地图实战:从CAD到导航的完整流程

本文详细介绍了如何将CAD图纸或手绘草图高效转换为ROS机器人可直接使用的导航地图。通过解析PGM与YAML标准格式,提供从图像处理、尺度校准到集成AMCL与move_base导航栈的完整实战流程,帮助开发者跳过繁琐的SLAM建图,实现快速、精准的自定义地图部署。

weixin_29083475的博客 496

乐迪R9DS双频接收机+AT9S Pro遥控器S.BUS协议解析(CubeMX搭建STM32 HAL工程)

一、无线遥控种类 较为常见的几种无线传输类型有:蓝牙、基于802.11的WiFi,2.4G通信 2.4G也由于其特殊性被应用于穿越机与无人机航模遥控器中。 其中本文中的乐迪AT9S Pro遥控器就为众多的航模遥控中的一种,其采用CC2530无线传输模块作为遥控发射端芯片。 二、遥控器使用 1、R9DS支持PWM与S.BUS双控制模式,当红灯亮起时接收机按照第一排白色字输出相应通道PWM值,9通道也为PWM值,在此时双击侧边孔中的按钮,灯变为蓝色,此时在9通道输出S.BUS信号,同时蓝色字迹对应的端口为相应通

qq_24269643的博客 2万+

日志异常检测详细整理,看这一篇就够了(附各项目代码链接)

对于不用的日志键,用它们的参数值向量训练一个参数值异常检测模型来检测有这些参数值反映的系统性能异常。与标准的GAN框架一样,D和G的参数是基于D的输出来更新的,因此鉴别器D可以被训练为尽可能敏感地将正确的标签分配给真实和虚假序列,而生成器将被训练为尽可能聪明地在经过足够多轮的迭代后欺骗鉴别器,即误导D将真实标签分配给虚假序列。LR:逻辑回归是有监督的模型,将处理后的特征矩阵以及标记作为模型的输入,得到训练后的模型,用此模型预测新出现的特征向量,以此判断特征向量是否为异常的,进而判断日志异常。

qq_20368489的博客 1万+

STK12与Python联合仿真(一):环境搭建

STK仿真python接口,安装与测试

qq_42635142的博客 1万+

JETFAY 13in1/12in1 万能无线航模模拟器加密狗说明书

在对码模式下,按一下按键会切换一个协议,在12个协议不断循环,请一边按一边观察指示颜色和闪烁的摩斯电码,当你观察到对应的协议,就可以停止按键了,如你需要AHDFS2A富斯二代,你看到指示灯两个紫色就可以了。对码成功后,关闭遥控,加密狗重新上电后,长按按键,指示灯会循环切换模式,观察到需要的模式,如模式二,就是看到每三秒闪两下,松开按键,指标灯会自动快闪重启,切换模式就成功了。使用加密狗上的按钮,选择对应的模拟器的工作模式。对码成功后,关掉遥控,观察指标灯的每3秒闪多少下,就是模式几。具体看FAQ第二节。

aerror的专栏 9446

Win10/Win11系统下,用VSCode编译Betaflight固件最全避坑指南(从GCC安装到HEX生成)

本文详细介绍了在Win10/Win11系统下使用VSCode编译Betaflight固件的完整流程,包括GCC安装、环境变量配置、终端选择、Make工具安装等关键步骤,帮助开发者避开常见陷阱,高效生成HEX文件。特别针对VSCode环境优化和编译错误排查提供了实用解决方案。

weixin_42557803的博客 415

Cleanflight项目中的FrSky SPI接收机技术解析

在现代无人机飞行控制系统中,无线接收机(RX)是不可或缺的核心组件。Cleanflight作为一款开源的飞控固件,提供了对多种接收机协议的支持。本文将重点介绍Cleanflight中基于SPI总线的FrSky接收机实现方案,这是一种高度集成的无线通信解决方案。 ## SPI接收机基础概念 SPI接收机框架是Cleanflight固件中的一项创新设计,它允许无线电芯片直接连接到飞控主控芯片(MC...

gitblog_00580的博客 644

银河麒麟Arm64 v10 sp1系统QT5.12.8离线环境配置全攻略

本文详细介绍了在银河麒麟Arm64 v10 sp1系统上配置QT5.12.8离线开发环境的完整流程。从安装包获取、依赖检查到环境变量配置,逐步指导开发者解决飞腾处理器架构下的常见问题,包括OpenGL库冲突、中文乱码处理等,特别适合军工、政务等需要离线部署的场景。

weixin_26899659的博客 508

基于Windows环境的OGG远程抽取异常(经典模式)OGG-02830 Formatting error

MOS提供的解决方法,根据MOS的提示是由于使用的OGG版本太新了,经典模式下已经弃用了这种远程抽取方式。问题:Windows环境下启用远程抽取ADG备库的数据,在启动抽取进程的时候出现如下错误提示。

Mrzhou的博客 380

正点原子MiniFly遥控器V1.1—电路图原理分析

MiniFly 遥控器系统框架: STM32F103C8T6 作为控制 MCU, 外围硬件主要有蓝色 0.96 寸 OLED、 NRF24L01+、 RF 功率放大、 2.4G 天线、 摇杆、按键、 蜂鸣器、 LED 等。 1,MCU STM32F103C8T6: 32-bit Cortex-M3 内核芯片, 具有 20KB SRAM、 64KB FLASH、 7 个定时器、 7 通道 DMA 控制器、 2 个 SPI、 2 个 IIC、 3 个串口、1 个 USB 全速接口、 1 个 CAN 接口、 2

棒棒的博客 4915

华为OD机试真题 新系统2026-04-01 C语言 实现【空间占用计算】

员工A的磁盘空间经常被耗尽,他需要找到占用空间最大的目录或文件,然后决定如何清理文件释放空间。给定某一目录,请编写程序帮助他统计该目录内一级子目录和文件的占用空间,并返回目标目录一级子项(文件或子目录)中占用空间最大的项。

MISAYAONE的博客 231
上一篇: 解决PIP 安装出错ERROR: cp310-cp310-manylinux_2_28_x86_64.whl is not a supported wheel
下一篇: 萝莉Loli双向有刷电调源代码 SDCC 版本
aerror
博客等级 码龄23年 393粉丝 193原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值