


学习目标:
整合资源,通过USART1串口完整实现信息的接收和发送
学习内容:
1.事实上可以将USART.h和USART.c存储起来,封装为串口的驱动文件。
这里,我们把它们另存为usart1.h和usart1.c
2.改写main.c文件实现代码的重构
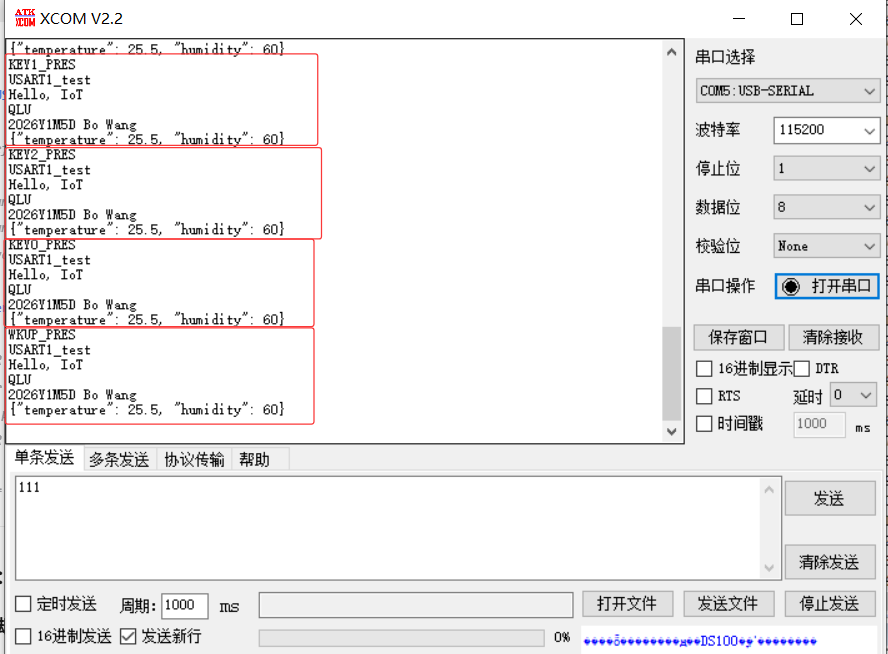
3.通过XCOM V2.2串口调试助手来验证代码运行正确性
学习时间:
2026.1.7
工程创建:
1.在项目工程文件MDK-RAM文件夹下新建Devices/usart1文件夹
新建usart1.c和usart1.h文件,并对其编程。
usart1.c
#include "usart1.h"
#include "stm32l4xx_hal.h"

// Global variable definitions
uint8_t USART_RX_BUF[USART_REC_LEN];  // Receive buffer
uint16_t USART_RX_STA = 0;            // Receive status flag
UART_HandleTypeDef huart1;            // UART handle

#if 1
#pragma import(__use_no_semihosting)
// Support functions required by the standard library
struct __FILE
{
    int handle;
};
FILE __stdout;

/**
 * @brief Define _sys_exit() to avoid using semihosting mode
 *
 * @param  x (Unused parameter)
 *
 * @return  void
 */
void _sys_exit(int x)
{
    x = x; // Prevent unused parameter warning
}

/**
 * @brief Redefine fputc function for printf redirection
 *
 * @param  ch  Character to send
 * @param  f   File pointer (unused)
 *
 * @return  The character sent
 */
int fputc(int ch, FILE *f)
{
    // Wait until the transmit data register is empty
    while((USART1->ISR & 0X40) == 0);
    // Write the character to the transmit data register
    USART1->TDR = (uint8_t)ch;
    return ch;
}
#endif

/**
 * @brief USART1 initialization function
 *
 * @param bound  UART baud rate
 *
 * @return void
 */
void uart1_init(uint32_t bound)
{
    // UART initialization settings
    huart1.Instance = USART1;                     // USART1
    huart1.Init.BaudRate = bound;                 // Set baud rate
    huart1.Init.WordLength = UART_WORDLENGTH_8B;  // 8-bit data format
    huart1.Init.StopBits = UART_STOPBITS_1;       // One stop bit
    huart1.Init.Parity = UART_PARITY_NONE;        // No parity
    huart1.Init.HwFlowCtl = UART_HWCONTROL_NONE;  // No hardware flow control
    huart1.Init.Mode = UART_MODE_TX_RX;           // Transmit and receive mode
    HAL_UART_Init(&huart1);                       // HAL_UART_Init() will enable USART1

    __HAL_UART_ENABLE_IT(&huart1, UART_IT_RXNE);  // Enable receive interrupt
    HAL_NVIC_EnableIRQ(USART1_IRQn);              // Enable USART1 interrupt channel
    HAL_NVIC_SetPriority(USART1_IRQn, 3, 3);      // Preemption priority 3, subpriority 3
}

/**
 * @brief HAL library UART low-level initialization (clock enable, pin configuration, interrupt configuration)
 *
 * @param huart  Pointer to UART handle
 *
 * @return void
 */
void HAL_UART_MspInit(UART_HandleTypeDef *huart)
{
    // GPIO port settings
    GPIO_InitTypeDef GPIO_InitStruct = {0};
    if (huart->Instance == USART1)  // If it is USART1, perform USART1 MSP initialization
    {
        __HAL_RCC_GPIOA_CLK_ENABLE();   // Enable GPIOA clock
        __HAL_RCC_USART1_CLK_ENABLE();  // Enable USART1 clock

        GPIO_InitStruct.Pin = GPIO_PIN_9;             // PA9 (TX)
        GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;       // Alternate function push-pull output
        GPIO_InitStruct.Pull = GPIO_PULLUP;           // Pull-up
        GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_HIGH; // High speed
        GPIO_InitStruct.Alternate = GPIO_AF7_USART1;  // Alternate function USART1
        HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);       // Initialize PA9

        GPIO_InitStruct.Pin = GPIO_PIN_10;            // PA10 (RX)
        HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);       // Initialize PA10
    }
}

#if EN_USART1_RX  // If reception is enabled
/**
 * @brief USART1 interrupt service routine
 * @remark The code writes the interrupt control logic directly inside the ISR.
 *         Note: Using HAL library processing logic, efficiency is not high.
 *
 * @param void
 * @return void
 */
void USART1_IRQHandler(void)
{
    uint8_t Res;

    if ((__HAL_UART_GET_FLAG(&huart1, UART_FLAG_RXNE) != RESET))  // Receive interrupt (received data must end with 0x0d 0x0a)
    {
        HAL_UART_Receive(&huart1, &Res, 1, 1000);
        if ((USART_RX_STA & 0x8000) == 0)  // Reception not completed
        {
            if (USART_RX_STA & 0x4000)  // Already received 0x0d
            {
                if (Res != 0x0a)
                    USART_RX_STA = 0;        // Receive error, restart
                else
                    USART_RX_STA |= 0x8000;  // Reception completed
            }
            else  // Has not received 0x0D yet
            {
                if (Res == 0x0d)
                    USART_RX_STA |= 0x4000;
                else
                {
                    USART_RX_BUF[USART_RX_STA & 0X3FFF] = Res;
                    USART_RX_STA++;
                }
                if (USART_RX_STA > (USART_REC_LEN - 1))
                    USART_RX_STA = 0;  // Receive data error, restart reception
            }
        }
    }
    HAL_UART_IRQHandler(&huart1);
}
#endif
usart1.h
#ifndef _USART_H
#define _USART_H
#include "stm32l4xx.h"
#include "stdio.h"
#define USART_REC_LEN 200 // Define maximum received bytes as 200
#define EN_USART1_RX 1    // Enable (1) / Disable (0) USART1 reception
extern uint8_t USART_RX_BUF[USART_REC_LEN]; // Receive buffer, maximum USART_REC_LEN bytes. Last byte is newline character
extern uint16_t USART_RX_STA;               // Receive status flag
extern UART_HandleTypeDef huart1;           // UART handle
#define RXBUFFERSIZE 1                      // Buffer size
extern uint8_t aRXBuffer[RXBUFFERSIZE];     // HAL library USART receive buffer
// If you want to use USART interrupt reception, do not comment the following macro definition
void uart1_init(uint32_t bound);
#endif

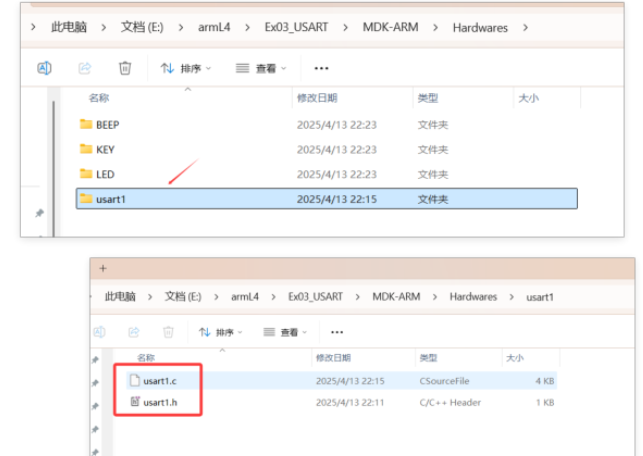
2.将保存好的usart1.c和usart1.h文件复制一份至Hardwares文件夹下
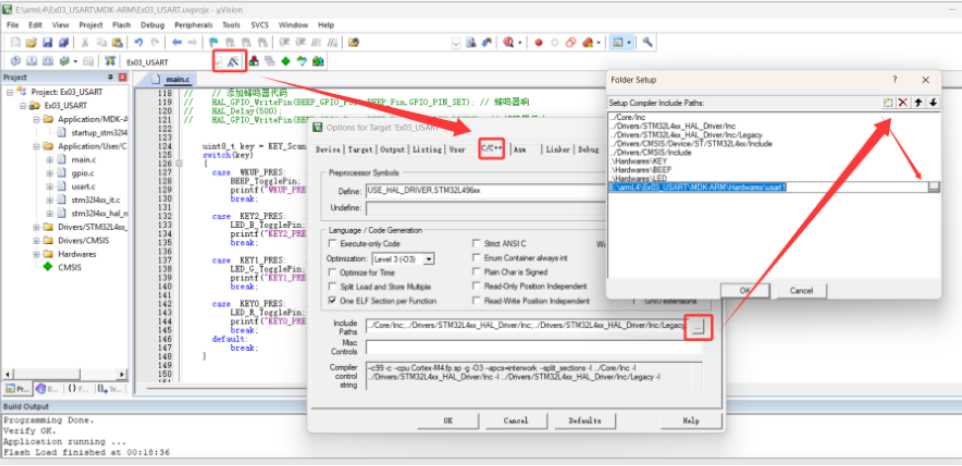
3.在项目管理窗口中,添加usart1.c,包含usart1路径。

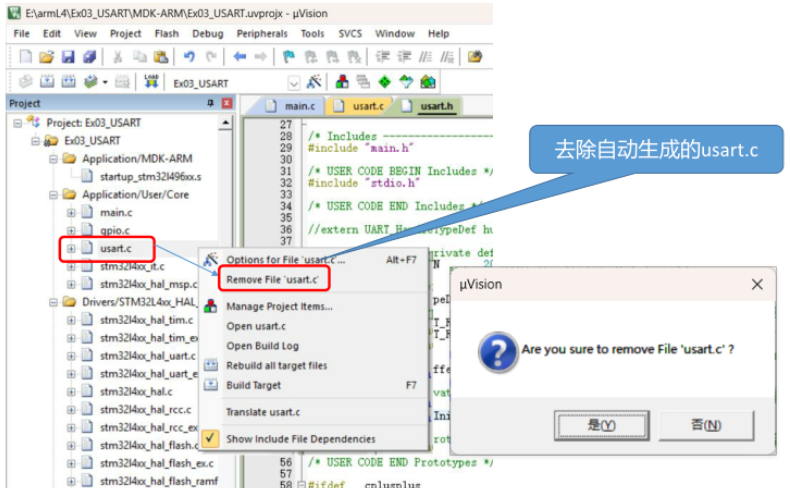
4.当确定Hardware中已经包含usart1.c文件,需要将系统自动生成的usart文件删除。
5.在main.c对usart1进行初始化
/* USER CODE BEGIN Header */
/**
  ******************************************************************************
  * @file           : main.c
  * @brief          : Main program body
  ******************************************************************************
  * @attention
  *
  * Copyright (c) 2026 STMicroelectronics.
  * All rights reserved.
  *
  * This software is licensed under terms that can be found in the LICENSE file
  * in the root directory of this software component.
  * If no LICENSE file comes with this software, it is provided AS-IS.
  *
  ******************************************************************************
  */
/* USER CODE END Header */
/* Includes ------------------------------------------------------------------*/
#include "main.h"
//#include "usart.h"
#include "gpio.h"

/* Private includes ----------------------------------------------------------*/
/* USER CODE BEGIN Includes */
#include <string.h>
#include <stdint.h>
#include <stdio.h>
#include "key.h"
#include "Led.h"
#include "Beep.h"
#include "usart1.h"
/* USER CODE END Includes */

/* Private typedef -----------------------------------------------------------*/
/* USER CODE BEGIN PTD */
uint8_t KEY_Scan(uint8_t mode);
/* USER CODE END PTD */

/* Private define ------------------------------------------------------------*/
/* USER CODE BEGIN PD */
// GPIO????(??????????)
#define KEY0_Pin         GPIO_PIN_10
#define KEY0_GPIO_Port   GPIOD
#define KEY1_Pin         GPIO_PIN_9
#define KEY1_GPIO_Port   GPIOD
#define KEY2_Pin         GPIO_PIN_8
#define KEY2_GPIO_Port   GPIOD
#define WK_UP_Pin        GPIO_PIN_13
#define WK_UP_GPIO_Port  GPIOC

#define LED_R_Pin        GPIO_PIN_7
#define LED_R_GPIO_Port  GPIOE
#define LED_G_Pin        GPIO_PIN_8
#define LED_G_GPIO_Port  GPIOE
#define LED_B_Pin        GPIO_PIN_9
#define LED_B_GPIO_Port  GPIOE

#define BEEP_Pin         GPIO_PIN_2
#define BEEP_GPIO_Port   GPIOB
/* USER CODE END PD */

/* Private macro -------------------------------------------------------------*/
/* USER CODE BEGIN PM */

/* USER CODE END PM */

/* Private variables ---------------------------------------------------------*/

/* USER CODE BEGIN PV */
// ????????????
extern uint8_t USART_RX_BUF[200];
extern uint16_t USART_RX_STA;
extern UART_HandleTypeDef huart1;
/* USER CODE END PV */

/* Private function prototypes -----------------------------------------------*/
void SystemClock_Config(void);
/* USER CODE BEGIN PFP */

/* USER CODE END PFP */

/* Private user code ---------------------------------------------------------*/
/* USER CODE BEGIN 0 */

/* USER CODE END 0 */

/**
  * @brief  The application entry point.
  * @retval int
  */
int main(void)
{
  /* USER CODE BEGIN 1 */

  /* USER CODE END 1 */

  /* MCU Configuration--------------------------------------------------------*/

  /* Reset of all peripherals, Initializes the Flash interface and the Systick. */
  HAL_Init();

  /* USER CODE BEGIN Init */

  /* USER CODE END Init */

  /* Configure the system clock */
  SystemClock_Config();

  /* USER CODE BEGIN SysInit */

  /* USER CODE END SysInit */

  /* Initialize all configured peripherals */
  MX_GPIO_Init();
  //MX_USART1_UART_Init();
  /* USER CODE BEGIN 2 */

	// ?????
	KEY_Init();
	BEEP_Init();
	LED_Init();
	uart1_init(115200);  // ?????1,???115200

	uint8_t len;
	uint32_t times = 0;  // ???times??
	uint8_t key_value;  // ????????

	// ??????
	printf("\r\n");
	printf("===============================================\r\n");
	printf("     STM32 IoT Development Board Test Program\r\n");
	printf("===============================================\r\n");
	printf("Serial Port: COM14 @115200bps\r\n");
	printf("Press Enter key to start testing...\r\n");
	printf("===============================================\r\n\r\n");

  /* USER CODE END 2 */

  /* Infinite loop */
  /* USER CODE BEGIN WHILE */
  while (1)
  {
    /* USER CODE END WHILE */

    /* USER CODE BEGIN 3 */
		// ???????LED/???????
		key_value = KEY_Scan(1);

		switch (key_value){
			case 1:// KEY0??
			HAL_GPIO_TogglePin(LED_R_GPIO_Port,LED_R_Pin); //????LED??
			break;
			case 2:// KEY1??
			HAL_GPIO_TogglePin(LED_G_GPIO_Port, LED_G_Pin); //????LED??
			break;
			case 3: // KEY2??
			HAL_GPIO_TogglePin(LED_B_GPIO_Port, LED_B_Pin); //????LED??
			break;
			case 4: // WK_UP??
			HAL_GPIO_TogglePin(BEEP_GPIO_Port, BEEP_Pin);//???????
			break;

			default:

			break;
		}

		// ??10ms,??CPU???
		HAL_Delay(10);

		// ??LED????

		// LED????
		HAL_GPIO_TogglePin(LED_R_GPIO_Port,LED_R_Pin);
		HAL_Delay(500);
		HAL_GPIO_WritePin(LED_G_GPIO_Port,LED_G_Pin,GPIO_PIN_RESET);
		HAL_Delay(500);
		HAL_GPIO_WritePin(LED_G_GPIO_Port,LED_G_Pin,GPIO_PIN_SET);
		HAL_Delay(500);
		HAL_GPIO_WritePin(LED_B_GPIO_Port,LED_B_Pin,GPIO_PIN_RESET);
		HAL_Delay(500);
		HAL_GPIO_WritePin(LED_B_GPIO_Port,LED_B_Pin,GPIO_PIN_SET);
		HAL_Delay(500);

		// ?????
		HAL_GPIO_WritePin(BEEP_GPIO_Port,BEEP_Pin,GPIO_PIN_SET);//?????
		HAL_Delay (500);
		HAL_GPIO_WritePin(BEEP_GPIO_Port,BEEP_Pin,GPIO_PIN_RESET);//?????


		// ??????????

		// ??HAL_UART_Transmit??????
		const char *message ="USART1_test\r\n";
		HAL_UART_Transmit(&huart1, (uint8_t *)message, strlen(message), HAL_MAX_DELAY);

		// ??printf()?????????
		printf("Hello, IoT\r\n");
		printf("QLU\r\n");
		printf("2026Y1M5D Bo Wang\r\n");

		// ??printf()??JSON????
		float temperature = 25.5; //??
		int humidity = 60; //??
		printf("{\"temperature\": %.1f, \"humidity\": %d}\n", temperature, humidity);
		printf("\r\n");


		// ?????????????
		uint8_t key = KEY_Scan(0);	//????,mode=0???????
			switch (key)
			{
			case WKUP_PRES:	//WK_UP????
				HAL_GPIO_TogglePin(BEEP_GPIO_Port, BEEP_Pin);  // ??:??HAL_GPIO_TogglePin??
				printf("WKUP_PRES\r\n");
				break;

			case	KEY2_PRES:	//KEY2????,????LED
				HAL_GPIO_TogglePin(LED_B_GPIO_Port, LED_B_Pin);  // ??:??HAL_GPIO_TogglePin??
				printf("KEY2_PRES\r\n");
				break;

			case	KEY1_PRES:	//KEY1????,????LED
				HAL_GPIO_TogglePin(LED_G_GPIO_Port, LED_G_Pin);  // ??:??HAL_GPIO_TogglePin??
				printf("KEY1_PRES\r\n");
				break;

			case	KEY0_PRES:	//KEY0????,????LED
				HAL_GPIO_TogglePin(LED_R_GPIO_Port, LED_R_Pin);  // ??:??HAL_GPIO_TogglePin??
				printf("KEY0_PRES\r\n");
				break;
		default:
				break;
		}

		// ????????
		if (USART_RX_STA & 0x8000) // ???????(bit15=1),??????
		{
			len = USART_RX_STA & 0x3fff; // ??????(?14?)
			printf("\r\nYour notice is:\r\n"); // ????,???????????
			HAL_UART_Transmit(&huart1, (uint8_t *)USART_RX_BUF, len, 1000); // ???????????
			// ????:
			// &huart1:????,??UART1
			// (uint8_t *)USART_RX_BUF:????????
			// len:???????
			// 1000:????(??:ms)
			while (__HAL_UART_GET_FLAG(&huart1, UART_FLAG_TC) != SET); // ??????
			// __HAL_UART_GET_FLAG():???????,UART_FLAG_TC ????????
			// ??????????,????????
			printf("\r\n\r\n"); // ?????,????,????????
			USART_RX_STA = 0; // ????????,???????
		}
		else // ???????
		{
			times++; // ????1,????LED???????????

			if (times % 500 == 0) // ?5??????
			{
				printf("\r\n<IoT Engineering Practice and Management>Usart_Test\r\n"); // ??????
				printf("QLU\r\n\r\n\r\n"); // ??????
			}

			if (times % 200 == 0) // ?2??????
			{
				printf("Send data and finish with Enter key.\r\n"); // ??????
			}

			// ??LED_B????
			if (times % 30 == 0) HAL_GPIO_TogglePin(LED_B_GPIO_Port, LED_B_Pin); // ?300ms????LED_B???
			// HAL_GPIO_TogglePin:?? LED ????(?/?),???????????

			HAL_Delay(10); // ?? 10 ms,?CPU????
		}
	}
  /* USER CODE END 3 */
}

/**
  * @brief System Clock Configuration
  * @retval None
  */
void SystemClock_Config(void)
{
  RCC_OscInitTypeDef RCC_OscInitStruct = {0};
  RCC_ClkInitTypeDef RCC_ClkInitStruct = {0};

  /** Configure the main internal regulator output voltage
  */
  if (HAL_PWREx_ControlVoltageScaling(PWR_REGULATOR_VOLTAGE_SCALE1) != HAL_OK)
  {
    Error_Handler();
  }

  /** Initializes the RCC Oscillators according to the specified parameters
  * in the RCC_OscInitTypeDef structure.
  */
  RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSE;
  RCC_OscInitStruct.HSEState = RCC_HSE_ON;
  RCC_OscInitStruct.PLL.PLLState = RCC_PLL_ON;
  RCC_OscInitStruct.PLL.PLLSource = RCC_PLLSOURCE_HSE;
  RCC_OscInitStruct.PLL.PLLM = 1;
  RCC_OscInitStruct.PLL.PLLN = 20;
  RCC_OscInitStruct.PLL.PLLP = RCC_PLLP_DIV2;
  RCC_OscInitStruct.PLL.PLLQ = RCC_PLLQ_DIV2;
  RCC_OscInitStruct.PLL.PLLR = RCC_PLLR_DIV2;
  if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK)
  {
    Error_Handler();
  }

  /** Initializes the CPU, AHB and APB buses clocks
  */
  RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK
                              |RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2;
  RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
  RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1;
  RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV1;
  RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1;

  if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_4) != HAL_OK)
  {
    Error_Handler();
  }
}

/* USER CODE BEGIN 4 */
uint8_t KEY_Scan(uint8_t mode){
	// ????????,???????
	if (HAL_GPIO_ReadPin(KEY0_GPIO_Port,KEY0_Pin) == GPIO_PIN_RESET){
		HAL_Delay(20);//????
		if (HAL_GPIO_ReadPin(KEY0_GPIO_Port,KEY0_Pin) == GPIO_PIN_RESET){
			while (HAL_GPIO_ReadPin(KEY0_GPIO_Port, KEY0_Pin) == GPIO_PIN_RESET);//??????
			return 1;//??KEY0??
		}
	}
	//??KEY1?(?????)
	if (HAL_GPIO_ReadPin(KEY1_GPIO_Port, KEY1_Pin) == GPIO_PIN_RESET){
		HAL_Delay(20);//????
		if (HAL_GPIO_ReadPin(KEY1_GPIO_Port, KEY1_Pin) == GPIO_PIN_RESET){
			while (HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin) == GPIO_PIN_RESET);//??????
			return 2;//??KEY1??
		}
	}
	if (HAL_GPIO_ReadPin(KEY2_GPIO_Port,KEY2_Pin) == GPIO_PIN_RESET){
		HAL_Delay(20);//????
		if (HAL_GPIO_ReadPin(KEY2_GPIO_Port, KEY2_Pin) == GPIO_PIN_RESET){
			while (HAL_GPIO_ReadPin(KEY2_GPIO_Port,KEY2_Pin) == GPIO_PIN_RESET);//??????
			return 3;//??KEY2??
		}
	}
	//??WK_UP?(?????)
	if (HAL_GPIO_ReadPin(WK_UP_GPIO_Port,WK_UP_Pin) == GPIO_PIN_SET) {
		HAL_Delay(20);//????
		if (HAL_GPIO_ReadPin(WK_UP_GPIO_Port,WK_UP_Pin) == GPIO_PIN_SET){
			while (HAL_GPIO_ReadPin(WK_UP_GPIO_Port,WK_UP_Pin) == GPIO_PIN_SET); //??????
			return 4;//??WK_UP??
		}
	}
	return 0;//?????
}
/* USER CODE END 4 */

/**
  * @brief  This function is executed in case of error occurrence.
  * @retval None
  */
void Error_Handler(void)
{
  /* USER CODE BEGIN Error_Handler_Debug */
  /* User can add his own implementation to report the HAL error return state */
  __disable_irq();
  while (1)
  {
  }
  /* USER CODE END Error_Handler_Debug */
}

#ifdef  USE_FULL_ASSERT
/**
  * @brief  Reports the name of the source file and the source line number
  *         where the assert_param error has occurred.
  * @param  file: pointer to the source file name
  * @param  line: assert_param error line source number
  * @retval None
  */
void assert_failed(uint8_t *file, uint32_t line)
{
  /* USER CODE BEGIN 6 */
  /* User can add his own implementation to report the file name and line number,
     ex: printf("Wrong parameters value: file %s on line %d\r\n", file, line) */
  /* USER CODE END 6 */
}
#endif /* USE_FULL_ASSERT */
6.编译用下载文件至开发板,接收按键指令后自动发送预存的信息。

 763


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


