2024年智能算法优化PID参数,ITAE、ISE、ITSE、IAE四种适应度函数随意切换,附MATLAB代码...

matlab搭建IAE,ISE,ITAE性能指标 最近在使用matlab搭建控制系统性能评价指标模型,记录一下。 阅读详情
AI摘要

本文介绍了如何使用四种最新智能优化算法(牛顿-拉夫逊、美洲狮、足球队训练和冠豪猪)在2024年优化PID控制器的Kp、Ki和Kd参数,通过Simulink搭建模型并以ITAE/ISE/ITSE/IAE作为评价函数。结果表明CPO算法效果最差,其他三种算法表现相近。

PID 参数整定就是确定比例系数(Kp )、积分系数(Ki)和微分系数(Kd )的过程,以便使 PID 控制器能够在系统中实现稳定、快速、准确的响应。

本期的主题

采用四种2024年的智能优化算法优化PID的三个参数,以便达到较好的响应曲线。

四种算法分别是:牛顿-拉夫逊优化算法,美洲狮优化算法,足球队训练算法,冠豪猪优化算法。四种算法都是2024年最新的优化算法。

具体原理

首先,采用simulink搭建具体的模型,模型简单易修改!
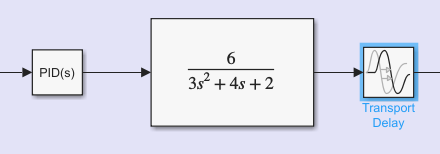
7b1c93707f66cb7432e68f45d7f8055a.png

只需要打开simulink模型,修改这里的函数即可。后面的延迟环节也可以在其中随意修改!

然后,在主函数里边不断地调用该模型,并以PID参数寻优常用的四种评价(ITAE/ISE/ITSE/IAE)为适应度函数指标进行寻优。

四种适应度函数公式如下:

平方误差积分(ISE):

绝对误差积分(IAE):

时间乘方误差积分(ITSE):

时间乘绝对误差积分(ITAE):

代码中已经集成好,方便修改适应度函数:

xz = 1;  %可选四种适应度函数:平方误差积分 /时间乘以绝对误差积分  /时间乘方误差积分 /绝对误差积分
if xz == 1
    fobj = @(x)ISE_object(x);   %平方误差积分
elseif xz == 2
    fobj = @(x)ITAE_object(x);  %时间乘以绝对误差积分
elseif xz == 3
    fobj = @(x)ITSE_object(x);  %时间乘方误差积分
elseif xz == 4
    fobj = @(x)IAE_object(x);   %绝对误差积分
end

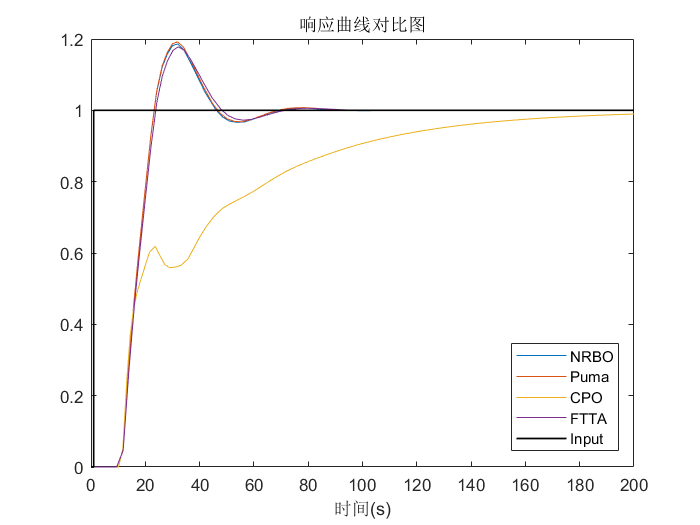
最后,以ITAE指标为例进行展示。将寻优得到的三个最佳参数回代适应度函数,得到不同算法的响应曲线对比图。如下所示。

响应曲线对比图:
4b59bf3e07ad68a6932438f3c00a07e6.png

可以看到CPO算法的寻优效果最差,其他三种的寻优效果相当。

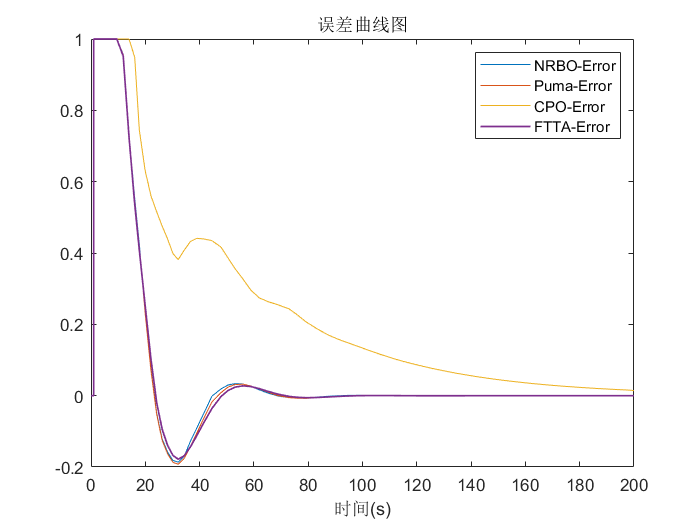
误差曲线图:

1ba0ee9f440ca258f10da8b7fb90f9f0.png

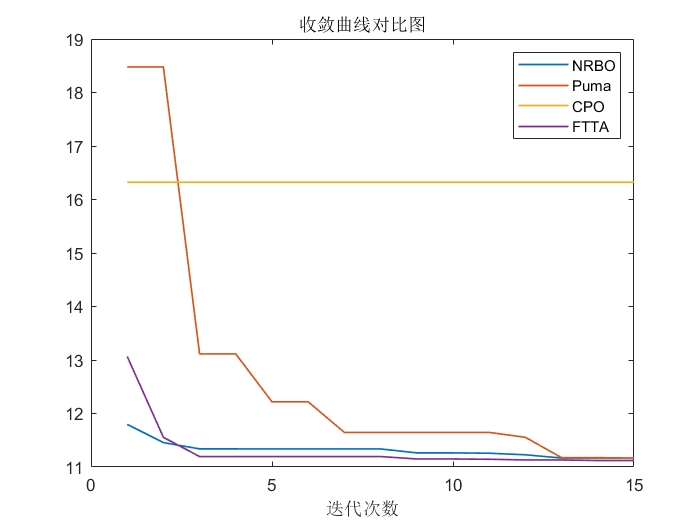
四种算法的寻优过程收敛曲线图:

a3b18e8cd977df3907fdcc4d3a16073e.png

最后,四种算法寻优得到最佳PID参数如下:

NRBOPumaCPOFTTA
Kp0.087410.0751920.128410.07292   
Ti3.5447 3  15.27193      
Td0.10708 5.4380.169823.9195

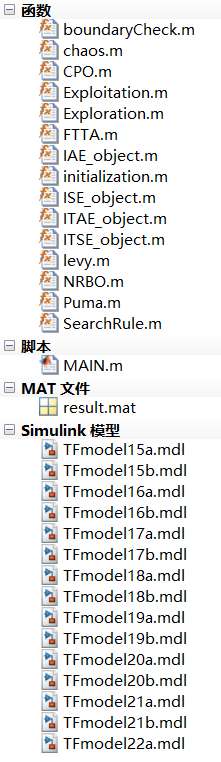
代码目录如下:

f02f04657e100cb641012c66651b8986.png

考虑到大家的matlab版本可能不同,作者在这里保存了不同版本的simulink模型。

大家选取相应的版本模型,并在主函数和四个适应度函数文件里边,把TFmodel22改成TFmodelXX对应的版本即可运行!

另外再推荐几篇往期写的PID参数整定文章:

三种智能算法优化PID参数软件,MATLABAPP开发

改进的粒子群算法整定PID参数,并与灰狼算法进行比较,附MATLAB代码

灰狼算法整定PID参数,传递函数可以任意修改,附MATLAB代码

遗传算法适应度函数的计算原理 适应度函数ranking 阅读详情

相关推荐

基于遗传算法的PID参数自动调整

然后,我们使用 ga 函数运行遗传算法,并使用我们定义的适应度函数作为目标函数。ga 函数的第二个参数 3 是决策变量的数量,即 PID 控制器的三个参数。在控制系统中,PID 控制器是最常用的一种控制器,它可以根据误差信号调整系统的输出,使系统达到期望目标。我们首先定义了一个适应度函数,然后使用 Matlab 自带的 ga 函数运行遗传算法,并输出最终的 PID 参数和误差平方和。首先,我们需要定义一个适应度函数,这个函数将根据 PID 控制器的参数计算出系统响应的质量。误差越小,适应度越高。

2301_79326930的博客 870

【最优PID 整定】PID性能指标(ISE,IAE,ITSE和ITAE)优化、稳定性裕量(Matlab代码实现)

困难部分来自一些 对控制系统性能的要求很高,部分是由于PID参数对控制的影响复杂 性能。[1]宋尚飞,刘轩章,陈宏举,康琦,李宸轩,邓涛,吴海浩,史博会,宫敬.PID控制参数对重力式三相分离器生产工艺的影响[J].石油科学通报,2023,8(02):179-192.使用mordern优化技术,可以根据工厂的实际传递函数调整PID控制器,以优化闭环性能。此提交包含一个功能,用于根据四个不同的性能指标(例如ISE,IAE,ITSE和ITAE)执行最佳PID设计。PID控制器是工业系统中使用最广泛的控制器。

2301_77414277的博客 2281

先进PID控制MATLAB仿真源码解析:从随书例程到自整定平台

PID控制是工业自动化中最常用的闭环控制策略,通过比例、积分、微分三项对误差进行校正,是过程控制与运动控制的核心方法。在MATLAB/Simulink环境下,控制仿真和参数自整定能显著降低现场调试成本,而专家PID、模糊PID、遗传算法整定等先进算法进一步提升了系统对非线性、时变对象的适应性。工程实践中,许多开发者在课程设计、毕业设计或设备调试中需要快速对比不同PID策略,往往会参考《先进PID控制MATLAB仿真(第二版)》随书源码。不过老版本代码在新版MATLAB中经常遇到函数废弃、模型不兼容等问题。从

weixin_34320159的博客 157

[控制原理基础]浅谈PID算法

当今的自动控制技术都是基于反馈的概念。即一个In Loop闭环的理论,反馈理论的要素包括三个部分:测量、比较和执行。测量关心的变量,与期望值相比较,用这个误差纠正调节控制系统的响应。

weixin_47930476的博客 5874

水下探测小白必看:单波束vs多波束声呐,5分钟搞懂核心区别

本文为水下探测新手清晰解析了单波束与多波束声呐的核心区别。单波束声呐如同精准的“手电筒”,进行逐点扫描,适用于定点测深和目标探测;而多波束声呐则像“聚光灯”,能一次性覆盖一个扇区,高效获取海底地形三维信息,是海底测绘和水下三维建模的理想选择。文章通过生动的比喻和对比表格,帮助读者快速理解两者原理、效率差异及适用场景。

linux6sysadmin的博客 1050

UG二次开发避坑指南:如何正确配置Python环境让NXOpen脚本跑起来?

本文详细介绍了UG/NX二次开发中Python环境配置的全流程与NXOpen脚本调试技巧,帮助开发者避开常见陷阱。从NXOpen架构解析到Python解释器版本匹配,再到环境变量设置与路径问题处理,提供了一套经过验证的配置方案,确保脚本顺利运行。

weixin_33859135的博客 452

【无视Matlab版本】-PID参数整定-以SCI论文中的直流电机调速器为例,无需搭建Simulink模型,摆脱版本限制,通用性拉满-matlab代码

PID控制器的普及源于其简单性,可靠性和成本效益,在广泛的工业应用中。然而,PID参数的调整对于实现期望的性能至关重要,对于高阶系统或具有不确定性的系统,传统技术可能无法有效处理这一任务。。本期。。提供4种目标函数用以优化的目标函数,可自由切换。

weixin_44028734的博客 1338

手把手教你用Cadence Virtuoso仿真一个5GHz CMOS分频器:从原理图到后仿,避开那些教科书上没写的坑

本文详细介绍了在Cadence Virtuoso环境中设计5GHz CMOS分频器的完整流程,从原理图设计到后仿真优化,特别关注实际工程中容易被忽视的关键问题。内容涵盖分频器核心指标解析、锁存器拓扑选择、接口设计匹配以及后仿真优化策略,为射频集成电路设计提供实用避坑指南。

weixin_26934905的博客 263

PID参数整定-以直流电机调速器为例,无需搭建Simulink模型,摆脱版本限制,通用性更强-matlab代码

PID控制器的普及源于其简单性,可靠性和成本效益,在广泛的工业应用中。然而,PID参数的调整对于实现期望的性能至关重要,对于高阶系统或具有不确定性的系统,传统技术可能无法有效处理这一任务。。本期。。提供4种目标函数用以优化的目标函数,可自由切换。平方误差积分(integral of squared error,ISE)时间乘绝对误差积分(integral of time multiplied absolute error,ITAE)

weixin_44028734的博客 1468

保姆级教程:用MATLAB复现格拉斯哥大学FMCW雷达数据集多普勒谱(附完整代码与避坑指南)

本文提供了一份详细的MATLAB教程,指导如何复现格拉斯哥大学FMCW雷达数据集的多普勒谱分析。从环境准备、数据获取到距离压缩、MTI滤波、时频分析(STFT)以及结果后处理,涵盖了完整流程,并附有优化代码和避坑指南,特别适合雷达信号处理研究者和工程师。

weixin_28720767的博客 117

433M无线遥控器EV1527协议解码实战:从逻辑分析到代码优化

本文详细解析了433M无线遥控器EV1527协议的实战解码过程。从使用逻辑分析仪抓取波形、理解同步头与数据位编码原理开始,逐步深入代码实现。文章重点对比了原始定时器轮询法的痛点,并提出了基于“边沿捕获+时间戳”的优化方案,构建了高效、可移植且具备抗干扰能力的解码引擎,最后分享了跨平台移植的核心技巧。

weixin_29168813的博客 932

粒子群、遗传算法整定PID参数,传递函数可以任意修改,免费获取MATLAB代码

今天的主题是:采用粒子群、遗传算法整定PID参数,代码可免费获取,获取方式在文末。首先采用simulink搭建传递函数,如图:需要修改传递函数的小伙伴,直接点击这个红框的位置,改下参数即可。PSO整定PID参数的大致思路如下:本次整定PID参数的参数指标为:ITAE参数设置如下:PSO迭代次数为80,种群个数设置为:30个。其他参数设置为:%% 参数设置 w = 0.7; % 惯性因子 ...

淘个代码 535

通信算法之249: DJI波形物理层

D-J-I的Lightbridge波形、Ocusync1波形、Ocusync2波形、Ocusync3波形,

leegang12的专栏 1445

免费获取!粒子群、遗传算法整定PID参数,传递函数可以任意修改

本期主题:采用粒子群、遗传算法整定PID参数,代码可免费获取,获取方式在文末。首先采用simulink搭建传递函数,如图:需要修改传递函数的小伙伴,直接点击这个红框的位置,改下参数即可。PSO整定PID参数的大致思路如下:本次整定PID参数的参数指标为:ITAE参数设置如下:PSO迭代次数为80,种群个数设置为:30个。其他参数设置为:%% 参数设置 w = 0.7; % 惯性因子 c...

淘个代码 496

SAP成本核算的核心逻辑

SAP成本核算采用"计划-归集-分析"闭环管理,以CO模块为核心,集成PP、MM等模块。核算前需配置标准成本控制范围、成本中心等主数据。标准成本通过BOM和工艺路线计算(CK11N),采购和生产过程记录实际成本差异。制造费用通过成本中心归集,作业成本按实际耗用量分配。完工产品按标准成本入库,月末通过KO88结算工单差异,物料分类账(CKMLCP)还原实际成本。整个流程实现FI与CO数据同步,确保账务一致。关键事务码包括CK11N(成本估算)、MIGO(物料移动)、CO11N(报工)等。

金牌架构师 543

得物(毒)App潮鞋价格波动监控系统实战:从爬虫开发到数据可视化完整指南

本文将带领您从零开始构建一套完整的得物潮鞋价格监控系统,涵盖爬虫开发、数据存储、价格波动分析和可视化展示等全流程技术。我们将使用最新的Python技术栈,包括异步爬虫框架、智能代理池、反爬虫绕过技巧,以及基于机器学习的时间序列预测模型。无论您是想要追踪特定鞋款价格的潮流爱好者,还是希望构建商业级监控系统的开发者,这篇文章都将为您提供切实可行的解决方案。

2201_76125261的博客 2509

改进的PID算法

位置式PID控制算法   位置式PIDPIDPID算法是一种比较直观的的PIDPIDPID算法,如系统框图中所示,ininin表示设定值,errorerrorerror表示差值,uuu表示控制器输出值,outoutout表示被控量。算法表达式如下: 增量式PID控制算法   增量式PIDPIDPID算法不比位置式更直观,当执行机构需要控制量的增量时,适合采用增量式PIDPIDPID算法,比如步进电机控制。算法表达式如下: 积分分离PID控制算法   PIDPIDPID算法中,积分可消除稳态误差,提高

weixin_44690490的博客 2万+

老版QQ原生表情gif动态

这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。

PID控制算法的改进

数字式PID控制算法的一个很大的优点是它可以根据不同的控制对象,不同的工况而对PID控制进行改进,使PID控制在不同的领域中都能得到高质量的控制效果。 微分先行PID控制算法 只对测量值进行微分,而不是对偏差进行微分,这样在设定值变化时,输出不会突变,而被控制量变化较为缓和。(工厂:生产时不能太突然) ...

weixin_42446779的博客 8266

C# WinForm 基于DirectShow.dll编写的程序,可边预览边保存视频,音频和图片

基于微软的DirectShow.dll的二次开发1.自动识别连接的摄像头跟麦克风且可以对其进行选择(默认选中第一个)2.可录制wmv和avi两种格式的视频并且都带有音频,avi可以录制的分辨率和帧数进行选择,wmv默认进行了淸晰度优化如不喜欢可去除代码中有相关提示3.可在预览点开之后进行拍照,也可边录制视频边拍照4.添加了视频和音频的压缩功能(酌情使用)这次二次开发发现C#对DirectShow的相关信息太少,这次做完也不敢藏私共享出来,还望大家指正

贝叶斯统计 [韦来生编]

贝叶斯(Bayes)统计是近几十年来迅速发展起来的数理统计的一个重要分支。贝叶斯方法与经典统计方法的主要不同之处是进行统计推断时除了利用样本信息外,还要利用参数的先验信息,因此可以提高统计推断或统计决策的效果。它在经济、金融、生物、医学、自然科学和社会科学等许多领域具有广泛的应用。贝叶斯方法的研究已渗透到了统计学的几乎所有领域。作者在给中国科学技术大学概率论与数理统计专业本科生开设的“数理统计”课程中有一章专门讲授“贝叶斯方法和统计决策理论”,近十年来也给中国科学技术大学概率统计专业研究生开设过几次“贝叶斯分析”课。本书是在对过去讲稿的内容作了适当的增减和调整的基础上完成的。  本书共分六章。第1章是绪论,介绍了贝叶斯统计的若干基本概念,同时对必要的数理统计的基础知识有重点地作了回顾。第二章介绍了确定先验分布的若干可供选择的方法。第三章介绍了几类常见统计模型参数的后验分布的主要结果和计算方法。第四章和第五章分别介绍了“贝叶斯统计推断”和“贝叶斯统计决策”的内容。第六章介绍了贝叶斯统计计算的若干方法,包括蒙特卡洛方法和马尔可夫链蒙特卡洛(MCMC)方法以及相关统计软件的简介。本书的每一章附右大量的例题和习题,书末附有常用的几个表格和部分习题解答供读者查用。  大约可在54学时内讲授本书的第1章至第六章的主要内容,教师可根据学时需要选讲本书第1章至第六章的部分内容。书中标“*”号的章节可略去不讲,留给读者作为阅读材料。第六章例题中的R代码和部分例题的数据文件等可从作者个人主页下载。  作者在编写本书的过程中参考了J.O.Berger教授的《统计决策论及贝叶斯分析》和茆诗松教授编写的《贝叶斯统计》等书中的一些内容,以及《贝叶斯分析》一书中由张伟平博士编写的有关贝叶斯统计计算的一些内容。在此表示衷心感谢。  本书编写准备过程中,中国科学技术大学统计与金融系的几个研究生帮助完成了本书部分中文的录入和排版,作者对他们的辛勤工作表示真诚的感谢。高等教育出版社为本书的出版给予了大力支持。在此一并致谢。

误差积分性能指标

假若要对几种过渡过程曲线作出谁是“最优”的评论,则必须首先规定最优的性能指标。这种指标与过渡过程形式代表的质量指标不同,它应是系统动态特性的一种综合性能指标,这样才能对整个过渡过程曲线的形状作评价。一般采用误差函数的积分形式表示。下面介绍其中四种常用的形式。假定控制系统的希望输出与实际输出分别为r(t)与c(t),则定义误差e(t)=r(t)-c(t)。

fu_n_ny的博客 3009

VB摄像头监控

该VB模块可对摄像头捕获的画面进行录像等,可在创建的窗口进行控制

【最优PID 整定】PID性能指标(ISE,IAE,ITSE和ITAE)优化、稳定性裕量附Matlab代码

比例-积分-微分(PID)控制器因其结构简单、易于理解和实现,在工业自动化领域占据着主导地位。然而,PID控制器的性能很大程度上取决于其三个参数(比例增益Kp、积分时间Ti和微分时间Td)的整定。最优PID整定的目标是在满足系统稳定性要求的前提下,使系统响应达到最佳性能。衡量系统性能的关键在于选用合适的性能指标。本文深入探讨了四种常用的时域性能指标:误差平方积分(ISE)、误差绝对值积分(IAE)、误差乘以时间平方的积分(ITSE)以及误差绝对值乘以时间的积分(ITAE)。

Matlab245的博客 920

Matlab实验(六)

1、对一个已知系统(第四次实验结果)的单位负反馈系统进行最优设计。 下面先说说几个指标 综合性能指标(误差准则) 最大超调量、上升时间、峰值时间、调节时间等暂态响应性能指标是相互关联的,当其中一个指标为最优时,有可能使得另一个指标的性能降低,为了达到整个系统综合性能指标的最优化,需要采取一些能体现综合性能的指标。 误差平方积分(ISE,Integral of Square Error) 时间乘误差平方积分(ITSE,Integral of Timed Square Error) 误差绝...

龙晨天的博客 5982

智能优化算法应用:基于麻雀搜索算法的工程优化案例

智能优化算法应用:基于麻雀搜索算法的工程优化案例 文章目录智能优化算法应用:基于麻雀搜索算法的工程优化案例1.麻雀搜索算法2.压力容器设计问题3.Matlab代码 摘要:本文介绍利用麻雀搜索算法,对压力容器设计问题进行智能寻优。 1.麻雀搜索算法 麻雀搜索算法具体原理请参照:https://blog.csdn.net/u011835903/article/details/108830958 2.压力容器设计问题 图1.压力容器示意图 压力容器设计问题的目标是使压力容器制作(配对、成型和焊接)成本最小,压

Jack旭的博客 8490

PID算法:标准PID算法的一些改进措施

如果积分饱和了,在系统的偏差方向发生了改变了之后,PID这个时候会起作用进行调节,但是由于积分项太大了,就需要经过比较长的时间才能让输出U(n) 从积分饱和区脱离,会使调控作用滞后,让系统出现明显的超调,整个系统的调节效果会变差,这肯定是不希望出现的。这就是积分不灵敏的情况。积分限幅法的操作原理是:对积分项的输出设定一个限制,当积分项的输出达到限制,就停止积分项的计算,PID算法中的积分计算项的值采用上一个时刻的积分值。相反,当系统的偏差比较小的时候,让积分的速度快一些,以求尽快的消除静差。

weixin_43866583的博客 5457

最优控制器设计

本文讲解了如何进行最优控制器设计,以及误差跟踪曲线的选择

Zou_XX的博客 1234
上一篇: 手把手教你实现Kmeans聚类,不使用MATLAB工具箱,纯手写matlab代码免费获取,UCI数据集为例...
下一篇: 13种2023年智能算法进行PK,免费获取matlab代码
淘个代码_
博客等级 码龄7年 1万+粉丝 504原创
评论 2
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

淘个代码_

不想刀我的可以选择爱我

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值