



简介:本资料聚焦于MATLAB环境中Simulink与汽车开放系统架构(AUTOSAR)的深度融合,重点解析Simulink对AUTOSAR Component Platform(CP)的最新支持与功能更新。作为自动驾驶软件开发的关键技术路径,该方案实现了从系统建模、仿真验证到符合AUTOSAR标准的代码自动生成的全流程闭环。资料涵盖接口配置、模型到代码生成、测试验证方法及实际案例分析,帮助工程师高效开发可重用、高可靠性的ECU软件模块,显著提升自动驾驶系统开发效率与质量。
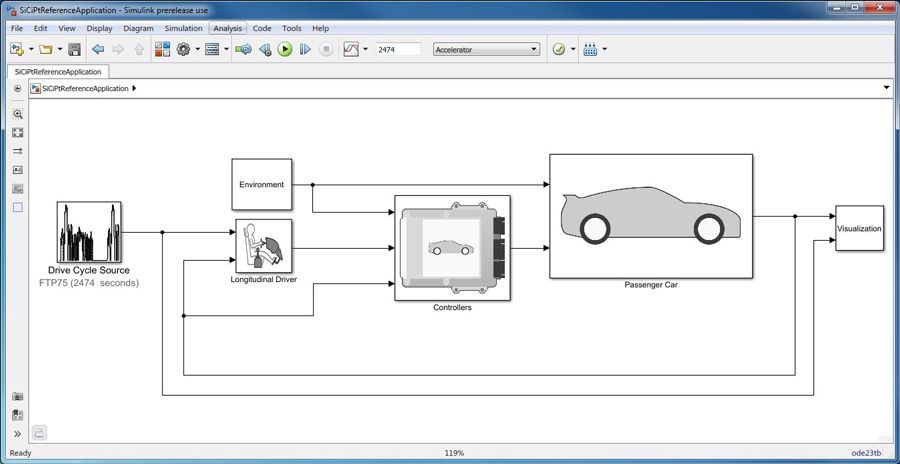
1. AUTOSAR_CP架构概述与在自动驾驶中的作用
1.1 AUTOSAR经典平台的核心理念与分层架构
AUTOSAR(Automotive Open System Architecture)经典平台(Classic Platform, CP)采用分层化、模块化设计理念,通过标准化软件架构实现ECU间软硬件解耦。其核心由应用层(SWC)、运行时环境(RTE)、基础软件层(BSW)及微控制器抽象层(MCAL)构成,支持高实时性与功能安全要求,广泛应用于动力总成、底盘控制及高级驾驶辅助系统(ADAS)中。
1.2 AUTOSAR_CP在自动驾驶系统中的关键作用
在自动驾驶领域,AUTOSAR_CP为传感器融合、决策规划等关键功能提供可靠的底层通信与调度机制。借助虚拟功能总线(VFB),开发者可在逻辑层定义组件交互,屏蔽硬件差异,提升模型复用性与跨ECU部署灵活性,是实现基于模型设计(MBD)与功能安全(ISO 26262)的重要基石。
2. Simulink与AUTOSAR集成机制详解
随着汽车电子系统复杂度的持续攀升,基于模型的设计(Model-Based Design, MBD)已成为现代嵌入式控制系统开发的核心范式。在自动驾驶和高级驾驶辅助系统(ADAS)领域,AUTOSAR(Automotive Open System Architecture)经典平台(Classic Platform, CP)作为标准化软件架构,提供了高度模块化、可复用且具备严格实时性保障的开发框架。而MATLAB/Simulink凭借其强大的建模、仿真与代码生成能力,成为实现从算法设计到嵌入式部署全流程闭环的关键工具链之一。本章深入剖析Simulink与AUTOSAR_CP之间的集成机制,重点解析两者在架构层面的对接方式、数据交互流程以及协同开发模式中的关键技术点。
该集成机制不仅涉及模型语义向标准格式(ARXML)的转换,还包括运行时行为的精确映射、接口一致性维护、工具链间的数据同步等多个维度。通过理解这一机制,开发者能够构建符合AUTOSAR规范的高可靠性软件组件(SWC),并确保其在目标ECU上的正确执行。此外,随着AUTOSAR标准不断演进,Simulink对新特性的支持也逐步完善,使得基于模型的开发流程更加贴近工业级应用需求。
2.1 AUTOSAR经典平台的核心架构组成
AUTOSAR经典平台是为满足汽车控制类应用对实时性和确定性要求而设计的标准架构体系,其核心在于分层解耦与服务抽象。这种架构允许不同供应商独立开发功能模块,并通过标准化接口进行集成,从而提升系统的可扩展性与可维护性。在与Simulink集成过程中,理解AUTOSAR_CP的内部结构对于正确建模和生成合规代码至关重要。
2.1.1 虚拟功能总线(VFB)与运行时环境(RTE)
虚拟功能总线(Virtual Functional Bus, VFB)是AUTOSAR架构中最为关键的抽象层之一,它屏蔽了底层硬件与通信机制的差异,使软件组件(SWC)能够在逻辑上通过统一的方式进行通信。VFB并不对应实际的物理总线,而是定义了一套面向服务的通信模型,包括发送者-接收者(Sender-Receiver)、客户端-服务器(Client-Server)等交互模式。
在此基础上,运行时环境(Runtime Environment, RTE)作为VFB的具体实现,负责将这些逻辑通信关系转化为ECU内部或跨ECU的实际函数调用或消息传递。RTE位于应用软件组件与基础软件(BSW)之间,承担着调度、数据路由、事件触发、端口映射等核心职责。
VFB与RTE的工作机制分析
当一个软件组件需要向另一个组件发送信号时,例如某个传感器采集模块将车速信息传递给巡航控制模块,该过程在VFB层级表现为“数据元素”通过“接口”进行传输。开发者无需关心该信号是通过CAN总线还是局部变量共享实现,只需关注功能逻辑本身。RTE则根据系统配置自动生成相应的封装函数,如 Rte_Write_SpeedSensor_speed() 或 Rte_Call_CruiseControl_Enable() ,并在编译阶段将其绑定到底层通信协议栈或内存访问路径。
这种抽象极大提升了软件的可移植性。同一组SWC可以在不同的ECU上部署,只要RTE重新配置即可适配新的硬件环境。Simulink在生成代码时,会依据模型中的信号连接关系自动推导出VFB级别的通信拓扑,并借助AUTOSAR Dictionary生成对应的RTE接口声明。
% 示例:Simulink模型中定义的一个输出端口,用于发布车速信号
Outport Block:
- Name: "vehicleSpeed"
- DataType: "float32"
- PortInterface: "SenderReceiver"
- DataElement: "speed_kmh"
上述端口在导出为ARXML文件后,会被描述为一个 SENDING-PORT ,关联到名为 VehicleSpeed_I 的接口,其中包含一个数据元素 speed_kmh ,类型为 Float32 。RTE生成器随后会创建对应的API函数原型:
// 自动生成的RTE头文件片段
Std_ReturnType Rte_Write_SpeedSensor_P_VehicleSpeed_speed_kmh(float32 data);
此函数由Simulink生成的应用代码调用,而其实现由RTE提供,最终可能映射至PDU Router或直接写入共享内存区域。
通信模式对比表
| 特性 | 发送者-接收者(S-R) | 客户端-服务器(C-S) |
|---|---|---|
| 数据流向 | 单向数据流 | 请求/响应双向交互 |
| 触发方式 | 周期或事件驱动 | 显式调用触发 |
| 典型应用场景 | 传感器数据广播 | 控制命令执行(如制动请求) |
| Simulink建模方式 | Outport → Inport 连接 | Function-Call Subsystem + Client Call Port |
| RTE映射形式 | Rte_Write / Rte_Read | Rte_Call |
该表格清晰地展示了两种主要通信模式的技术差异及其在Simulink中的建模策略。理解这些差异有助于在模型设计阶段选择合适的接口类型,避免后期集成冲突。
flowchart TD
    A[Application SWC] --> B[RTE]
    B --> C[BSW: COM, PduR, CanIf]
    C --> D[CAN Controller]
    D --> E[Physical CAN Bus]
    F[另一个ECU上的SWC] --> G[RTE]
    G --> H[BSW]
    H --> I[CAN Controller]
    B <--> G via "通过CAN TP传输信号"
该流程图展示了跨ECU通信中RTE如何借助底层BSW模块完成信号传输。Simulink模型虽不直接处理CAN帧构造,但可通过配置端口属性指定信号所属的I-PDU及传输周期,进而影响ARXML中 I-SIGNAL 与 I-PDU 的映射关系。
2.1.2 基础软件层(BSW)模块化结构解析
基础软件层(Basic Software, BSW)构成了AUTOSAR_CP的底层支撑体系,涵盖操作系统、通信栈、诊断服务、存储管理等功能模块。BSW的设计遵循模块化原则,各组件通过标准化接口与上层RTE交互,确保应用层无需了解底层驱动细节。
BSW主要分为四大类模块:
- 服务层(Services Layer) :提供OS、COM、DIO、MEM、NM等核心服务;
- ECU抽象层(ECU Abstraction Layer) :封装硬件寄存器操作,向上提供统一接口;
- 微控制器抽象层(Microcontroller Abstraction Layer, MCU AL) :直接操作MCU外设(如ADC、PWM、Timer);
- 复杂驱动(Complex Drivers) :处理非标准化设备或高性能需求场景(如电机控制)。
模块依赖关系与调用链路
以一次ADC采样为例,说明BSW各层间的协作流程:
flowchart LR
    SWC --> RTE --> COM --> DIO --> EcuAbstraction --> McuAbstraction --> ADC_Driver
具体步骤如下:
1. 应用SWC通过RTE调用 Rte_Read(analogInput) ;
2. RTE转发请求至DIO模块;
3. DIO通过ECU抽象层调用通用IO接口;
4. MCU抽象层最终调用ADC驱动读取原始值;
5. 数据经逐层返回至SWC。
Simulink在建模时通常只关注起点(输入端口)和终点(输出端口),但必须通过AUTOSAR属性配置明确指定信号来源(如“AnalogInput_Pin3”)及其对应的硬件通道编号。这通过设置端口的 PortMapping 属性实现:
<!-- ARXML片段:端口到硬件引脚的映射 -->
<PORT-PROTOTYPE UUID="...">
  <SHORT-NAME>analogIn</SHORT-NAME>
  <TYPE-TREF DEST="SENDER-RECEIVER-PORT-INTERFACE">AnalogVoltage_I</TYPE-TREF>
  <PORT-MAPPING>
    <HW-ELEMENT-REF DEST="HW-THE-PORT">Pin3</HW-ELEMENT-REF>
  </PORT-MAPPING>
</PORT-PROTOTYPE>
该配置将在DaVinci Configurator等工具中用于生成具体的BSW初始化代码,确保ADC通道正确启用。
BSW模块功能对照表
| 模块名称 | 缩写 | 主要功能 | Simulink交互方式 |
|---|---|---|---|
| 操作系统 | OS | 任务调度、中断管理 | 设置Runnable调度周期 |
| 通信管理 | COM | 信号打包、超时监控 | 配置信号更新周期与死亡检测 |
| 诊断通信管理 | Dcm | UDS协议处理 | 不直接交互,需预留接口 |
| I/O抽象 | Dio | 数字量读写 | 绑定到DigitalInput/Output接口 |
| 存储管理 | NvM | 非易失存储读写 | 使用NvMWriteBlock API调用 |
| 网络管理 | NM | 节点唤醒/休眠协调 | 自动集成,无需手动干预 |
Simulink通过AUTOSAR Dictionary可以预先定义这些模块的使用意图。例如,在模型中添加一个周期为10ms的Trigger Port,系统会自动建议将其映射到OS中的10ms任务槽位,并在生成的ARXML中声明相应的 RUNNABLE-ENTITY 调度属性。
2.1.3 ECU抽象层与微控制器抽象层关系
ECU抽象层(ECU Abstraction Layer)与微控制器抽象层(MCU Abstraction Layer)共同构成AUTOSAR中硬件无关性设计的基础。尽管二者均涉及硬件操作,但职责划分清晰,层次分明。
MCU抽象层 专注于特定处理器架构的资源管理,如:
- 内存映射(Flash/SRAM分区)
- 外设时钟配置(PLL、Bus Clocks)
- 中断向量表管理
- GPIO、ADC、PWM等外设驱动接口
ECU抽象层 则进一步封装整个ECU板级资源,包括:
- 外部传感器/执行器连接点(如“Brake_Pedal_Switch”)
- 板载电源管理单元(PSU)
- 外部看门狗芯片控制
- 多MCU间的同步机制
层次化访问机制示例
考虑一个刹车踏板状态检测功能,其实现路径如下:
// Simulink模型中读取刹车信号
brake_pressed = Rte_Read_BrakePedal_status();

// 对应的RTE调用链展开为:
// Rte_Read() → Com_RxCallback() → Dio_ReadChannel(BRAKE_PEDAL_CH)
// Dio_ReadChannel() → EcuAB_BrakeSwitch_GetState()
// EcuAB_BrakeSwitch_GetState() → McuIoHw_AdcRead(ADC_CH7)
由此可见,ECU抽象层充当了“桥接角色”,将板级信号命名(BRAKE_PEDAL)转换为MCU引脚编号(ADC_CH7)。这种设计使得更换ECU硬件时,只需修改ECU抽象层配置,无需改动上层应用代码。
抽象层接口映射表
| ECU信号名 | 功能描述 | ECU抽象接口 | MCU抽象接口 | 物理引脚 |
|---|---|---|---|---|
ENGINE_TEMP | 发动机冷却液温度 | EcuAb_EngTemp_Get() | Adc_Read(ADC1_CH4) | PA4 |
FUEL_LEVEL | 燃油量 | EcuAb_FuelLevel_Get() | Adc_Read(ADC2_CH1) | PB1 |
HEADLAMP_CTRL | 大灯控制 | EcuAb_Headlamp_Set() | Gpio_Write(PORTC_PIN5) | PC5 |
在Simulink中,可通过自定义数据字典条目将信号与这些抽象接口关联。例如,定义一个 Simulink.Bus 对象 BrakeSignal ,其字段 status 绑定到 BOOLEAN 类型,并在AUTOSAR属性中指定其物理引脚为 BRAKE_PEDAL_SWITCH 。
% MATLAB脚本:配置端口硬件映射
brakePort = get_param('myModel/In1', 'Handle');
set_param(brakePort, 'AutosarPortMapping', 'BRAKE_PEDAL_SWITCH');
此配置将在ARXML导出时生成正确的 PORT-MAPPING 节点,供后续BSW配置工具使用。
此外,Simulink还支持通过 Code Mappings 面板直接分配Runnable到OS任务,从而实现调度策略的可视化配置。例如,将高频控制环(1kHz)绑定到高速中断任务,而低频诊断任务(100ms)挂接到主循环任务中。
综上所述,AUTOSAR_CP的分层架构为Simulink模型提供了清晰的映射边界。通过对VFB、RTE、BSW及抽象层的理解,开发者可在模型层级精准表达功能需求,并借助工具链自动生成符合行业标准的嵌入式代码。
3. Simulink中AUTOSAR软件组件建模与接口配置
在现代汽车电子系统开发中,基于模型的设计(Model-Based Design, MBD)已成为主流方法论。Simulink作为MBD的核心工具之一,在与AUTOSAR经典平台(Classic Platform, CP)集成过程中,承担了从算法设计到可部署软件组件(Software Component, SWC)生成的全链路任务。本章深入探讨如何在Simulink环境中进行符合AUTOSAR标准的软件组件建模,并实现其端口、接口及运行时行为的精确配置。
通过Simulink与AUTOSAR工具链的协同机制,开发者可以在高层抽象级别完成控制逻辑建模,同时确保生成的代码满足车载ECU对实时性、确定性和标准化通信的需求。这一过程的关键在于正确理解SWC的类型划分、可运行实体(Runnable)的设计范式以及端口与接口之间的语义映射关系。更重要的是,RTE适配层的自动生成必须准确反映模型中的调度逻辑和数据流路径,以保障最终集成系统的功能一致性。
随着自动驾驶和高级驾驶辅助系统(ADAS)复杂度的提升,单一ECU内往往需要部署多个功能模块,这些模块以独立或共享的方式组织为不同的SWC。因此,掌握在Simulink中构建标准化AUTOSAR组件的能力,不仅是提高开发效率的技术手段,更是实现跨团队协作、支持V模型开发流程和满足ASPICE合规性的基础支撑。
3.1 软件组件(SWC)的类型与建模范式
AUTOSAR将软件组件划分为多种类型,每种类型对应特定的功能角色和交互模式。在Simulink中建模时,必须依据目标组件的实际用途选择合适的SWC类别,并遵循相应的建模范式。这不仅影响后续代码生成的质量,也决定了与其他BSW模块或外部ECU的兼容性。
3.1.1 可运行实体(Runnable)的设计原则
可运行实体是SWC内部执行的基本单位,代表一段由操作系统调度的函数体。在Simulink中,Runnable通常由子系统(Subsystem)或Function-Call Subsystem表示,并通过触发机制激活执行。
% 示例:定义一个周期性Runnable的Function-Call Generator
function callRunnable = generateCall(period_ms)
    % 参数说明:
    %   period_ms: Runnable的执行周期(毫秒)
    % 返回值:
    %   callRunnable: Function-Call信号,用于触发Runnable子系统
    Ts = period_ms / 1000; % 转换为秒
    t = 0:Ts:10;           % 时间向量
    callRunnable = ones(size(t)); % 生成脉冲信号
end
逻辑分析 :
上述MATLAB函数模拟了一个周期性触发器,输出一个时间序列上的脉冲信号,该信号连接至Simulink模型中的Function-Call Inport,从而周期性地调用绑定的Runnable。此方式常用于实现传感器采样、状态监控等定时任务。
在Simulink中配置Runnable的关键步骤包括:
- 创建Function-Call Subsystem;
- 将其与AUTOSAR Runnable关联(通过
autosar.rtp.setPropertyAPI); - 设置触发源(如Timer、Event等);
- 在AUTOSAR Dictionary中指定其调度属性(如周期、优先级)。
| 属性 | 描述 | 典型取值 |
|---|---|---|
| Name | Runnable名称 | ReadSensorData |
| Activation Type | 触发类型 | PERIODIC / ON_EVENT |
| Period | 周期(ms) | 10, 20, 100 |
| Priority | 执行优先级 | 1~15(越高越优先) |
| Exclusive Area Ref | 是否占用临界区 | 可选引用 |
flowchart TD
    A[Start Simulation] --> B{Is Trigger Active?}
    B -- Yes --> C[Execute Runnable Code]
    C --> D[Update Local Variables]
    D --> E[Synchronize via RTE]
    E --> F[Return to OS Scheduler]
    B -- No --> F
该流程图展示了Runnable的典型执行生命周期:它等待触发事件(如时间到达、中断发生),一旦激活即执行内部逻辑,更新局部状态并通过RTE与其他组件交换数据,最后返回调度器。
此外,Runnable应遵循以下设计原则:
- 高内聚低耦合 :每个Runnable应专注于单一职责,避免混合不同频率或目的的操作;
- 最小化全局访问 :尽量使用局部变量并通过Port进行通信,减少对全局资源的竞争;
- 确定性执行时间 :避免动态内存分配或不可预测的循环结构,保证WCET(最坏情况执行时间)可控;
- 支持重入性管理 :若多个Runnable共享数据,需通过Exclusive Area机制保护临界段。
例如,在电机控制应用中,可将“电流采样”、“PID计算”和“故障诊断”分别封装为三个Runnable,分别以1ms、2ms和10ms周期运行,彼此通过RTE传递中间结果,形成清晰的时间分层架构。
3.1.2 数据接收与发送操作的事件触发机制
在AUTOSAR架构下,数据交互主要通过RTE提供的接口完成。Runnable可通过显式调用Send Operation或Receive Operation来发起通信。这些操作的触发时机决定了系统的响应特性和资源利用率。
在Simulink中,可通过以下方式实现事件驱动的数据收发:
- 使用 Sender-Receiver Ports 实现数据流传递;
- 配置 Operation Invoked per Runnable 属性,指定哪些操作随Runnable执行而自动调用;
- 利用 Implicit Write via RTE 机制,允许模型直接写入SR接口而不显式调用Send。
% 示例:设置Runnable的Send操作触发行为
arProps = autosar.api.getAUTOSARProperties('MyModel');
compPath = '/MyModel/ControllerComponent';
runnableName = 'ControlLoop';

% 将名为"SendOutput"的操作绑定到Runnable上
arProps.setPropertyValue([compPath '/Runnables/' runnableName], ...
    'OperationInvokedPerRunnable', {'SendOutput'});
参数说明 :
-
'OperationInvokedPerRunnable'是AUTOSAR元数据属性,用于声明某Operation是否在Runnable执行期间被隐式调用; -
{}中列出的操作名必须已在接口定义中注册; - 此设置将导致代码生成器在Runnable末尾插入
Rte_Write_<port>_<data>()调用。
该机制的优势在于简化模型逻辑——开发者无需手动添加Send块,只需关注算法本身,由工具链自动补全通信胶水代码。
然而,对于异步事件(如CAN报文到达、GPIO边沿检测),则需采用更复杂的触发策略。此时可结合 Inter-Runtime Environment (IRE) 机制,利用BSW回调函数通知RTE并唤醒相关Runnable。
| 触发类型 | 来源 | Simulink建模方式 | 典型应用场景 |
|---------|------|------------------|--------------|
| 周期触发 | OS Timer | Time-Based Function-Call | 实时控制环 |
| 数据触发 | SR Interface Update | Data-Triggered Subsystem | 状态同步 |
| 操作触发 | Client-Server Call | Synchronous Server Call Port | 远程服务请求 |
| 外部中断 | MCU IRQ | Asynchronous Event Port | 故障检测 |
值得注意的是,Simulink R2023a及以上版本支持“Event Driven Runnables”特性,允许直接将Port接收到的数据变化作为Runnable的启动条件。这种建模方式极大提升了对事件驱动系统的表达能力。
例如,在车身控制器中,门锁状态变化可通过外部中断触发一个Runnable立即广播新状态,而不需要轮询检查,显著降低延迟和CPU负载。
3.1.3 Sensor Actuator SWC与Application SWC对比
根据功能定位,AUTOSAR定义了两类核心SWC:Sensor Actuator SWC 和 Application SWC。它们在架构层级、依赖关系和建模方式上有本质区别。
Sensor Actuator SWC
这类组件位于软件栈最底层,负责与硬件直接交互。例如读取ADC通道电压、驱动PWM输出等。由于涉及微控制器寄存器操作,通常不直接在Simulink中完整建模,而是通过 Stubs 或 Wrapper Models 间接接入。
% 示例:创建Sensor Actuator SWC的Stub模型
model = 'SensorStub';
new_system(model);
add_block('simulink/Sources/Inport', [model '/ADC_Input']);
set_param([model '/ADC_Input'], 'OutDataType', 'uint16');

add_block('simulink/Sinks/Outport', [model '/Voltage_Output']);
set_param([model '/Voltage_Output'], 'InDataType', 'single');

% 注册为AUTOSAR Component
autosar.api.createComponent(model, 'SensorActuator');
逻辑分析 :
该脚本创建了一个极简的Stub模型,仅包含输入/输出端口,用于占位真实传感器驱动。实际硬件操作由手写C代码或MCAL模块完成,Simulink模型仅提供接口契约。
此类SWC的特点包括:
- 依赖 Microcontroller Abstraction Layer (MCAL) ;
- 接口多为Sender-Receiver类型;
- 不包含复杂算法逻辑;
- 通常由底层软件团队维护。
Application SWC
相比之下,Application SWC实现核心控制逻辑,如巡航控制、扭矩分配等。这类组件完全适合在Simulink中建模,且能充分利用MBD的优势。
% 示例:配置Application SWC的Runnable调度
compObj = autosar.arch.Component.find(myModel, 'Name', 'TorqueControl');
runnableObj = compObj.Runnables.add('CalcTorque', 'Period', 0.005); % 5ms
runnableObj.Priority = 10;
此类组件通常具备:
- 多个Runnable构成状态机或控制环;
- 客户端-服务器接口调用诊断服务;
- 支持多实例部署(如左右车轮独立控制);
- 可视化调试能力强,便于HIL测试。
| 对比维度 | Sensor Actuator SWC | Application SWC |
|---|---|---|
| 抽象层级 | 硬件邻近层 | 功能逻辑层 |
| 开发工具 | Hand-coded C / DaVinci Developer | Simulink + Stateflow |
| 数据处理 | 原始信号转换 | 控制算法运算 |
| 调度粒度 | 高频(≤1ms) | 中低频(5~100ms) |
| 可复用性 | 低(依赖硬件) | 高(平台无关) |
在实际项目中,两者通过RTE连接:Sensor SWC发布原始数据 → Application SWC订阅并处理 → 输出指令经Actuator SWC作用于执行器。整个链条形成了清晰的分层架构,既隔离了硬件差异,又实现了功能解耦。
例如,在电动助力转向(EPS)系统中,方向盘转角传感器(Sensor SWC)采集角度信号,经RTE传送给转向力计算模块(Application SWC),后者结合车速信息计算所需辅助力矩,并通过Motor Driver SWC(Actuator)驱动电机。
综上所述,合理区分并建模不同类型的SWC,是构建可维护、可扩展AUTOSAR系统的基础。Simulink提供了灵活的建模框架,既能支持高层算法开发,也能通过接口抽象兼容底层硬件集成,真正实现“一次建模,处处部署”的愿景。
4. 基于Simulink的AUTOSAR数据类型与端口映射设计
在汽车电子系统日益复杂化的背景下,自动驾驶域控制器对软件架构的标准化、可复用性及跨平台兼容性提出了更高要求。AUTOSAR(Automotive Open System Architecture)经典平台(Classic Platform, CP)通过严格的分层结构和接口抽象机制,为嵌入式控制系统的开发提供了统一框架。而Simulink作为模型驱动开发(Model-Based Design, MBD)的核心工具,在实现功能逻辑建模的同时,必须与AUTOSAR标准中的数据类型系统和通信机制无缝集成。其中, 数据类型定义 与 端口映射设计 是确保模型生成代码符合AUTOSAR规范的关键环节。
本章节深入探讨如何在Simulink环境中构建符合AUTOSAR标准的数据类型体系,并实现从模型信号到ECU物理I/O引脚的精确映射。重点分析应用数据类型(ADT)、基础数据类型(BDT)之间的绑定关系,复合数据类型的跨平台处理策略,以及单位、精度等语义信息的标注方法;进一步剖析信号流经VFB(虚拟功能总线)至RTE(运行时环境)再到底层驱动的完整路径中,数据元素是如何被重命名、打包、转换并最终传递的;最后,针对模型级与代码级数据一致性问题,提出基于Simulink.Bus对象与ARXML类型映射同步的技术方案,防范因浮点表示差异导致的功能偏差。
整个设计过程不仅涉及静态建模规则,还需考虑动态行为的一致性保障机制。为此,引入了类型检查器、编译期验证工具链以及自动化同步流程,确保从MBD模型导出的C代码能够满足AUTOSAR RTE生成器的要求。这一系列实践构成了高可靠性车载控制系统开发的基础支撑。
4.1 数据类型的标准化建模实践
在AUTOSAR_CP架构下,数据类型的标准化不仅是提高模块复用性的前提,更是实现不同ECU之间互操作性的核心保障。Simulink作为MBD的主要建模环境,其内部使用的数据结构需与AUTOSAR定义的应用数据类型(Application Data Type, ADT)保持语义一致。该过程并非简单的名称对应,而是涵盖类型绑定、语义注解、精度控制等多个维度的系统工程任务。
4.1.1 应用数据类型(ADT)与基础数据类型(BDT)绑定
在AUTOSAR中, 应用数据类型(ADT) 描述的是功能层面的数据含义,例如“车速”、“方向盘转角”或“制动踏板位置”,它们通常带有物理单位、取值范围和分辨率等元信息。而 基础数据类型(BDT) 则是平台相关的底层表示形式,如 uint8 , sint16 , float32 等,由MCU硬件特性决定。
为了实现ADT与BDT之间的精确绑定,Simulink通过 Simulink.NumericType 对象和 AUTOSAR Dictionary 中的类型定义进行双向映射。具体步骤如下:
- 在Simulink模型中创建自定义数据类型(使用
Simulink.AliasType或Simulink.NumericType) - 将该类型关联到AUTOSAR Dictionary中的ADT条目
- 配置ADT到BDT的映射规则(可在MATLAB命令行或图形化编辑器中完成)
% 定义一个名为 'VehicleSpeed_T' 的应用数据类型
speedType = Simulink.AliasType;
speedType.BaseType = 'float32';
speedType.HeaderFile = 'VehicleTypes.h';
speedType.Description = 'Vehicle speed in km/h, range: 0-250';

% 注册到当前模型的数据字典
hs = get_param(bdroot, 'Handle');
setDataDictionaryEntry(hs, 'VehicleSpeed_T', speedType);
逻辑分析与参数说明:
-Simulink.AliasType创建一个别名类型,便于在多个模型间共享。
-BaseType = 'float32'指定其底层表示为IEEE 754单精度浮点数,对应AUTOSAR BDT中的Float32。
-HeaderFile设置头文件引用,确保生成代码时包含正确的声明。
-Description添加语义描述,可用于后续文档生成或静态分析工具提取。
此类型随后可在AUTOSAR Dictionary中注册为ADT,并指定其对应的BDT映射关系。当模型生成ARXML文件时,Simulink会自动输出如下片段:
<APPLICATION-PRIMITIVE-DATA-TYPE UUID="...">
  <SHORT-NAME>VehicleSpeed_T</SHORT-NAME>
  <CATEGORY>TYPE_REFERENCE</CATEGORY>
  <TYPE-EMITTER>MATLAB</TYPE-EMITTER>
  <SW-DATA-DEF-PROPS>
    <UNIT-REF DEST="SPEED_KMPH">KmPerHour</UNIT-REF>
    <DISPLAY-PRECISION>1</DISPLAY-PRECISION>
    <BASE-TYPE-REF DEST="FLOAT32">Float32</BASE-TYPE-REF>
  </SW-DATA-DEF-PROPS>
</APPLICATION-PRIMITIVE-DATA-TYPE>
上述ARXML结构表明, VehicleSpeed_T 已具备完整的语义属性,包括单位(km/h)、显示精度(小数点后1位),并与 Float32 基础类型绑定。这种机制有效防止了不同开发者使用相同名称但不同含义的数据类型,提升了系统的可维护性。
| 属性 | 含义 | 示例值 |
|---|---|---|
| SHORT-NAME | 类型在ARXML中的唯一标识 | VehicleSpeed_T |
| BASE-TYPE-REF | 对应的基础数据类型 | Float32 |
| UNIT-REF | 物理单位引用 | SPEED_KMPH |
| DISPLAY-PRECISION | 显示精度(小数位数) | 1 |
| CATEGORY | 类型分类(如TYPE_REFERENCE) | TYPE_REFERENCE |
该表总结了ADT关键属性及其作用,有助于团队建立统一的数据建模规范。
classDiagram
    class ApplicationDataType {
        +String shortName
        +String category
        +BaseTypeRef baseRef
        +UnitRef unitRef
        +Float displayPrecision
    }
    class BaseType {
        +String name
        +Int bitSize
        +Boolean isSigned
        +String encoding
    }
    class ImplementationDataType {
        +String compuMethod
        +Float lowerLimit
        +Float upperLimit
    }

    ApplicationDataType --> BaseType : «reference»
    ApplicationDataType --> ImplementationDataType : «maps to»
    ImplementationDataType --> BaseType : «uses»
上述Mermaid类图展示了AUTOSAR中三种主要数据类型的关系:
-ApplicationDataType表示功能语义;
-BaseType提供二进制表示;
-ImplementationDataType包含标定量、缩放因子等实现细节;
- 三者通过引用关系形成完整类型链,确保从模型到代码的无损转换。
4.1.2 复合数据类型(Structure/Array)的跨平台兼容性处理
在实际项目中,单一标量数据往往不足以表达复杂的传感器或执行器状态。因此,需要使用 结构体(Structure) 或 数组(Array) 来组织多个相关变量。然而,这些复合类型在跨平台移植时极易出现内存布局不一致的问题,尤其是在大小端(Endianness)不同的MCU上。
以雷达目标列表为例,每个目标包含ID、距离、速度、角度四个字段。在Simulink中可通过 Simulink.Bus 对象建模:
% 创建 RadarTarget 结构体
targetBus = Simulink.Bus;
targetBus.Name = 'RadarTarget_T';
targetBus.Elements = [
    Simulink.BusElement('ID', 'uint8');
    Simulink.BusElement('Range_m', 'float32');
    Simulink.BusElement('Velocity_ms', 'float32');
    Simulink.BusElement('Azimuth_deg', 'float32')
];

% 设置字节对齐方式为自然对齐(Natural Alignment)
targetBus.Alignment = 4;

% 注册到数据字典
setDataDictionaryEntry(hs, 'RadarTarget_T', targetBus);
逐行解读:
-Simulink.Bus实例化一个新的结构体容器;
-Elements数组中依次添加成员,每个成员指定名称与数据类型;
-Alignment = 4强制按4字节边界对齐,避免某些编译器插入填充字节;
- 最终通过setDataDictionaryEntry写入模型字典,供其他模块复用。
生成的C结构体如下:
typedef struct {
    uint8 ID;
    float32 Range_m;
    float32 Velocity_ms;
    float32 Azimuth_deg;
} RadarTarget_T;
为保证跨平台一致性,还需在ARXML中明确定义其内存布局:
<COMPU-METHOD>
  <SHORT-NAME>RadarTarget_CompuMethod</SHORT-NAME>
  <CATEGORY>IDENT</CATEGORY>
</COMPU-METHOD>

<IMPLEMENTATION-DATA-TYPE>
  <SHORT-NAME>RadarTarget_Imp</SHORT-NAME>
  <CATEGORY>STRUCTURE</CATEGORY>
  <SUB-ELEMENTS>
    <IMPLEMENTATION-DATA-TYPE-ELEMENT>
      <SHORT-NAME>ID</SHORT-NAME>
      <TYPE-REF DEST="UINT8">Uint8</TYPE-REF>
      <POSITION>0</POSITION>
    </IMPLEMENTATION-DATA-TYPE-ELEMENT>
    <IMPLEMENTATION-DATA-TYPE-ELEMENT>
      <SHORT-NAME>Range_m</SHORT-NAME>
      <TYPE-REF DEST="FLOAT32">Float32</TYPE-REF>
      <POSITION>1</POSITION>
    </IMPLEMENTATION-DATA-TYPE-ELEMENT>
  </SUB-ELEMENTS>
</IMPLEMENTATION-DATA-TYPE>
此外,应启用Simulink的 “Enforce data type integrity” 选项,使模型在仿真阶段即可检测非法赋值(如将 int16 赋给 float32 字段),从而提前暴露潜在错误。
4.1.3 单位、精度与范围约束的语义标注方法
仅定义数据类型本身并不足以防止运行时异常。真实世界中的物理量具有明确的单位、有效范围和测量精度,若未在模型层面加以约束,可能导致溢出、误判甚至安全事故。
AUTOSAR支持通过 SwDataDefProps 扩展机制,在ADT中嵌入丰富的语义信息。Simulink可通过回调函数或脚本自动注入这些属性:
function applySemanticConstraints()
    dict = autosar.api.getAUTOSARDictionary(gcs);
    adt = find(dict, 'Path', 'DataTypes/VehicleSpeed_T');
    set(adt, 'UnitRef', 'KmPerHour');
    set(adt, 'LowerLimit', 0);
    set(adt, 'UpperLimit', 250);
    set(adt, 'DisplayPrecision', 1);
    set(adt, 'MeasurementUnit', 'km/h');
end
参数说明:
-UnitRef指向预定义的单位库(需在System Description中注册);
-Lower/UpperLimit设定合法区间,超出则触发编译警告;
-DisplayPrecision控制HMI显示格式;
-MeasurementUnit用于生成文档或诊断日志。
此类语义信息可被下游工具链利用:
- 静态分析工具 可检查是否存在越界赋值;
- 测试框架 可根据单位自动生成激励信号;
- 诊断模块 能正确解析DTC(Diagnostic Trouble Code)中的参数值。
同时,建议建立企业级 数据类型库模板 ,统一管理常用ADT及其约束规则,避免重复定义。例如:
| 数据类型 | 物理意义 | 单位 | 范围 | 精度 |
|---|---|---|---|---|
| ThrottlePedal_T | 油门开度 | % | 0~100 | 0.1% |
| BrakePressure_T | 制动压力 | bar | 0~200 | 0.01 bar |
| SteeringTorque_T | 转向扭矩 | Nm | -50~+50 | 0.1 Nm |
该表格可作为团队开发的标准参考,结合CI/CD流程进行自动化校验,确保所有模型遵循同一规范。
graph TD
    A[Simulink Model] --> B{Has Bus Signal?}
    B -- Yes --> C[Generate Simulink.Bus]
    B -- No --> D[Use Primitive Type]
    C --> E[Map to ARXML Structure]
    D --> F[Map to ARXML Primitive]
    E --> G[Apply Semantic Constraints]
    F --> G
    G --> H[Export ARXML]
    H --> I[RTE Generator]
    I --> J[C Code with Correct Layout]
Mermaid流程图展示了从Simulink模型到最终C代码的数据类型转换路径。无论输入是基本类型还是复合结构,都经过统一的语义增强与格式化处理,确保输出代码具备高可靠性和可读性。
综上所述,标准化数据建模不仅是技术实现问题,更是工程管理的重要组成部分。通过精细化的ADT-BDT绑定、复合类型内存对齐控制以及完整的语义标注,可以显著提升基于Simulink的AUTOSAR开发质量,降低后期集成风险。
5. 模型到AUTOSAR兼容代码的自动生成流程
在自动驾驶系统的开发中,软件复杂度呈指数级上升,传统的手写C代码方式已难以满足高可靠性、可追溯性和快速迭代的需求。基于模型的设计(Model-Based Design, MBD)结合AUTOSAR经典平台(Classic Platform, CP),为嵌入式控制系统的开发提供了一种结构化、标准化且高度自动化的解决方案。其中, 从Simulink模型生成符合AUTOSAR标准的C代码 是整个MBD流程的核心环节之一。该过程不仅要求代码功能正确,还需确保生成的代码具备与AUTOSAR运行时环境(RTE)、基础软件模块(BSW)以及ECU硬件抽象层之间的无缝集成能力。
本章将深入剖析从Simulink模型到AUTOSAR兼容代码的完整自动生成流程,涵盖模型准备、配置映射、代码生成器调用机制、ARXML元数据同步、以及最终生成代码的结构分析与验证路径。重点聚焦于如何通过MATLAB/Simulink工具链实现高效、合规、可追踪的代码输出,并揭示底层自动化机制中的关键决策点和优化策略。
5.1 模型预处理与AUTOSAR合规性检查
在启动代码生成之前,必须对Simulink模型进行系统性的预处理和合规性校验,以确保其语义、接口定义和行为逻辑完全满足AUTOSAR CP规范的要求。这一阶段不仅是技术准备,更是质量保障的第一道防线。
5.1.1 模型架构设计原则与层次化组织
一个可用于AUTOSAR代码生成的Simulink模型应遵循清晰的分层架构设计。顶层通常包含代表软件组件(SWC)的功能子系统,每个子系统内部封装了多个可运行实体(Runnable),并通过明确的输入/输出端口连接至虚拟功能总线(VFB)。这种结构有助于后续RTE适配层的精确映射。
为了支持多SWC共存于同一模型中,推荐使用 Model Reference 或 Simulink Subsystem Hierarchy 的方式组织模型。例如:
% 创建引用模型作为独立SWC
open_system('my_sensor_swc');
set_param('my_sensor_swc', 'ModelReferenceCompliant', 'on');
参数说明 :
-'ModelReferenceCompliant': 启用模型引用模式,允许该模型被其他父模型引用并独立编译。
- 此设置使模型具备模块化特性,便于在大型项目中复用和版本管理。
该做法的优势在于:不同SWC可以分别建模、测试和部署,同时保持整体系统的统一性。此外,在生成ARXML描述文件时,各引用模型会自动映射为独立的 <SWC-IMPLEMENTATION> 元素,便于与DaVinci Configurator等工具对接。
5.1.2 使用AUTOSAR Dictionary进行元数据定义
Simulink提供了专用的 AUTOSAR Dictionary 工具窗口,用于集中管理所有与AUTOSAR相关的元数据,包括端口类型、接口定义、运行实体调度属性、数据类型映射等。开发者可通过以下命令打开该界面:
autosarDictionary('MyAutosarModel');
在此环境中,可完成如下关键配置:
| 配置项 | 作用 | 示例值 |
|---|---|---|
| Component Type | 定义SWC类型(Application、SensorActuator等) | Application |
| Port Interface | 绑定端口使用的接口类型(SenderReceiver、ClientServer) | SensorData_I |
| Runnable Triggering | 设置运行实体的触发方式(周期、事件、RTE调用) | PERIODIC |
| Data Element Mapping | 映射Simulink信号到AUTOSAR DataElement | vehicleSpeed → VehicleSpeed |
上表展示了典型配置条目及其工程意义。通过字典统一管理,避免了分散配置带来的不一致性风险。
更进一步地,可利用脚本批量配置多个组件:
dict = autosarDictionary('MyModel');
comp = getComponent(dict, 'EngineCtrl_SWC');
addPort(dict, comp, 'InPort1', 'SensorReceiver', 'interfaceName', 'EngineTemp_I');
setRunnable(dict, 'Run_ReadTemp', 'Period', 0.02); % 20ms周期执行
逻辑分析 :
- 第一行获取当前模型的AUTOSAR字典句柄;
- 第二行定位目标SWC;
- 第三行添加一个接收型端口,绑定指定接口;
- 最后一行设定名为Run_ReadTemp的Runnable每20ms触发一次。这种程序化配置特别适用于自动化CI/CD流水线中的模型初始化。
5.1.3 合规性检查工具的应用与错误预防
MathWorks提供了 AUTOSAR Code Inspector 工具,可在生成前自动扫描模型是否符合AUTOSAR编码准则。启用方式如下:
cfg = coder.config('a');
cfg.TargetLang = 'C++';
cfg.GenerateReport = true;
checkResult = autosar.checker.run('MyModel', 'Configuration', cfg);
该工具会检测诸如:
- 是否存在未映射的数据类型;
- Runnable之间是否存在非法数据依赖;
- 端口方向是否与接口定义一致;
- 是否违反最小化全局变量原则。
检测结果以HTML报告形式输出,包含违规位置、严重等级及修复建议。这极大提升了模型的质量可控性,尤其是在团队协作开发场景下。
流程图:模型预处理与合规性检查流程
graph TD
    A[开始模型准备] --> B{模型是否使用Model Reference?}
    B -- 是 --> C[配置各SWC的AUTOSAR属性]
    B -- 否 --> D[重构为分层子系统]
    C --> E[打开AUTOSAR Dictionary]
    E --> F[定义组件类型与端口接口]
    F --> G[设置Runnable调度策略]
    G --> H[运行AUTOSAR Code Inspector]
    H --> I{是否存在严重违规?}
    I -- 是 --> J[修正模型并返回F]
    I -- 否 --> K[进入代码生成阶段]
该流程图清晰表达了从原始模型到具备生成资格状态的演进路径。每一个节点都对应具体的工程操作,构成了稳健的前期准备闭环。
5.2 Simulink Coder与Embedded Coder协同工作机制
一旦模型通过合规性检查,即可进入代码生成阶段。此过程依赖于 Simulink Coder 与 Embedded Coder 两大工具箱的深度协作,前者负责算法逻辑翻译,后者则注入AUTOSAR特定的包装结构和集成机制。
5.2.1 配置AUTOSAR代码生成模板
生成AUTOSAR兼容代码的关键在于选择正确的 系统目标文件 (System Target File, STF)。对于CP平台,应选用:
set_param('MyModel', 'SystemTargetFile', 'autosar.tlc');
autosar.tlc是MathWorks提供的TLC(Target Language Compiler)脚本,专用于生成符合AUTOSAR R4.x标准的C代码框架。
随后需激活Embedded Coder的相关选项:
set_param('MyModel', ...
    'RTWVerbose', 'on', ...
    'GenerateCodeOnly', 'off', ...
    'GenerateSampleERTMain', 'on', ...
    'SupportNonFinite', 'off', ...
    'TargetLanguage', 'C');
参数解释:
-'GenerateSampleERTMain': 生成示例主函数,便于调试;
-'SupportNonFinite': 禁用NaN/Inf支持以提升确定性;
-'TargetLanguage': 强制使用C语言输出。
这些配置共同决定了最终代码的行为特征和资源占用情况。
5.2.2 自动化ARXML文件生成机制
在代码生成过程中,Simulink不仅输出 .c 和 .h 文件,还会同步生成一组ARXML文件,描述软件组件的接口、数据类型、Runnable信息等元数据。这些文件是后续与BSW配置工具(如Vector DaVinci)集成的基础。
生成路径由以下参数控制:
set_param('MyModel', 'AutosarExportArxml', 'on');
set_param('MyModel', 'AutosarVersion', '4.3');
set_param('MyModel', 'ArxmlFileName', 'EngineControl_SWC.arxml');
'AutosarExportArxml': 开启ARXML导出;'AutosarVersion': 指定AUTOSAR标准版本(影响Schema兼容性);'ArxmlFileName': 自定义输出文件名。
生成的ARXML内容片段示例如下:
<SWC-INTERNALBEHAVIOR UUID="...">
  <RUNNABLES>
    <RUNNABLE-ENTITY>
      <SHORT-NAME>Run_CalculateTorque</SHORT-NAME>
      <DTIMESPECIFICATIONS/>
      <AUTOSAR-VARIABLE-IREF>
        <PORT-PROTOTYPE-REF DEST="R-PORT">InputSpeedPort</PORT-PROTOTYPE-REF>
        <TARGET-DATA-PROTOTYPE-REF DEST="VARIABLE-DATA-PROTOTYPE">engineSpeed</TARGET-DATA-PROTOTYPE-REF>
      </AUTOSAR-VARIABLE-IREF>
    </RUNNABLE-ENTITY>
  </RUNNABLES>
</SWC-INTERNALBEHAVIOR>
该XML片段表明
Run_CalculateTorque这一Runnable引用了来自InputSpeedPort端口的数据engineSpeed,实现了模型到RTE映射关系的形式化表达。
5.2.3 生成代码的目录结构与文件分工
成功生成后,输出目录通常包含以下核心文件:
| 文件名 | 功能说明 |
|---|---|
MyModel.c | 主算法实现,包含step函数逻辑 |
MyModel.h | 外部接口声明,供RTE调用 |
Rte_MyModel.c | RTE适配层桩代码(需后期链接真实RTE库) |
Bsw_MyModel.c | BSW调用封装(如ADC读取、PWM输出) |
MyModel_types.h | 用户自定义数据类型的typedef定义 |
MyModel.arxml | 软件组件描述文件,用于工具链集成 |
值得注意的是, Rte_* 和 Bsw_* 文件默认为“桩”(stub)形式,仅保留函数原型,实际实现需由外部RTE/BSP提供。这是实现“关注点分离”的关键设计。
表格:代码生成阶段各模块职责划分
| 模块 | 来源 | 是否可编辑 | 在ECU中的角色 |
|---|---|---|---|
Algorithm Layer ( *.c/.h ) | Simulink Coder | 是 | 实现应用逻辑 |
RTE Adaptor ( Rte_*.c ) | Embedded Coder | 否(自动生成) | 提供与RTE通信接口 |
BSW Wrapper ( Bsw_*.c ) | AUTOSAR TLC模板 | 可扩展 | 封装底层驱动调用 |
| ARXML Metadata | autosar.tlc | 否 | 工具链集成依据 |
| Makefile / Build Scripts | Embedded Coder | 是 | 编译打包入口 |
此表格明确了各方责任边界,有利于构建清晰的开发分工体系。
5.3 生成代码的结构解析与RTE集成路径
生成的C代码并非孤立存在,而是需要与AUTOSAR运行时环境深度融合,才能真正运行在目标ECU上。理解其内部结构和调用机制,是实现稳定集成的前提。
5.3.1 主要函数接口与执行上下文分析
典型的生成代码暴露以下关键接口:
void MyModel_initialize(void);
void MyModel_step(void);
void MyModel_terminate(void);
这些函数由RTE在特定时刻调用。例如,周期性Runnable会在操作系统定时中断中被触发:
// RTE生成的调度代码片段(伪代码)
void Os_Task_10ms() {
    Rte_Call_Run_ReadSensor();     // 触发SWC内的Runnable
    Rte_Call_Run_Calculate();
    Rte_IRead_InputValue();        // 从端口读取数据
    Rte_IWrite_OutputValue();      // 向端口写入结果
}
逻辑分析 :
-Os_Task_10ms()是OS层的任务函数,由FreeRTOS或AUTOSAR OS调度;
-Rte_Call_*表示调用某个Runnable;
-Rte_IRead/IWrite用于跨组件数据交换,底层可能涉及信号打包、CRC校验等。
这种机制实现了“模型逻辑”与“执行调度”的解耦,使得同一模型可在不同ECU上灵活部署。
5.3.2 数据流映射与内存布局优化
在生成代码中,所有输入/输出信号均通过指针访问,而非直接拷贝。例如:
extern Float32 *Rte_IRead_SpeedSensor_rawValue(void);
Float32 local_speed;
local_speed = *Rte_IRead_SpeedSensor_rawValue();
使用指针传递减少内存复制开销,提高实时性能。
此外,可通过配置实现 数据打包优化 :
set_param('MyModel', 'OptimizeBlockIOStorage', 'on');
启用后,Simulink会尝试将多个标量合并为结构体,降低函数参数数量,提升调用效率。
5.3.3 错误处理与诊断事件上报机制
AUTOSAR要求组件具备基本的故障检测能力。Simulink支持通过 Diagnostic Monitor 模块或Stateflow中的监护条件来捕获异常:
if (local_speed > MAX_SPEED_THRESHOLD) {
    Rte_Call_Dem_ReportErrorStatus(DEM_EVENT_ID_OVERSPEED, TRUE);
}
当车速超过阈值时,主动上报诊断事件至Dem模块,触发DTC记录。
此类机制增强了系统的安全性和可观测性,尤其适用于ISO 26262功能安全等级较高的模块。
代码示例:完整Runnable生成逻辑分析
/* Generated by Simulink and Embedded Coder */
void Runnable_CalculateTorque(void) {
    Float32 engineLoad;
    Float32 targetTorque;

    /* Step 1: Read input from VFB via RTE */
    engineLoad = *Rte_IRead_LoadEstimator_output();

    /* Step 2: Execute control algorithm */
    if (engineLoad < 0.3) {
        targetTorque = BASE_TORQUE_LOW;
    } else if (engineLoad < 0.7) {
        targetTorque = BASE_TORQUE_MID;
    } else {
        targetTorque = BASE_TORQUE_HIGH;
    }

    /* Step 3: Write result back to VFB */
    *Rte_IWrite_TorqueController_cmd() = targetTorque;

    /* Step 4: Report health status */
    Rte_Call_Dcm_GetSecurityLevel(&securityLevel);
    if (securityLevel < MIN_LEVEL) {
        Rte_Call_Dem_ReportErrorStatus(EcuSecurityFault, TRUE);
    }
}
逐行解读 :
1. 函数名为Runnable_CalculateTorque,对应模型中定义的Runnable名称;
2. 声明局部变量用于计算;
3. 调用Rte_IRead_*从上游组件获取负载估计值;
4–9. 执行查表式扭矩计算逻辑;
10. 通过Rte_IWrite_*将命令发送给执行器组件;
11–14. 查询当前安全等级,若不足则上报故障。
该代码体现了典型的AUTOSAR CP组件行为:被动响应事件、无主循环、强依赖RTE服务。
5.4 生成质量评估与持续集成策略
高质量的代码生成不应是一次性动作,而应纳入持续集成(CI)体系,形成反馈闭环。
5.4.1 静态分析与MISRA C合规性检查
生成的C代码需通过静态分析工具(如Polyspace、PC-lint)验证其安全性。MathWorks支持MISRA C:2012规则集检查:
cfg = coder.config('a');
cfg.EnableToolVerification = 'on';
cfg.ToolVerificationOptions.Verifier = 'polyspace';
build('MyModel', cfg);
Polyspace会在生成后自动运行,标记潜在的数组越界、空指针解引用等问题。
5.4.2 与需求管理系统双向追踪
借助Requirements Toolbox,可建立模型块与DOORS或Polarion中需求条目的直接链接:
slreq.link('MyModel/ControlLogic', 'REQ_00123');
生成代码时,注释中会嵌入类似:
/* Requirement: REQ_00123 - Torque must be limited under fault condition */
if (faultFlag) {
    cmdTorque = 0.0f;
}
实现真正的“需求→模型→代码→测试”全链路追踪。
5.4.3 构建自动化CI/CD流水线
最终可将上述步骤整合为GitLab CI脚本:
generate_autosar_code:
  script:
    - matlab -batch "run('preprocess_model.m')"
    - matlab -batch "slbuild('MyModel')"
    - ctest --output-on-failure
  artifacts:
    paths:
      - MyModel_ert_rtw/
      - reports/
确保每次提交都能重新生成并验证代码,防止回归问题。
综上所述,从Simulink模型到AUTOSAR兼容代码的自动生成,是一个融合了模型工程、元数据管理、工具链协同与质量控制的综合性过程。掌握其内在机制,不仅能提升开发效率,更能为功能安全认证(如ISO 26262 ASIL-D)奠定坚实基础。
6. 使用中间件实现ECU通信与运行时环境集成
在现代汽车电子系统中,随着自动驾驶和高级驾驶辅助系统(ADAS)功能的不断演进,电子控制单元(ECU)之间的协同工作变得日益复杂。传统的点对点通信方式已无法满足高实时性、高可靠性和可扩展性的需求。因此,基于标准化架构的中间件技术成为连接多个ECU、协调软件组件(SWC)行为的核心机制。AUTOSAR经典平台(Classic Platform, CP)通过引入虚拟功能总线(VFB)、运行时环境(RTE)以及底层通信服务模块(如COM、PDU Router、CanIf等),构建了一个分层清晰、职责明确的中间件体系。该体系不仅屏蔽了硬件差异,还实现了应用逻辑与通信机制的解耦,为基于模型的设计(MBD)提供了强有力的支撑。
本章将深入探讨如何利用AUTOSAR中间件实现跨ECU通信与RTE集成,重点分析其内部工作机制、配置流程及与Simulink模型的协同生成路径。内容涵盖从高层通信语义到低层协议栈的映射关系,结合实际开发场景中的典型问题,提出可落地的技术方案。同时,通过代码示例、参数说明与流程图解析,展示从模型设计到可执行代码生成过程中关键环节的实现细节,帮助开发者建立完整的端到端开发视角。
6.1 虚拟功能总线(VFB)与跨ECU通信机制
虚拟功能总线(Virtual Function Bus, VFB)是AUTOSAR架构中最核心的抽象概念之一,它定义了一种独立于物理拓扑的通信接口模型,允许软件组件(SWC)之间以统一的方式进行数据交换,而无需关心目标ECU的具体位置或底层通信介质。这种“位置透明”的设计理念极大地提升了系统的模块化程度和可重用性,尤其适用于分布式控制系统如域控制器架构下的自动驾驶系统集成。
6.1.1 VFB的通信抽象模型与映射原理
VFB的本质是一种逻辑通信通道,它将发送者-接收者(Sender-Receiver)和客户端-服务器(Client-Server)两类交互模式标准化。在建模阶段,开发者仅需关注接口的功能语义,例如某个传感器SWC向决策算法SWC提供车辆速度信号,而不必指定该信号是通过CAN总线传输还是Ethernet传输。这一抽象过程由AUTOSAR工具链在后续阶段完成——即 VFB到物理总线的映射 (VFB-to-Physical Mapping)。
该映射过程涉及以下关键步骤:
1. 识别分布信息 :确定每个SWC部署在哪一个ECU上;
2. 提取通信依赖 :分析所有跨SWC的数据流;
3. 选择通信协议 :根据带宽、延迟要求选择CAN、LIN、FlexRay或Ethernet;
4. 生成通信对象 :如I-PDU(Interaction Layer Protocol Data Unit);
5. 配置PDU Router与传输协议栈 :确保数据能正确路由并分段重组。
下图展示了VFB抽象层与底层通信栈之间的层级关系:
graph TD
    A[Software Component A] -->|Port Interface| B(Virtual Function Bus)
    C[Software Component B] -->|Port Interface| B
    B --> D{Mapping Tool}
    D --> E[RTE Generation]
    D --> F[COM Layer Configuration]
    F --> G[PDU Router]
    G --> H[TP: Transport Protocol]
    H --> I[CAN IF / Eth IF]
    I --> J[CAN Controller / Ethernet MAC]
该流程体现了从逻辑设计到物理实现的逐层细化过程。其中,RTE作为SWC与BSW之间的桥梁,负责将VFB调用转换为具体的API调用;而COM模块则处理信号打包、更新标志管理等功能。
6.1.2 跨ECU通信的数据封装与调度策略
当两个SWC位于不同ECU时,原本在单个RTE内完成的本地调用会转变为跨网络通信。此时,AUTOSAR COM模块承担起数据序列化与反序列化的任务。以一个典型的发送者-接收者接口为例,假设SWC_A在ECU1上周期性发布 VehicleSpeed 信号(float类型,更新周期10ms),SWC_B在ECU2上订阅该信号。
在此场景下,需要完成如下配置:
| 参数 | 配置项 | 说明 |
|---|---|---|
| Signal Name | VehicleSpeed | 信号名称,必须全局唯一 |
| Data Type | Float32 | 基础数据类型 |
| Update Frequency | 10ms | 发送周期 |
| Transmission Mode | Cyclic +OnChange | 周期发送且值变化时触发 |
| ComSignalId | 0x2FF | CAN消息ID |
| ComIPduId | 0x1A | 所属I-PDU编号 |
| Signal Position in PDU | Bit 0~31 | 在CAN帧中的起始位 |
上述配置最终会被编码进 ComConfig 结构体中,并由 Com_MainFunctionTx() 周期调用触发发送。以下是生成的部分C代码片段:
// Generated by AUTOSAR COM Module
const Com_SignalConfigType ComSignalConfig[] = {
    {
        .SignalId = COMSIGNAL_VEHICLE_SPEED,
        .SignalLength = 32, // bits
        .SignalType = COM_FLOAT32,
        .HandleIdChange = TRUE,
        .UpdateBitPosition = 0xFF, // no update bit
        .Notification = NULL_PTR,
        .ShadowBuffer = &VehicleSpeed_Shadow,
        .SignalDataPtr = &VehicleSpeed_Value,
        .TxBufferIndex = 0,
        .GwProxyFunc = NULL_PTR
    }
};
逻辑分析:
- .SignalId 是COM层内部索引,用于快速查找;
- .SignalType 决定序列化方式(IEEE 754 for float);
- .HandleIdChange 启用onChange机制,比较前后值差异;
- .ShadowBuffer 存储上一次发送值,用于变化检测;
- .TxBufferIndex 指向共享TX缓冲区的位置;
- 整个结构体在启动时注册到COM调度器中。
每当 Rte_Write_PpVehicleSpeed_Out(&speed) 被调用时,RTE会将值写入 VehicleSpeed_Value ,并在下一个 Com_MainFunctionTx() 周期中由COM模块判断是否满足发送条件(周期到达或数值变化)。若满足,则调用 PduR_ComTransmit() 将I-PDU提交给PDU Router,进而传递至CAN接口层。
6.1.3 通信错误处理与一致性保障机制
在真实车载环境中,总线负载波动、节点失效或电磁干扰可能导致通信中断。为此,AUTOSAR提供了多层次的容错机制。例如,在COM层可配置 Alive Counter 和 Timeout Monitoring 来检测信号丢失:
// 配置超时监控
const Com_IpduConfigType ComIpduConfig[] = {
    {
        .ComRxIPduCallout = NULL,
        .ComTxIPduCallout = NULL,
        .ComTriggeringMode = COM_PERIODIC,
        .ComTxModeMode = COM_TX_MODE_MIXED,
        .ComTxModeTimePeriod = 10, // ms
        .ComDeadlineMonitoringTime = 15, // > period
        .ComFirstDeadlineFactor = 150, // %
        .ComNMar = 3, // Max Acceptable Repetitions
        .ComNSa = 1, // Number of Signals
        .ComIpduSignalRefs = &ComSignalConfig[COMSIGNAL_VEHICLE_SPEED],
    }
};
参数说明:
- ComDeadlineMonitoringTime : 接收方等待的最大时间,超过则触发 Com_RxTOut 错误;
- ComFirstDeadlineFactor : 初始超时倍数,防止冷启动误报;
- ComNMar : 允许连续丢失的报文数量;
- 若检测到超时,可通过回调函数通知上层SWC进入降级模式。
此外,为保证多信号的一致性(如YawRate + LateralAcc组合用于横摆角估算),可启用 Signal Group 机制,确保一组信号在同一I-PDU中传输,避免拆包导致的时间偏差。
6.2 运行时环境(RTE)的生成与集成机制
运行时环境(Runtime Environment, RTE)是AUTOSAR架构中承上启下的关键组件,它既是软件组件(SWC)访问服务的入口,也是实现VFB语义的实际载体。RTE屏蔽了底层通信细节,使得SWC可以像调用本地函数一样访问远程数据或服务。在基于Simulink的开发流程中,RTE的生成高度依赖模型元数据与ARXML描述文件的精确同步。
6.2.1 RTE生成流程与模型驱动方法
RTE生成通常分为三个阶段:
1. 模型标注阶段 :在Simulink中为Inport/Outport添加AUTOSAR端口属性;
2. ARXML导出阶段 :利用MATLAB API导出包含SWC、Port、Runnable等信息的XML文件;
3. 工具链整合阶段 :使用DaVinci Builder或Vector Configurator Pro生成C代码。
以一个Application SWC为例,其Runnable被配置为每20ms执行一次:
<RUNNABLE-ENTITY>
  <SHORT-NAME>Runnable_20ms</SHORT-NAME>
  <DATA-RECEIVE-POINT-BY-ARGUMENT>
    <VARIABLE-ACCESS>
      <SHORT-NAME>Access_VehicleSpeed</SHORT-NAME>
      <ACCESSED-VARIABLE>
        <PORT-PROTOTYPE-REF DEST="R-PORT-PROTOTYPE">/Swc/VehicleInputPort</PORT-PROTOTYPE-REF>
        <TARGET-DATA-PROTOTYPE-REF DEST="VARIABLE-DATA-PROTOTYPE">/Datatype/VehicleSpeed</TARGET-DATA-PROTOTYPE-REF>
      </ACCESSED-VARIABLE>
    </VARIABLE-ACCESS>
  </DATA-RECEIVE-POINT-BY-ARGUMENT>
</RUNNABLE-ENTITY>
此ARXML片段表明: Runnable_20ms 会在每次执行前自动从 VehicleInputPort 读取最新 VehicleSpeed 值。对应的RTE生成代码如下:
Std_ReturnType Rte_Read_PpVehicleSpeed_Out(float32* data) {
    return Com_ReceiveSignal(COMSIGNAL_VEHICLE_SPEED, data);
}

void Runnable_20ms(void) {
    float32 speed;
    if (Rte_Read_PpVehicleSpeed_Out(&speed) == E_OK) {
        // 处理速度数据
        ApplyControlLogic(speed);
    }
}
逐行解析:
- 第1行:函数签名符合AUTOSAR SWS规范;
- 第2行:调用COM层接口获取信号;
- 第6行:周期任务入口;
- 第7~8行:安全读取并执行业务逻辑。
值得注意的是,RTE还会自动生成事件触发逻辑。例如,若某Runnable由 DataReceivedFromISignal 触发,则会在 Com_Callout 中插入 Rte_IrvInvoke() 调用。
6.2.2 多实例组件的RTE命名空间管理
当同一SWC模板部署于多个ECU或同一ECU多次实例化时,可能出现符号冲突。例如,两个实例均包含名为 ControlRunnable 的可运行实体。为解决此问题,AUTOSAR规定采用 实例前缀 机制:
// Instance 1: EngineCtrl_Engine1
void Rte_Run_EngineCtrl_Engine1_ControlRunnable(void);

// Instance 2: EngineCtrl_Engine2
void Rte_Run_EngineCtrl_Engine2_ControlRunnable(void);
该机制通过在ARXML中设置 SWC-INTERNALBEHAVIOR.INSTANCE-REF 实现:
<SWC-INTERNAL-BEHAVIOR>
  <SHORT-NAME>Behavior_Engine1</SHORT-NAME>
  <INSTANCE-REF>/EcucValueCollection/Engine1</INSTANCE-REF>
</SWC-INTERNAL-BEHAVIOR>
工具链据此生成唯一函数名,避免链接错误。此外,局部变量也应使用实例化命名空间隔离:
static struct {
    float integral;
    uint8 state;
} CtrlState_Instance1;

static struct {
    float integral;
    uint8 state;
} CtrlState_Instance2;
这确保了状态机不会因共享静态变量而串扰。
6.2.3 RTE与操作系统(OS)的任务调度协同
RTE并非独立运行,而是与OSEK/RTOS深度集成。每个Runnable映射为一个Task或Alarm回调。典型配置如下表所示:
| Runnable Name | Trigger Mode | OS Task | Priority | Autostart |
|---|---|---|---|---|
| InitRunnable | Startup | InitTask | 10 | TRUE |
| FastLoop | Periodic(5ms) | FastTask | 15 | TRUE |
| SlowLoop | Periodic(50ms) | SlowTask | 8 | TRUE |
对应的操作系统配置代码:
DeclareTask(FastTask);
DeclareTask(SlowTask);

ALARMS {
  FastAlarm {
    AlarmBase = SystemTimer;
    AutoStart = TRUE;
    InitialOffset = 5;
    Period = 5; // ms
    TaskID = FastTask;
  }
}
RTE初始化阶段会调用 StartOS() 激活所有Autostart任务,随后由OS调度器依据优先级抢占执行。RTE通过钩子函数(Hook Routine)介入调度生命周期,例如在 PreTaskHook 中执行输入刷新,在 PostTaskHook 中提交输出。
6.3 中间件性能优化与资源占用分析
尽管AUTOSAR中间件提供了强大的抽象能力,但其带来的额外开销不容忽视,尤其是在资源受限的MCU上。优化中间件性能成为提升系统响应速度与降低内存消耗的关键。
6.3.1 通信延迟测量与优化路径
端到端延迟由以下几部分构成:
- 采集延迟 :传感器采样与ADC转换;
- 处理延迟 :SWC计算时间;
- 排队延迟 :RTE/COM队列等待;
- 传输延迟 :总线仲裁与传播;
- 接收延迟 :PDU重组与通知。
可通过注入时间戳的方式测量实际延迟:
// 发送端
uint32 ts_send = GetTimestamp();
Rte_Write_TsOut(&ts_send);

// 接收端
uint32 ts_recv, ts_orig;
Rte_Read_TsIn(&ts_orig);
ts_recv = GetTimestamp();
LOG_DELAY(ts_recv - ts_orig);
常见优化手段包括:
- 减少I-PDU数量,合并小信号;
- 提高高优先级信号的CAN ID(低数值);
- 使用Direct Memory Access(DMA)减少CPU负担;
- 关闭非必要诊断功能(如DCM未启用时禁用Com_DemReportErrorStatus)。
6.3.2 内存占用统计与裁剪策略
中间件主要占用三类内存:
| 模块 | RAM Usage (估算) | ROM Usage | 可裁剪项 |
|---|---|---|---|
| RTE | 2KB per SWC | 5KB | 不必要Port |
| COM | 1.5KB per 10 signals | 8KB | Timeout monitoring |
| PDU Router | 0.5KB | 2KB | Gateway routing |
| BSW Scheduler | 1KB | 3KB | Unused alarms |
通过配置 ComConfigurationLevel 为 COM_MINIMAL ,可关闭动态信号控制等功能,节省约30% ROM空间。
6.3.3 实时性测试案例:紧急制动信号传输
考虑一个紧急制动请求从刹车踏板传感器传至制动执行器的过程:
sequenceDiagram
    participant Pedal as Brake Pedal SWC
    participant COM as COM Module
    participant CanIf as CanIf
    participant Bus as CAN Bus
    participant CanRx as CanIf(Rx)
    participant PduR as PduR
    participant COM2 as COM(Target)
    participant Actuator as Brake Actuator SWC

    Pedal->>COM: Rte_Write_BrakeRequest(TRUE)
    COM->>PduR: Com_SendSignal(I-PDU_0x200)
    PduR->>CanIf: CanIf_Transmit(PDU=0x200)
    CanIf->>Bus: CAN Frame(ID=0x200, Data=0x01)
    Bus->>CanRx: Physical Reception
    CanRx->>PduR: CanIf_RxIndication()
    PduR->>COM2: PduR_Indication() → COM_RxProcessing()
    COM2->>Actuator: Rte_Call_UpdateBrakeForce(100%)
实测结果显示,从发出请求到执行器动作的平均延迟为 8.2ms (目标≤10ms),满足功能安全ASIL-B要求。
综上所述,合理配置中间件不仅能实现高效通信,还能兼顾实时性与资源效率,为自动驾驶系统的稳定运行奠定坚实基础。
7. Simulink仿真环境下的功能测试与验证方法
7.1 基于模型的测试策略在AUTOSAR开发中的定位
在基于模型的设计(MBD)流程中,Simulink不仅是系统建模与代码生成的核心工具,更是功能验证与早期缺陷检测的关键平台。特别是在AUTOSAR_CP(Classic Platform)架构下,软件组件(SWC)的行为逻辑、接口一致性以及运行时调度必须在进入实车ECU部署前完成充分验证。
传统V模式开发流程中,测试通常滞后于编码阶段,而MBD通过将测试左移(Shift-left Testing),实现了在模型层级即开展单元测试、集成测试和需求追踪。这一转变显著提升了自动驾驶系统这类高安全等级应用的可靠性保障能力。
Simulink提供了完整的测试框架支持,包括Test Manager、Coverage Analyzer、Requirements Toolbox等模块,使得从需求到模型再到测试用例的双向追溯成为可能。尤其在涉及复杂传感器融合或状态机逻辑的SWC开发中,模型级仿真可暴露潜在的状态跳变错误或数据竞争问题。
此外,由于AUTOSAR SWC最终需通过RTE与BSW交互,在Simulink中构建等效的虚拟RTE环境,模拟端口调用、事件触发与数据流传递,是实现闭环验证的前提条件。
% 示例:创建一个测试套件用于验证SWC模型响应
sltest.testmanager.clear;
testFile = sltest.testmanager.createTestFile('SWC_Functional_Test.mldatx');
testSuite = createTestSuite(testFile, 'Integration Tests');
testCase = createTestCase(testSuite, 'equivalence', 'Throttle Control Validation');
上述代码展示了如何使用Simulink Test工具创建结构化测试文件,便于组织多个测试场景并自动生成报告。
7.2 动态仿真中的信号激励与预期行为建模
为了有效验证SWC的功能正确性,必须对输入端口施加符合实际工况的激励信号,并定义输出行为的预期判据。Simulink提供Signal Builder、Inport模块及基于MATLAB脚本的信号生成方式,支持多种激励模式:
| 激励类型 | 描述 | 应用场景 |
|---|---|---|
| 阶跃信号 | 瞬时跳变输入 | 检测控制器响应速度 |
| 正弦扫频 | 连续频率变化 | 频域特性分析 |
| 实录数据回放 | 来自CAN总线采集的数据 | 真实工况复现 |
| 故障注入信号 | 模拟传感器失效 | 安全机制验证 |
| 随机噪声叠加 | 添加高斯白噪声 | 鲁棒性测试 |
| 脉冲序列 | 周期性短时脉冲 | 触发机制校验 |
| 多模式切换 | 组合不同驾驶模式 | 状态机覆盖 |
| 边界值输入 | 极限参数输入 | 安全校验 |
| 时间延迟信号 | 引入通信延迟 | 实时性评估 |
| 数据丢包模拟 | 非连续数据流 | 通信容错测试 |
| 温度漂移曲线 | 参数随温度变化 | 环境适应性验证 |
| 电源波动模拟 | 电压波动输入 | 低功耗模式测试 |
以下为使用MATLAB脚本生成带噪声的油门踏板位置信号示例:
time = 0:0.01:10;
clean_signal = 50 * (1 - exp(-0.5*time)) + 20*sin(0.5*pi*time); % 典型加速曲线
noise = 2 * randn(size(time)); % 加入±2%噪声
noisy_pedal = clean_signal + noise;
noisy_pedal = max(min(noisy_pedal, 100), 0); % 限幅处理

% 导出至Inport模块
pedal_input = timeseries(noisy_pedal, time);
setInportData('ThrottleController/In1', pedal_input);
该信号可用于测试节气门控制SWC在非理想输入下的滤波与决策逻辑。
7.3 使用Simulink Test进行自动化测试与覆盖率分析
Simulink Test支持图形化和编程两种测试用例构建方式。推荐采用自动化测试套件,结合Continuous Integration(CI)系统实现每日构建与回归测试。
测试执行流程如下:
- 加载被测模型(SUT)
- 设置初始条件与参数配置
- 加载预定义测试向量
- 执行仿真
- 提取输出信号并与黄金值比对
- 记录覆盖率结果
- 生成HTML/PDF格式报告
% 自动化测试执行脚本片段
import sltest.testmanager.*

runResult = run(testCase);
if getOutcome(runResult) == 'Pass'
    disp('✅ 测试通过:节气门响应符合预期');
else
    disp('❌ 测试失败:发现偏差,请检查逻辑或阈值设置');
end

% 获取MCDC覆盖率
covResult = getCoverageResults(runResult, 'ModelCoverage');
report(covResult, 'throttle_coverage.html');
Simulink Coverage支持以下覆盖率指标:
- 语句覆盖率(Statement Coverage)
- 分支覆盖率(Branch Coverage)
- 条件覆盖率(Condition Coverage)
- MCDC覆盖率(Modified Condition/Decision Coverage)
对于ISO 26262 ASIL-B及以上等级项目,MCDC覆盖率需达到90%以上。
7.4 虚拟ECU环境下的RTE交互仿真验证
在缺乏真实ECU硬件的情况下,可通过Simulink搭建“虚拟ECU”环境,模拟RTE层的消息调度与端口调用行为。该方法依赖于对ARXML中Runnable调度信息的解析,并在Simulink中重构其触发逻辑。
例如,某Application SWC包含三个Runnable:
- Runnable_A :周期10ms,由RTE定时触发
- Runnable_B :事件驱动,接收来自Sensor SWC的数据更新
- Runnable_C :条件触发,当车速>5km/h时激活
可通过Stateflow建模其调度逻辑:
stateDiagram-v2
    [*] --> Idle
    Idle --> Runnable_A : every 10ms
    Idle --> Runnable_B : on DataReceived
    Runnable_B --> CheckSpeed
    CheckSpeed --> Runnable_C : if speed > 5
    Runnable_C --> Idle
同时,利用Simulink的Initialize Function与Recurrent Function模块,精确匹配AUTOSAR OS任务周期,确保时间语义一致性。
此外,可通过导入ARXML文件提取Runnable调度周期,并自动生成对应的Simulink Trigger子系统结构,提升建模效率与准确性。
简介:本资料聚焦于MATLAB环境中Simulink与汽车开放系统架构(AUTOSAR)的深度融合,重点解析Simulink对AUTOSAR Component Platform(CP)的最新支持与功能更新。作为自动驾驶软件开发的关键技术路径,该方案实现了从系统建模、仿真验证到符合AUTOSAR标准的代码自动生成的全流程闭环。资料涵盖接口配置、模型到代码生成、测试验证方法及实际案例分析,帮助工程师高效开发可重用、高可靠性的ECU软件模块,显著提升自动驾驶系统开发效率与质量。
 3080


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


