

MicroPython for ESP32 舵机控制详解

MicroPython控制ESP32舵机转动:新手教程 手把手教你使用micropython编程控制ESP32,实现精准舵机转动。通过简单代码示例,快速掌握micropython在物联网硬件中的实际应用,适合初学者上手实践。 阅读详情
AI摘要

本文详细介绍了舵机相关知识,包括其定义、180度与360度舵机的区别、工作原理与控制方法。以SG90 180度舵机为例,讲解了与ESP32C3的连接及控制代码。此外,还阐述了舵机角度校准的方法,如硬件检查、参数调整等。

一、什么是舵机

舵机其实是一种伺服马达,是一种位置(角度)伺服的驱动器,适用于那些需要角度不断变化并可以保持的控制系统。

在机器人机电控制系统中,舵机控制效果是性能的重要影响因素。舵机可以在微机电系统和航模中作为基本的输出执行机构,其简单的控制和输出使得单片机系统非常容易与之接口。

目前在高档遥控玩具,如航模,包括飞机模型,潜艇模型;遥控机器人中已经使用得比较普遍。舵机是一种俗称,其实是一种伺服马达。

我们常见的舵机有180度及360度舵机,两种舵机的驱动略有不同。

二、180度舵机与360度舵机的核心区别

一)、转动范围与功能定位

  1. ‌180度舵机‌

    • ‌角度控制‌:可精确旋转到 ‌0°~180°‌ 范围内任意指定角度,通过 PWM 脉宽直接映射目标位置。
    • ‌应用场景‌:适用于需要精准定位的场景(如机械臂关节、摄像头云台)。
  2. ‌360度舵机‌

    • ‌连续旋转‌:支持 ‌无限制全周旋转‌,通过 PWM 信号控制 ‌旋转方向与速度‌,而非固定角度。
    • ‌应用场景‌:适合需持续运动的场景(如轮式机器人驱动、传送带控制)

二)、 控制信号与响应逻辑

参数180舵机360舵机
PWM脉宽范围0.5ms - 2.5ms0.5ms - 2.5ms
线性对应0°  - 180°0.5ms 正转最大速度
1.5ms停止
2.5ms反转最大速度
信号持续需求需持续发送PWM信号以维持角度仅需单次信号即可维持运动状态

三)、硬件设计与控制特性

  1. ‌闭环控制机制‌

    • ‌180度舵机‌:内置电位器反馈,形成角度闭环控制,确保位置精度。
    • ‌360度舵机‌:通过编码器或电流检测实现速度闭环,稳定转速但无法定位。
  2. ‌机械结构差异‌

    • ‌限位设计‌:180度舵机内置机械限位防止超范围转动,360度舵机无物理限位。
    • ‌扭矩特性‌:180度舵机通常扭矩更大(如 SG90 约 1.8kg·cm),适合负载定位;360度舵机更注重转速调节

 三、舵机工作原理与控制方法

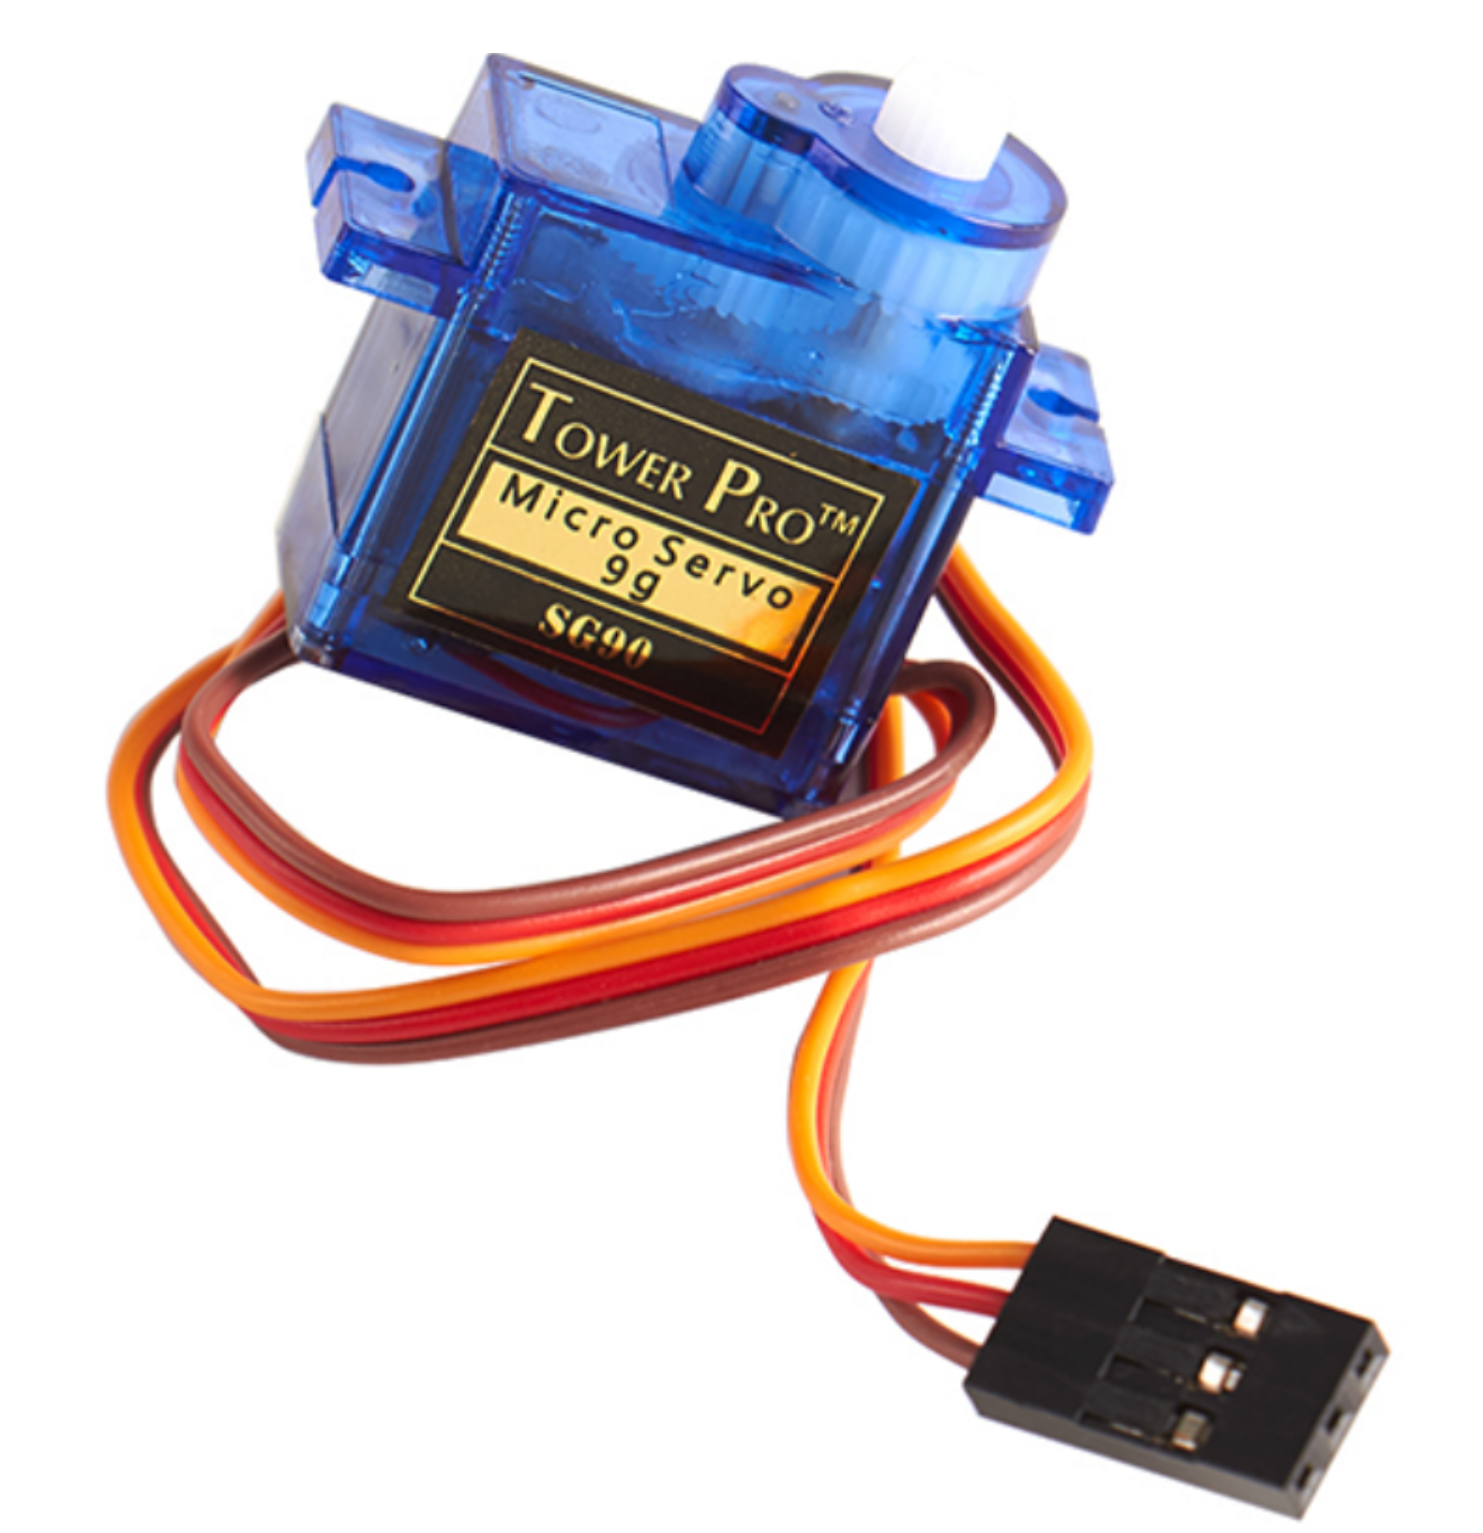
接下来我们以SG90 180度舵机为例讲解舵机工作原理与控制方法。

一)、工作原理

  1. ‌基准电压与信号调制‌

    • SG90舵机内部设有基准电压,当外部PWM信号输入后,控制电路将信号与基准电压比较,生成直流偏置电压。
    • 电压差通过电机驱动芯片驱动电机正转或反转,同时带动电位器旋转,直至电压差归零,电机停止转动,形成闭环反馈控制。
  2. ‌PWM信号的作用‌

    • 舵机通过接收周期为20ms(频率50Hz)的PWM信号控制角度。
    • 脉冲宽度在0.5ms~2.5ms范围内变化,对应舵机输出轴0°~180°的旋转角度。
  3. ‌核心组件协作‌

    • ‌电位器‌:实时检测舵机位置并反馈至控制电路。
    • ‌减速齿轮组‌:降低电机转速并提升扭矩,确保角度控制的精准性

二)、引脚定义‌

  • ‌接线颜色与功能‌:
    • ‌红色‌:电源正极(VCC,4.8~6V)
    • ‌棕色‌:地线(GND)
    • ‌橙色/黄色‌:PWM 信号输入(SIG)
  • ‌线长‌:32cm(标准 JR 插头)
     

 三)、与ESP32C3连接方法:

SG90ESP32
红色5V VCC
棕色GND
橙色/黄色GPIO2

四)、控制方法‌

  1. ‌PWM信号参数要求‌

    参数数值/范围
    ‌周期‌20ms(50Hz)
    ‌有效脉宽‌0.5ms~2.5ms
    ‌角度分辨率‌约0.9°~1.0°/μs
  2. ‌典型角度与脉宽对应关系‌

    角度        脉宽(ms)
    ‌0°‌0.5
    ‌90°‌1.5
    ‌180°‌2.5

四、控制代码

 通过前面的讲解,如何控制SG90舵机,相信大家都非常清楚了,直接上代码:

from machine import Pin,PWM
import time

servo = PWM(Pin(2),freq=50)

def set_angle(angle):
    min_duty = 36
    max_duty = 140
    duty = int(min_duty + (max_duty - min_duty) *(angle / 180))
    servo.duty(duty)

while True:
    
    for angle in range(0,181,10):
        set_angle(0)
        time.sleep_ms(200)
    for angle in range(180,-1,-10):
        set_angle(180)
        time.sleep_ms(200)

五、校准舵机的角度

运行上面的代码,舵机确实转动起来了,但很多时候,我们会发现,舵机的角度不对,这就需要我们校正舵机的角度。

舵机角度的校正,很多时候需要重复多次进行,需要一点点耐心。

1. ‌硬件基础检查‌

  • 确保舵机接线正确(信号线→GPIO、电源线→5V、地线→GND),避免因接触不良或供电不足导致角度偏移。

2. ‌校准参数调整‌

舵机角度校准需通过调整 ‌PWM占空比范围‌ 实现,关键参数为 min_duty(对应0°)和 max_duty(对应180°):

  • ‌默认参数‌:
    min_duty = 40 # 0.5ms脉冲(对应0°) max_duty = 115 # 2.5ms脉冲(对应180°) 
    若实际角度与设定角度偏差较大,需逐步调整这两个值:
  • ‌手动测试‌:编写循环代码,逐步增大/减小占空比,观察舵机实际停止位置16。
  • ‌公式修正‌:根据测试结果重新计算占空比范围,例如:
    1. duty = min_duty + (max_duty - min_duty) * (angle / 180)

  • ‌多次验证‌:重复测试0°和180°的极限位置,确保舵机不卡顿或抖动

3. 扩展校准技巧‌

  • ‌电源干扰处理‌:若舵机抖动,需外接独立电源并确保GND共地。
  • ‌机械限位调整‌:部分舵机可通过物理螺丝微调初始位置

4.校准代码

def calibrate(min_val,max_val):
    servo.duty(min_val)
    time.sleep(5)
    servo.duty(max_val)
    time.sleep(5)
    
calibrate(36,140)
物联网开发笔记(54)- 使用Micropython开发ESP32开发板之控制MG90S舵机 使用Micropython开发ESP32开发板之控制MG90S舵机 阅读详情

相关推荐

ESP32使用PWM实现对舵机的控制

舵机是由可变宽度的脉冲控制。舵机的频率一般为频率为50HZ,也就是一个20ms左右的时基脉冲,而脉冲的高电平部分一般为0.5ms-2.5ms范围。舵机的控制就是通过一个固定的频率,给其不同的占空比的,来控制舵机不同的转角。500-2500us的PWM高电平部分对应控制180度舵机的0-180度。0.5ms--------------0度;1.0ms------------45度;1.5ms------------90度;2.0ms-----------135度;2.5ms-----------180度;

yushuir的专栏 1万+

舵机的使用方法(ESP32--Arduino)

舵机是一种精密控制类电动机,也是电动机的一种,它的主要作用是旋转到某一指定位置,在机器人领域使用得相当的广泛,用来实现各种机械臂和机器人关节的运动。

2302_81176524的博客 6654

一起玩儿物联网人工智能小车(ESP32)——26. 舵机的使用方法

摘要:本文介绍舵机的使用方法

一起玩儿科技 5378

ESP32开发日记——驱动舵机

函数中,我们通过串口和蓝牙通信接收数据,并使用接收到的数据来控制舵机的位置。当接收到字符 '9' 时,舵机会旋转到最大位置。类是 ESP32 提供的库,用于在 ESP32 上进行蓝牙串口通信。在上述代码中,我们使用了 ESP32Servo 库来控制舵机。的对象,它是基于 BluetoothSerial 类的实例。对象,我们可以使用该对象来进行与蓝牙设备之间的数据交互。// 根据接收到的数据控制舵机。函数将舵机连接到引脚 2,并使用。来向连接的蓝牙设备发送数据,使用。来读取从蓝牙设备接收到的数据。

m0_74239763的博客 4459

用ESP32和MicroPython实现6自由度遥控舵机机械臂

ESP32提供了多路IO接口和WiFi联网能力,很多开发板也支持MicroPython,可以方便的实现一个简单的舵机机械臂控制

superatom01的博客 3115

MicroPython开发ESP32入门笔记 -- 蓝牙篇

博主希望下来学习用MicroPython来开发esp32,先从esp32的特色功能蓝牙和WiFi玩起,再接触一下之前没有玩过的传感器和外设:DHT11温湿度传感器、超声波传感器、MG60s舵机、PIR红外传感器等。整个过程中,我们都会通过MQTT、蓝牙、WiFi的形式让esp32和其他设备进行交互。

m0_55202222的博客 1万+

esp32控制舵机(Thonny软件中通过MicroPython)

舵机有三个引脚,分别是电源+、电源GND和信号线。

码农从0到1 3571

esp32+舵机的学习案例

esp32+舵机,用micropython编写一个驱动舵机转动的程序

H_L_J_的博客 6508

ESP32-摇杆控制舵机

ESP32读取XY摇杆的值,控制舵机

lianyinghhh的博客 5214

ESP32+MicroPython精准控制SG90舵机实战指南

舵机是嵌入式系统中实现精确角度定位的核心执行器,其本质是通过PWM信号驱动的闭环位置控制系统。原理上,舵机接收周期固定(通常20ms/50Hz)的脉宽调制信号,脉宽在500–2500微秒范围内线性映射0°–180°机械角度,依赖内部电位器反馈构成模拟闭环。该技术具有响应快、成本低、接口简洁等工程优势,广泛应用于智能小车、机器人云台、自动门控等场景。在ESP32平台上,利用LEDC硬件PWM与MicroPython的machine.PWM抽象,可高效实现高精度、低抖动的舵机控制;结合边界防护、脉宽可配、非阻塞

weixin_34456923的博客 667

瑞萨CS+仿真器高级配置指南:从原理到实战优化RX系列MCU调试

在嵌入式系统开发中,仿真器是进行早期验证和深度调试的核心工具。它通过精确模拟目标微控制器的指令集、内存和外设行为,构建了一个虚拟的硬件沙盒环境。其工作原理在于对CPU核心、时钟系统和外设接口的软件模拟,使开发者能在无物理硬件时进行代码逻辑验证、内存布局规划和时序分析。这项技术的核心价值在于大幅降低开发成本、加速问题定位,并支持复杂场景的复现与测试。在瑞萨RX系列MCU开发中,CS+集成开发环境内置的仿真器功能尤为强大。本文聚焦于**指令解码缓存**和**外设时钟比率**等关键配置的深度解析,阐述如何通过优化

cmff98425的博客 1125

懒人开关 ESP32控制舵机旋转(基于ESP32+SG90舵机+微信小程序)

ESP32控制舵机旋转,懒人开关(基于ESP32+SG90舵机+微信小程序)

weixin_47024334的博客 1万+

微信小程序推送微信服务号模板消息

微信小程序中发送微信服务号模板消息,无需用户手动确认订阅,无需绑定开放平台,无需使用UnionId。

qq_20751269的博客 1563

基于micropython的ESP32开发(23)——舵机实验

舵机是一种位置伺服的驱动器,适用于角度需要不断变化并可以维持的控制系统,本质是一个伺服马达。舵机有数字舵机和模拟舵机两种类别,其中模拟舵机需要不断发送目的地的PWM信号,才能旋转到指定位置,而数字舵机只需要给一个目的地PWM信号,舵机便可选择到指定位置。本实验使用的SG90舵机,为模拟舵机,其内部有一个基准电压,MCU产生的PWM信号通过信号线进入到舵机后会产生直流偏置电压,该电压与舵机内部基准电压进行比较可以获得电压差输出,电压差正负输出到电机驱动芯片时,点击驱动芯片根据该正负决定正反转。

ilovenuaa的博客 2725

深入解析SOC芯片设计中DFT OCC与ATPG的协同优化策略

本文深入探讨了在复杂SOC芯片设计中,DFT(可测试性设计)的核心组件OCC(片上时钟控制器)与ATPG(自动测试向量生成)的协同优化策略。文章从基本原理出发,分析了OCC作为测试时钟管理者的关键作用,以及ATPG作为故障检测引擎的工作机制,并重点阐述了二者在测试架构选择、参数对齐、低功耗测试等场景下的协同方法与实战技巧,旨在实现更高的测试覆盖率与更低的测试成本。

efc123456的博客 1035

CANFD加速是什么?和CANFD有什么区别?

在使用CAN设备上位机的时候,已经选择了CANFD,但还有一个选项是“CANFD加速”,那CANFD加速和不加速有什么区别呢?刚接触CANFD小伙伴肯定一脸懵,本篇主要是给大家分享一下他们的区别,如果对你有帮助,请转发,收藏,点赞💐🎉👍😊

汽车电子软件领域知识分享 1041

Micropython之pwm控制舵机

Micropython的定时器Timer 简单例子 from pyb import Pin, Timer p = Pin('X1') # X1 has TIM2, CH1 tim = Timer(2, freq=1000) ch = tim.channel(1, Timer.PWM, pin=p) ch.pulse_width_percent(50) 虽然Micropython有四个引脚能直接...

好像很好吃_博客 7658

35、使用 Geo 创建 GitLab 的分布式只读副本

本文详细介绍了如何使用GitLab Geo功能创建分布式只读副本,涵盖数据库主从配置、SSH密钥查找方式更改、通过Web UI添加从节点、激活哈希存储及状态检查等关键步骤。同时提供了常见问题解答和配置流程图,帮助用户快速部署并维护Geo集群,实现跨地域的高效数据同步与高可用架构。

chair的专栏 81

基于Micropython+Thonny开发ESP32C3开发板从而控制舵机摇摆

好啦,这样就可以控制脱机自动转动啦,后续可以手动安装一个物理开关,方便控制2.后续TODO使用蓝牙模块,远程操控。

weixin_63819751的博客 2562

按角色定制同一张 Fiori 画面:一篇讲透 SAP Fiori UI Adaptation for Roles 的版本、优先级、视图迁移与安全边界

摘要:SAP Fiori应用中常见的问题并非功能缺失,而是同一应用被不同岗位用于不同工作流时导致界面难以满足各方需求。SAP的"角色适配UI"机制允许在不修改后端逻辑或创建新应用的情况下,为不同角色定制界面呈现。该机制包含多套界面适配方案,按用户角色自动匹配显示,同时保持统一的应用入口。实施时需注意:适配方案与原始应用共享版本管理;需设置"默认界面层";多角色用户通过优先级机制确定显示方案;界面隐藏不等于权限控制,数据安全仍需后端保障。该方案能有效解决跨岗位的界面适配

2007 年 ~ 2025 年,深耕 SAP 技术 18 年 151

LangChain从入门到精通最全教程

LangChain是一个用于构建基于大语言模型(LLM数据感知:连接外部数据源(文档、API等)智能代理:通过工具调用实现自主决策模块化设计:支持链式调用、记忆管理、提示词工程等from langchain . llms import BaseLLM class CustomLLM(BaseLLM) : def _call(self , prompt : str , ** kwargs) - > str : return f"自定义响应: {

Cachel Wood的博客 1411

micropython esp32驱动舵机_关于micropython ESP32的MQTT通讯方式控制舵机

首先我们的前提是实践过我曾经写的关于micropython ESP32+PCA9685 舵机转速控制【https://blog.youkuaiyun.com/mrjiale/article/details/81813439】在这个基础上利用物联网的技术进行舵机控制,注重的是如何用MQTT进行通讯当然我们要做的前提准备是:硬件:esp32板子,pca9685板子,一个舵机【其实无论是树莓派板子,还是esp826...

weixin_39560245的博客 1586

利用 SAP Joule 提升 ABAP 开发效率的前提条件与限制全解析

综上,想要在 ABAP Development Tools 中顺利使用 SAP Joule,既要准备好 BTP、IAS、ABAP 系统与 ADT 的版本与信任链,也要理解许可证、配额、语法范围等限制。只有在这些前提全部满足后,Joule 才能真正发挥生成式 AI 的价值,帮助 ABAP 开发者从繁琐模板中解放出来,把注意力投入在业务创新与 Clean Core 改造之上。未来 SAP 还将扩展中文语境、自动修复建议以及跨系统智能代理等功能,值得持续关注。

2007 年 ~ 2025 年,深耕 SAP 技术 18 年 666

ESP32 Micropython Servo 舵机控制

网上找的都是PYB库,直接导入servo,例如: http://docs.micropython.org/en/latest/library/pyb.Servo.html#pyb-servo import pyb s1 = pyb.Servo(1) # create a servo object on position X1 s2 = pyb.Servo(2) # create a ...

qq_30993593的博客 7275

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

大中型超市收银系统(可直接运行)

光步前台收银系统系统功能:商品销售、商品退货、挂单、收银员权限、会员销售、单品取消、整单取消、商品查询、脱机销售、脱机数据上传,基本资料下载,开钱箱、小票打印、收款结算,支持多币种付款方式(现金、储值卡、礼券、微信等),支持多种促销。运行环境:.net 4.0登陆信息用户名:1001 密码:123456内置商品信息,商品编码可输入00001000 - 00010000,测试效果相关功能键F5 结算 F9挂单 F11商品查询 F8退货 Insert单品取消 Del整单取消 F12开钱箱F2 会员 Ctrl+Z退出系统 Home 锁屏 相关源码待公开

micropython esp32驱动舵机_PCA9685舵机控制板与MicroPython-ESP32-1Z实验室

概要阿凯在本文中讲解了如何使用MicroPython-ESP32通过PCA9685模块控制舵机旋转角度。同时也涉及到了MicroPython-ESP32的I2C资源与API讲解。出品:1Z实验室 (1ZLAB: Make Things Easy)目录PCA9685模块简介pca9685.jpg问题1:为什么我们要用到舵机驱动模块?工作电压 首先ESP32的工作电压是3.3v,不能直接驱动额定电压在...

weixin_39997696的博客 1408

C# WinForm 基于DirectShow.dll编写的程序,可边预览边保存视频,音频和图片

基于微软的DirectShow.dll的二次开发1.自动识别连接的摄像头跟麦克风且可以对其进行选择(默认选中第一个)2.可录制wmv和avi两种格式的视频并且都带有音频,avi可以录制的分辨率和帧数进行选择,wmv默认进行了淸晰度优化如不喜欢可去除代码中有相关提示3.可在预览点开之后进行拍照,也可边录制视频边拍照4.添加了视频和音频的压缩功能(酌情使用)这次二次开发发现C#对DirectShow的相关信息太少,这次做完也不敢藏私共享出来,还望大家指正

上一篇: stm32F103、GD32F103读写Nor Flash实战指南
下一篇: CH592/CH582 触摸按键应用开发实例讲解
永远的元子
博客等级 码龄16年 330粉丝 44原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

永远的元子

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值