探索PMSM高频注入法(HFI)无位置传感器技术:基于Simulink的仿真之旅

C# filter依赖注入_高频脉振电压注入 参考:《现代永磁同步电机控制原理及matlab仿真》第六章 无位置传感器电机在零速和低速运行时,反电动势信号很弱,无法通过观测反电动势来判断转子位置。高频注入可以在零速和低速运行时,判断转子位置。 目前常用的方法是高频旋转电压注入法和高频脉振电压注入法。高频信号注入法利用转子凸极获取位置/转速信息,不依赖电机参数,具有较强的鲁棒性。 高频旋转正弦注入法是在 α-β 静止轴系中注入... 阅读详情

PMSM 高频注入法HFI 无位置传感器 高频脉振注入仿真文件simulink仿真, matlab2018可以运行。 另外附送详细公式推导。

在电机控制领域,永磁同步电机(PMSM)的无位置传感器控制技术一直是研究热点。其中,高频注入法(HFI)因其在低速和零速下良好的性能表现而备受关注。今天,就和大家分享一下基于Matlab 2018,用Simulink搭建高频脉振注入仿真文件的相关内容,还会送上详细公式推导哦。

一、高频注入法(HFI)原理简介

高频注入法的核心思想是向电机绕组注入高频信号,通过检测电机对高频信号的响应来获取转子位置信息。由于永磁同步电机的凸极效应,高频信号在不同的转子位置会产生不同的响应,从而可以通过对这些响应信号的处理来估算转子位置和速度。

二、公式推导

1. 高频电压注入模型

假设在电机的α - β 坐标系下注入高频电压信号:

\[v{h\alpha}=V{h}\cos(\omega_{h}t)\]

\[v{h\beta}=V{h}\sin(\omega_{h}t)\]

这里 \(V{h}\) 是高频电压幅值,\(\omega{h}\) 是高频角频率。

2. 高频电流响应分析

考虑电机的动态方程,经过一系列推导(这里省略详细的电机学推导步骤,感兴趣的朋友可以查阅相关电机学资料),可以得到高频电流响应在α - β 坐标系下的表达式。以α轴为例:

PMSM 高频注入法HFI 无位置传感器 高频脉振注入仿真文件simulink仿真, matlab2018可以运行。 另外附送详细公式推导。

\[i{h\alpha}=\frac{v{h\alpha}}{R{s}+j\omega{h}L{d}}+\frac{v{h\beta}}{R{s}+j\omega{h}L_{q}}\]

通过对高频电流响应的分析,可以进一步提取出与转子位置相关的信息。

三、Simulink仿真搭建

1. 模型整体框架

在Matlab 2018中打开Simulink,开始搭建仿真模型。整体框架大致可以分为以下几个主要部分:高频信号生成模块、PMSM电机模型模块、信号处理模块以及观测器模块。

2. 高频信号生成模块代码分析

% 高频信号生成代码示例
fs = 10000; % 采样频率
t = 0:1/fs:1; % 时间向量
wh = 2*pi*1000; % 高频角频率
Vh = 10; % 高频电压幅值
v_halpha = Vh*cos(wh*t);
v_hbeta = Vh*sin(wh*t);

这段代码实现了高频电压信号在α - β 坐标系下的生成。我们设定了采样频率 fs,生成了时间向量 t,根据高频角频率 wh 和幅值 Vh 分别计算出α轴和β轴的高频电压信号 vhalpha 和 vhbeta。在Simulink中,可以使用 “Sine Wave” 等模块来实现类似的功能,设置相应的幅值、频率参数即可。

3. PMSM电机模型模块

Matlab提供了现成的PMSM电机模型库,我们可以直接调用并设置电机的相关参数,如定子电阻 \(R{s}\)、直轴电感 \(L{d}\)、交轴电感 \(L_{q}\) 等。这些参数的准确设置对仿真结果的准确性至关重要。

4. 信号处理模块

这个模块主要用于对电机输出的高频电流信号进行处理,提取出与转子位置相关的信息。例如,可以使用带通滤波器滤除低频和高频噪声,只保留我们注入的高频信号频段。

5. 观测器模块

观测器模块根据处理后的信号来估算转子的位置和速度。这里可能涉及到锁相环(PLL)等算法,通过不断地调整估算值,使其尽可能接近真实的转子位置和速度。

四、仿真结果分析

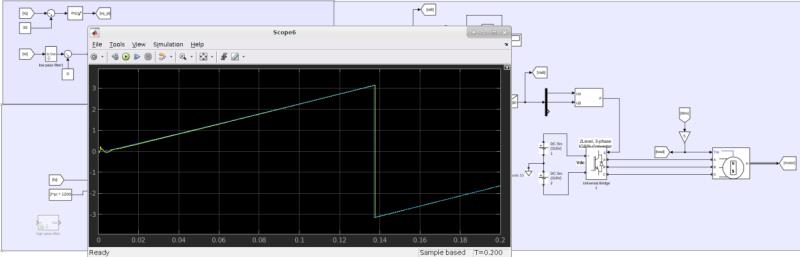
运行仿真后,我们可以观察到电机的转速、位置等参数的变化情况。通过与理论值进行对比,可以验证高频注入法无位置传感器控制策略的有效性。如果仿真结果与预期不符,我们可以逐步检查各个模块的参数设置、信号处理流程是否正确。

总之,通过这次基于Simulink的高频脉振注入仿真,我们对PMSM的高频注入法无位置传感器控制技术有了更深入的理解和实践经验。希望大家也能尝试搭建这个模型,探索其中的奥秘。

以上就是本次分享的全部内容啦,有任何问题欢迎在评论区交流讨论。
无感FOC之高频注入法——永磁同步电机控制 1.摘要电机运行在低速或零速时,磁链产生的反电动势很微弱,可用信号的信噪比太低,因而难以从反电动势中提取转子的位置和速度信息。因而在电机处于低速或零速时,需要借助电机的凸极特性来获取转子的位置信息。内置式永磁同步电机或磁密较大的表贴式永磁同步电机具有这种凸极特性,可借助高频电压注入法获取转子位置。2.凸极特性凸极电机内部的气隙是不均匀的,d轴和q轴的有效气隙是不同的,通俗来说在凸极电机里,q轴电感往往大于d轴电感,而在大部分表贴式永磁同步电机,气隙分布相对均匀,q轴电感近似于d轴电感。凸极率常用q轴电感和d 阅读详情

相关推荐

基于旋转高频注入法的永磁同步电机无位置传感器控制

基于旋转高频注入法的永磁同步电机无位置传感器控制 一、原理解说 PMSM 无位置传感器控制主要分为两类:一种是在中高速范围内利用反电动势和电角速度的关系,通过计算反电动势获取转子位置信息,例如磁链观测器,模型参考自适应法,扩展卡尔曼滤波器和滑模观测器。另一种是利用电机凸极效应的高频注入法,包括脉振高频电流注入法、旋转高频电压注入法和脉振高频电压注入法,后两种方法与基本数学方程无关,它对电机参数不敏感,具有更好的鲁棒性。 在零低速环境下,基波模型中有关位置的反电动势信号很微弱,提取时信噪比过低,此时实现无位置

weixin_44312889的博客 1万+

电机控制系列模块解析(第八篇)—— 高频注入法

脉振高频注入法,顾名思义,就是在假想的直轴电压(此处控制策略主要以基于转子磁场定向的矢量控制(FOC)为例)上叠加高频分量,该分量可以是高频方波或者弦波以及其他类型高频信号,高频注入法的原理公式表达比较简单:其中 Rs、 ωe 和 ψ pm 分别是定子电阻、电气角速度和永磁体磁链,Ld 和 Lq 是表观 d 轴和 q 轴电感,Ldh 和 Lqh 是增量 d 轴和 q 轴电感,Ldqh 和 Lqdh 是交叉耦合电感,它们的值相等。

初心不忘产学研的博客 2万+

永磁同步电机矢量控制中的双闭环是什么意思_STM32 TALK | 无感FOC方案原理机器控制难点分析...

电机在各种应用中,都是最广泛、最核心的存在。随着传统应用转变翻新、新兴应用层出不穷,这几年的电机界,如果不会FOC,都不好意思说自己是做电机的。八月底,在电堂联合ST举办的“STM32 TALK - 电机控制私享会”上,艾思科技作为STM32的深度合作伙伴,汇集梳理多年电机应用方面的知识、经验和技巧,为大家总结出下文。1、电机控制方案的分析与选择在永磁电机的无感控制策略中,主要有两大类:(1)无感...

weixin_39678103的博客 1771

无传感器控制——高频信号注入法学习——基础知识

学习记录文章——有关高频信号注入法的基础知识总结(按照个人思维进行的叙述)

weixin_52425237的博客 9500

电机高频注入原理_M法、T法以及M/T法测速原理概述

M 法在一定的时间周期 Tc 内,测量编码器输出的脉冲个数 M1来计算转速。用个数除以时间就可以得到编码器输出脉冲的频率,因此 M 法也称为频率法,f1=M1/Tc。M 法测速原理假设电机转动一圈可以产生 Z 个脉冲,Z = 4 x 编码器线数,这里的 4 表示 4 倍频,因为一般同时采集 A 相和 B 相的上升沿和下降沿。用频率 f1 除以一圈的脉冲个数 Z 就得到单位时间内电机的转速:转速的单...

weixin_39540934的博客 4241

第9章:无传感器FCO(一):高频注入法(HFI)

无传感器FOC技术中的高频注入法(HFI)解决了传统反电动势法在零速和极低速时的位置估计难题。该方法通过向电机注入高频电压信号,利用IPMSM等凸极性电机(Ld≠Lq)的电感特性来提取转子位置信息。实现过程包括信号注入、高频电流响应分析、信号解调及PLL位置观测等步骤。虽然HFI带来了算法复杂性和额外噪音等挑战,但其突破性的零速控制能力使其成为无传感器FOC领域的关键技术,常与反电动势法配合实现全速域控制。

汽车软件开发 937

基于脉振高频电压信号注入法的PMSM无位置传感器控制原理和仿真

基于脉振高频电压信号注入法的PMSM无位置传感器控制原理和仿真 相对于旋转高频电压信号注入法,脉振高频电压注入法只在估计的同步旋转d-q坐标系中的d轴上注入高频正弦电压信号,该信号在静止坐标系中是一个脉振的电压信号。 一、脉振高频电压激励下三相 PMSM 的电流响应 为了准确估计出电机的转子位置,首先建立估计转子同步旋转坐标系d-q与实际转子同步旋转坐标系d-q的关系,如图6-8所示。 在图中,a-β为两相静止坐标系,θ^e为估计的转子位置角,θe为实际的转子位置角。估计转子同步旋转坐标系d ^-q ^与

weixin_44312889的博客 8839

脉振高频注入法.zip

基于pll的高频注入法,用于低速/零速无位置传感器的初始位置检测,运行控制,d轴注入高频正弦信号,通过带通滤波器提取高频信号,经过sinwt调制,通过低通滤波器进行位置提取

永磁同步电机无速度传感器控制(二)——脉振高频注入法(一)【位置估计原理】

1、高频注入法 前面已经讲过了一种无速度传感器实现的方法——滑模观测器法。在开始一个新的位置估计策略之前,我们先聊一聊这个方法本身的特点。从前面对滑模的讲述可知,滑模观测器法是通过构造一个滑模面,然后设计滑模控制律,进而得到扩展反电动势,实现位置信息的观测。但这个过程其实涉及到一个很重要的问题,滑模在零低速情况下能够有效吗?滑模观测器设计的根本目标是得到扩展反电动势,从而得到位置信息。电机在零速情况下没有扩展反电动势,低速情况下反电动势谐波成分含量大,因此滑模等一系列通过反电动势来观测位置信息的方法,在零

sy243772901的博客 2万+

Android设置鼠标显示的屏幕

【代码】Android设置鼠标显示的屏幕。

薛文旺 672

宏基因组功能注释实战:从CAZyme到VFDB的完整流程(含数据库下载与脚本优化)

本文详细介绍了宏基因组功能注释的完整流程,涵盖CAZyme、eggNOG、CARD和VFDB四大核心数据库的实战应用。从环境配置、数据库下载与预处理到注释流程执行与优化,提供了全面的操作指南和脚本优化建议,帮助研究人员高效完成宏基因组数据分析。特别针对CAZyme注释等关键步骤给出了参数优化方案和常见问题排查方法。

weixin_29289821的博客 295

利用脉振型高频信号注入检测PMSM_位置角一般套路

摘要: 随着19年国家关于新能源汽车的补贴下调,标志我国新能源汽车发展进入第二阶段,这也导致各个供应商更加关注产品成本的考量。在这种环境下直接导致无位置传感器控制技术的大量应用被提上日程。 到目前为止,PMSM的无位置传感器控制方法主要分两大类。一类是反电动势法,通过计算电机绕组的反电动势来估计转子的位置。包括反电动势估算法,扩展卡尔曼滤波估算法,自适应滑模观测器估算法等;另一类是高频信号...

weixin_42889738的博客 7594

BeikeShop跨境电商独立站系统V1.5.0免授权全开源版

BeikeShop 一款开源好用的跨境电商系统,BeikeShop 是基于 Laravel 开发的一款开源商城系统,主要面向外贸/跨境电商行业提供商品管理、订单管理、会员管理、支付、物流、系统管理等功能。BeikeShop商城 Beike多语言商城 多货币商城B2C商城系统 代码100%开源 PHP商城系统 H5/PC商城 跨境电商系统 跨境商城系统 电商商城系统 Laravel 9 框架插件化开发,MVC架构 支持插件市场。Event 机制实现Hook功能,自定义可视化装修。

820

基于永磁同步电机旋转高频电压注入法

为什么要写这篇文章呢,因为看了许多资料,没有找到一个满意的模型,经过了自己反复尝试,摸索,终于得到一个可调的模型。原理图网上有很多,文章基于袁雷老师的书上模型。本文并没有加入微分调节,借助转矩公式,最终得到We,积分得到Theta角度,仿真结果如下图。我想大家疑惑的可能就是转子观测器的参数调制。下图为abserve转测观测器。在0.2秒突加负载,0.4秒突卸负载,可见转速仍然很不错。其中主要的就是通过角度误差,经过PI调节,在经过一个转矩量的加入调制。以上就是模型仿真,模型私聊回复,(免费)

2301_79458607的博客 1207

IOS APP上架被拒 4.3(a) - Design - Spam,成功

成功解决IOS APP上架被拒 4.3(a) - Design - Spam,本篇博客记录了详细过程

qq_40147106的博客 6909

2023年LitCTF web组wp

1、导弹迷踪2、1zjs3、php是世界上最好的语言!!4、Ping5、我Flag呢?7、作业管理系统8、Vim yyds10、这是什么?SQL!注一下!11、Flag点击就送!12、就当无事发生13、彩蛋。

m0_74160536的博客 1591

高频注入(1)辨识位置原理

高频注入法(HFI)是无感FOC中低速工况下的关键技术,通过向电机注入高频信号(500Hz-2kHz),利用IPMSM等凸极电机(Ld≠Lq)的特性获取转子位置。主要方法包括旋转高频电压注入和脉振高频电压注入,通过带通滤波和同步解调处理响应电流,再用PLL提取位置信息。该方法适用于零速/低速控制,但对非凸极电机无效,且存在噪声和计算复杂度问题。实际应用中需平衡注入幅值、处理信号干扰,并在高速时切换至反电动势法。

yasdasdp的博客 2420

倍福EL6002实现RS232自由口通信,以称重模块RS232数据接收为例

RS-232是美国电子工业联盟制定的串行数据通信接口标准,原始编号全称是EIA-RS-232(简称RS232),它被广泛用于DCE(Data Communication Equipment ) 和 DTE(Data Terminal Equipment) 之间的连接。最早的台式电脑都会保留9针的232接口,用于串口通信,目前基本被USB接口取代。CTS是对请求发送RTS信号的响应,当DCE已经准备好接收数据时,该信号有效(ON),通知DTE可用使用TXD发送数据了。弄完了,再将CTS设置为1,让A发数据。

weixin_41883890的博客 1725

【电机仿真】HFI算法正弦波脉振高频电压信号注入观测器-无位置传感器算法

提示:以下是本篇文章正文内容,下面案例可供参考通常,注入的高频信号有1)旋转高频电压信号2)旋转高频电流信号3)脉振高频电压信号本文仅仅简单介绍了【电机仿真】HFI算法脉振高频电压信号注入观测器-PMSM无感FOC控制,评论区欢迎讨论。

qq_42681425的博客 9017

软考嵌入式 第五讲 嵌入式Linux系统技术

5.1 inittab配置文件 Linux实时操作系统开机引导时首先启动内核,由内核检查和初始化硬件设备,载入设备的驱动程序模块,安装root文件系统,然后内核将启动一个名为init的进程,它是系统运行的第一个进程,进程号为1。在init运行完成并启动其他必要的后续进程后,系统开始运行,引导过程结束。 在任何时候,可以在文件inittab中添加新的记录项。重新检查inittab文件时,可以通过命令:init q/ Q使init进程立即重新读取并处理文件inittab。 5.1.1 inittab文件记录

Leon的博客 526

AI应用架构师收藏:大规模AI系统AIOps智能运维的4个落地案例

本文精选互联网、金融、制造、电信四大行业的大规模AI系统AIOps落地案例,覆盖云原生AI平台、风控AI系统、工业AI质检、5G网络AI优化等典型场景。行业背景与系统规模:业务目标、AI系统架构、运维挑战;AIOps解决方案设计:数据采集层→分析层→决策层的全栈架构,技术栈选型与理由;核心技术实现细节:异常检测算法、根因分析模型、自动化恢复流程(含Python代码示例);实施效果与经验总结:关键指标对比、踩坑教训、架构师视角的最佳实践。

AI天才研究院 856

电机高频注入原理_产品级IPMSM高频注入低速无传感器控制方法

前言:姗姗来迟,终于推出了自己的第一篇文章。大家好,允许再次自我介绍一下:知乎ID“转子磁场定向”(工 种号同名),毕业以来一直在深圳从事电机控制相关工作已十余年。涉及产品包括变频器、伺服、家电控制器、电动工具。做过永磁同步电机PMSM和感应电机ACIM。来到知乎,希望分享自己的优质内容,和志同道合的朋友共同探讨。简介:高频注入在国外已研究了很多年,国内的论文也不少,但是国内能够应用到产品的公司寥...

weixin_36242784的博客 5416

ET2012新版免狗免安装绿色软件

ET2012新版免狗免安祖昂绿色软件。,新界面,新视觉,

基于随机相位高频方波电压注入法的电机无传感器控制(一)

对永磁同步电机无传感器控制技术进行综述,着重介绍了脉振高频电压注入法的基本原理

weixin_46166737的博客 3282

数学建模模型总结

这是本人在两年内准备参加数学建模竞赛搜集到的模型资料,已经经过了本人的筛选和整理,希望能够对准备参加数学建模竞赛的学弟学妹们提供一些帮助!

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

爬山算法介绍与示例

爬山算法是一种局部搜索,从初始解出发,逐步向更优邻居移动,直至陷入局部最优。它仅接受改进解,无法保证找到全局最优。为提升效果,可从多个起点重复搜索。与模拟退火相比,爬山不接受变差解,而退火以概率接受劣解,通过降温机制逐步跳出局部最优,增强全局搜索能力。

m0_65850671的博客 691
上一篇: STM32 通过 WIFI 实现远程 OTA 升级:探索与实践
下一篇: 车道线检测:基于Matlab的有趣之旅
ꟼ ꟼ✚ 487739278
博客等级 码龄3年 114粉丝 468原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值