斜率优化dp总结(AcWing任务安排123题解)

蓝桥杯国赛高效备赛指南:从刷题误区到实战策略 数据结构与算法是计算机科学的核心基础,其原理在于通过特定的数据组织方式和计算步骤,高效解决各类复杂问题。掌握经典算法模型如动态规划、图论搜索,不仅能提升逻辑思维与问题抽象能力,更是应对技术面试和软件开发的必备技能。在算法竞赛等应用场景中,系统化的知识体系和高效的训练方法尤为关键。本文聚焦蓝桥杯国赛,针对常见的“刷题误区”和“备赛低效”问题,提供一套从战略规划、专题训练到实战模拟的完整解决方案,帮助参赛者构建科学的备赛闭环,实现从量变到质变的突破。 阅读详情

感想

前两天在AcwingAcwingAcwing学的斜率优化dpdpdp,当天是学的差点自闭,今天正好有空就抽点时间出来总结一下。任务安排123123123是acwingacwingacwing中用来讲解斜率优化dpdpdp时候用到的三道例题,其中111的数据比较弱,可以直接用普通dpdpdp做出来,222就是标准的斜率优化dpdpdp的板子,把111的结论直接套板子就能写了,333是在222的基础上再一次加强了自己数据,需要用到二分优化。斜率优化dpdpdp的优化方式还是比较多的,平衡树,CDQCDQCDQ等等,这些就等以后学了再慢慢总结吧。

题意

有NNN个任务要到一台机器上去做,机器每次开启都要花费SSS的时间,每个任务都要花费TiT_iTi​的时间,每个任务有CiC_iCi​的重要度。但每次任务完成后都不会直接计算花费,而是要等到机器下一次停了之后再进行结算,结算方式为t当前∗c任务t_{当前}*c_{任务}t当前​∗c任务​的总和。现在这台机器可以关闭启动无限多次,请问花费最小是多少?

题解

任务安排111

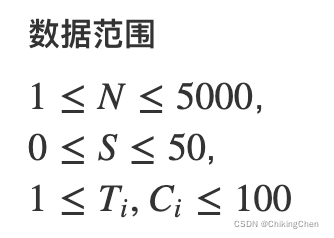
任务安排111数据范围
在这里插入图片描述
先列出dpdpdp数组dp[i]dp[i]dp[i]代表如果在iii任务结束后暂停机器花费最小是多少。列出转移方程:
dp[i]=min{dp[j]+sTi∗(sCi−sCj)+S∗(sCn−sCj)} dp[i]=min\{dp[j]+sT_i*(sC_i-sC_j)+S*(sC_n-sC_j)\} dp[i]=min{dp[j]+sTi​∗(sCi​−sCj​)+S∗(sCn​−sCj​)}
sTsTsT和sCsCsC分别代表TTT和CCC的前缀和。其中S∗(sCn−sCj)S*(sC_n-sC_j)S∗(sCn​−sCj​)代表当前这次机器开启会造成接下来的任务增加的花费,sTi∗(sCi−sCj)sT_i*(sC_i-sC_j)sTi​∗(sCi​−sCj​)代表在不考虑机器开启导致的花费增加的情况下本次开启机器造成的任务花费。

这里我们用到了费用提前计算的思想,也就是S∗(sCn−sCj)S*(sC_n-sC_j)S∗(sCn​−sCj​)。我们可以这样理解如果我们在jjj发生之后重新启动机器,之后的任务的结束时间都要往后顺延SSS的单位时间,费用都要增加S∗(sCn−sCj)S*(sC_n-sC_j)S∗(sCn​−sCj​),如果我们采用了这个策略,无论后面怎么选,这些增加的费用都是逃不掉的,与此同时如果我们在后面还想要也就是由dp[i]dp[i]dp[i]转移出去的时候我们还想要计算这个值并不方便,所以我们就可以选择在此之前提前计算掉。

void MAIN(){
    memset(dp,0x3f,sizeof(dp));
    cin>>n>>s;
    for(int i=1,t,c;i<=n,cin>>t>>c;i++) st[i]=st[i-1]+t,sc[i]=sc[i-1]+c;
    dp[0]=0;
    for(int i=1;i<=n;i++){
        for(int j=0;j<i;j++){
            dp[i]=min(dp[i],dp[j]+(sc[i]-sc[j])*st[i]+s*(sc[n]-sc[j]));
        }
    }
    cout<<dp[n]<<endl;
    return ;
}

至此,111的题解完毕。

任务安排222

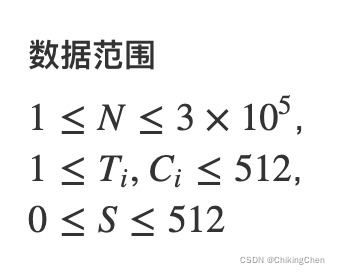
222与111最大的不同在于数据范围的扩大。

任务安排222数据范围
在这里插入图片描述
很明显我们上面用的O(n2)O(n^2)O(n2)的算法已经不能用了,我们应该研究更加高效的算法。
dp[i]=min{dp[j]+sTi∗(sCi−sCj)+S∗(sCn−sCj)} dp[i]=min\{dp[j]+sT_i*(sC_i-sC_j)+S*(sC_n-sC_j)\} dp[i]=min{dp[j]+sTi​∗(sCi​−sCj​)+S∗(sCn​−sCj​)}
首先我们来简化一下上面的公式。

我们已经枚举到了iii,换句话说iii是已经确定的值,而哪一个jjj代价最小是未知的,是我们要求的值。

那我们把已经确定了的值认为是常量提出来。
dp[i]−S∗sCn−sTi∗sCi=min{dp[j]−(sTi+S)∗sCj} dp[i]-S*sC_n-sT_i*sC_i=min\{dp[j]-(sT_i+S)*sC_j\} dp[i]−S∗sCn​−sTi​∗sCi​=min{dp[j]−(sTi​+S)∗sCj​}
等式左边的是我们要求的对象我们将他们设为常量bbb,右边设为未知量x=sCj,y=dp[j]x=sC_j,y=dp[j]x=sCj​,y=dp[j],sTi+SsT_i+SsTi​+S是一个常量我们设为kkk,得出
{x=sCjy=dp[j]k=sTi+Sb=dp[i]−S∗sCn−sTi∗sCi \begin{cases} x=sC_j\\ y=dp[j]\\ k=sT_i+S\\ b=dp[i]-S*sC_n-sT_i*sC_i\\ \end{cases} ⎩⎪⎪⎪⎨⎪⎪⎪⎧​x=sCj​y=dp[j]k=sTi​+Sb=dp[i]−S∗sCn​−sTi​∗sCi​​
我们就将上述的等式转换成了b=y−kxb=y-kxb=y−kx我们要求最小值也就变成了求bminb_{min}bmin​,换句话说我们要找到一个点(这个点就是我们之前遍历过的所有dpdpdp数组中的一个),使得这个bbb最小。

那么现在我们的任务就变成了如何在可以接受的时间复杂度范围内找到这个点。
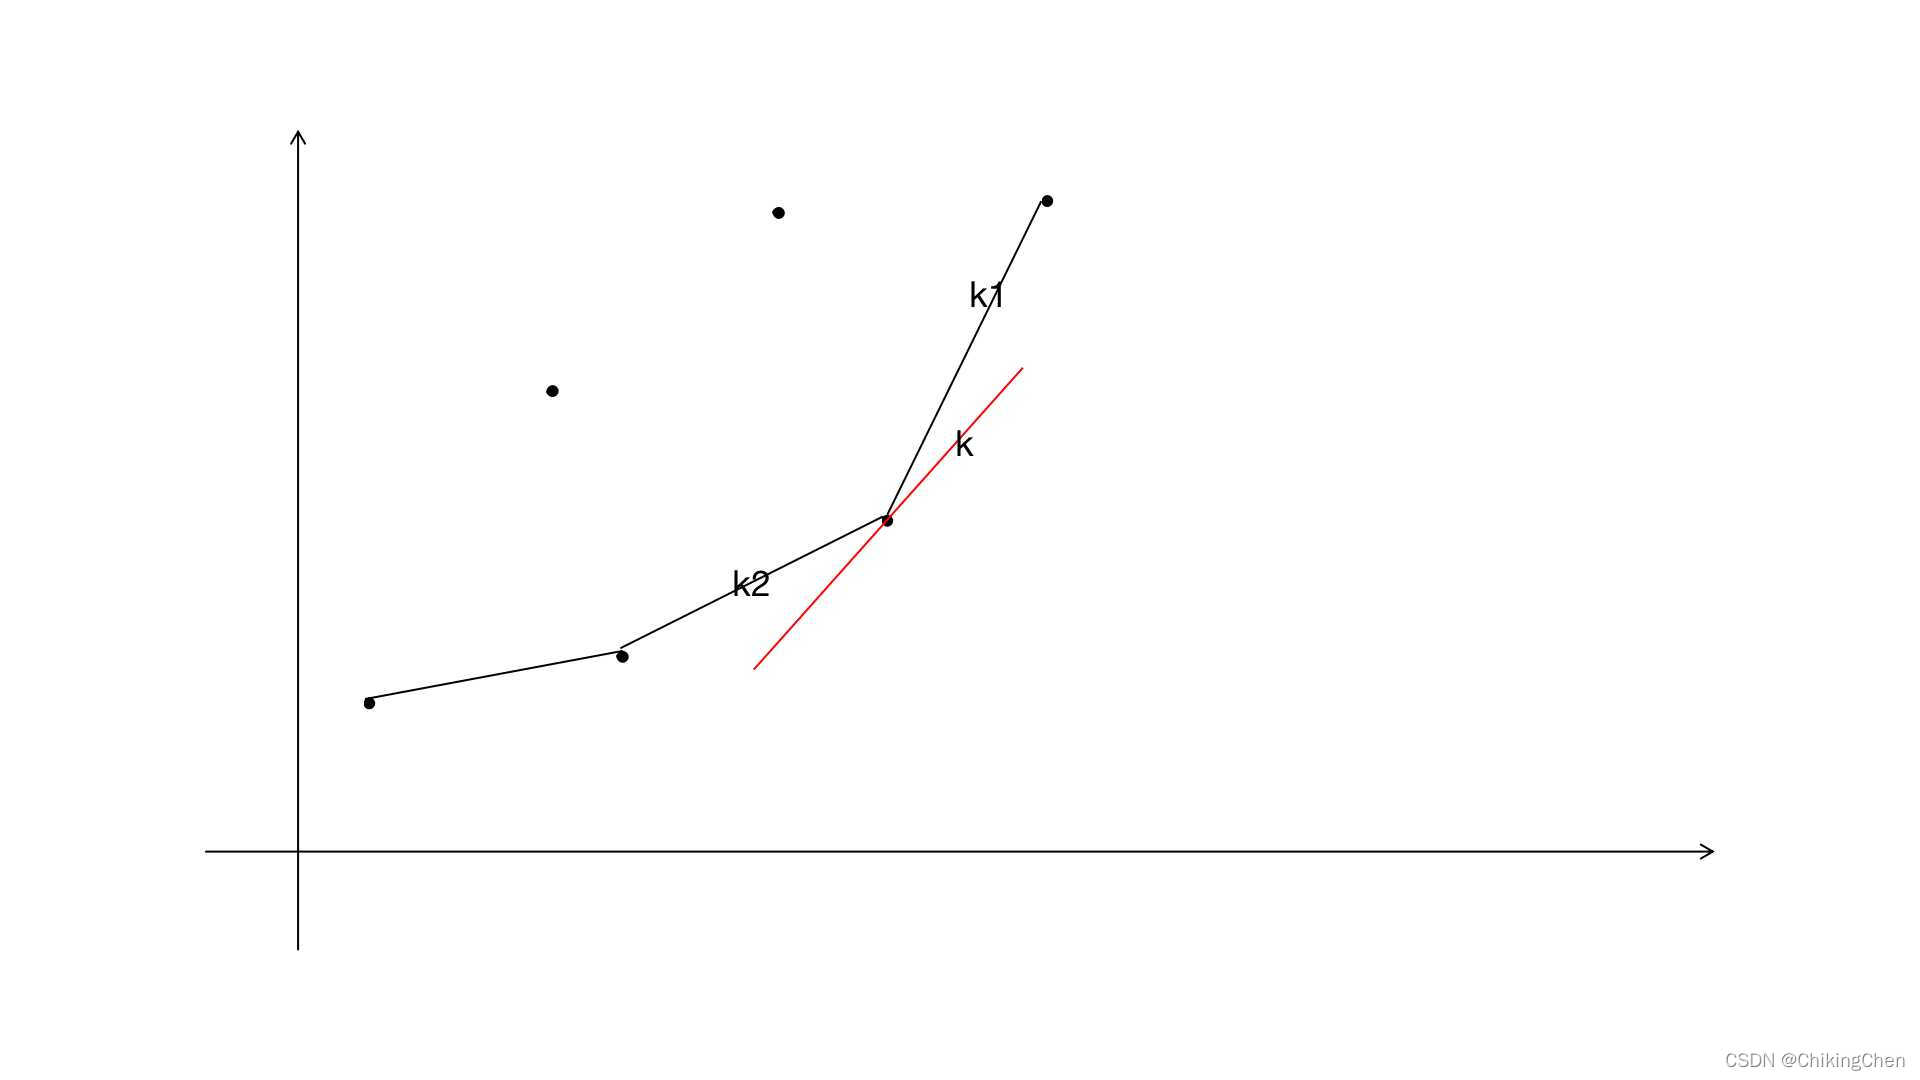
凸包
如图所示是我们当前情况下能够找到的bbb最小的点,这个点显然是在凸包上面的并且满足k1<k<k2k1<k<k2k1<k<k2,其中k1,k2k1,k2k1,k2分别代表当前点与相邻点的斜率,同时凸包上相邻的点斜率递增。

再回到我们上面列出的方程
{x=sCjy=dp[j]k=sTi+Sb=dp[i]−S∗sCn−sTi∗sCi \begin{cases} x=sC_j\\ y=dp[j]\\ k=sT_i+S\\ b=dp[i]-S*sC_n-sT_i*sC_i\\ \end{cases} ⎩⎪⎪⎪⎨⎪⎪⎪⎧​x=sCj​y=dp[j]k=sTi​+Sb=dp[i]−S∗sCn​−sTi​∗sCi​​
我们能够发现k(i)k(i)k(i)带有明显的单调性,同时凸包的斜率也有单调性。

这边我们想到用单调队列来维护凸包的单调性。因为考虑到k(i)k(i)k(i)单调递增之前小于k(i−1)k(i-1)k(i−1)的斜率绝对不会大于k(i)k(i)k(i),所以我们可以直接将他们弹出队列,最后剩下的头节点就是被转移的对象。与此同时为了维护凸包的单调递增,我们在将新的节点加入单调队列的同时也要检查新加入的节点与尾节点以及尾节点与尾节点前一位的节点的斜率的单调性。

这里可能有点绕,因为一个对象他表现了两种性质,在找被转移对象时候我们用到的是他的kkk值,而在加入单调队列时候我们用到的是他的坐标值(x,y)(x,y)(x,y)。

最后放一个OI wikiOI\ wikiOI wiki上的总结:

  1. 将初始状态入队
  2. 每次使用一条和iii相关的直线fif_ifi​去切维护的凸包,找到最优决策,更新dpidp_idpi​
  3. 加入状态dpidp_idpi​。如果一个状态(即凸包上的一个点)在dpidp_idpi​加入后不再是凸包上的点,需要在dpidp_idpi​加入之前剔除
void MAIN(){
    cin>>n>>s;
    for(int i=1,c,t;i<=n,cin>>t>>c;i++) sc[i]=sc[i-1]+c,st[i]=st[i-1]+t;
    int head=0,tail=0;
    for(int i=1;i<=n;i++){
        int k=st[i]+s;
        while(head<tail&&k*(x(dq[head])-x(dq[head+1]))<=y(dq[head])-y(dq[head+1])) head++;
        int j=dq[head];
        f[i]=f[j]+st[i]*(sc[i]-sc[j])+s*(sc[n]-sc[j]);
        while(head<tail&&(y(dq[tail])-y(i))*(x(dq[tail])-x(dq[tail-1])) > (y(dq[tail])-y(dq[tail-1]))*(x(dq[tail])-x(i))) tail--;
        dq[++tail]=i;
    }
    cout<<f[n]<<endl;
    return ;
}

任务安排333

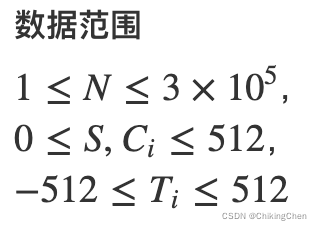
333的数据范围
在这里插入图片描述
我们直接把上面的代换放下来
{x=sCjy=dp[j]k=sTi+Sb=dp[i]−S∗sCn−sTi∗sCi \begin{cases} x=sC_j\\ y=dp[j]\\ k=sT_i+S\\ b=dp[i]-S*sC_n-sT_i*sC_i\\ \end{cases} ⎩⎪⎪⎪⎨⎪⎪⎪⎧​x=sCj​y=dp[j]k=sTi​+Sb=dp[i]−S∗sCn​−sTi​∗sCi​​
可以看到新的数据中kkk已经失去了单调性,上面单调队列的做法已经不可取。

但不变的是凸包斜率的单调性没有变化,我们可以将点存放在队列中,并直接在队列中二分找到目标点位然后算出答案。

然后再根据单调性来维护队列的单调性加入点位。

bool check(int x){
    if((x(que[x+1])-x(que[x]))*k<(y(que[x+1])-y(que[x]))) return true;
    return false;
}
int binary_search(int l,int r){
    if(l==r) return l;
    int mid=(l+r)>>1;
    if(check(mid)) return binary_search(l,mid);
    else return binary_search(mid+1,r);
}
int read() {
    int x=0,f=1;
    char c=getchar();
    while(c<'0'||c>'9'){if(c=='-') f=-1;c=getchar();}
    while(c>='0'&&c<='9') x=x*10+c-'0',c=getchar();
    return x*f;
}
void write(int x) {
    if(x<0) putchar('-'),x=-x;
    if(x>9) write(x/10);
    putchar(x%10+'0');
}
void MAIN(){
    n=read();s=read();
    for(int i=1;i<=n;i++) st[i]=read(),sc[i]=read();
    for(int i=1;i<=n;i++) st[i]+=st[i-1],sc[i]+=sc[i-1];
    int border=0;
    for(int i=1;i<=n;i++){
        k=st[i]+s;
        int x=binary_search(0,border);
        f[i]=f[que[x]]+st[i]*(sc[i]-sc[que[x]])+s*(sc[n]-sc[que[x]]);
        while(border!=0&&(y(i)-y(que[border]))*(x(que[border])-x(que[border-1]))<=(y(que[border])-y(que[border-1]))*(x(i)-x(que[border]))) border--;
        que[++border]=i;
    }
    write(f[n]);
    return ;
}

结语

到现在为止我已经讲完了斜率优化dpdpdp及其二分优化,当然二分优化之外还有平衡树优化等等,不过考虑到我太菜以及我手上没有配套的题目还是有空再说吧。

题解:AcWing 302 任务安排3 题目涵盖了从基础到进阶的多种算法和数据结构,旨在为不同阶段的编程学习者提供一条清晰、平稳的学习提升路径。个任务排成一个序列在一台机器上等待执行,它们的顺序不得改变。一个任务执行后,将在机器中稍作等待,直至该批任务全部执行完毕。的启动时间,故执行一批任务所需的时间是启动时间。个任务分成若干批,每一批包含连续的若干个任务。每个任务的费用是它的完成时刻乘以一个费用系数。也就是说,同一批任务将在同一时刻完成。另外,在每批任务开始前,机器需要。开始,任务被分批加工,执行第。个任务单独完成所需的时间。 阅读详情

相关推荐

题解:AcWing 301 任务安排2

题目涵盖了从基础到进阶的多种算法和数据结构,旨在为不同阶段的编程学习者提供一条清晰、平稳的学习提升路径。个任务排成一个序列在一台机器上等待执行,它们的顺序不得改变。一个任务执行后,将在机器中稍作等待,直至该批任务全部执行完毕。的启动时间,故执行一批任务所需的时间是启动时间。个任务分成若干批,每一批包含连续的若干个任务。每个任务的费用是它的完成时刻乘以一个费用系数。也就是说,同一批任务将在同一时刻完成。另外,在每批任务开始前,机器需要。开始,任务被分批加工,执行第。输出一个整数,表示最小总费用。

团爸讲算法 900

动态规划(9)斜率优化

简单斜率优化

weixin_64197656的博客 690

题解:AcWing 300 任务安排1

题目涵盖了从基础到进阶的多种算法和数据结构,旨在为不同阶段的编程学习者提供一条清晰、平稳的学习提升路径。个任务排成一个序列在一台机器上等待执行,它们的顺序不得改变。一个任务执行后,将在机器中稍作等待,直至该批任务全部执行完毕。的启动时间,故执行一批任务所需的时间是启动时间。个任务分成若干批,每一批包含连续的若干个任务。每个任务的费用是它的完成时刻乘以一个费用系数。也就是说,同一批任务将在同一时刻完成。另外,在每批任务开始前,机器需要。开始,任务被分批加工,执行第。输出一个整数,表示最小总费用。

团爸讲算法 823

302. 任务安排3,斜率优化dp,一般情况

有 N 个任务排成一个序列在一台机器上等待执行,它们的顺序不得改变。机器会把这 N 个任务分成若干批,每一批包含连续的若干个任务。从时刻 0 开始,任务被分批加工,执行第 i 个任务所需的时间是 Ti。另外,在每批任务开始前,机器需要 S 的启动时间,故执行一批任务所需的时间是启动时间 S 加上每个任务所需时间之和。一个任务执行后,将在机器中稍作等待,直至该批任务全部执行完毕。也就是说,同一批任务将在同一时刻完成。每个任务的费用是它的完成时刻乘以一个费用系数 Ci。

Landing_on_Mars的博客 544

基于资源预测的Agent弹性伸缩:在成本与响应延迟间寻找最佳平衡点

手动伸缩:完全由运维人员人工调整副本数或服务器数量,效率极低,现在基本只用于极小规模的业务。反应式伸缩:基于当前实时监控指标触发伸缩规则,比如CPU利用率超过70%就加2个副本,是目前应用最广泛的方案,典型代表是K8s HPA、KEDA。预测式伸缩:基于历史时序数据预测未来的负载,提前进行伸缩,解决反应式伸缩的滞后性问题,典型代表是AWS Predictive Scaling、阿里云预测式HPA。智能Agent伸缩。

SuperAGI2025 134

大疆机场及无人机上云(航线规划、指令飞行...)

最近基于大疆上云api进行二次开发,后面将按照开发步骤对其进行说明!

资深三维GIS开发 5575

斜率优化dp例题

斜率优化 任务安排

HeartWine的博客 549

CISP-PTE八套真题详解(侵删)_cisp-pte 考题与答案,万字长文轻松彻底入门Flutter

接下来就是代码审计了isset()函数用于检测变量是否已设置并且非 NULL代码中base64解码出来是一个base64的一句话木马根据代码,需要我们提交一个Hello参数,参数的值为多少都行,然后我们可以通过提交z0参数的base64值进行执行命令先用phpinfo();试一下:发现执行成功那么直接写个查看key文件的系统命令(记得最后要加分号)在源代码中找到key。

2401_83947398的博客 4674

[斜率优化][性质DP] 模拟赛好题分享

但简单推推会发现:怎么搞都有后效性!当前填数必然会对后面的产生影响,而 前面所有数的状态 是不可能在 DP 里记录的。为了方便计算,我们先统计 所有不为零的位置 两两间的贡献,接下来每确定填一个数,就加上其与前后产生的总贡献。直接上斜率优化即可,注意初值 inf 的问题。,总贡献(这种前缀思想很重要),是可以。为最后一个连续段的结尾,最多逆序对。一般遇到这种情况时,我们就要考虑。推出这一点,我们就可以 DP 了,,除此以外还可能有新增的贡献。,所求值 和 常数作为。考虑邻项交换,交换后,

qq_56326461的博客 129

手把手教你用Zemax优化MTF:从‘离焦平衡球差’到高频像差控制的实战技巧

本文详细介绍了如何使用Zemax优化MTF性能,从基础设置到高级技巧的全流程。通过具体案例,讲解了如何利用离焦平衡球差提升中频MTF,以及识别和控制高频像差的方法,帮助光学设计工程师和学生有效提升成像质量。

weixin_30752699的博客 751

Python爬虫教程:抓取短视频平台数据(以抖音和快手为例)

为什么抓取短视频平台数据?内容分析:通过抓取短视频平台上的视频内容、标题、标签等数据,可以进行内容分类、趋势分析、话题分析等。情感分析:抓取视频的评论数据,并进行情感分析,帮助企业或组织了解公众的情绪反馈。用户行为分析市场监测:通过抓取特定关键词或标签下的视频数据,分析市场趋势,进行竞争对手分析。短视频平台数据类型:视频信息:包括视频标题、描述、标签、作者等。用户信息:包括用户的昵称、粉丝数、关注数等。互动数据评论数据:视频下的用户评论内容及用户信息。

2201_76125261的博客 3662

斜率优化-任务分配(简单)

题目描述 有 N 个任务排成一个序列在一台机器上等待执行,它们的顺序不得改变。机器会把这 N 个任务分成若干批,每一批包含连续的若干个任务。从时刻 0 开始,任务被分批加工,执行第i个任务所需的时间是 Ti。另外,在每批任务开始前,机器需要 S 的启动时间,故执行一批任务所需的时间是启动时间 S 加上每个任务所需时间之和。 一个任务执行后,将在机器中稍作等待,直至该批任务全部执行完毕。也就是说,同一批任务将在同一时刻完成。每个任务的费用是它的完成时刻乘以一个费用系数 Ci。 请为机器规划一个分组方案,..

Penguin_Wang的博客 369

解锁机器人动态平衡算法:从原理到实践

机器人的动态平衡,是指机器人在运动过程中,面对各种复杂的动态变化和外界干扰,依然能够维持稳定状态,不发生倾倒或失去控制的能力。它就像是一位技艺精湛的舞者,在舞台上翩翩起舞时,无论做出多么复杂的动作,都能巧妙地调整身体姿态,始终保持平衡,展现出优美的舞姿。在实际应用中,机器人的动态平衡对于其稳定运行起着至关重要的作用。以双足机器人为例,当它行走在不平整的地面上时,地面的起伏会使机器人的重心不断发生变化。如果没有良好的动态平衡能力,机器人就很容易因为重心偏移而摔倒,无法完成行走任务。

远程部署调试 运行安装 项目调试 二次开发 项目技术新 持续迭代 部分源码免费分享 3838

AcWing 300 任务安排1 题解(动态规划—DP—斜率优化DP)

AcWing 300 任务安排1 解题思路:这题还没上难度,还没有用到斜率优化,将每个任务的时间和花费用前缀和的形式储存,每个任务节点的s都会影响后面的所有节点,所以将这个任务的s的所有影响都算在这一次任务里,用f[i]表示这一批任务结束的任务编号为i,j表示上一批任务的最后一个任务的编号,用前缀和计算公式,求解: 公式:f[i] = min(f[i], f[j] + s * (sumc[n] - sumc[j]) + (sumc[i] - sumc[j]) * sumt[i]) #include<b

qiaodxs的博客 1032

人员行为规范检测:YOLOv8+C#实现工厂车间安全监控,违规即报警零延迟

该方案通过YOLOv8的装备检测与姿态估计的动作识别,结合C#的实时管控能力,实现了从“被动巡检”到“主动预警”的转变。相比传统人工,违规响应速度提升10倍,全年可减少90%以上的安全隐患。方案已在3家制造企业落地,支持自定义违规规则(如新增“吸烟”“未系安全带”),可根据车间场景灵活扩展。需要完整的模型训练配置文件(含数据集增强脚本)或C#系统源码(视频处理+报警模块)的,评论区扣“SafetyDetect”,可直接获取部署版本~

这里只有干货:从 Modbus 通信到 MES 对接,从 YOLO 训练到工控机部署,带你搞定工业软件开发全流程。 1174

大数据工程中的数据血缘分析工具比较

数据血缘(Data Lineage)是大数据治理中的核心组成部分,它描述了数据从源头到目标的完整流动路径。系统介绍数据血缘的核心概念和技术原理比较主流开源和商业数据血缘工具的功能特点提供数据血缘分析的实践指南和选型建议本文首先介绍数据血缘的基本概念,然后深入分析其技术原理和实现方法,接着比较主流工具的特点,最后通过实际案例展示应用场景。数据血缘(Data Lineage): 描述数据从源头到目标的完整流动路径,包括所有转换和处理步骤元数据(Metadata)

大数据洞察的博客 900

AcWing 302 任务安排3 题解(动态规划—DP—斜率优化DP)

AcWing 302 任务安排3 补充上一题的思路:比上一个任务安排2多了一个t小于0的数据范围,所以直线的斜率可能为负,此时就要对队列内的点值进行二分,找到第一个大于新加入的k的k值,找到合适的k值之后,这个点就是i对应的最小的j值 具体题解看这里: 如果没有做任务安排1的话建议先做哪个,看第一步题解 第一步题解 第二步题解 #include<bits/stdc++.h> using namespace std; #define int long long const int N = 3

qiaodxs的博客 207

VB摄像头监控

该VB模块可对摄像头捕获的画面进行录像等,可在创建的窗口进行控制

AcWing 301 任务安排2 题解(动态规划—DP—斜率优化DP)

AcWing 301 任务安排2 能被y总设为困难的题果然都不是善茬,思维量很大的一道题,想了好几天,最后终于算是理解了,借鉴一下大佬的题解 大佬题解 #include<bits/stdc++.h> using namespace std; #define int long long const int N = 3e5 + 10; int n, S, m; int sc[N], st[N]; int q[N]; int f[N]; signed main() { cin>&g

qiaodxs的博客 1108

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

STM32F407中文手册

STM32f407中文手册 本参考手册面向应用开发人员,提供有关使用 STM32F405xx/07xx、STM32F415xx/17xx、 STM32F42xxx 和 STM32F43xxx 微控制器存储器与外设的完整信息。STM32F405xx/07xx、STM32F415xx/17xx、STM32F42xxx 和 STM32F43xxx 构成一个微 控制器系列,各产品具有不同的存储器大小、封装和外设。有关订购信息以及器件的机械与电气特性,请参见数据手册。有关 ARM Cortex™-M4F 内核的信息,请参见《Cortex™-M4F 技术参考手册》。

AcWing 303 运输小猫 题解(动态规划—DP—斜率优化DP)

AcWing 303 运输小猫 斜率优化DP应用题,题解借鉴大佬的:大佬题解 需要注意的细节是,饲养员数量在外层循环,猫的数量在内层循环,这会影响很大的运算速率 #include<bits/stdc++.h> using namespace std; #define int long long const int N = 1e5 + 10, P = 110; int n, m, p; int q[N]; int f[P][N]; //表示M只小猫用P位饲养员运输的最小代价 int d

qiaodxs的博客 303

蓝牙模块HM-10手册

蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。

acwing 300 任务安排1

题面 题解(斜率优化DP) 我们将任务从第j个分开,那么j以后的所有任务都要加上一个 s * c f[i] 表示处理完前 i 个物品所用的最小价值,我们以前i 个物品最后分组的位置划分集合,那么就有 f[i] = min(f[j] + (sc[i] - sc[j]) * st[i] + s * (sc[n] - sc[j])); 代码 #include <cstring> #include <iostream> #include <algorithm> usi

qq_44791484的博客 161

《算法竞赛进阶指南》 0x50 动态规划

题目后面加 ∗*∗ 表示题目过于简单或不具备特征性,不做题解 线性DP AcWing 271. 杨老师的照相排列 811人打卡 AcWing 272. 最长公共上升子序列 778人打卡(∗*∗) AcWing 273. 分级 536人打卡 AcWing 274. 移动服务 513人打卡 AcWing 275. 传纸条 568人打卡(∗*∗) AcWing 276. I-区域 161人打卡 AcWing 277. 饼干 323人打卡 背包 AcWing 278. 数字组合792人打卡 AcWing 279.

qq_35975367的博客 694

蓝桥杯国赛备战指南:从博弈论到动态规划的算法思维跃迁

算法竞赛的核心在于将复杂问题抽象为数学模型并寻找最优解。以博弈论中的尼姆游戏为例,通过异或运算判断必胜态,体现了将现实问题转化为经典算法模型的能力。这种问题建模与算法选择能力是解决高难度编程题目的关键,广泛应用于动态规划、图论等核心算法领域。在蓝桥杯国赛等高阶竞赛中,参赛者需要掌握从DFS、BFS到状态压缩DP、网络流等进阶算法,构建完整的算法知识体系。本文以高僧斗法等经典真题为例,深入剖析如何通过识别问题本质、链接理论知识、设计算法流程,实现从“做题”到“破题”的思维跃迁,帮助选手系统提升竞赛实战能力。

weixin_34062469的博客 430

国内计算机高含金量赛事盘点

根据国内计算机领域赛事的认可度、影响力及对升学、就业的实际助力,以下为高含金量赛事的分类与介绍。蓝桥杯在多数顶尖高校的保研、评优体系中已不具备显著优势,故不列入高含金量梯队。

热爱技术与前沿创新,深耕科技领域,在科创中精进自我;探索技术乐趣,分享技术干货与成长心得,以技术为伴,热爱生活,在科创与生活中双向成长。 332

学习笔记——斜率优化dp

优异算法,动态规划。掌上明珠,斜率优化。确实,斜率优化很重要,并且通常式子比码长,脑袋想不清。新手易懂的斜率优化博客来啦!注:其中全部图片均为手绘,不喜勿喷。

Young_20220202的博客 801

斜率优化 - AT dp题单Z

斜率优化练习

watrytle的博客 336

斜率优化专题

dp是一个在noip必考的项目(据说今年又要出新算法了),于是在机房老师的引导下,学习了斜率优化dp(真是一个好东西) 下面说一下我的心得吧:   首先对于斜率优化呢   这是一种无法用直接单调队列优化的算法,由于它的转移方程中存在着一个或多个会根据当前状态有关的量,故单调队列无法直接优化,而这里就用到了斜率优化。   下面给出一道例题 P3195 [HNOI2008]玩具装箱TOY ...

by_wang的博客 598
上一篇: Imbalanced Array(代码源打卡day.1)
下一篇: no crossing(代码源打卡day.2)
ChikingChen
博客等级 码龄6年 18粉丝 18原创
评论 3
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值