G-LiHT数据介绍

电子元件及其规格书的查找与理解 本内容收录:在电子开发或维修过程中,查找电子元件及其规格书心得体会,以及元件规格书的理解,系个人多年实战经验的系统梳理。内容着重介绍贴片元件代码反查型号的实用技巧,并以三款典型疑难元件为例,详述其完整查找过程与最终型号确认。 阅读详情

时光荏苒,已然踏入2022年,新的一年里,继续努力前行!不断进步!
新年第一篇,注重质量,近万字长文,介绍一种激光雷达数据G-LIHT。

1.什么是G-LiHT?

G-LiHT是Goddard’s LiDAR, Hyperspectral & Thermal Imager(Goddard 的 LiDAR、高光谱和热成像仪) 的缩写。
G-LiHT 是一种便携式机载成像系统,它使用以下方法同时绘制陆地生态系统的组成、结构和功能:

  1. LiDAR 提供有关树叶和树冠元素分布的 3D 信息;
  2. 成像光谱识别物种组成和生物物理变量的变化;
  3. 热测量用来量化表面温度和检测湿热胁迫。

G-LiHT 通过提供时间和空间上的重合数据来实现数据融合研究,并提供许多生态系统研究所需的大面积精细 (<1 m) 观测数据。

2.G-LiHT设备及参数?

2.1 G-LiHT v.1:仪器和规格|

名称表 1 G-LiHT v.1:仪器和规格
1.扫描激光雷达Riegl VQ-480; 50-300 kHz:1550 纳米; 板载波形处理
2.Profiling LiDARRiegl LD321-A40;10 kHz; 905 纳米; 每次激光射击最多 5 次返回
3.VNIR成像光谱仪端壁 Hyperspec50 Hz; 0.4 至 1 µm,1.5 nm 分辨率; 推扫式阵列
4.VNIR辐照光谱仪海洋光学 USB4000;1 Hz; 余弦扩散器安装在机翼上方
5.热成像仪Xenics Gobi-384;25 Hz; 非冷却微测辐射热计; 8 至 14 µm
6. GPS-INSOxford RT-4041 配备 OmniStar HP;250 Hz; 10cm 位置,0.1° 偏航,0.03° 滚动/俯仰精度
NameTab 1 G-LiHT v.1: Instruments & Specifications
1.Scanning LiDARRiegl VQ-480; 50-300 kHz: 1550 nm; onboard waveform processing
2.Profiling LiDARRiegl LD321-A40;10 kHz; 905 nm; up to 5 returns per laser shot
3.VNIR imaging spectrometerHeadwall Hyperspec50 Hz; 0.4 to 1 µm, 1.5 nm resolution; pushbroom array
4.VNIR irradiance spectrometerOcean Optics USB4000;1 Hz; cosine diffuser mounted above wing
5.Thermal imagerXenics Gobi-384;25 Hz; non-cooled microbolometer; 8 to 14 µm
6. GPS-INSOxford RT-4041 with OmniStar HP;250 Hz; 10cm position, 0.1° yaw, 0.03° roll/pitch accuracy

2.2 G-LiHT v.2(2017+)+仪器和规格

使用扫描 LiDAR、高光谱和热红外成像研究地球表面的组成、结构和功能。

  • 双扫描激光雷达
  • VNIR 成像光谱
  • 宽带热成像
  • 高分辨率航拍照片
  • 精密GPS-INS

2.2.1 双扫描激光雷达

  • Riegl VQ 480i NIR 1550 nm 激光器;
  • 300 kHz 脉冲重复率;
  • 0.3 mrad 激光光束发散度;
  • 实时波形处理;
  • 点密度高达 12 pt/m2

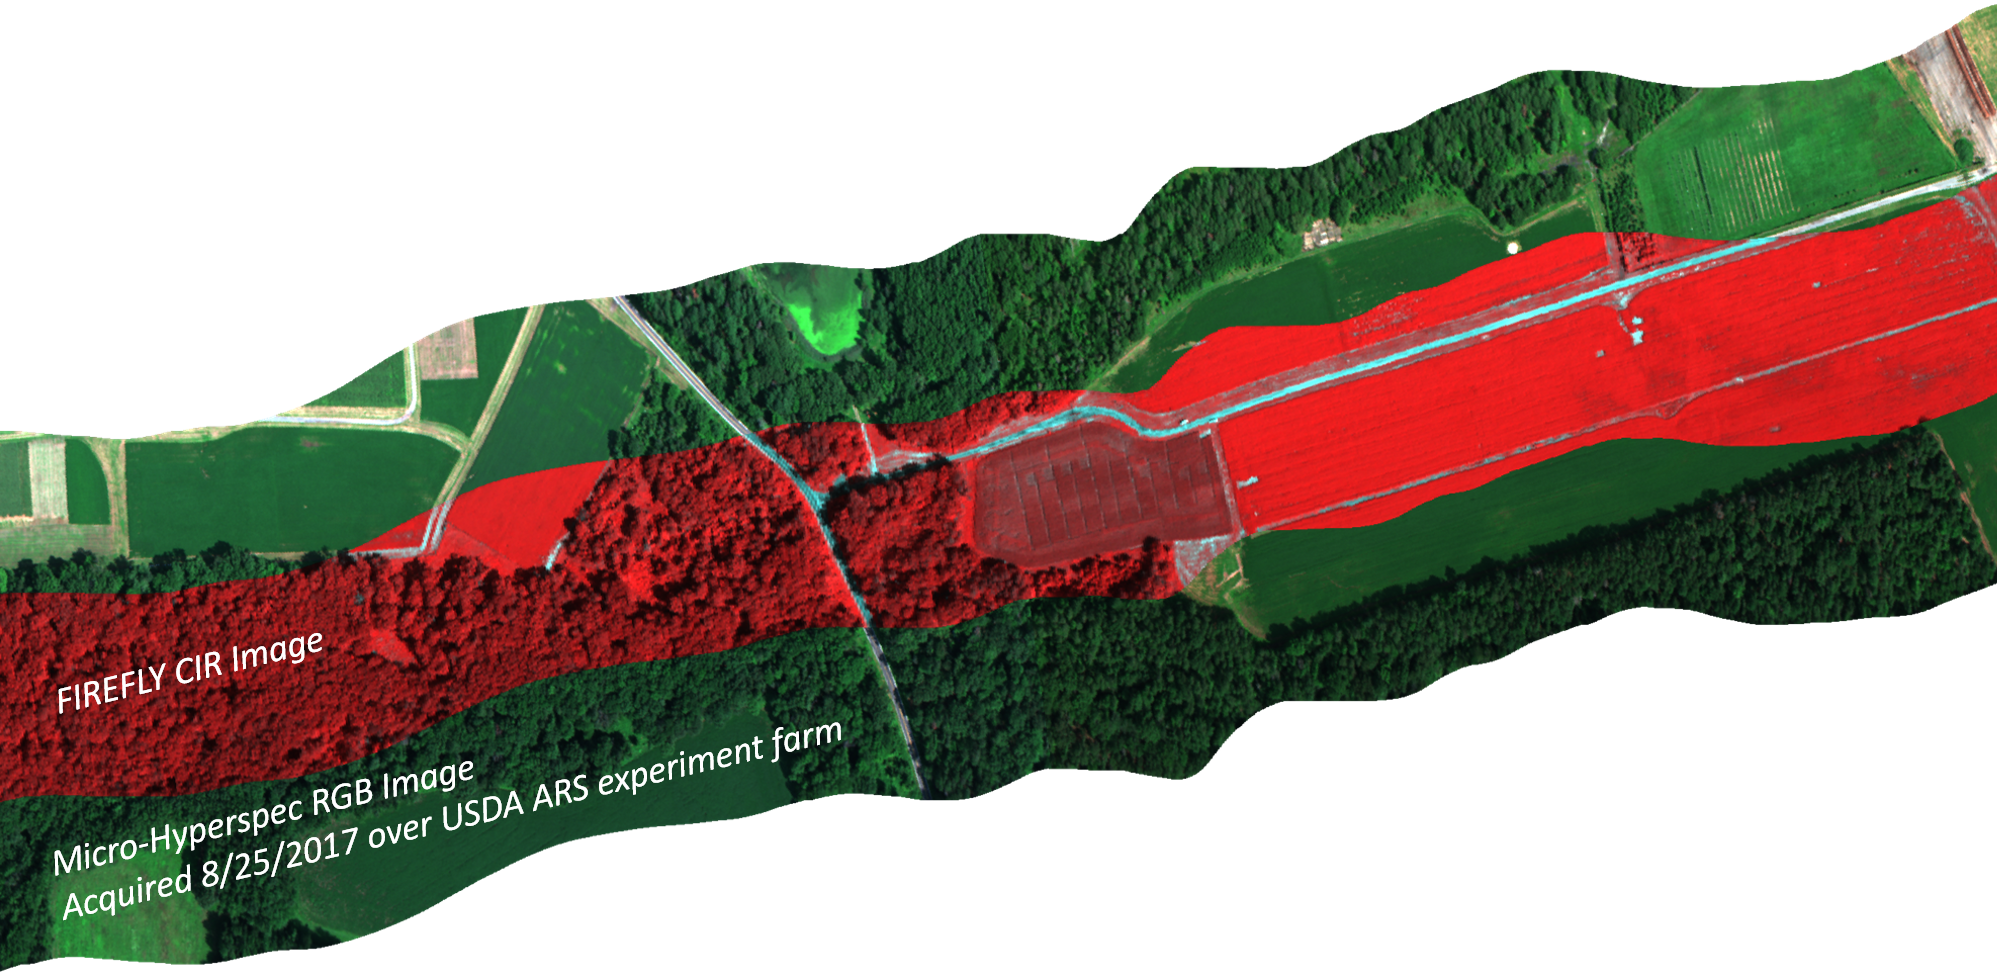
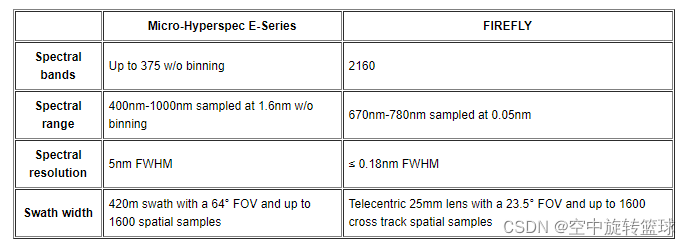
2.2.2 VNIR 成像光谱


在这里插入图片描述

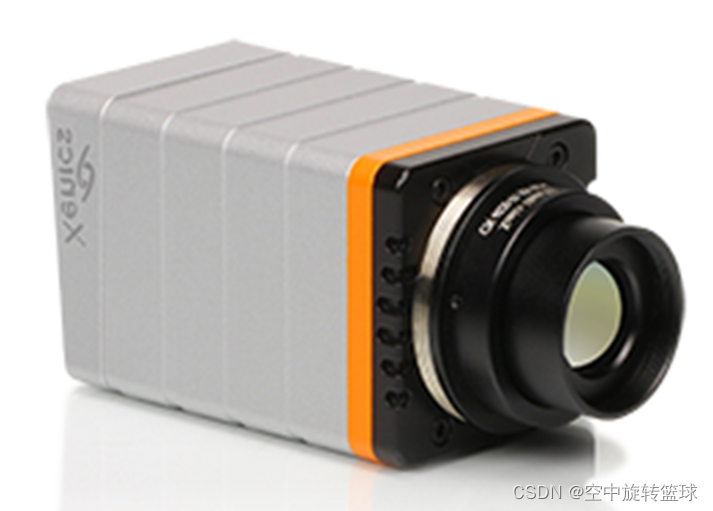
2.2.3 宽带热成像:Xenics Gobi-640

  • 非制冷微测辐射热计
  • 640 x 480 像素分辨率
  • 光谱带 8 至 15 µm
  • 水平视场 42.6°
  • 50赫兹帧率

在这里插入图片描述

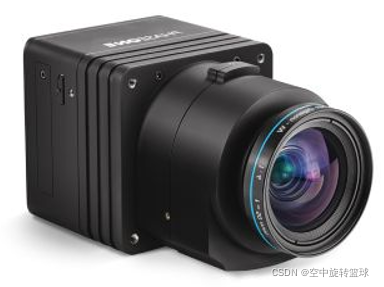
2.2.4 高分辨率航拍照片:第一阶段 IXU-R 1000

  • 第一阶段 IXU-R 1000
  • Rodenstock 50mm f/4.0 镜头
  • 56.2° x 43.7° FOV
  • 地面采样距离:4cm
  • GPS-IMU 同步
  • 1赫兹帧率
  • 100 兆像素
    在这里插入图片描述在这里插入图片描述

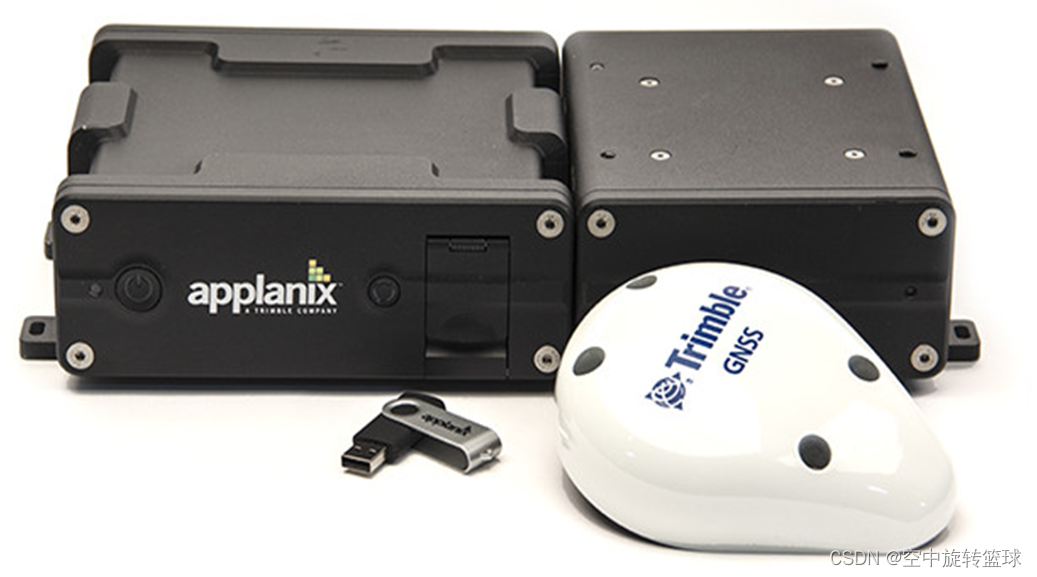
2.2.5 精密 GPS-INS:Applanix POS AV V6

  • 200Hz 的机载实时直接地理配准
  • 具有中心点 RTX 后处理的 POSPac MMS
  • 10 厘米水平和 20 厘米垂直位置精度
    在这里插入图片描述

3.G-LiHT数据下载

3.1 下载地址1

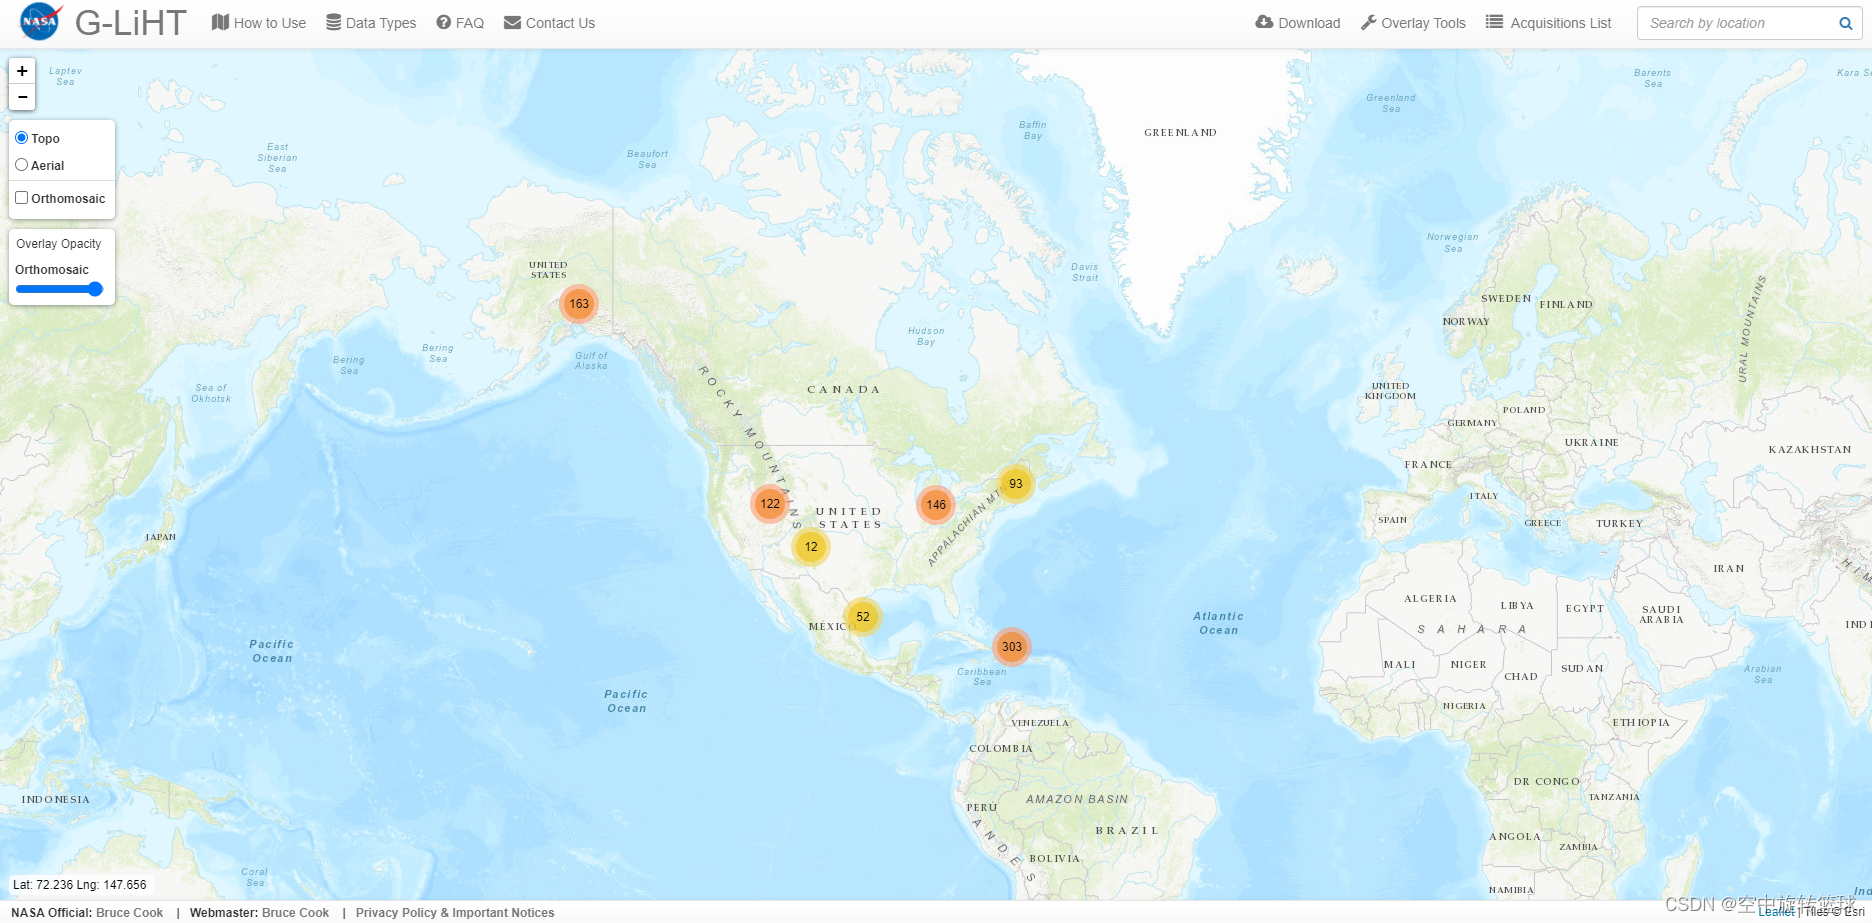
G-LiHT下载地址:https://glihtdata.gsfc.nasa.gov 无需注册
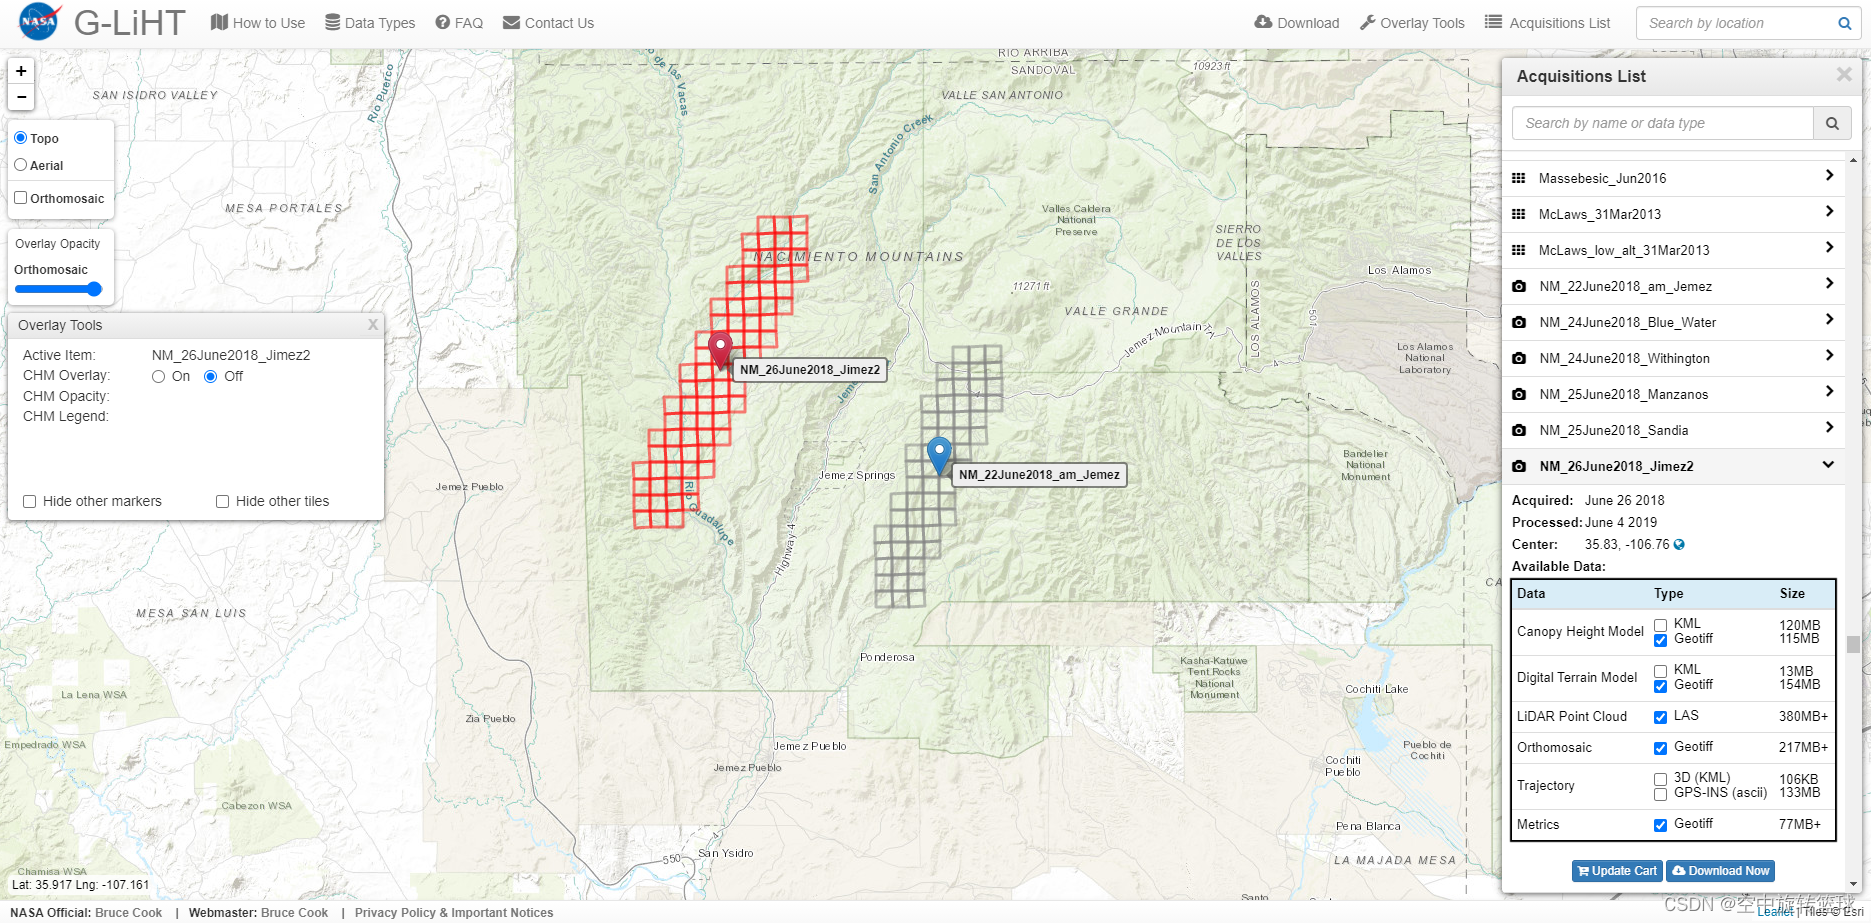
目前这个数据主要分布在北美洲*美国、墨西哥古巴等,如图中圆圈显示数据的区域。
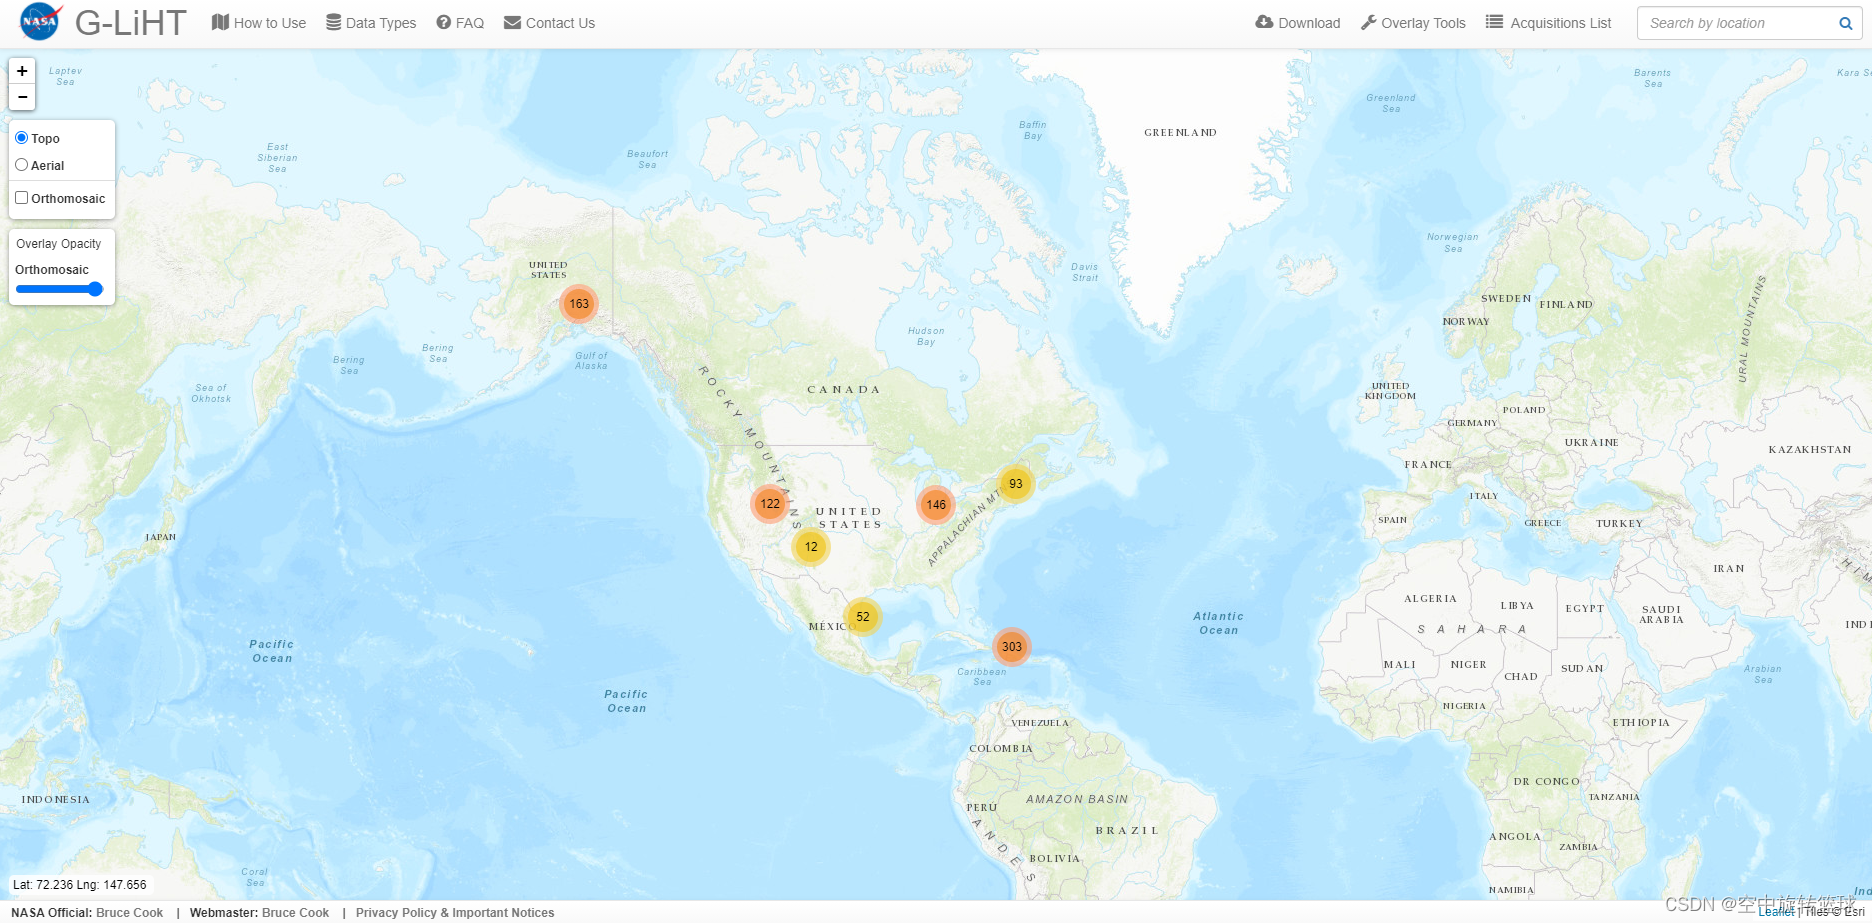
在这里插入图片描述
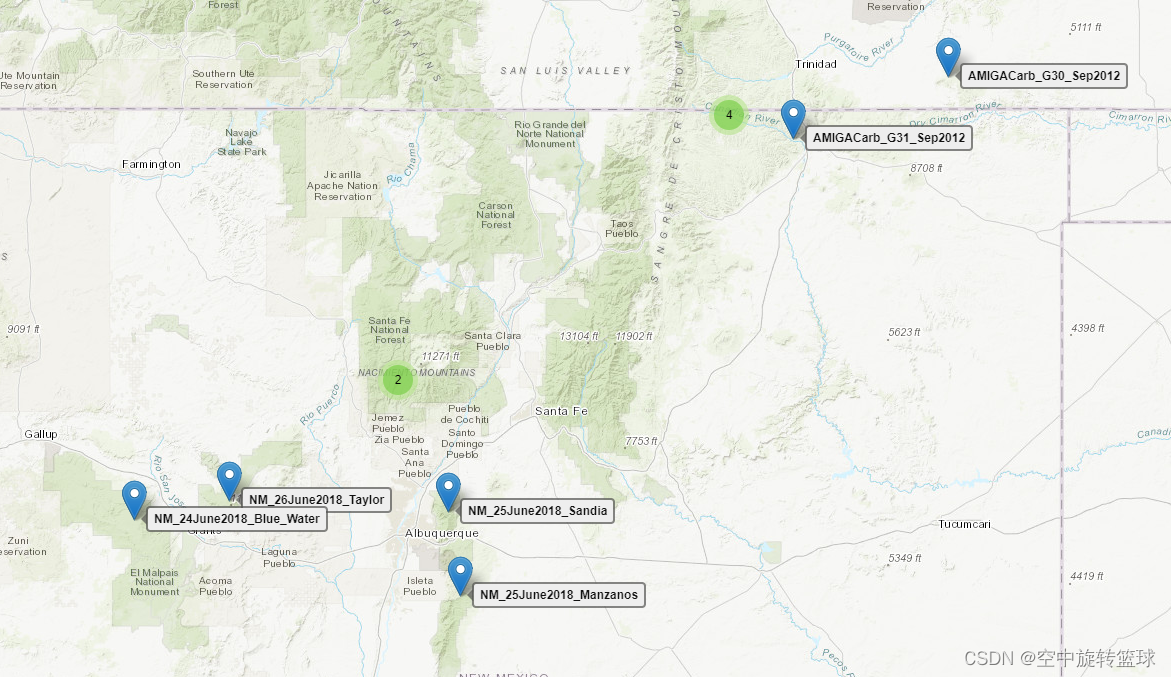
点击圆圈放大可以查看数据分布区域:
在这里插入图片描述
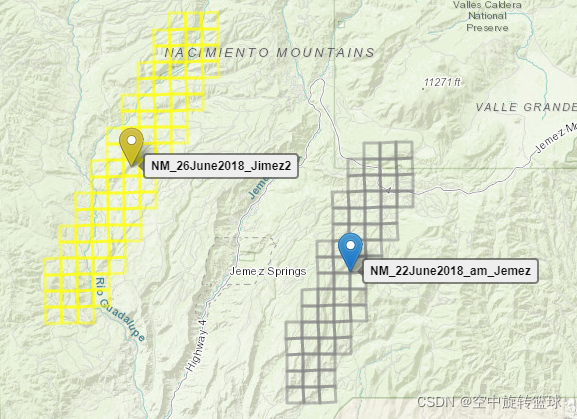
继续放大可以看到具体分布区域:
在这里插入图片描述
点击数据区域(格网区):在这里插入图片描述
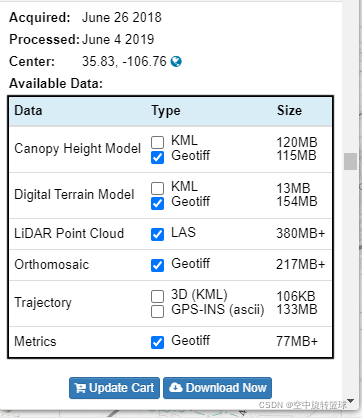
G-LIHT数据类型有很多种:
在这里插入图片描述
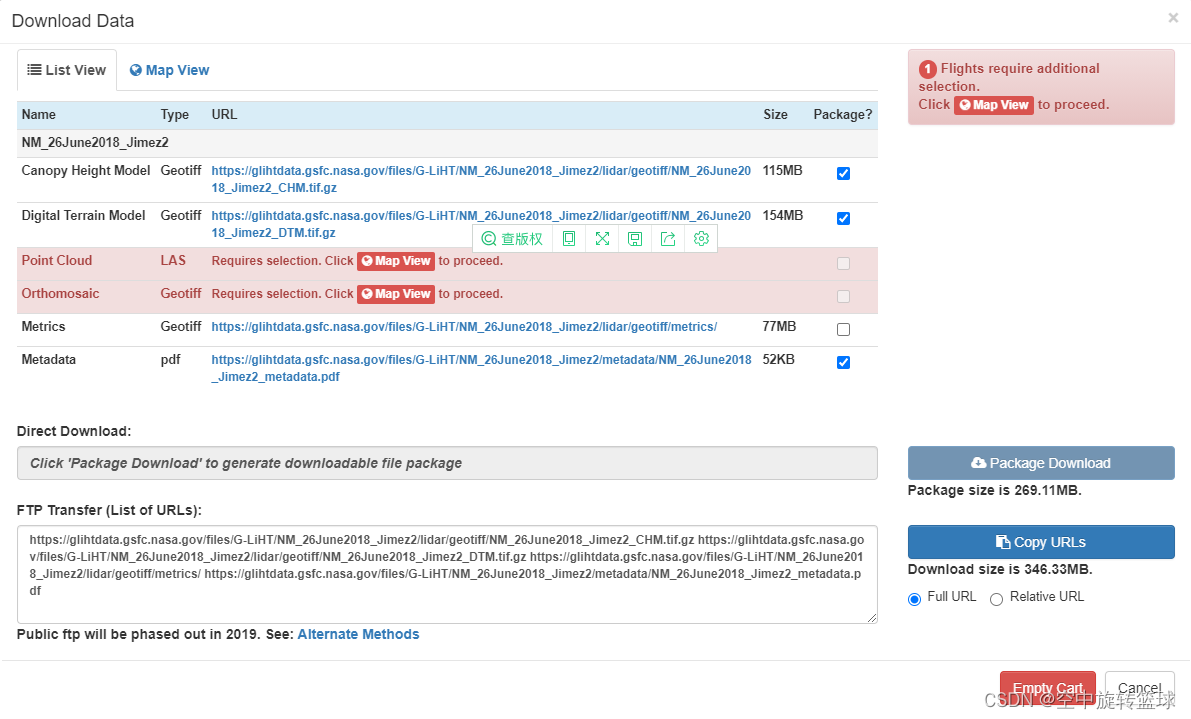
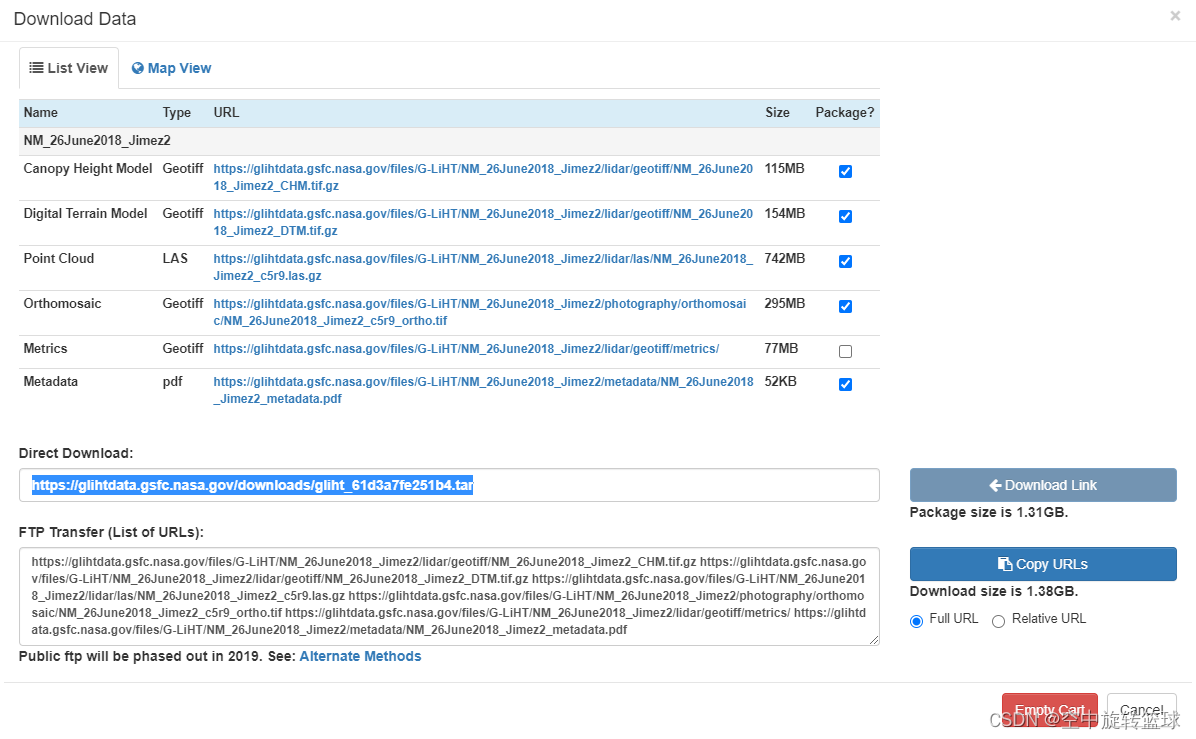
点击下载按钮:
在这里插入图片描述
Point Cloud 和Orthomosaic数据需要使用Map View点击选择小格网激活下载:
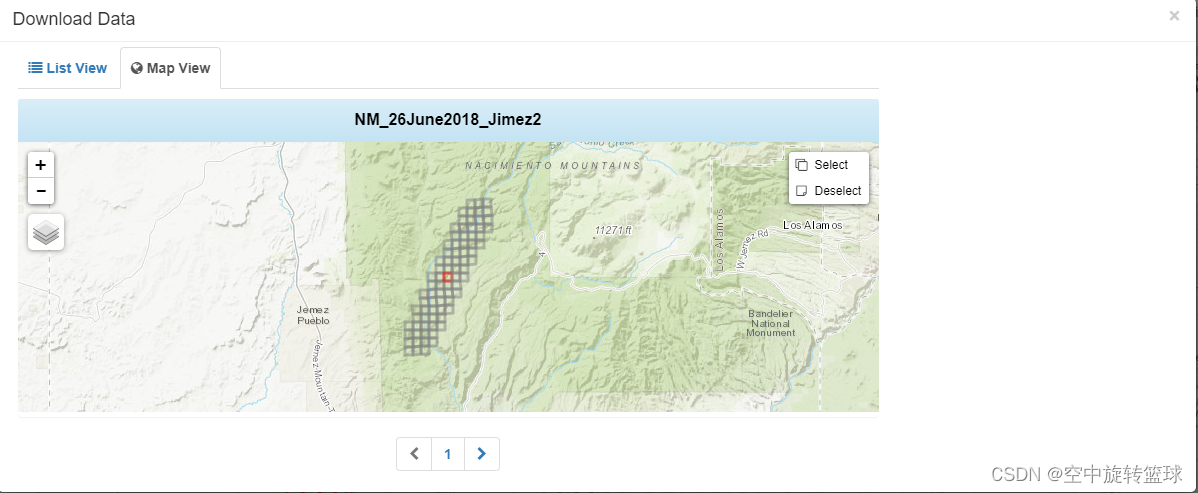
在这里插入图片描述
在这里插入图片描述
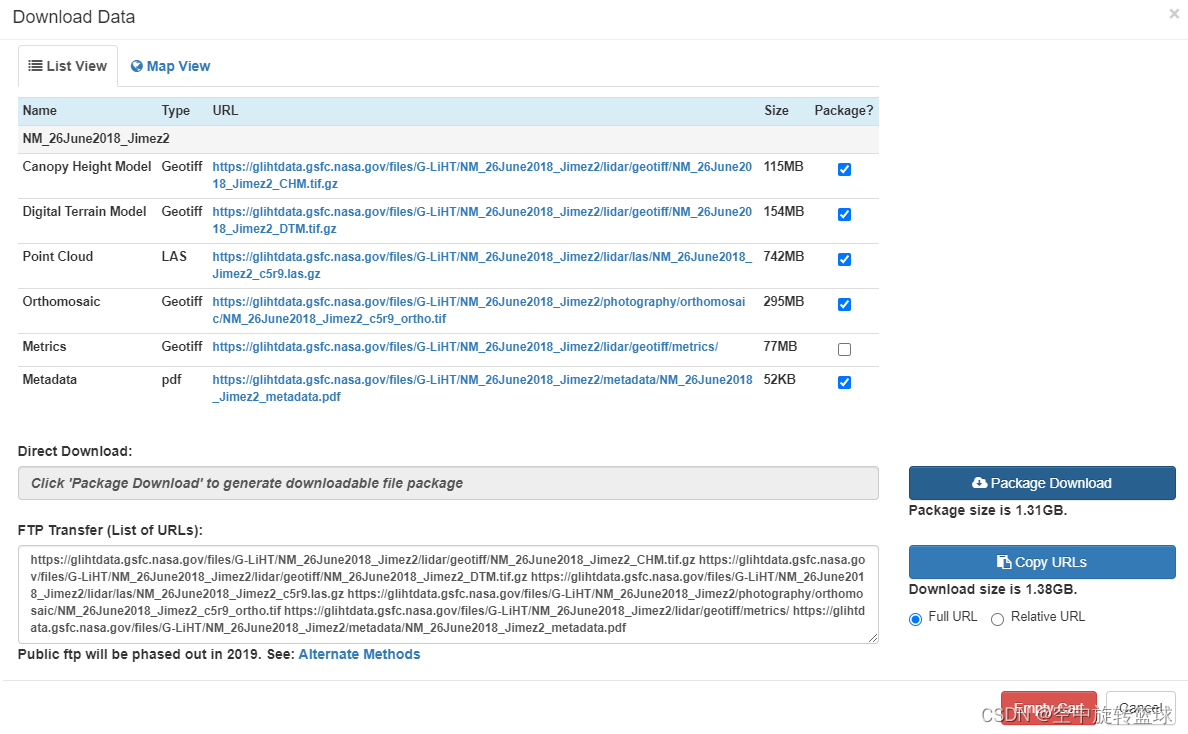
点击打包下载按钮下载,准备下载中……
在这里插入图片描述
按钮左边出现下载链接地址。点击链接进行数据下载。
在这里插入图片描述

3.2 下载地址2

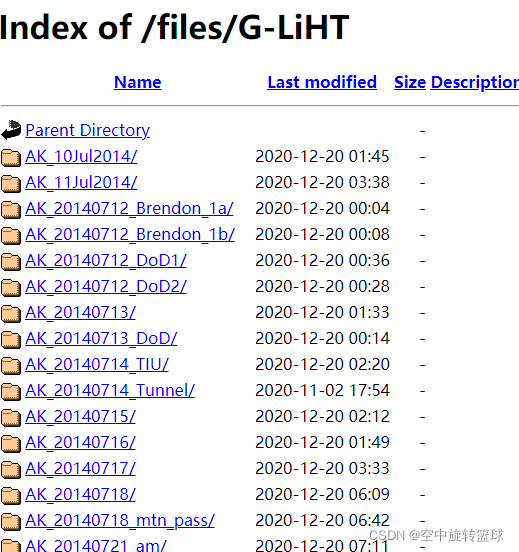
下载地址2https://glihtdata.gsfc.nasa.gov/files/G-LiHT/这里直接点击文件列表下载,这里不做详细介绍了。
在这里插入图片描述

4.数据展示

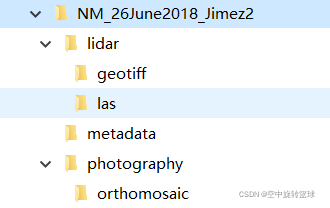
解压文件如下:
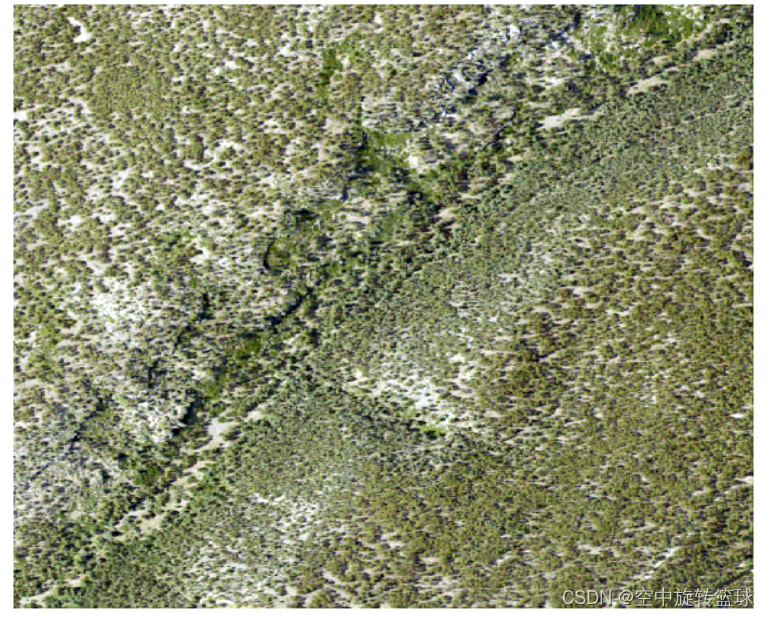
在这里插入图片描述\photography\orthomosaic路径下的NM_26June2018_Jimez2_c5r9_ortho.tif文件显示如下:在这里插入图片描述
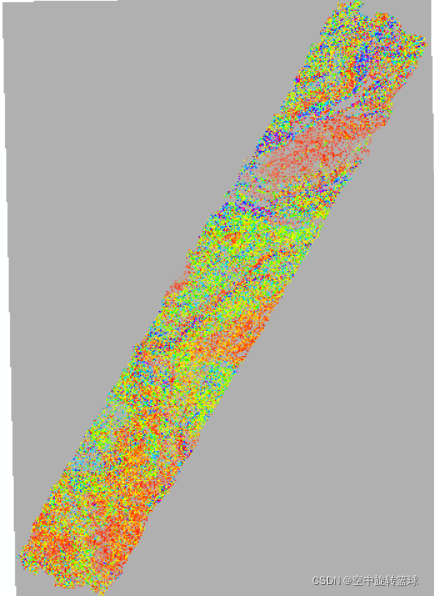
解压查看LAS雷达数据显示如下:
在这里插入图片描述
在这里插入图片描述
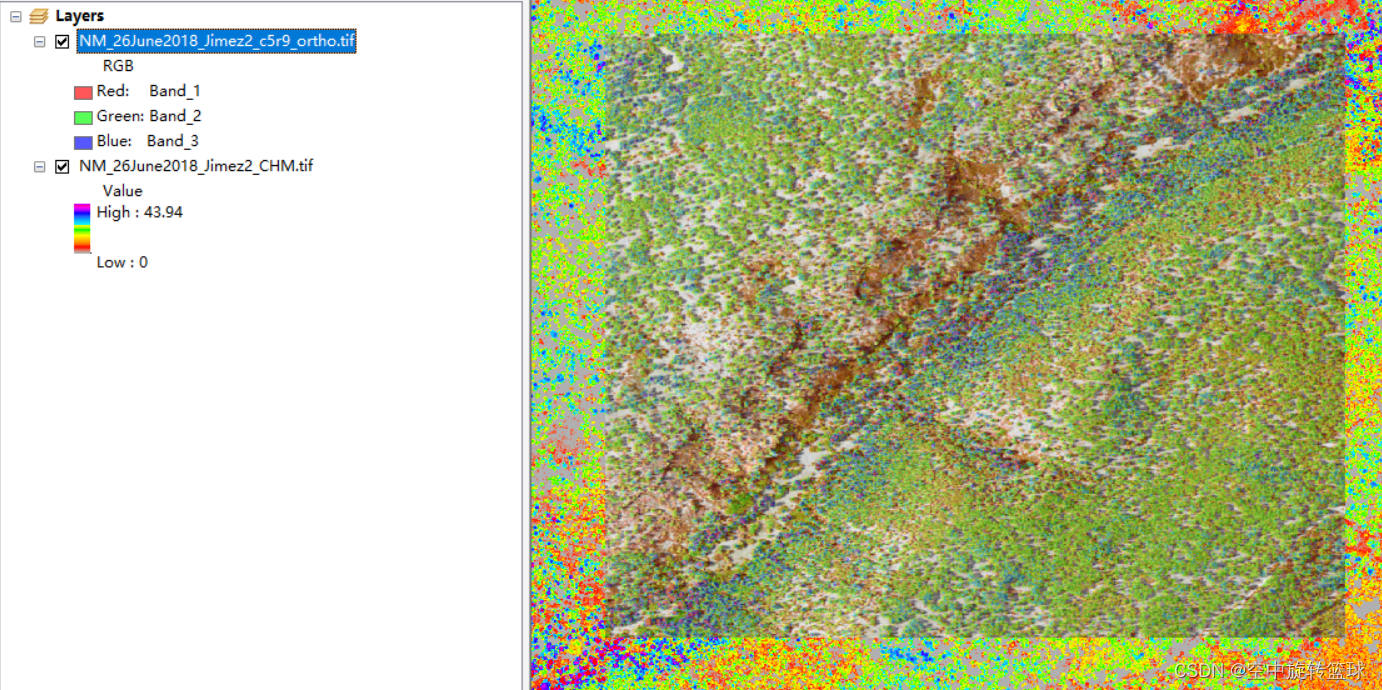
两个数据叠加显示(35%透明度),正射图和雷达图完全匹配。
在这里插入图片描述
解压点云数据查看:
在这里插入图片描述
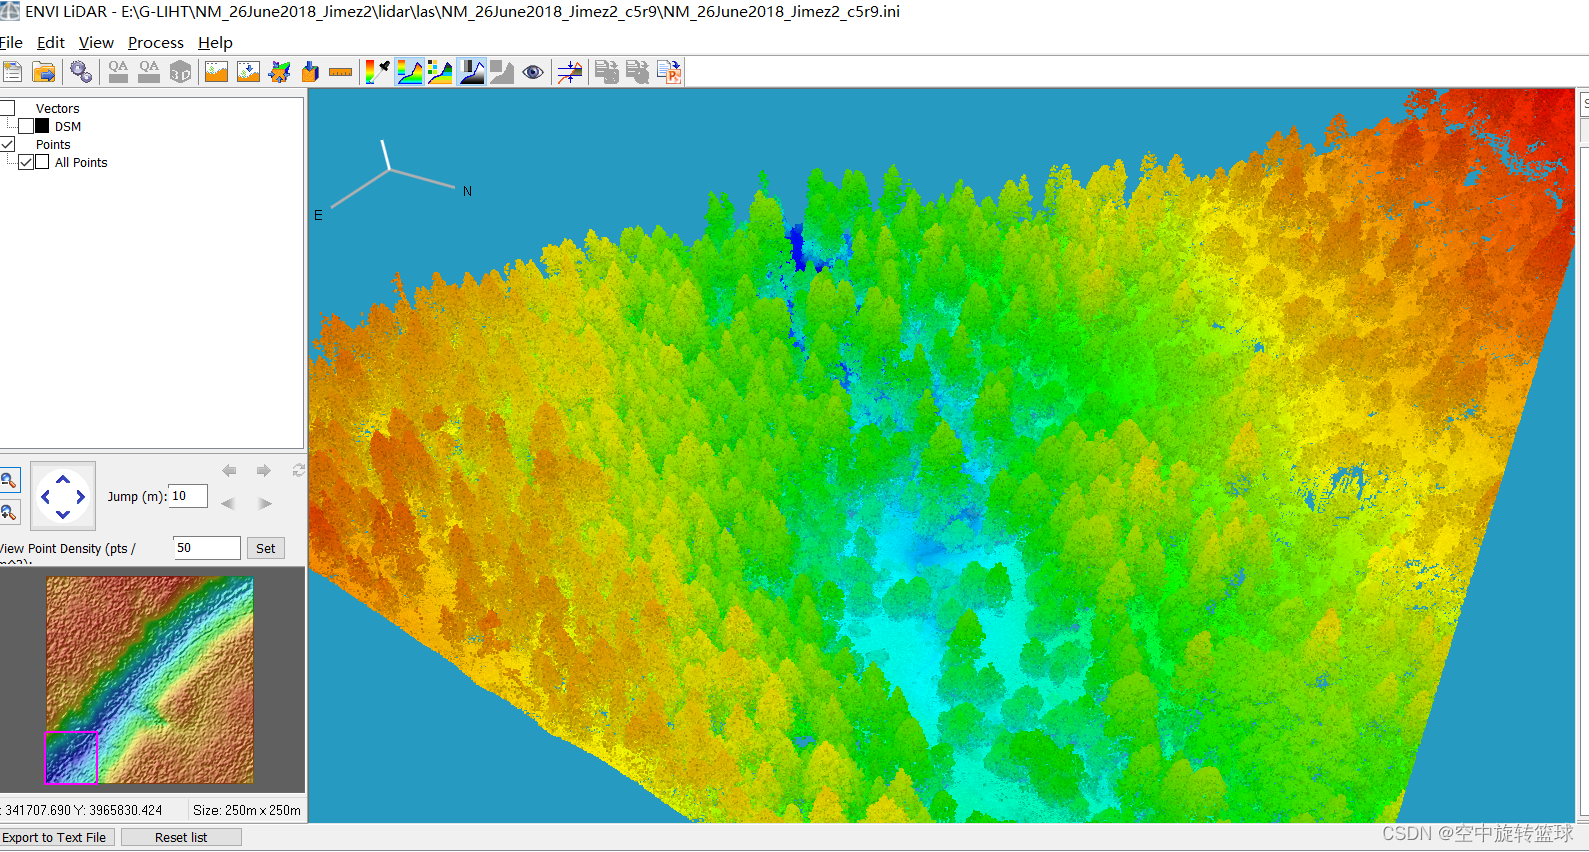
使用ENVI LiDAR 打开数据,数据量比较大,需要一点时间。
在这里插入图片描述
在这里插入图片描述
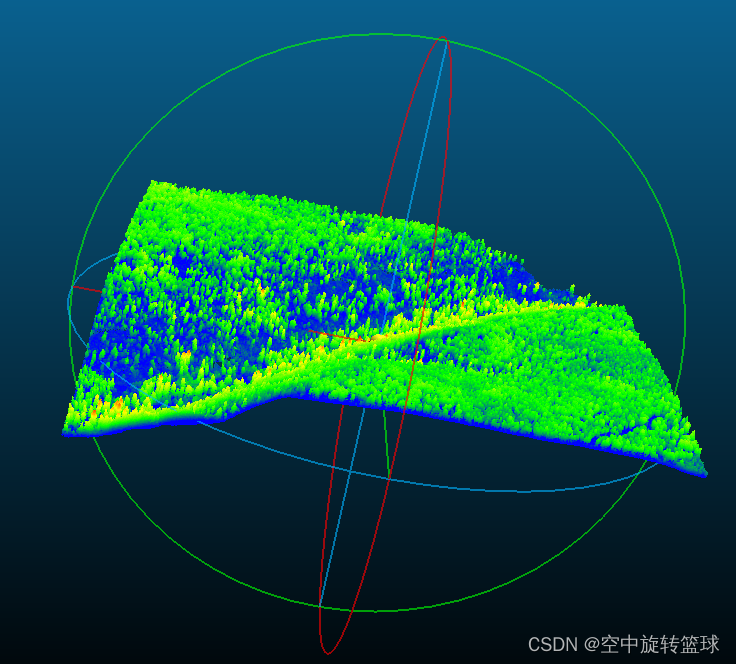
也可以使用Cloud Compare V2.12 beta 打开,显示速度稍快,但是默认显示效果感觉ENVI根号更好一点。在这里插入图片描述
5.完结

希望本文对大家有所帮助,数据资源我已上传优快云资源,由于数据量大,分两个上传,第一个是雷达数据(https://download.youkuaiyun.com/download/soderayer/73719733);
第二个是正射镶嵌影像数据:(https://download.youkuaiyun.com/download/soderayer/73718307);
欢迎大家下载学习。
最后,求三连!

G-LIHT示例数据-正射镶嵌数据 orthomosaic photography.rar G-LIHT示例数据-正射镶嵌数据 orthomosaic geotiff格式 立即下载

相关推荐

chipgenius

适用情况:U盘已被写保护,不能存进U盘,但是可以读文件,不能删除U盘文件,不能格式化. 以下步骤为使用恢复出厂设置从而达到去除写保护的目的,在做一切工作之前应当 先把U盘文件先备份. 1 先用chipgenius软件检测U盘电路主控芯片型号 2 再上网搜索对开主控芯片的量产工具 3 针对U盘(SP Silicon Power)步骤 a 插入U盘并打开MPALL_F1_0702_v363_00.exe(优快云上有,我就不重复上传了). b 单击Update,软件自动检查是否插入U盘,如果软件能检测到有U盘插到电脑上,Start按钮变成 可用,否则是灰色,不可用的. c 单击Start按钮直到完成, d 单击Close按钮关闭软件. 目前为止,U盘就完成了去除写保护,可以重要格式化了

NASA数据集——北美LVIS-L3 数据森林树冠相对高度 (RH)、复杂度、树冠覆盖度 (CC)、地面海拔高度以及可用于生成像素估计值的 LVIS 网格足迹数据

文件修订日期:2022-12-02数据集版本: 1本数据集提供了从 NASA 的陆地、植被和冰雪传感器(LVIS)-设施仪器收集到的 2017 年和 2019 年每条航线的三级(L3)足迹级网格化指标和属性。2017 年,LVIS-Facility 仪器在 Dynamic Aviation Super King Air B200T 上飞行,标称飞行高度为 28,000 英尺。

此星光明博客 1582

Agentic AI上下文工程架构终极指南:全面解决智能体理解问题

在开始架构设计前,我们需要先明确两个核心概念——Agentic AI和上下文工程。Agentic AI(智能体AI)是具备自主目标、环境交互、任务分解能力的AI系统。自主性:不需要人类逐步指令,能自己规划任务(比如“帮我订机票”→自动分解为“查航班→选座位→填信息→支付”);动态性:能根据环境变化调整行为(比如订机票时发现航班延误,自动改签到下一班);连续性:能记住历史交互(比如“上次你说喜欢靠窗位,这次帮你预留了”)。

AI开发架构师 1121

Glidar测试安装

在上一篇随笔中,我们完成了对Glidar 仿真器的概念层面的认识。接下来,我们将着手对该该仿真器进行安装测试。 1 依赖库的安装 安装环境为Windows 7 64位+Ubuntu14.04 LTS的双系统,Glidar安装在Ubuntu14.04系统下面。Glidar安装难点在于一系列依赖库的安装: 1)CMake 实际安装的Cmake v...

weixin_30492047的博客 220

tcmalloc(高并发内存池)简化版讲解-项目

高清发不上去,私我发高清,项目完整代码@我。

2201_75352618的博客 911

C#与硬件开发入门:从零开始搭建你的第一个硬件项目

《C#硬件开发入门指南》摘要:本文介绍了使用C#进行硬件开发的基础知识,重点讲解了通过串口通信控制硬件设备的实现方法。内容包括:C#硬件开发优势、必备基础知识、环境准备步骤,并提供了一个完整的串口数据读取示例代码。文章还给出了进阶学习建议和常见问题解决方案,帮助开发者快速掌握C#与硬件设备通信的基本技能,为进一步开发物联网、工业控制等应用打下基础。

这里只有干货:从 Modbus 通信到 MES 对接,从 YOLO 训练到工控机部署,带你搞定工业软件开发全流程。 975

silvergliht 2.0 系列之初体验

silverlight 发布以经1年多了,今年3月份Silverlight2.0的beta1版发布了,关于silverlight2.0究竟做了哪些改进呢,下面我们就慢慢来说. 准备工作: 1. silverlight 2 Runtime下载:http://www.microsoft.com/silverlight/resources/installationFile...

weixin_30687811的博客 153

图神经网络与大模型融合的理论综述:架构、机制与未来方向

然而,它们普遍缺乏对图结构数据的原生支持,无法直接处理边、节点之间的拓扑关系,这限制了其在关系密集型任务中的表现 [23]。2020年发布的BERT [16] 开启了自监督预训练时代,而2021年后,T5 [17]、PaLM [18]、LLaMA [19] 等模型相继推出,参数规模突破千亿级,展现出惊人的上下文学习(In-context Learning)与链式推理(Chain-of-Thought)能力 [20]。例如,将医学影像作为图节点,结合病理报告文本,实现更精准的疾病诊断 [58]。

andeyeluguo的博客 297

paraview,G-LightNasa_拔剑-浆糊的传说_新浪博客

Paraview - to show mesh G-Light Nasa - to download airborne Lidar data

拔剑—浆糊的传说 248

解析AI人工智能领域AI芯片的散热技术

当你用ChatGPT写代码、用AI生成高清图片时,背后的AI芯片可能正在“发高烧”——全球TOP500超算的平均功耗已突破10兆瓦,单颗GPU的峰值功耗超过700W(相当于3台家用空调同时运行)。本文将聚焦AI芯片的散热技术,覆盖从基础原理到前沿方案的全链条解析,帮助读者理解“散热为什么比算力更重要”。

AIGC应用创新大全的博客 938

Pixhawk2.4.8接口及引脚定义

pixhawk2.4.8接口定义图解

加斯顿工程师的博客 8759

Glidar: 一个基于OpenGL的开源实时3D传感器仿真器

1 简介   这篇博文将介绍一个简单易用的3D传感器仿真器,可以用来模拟Lidars,立体视觉,基于时间飞行技术的ToF相机和微软的Kinect实时产生3D点云数据。Glidar仿真器并不是针对特定的某一类3D传感器,它几乎可以用来替代目前任何一种市面上的深度传感器。通过导入的目标的三维模型,实时地产生目标的3D点云数据,并可以将生成的点云数据保存,可视化,或者发布的一个传输控制协议TCP的套接...

weixin_30716725的博客 401

AUTOSAR系统服务篇 - BswM的使用

本文档是对4.0.3版及更高版本的AUTOSAR模式管理应用的介绍。其主要目的是为AUTOSAR的用户和开发人员提供基于示例的AUTOSAR模式管理不同方面的详细概述,这些示例在文中进行了解释。本文中的代码清单共同构成了示例ECU的配置。第2章解释了基础的模式管理概念,例如一般的模式、如何实现模式切换、模式管理者和模式用户的角色等。其次介绍了应用模式管理和基础软件模式管理的依赖关系,两者密切相关。基础软件模式管理器是AUTOSAR R4.0中的中央模式管理模块。它具有很高的可配置性。

IOT2017的博客 848

【光学】发散角的奥秘

调制后的激光束由单模光纤送入准直镜;准直镜将放大发散角的激光转换为适用于远距离空间信息传输的小发散角窄波束。

Roger_717的博客 6671

Statistics and Machine Learning Toolbox

Statistics and Machine Learning Toolbox(带书签),MATLAB统计学习工具

廖雪峰Python教程[完整版]

廖雪峰的python教程整理的,已经排好版了,而且还是完整的,适合小白

Free LiDAR Data Sources

1.Open Topography Open Topographyhas made ourlist of the 10 best free global raster and vector data sources. So why not have them at #1 in a list specializing in LiDAR data sources? If you don’t ...

Jieric's Blog 1358

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

康谋矿山机械多传感器数采方案:矿山自动驾驶数据采集落地实践分析

矿山自动驾驶的算法迭代高度依赖真实工况下的原始感知数据。矿卡、挖掘机等工程机械长期处在粉尘大、强振动、昼夜温差大的作业环境,想要拿到高质量、时序对齐的多传感器数据集,相比乘用车场景难度会大幅提升。

KeymoteK的博客 281

OV9734 DATASHEET,完整规格书

OV9734完整规格书,包括电气参数,尺寸规格,寄存器配置表等

从实体空间到虚拟空间:拉孚 Larfe 以 MView 虚拟空间推演引擎,构建自动驾驶仿真的“空间智能“底座

拉孚是专注存量空间的全栈自研 AIoT 基础设施产品商,以 AIoT 基座、LAR 软件架构通用模型、MView 虚拟空间推演引擎、Larfelabs 场景 Skill 生态为核心,为建筑、园区、酒店、医院、学校、工厂、交通等空间提供从感知接入、数据治理、本体建模到智能体决策的完整能力。解决了"结果不可比"。空间从"被记录的对象",变成"被构造的变量"。在建筑、园区、酒店、医院、学校、工厂这些存量空间里,拉孚做的事情是把冷机、阀门、照度、人流、能耗、设备状态,变成带语义、可计算、可下发的数据。

2601_96544574的博客 305

高保真自动驾驶仿真软件选型与实践分析

高保真自动驾驶仿真软件的对比选型,本质是在视觉效果、传感器物理保真、仿真确定性、合规能力之间找到适配自身研发阶段的平衡点,而非单纯比拼画面渲染能力。康谋 aiSim 围绕自动驾驶全链路验证需求,将 SiL、HiL、神经渲染场景重建、轻量化桌面仿真能力整合在统一平台内,兼顾技术开放性与车规级可追溯性,能够适配从算法迭代、场景扩充到系统合规验证的不同工程诉求,为研发团队提供一套可落地的高保真仿真验证路径。

KeymoteK的博客 275

自动驾驶数据采集设备成本和性能对比

在自动驾驶实车路测、感知算法迭代过程中,数据采集设备是获取原始传感器数据的核心载体。不少研发团队在项目推进阶段,都会开展自动驾驶数据采集设备成本和性能对比工作,希望在预算约束之下,找到适配自身传感器配置、实车工况的采集硬件方案。实际选型过程里很容易出现两类误区:一部分团队单纯对比硬件账面参数,忽略车载环境适配、接口配套、时间同步链路、软件生态,设备拿到手装车之后,出现丢包、时序漂移、高低温环境下稳定性不足;还有一部分只看采购成本,忽视后期二次改造、调试维护带来的隐性成本。

KeymoteK的博客 295

车载服务器如何选型|康谋自动驾驶实车测试硬件评估指南

车载服务器选型不能简单比对 CPU 和显卡参数,应当先明确业务场景,围绕**环境可靠性、IO 整机带宽、GPU 扩展、时间同步、存储架构、软件生态、后期可扩展**七大维度综合评估。

KeymoteK的博客 293

网联域控制器深度剖析:低速自动驾驶的通信枢纽与工程落地误区

网联域控制器(C‑DCU)是面向自动驾驶场景,融合无线通信、车内总线管理、边缘预处理、远程运维的车载专用硬件。它不参与自动驾驶决策运算,智驾域控制器才负责感知、规划、行驶决策;网联域只做数据中转、预处理、链路管理,承担“桥梁”角色。

rtu遥测终端机 297

【LLM推理与Serving⑨】业务模型推理引擎开发:以BEV自动驾驶为例的专用推理实践

系列文章索引:本系列从基础概念到工程实践,系统梳理LLM推理与Serving的核心知识。本文为第9篇,跳出通用LLM框架,看看业务专用推理引擎是怎么打造的。

Dawson Zhu的博客 368

自动驾驶:可移动支架式大尺寸标定板的全场景工程化应用

可移动支架式大尺寸标定板解决自动驾驶多传感器标定中固定板部署僵化、适配性差等痛点,集成高精度碳纤维基材与工业级可调支架,实现360°旋转、±90°俯仰调节及全车型兼容。其哑光低反光表面与复合图案设计保障复杂光照下特征提取稳定,支持产线快速标定、测试场动态验证及售后便携校准,满足从研发到量产全生命周期需求,成为智能驾驶系统精度保障的核心基础设施。

2601_95895381的博客 537
上一篇: 2021年「博客之星」评选投票
下一篇: 超实用,12个免费雷达数据源
空中旋转篮球
空中旋转篮球 新星创作者: python技术领域 新星创作者: python技术领域
博客等级 码龄14年 6105粉丝 270原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

空中旋转篮球

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值