


手册阅读
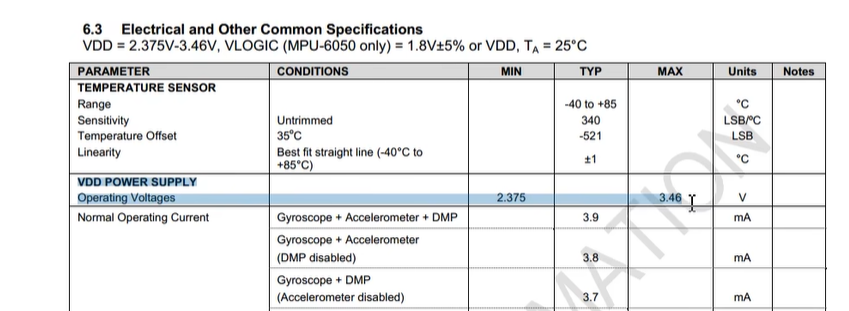
超过电气特性的供电范围,可能无法正常工作
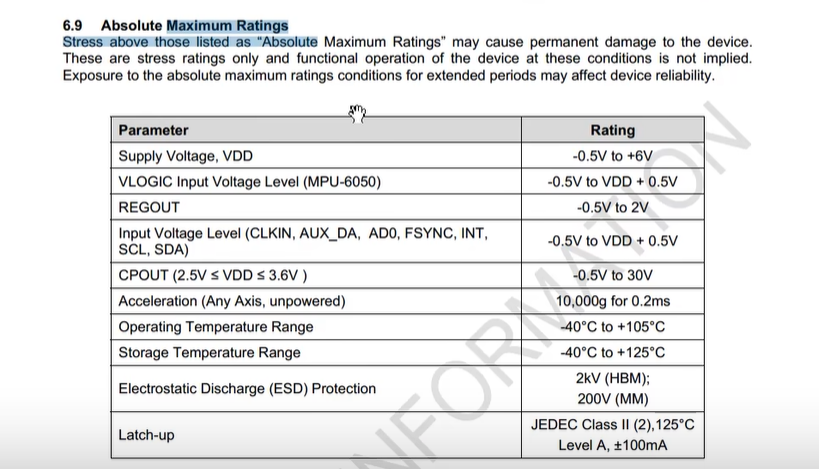
超过绝对最大参数,芯片可能要损坏了
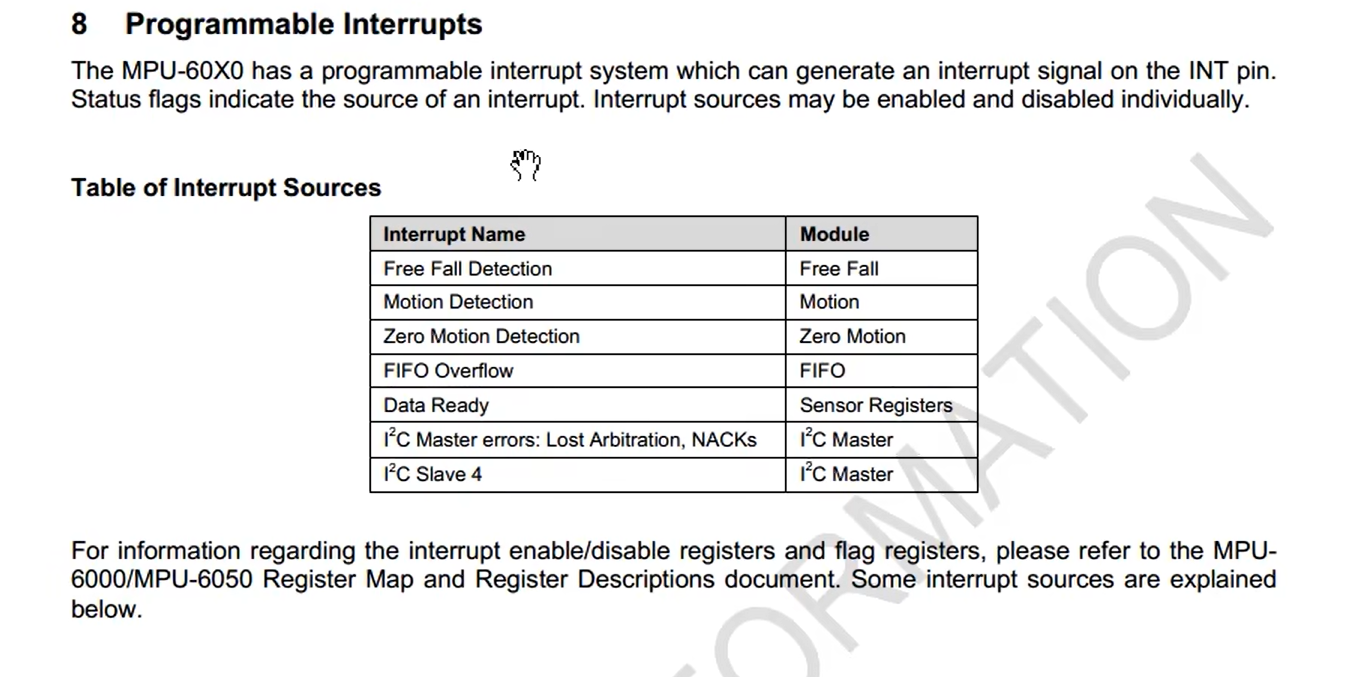
中断引脚,可以配置,在对应情况下INT引脚产生中断在STM32的引脚接收中断
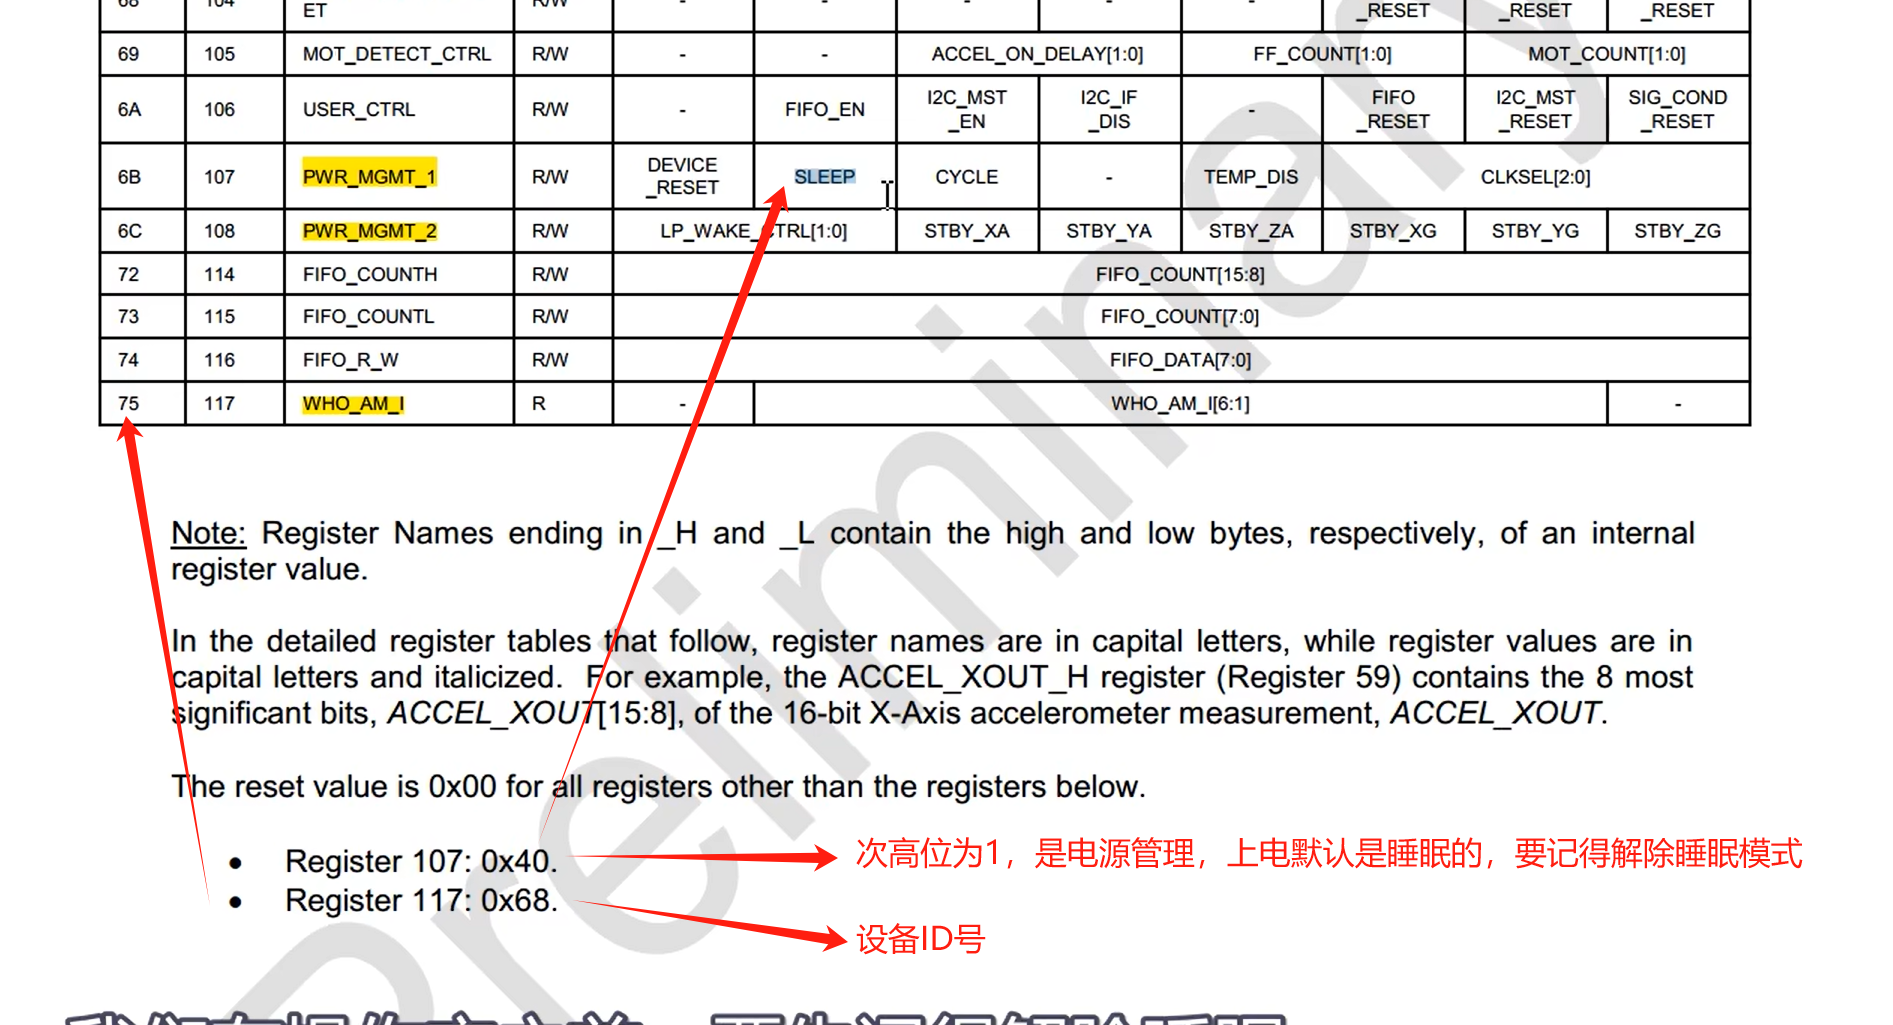
寄存器操作注意:
软件IIC
软件IIC:端口不受限,普通IO口就行;Lib对应的IIC库函数就不用看了,用GPIO读写操作即可
IIC文件:起始位、结束、发送一个字节、接受一个字节、发送应答、接收应答
MPU6050文件:指定地址读、指定地址写、写寄存器配置芯片、读寄存器得到传感器的数据
抽象层:(标准库)
hal库仅部分函数和部分类型不同,后面会介绍
方法1: 有参宏
缺点是:在移植到其他库或者其他种类单片机时,对应函数或参数可能会变化
如果换到一个主频很高的单片机中,需要对软件时序进行延时操作的时候,不太方便修改
/*引脚配置 有参宏 */
#define OLED_W_SCL(x)		GPIO_WriteBit(GPIOB, GPIO_Pin_8, (BitAction)(x))
#define OLED_W_SDA(x)		GPIO_WriteBit(GPIOB, GPIO_Pin_9, (BitAction)(x))
// 调用
void OLED_I2C_Start(void)
{
	OLED_W_SDA(1);
	OLED_W_SCL(1);
	OLED_W_SDA(0);
	OLED_W_SCL(0);
}
方法2: 简单宏定义
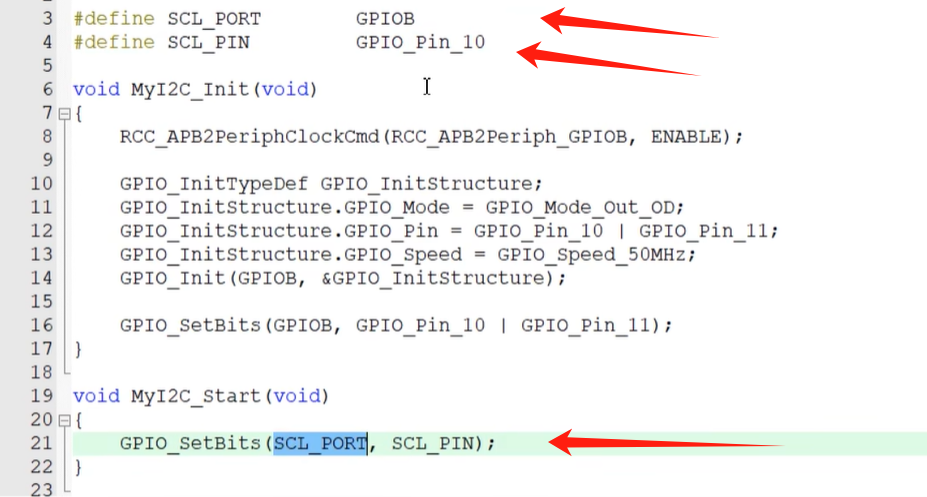
方法3:带参函数
解决了宏定义的问题,方便理解还便于根据情况修改延时
//编写:
void MyI2C_W_SCL(uint8_t BitValue)
{
	GPIO_WriteBit(GPIOB, GPIO_Pin_10, (BitAction)BitValue);		//根据BitValue,设置SCL引脚的电平
	Delay_us(10);					//延时10us,防止时序频率超过要求
}
void MyI2C_W_SDA(uint8_t BitValue)
{
	GPIO_WriteBit(GPIOB, GPIO_Pin_11, (BitAction)BitValue);		//根据BitValue,设置SDA引脚的电平,BitValue要实现非0即1的特性
	Delay_us(10);					//延时10us,防止时序频率超过要求
}
/*

函数的第三个形参是枚举类型,要强制类型转换
需要高/低电平时,不可以直接写0或1,需要强制类型转换,将1和0类型转换为BitAction的枚举类型。
BitAction可以理解为如果数据是0x00那就转化为0,非零就转化1.

*/
//调用:
void MyI2C_Start(void)
{
	MyI2C_W_SDA(1);							//释放SDA,确保SDA为高电平
	MyI2C_W_SCL(1);							//释放SCL,确保SCL为高电平
	MyI2C_W_SDA(0);							//在SCL高电平期间,拉低SDA,产生起始信号
	MyI2C_W_SCL(0);							//起始后把SCL也拉低,即为了占用总线,也为了方便总线时序的拼接
}
void MyI2C_Stop(void)
{
	MyI2C_W_SDA(0);							//拉低SDA,确保SDA为低电平
	MyI2C_W_SCL(1);							//释放SCL,使SCL呈现高电平
	MyI2C_W_SDA(1);							//在SCL高电平期间,释放SDA,产生终止信号
}
HAL库中使用要注意:
引脚状态赋值问题:
使用这个引脚配置函数HAL_GPIO_WritePin参照前面的写法会出现问题,如下:
void MyI2C_W_SCL(uint8_t BitValue)
{
	GPIO_WriteBit(GPIOB, GPIO_Pin_10, (BitAction)BitValue);	//枚举类型转换有问题
}
标准库中的没问题是因为,标准库中有这个,而HAL库中没有:
GPIO_WriteBit函数的第三个参数要求是BitAction枚举类型(定义通常为typedef enum {Bit_RESET = 0, Bit_SET} BitAction;),而你传入的BitValue是uint8_t类型。通过(BitAction)BitValue进行显式类型转换后,将uint8_t强制转换为枚举类型BitAction,符合函数参数的类型要求,从而避免了 “枚举类型与其他类型混合” 的警告。
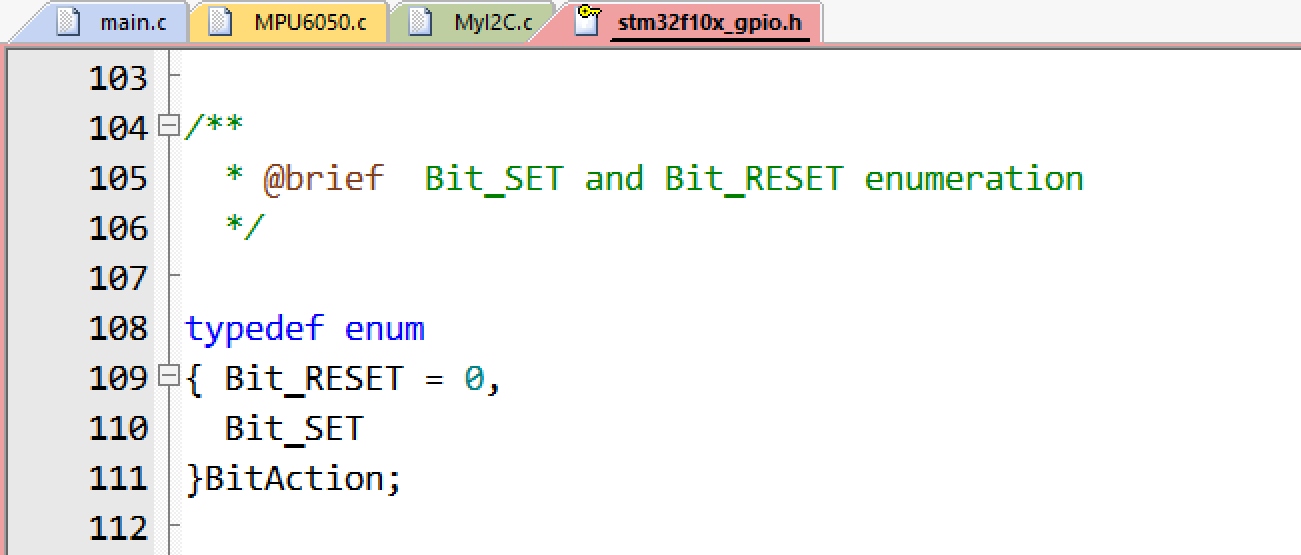
会报警告:warning: #188-D: enumerated type mixed with another type
指示在代码的某处将枚举类型与另一种类型混合使用,这种警告通常在将枚举类型与其他类型进行操作或赋值时出现
HAL_GPIO_WritePin函数的原型是:void HAL_GPIO_WritePin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin, GPIO_PinState PinState);其中第三个参数
PinState是一个枚举类型(GPIO_PinState),定义为:typedef enum { GPIO_PIN_RESET = 0, GPIO_PIN_SET }GPIO_PinState;传入的参数
x可能是uint8_t、bool或其他类型,而不是GPIO_PinState枚举类型,导致类型不匹配。
解决办法:
方法一:直接使用枚举值
HAL_GPIO_WritePin(GPIOB, GPIO_PIN_9, GPIO_PIN_SET); // 置高 HAL_GPIO_WritePin(GPIOB, GPIO_PIN_9, GPIO_PIN_RESET); // 置低方法二:类型转换 (GPIO_PinState)(x)
HAL_GPIO_WritePin(GPIOB, GPIO_PIN_7, (GPIO_PinState)(x))

/*引脚配置*/
#define OLED_W_SCL(x)		HAL_GPIO_WritePin(GPIOB, GPIO_PIN_6, (GPIO_PinState)(x))
#define OLED_W_SDA(x)		HAL_GPIO_WritePin(GPIOB, GPIO_PIN_7, (GPIO_PinState)(x))
方法三:若需要用变量
x控制(假设x为 0 或非 0):HAL_GPIO_WritePin(GPIOB, GPIO_PIN_9, (x ? GPIO_PIN_SET : GPIO_PIN_RESET));
uint8_t的报错
error: #20: identifier "uint8_t" is undefined
找不到这个类型了
解决办法:
法1:
在.h的文件添加:#include "stdint.h",对应.c文件开头都会有它的#include"模块.h"
如果还不能解决就勾选微库 “Use Micro LIB”看看
法2:
自己编写头文件声明这些类型,
uint8_t等本质是typedef 定义的固定宽度整数类型,完全可以在自定义头文件中手动声明,无需依赖stdint.h。示例自定义头文件(比如命名为
my_typedef.h)#ifndef __MY_TYPEDEF_H #define __MY_TYPEDEF_H // 手动定义固定宽度类型,需根据MCU的位数(如32位STM32)匹配 typedef unsigned char uint8_t; // 无符号8位 typedef signed char int8_t; // 有符号8位 typedef unsigned short uint16_t; // 无符号16位 typedef signed short int16_t; // 有符号16位 typedef unsigned int uint32_t; // 无符号32位(STM32中int为32位) typedef signed int int32_t; // 有符号32位 #endif#ifndef __SYS_H__ #define __SYS_H__ #include "stm32f4xx.h" 这个根据情况改 #include "stm32f4xx_hal.h" 这个根据情况改 typedef int32_t s32; typedef int16_t s16; typedef int8_t s8; typedef const int32_t sc32; typedef const int16_t sc16; typedef const int8_t sc8; typedef __IO int32_t vs32; typedef __IO int16_t vs16; typedef __IO int8_t vs8; typedef __I int32_t vsc32; typedef __I int16_t vsc16; typedef __I int8_t vsc8; typedef uint32_t u32; typedef uint16_t u16; typedef uint8_t u8; typedef const uint32_t uc32; typedef const uint16_t uc16; typedef const uint8_t uc8; typedef __IO uint32_t vu32; typedef __IO uint16_t vu16; typedef __IO uint8_t vu8; typedef __I uint32_t vuc32; typedef __I uint16_t vuc16; typedef __I uint8_t vuc8; #endif之后在需要的
.h或.c文件中包含#include "my_typedef.h"即可。但注意:手动定义需和 MCU 的架构匹配,通用性不如标准stdint.h。
HAL库函数和标准库不一致:
这个自行查询
标准库实现的代码:
IIC的
#include "stm32f10x.h"                  // Device header
#include "Delay.h"

/*引脚配置层*/

/**
  * 函    数:I2C写SCL引脚电平
  * 参    数:BitValue 协议层传入的当前需要写入SCL的电平,范围0~1
  * 返 回 值:无
  * 注意事项:此函数需要用户实现内容,当BitValue为0时,需要置SCL为低电平,当BitValue为1时,需要置SCL为高电平
  */
void MyI2C_W_SCL(uint8_t BitValue)
{
	GPIO_WriteBit(GPIOB, GPIO_Pin_10, (BitAction)BitValue);		//根据BitValue,设置SCL引脚的电平
	Delay_us(10);												//延时10us,防止时序频率超过要求
}

/**
  * 函    数:I2C写SDA引脚电平
  * 参    数:BitValue 协议层传入的当前需要写入SDA的电平,范围0~1
  * 返 回 值:无
  * 注意事项:此函数需要用户实现内容,当BitValue为0时,需要置SDA为低电平,当BitValue为1时,需要置SDA为高电平
  */
void MyI2C_W_SDA(uint8_t BitValue)
{
	GPIO_WriteBit(GPIOB, GPIO_Pin_11, (BitAction)BitValue);		//根据BitValue,设置SDA引脚的电平,BitValue要实现非0即1的特性
	Delay_us(10);												//延时10us,防止时序频率超过要求
}

/**
  * 函    数:I2C读SDA引脚电平
  * 参    数:无
  * 返 回 值:协议层需要得到的当前SDA的电平,范围0~1
  * 注意事项:此函数需要用户实现内容,当前SDA为低电平时,返回0,当前SDA为高电平时,返回1
  */
uint8_t MyI2C_R_SDA(void)
{
	uint8_t BitValue;
	BitValue = GPIO_ReadInputDataBit(GPIOB, GPIO_Pin_11);		//读取SDA电平
	Delay_us(10);												//延时10us,防止时序频率超过要求
	return BitValue;											//返回SDA电平
}

/**
  * 函    数:I2C初始化
  * 参    数:无
  * 返 回 值:无
  * 注意事项:此函数需要用户实现内容,实现SCL和SDA引脚的初始化
  */
void MyI2C_Init(void)
{
	/*开启时钟*/
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);	//开启GPIOB的时钟

	/*GPIO初始化*/
	GPIO_InitTypeDef GPIO_InitStructure;
	GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_OD;
	GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10 | GPIO_Pin_11;
	GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
	GPIO_Init(GPIOB, &GPIO_InitStructure);					//将PB10和PB11引脚初始化为开漏输出

	/*设置默认电平*/
	GPIO_SetBits(GPIOB, GPIO_Pin_10 | GPIO_Pin_11);			//设置PB10和PB11引脚初始化后默认为高电平(释放总线状态)
}

/*协议层*/

/**
  * 函    数:I2C起始
  * 参    数:无
  * 返 回 值:无
  */
void MyI2C_Start(void)
{
	MyI2C_W_SDA(1);							//释放SDA,确保SDA为高电平
	MyI2C_W_SCL(1);							//释放SCL,确保SCL为高电平
	MyI2C_W_SDA(0);							//在SCL高电平期间,拉低SDA,产生起始信号
	MyI2C_W_SCL(0);							//起始后把SCL也拉低,即为了占用总线,也为了方便总线时序的拼接
}

/**
  * 函    数:I2C终止
  * 参    数:无
  * 返 回 值:无
  */
void MyI2C_Stop(void)
{
	MyI2C_W_SDA(0);							//拉低SDA,确保SDA为低电平
	MyI2C_W_SCL(1);							//释放SCL,使SCL呈现高电平
	MyI2C_W_SDA(1);							//在SCL高电平期间,释放SDA,产生终止信号
}

/**
  * 函    数:I2C发送一个字节
  * 参    数:Byte 要发送的一个字节数据,范围:0x00~0xFF
  * 返 回 值:无
  */
void MyI2C_SendByte(uint8_t Byte)
{
	uint8_t i;
	for (i = 0; i < 8; i ++)				//循环8次,主机依次发送数据的每一位
	{
		/*两个!可以对数据进行两次逻辑取反,作用是把非0值统一转换为1,即:!!(0) = 0,!!(非0) = 1*/
		MyI2C_W_SDA(!!(Byte & (0x80 >> i)));//使用掩码的方式取出Byte的指定一位数据并写入到SDA线
		MyI2C_W_SCL(1);						//释放SCL,从机在SCL高电平期间读取SDA
		MyI2C_W_SCL(0);						//拉低SCL,主机开始发送下一位数据
	}
}

/**
  * 函    数:I2C接收一个字节
  * 参    数:无
  * 返 回 值:接收到的一个字节数据,范围:0x00~0xFF
  */
uint8_t MyI2C_ReceiveByte(void)
{
	uint8_t i, Byte = 0x00;					//定义接收的数据,并赋初值0x00,此处必须赋初值0x00,后面会用到
	MyI2C_W_SDA(1);							//接收前,主机先确保释放SDA,避免干扰从机的数据发送
	for (i = 0; i < 8; i ++)				//循环8次,主机依次接收数据的每一位
	{
		MyI2C_W_SCL(1);						//释放SCL,主机机在SCL高电平期间读取SDA
		if (MyI2C_R_SDA()){Byte |= (0x80 >> i);}	//读取SDA数据,并存储到Byte变量
													//当SDA为1时,置变量指定位为1,当SDA为0时,不做处理,指定位为默认的初值0
		MyI2C_W_SCL(0);						//拉低SCL,从机在SCL低电平期间写入SDA
	}
	return Byte;							//返回接收到的一个字节数据
}

/**
  * 函    数:I2C发送应答位
  * 参    数:Byte 要发送的应答位,范围:0~1,0表示应答,1表示非应答
  * 返 回 值:无
  */
void MyI2C_SendAck(uint8_t AckBit)
{
	MyI2C_W_SDA(AckBit);					//主机把应答位数据放到SDA线
	MyI2C_W_SCL(1);							//释放SCL,从机在SCL高电平期间,读取应答位
	MyI2C_W_SCL(0);							//拉低SCL,开始下一个时序模块
}

/**
  * 函    数:I2C接收应答位
  * 参    数:无
  * 返 回 值:接收到的应答位,范围:0~1,0表示应答,1表示非应答
  */
uint8_t MyI2C_ReceiveAck(void)
{
	uint8_t AckBit;							//定义应答位变量
	MyI2C_W_SDA(1);							//接收前,主机先确保释放SDA,避免干扰从机的数据发送
	MyI2C_W_SCL(1);							//释放SCL,主机机在SCL高电平期间读取SDA
	AckBit = MyI2C_R_SDA();					//将应答位存储到变量里
	MyI2C_W_SCL(0);							//拉低SCL,开始下一个时序模块
	return AckBit;							//返回定义应答位变量
}
#ifndef __MYI2C_H
#define __MYI2C_H

void MyI2C_Init(void);
void MyI2C_Start(void);
void MyI2C_Stop(void);
void MyI2C_SendByte(uint8_t Byte);
uint8_t MyI2C_ReceiveByte(void);
void MyI2C_SendAck(uint8_t AckBit);
uint8_t MyI2C_ReceiveAck(void);

#endif
6050的
#include "stm32f10x.h"                  // Device header
#include "MyI2C.h"
#include "MPU6050_Reg.h"

#define MPU6050_ADDRESS		0xD0		//MPU6050的I2C从机地址

/**
  * 函    数:MPU6050写寄存器
  * 参    数:RegAddress 寄存器地址,范围:参考MPU6050手册的寄存器描述
  * 参    数:Data 要写入寄存器的数据,范围:0x00~0xFF
  * 返 回 值:无
  */
void MPU6050_WriteReg(uint8_t RegAddress, uint8_t Data)
{
	MyI2C_Start();						//I2C起始
	MyI2C_SendByte(MPU6050_ADDRESS);	//发送从机地址,读写位为0,表示即将写入
	MyI2C_ReceiveAck();					//接收应答
	MyI2C_SendByte(RegAddress);			//发送寄存器地址
	MyI2C_ReceiveAck();					//接收应答
	MyI2C_SendByte(Data);				//发送要写入寄存器的数据
	MyI2C_ReceiveAck();					//接收应答
	MyI2C_Stop();						//I2C终止
}

/**
  * 函    数:MPU6050读寄存器
  * 参    数:RegAddress 寄存器地址,范围:参考MPU6050手册的寄存器描述
  * 返 回 值:读取寄存器的数据,范围:0x00~0xFF
  */
uint8_t MPU6050_ReadReg(uint8_t RegAddress)
{
	uint8_t Data;

	MyI2C_Start();						//I2C起始
	MyI2C_SendByte(MPU6050_ADDRESS);	//发送从机地址,读写位为0,表示即将写入
	MyI2C_ReceiveAck();					//接收应答
	MyI2C_SendByte(RegAddress);			//发送寄存器地址
	MyI2C_ReceiveAck();					//接收应答

	MyI2C_Start();						//I2C重复起始
	MyI2C_SendByte(MPU6050_ADDRESS | 0x01);	//发送从机地址,读写位为1,表示即将读取
	MyI2C_ReceiveAck();					//接收应答
	Data = MyI2C_ReceiveByte();			//接收指定寄存器的数据
	MyI2C_SendAck(1);					//发送应答,给从机非应答,终止从机的数据输出
	MyI2C_Stop();						//I2C终止

	return Data;
}

/**
  * 函    数:MPU6050初始化
  * 参    数:无
  * 返 回 值:无
  */
void MPU6050_Init(void)
{
	MyI2C_Init();									//先初始化底层的I2C

	/*MPU6050寄存器初始化,需要对照MPU6050手册的寄存器描述配置,此处仅配置了部分重要的寄存器*/
	MPU6050_WriteReg(MPU6050_PWR_MGMT_1, 0x01);		//电源管理寄存器1,取消睡眠模式,选择时钟源为X轴陀螺仪
	MPU6050_WriteReg(MPU6050_PWR_MGMT_2, 0x00);		//电源管理寄存器2,保持默认值0,所有轴均不待机
	MPU6050_WriteReg(MPU6050_SMPLRT_DIV, 0x09);		//采样率分频寄存器,配置采样率
	MPU6050_WriteReg(MPU6050_CONFIG, 0x06);			//配置寄存器,配置DLPF
	MPU6050_WriteReg(MPU6050_GYRO_CONFIG, 0x18);	//陀螺仪配置寄存器,选择满量程为±2000°/s
	MPU6050_WriteReg(MPU6050_ACCEL_CONFIG, 0x18);	//加速度计配置寄存器,选择满量程为±16g
}

/**
  * 函    数:MPU6050获取ID号
  * 参    数:无
  * 返 回 值:MPU6050的ID号
  */
uint8_t MPU6050_GetID(void)
{
	return MPU6050_ReadReg(MPU6050_WHO_AM_I);		//返回WHO_AM_I寄存器的值
}

/**
  * 函    数:MPU6050获取数据
  * 参    数:AccX AccY AccZ 加速度计X、Y、Z轴的数据,使用输出参数的形式返回,范围:-32768~32767
  * 参    数:GyroX GyroY GyroZ 陀螺仪X、Y、Z轴的数据,使用输出参数的形式返回,范围:-32768~32767
  * 返 回 值:无
  */
void MPU6050_GetData(int16_t *AccX, int16_t *AccY, int16_t *AccZ,
						int16_t *GyroX, int16_t *GyroY, int16_t *GyroZ)
{
	uint8_t DataH, DataL;								//定义数据高8位和低8位的变量

	DataH = MPU6050_ReadReg(MPU6050_ACCEL_XOUT_H);		//读取加速度计X轴的高8位数据
	DataL = MPU6050_ReadReg(MPU6050_ACCEL_XOUT_L);		//读取加速度计X轴的低8位数据
	*AccX = (DataH << 8) | DataL;						//数据拼接,通过输出参数返回

	DataH = MPU6050_ReadReg(MPU6050_ACCEL_YOUT_H);		//读取加速度计Y轴的高8位数据
	DataL = MPU6050_ReadReg(MPU6050_ACCEL_YOUT_L);		//读取加速度计Y轴的低8位数据
	*AccY = (DataH << 8) | DataL;						//数据拼接,通过输出参数返回

	DataH = MPU6050_ReadReg(MPU6050_ACCEL_ZOUT_H);		//读取加速度计Z轴的高8位数据
	DataL = MPU6050_ReadReg(MPU6050_ACCEL_ZOUT_L);		//读取加速度计Z轴的低8位数据
	*AccZ = (DataH << 8) | DataL;						//数据拼接,通过输出参数返回

	DataH = MPU6050_ReadReg(MPU6050_GYRO_XOUT_H);		//读取陀螺仪X轴的高8位数据
	DataL = MPU6050_ReadReg(MPU6050_GYRO_XOUT_L);		//读取陀螺仪X轴的低8位数据
	*GyroX = (DataH << 8) | DataL;						//数据拼接,通过输出参数返回

	DataH = MPU6050_ReadReg(MPU6050_GYRO_YOUT_H);		//读取陀螺仪Y轴的高8位数据
	DataL = MPU6050_ReadReg(MPU6050_GYRO_YOUT_L);		//读取陀螺仪Y轴的低8位数据
	*GyroY = (DataH << 8) | DataL;						//数据拼接,通过输出参数返回

	DataH = MPU6050_ReadReg(MPU6050_GYRO_ZOUT_H);		//读取陀螺仪Z轴的高8位数据
	DataL = MPU6050_ReadReg(MPU6050_GYRO_ZOUT_L);		//读取陀螺仪Z轴的低8位数据
	*GyroZ = (DataH << 8) | DataL;						//数据拼接,通过输出参数返回
}
#ifndef __MPU6050_H
#define __MPU6050_H

void MPU6050_WriteReg(uint8_t RegAddress, uint8_t Data);
uint8_t MPU6050_ReadReg(uint8_t RegAddress);

void MPU6050_Init(void);
uint8_t MPU6050_GetID(void);
void MPU6050_GetData(int16_t *AccX, int16_t *AccY, int16_t *AccZ,
						int16_t *GyroX, int16_t *GyroY, int16_t *GyroZ);

#endif
Delay的
#include "stm32f10x.h"

/**
  * @brief  微秒级延时
  * @param  xus 延时时长,范围:0~233015
  * @retval 无
  */
void Delay_us(uint32_t xus)
{
	SysTick->LOAD = 72 * xus;				//设置定时器重装值
	SysTick->VAL = 0x00;					//清空当前计数值
	SysTick->CTRL = 0x00000005;				//设置时钟源为HCLK,启动定时器
	while(!(SysTick->CTRL & 0x00010000));	//等待计数到0
	SysTick->CTRL = 0x00000004;				//关闭定时器
}

/**
  * @brief  毫秒级延时
  * @param  xms 延时时长,范围:0~4294967295
  * @retval 无
  */
void Delay_ms(uint32_t xms)
{
	while(xms--)
	{
		Delay_us(1000);
	}
}

/**
  * @brief  秒级延时
  * @param  xs 延时时长,范围:0~4294967295
  * @retval 无
  */
void Delay_s(uint32_t xs)
{
	while(xs--)
	{
		Delay_ms(1000);
	}
}
#ifndef __DELAY_H
#define __DELAY_H

void Delay_us(uint32_t us);
void Delay_ms(uint32_t ms);
void Delay_s(uint32_t s);

#endif
HAL库版的Delay(但不推荐,可能影响其他依赖系统滴答的功能)
这个慎用
#include "stm32f1xx_hal.h"

/**
  * @brief  微秒级延时
  * @param  xus 延时时长,范围:0~233015
  * @retval 无
  */
void Delay_us(uint32_t xus)
{
	SysTick->LOAD = 72 * xus;				//设置定时器重装值
	SysTick->VAL = 0x00;					//清空当前计数值
	SysTick->CTRL = 0x00000005;				//设置时钟源为HCLK,启动定时器
	while(!(SysTick->CTRL & 0x00010000));	//等待计数到0
	SysTick->CTRL = 0x00000004;				//关闭定时器
}

/**
  * @brief  毫秒级延时
  * @param  xms 延时时长,范围:0~4294967295
  * @retval 无
  */
void Delay_ms(uint32_t xms)
{
	while(xms--)
	{
		Delay_us(1000);
	}
}

/**
  * @brief  秒级延时
  * @param  xs 延时时长,范围:0~4294967295
  * @retval 无
  */
void Delay_s(uint32_t xs)
{
	while(xs--)
	{
		Delay_ms(1000);
	}
}
#ifndef __DELAY_H
#define __DELAY_H

void Delay_us(uint32_t us);
void Delay_ms(uint32_t ms);
void Delay_s(uint32_t s);

#endif
6050寄存器位置(部分)
#ifndef __MPU6050_REG_H
#define __MPU6050_REG_H

#define	MPU6050_SMPLRT_DIV		0x19
#define	MPU6050_CONFIG			0x1A
#define	MPU6050_GYRO_CONFIG		0x1B
#define	MPU6050_ACCEL_CONFIG	0x1C

#define	MPU6050_ACCEL_XOUT_H	0x3B
#define	MPU6050_ACCEL_XOUT_L	0x3C
#define	MPU6050_ACCEL_YOUT_H	0x3D
#define	MPU6050_ACCEL_YOUT_L	0x3E
#define	MPU6050_ACCEL_ZOUT_H	0x3F
#define	MPU6050_ACCEL_ZOUT_L	0x40
#define	MPU6050_TEMP_OUT_H		0x41
#define	MPU6050_TEMP_OUT_L		0x42
#define	MPU6050_GYRO_XOUT_H		0x43
#define	MPU6050_GYRO_XOUT_L		0x44
#define	MPU6050_GYRO_YOUT_H		0x45
#define	MPU6050_GYRO_YOUT_L		0x46
#define	MPU6050_GYRO_ZOUT_H		0x47
#define	MPU6050_GYRO_ZOUT_L		0x48

#define	MPU6050_PWR_MGMT_1		0x6B
#define	MPU6050_PWR_MGMT_2		0x6C
#define	MPU6050_WHO_AM_I		0x75

#endif
主函数中读取
int main(void)
{
	/*模块初始化*/
	OLED_Init();		//OLED初始化
	MPU6050_Init();		//MPU6050初始化

	/*显示ID号*/
	OLED_ShowString(1, 1, "ID:");		//显示静态字符串
	ID = MPU6050_GetID();				//获取MPU6050的ID号
	OLED_ShowHexNum(1, 4, ID, 2);		//OLED显示ID号

	while (1)
	{
		MPU6050_GetData(&AX, &AY, &AZ, &GX, &GY, &GZ);		//获取MPU6050的数据
		OLED_ShowSignedNum(2, 1, AX, 5);					//OLED显示数据
		OLED_ShowSignedNum(3, 1, AY, 5);
		OLED_ShowSignedNum(4, 1, AZ, 5);
		OLED_ShowSignedNum(2, 8, GX, 5);
		OLED_ShowSignedNum(3, 8, GY, 5);
		OLED_ShowSignedNum(4, 8, GZ, 5);
	}
}
硬件IIC
还没写完,有空继续哈

 5098


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


