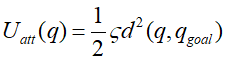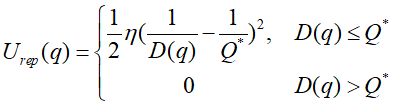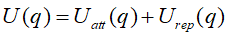传统路径规划算法介绍

第一章 路径规划算法概述 第一章 路径规划算法概述 第一章 路径规划算法概述 文章目录第一章 路径规划算法概述前言一、传统路径规划算法1.1 Dijkstra算法1.2 A*算法1.3 D*算法1.4 人工势场法二、基于采样的路径规划算法2.1 PRM算法2.2 RRT算法三、智能仿生路径规划算法3.1 神经网络算法3.2 蚁群算法3.3遗传算法总结 前言 随着半导体技术和人工智能的快速发展,无人驾驶越来越成为可能。无人驾驶系统的核心可以概述为四个部分:感知(Perception)、定位(Localization)、规划(Pla 阅读详情

动态规划

一种解决问题的重要思想。分而治之。
核心思想:问题分解成无数子问题,用迭代的方法求解最终问题的答案。(上个子问题的解为下一个子问题的解提供帮助)
应用:网格型的路径规划
在这里插入图片描述

公式: d p [ i ] [ j ] = m i n ( d p [ i − 1 ] [ j ] , d p [ i ] [ j − 1 ] ) + g r i d [ i ] [ j ] ; dp[i][j] = min(dp[i - 1][j], dp[i][j - 1]) + grid[i][j]; dp[i][j]=min(dp[i−1][j],dp[i][j−1])+grid[i][j];

栅格法

将环境用栅格来表示,分为自由栅格和障碍栅格,以栅格为基本单位记录机器人所在环境信息。机器人只能在自由栅格上移动。游戏中的地图,由瓦片组成,也可以看成栅格,有建筑物的地方,是玩家不能穿越的。
栅格地图也是当前广泛采用的环境地图的描述方法。
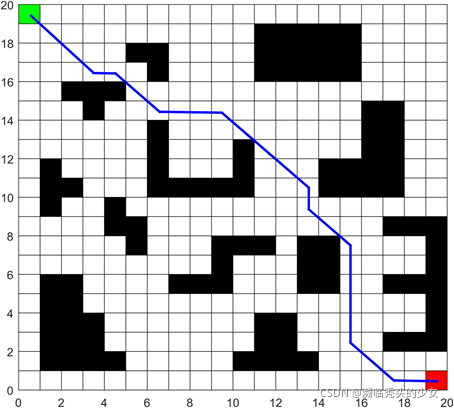
在这里插入图片描述

人工势场

核心思想:将目标和障碍物分别看做对机器人有引力和斥力的物体,机器人沿引力与斥力的合力来进行运动。运动环境生成势力场,然后机器人沿着势力场的引导运动。
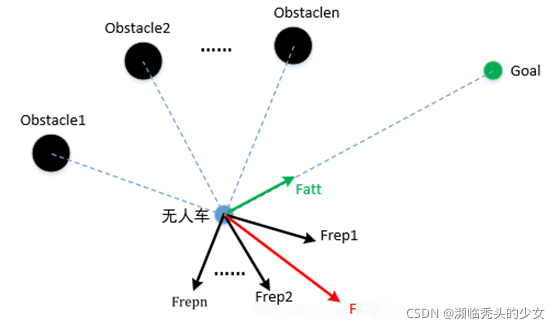
在这里插入图片描述
引力势函数:
在这里插入图片描述
斥力势函数:
在这里插入图片描述
总的势函数:
在这里插入图片描述
优点:效率高
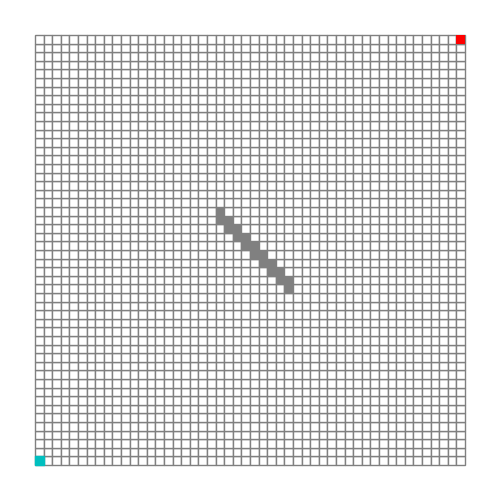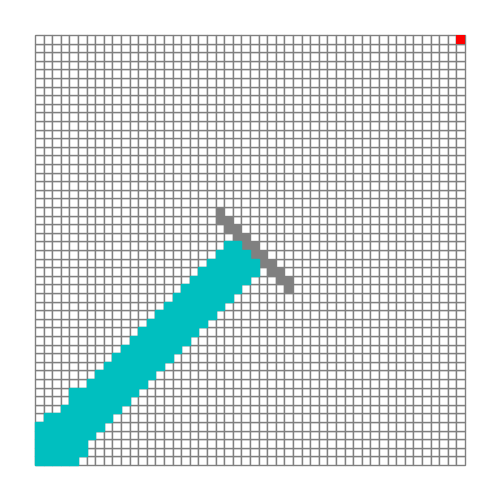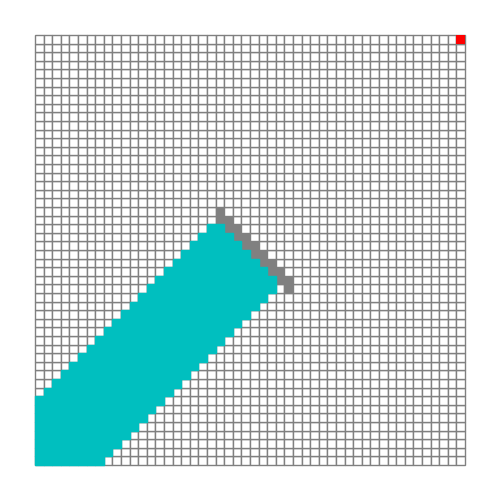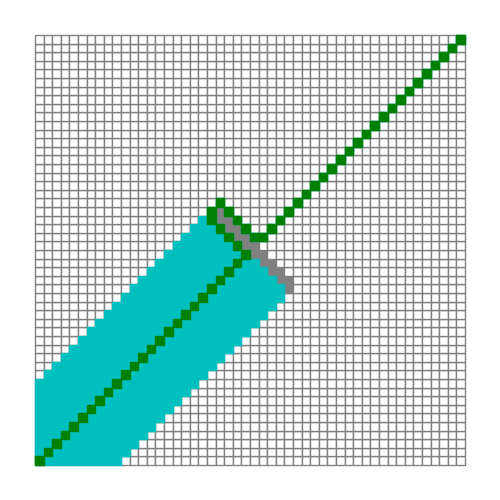
缺点:可能出现斥力与引力相互抵消的情况,导致陷入局部最优。(如下图所示,第一幅图是能到达终点的情况,第二幅由于斥力和引力相互抵消,达到平衡,所以机器人无法到达目标)
可能出现离目标太远出现引力过大,直接撞向障碍物的情况。
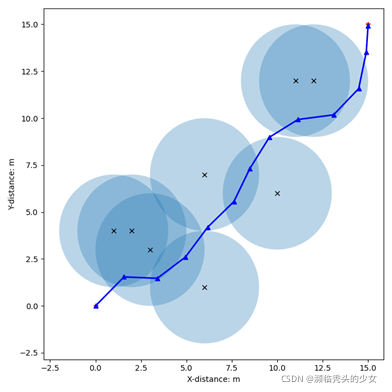
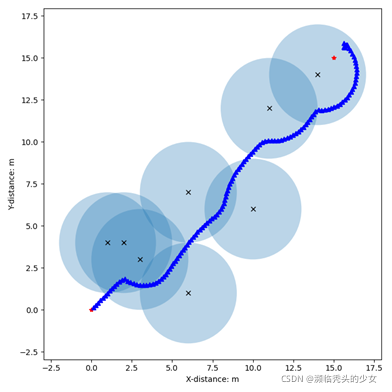
在这里插入图片描述在这里插入图片描述

Voronoi算法

核心思想:对空间依据障碍物进行分割,每个子空间的边界就是距离这个障碍物以及相邻障碍物最远的点,沿着边界便能找到一条远离障碍物的路径。
优点:安全
缺点:不是最优路径
应用:自动驾驶
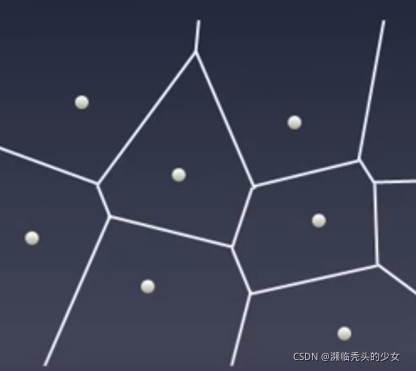
在这里插入图片描述

Dijkstra算法

Dijkstra算法核心思想:以广度优先搜索的思想,以节点到起点的代价作为优先级的参考,选择代价最小的点作为下一个点。

A*算法

核心思想:以节点到起点以及节点到终点的代价的和作为优先级来标记未遍历的点。
公式:
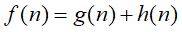
在这里插入图片描述
优势:A*算法相较于Dijkstra算法不仅能找到最优路径,而且效率高。

Dijkstra算法:
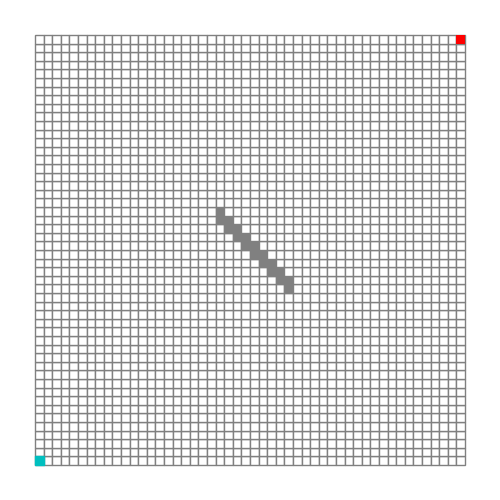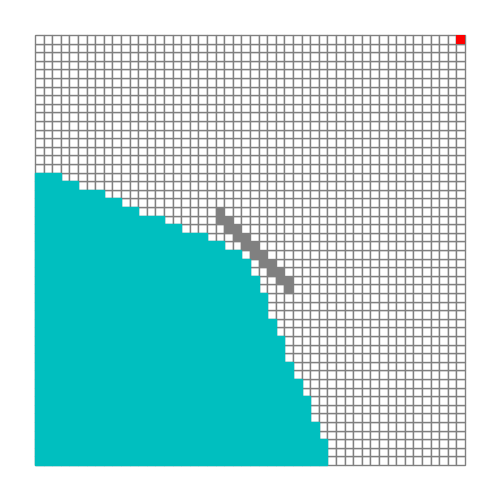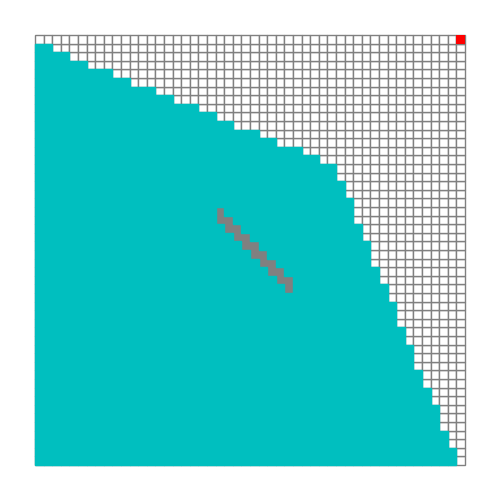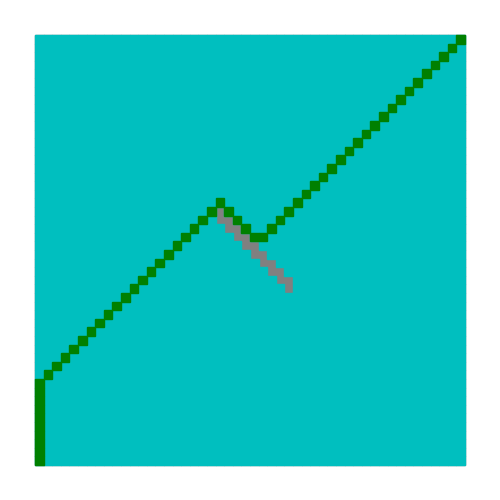
在这里插入图片描述

A*算法:
在这里插入图片描述

随机路标图法

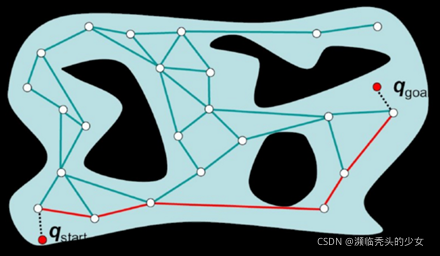
做法:随机路标图法是一种基于图搜索的方法,将连续空间转换为离散空间,再利用A*等搜索算法,在路线图上寻找路径。这种方法能用相对少的随机采样点来找到一个解。它分为两个步骤:学习阶段,查询阶段。
学习阶段就是在给定图的自由空间里随机撒点(自定义个数),构建一个路径网络图。其中分为构造步骤、扩张步骤。
查询阶段:查询从一个起点到一个终点的路径。分为:局部路径规划,距离计算,碰撞检查。
优势:速度快;
劣势:结果受采样点个数,邻域大小的影响。
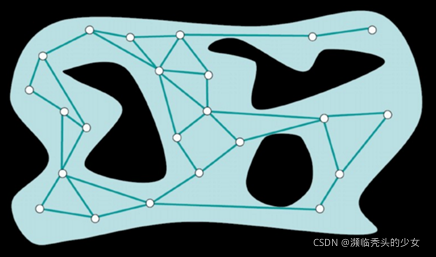
在这里插入图片描述
在这里插入图片描述

快速搜索随机树算法

核心思想:通过采样点的指引完成树节点的扩展,最终找到一条到达终点的树分支。
应用:机械臂的规划
优点:在完全已知的环境中通过采样扩展搜索,速度快。
缺点:寻路的效率受随机采样概率的和步长大小的影响;路径不是最优,不平滑。
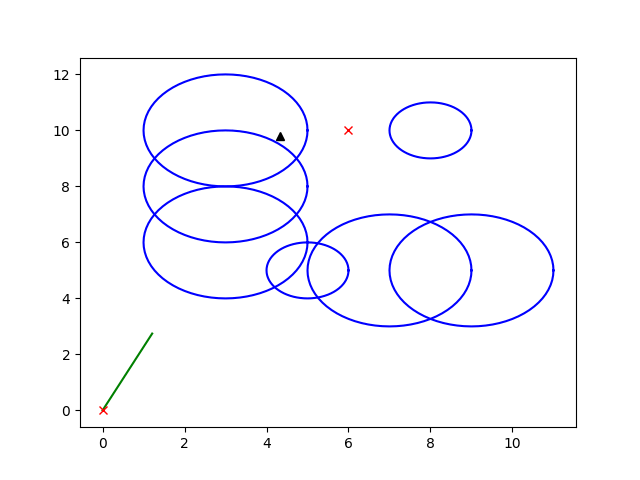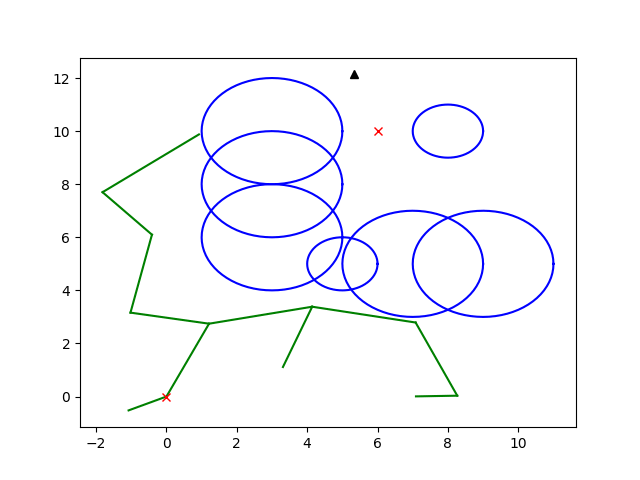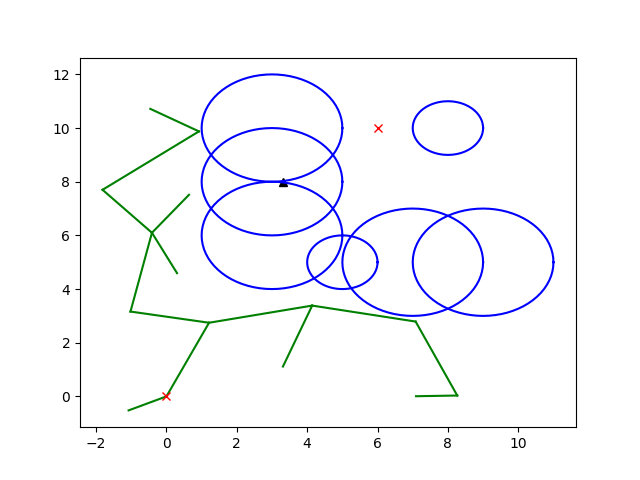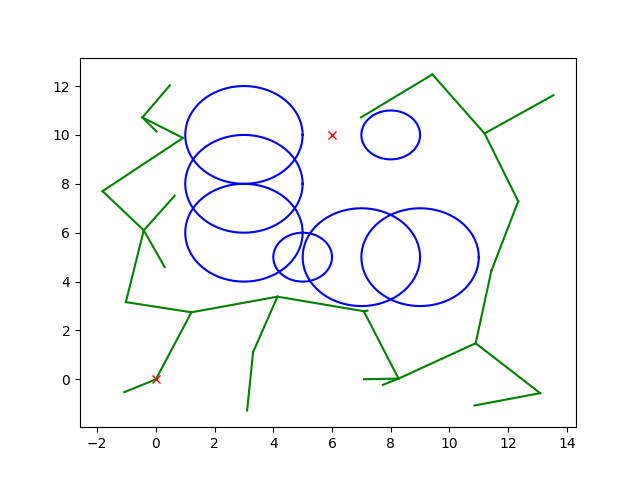
在这里插入图片描述

模拟退火法

爬山法的缺陷:如何初始值没选好就会陷入局部最优解 。
模拟退火法:会以一定概率接受一个比当前解要差的解。并且这个概率受时间影响。
步骤:
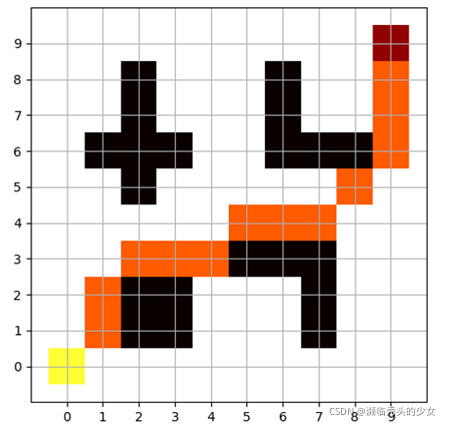
1、初始化路径:先每行取点(在自由栅格中选取)再通过插点等办法把点连成连续路径。
2、计算路径长度
3、产生新路径,并计算路径长度。新路径产生方式:在原路径上删除一些点得到一个间隔路径,把这个间隔路径连续化得到一条新的路径。
4、判断是否接受接受新路径:新路径更短就接受,新路径比就路径长就比较接受概率和随机数来决定是否接受
在这里插入图片描述

路径规划五种算法简述及对比 以下是本人在学习路径规划过程中的一些总结,借着机会写了一下,有不妥之处欢迎批评指正,谢谢。 路径规划部分在无人车架构体系当中分属控制或决策部分,如图1,是实现无人化驾驶的关键技术之一。路径规划模块性能的高低直接关系车辆行驶路径选择的优劣和行驶的流畅度,而路径规划算法的性能优劣很大程度上取决于规划算法的优劣,如何在各种场景下迅速、准确的规划出一条高效路径且使其具备应对场景动态变化的能力是路径规划算法应当解决的问题。 图 0.1 根据对环境信息的把握程度可把路径规划划分为基于先验完全信息的全局路径规划 阅读详情

相关推荐

基于采样的路径规划算法——RRT

基于采样的路径规划算法——RRT* ​ 在上一篇博客中简介了基于搜索的路径规划算法A*的原理,这篇博客则会从另外一个角度去解决路径规划的问题。首先我们要从RRT算法说起,然后再探讨其优势和缺点然后给出一些改进的方法并介绍RRT*的改进之处。 ​ 以RRT为代表的路径规划算法基于以下的思路:一个一个的栅格去找非常的费劲,若能找到一些点构成图代表这个地图,在这个图上再去搜索路径则会十分的快速。 ...

木独的博客 7248

路径规划算法

文章目录前言一、传统路径规划算法1.Dijkstra算法2.A*算法3.D*算法4.人工势场法二、基于采样路径规划算法1.PRM算法2.RRT算法三、智能仿生算法1.神经网络算法2.蚁群算法3.遗传算法 前言 随着机器人技术、智能控制技术、硬件传感器的发展,机器人在工业生产、军事国防以及日常生活等领域得到了广泛的应用。而作为机器人行业的重要研究领域之一,移动机器人行业近年来也到了迅速的发展。移动机器人中的路径规划便是重要的研究方向。移动机器人的路径规划方法主要分为传统的路径规划算法、基于采样的路径规划算法

qq_45875106的博客 7万+

深度强化学习方法--三维路径规划算法设计与实现(RRT+AOC+APF)

A*算法是一种启发式搜索算法,通过估计从当前节点到目标节点的成本来指导搜索方向。它结合了Dijkstra算法的广度优先搜索和贪婪最佳优先搜索的特点。本文介绍了如何在Matlab中实现基于深度强化学习的三维路径规划算法,并结合了多种传统路径规划算法。

实力派,无需多言! 2290

路径规划算法介绍

路径规划算法传统路径规划算法模拟退火算法人工势场算法模糊逻辑算法禁忌搜索算法智能仿真算法蚁群算法遗传算法人工神经网络粒子群算法总结 传统路径规划算法 传统路径规划算法有:人工势场算法、模拟退火算法、禁忌搜索算法、模糊逻辑算法等。 模拟退火算法 模拟退火算法(Simulated Annealing,简称SA)诞生之初是用于求解复杂系统的能量分布问题lS。美国 IBM 公司物理学家S.Kirkpatrick、C.D.Gelatt和M.P.Vecchi于 1983年发觉复杂系统的能量分布函数和一些组合最优化问题(

CCUT_chao的博客 3799

【前端】【面试】【业务场景】前端如何获取并生成设备唯一标识

问题:前端如何获取并生成设备唯一标识?核心要点:浏览器原生信息有限,但通过组合多个维度可生成设备指纹(Device Fingerprint),用于唯一标识设备。常见方式浏览器信息(User-Agent)屏幕与系统参数本地存储标识(localStorage / cookie)第三方指纹库(如 FingerprintJS)方式优点缺点手动组合指纹实现简单不稳定,识别率低持久化强容易被用户清除识别率高、稳定性好依赖第三方库IP 地址识别网络识别粗略共享网络环境下重复可能大。

qq_59344127的博客 1796

PID温控实验平台搭建(二)——PID进阶知识介绍及源码分享

最近,我突发奇想去翻阅了一些我本科期间所做的一些小项目,发现都挺有意思的!希望通过我的讲解文章可以帮助你们少走一些弯路!今天,我要分享的是一个PID温控实验平台的搭建,这是一个系列文章,手把手地教你学习和认识PID算法,了解这种算法在温度控制中的应用。由于我知识有限,如果出现一些错误,希望大家可以帮助我指出来,我们一起学习进步!!!

qq_35953617的博客 8049

路径规划算法综述

本文介绍了路径规划算法,包括传统路径规划算法和智能算法,传统算法与智能算法目前都有一定的优缺点和应用场景。目前来看,算法主要问题仍然在于算法收敛速度和容易陷入局部最优化等问题,针对各种算法, 许多学者也都进行了改进,以扩大算法的应用面。相信随着研究的深入,将会有越来越多的算法被提出以及现有算法将会得到更好的改善。

咸鱼很渴的博客 2万+

Python实战:3分钟搞定A股K线数据抓取(附东方财富/腾讯API完整代码)

本文为量化交易初学者提供了一份快速获取A股K线数据的实战指南。通过对比东方财富与腾讯财经两大免费API的优劣,并附上可直接运行的完整Python代码,帮助读者在3分钟内搭建起自己的数据抓取管道,为构建量化交易系统奠定坚实的数据基础。

weixin_29062255的博客 2913

各类路径规划算法大全(一)

目前路径规划存在的问题主要为,此外传统的路径规划算法需要在建立全局地图的基础上进行路径规划,,这种算法导致了感知和决策分离,难以应用到位置环境中,因此后来相关研究者将兴趣放到了智能算法的研究上。一、全局路径规划算法分类——传统算法。

m0_71087087的博客 1万+

H3C模拟器HCL防火墙路由模式主备配置实验

摘要:本文详细介绍了网络拓扑规划与设备配置方案。运营商仅提供一个接口地址,通过虚IP技术实现双防火墙高可用部署:主备防火墙分别配置10.20.10.1/29和10.20.10.2/29作为实际上联地址,共享10.10.10.2/24虚IP;下联配置172.168.10.0/24网段,核心交换机配置VLAN接口及192.168.10.1、192.168.20.1两个下联接口。文章包含运营商路由器、防火墙(HA配置、VVRP设置)和核心交换机的具体命令行配置步骤,并强调需进行主备切换验证。整个方案实现了单运营商

LQ的博客 1122

Tauri开发环境配置避坑指南:从Rust到Node.js的全流程实战

本文是一份详尽的Tauri开发环境配置实战指南,重点解析了从Rust工具链安装、Node.js版本管理到IDE配置的全流程。文章深入探讨了包管理器选择、依赖锁定、网络镜像加速等关键环节,并提供了开发与构建过程中典型问题的排查思路与解决方案,旨在帮助开发者高效避坑,顺利搭建跨平台桌面应用开发环境。

w3x4y的博客 292

无人机路径规划算法【附代码】

无人机路径规划中,首先需要根据无人机的飞行特性以及飞行环境建立路径规划模型。该模型主要包括三个关键部分:飞行环境、性能约束和路径规划评价指标。: 无人机飞行环境主要由地形、障碍物、建筑物以及飞行禁区等组成。对于复杂的城市环境来说,地面建筑物、山地等障碍物会对无人机的路径规划产生较大影响。无人机路径规划的核心目标是生成一条避免这些障碍物的飞行路线。

坷拉博士 5463

保姆级教程:在RK3568上搞定PR2100K+GC2385双摄(从DTS配置到HAL层补丁)

本文详细介绍了在RK3568平台上调试PR2100K+GC2385双摄系统的完整流程,从DTS配置到HAL层补丁。涵盖硬件连接、媒体控制器拓扑验证、Camera3配置、HAL层特殊补丁及性能优化等关键步骤,帮助开发者快速解决双摄调试中的常见问题,提升嵌入式视觉系统开发效率。

weixin_28724661的博客 196

路径规划 | 基于极光PLO优化算法的三维路径规划Matlab程序

路径规划,作为人工智能、机器人学和自动化领域的核心问题之一,旨在寻找从起点到终点,同时满足特定约束条件的最优或近似最优路径。随着应用场景的日益复杂,尤其是在无人机、自动驾驶、物流配送等领域的迅速发展,三维路径规划的重要性日益凸显。三维环境下的路径规划面临着更高的复杂性和挑战,例如复杂的障碍物分布、动态变化的环境以及计算资源的限制。传统的路径规划算法,如A*算法、Dijkstra算法等,在高维度和复杂环境中往往面临计算复杂度过高、容易陷入局部最优解等问题。

m0_57702748的博客 1191

基于FPGA的PCIe核系列:FPGA root模式生成工程例子分析(1)

一、 PCIE系统架构 1.1 PCIE分层结构 PCIE结构 1.2 TLP包 四种TLP类型。 Memory (内存空间操作) IO (IO空间操作) Configuration (配置操作) Message (信息操作) 四种类型TLP,如果有需要响应,称为Non-Posted TLP,如果没有需要响应,称为Posted TLP。 TLP包类型 1.2.1 TLP结构 TLP数据格式 1.2.2 Header各个字段的含义 Header格式 ...

huangshanhu的博客 3434

【Zabbix实战之部署篇】Docker部署Zabbix+grafana监控平台

【Zabbix实战之部署篇】docker部署Zabbix+grafana监控平台

jks212454的博客 2580

【无人机】基于粒子群算法实现无人机路径规划附matlab代码

无人机技术近年来发展迅速,其应用领域不断拓展,从航拍摄影、快递配送到灾难救援,无人机都发挥着越来越重要的作用。路径规划作为无人机任务执行的关键环节,直接影响着无人机的飞行效率、安全性以及任务完成质量。传统的路径规划算法,如 Dijkstra 算法、A* 算法等,在处理复杂环境时往往效率低下,难以满足实时性要求。而粒子群算法 (Particle Swarm Optimization, PSO) 作为一种基于群体智能的优化算法,近年来在路径规划领域展现出巨大潜力。

Matlab_dashi的博客 1316

C# WinForm 基于DirectShow.dll编写的程序,可边预览边保存视频,音频和图片

基于微软的DirectShow.dll的二次开发1.自动识别连接的摄像头跟麦克风且可以对其进行选择(默认选中第一个)2.可录制wmv和avi两种格式的视频并且都带有音频,avi可以录制的分辨率和帧数进行选择,wmv默认进行了淸晰度优化如不喜欢可去除代码中有相关提示3.可在预览点开之后进行拍照,也可边录制视频边拍照4.添加了视频和音频的压缩功能(酌情使用)这次二次开发发现C#对DirectShow的相关信息太少,这次做完也不敢藏私共享出来,还望大家指正

【机械臂路径规划】基于RRT算法实现三轴机械臂路径规划附Matlab代码

机械臂作为一种重要的工业自动化设备,广泛应用于制造、医疗、物流等领域。其核心功能之一便是路径规划,旨在寻找从起点到目标点的最优或可行轨迹,同时避免与环境中障碍物的碰撞。本文将深入探讨基于快速扩展随机树(Rapidly-exploring Random Tree, RRT)算法实现三轴机械臂路径规划的方法,并分析其优势与局限。一、路径规划的重要性与挑战机械臂的路径规划问题本质上是在约束条件下寻找最优解。机械臂自身的关节角度范围、速度、加速度等限制。机械臂负载能力、关节力矩限制等。

m0_60703264的博客 1380

OV9734 DATASHEET,完整规格书

OV9734完整规格书,包括电气参数,尺寸规格,寄存器配置表等

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

【路径规划】基于粒子群算法实现动态化学品车辆运输路径规划附Matlab代码

随着现代物流行业的发展,化学品车辆运输的安全问题日益凸显。传统的静态路径规划方法无法有效应对道路状况变化、交通拥堵、突发事件等动态因素的影响,导致运输效率低下,甚至引发安全事故。本文提出了一种基于粒子群算法的动态化学品车辆运输路径规划方法,该方法能够根据实时路况信息动态调整路径,有效提高运输效率,并降低安全风险。文章还提供了Matlab代码实现,方便读者进行实际应用。

m0_57702748的博客 3万+

jre9下载 jdk9

(Java SE Runtime Environment 9.0) 9.0u175 官方最新版 【x86|x64】

RRT路径规划算法

  传统的路径规划算法有人工势场法、模糊规则法、遗传算法、神经网络、模拟退火算法、蚁群优化算法等。但这些方法都需要在一个确定的空间内对障碍物进行建模,计算复杂度与机器人自由度呈指数关系,不适合解决多自由度机器人在复杂环境中的规划。基于快速扩展随机树(RRT / rapidly exploring random tree)的路径规划算法,通过对状态空间中的采样点进行碰撞检测,避免了对空间的建模,能够...

weixin_34233421的博客 4770

【无人机三维路径规划】基于CPO冠豪猪优化算法的无人机三维路径规划Maltab

随着无人机技术的飞速发展和应用领域的不断拓展,无人机三维路径规划已成为其自主导航和任务执行中的关键技术。在复杂的三维环境中,如何规划出一条安全、高效且满足各项约束条件的飞行路径,是无人机实现智能自主飞行的重要前提。传统的路径规划算法在处理高维空间、复杂约束和非凸目标函数时往往面临计算效率低、易陷入局部最优等问题。近年来,受自然界生物行为启发而衍生的智能优化算法展现出了强大的全局搜索能力和鲁棒性。

qq_59747472的博客 1103

【路径规划】基于蚁群算法求解运钞车路径规划问题附Matlab代码

运钞车路径规划是现代金融安全运营的重要组成部分,其核心在于如何优化运钞车的行驶路线,在满足安全性和时效性的前提下,尽可能降低运营成本。传统的路径规划方法在面对复杂城市交通网络、动态路况信息以及多目标约束等实际问题时,往往表现出效率低下、适应性差等缺点。近年来,智能优化算法的快速发展为解决运钞车路径规划问题提供了新的思路。本文将重点探讨如何利用蚁群算法(Ant Colony Optimization, ACO)求解运钞车路径规划问题,并分析其优势与局限性。蚁群算法是一种模拟自然界蚂蚁觅食行为的仿生优化算法。

Matlab_dashi的博客 1523
上一篇: 放弃在QT小游戏里面嵌入Q-learning的python脚本,用C++实现了Q-learning与游戏交互
下一篇: 多智能体强化学习仿真环境Unreal Engine和Unity3D
濒临秃头的少女
博客等级 码龄9年 28粉丝 19原创
评论 1
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值