[发疯毕设日志day5]大疆tello 手势识别控制

无人机路径规划与运动控制 在无人机控制、路径规划以及运动控制领域,存在多种算法用于实现无人机的自主飞行、避障、精确定位等任务。 阅读详情

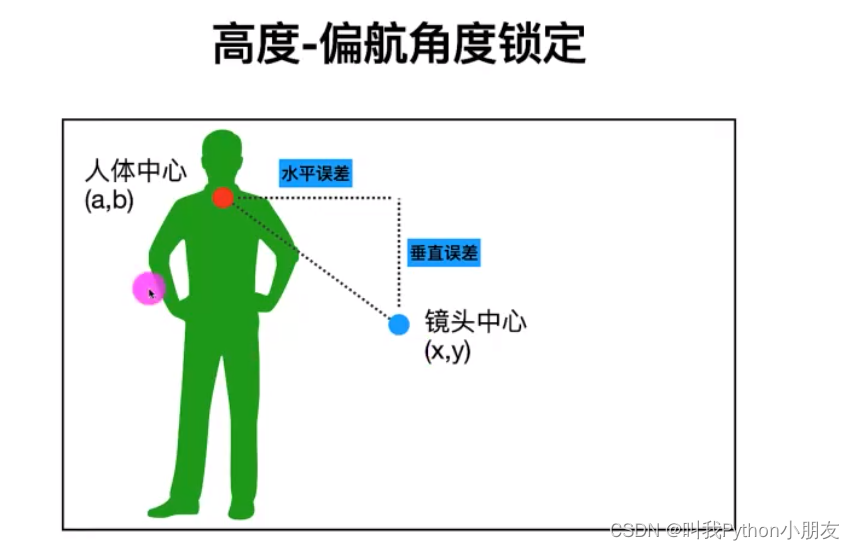
1.无人机镜头朝向问题:如何让无人机始终锁定你这个人

我需要通过两个进程

1.识别测量出画面中心点和人体中心点的水平竖直误差

将误差发给pid,pid得到输出

2.pid的输出用在飞行控制进程调节飞行高度和角度
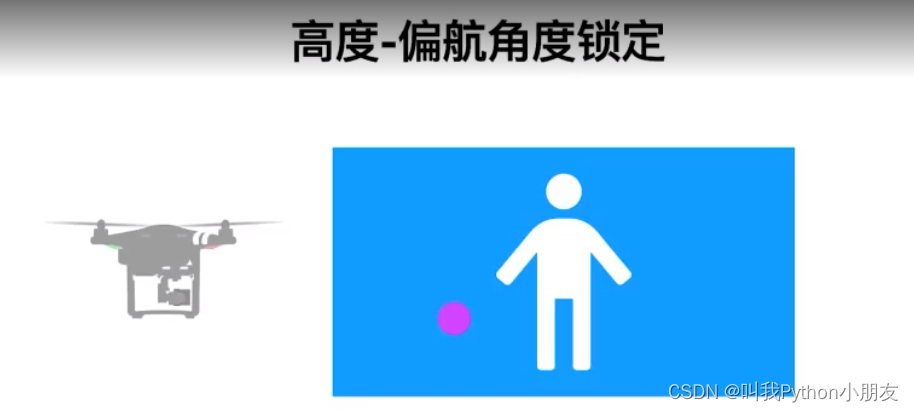
根据水平误差调整偏航角度(机头朝向)如果水平误差=0,则表示人在飞机镜头正中央

同样,通过计算竖直误差动态修正姿态

采用meidaoioe

PID

proportional 比例控制算法

P

让镜头中心与人体重心重合,假设 t0时刻竖直误差error =100

kp =-0.5

上下摇杆量  up_down_val  = kp × error  (上下摇杆量与竖直误差成比例)

此时计算是上下摇杆量是负数,所以飞机就会向上飞一段距离

t1时刻error =50

kp =-0.5

上下摇杆量  up_down_val  仍未负数

飞机继续往上飞

t2时刻error = -20

up_down_val 为正数,则会往下飞,直到其接近于0 为止

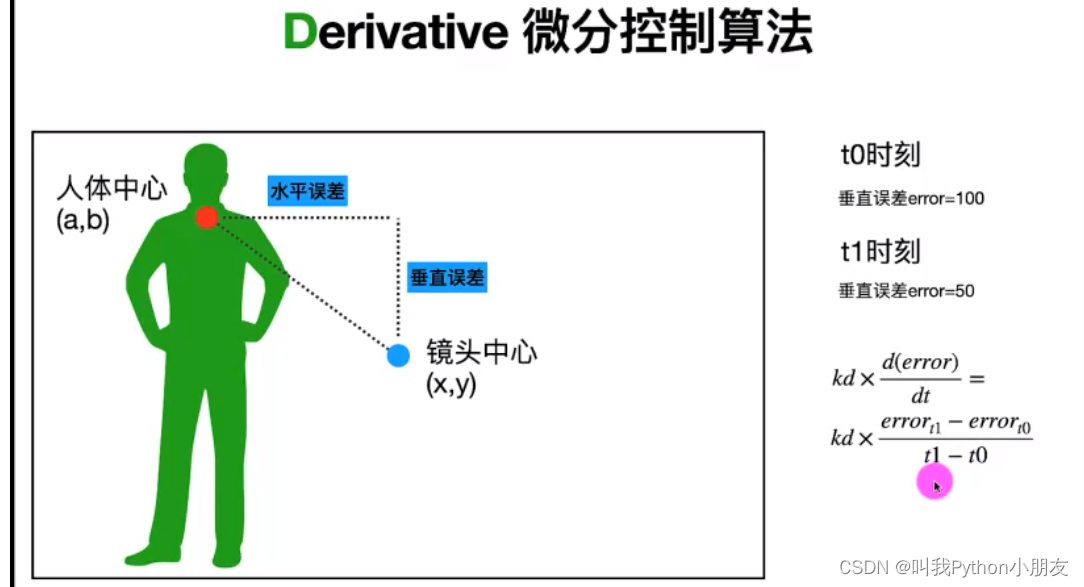
Derivative 微分控制算法

d(error)/dt  == 速度
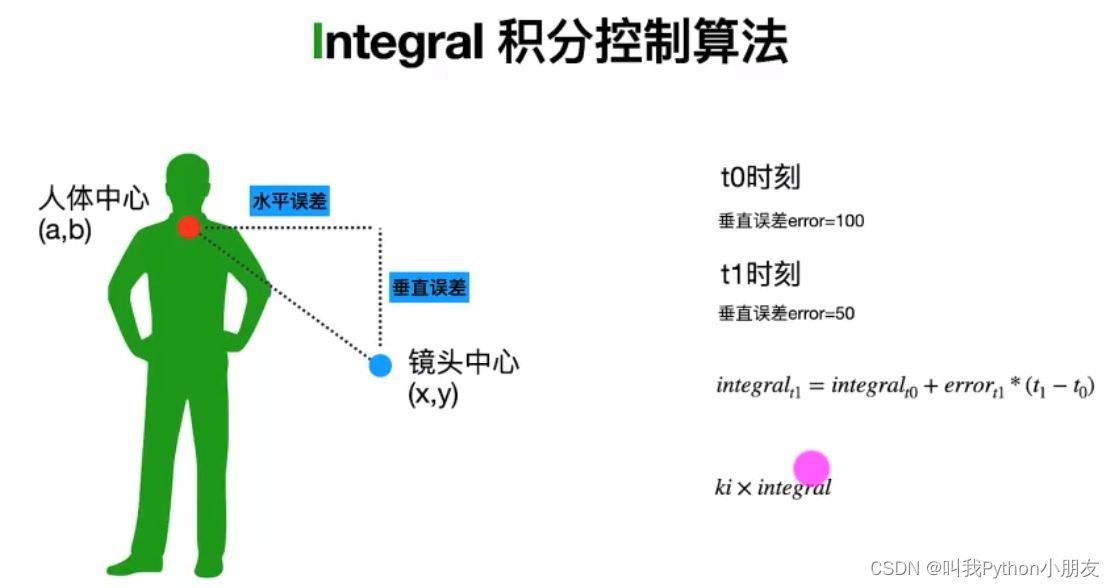
Integral 积分控制算法
PID伪代码

上一次误差error =0
积分 integral = 0
循环:
    误差error = 误差测量值
    积分integral = 积分 integral + 误差 error*时间差dt
    导数derivative =(误差error - 上一次的误差error)/时间差dt
    
    输出output =kp *误差error + ki *积分integral +kd *导数derivative
    
    上一次误差error =误差 error
     等待时间(dt)
    进入下次循环

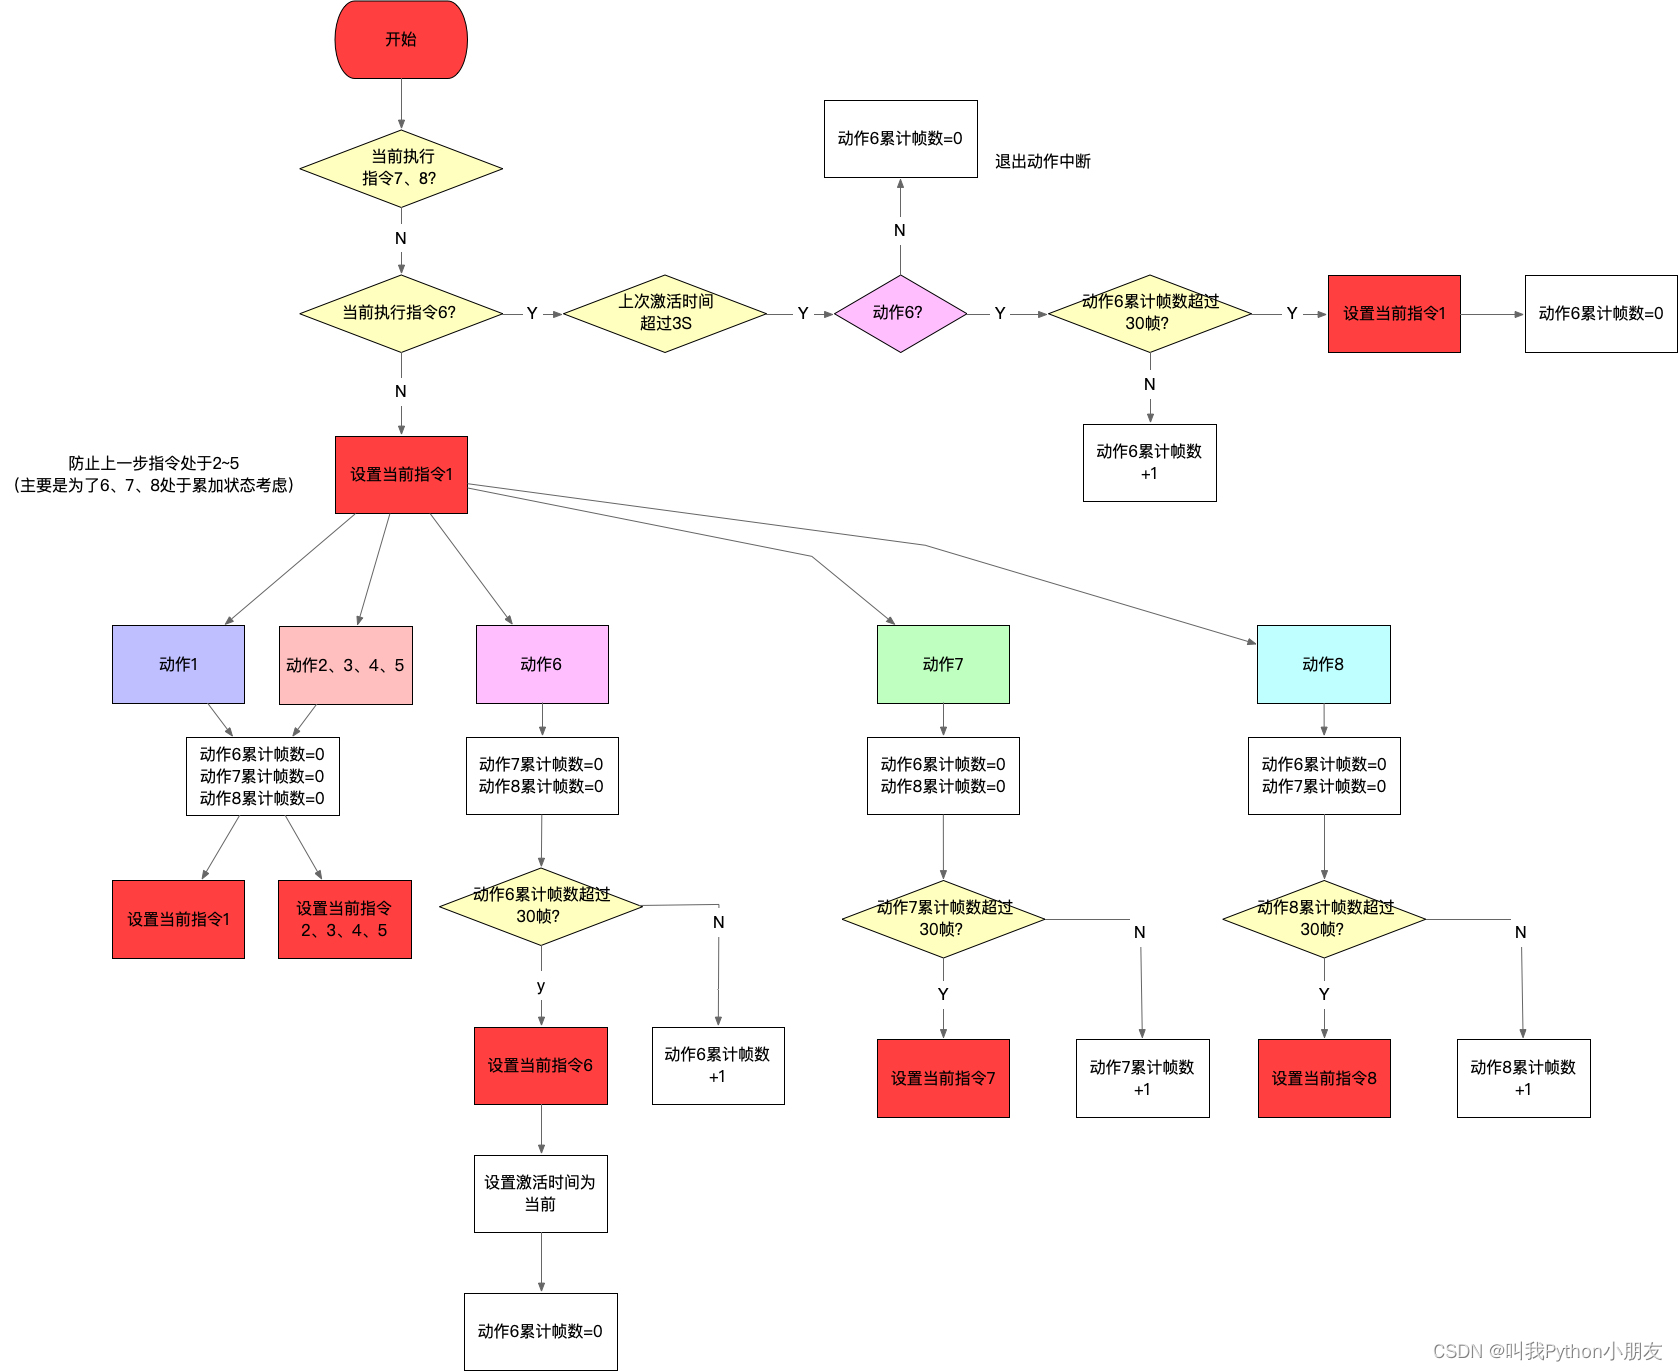
 其他手势控制指令
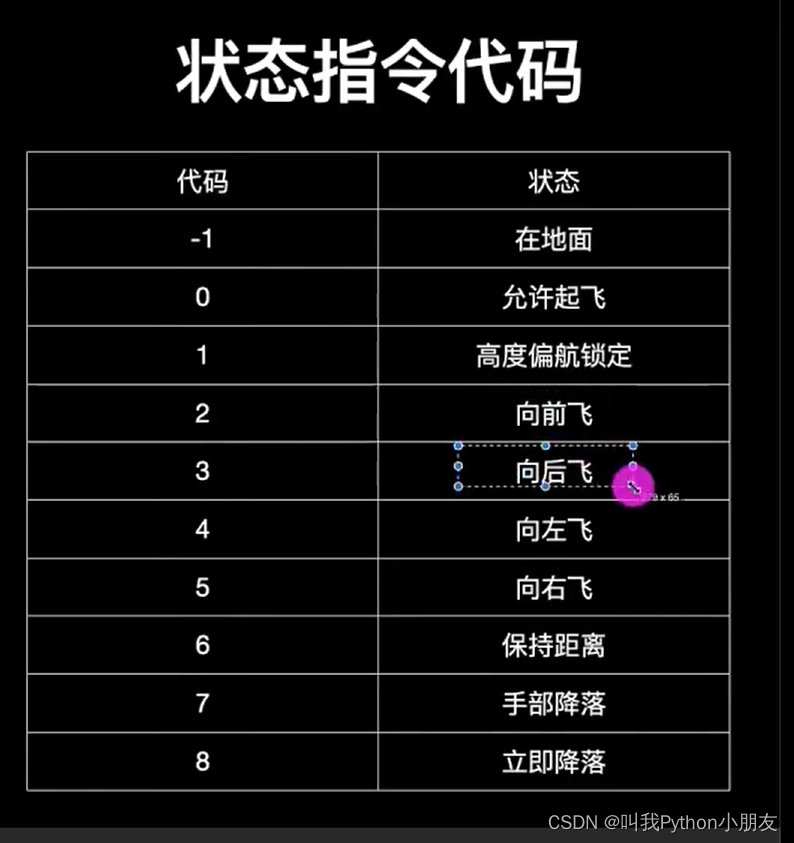
动作2345678如图所示(动作一是双手自然垂立)
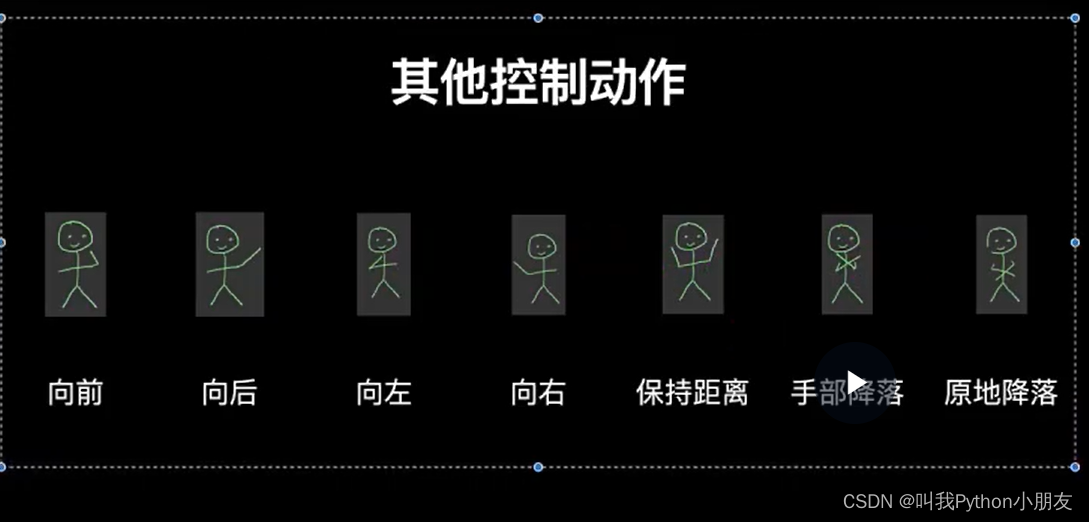
2345是即刻生效的。

只要检测到2345任意一个,指令就设置成对应的数字
大疆无人机开发:手写全景(思路 + 大疆的坑) 大疆手写全景的三个思路: 1.采用missionTimeLine的方式实现。 2.采用航点的方式WayPoint实现。 3.采用虚拟摇杆的方式VirtualStick实现。 第一种方案: 其中最符合软件开发思路的还是第一种方案,写好算法,将所有的action提交给timeLine就可以了。对于开发者来说无需关心内部是如何执行的,只需关注业务及算法就可以。简易Demo代码: for (int j = 0; j < 9; j++) { if (j != 0) { // 首次不转. 阅读详情

相关推荐

简易版无人机飞控

想象你正在骑一辆没有车把的自行车,要保持平衡需要不断调整身体重心。四旋翼无人机也是如此,它需要实时感知自己的倾斜角度,并通过调整四个电机转速来保持平衡。使用互补滤波或卡尔曼滤波将陀螺仪和加速度计数据融合,得到准确的欧拉角。

solomonzw的博客 1316

【亲测免费】 打破常规,用手势遥控无人机——体验DJI Tello的魔法操控

打破常规,用手势遥控无人机——体验DJI Tello的魔法操控 在科技的探索之路上,每一次创新都是对未来的无限遐想。今天,我们要介绍的是一项将未来感融入日常的开源项目——DJI Tello 手势控制。这个项目已经登上了Google官方开发者博客的舞台,展示了一种无需任何额外设备,仅靠摄像头和人类手势就能控制无人机的革命性方式。 项目介绍 DJI Tello手势控制项目,是一个集成了DJI Tell...

gitblog_00161的博客 1310

java获取大疆无人机飞行数据包括:无人机名称、海拔高度、经纬度信息、起飞状态、电池电量、飞行时间、上升速度、前行速度等飞行数据

前言 无人机名称、海拔高度、经纬度信息、起飞状态、电池电量、飞行时间、上升速度、前行速度等飞行数据。 需要在app设置后台接收数据地址: 例:http://127.0.0.1:8080/apis/dj/receiveData 后台界首数据 ...

树 7293

无人机手势控制工作原理和算法!

具体来说,无人机上配备的摄像头会捕捉用户的手势动作,并将这些图像数据传输到无人机内置的处理器中。处理器通过内置的算法对图像进行处理和解析,能够识别出不同的手势,并将其转化为具体的控制指令。在这个过程中,算法会提取出手势的特征,如形状、大小、方向等,并与预设的手势模板进行匹配,从而识别出用户想要执行的控制指令。手势多样性:用户可能会使用不同的手势来控制无人机,而算法需要能够识别这些多样化的手势。手势捕捉:通过无人机上的摄像头捕捉用户的手势动作,获取实时的图像数据。

YUNZHUO666的博客 1086

Tello无人机py库函数解析

**以上就是djitellopy库中一些函数的说明,是博主学习的一些总结与归纳,希望对大家有所帮助。需要注意的是,其函数日后可能会有所更新,各位大佬也可参考官方文档。over!

ChinaYouxin的博客 4553

如何正确理解无人机中的PID控制?

点击下方卡片,关注「计算机视觉工坊」公众号 选择星标,干货第一时间送达点击加入「计算机视觉工坊」技术交流群对于PID的初学者,经常会有疑惑,为什么位置的误差通过PID就变成了期望速度?他们之间有什么物理关系吗?还有对于无人机,为什么期望升力,又是期望加速度,又是期望油门,这个输出的量纲到底是什么?其实,产生这个疑问的根本原因是没有区分开环控制和闭环控制。在实际控制系统中,我们经常用到开环控制和闭环控制的组合。开环控制其实就是前馈,闭环控制是反馈。接下来将以一个简单例子,说明这种这两种控制的关系。对于平面上一

3D视觉工坊 597

无人机飞控三大算法汇总

说到导航,不得不说GPS,他是接受卫星发送的信号计算出自身位置的,但是当GPS设备上方被遮挡后,GPS设备无法定位了。比如在室内、隧道内、地下等场所,基本收不到GPS信号。语录:任何一款有缺点的产品,必然成就了另一款能克服其缺点的产品。另一种导航方式是不依赖外界信息的,这种导航叫做惯性导航。那什么是惯性导航呢?

木牛的博客 1万+

【Python 实战基础】如何绘制热力图来模拟绘制北京景区热度图

Python如何绘制热力图来模拟绘制北京景区热度图 文件读写 基础语法 字符串处理 文件生成 数据构建

菜鸟实战的博客 3401

【亲测免费】 掌控天空,只需一挥手:DJI Tello 手势控制

掌控天空,只需一挥手:DJI Tello 手势控制 在这个数字时代,我们正逐步进入一个无需接触就能操控设备的新世界。DJI Tello 手势控制项目就是这样一种创新,它允许你通过简单的手势来指挥无人机飞行,无需手套或额外设备。只用一台装有摄像头的无人机、智能手机(即将支持)和你的手,即可开启这段神奇之旅。 项目简介 这个项目的核心在于DJI Tello无人机与Mediapipe的手部关键点识别...

gitblog_00032的博客 1062

VFIO框架源码分析(一)- 从初始化到设备访问

本文深入剖析了Linux内核中的VFIO(Virtual Function I/O)框架,详细解读了其从初始化到设备访问的全过程。VFIO通过Container->Group->Device的层次化设计,利用IOMMU提供安全隔离,允许用户空间直接访问物理设备。文章基于Linux v5.15版本,重点分析了vfio_init模块入口、Container创建与配置、Group关联以及最终设备访问等关键环节,揭示了VFIO如何通过逐层授权机制构建安全可靠的设备直通模型,为虚拟化技术提供核心支持。

qq_36071928的博客 380

【OpenClaw企业级智能体实战】第11篇:制造业设备预测性维护实战——OpenClaw+DeepSeek+Prometheus从零搭建(附完整代码)

本文聚焦制造业设备预测性维护的核心痛点,基于OpenClaw v2026.2.1、DeepSeek智能诊断、Prometheus监控等工具,拆解“设备状态监控→智能故障诊断→预测性维护”三大核心场景。从技术原理、算法构建、实操流程到完整代码实现,提供“数据采集→模型训练→智能调度→自动处置”的全链路方案。方案遵循工业安全规范,采用“只读优先、权限最小化”原则,适配中小制造企业落地需求。通过虚拟案例验证,可使设备非计划停机时间下降65%、平均修复时间缩短47%,既适合新手快速入门,也为进阶读者提供架构优化思路

专注于人工智能、软件开发、工控自动化、工厂数字化及智能化等领域,希望和大家共同进步! 606

飞行控制PID算法——无人机飞控

转载文章 大疆M300RTK是把PID写死了. 对于精准降落可以通过视频流中心点跟飞机当前位置作对比,设置PID控制飞机的x,y,yaw速度.

绑个蝴蝶结的博客 2340

人工智能大模型原理与应用实战:AI模型转换为API的步骤和方法

传统的开发模式下,构建复杂的软件系统是非常费时费力的,而通过云计算、微服务等技术手段可以实现快速部署、弹性扩展的能力。在这种背景下,越来越多的公司将重点转移到研发人员的产品思维上,希望能够将自己的AI模型转换为一个可供他人调用的API接口。但是对于许多从事AI领域的研发人员来说,如何将自己的AI模型转换为API是一个比较棘手的问题。在这篇文章中,作者将从AI模型转换为API的过程分为以下几个步骤:AI模型准备阶段——模型选择、数据准备、模型训练。

AI天才研究院 2598

【发疯毕设日志day7】hagrid_dataset_512数据集作者论文原文逐句翻译——大疆tello手势识别起飞——更换成手势数据集hagrid_dataset_512

海格数据集翻译——手势在人类交流中发挥着至关重要的作用。手势可以在情感上强化语句,甚至能完全替代语句。由于人们在现实生活中普遍使用手势,因此在汽车领域[27]、[26]、家庭自动化系统[3]、多媒体应用、各种视频/流媒体平台(Zoom、Skype、Discord、Jazz 等)以及其他领域[10]、[5],构建 HGR 系统可以改善用户体验并加快流程。此外,该系统还可以成为虚拟助手或服务的一部分,为听力和语言障碍的手语用户提供服务[9], [24]。

pythonAk47vt的博客 1400

KEPServerEX物联网网关(IoT Gateway)REST客户端代理(非原创)

(中文版)资料来源于【OPC-KEPServerEX学习KEPWare交流】905485143群的【455196383】【零下一度】 一。KEPServerEX物联网网关REST客户端代理演示 在KSE中,首先构建一个带有通道/设备/标签的模拟器系统。 例如,下面是三个随机项目。 直接到IoT网关插件,添加新代理。 从类型列表中选择REST Client。 终结点...

-雲飛兄-博客 5805

以太网MII、RMII、GMII、RGMII(三)

RMII接口收发的数据位宽为2bit,因此管脚数目大为减少,在高密端口PHY中应用较多,但是由于其是MAC和PHY共用一个参考时钟,接口之间的距离不能太远;一般的GMII接口都有两个发送参考时钟:TX_CLK和GTX_CLK,两者的方向是不一样的,前者有PHY提供(同MII),后者由MAC或外部参考时钟源提供,绝大多数GMII接口都是兼容MII接口的,在用作MII模式时,使用TX_CLK和8根数据线中的4根。MII接口中的接收时钟和发送时钟是分开的,而且都是由PHY芯片提供给MAC芯片的。

qq_42357877的博客 2330

大疆M300MSDK V4虚拟摇杆控制

Android通过大疆msdkV4版本虚拟摇杆控制无人机飞行

bxfx111的专栏 1704

【0000】PostgreSQL V17.4 内核源码剖析专栏(2017 ~ 2025.11.28 更新)

本专栏将会持续更新,直到将PostgreSQL V13.2源码涉及的所有原理、技术剖析完成为止。每一篇文章都是经过多次的源码阅读 + 调试,得以验证之后才梳理成文章形式。最终该专栏的文章数量应该在一万篇或以下,这也是文章序号从【0000】开始的缘故。通过本专栏的学习,能够让你掌握PostgreSQL数据库中的每个技术背后,底层的实现原理。

Postgres 数据库内核开发工程师 1万+

大疆的MSDK常用的函数和接口的简要介绍

setVirtualStickModeEnabled(): 启用/禁用虚拟摇杆模式。waypointMissionOperator(): 创建航点任务操作器。setCameraMode(): 设置相机模式(如照片模式、视频模式)。flyToLocation(): 飞往指定的经纬度坐标。downloadFile(): 下载无人机上的媒体文件。setControlMode(): 设置遥控器控制模式。listMedia(): 列出无人机上的媒体文件列表。deleteFile(): 删除无人机上的媒体文件。

weixin_51695744的博客 2183

V90伺服 EPOS模式下回原(详细配置+SCL源代码)

/ 输出上限 100.0%rSetPoint : Real;// 设置目标值工程量。// 通道转换参考值。Td : Real;

RXXW_Dor的博客 2662

VC中sqlite的使用

在VC中对sqlite的使用,实现数据库大批数据的快速插入,读取数据库中的数据在ListCtrl中显示

【亲测免费】 控制DJI Tello无人机的手势识别项目教程

控制DJI Tello无人机的手势识别项目教程 项目介绍 tello-gesture-control 是一个开源项目,旨在通过手势识别技术控制DJI Tello无人机。该项目利用无人机上的摄像头捕捉视频流,并通过手势识别算法解析用户的手势,从而实现对无人机的控制。无需任何额外的手套或设备,只需使用无人机上的摄像头或智能手机、笔记本电脑的摄像头即可。 项目快速启动 安装依赖 首先,克隆项目仓库并安装...

gitblog_00437的博客 845

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

python实现大疆Tello无人机控制平台并实现语音控制/手势控制/人脸跟踪/绿球跟踪/拍照录像

Tello智能信息处理平台介绍控制键盘控制语音控制视觉功能人脸跟踪绿球跟踪手势控制体态控制拍照录像结语 介绍 本项目是我的一个课程设计。本来打算做大型四旋翼无人机的控制,后来老师给了两个Tello无人机(分别是带拓展板和不带拓展板的),就转到了做Tello的控制。项目的GUI界面和后台逻辑以及功能整合、整体优化调试由我完成,其他队员负责各视觉功能子模块的实现和调试。 源码及项目详细介绍请看GitHub仓库:Tello智能信息处理平台 此平台使用python语言开发,可用于控制大疆公司的Tello系列无人机,

云逸的博客 1万+

霍尼韦尔SoftMaster使用说明

霍尼韦尔SoftMaster使用说明

RU DOS版、EFI版32bit/64bit BIOS常用工具

DOS版、EFI版的RU工具,可用来查看IO、MEM、PCI、SMBIOS等资源。亲测在EFI SHELL下可用。

使用Tello进行姿势控制(python版本)

Tello理论上可以进行任何语言的开发,使用python比较简单,所以我就使用openpose和tello结合,进行手势控制。 GitHub地址如下:https://github.com/RobertGCNiu/UAV-Gesture-Control_Python Tello的教育版已经发布,可以通过AP模式,实现一台电脑连解多个Tello,大疆没有给出控制上限,工作人员说10台一下会比较稳定...

qq_33788464的博客 1万+

Tello无人机版之使用Scratch2和ROS进行机器人图形化编程学习

预备基础:使用Scratch2和ROS进行机器人图形化编程学习 https://blog.youkuaiyun.com/ZhangRelay/article/details/78857311 tello scratch官方版教程,参考dji论坛: Tello特洛无人机Scratch编程入门::bbs.dji.com/thread-167007-1-1.html 但是没有给出Linux(Ubuntu)等...

zhangrelay的专栏 7705

Tello:无人机新姿势识别(小创实验)

基于github的DJI-SDK ```python def is_arms_V_down(self, points): """ Determine if the person moves his arm flat like: | \/| \ / \ :pa...

qq_44028021的博客 2087

大疆tello的pc端控制方法(代码)

1、将pc的wifi连接tello。 2、使用udp方式。(IdUDPClient 组件) 3、端口号:8889。 4、ip地址:192.168.10.1(pc的ip地址:192.168.10.2)。 5、打开upd。 6、发送“command”命令,然后发送“其他”命令。 具体命令参考 IdUDPClient1.Host:='192.168.10.1'; ...

Winfredzhang的博客 1万+
上一篇: 【发疯毕设日志day4】基于大疆tello,实现工地安全检测
下一篇: 【发疯毕设日志day5(下)】大疆tello火影手势结印起飞数据采集代码逐句分析
叫我Python小朋友
博客等级 码龄6年 128粉丝 24原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值