


基于无线传感器网络的智能交通系统多媒体数据融合方法
1 引言
城市交通智能感知是交通信息采集、科学交通管理和合理规划的基础[9, 11, 16, 19]。
它可以定义为信息感知主体(包括城市交通管理者、决策者以及具备信息采集能力的人造系统)根据需求,全天候、大规模、网络化地对交通事务的外部表征和内部关联进行信息获取的过程[14]。其核心技术包括交通信息采集、信息传输和感知数据处理分析[7, 10, 17]。实现交通信息感知的关键在于建立一套可靠的城市交通传感器网络,全面、准确、高效地覆盖被感知对象并获取城市交通系统中的各类信息[2, 3, 5, 20, 23]。城市交通系统是城市发展的基础,是保障社会生产和人民生活健康有序发展的重要支撑,也是国民经济发展的命脉。无论城市规模大小,建立更高效、便捷和安全的交通系统已成为各类城市发展的迫切需要[4, 6, 8]。城市交通系统是一个规模大、组件多、状态多变的复杂系统。从系统空间来看,城市交通系统可分为市内交通和城际交通;从系统功能来看,可分为基础设施和车辆;从空间角度来看,可分为固定设施和移动设备;从系统特征来看,可分为道路交通系统和轨道交通系统[3, 7, 10,17]。随着城市交通系统规模的逐步扩大,资源消耗加剧、城市交通拥堵严重以及交通污染增加等问题日益突出[23]。交通管理技术落后、交通供需矛盾加剧以及综合城市交通系统不完善等问题,已严重影响各国特别是发展中国家的社会经济发展和城市化进程[1, 13, 18]。为了从根本上解决上述问题,保障城市交通的可持续发展,有必要建立高效的城市交通智能管理系统,并全方位掌握当前交通运行状态,从而实施科学管理和合理规划。城市交通智能管理系统的基础是用于信息采集、传输和处理的交通智能感知与传感器网络[2, 5, 12, 20]。本文针对构建高效可靠的城市交通智能感知系统及其传感器网络,结合城市交通监测与管理的实际需求,研究感知及传感器网络建设过程中的关键问题,通过理论研究与实际应用发展相结合的方式获取城市交通信息,并探讨相关领域。
2 无线传感器网络
近年来,无线传感器网络技术得到了广泛应用。由于其布局简单、组网灵活、尺寸小等特点,受到了极大的关注。
感知领域已得到发展。在无线传感器网络中,所有节点通过无线方式连接,采用Zigbee等不同的通信协议。系统中的每个传感器都具有无线通信功能。根据节点的范围,将节点划分为不同的子网[15]。子网内的节点通过自主学习或预定义方式进行组织。位于子网上方的汇聚节点负责管理该子网内的所有传感器节点,并实现相邻子网间的通信。以用于交通流检测的无线传感器网络为例,在每条道路上安装用于交通流检测的无线地磁传感器,并每隔一定距离设置一个汇聚节点,用以收集该路段内所有传感器的信息,并将其发送到下一个预设的汇聚节点,该节点位于系统终端。该汇聚节点负责将整个系统的所有信息传输至信息中心。
由于无线通信所使用的电磁波暴露在空气中,比有线通信更容易受到人为干扰和攻击,导致通信连接不稳定[6, 21, 22, 24]。并且环境中存在大量无线电干扰,这对传感器网络的通信可靠性有一定影响。在带宽方面,由于节点的通信连接相对静态,可以采用IEEE的无线局域网标准,从而降低系统设计的复杂性,并便于采购成熟的设备进行安装。然而,尽管已有超过600 Mbps的无线局域网测试设备,目前最稳定的仍是基于802.11g通信标准[4]。其标准带宽为54 Mbps。与有线局域网相比,无线网络的带宽较小。在存在大量视频监控需求的情况下,无线网络的带宽将成为系统发展的主要制约因素。此外,无线系统的能量供应一直是一个尚未解决的问题,因此无线传感器网络的系统寿命低于其他架构。
3 车辆识别过程中的数据模型
在多传感器自动车辆识别系统中,各节点采集的信号具有强相关性。由于实验路段为单车道,通过该路段的车辆将依次经过A和B两个节点。因此,A和B节点采集的数据之间存在一定的时空相关性,可用于增强和融合信号。通过对数据融合结果的处理,获得准确的车辆波形,以纠正识别误差。图1是用于交通感知的传感器网络的基本结构。
3.1 数据分割与选择
传感器B位于入口段与传感器A出口之间的传感器网络距离设为d = 202米。假设道路上车辆的最高速度为vmax= 80千米/小时,则车辆通过整个路段的最短时间将为Δt ≈9秒,因此两个节点之间的时间同步精度达到毫秒级,这对于传感器网络而言非常容易实现。节点记录系统时间,每个数据点的时间可表示为tsn;k ; k ≥0No和tn p;l kðÞ; l =1; 2; :::; 100; k ≥0 No。
分别为,其中n表示节点编号,l表示数据采样时间偏移。系统时间与数据点时间之间的关系可以表示为:
$$
tsn;k ≤tpn;1 ð kÞ< tpn;2 ð kÞ< ⋯< tpn;100 ð kÞ≤tsn;kþ1 \quad (1)
$$
节点n采集的磁场幅度数据En表示为:
$$
En ¼~δ tpn;l ð kÞ; l ¼ 1; 2;:::100; k ≥0 n o \quad (2)
$$
在获取磁场幅值数据后,需要进行车辆分割,即通过特定算法从传感器采集的数据中分割出每辆车的波形。当车辆进入时,波形与基线 α之间会出现显著偏移,而在车辆离开后,波形会与 α发生重叠。因此,我们选择双阈值方法来提取波形数据。
用于提取车辆波形的双阈值方法是一种非常成熟的方法,此处不再赘述,具体实现过程可参考相关文献。对于任意车辆v,其特征波形ENv可以表示为:
$$
En v ¼ ~δ tn p;l ð kÞ; tnv;in ≤tn p;l ð kÞ< tnv;out n o \quad (3)
$$
st
$$
tnv;in ¼ tn p;l ð kÞ \quad (4)
$$
$$
tnv;out ¼ tn p;l k þΔ ð Þ \quad (5)
$$
$$
En v ∈E n \quad (6)
$$

k ≥0 (7)
Δ≥0 (8)
tnv;in是车辆特征波形开始的时间,tnv;out是车辆特征波形结束的时间。即使在同一辆车上,由于通过不同传感器时速度不同,波形也会有所差异。为了后续的数据分析,需要对签名波形进行归一化处理。在时间间隔Td内,基于时间td;max = max t n v;out− n v;in t(即车辆通过传感器网络中所有节点所需的最长时间)对其他车辆的特征波形进行插值,计算效率提高3倍。采用分段Hermite插值方法。处理完成后,所有车辆在Td内的波形‖Ev‖在笛卡尔坐标系的X轴上保持一致。
$$
‖Ev‖ ¼ td;max \quad (9)
$$
对于地磁车辆检测系统中的节点,其测量结果存在系统误差和随机误差。我们将实际输出与实际结果之间的关系表示为:
$$
~δn tpn;l ð kÞ ¼~δn tpn;l ð kÞ þ τn þ ωn \quad (10)
$$
其中τn表示节点n的系统误差,ωn表示第n个点的环境噪声。通过分析磁场环境的噪声可知,白高斯噪声叠加在车辆特征波形上。每个存储过程产生的误差 τn是一个离散独立同分布随机变量,其均值为零,方差为有限值。因此,当Td足够大(此时有足够多样本)时,存在
$$
1 N ∑ N n¼1 τn≈0 \quad (11)
$$
根据大数定律,经过多个样本的同时处理、滤波和融合过程,数据误差将被修正。
3.2 数据融合过程
基于无线传感器网络在智能交通系统中的应用,本文研究了多源交通信息的数据融合,并提出了一种动态融合方案。该方案适应交通出行的时空分布特性需求,依据节点可信度评估聚类的数据融合算法,以降低融合节点的能耗并提高感知数据的真实性。图2展示了数据融合方案。
在采样轮 ti 中,成员节点 Ai(车辆或路侧设施)向簇头发送响应消息 REPi。消息模型的形式化描述如下:
$$
mi = MSG REP‖Dτ‖SNA‖数据‖位置‖Sensid‖令牌 \quad (12)
$$
- Dτ :节点Ai感知的数据类型的前导码,用于推导实际源数据,与其他数据包的前导码不同。
- SNA :传感器节点Ai的身份。
- 数据 = E ~d sens Ai;K;BS,其中KAi;BS是用于保护Ai与BS之间数据隐私的对称密钥;dsens是Ai感知的实际源数据,包含数据值的支持度。
- Pos :交通网格坐标(x, y),描述消息源节点所在的地理位置,用于目标定位。
- Sensid :当前数据包的标识符,同一传感器节点发送的不同消息其Sensid不同。sensid= F(sensid′) mod M,表达式中的函数F为单调递增函数,sensid′为前一个数据包标识符。
- Token :消息认证域,Token = SIG(Dτ‖SNA‖data‖Pos‖sensid; KAi_TP)。其中,SIG为节点Ai的数字签名,KAi_TP是用于Ai认证的私钥,由网络层认证中心分发。
在时间间隔Δt内,所有感知数据都从采集位置被转发。在智能交通环境中,传感器节点可以同时获取多种数据(如气流、温度、湿度等)。为了识别不同属性的数据,当源节点形成前导码时,会在采集到的不同属性数据中插入不同的分隔符,以区分数据的不同属性和节点类型。数据包中的前导码区域值Dt用于替代实际数据进行数据融合。随后,簇头节点将相同属性的数据包分组,生成一条新消息。此外,由于距离关系,簇区域内的成员往往相互重叠。位置区域Pos的值表示在交通网络中以(x,y)为中心、半径为R的感知范围,在该范围内其他节点可能获取到相同的数据。
因此,引入Dt和Pos参数可避免相同数据在多个组中重复融合,从而形成非冗余的数据集。假设一组聚合数据集由l条不同消息组成。簇头Ahead融合这l条消息的数据和位置字段值,生成一条新消息maggr并将其传输至基站。该消息模型形式化如下:
$$
maggr = MSG REPBS‖SNhead‖dataaggr Posaggr‖timestamp‖Token′‖IdList \quad (13)
$$
- SNhead :簇头Ahead的身份
- dataaggr = ∑ l i=1 mi⋅data (14)
- 位置aggr = 1/ω ∑ (l / ωi) i⋅ 1/ω ∑ (l / ωi) i⋅ i1⁄4m位置:x; i1⁄4m位置:y, ωi是 Dτ‐域数据长度的 mil消息, ω = ∑ ωi.i=1
- 时间戳stamp :按精确时间stamp和位置aggr对融合数据进行分类。
- 认证标记Token′ :证书标记,Token′ = SIG(SNhead‖数据aggr‖位置aggr‖时间stamp‖消息源列表, K_Ahead_TP),K_Ahead_TP是用于认证的私钥Ahead。
- IdList :在原始数据聚合过程中遍历的消息源顺序。IdList = E(SNhead‖SNA1⋯‖SN Ai⋯‖SNAn, KAhead, BS),KAhead, BS是用于保护 Ahead 与 BS 之间数据隐私的对称密钥。
4 性能分析
以下通过NS2仿真实验对所提出的数据融合方案与LEACH协议及文献[14]协议的性能进行比较。设置一个500×100米的监测区域,在该区域内通过聚类算法形成一个中心节点和若干簇。每个簇包含一个融合节点和25个簇成员,其中中心节点和融合节点位置固定,其余节点随机分布。每个节点的通信半径为10米,节点间的传输速率为0.5 Mbps。普通节点初始能量为1 J,中心节点和融合节点为10 J,数据包最大值为256 B。每次仿真的持续时间为600 S。
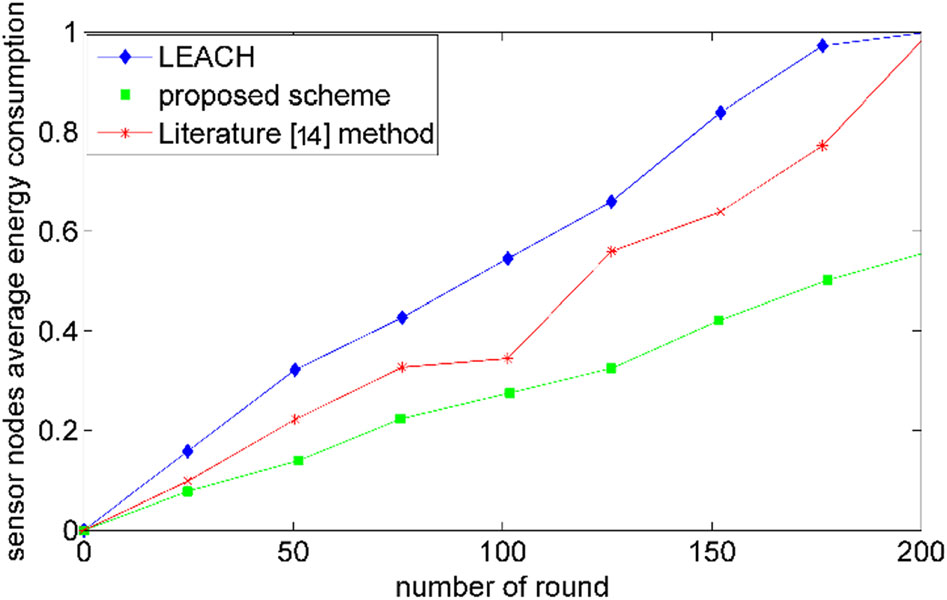
从图3可以看出,对于LEACH协议,在第110轮实验时,除融合节点外的普通节点平均能耗已达0.7 J,而本文提出的方案仅为0.3 J。当实验进行到第180轮时,LEACH网络已接近瘫痪,而本文方案仍保持在0.6 J左右。由于簇头和基站均为固定的路侧设施,其能耗影响远小于普通节点。
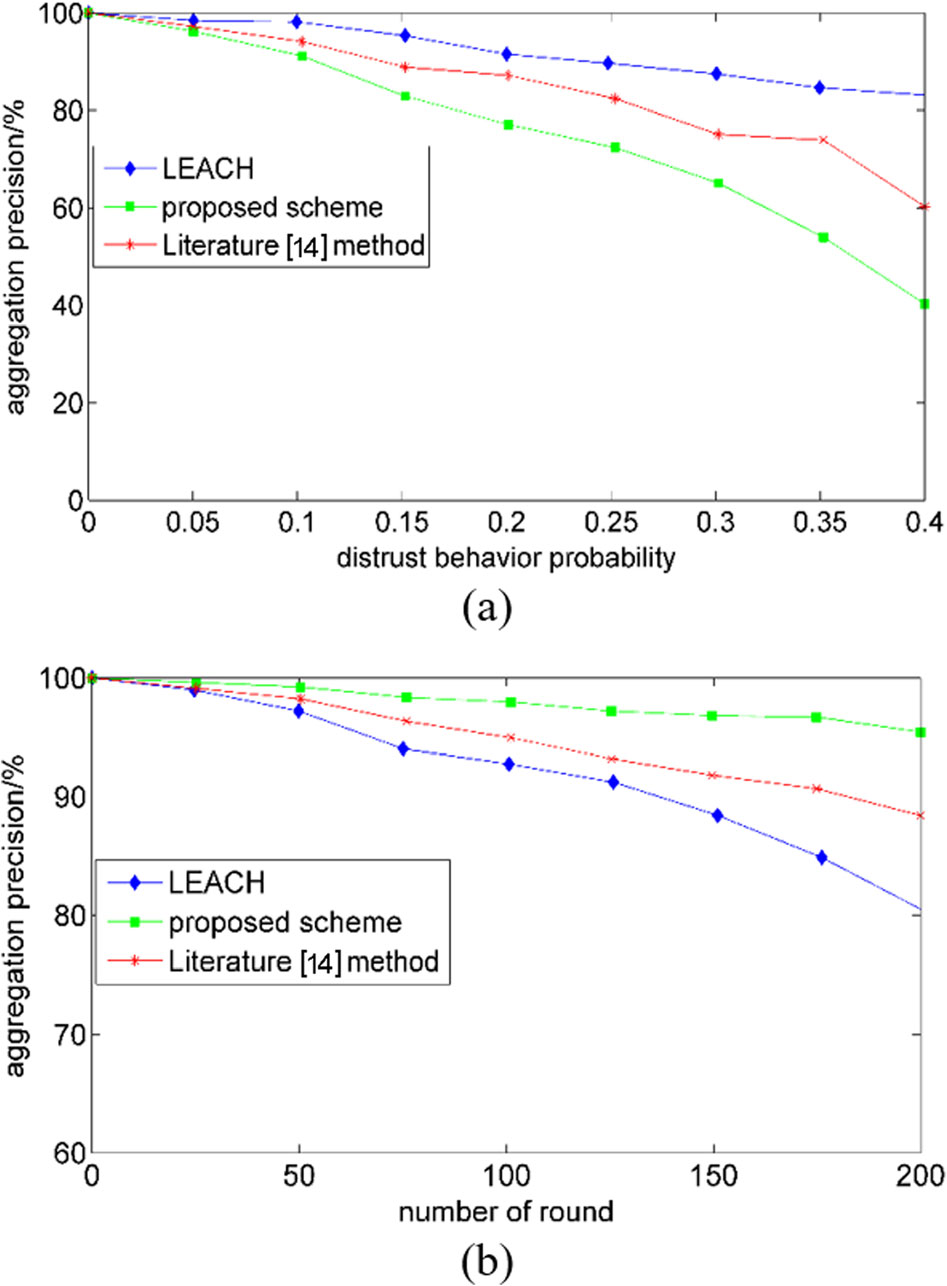
从图4a可以看出,由于LEACH协议未考虑网络内部攻击问题,在网络中相同攻击行为下,本文提出的方案利用前导码和完整性验证方法,相较于LEACH协议和文献[14]方法,该协议的融合精度要高得多。当实验进行到200轮次时,LEACH协议的融合精度已下降至85%以下,而本文提出的方案仍保持在95%以上。图4b显示了随着源节点不可信行为概率增加,两种方案融合精度的对比情况。融合精度会受到错误数据和传感器误差的影响,其中不可信行为是指源节点发送的数据值与真实值不符。LEACH协议和文献[14]仅检查输出数据的属性,未考虑对节点自身属性的可靠性评估,而本文提出的方案通过对源节点信誉进行评估,实现可靠性重分配的数据融合,即使网络中错误传感器数量增加,仍能保持较高的融合精度。例如,当不信任概率为40%时,本文提出方案的精度为83%,而LEACH协议仅为41%。这表明本文提出的方案在数据融合过程中具有更强的鲁棒性。
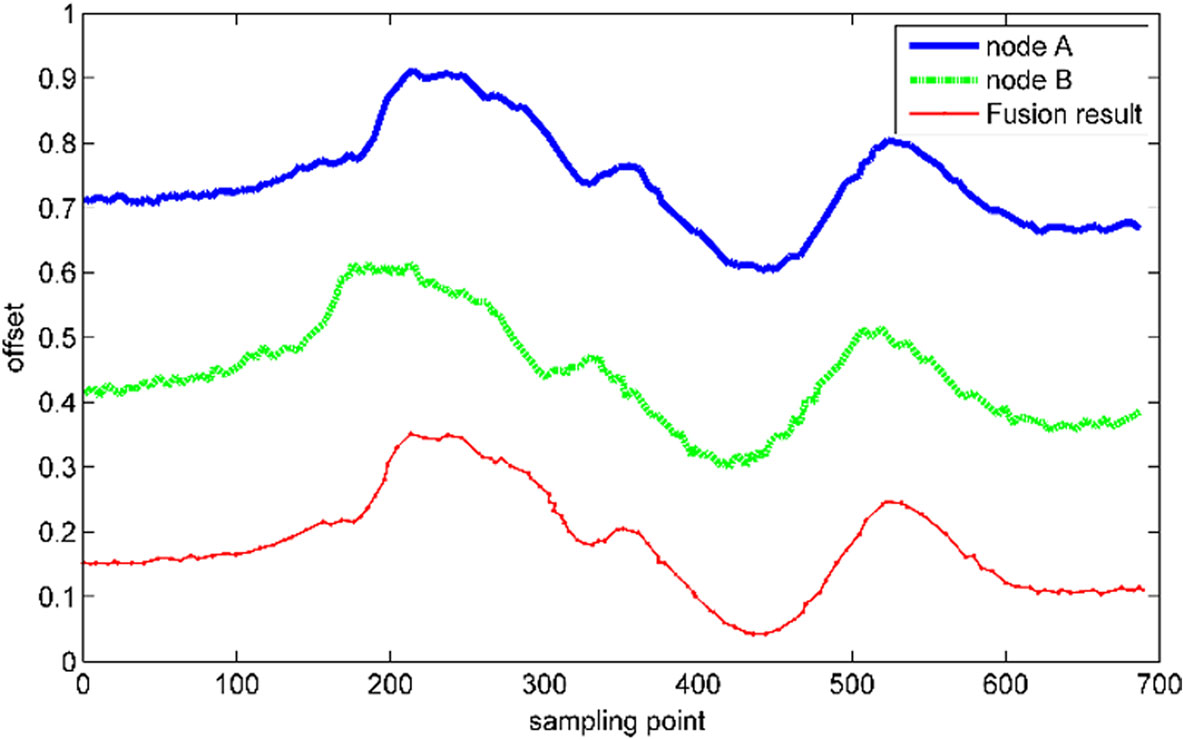
以下是基于一对车辆特征波形及其融合波形的融合操作结果。图5为车辆在A和B两个节点处的特征信号及融合结果。
在图5中,第一条和第二条曲线分别表示节点A和节点B检测到的同一车辆的特征信号。从图中可以看出,在车辆特征相关匹配过程中,所有车辆特征信号均已归一化,因此节点A和节点B采集的波形长度相等。然而,由于速度不同以及环境干扰,两条波形存在一定偏移。节点B采集的特征信号中第一个峰值的位置早于节点A采集的信号,但经过插值后,最后一个峰值的位置基本重合。同时,由于节点B受到较强的干扰,其波形毛刺更为明显。采用上述车辆特征信号的最大似然估计方法进行数据融合,并以节点A的波形作为参考信号,得到最终的车辆特征波形曲线,即最下方的曲线。可以看出,融合结果较好地保留了车辆特征信号的部分细节,同时比原始信号更平滑,且通过融合算法滤除了干扰。
模型样本库的建立是车辆分类过程中的关键部分。无论采用何种技术手段,建立适当的模型样本库将决定车辆分类系统的精度。目前,除了电子标签技术提供直接的车辆信息外,其余的技术需要利用模式识别,根据车辆特征对样本库进行分类和匹配。因此,用于样本库分类训练的基础数据在整个车辆识别系统中起着重要作用。样本库过小会导致分类精度降低,而样本库过大则会造成计算、存储和人力的浪费。因此,本文通过实例验证来确定样本分类库的合理规模。由于车辆分类的本质是模式识别过程,故选择较为直观的基于决策树的车辆分类方法进行验证。决策树是一种有效的机器分类算法,采用二叉树来表示处理逻辑。决策节点、分支和叶节点共同构成决策树。根节点位于决策树的上层,每个分支将形成一个决策节点或一个叶节点。
5 结论
对现有系统的分析表明,车辆识别过程中的错误主要出现在以下两种情况:当交通流状态为畅通时,系统会将一辆大型车辆识别为多辆小型汽车;当交通流状态为拥堵时,除了将大型车辆识别为小型汽车外,还会将两辆间距较近的小型车辆识别为一辆大型车辆。针对上述问题,当前的研究尚未提出较好的解决方案。其主要原因是目前研究所采用的地磁传感器为单点测量系统,仅能反映传感器安装位置处的点信息。由于无线地磁传感器是一种非常适合构建传感器网络的设备,因此通过挖掘多个传感器之间的时空关系,可以获得更精确的车辆识别数据。已有研究利用这种相关性对车辆进行重新识别,以获取特定路段的平均行程时间,但并未提出具体的车辆分类方法。一些研究尝试探索传感器网络中各节点间检测到的车辆特征信号的时空关系,尽管仿真结果并不理想,但仍提出了一种可供参考的研究思路。
无线传感器网络中的安全数据融合已受到国内外研究人员的广泛关注。如何在数据融合过程中平衡安全性与实用性,已成为该领域的关键问题。本文针对智能交通系统传感器网络中多源交通信息的融合与管理,提出了一种基于可信度的安全数据融合方案。该方案结合当前智能交通感知层的主网络结构及交通信息的时空特征,在消息格式中增加相应的数据字段,并通过前导码、消息认证等参数,确保源节点数据包的合理有效融合与传输。
 768


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


