


消费级技术中的摄像头和手机已经导致了性价比急剧下降
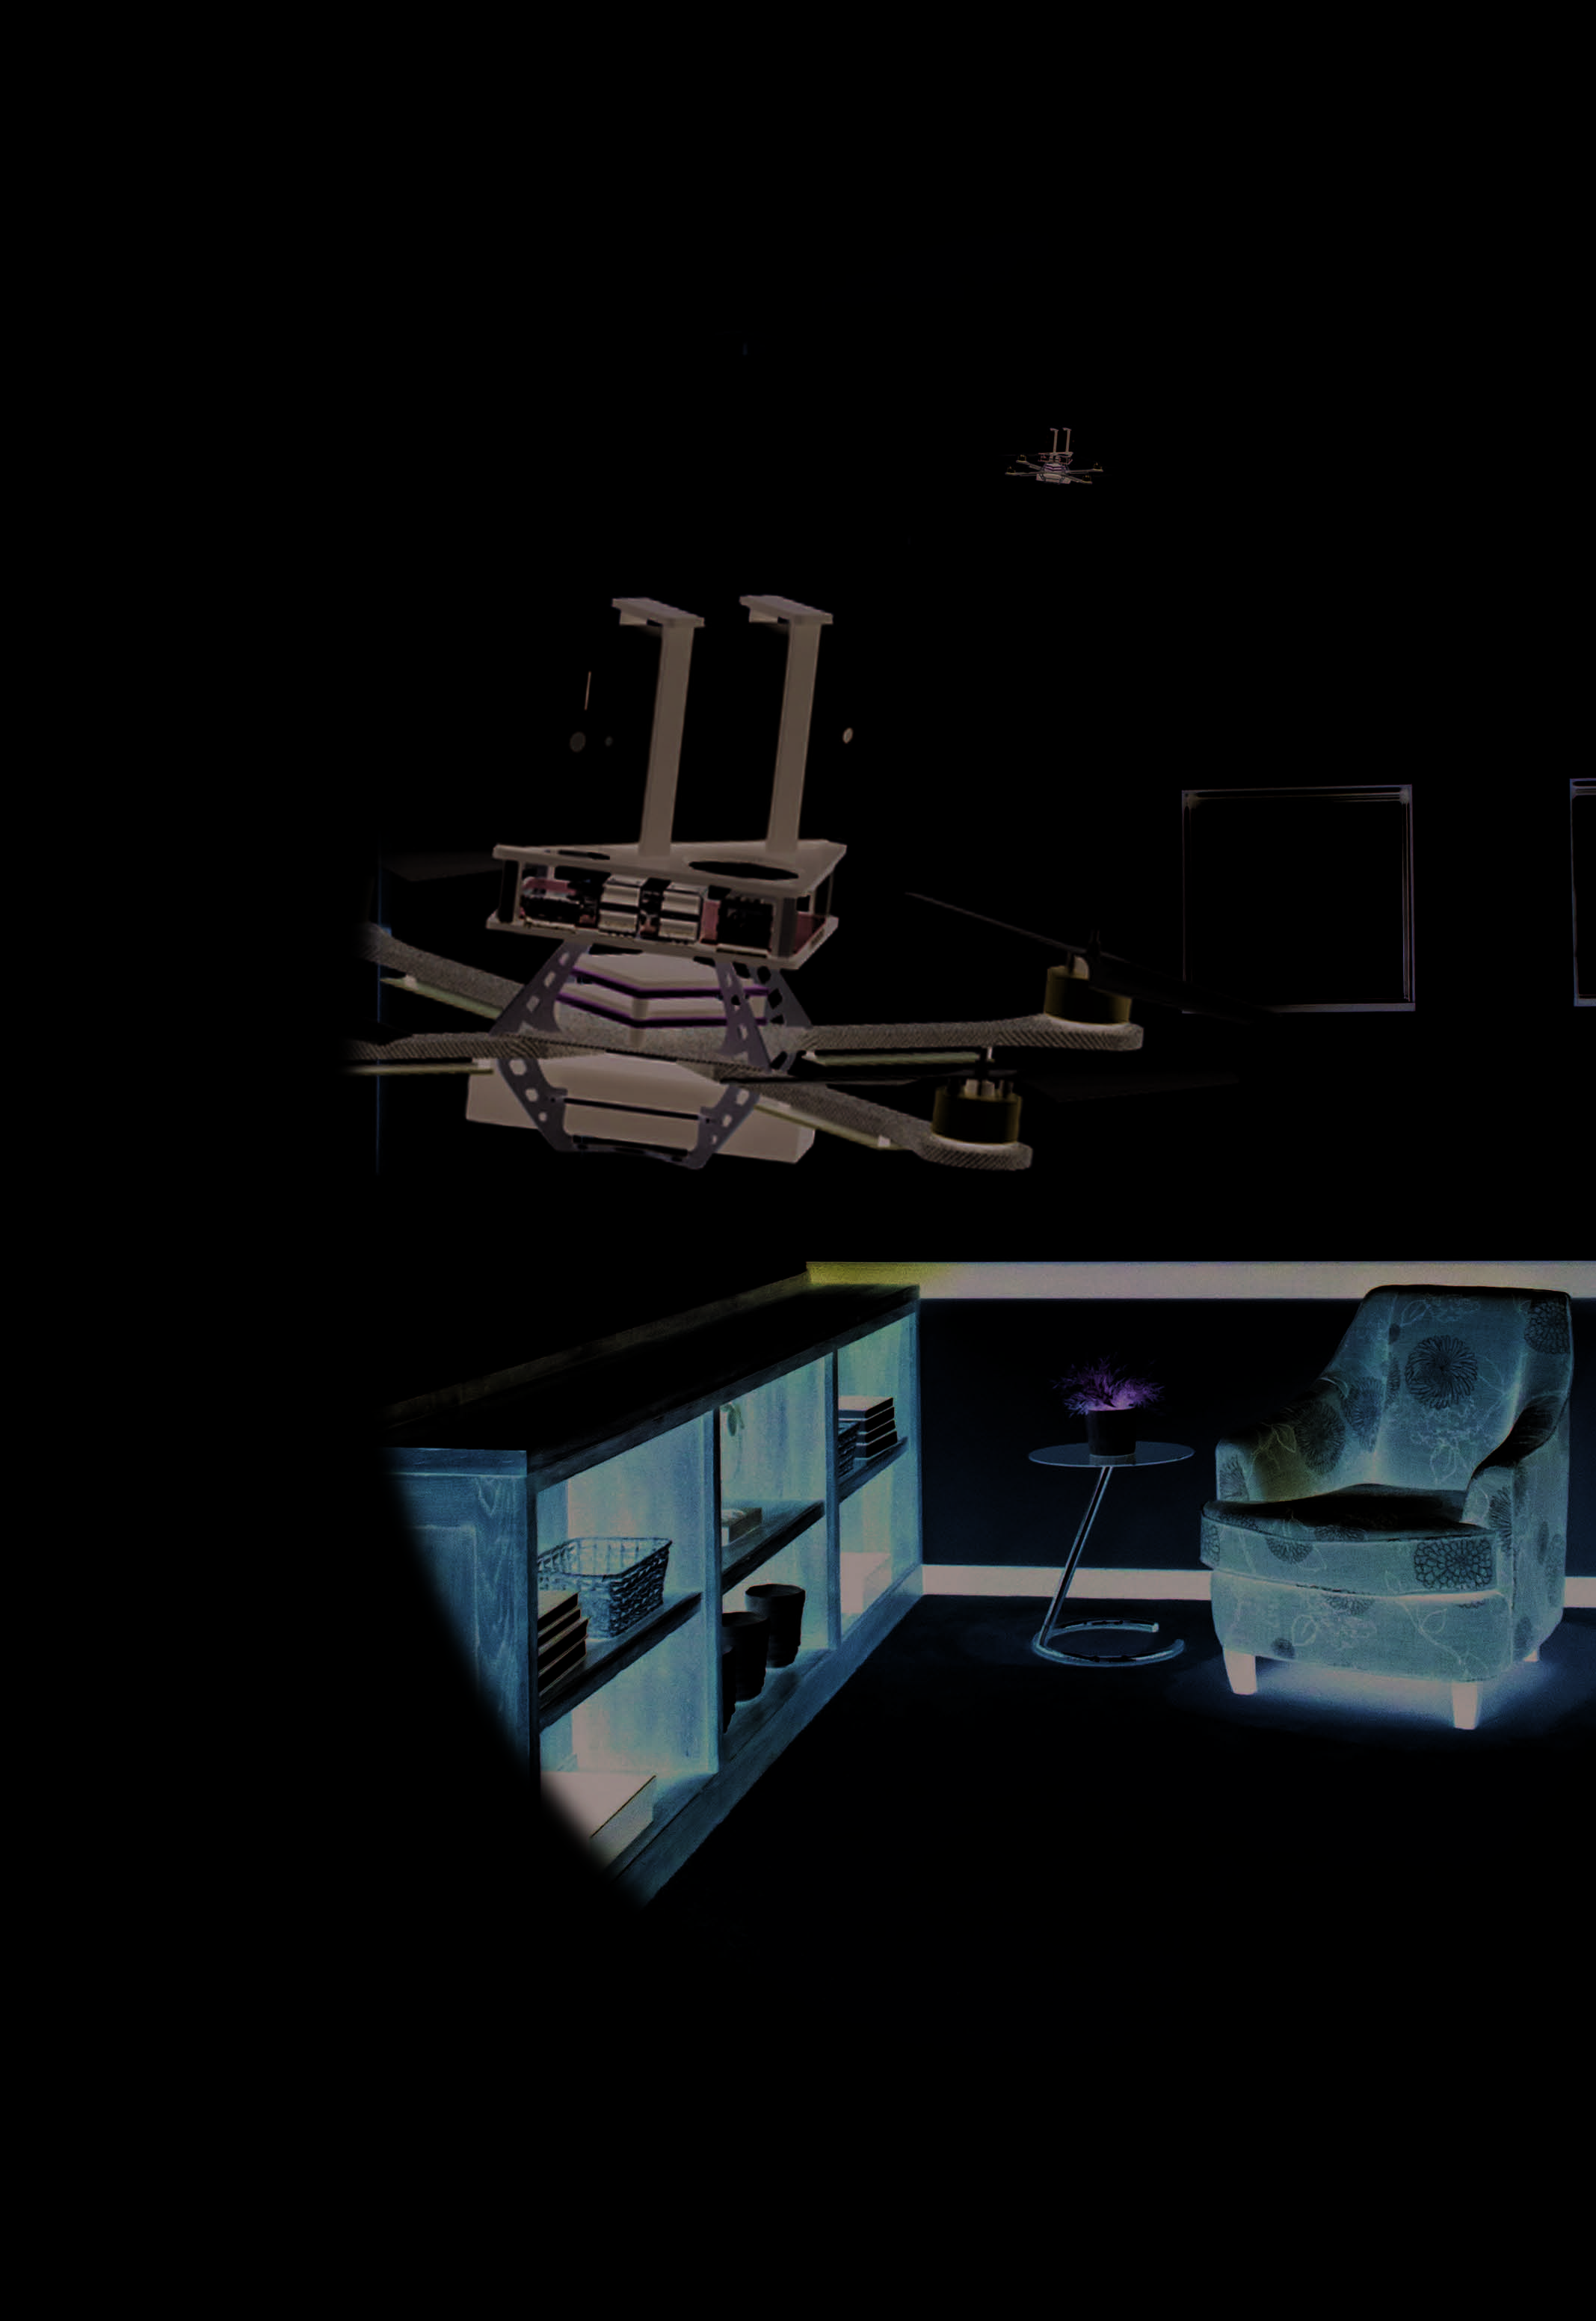
在过去十年中自动地。我们正在看到在ro中类似的趨勢 利用此技术的机器人。最近发展趋势是谷歌、苹果和高通等公司对配备摄像头和惯性测量单元(IMU)等传感器的高端通信设备产生兴趣 配备了诸如摄像头和惯性测量单元(IMU)之类的传感器并且具有强大的计算能力‐ 谷歌,例如,正在开发一款定制手机,配备有常规和深度相机。本文探讨了文章探讨了快速集成廉价的常规‐sumer‐grade electronics with the off‐the‐shelf robotics technology for 家庭和办公室的自动化。我们简要说明标准硬件平台(机器人、处理器和智能手机)(robots, processors, and smartphones) 如何通过简单的软件进行集成 用于构建自主四轴飞行器的建筑 能够导航和建图未知的室内环境。我们展示了如何四旋翼飞行器可以被稳定并控制以实现自主飞行和生成用于探索的三维(3D)地图并利用该应用对室内建筑进行建图智能家庭、搜救和建筑领域。这为任何消费者提供了可能使用市面上可购买的机器人平台和一部智能手机,自动创建其家庭或办公室的三维地图的过程。
飞行智能手机 Flying Smartphones
作者:朱塞佩·洛亚诺、加雷斯·克罗斯、曲超、雅什·穆尔高卡尔、乔尔·赫施和维贾伊·库马尔
消费电子产品实现的自动飞行
24 • IEEE机器人与自动化杂志 • JUNE 2015 1070‐9932/15©2015IEEE
数字对象标识符 10.1109/MRA.2014.2382792 出版日期:2015年5月11日 图片由 graphic stock授权
C
本文档由 funstory.ai 的开源 PDF 翻译库 BabelDOC v0.5.10 (http://yadt.io) 翻译,本仓库正在积极的建设当中,欢迎 star 和关注。
25
6月 2015 • Ieee机器人与自动化杂志 •
空中机器人自动化
处理器、传感器和网络基础设施的性价比在过去十年中显著下降,这催生了基于计算、感知与计算融合的新应用。最近一份通用电气报告[1]将这种融合称为工业互联网,并指出工业互联网可能带来的宏观经济效益可与20世纪末互联网革命所带来的经济生产力提升相媲美。其他人则称之为物联网,并预测其经济影响将达到数万亿美元[2]。超过75%的受访企业领导者预测这项技术将对他们的业务产生直接影响[3]。这种融合在机器人自动化方面也展现出巨大前景,机器人“强调效率、生产力、质量和可靠性,专注于在结构化环境中长期自主运行的系统”[4]。
在本文中,我们探讨了空中机器人技术领域内推动自动化发展的多种技术融合,该领域在过去十年中也取得了显著进展。处理器和传感器的性价比大幅下降,推动了微型无人驾驶飞行器(无人机)的发展,其长度介于0.1至1米之间,质量为0.1至2千克。这些低成本平台相较于用于军事应用的昂贵无人机更易于制造。据估计,“捕食者无人机”和“全球鹰无人机”的数量约为 1,000架。消费电子行业(以低成本生产数百万甚至数十亿个分量)的增长带来了用于感知和计算的低成本硬件。这些进步,结合用于构建四旋翼飞行器等机器人的开源工具[5], ,催生了创新型的低成本玩具和业余套件(例如 diydrones.org)。机器人技术和自动化的真正机遇在于利用这些工具(以及计算、感知和通信技术的融合),开发出比军用设备更经济、功能性的且鲁棒的空中机器人。它们可用于检测[6], 、与环境交互[7],[8], 、搜救[9], 、建筑[10],[11],以及家庭和办公室的建图等任务。
早期的四旋翼飞行器主要是实验性系统,但随着设计和软件工具的不断改进,其可靠性和成本效益得到了显著提升。如今,四旋翼飞行器已发展成为成熟的消费级设备。需要重申的是,这在很大程度上得益于自主导航传感器价格性能比的持续下降,这些传感器包括全球定位系统(GPS)、摄像头、惯性测量单元(IMU)以及激光扫描仪[7],[12]–[16]。在此背景下,低成本测距传感器为室内导航与建图、监控以及自主机器人等应用提供了相较于高端激光扫描仪和3D摄像头更具吸引力的替代方案。
消费级测距传感技术使得许多设备进入市场,例如微软Kinect传感器和华硕Xtion传感器(PrimeSense 2010;见图1)。传感器提供的数据丰富且成本低廉,吸引了众多来自建图、三维模型和重建领域的研究人员。华硕Xtion传感器比第一代产品重量更轻生成红色、绿色、蓝色和深度(RGB‐D)摄像头(不含外部外壳约70克)。(尽管这种特定传感器目前已无法获得,但已有其他正在开发的传感器,未来可能会上市。)它仅需标准的通用串行总线(USB)端口供电,且体积小巧。因此,此类规格的传感器在科学界受到了广泛关注,特别是在无人机[16],[17]的环境建图与监测应用中。
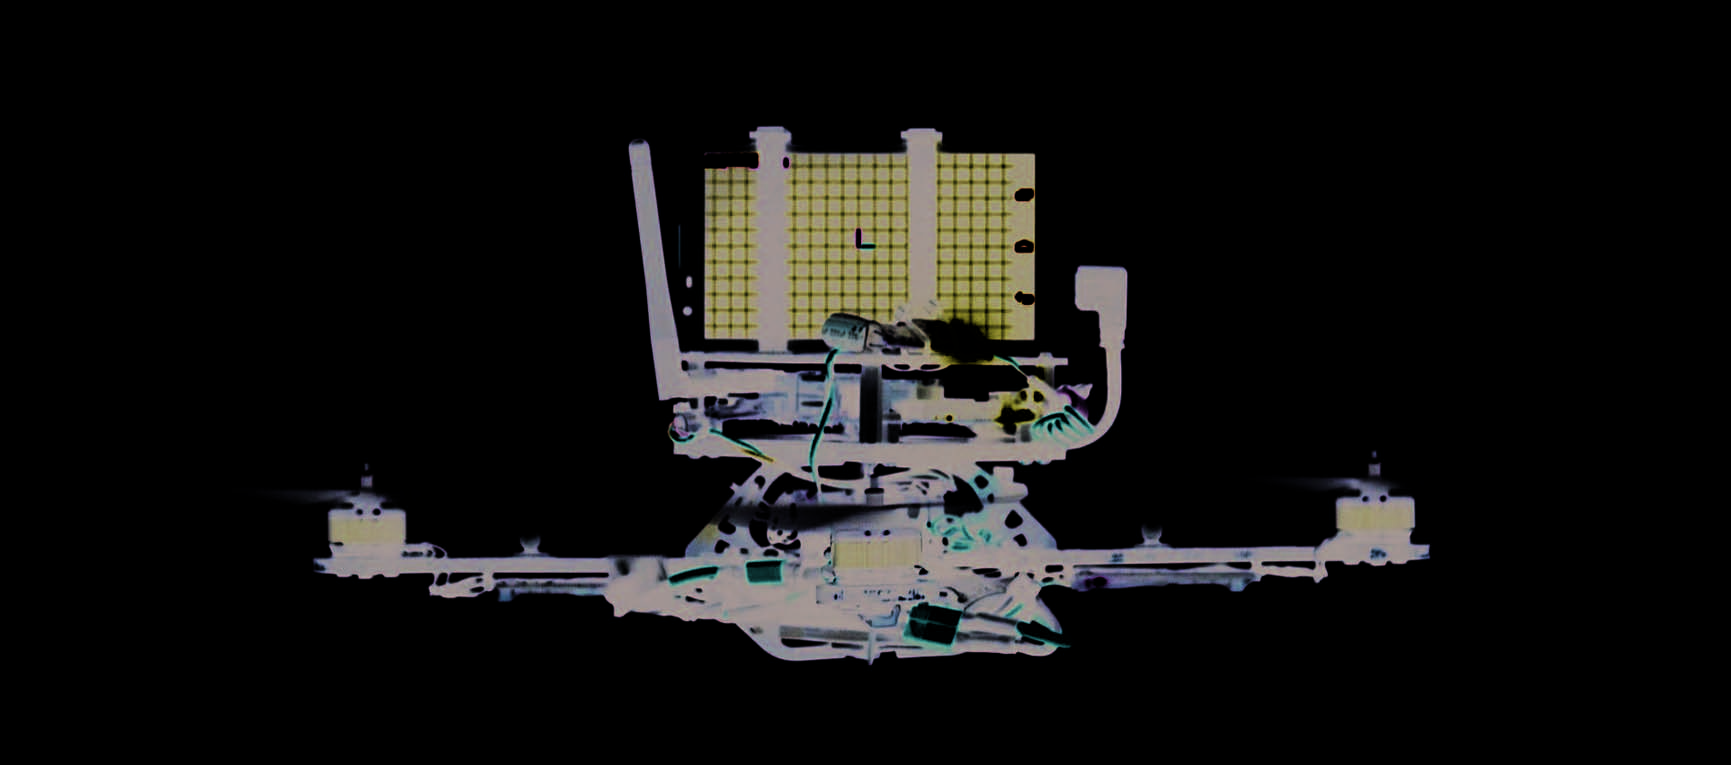
本文探讨了使用现成的四旋翼平台和商用现货 RGB‐D摄像头(见图2)的方案。目前基于RGB‐D相机的算法需要大型平台以及特定的定制化硬件处理器,而这类处理器并不普及。这些算法通常只能在笔记本电脑或台式计算机上无限制地运行[18],[19]。此外,复杂算法在研究领域的应用与普通用户在日常场景中的使用之间仍存在差距。谷歌的Project Tango通过创建一个原型[20]智能手机弥合了这些差距
RGB相机 红外相机
红外投影仪
26
• IEEE机器人与自动化杂志 • 2015年6月
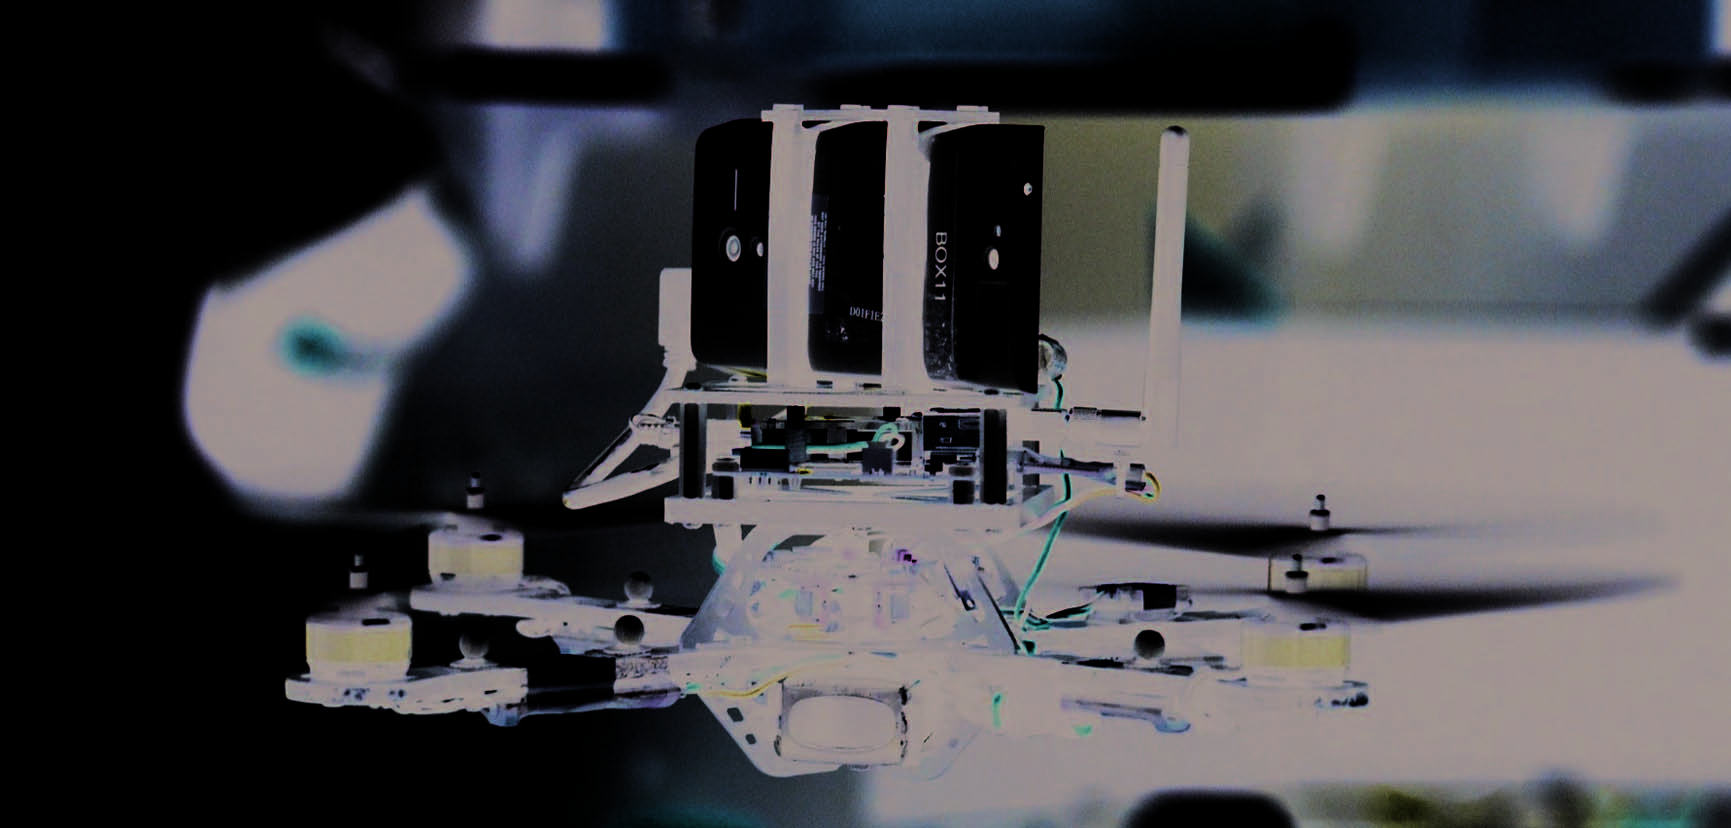
谷歌(http://www.google.com)2014年;见图3]。该智能手机配备了一个增强型RGB‐D相机,其带有视场角为170°的鱼眼镜头以及能够捕捉密集点云的深度传感器。它还集成了定制的硬件和软件,旨在利用视觉里程计和运动结构算法,在跟踪完整三维运动的同时同步创建环境地图。这些传感器使手机每秒可进行超过25万次三维测量,实时更新其位置与姿态,并将数据整合成周围空间的单一三维模型。相比之下,此前在手机摄像头平台上实现基于视觉的算法的研究主要基于标记跟踪[21]和定位算法[22]。这些算法专为增强现实应用而设计,所使用的摄像头帧率有限且视场角较小。因此,它们不适合用于机器人任务中所需的长期运行和大范围导航场景。
在本文中,提出了一种完整的建筑,代表了使用手机摄像头实现自主飞行机器人飞行的第一步
提出了一种“即插即用”式的消费产品与现成的空中机器人集成方案,可实现具备机载定位、建图和控制潜力的自主功能。因此,它代表了一类新型的经济型智能设备,有望通过提供定位、状态估计、控制和建图服务,降低家庭自动化应用的门槛。未来,终端用户或许能够利用其智能手机设备自主控制空中平台,并为其增添新功能。本工作的第一个贡献是开发了一个配备谷歌Project Tango [20]智能手机传感器和小型处理单元的四旋翼平台。第二个贡献是基于智能手机定位估计的飞行器控制。非线性控制器保证了平台的指数稳定性,使其能够跟踪三维空间轨迹。最后,手机位姿与惯性传感器测量值的融合提高了状态估计频率,从而实现了快速运动。
系统架构
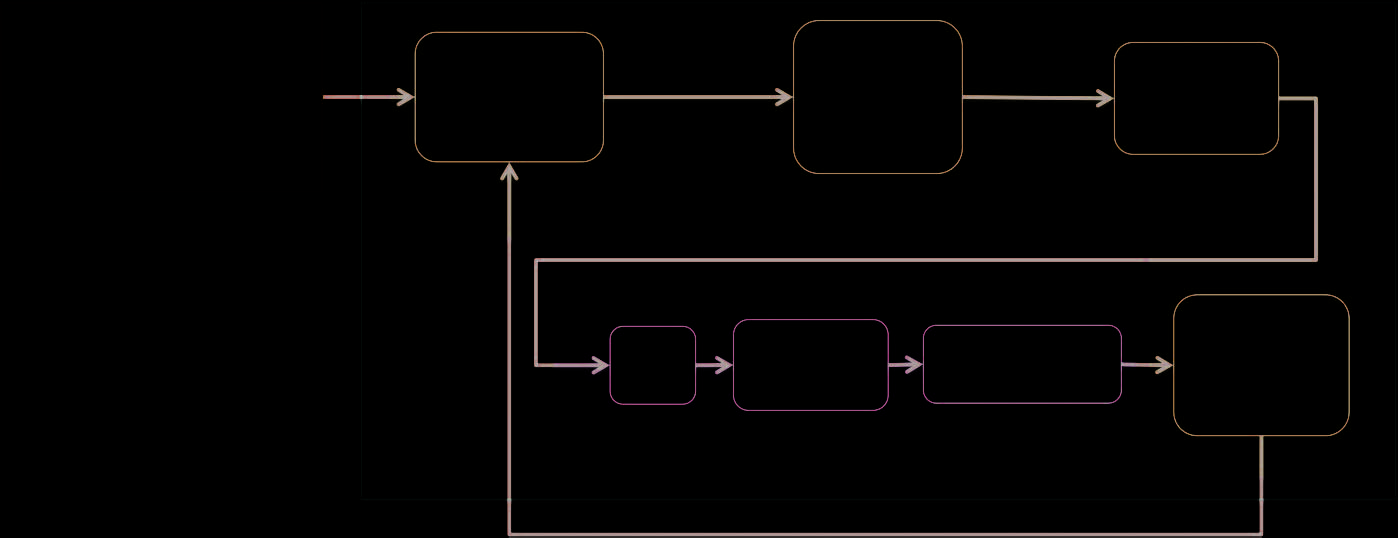
我们选择的平台是四旋翼飞行器,因其机械简单性[5]和易于控制。此外,它能够在狭窄空间中运行、在空间任意位置悬停,并可在平坦表面栖停或着陆,使其成为极具潜力的空中平台。本文介绍了所提出的软硬件架构。图4展示了该方法的示意图。
硬件架构
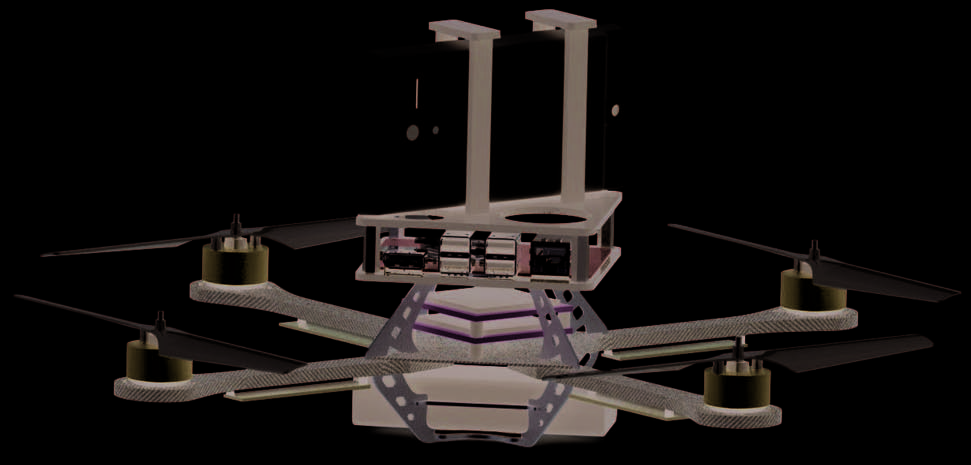
图5所示的实验平台由商用现货组件(COTS组件)构成,配备了一块包含惯性测量单元(IMU)和用户可编程ARM7微控制器的自动驾驶仪板。在板上的主计算单元是ODROID‐XU ( http://www.hardkernel.com),其搭载了1.7 GHz的三星 Exynos 5八核处理器、2 GB随机存取存储器(RAM)、16 GB嵌入式多媒体控制器(eMMC)模块以及一个802.11n Wi-Fi收发器。该配置的唯一其他附加部分是一部来自谷歌的前置式Project Tango [20]智能手机,以及一根用于ODROID与手机之间通信的USB 3.0线缆。
XU和Tango手机。该平台的总质量为900克。“软件架构”部分介绍了软件框架。需要注意的是,我们的实验设置与所采用的嵌入式板的具体型号无关。处理器使用率估计占总可用中央处理器(CPU)的 35%,这表明使用更小、性能较低的嵌入式处理器也足以满足需求。然而,为了确保系统的可靠性,并能够将相同的配置复用于其他机器人任务,我们选择使用 ODROID‐XU
可视化
and
导航设置 轨迹 规划 位置 控制器
SO (3)
控制器
被控对象
Tango
手机 硬件架构
软件架构
x , v , R ,X
xd, vd Rc, Xc
M i ,x
基站 机器人
UKF
估计
ODROID‐XU
27
6月 2015 • Ieee机器人与自动化杂志 •
开发板。其价格与其他同级别的嵌入式平台相似。ODROID最近的进展表明,有可能使用性能较低但价格比ODROID‐XU低四倍的ODROID‐W开发板,不过ODROID‐W recently released on the market。
软件架构
ODROID‐XU 执行以下任务:
● Tango的位姿与车辆的惯性测量单元之间的传感器融合
● 非线性基于位置的控制。
尽管这两项任务理论上都可以在Tango设备上完成,但我们使用了独立的处理器,以方便快速原型开发,并确保以100赫兹的固定频率进行更可靠的状态估计和控制。
手机上启用了使用用户数据报协议(UDP)进行位姿流传输的Java应用程序例程。ODROID‐XU运行基于机器人操作系统(ROS)的架构( http://www.ros.org)。ROS节点接收UDP数据包,并将其转换为普通的ROS消息。需要指出的是,所提出的策略允许车辆在板上运行所有算法。基站仅负责可视化和处理用户交互。
建模
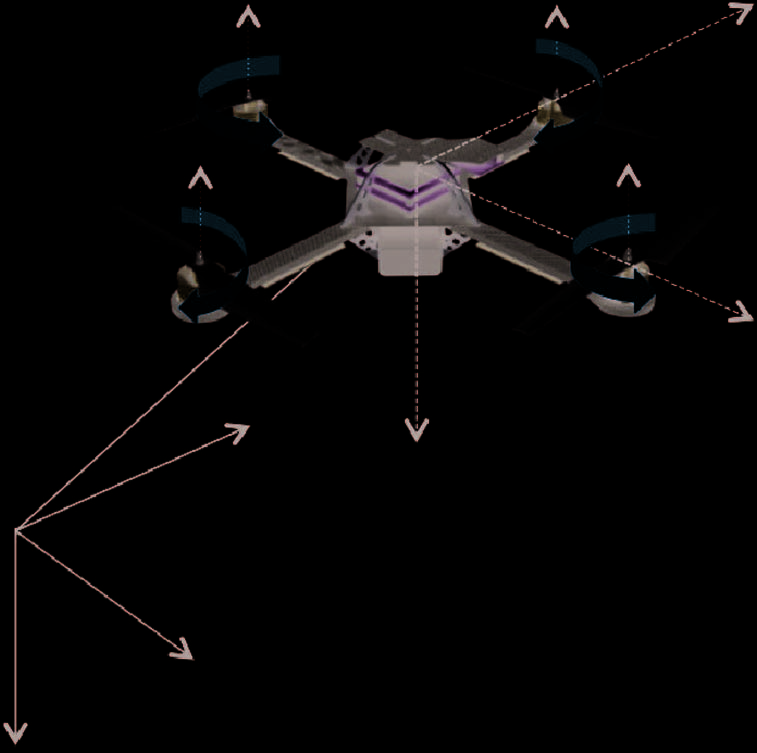
四旋翼飞行器是一种由四个相同的旋翼和螺旋桨组成的系统,螺旋桨位于正方形的四个顶点上。第一个和第三个螺旋桨顺时针旋转,第二个和第四个螺旋桨逆时针旋转(见图6)。本文中使用的符号列于表1。
动力学模型
让我们考虑一个用;;eee1 2 3 v v v” 表示的惯性参考系,以及一个位于车辆质心(COM)处并用;;bbb1 2 3 r rrr” 表示的机体参考系。车辆的动力学模型可表示为
, , , ,
x v v R e e R R J J M
m mg 3 3
x
X X X X
= =-+ = + =
o o o t o
(1)
其中,x ∈ R³ 表示车辆在惯性坐标系中的笛卡尔位置,v ∈ R³ 表示车辆在惯性坐标系中的速度,m ∈ R 表示质量,ω ∈ R³ 表示机体固定坐标系中的角速度,J ∈ R³×³ 表示相对于机体坐标系的惯性矩阵。符号 ^ 表示斜对称算子,即对于所有 x, y ∈ R³,有 x̂ y = x × y,g 是标准重力加速度,而 . e 0 01 T 3=6 @
f2
f3
f1
f4
“b1
“e1
“e2 “e3
“b2 “b3 x
| 表1. 重要符号术语表。 |
|---|
| f Rj! 第j个螺旋桨产生的力 R!x 四个螺旋桨产生的合力 M R3! 螺旋桨绕机体轴产生的力矩 x R3! 机器人质心的位置 ( )R SO 3! 车辆相对于惯性坐标系的旋转矩阵 ( )R SO 3 c ! 期望旋转矩阵 m R! 车辆的质量 J R! 机器人绕其质心的转动惯量 R3!X 机器人在机体轴下的角速度 R3!Xc 机器人在机体轴下的期望角速度 a R3! 机器人在机体轴下的线加速度 g R! 重力加速度 d R! 每个转子到质心的距离 xd R3! 期望位置 xd R3!o Desired速度 xd R3!p Desired 加速度 ,e e Rx v R3! 平移误差 ,e e RR 3 X ! 姿态误差 x R13! 状态估计向量 a Rb 3! 加速度计偏差 u R6! 估计器输入 |
28
• IEEE机器人与自动化杂志 • 2015年6月
机体固定坐标系M R3!各轴上的总力矩和推力R!x是被控对象的控制输入。旋翼和螺旋桨的动力学被忽略,假设每个螺旋桨的力可直接控制。总推力,f j j 1 4 x ==/沿机体固定坐标系的z轴方向作用,该轴垂直于由四个螺旋桨中心定义的平面。单个电机的力f j、总推力,x以及总力矩M之间的关系可表示为
, M M M d c
d
c d c
d
c
f f f f
1 0 1
0
1 0 1
0
1 2 3
1 2 3 4
x
=
-
R
T SSSS R
T SSSS R
T SSSSS V
X WWWW V
X WWWW V
X WWWWW (2)
其中 c 为常数值,d 为质心到 ,bb1 2vv 平面内每个转子中心的距离。对于非零的 d 值,(2) 式可逆。因此,我们将 M 和 x 视为被控对象输入的假设是成立的。
车辆控制
在大多数先前的研究中,由于姿态动力学可假设比控制位置的动力学更快,因此采用反步法进行控制,并且两个回路均使用线性化控制器[5],[13]。在本文中,由于我们需要对悬停位置的大范围偏移进行建模以提高鲁棒性,因此我们采用基于[23]和[24]工作的非线性控制器。
控制输入 和Mx 被选择为
, M e e J R R R R
k k J R R
c c c c
X X X X X
=–+ –< < X X t o ^ h (3)
, e e e x Re k k mg m x x v v d 3 3 $ x=----+
p ^ h (4)
其中 xd p 是期望加速度;g 是重力加速度;、 、 、 和 kkkkx vR X 是正定项;下标 c$ 表示指令值。这些量
, e R R R R e R R
2 1
R c c c c X X = -=-
0 < < < X ^ h (5)
分别表示姿态和角速度误差,而平移误差由
, . e x x e x x x d v d =-=-
o o
(6)
符号.0表示vee映射(),R3,因此3 “,它是用$ t符号表示的运算的逆运算。如果初始姿态误差小于90°,则跟踪误差的零平衡点是指数稳定的,即;;;;;;0000eeee
x X 6 6vR/@@。此外,如果初始姿态误差在 90°和180°之间,则跟踪误差的零平衡点几乎是全局指数吸引的。收敛性和稳定性分析见[23] ,实验结果见 [24] 。
状态估计
为了实现机载控制,采用无迹卡尔曼滤波器(UKF)估计器来融合视觉和惯性数据。该过程使我们能够在100赫兹的频率下估计完整位姿,类似于[12]。车辆的状态通过结合来自Project Tango [20]智能手机设备的六自由度位姿和车辆的IMU数据进行估计。在模型中,状态由
, x x v ba T T T T T U = 6 @ (7)
其中四元数由向量表示 , q q q q T 0 1 2 3 U=6 @ (8)
加速度计偏差 .
a a a a b b b b T x y z =6 @ (9)
预测步骤使用惯性测量单元提供的输入线加速度和角速度测量值 , , ,,, u v v v v x x u v a f
T T T T aT b T T k k k k 1 =X = = X + ^ h 6 6 @ @ (10)
其中vk表示我们假设为高斯白噪声的过程噪声。
最后,使用Tango位姿估计来更新状态估计。我们有一个线性测量模型
, z Hx k k hk =+ (11)
其中 kh 是观测噪声,同样假设为高斯白噪声。该测量模型是线性的,因为滤波器的更新由智能手机设备提供,该设备提供了车辆的绝对位置与姿态。
实验结果
实验测试在宾夕法尼亚大学的通用机器人、自动化感知与感知实验室(GRASP实验室)进行[5] ,工作区域为一个体积为m 的空间,5 4 5 3##,该区域由 20个T040动作捕捉系统相机组成。Vicon动作捕捉系统(http://www.vicon.com)提供了四旋翼飞行器的状态估计,在本实验中被视为真实值。该系统可运行在375赫兹或更低频率下。单标记点位置估计的标准差为50 nm,远高于飞行所需的精度。此外,它是一个鲁棒系统,因为所提供的软件假设模型中的标记点是刚性连接的,这使得系统即使在除一个相机外其余全部被遮挡的情况下仍能保持跟踪。提出了两组测试:第一组测试考虑了四旋翼飞行器在存在外部扰动的情况下稳定于期望位姿的能力;第二组测试评估系统跟踪生成轨迹的能力。在两个实验中,反馈控制信号均来自“状态估计”部分提到的估计滤波器,频率为100赫兹。文中给出了包括控制器性能以及相对于 Vicon动作捕捉系统的估计精度在内的结果。
29
6月 2015 • Ieee机器人与自动化杂志 •
系统稳定
在本实验中,系统被设定为在空间中某一指定的三维位置悬停。为了展示所提出的控制器和估计流程的有效性,对车辆施加了扰动。车辆迅速返回至设定点,显示出所提出控制器的稳定性。该行为如图7所示:在起飞阶段(前5秒)之后,车辆达到指定高度,目标位置设定为…p 0 2 2 2 1 2 T =6 @ 米,而 . b 1 00 d T 1=6@ 随后,在 z轴、y轴 和 x轴方向上依次施加了三次明显的约0.7米的扰动(见图7中的橙色圆圈)。对应的速度值如图8所示。每次扰动后(由橙色虚线椭圆标出),车辆控制器会指令速度变化,使系统返回原始位置。峰值速度约为2米/秒,且每次控制器均在不到3秒内完成稳定,表明闭环控制带宽约为0.25–0.5赫兹。在每次扰动期间,估计器能够识别系统的位姿和速度(通过将估计结果与图7–9中的Vicon数据进行比较可明显看出),并在释放后迅速响应,增加空间速度以返回其悬停位置。性能结果与动作捕捉系统进行了对比,均方根误差(RMSE)值列于表2中。这些结果可被视为该新设备的首个基准。该设备表现出强大的定位性能,因此,COTS 分量适用于机器人任务。姿态误差根据[25]进行评估
, tr , R R R R I 21 d dT W = -^ ^ h h
其中 R 为车辆的旋转,Rd为期望的旋转。如表2所示,所提出的滤波技术能够使误差保持与Tango设备相同数量级,同时具有更高的估计频率优势,因为位姿和速度在100赫兹下进行更新。在表 3中,我们总结了相对于Vicon动作捕捉系统的三个笛卡尔分量的速度均方根误差。误差较小,平均值为0.06米/秒。
自主导航
在本实验中,系统被设置为遵循三维空间中的轨迹。通过这种方式,可以充分测试系统的动态特性。结果证实了所提出架构的定位特性,并完全验证了在未知环境中进行自主导航的方法。该轨迹是根据先前的研究生成的[24],[26]。由于输入M是位置(急动度)四阶导数的代数函数,因此使用代价泛函规划最小化轨迹急动度的平滑轨迹是较为方便的,
() , min
x
dt d t dt d t t d 4 4 2
f
0
n #
0 5 10 15 20 25 30 35 -0.5 0 0.5
时间(秒)
(a)
0 5 10 15 20 25 30 35
时间(秒)
(b)
0 5 10 15 20 25 30 35
时间(秒)
(c)
x P os iti on (m )
1 2 3
y P o s iti o n ( m )
0 1 2
z P o s it io n ( m )
Vicon
Tango
融合
图7。 车辆在悬停阶段的笛卡尔位置(蓝色:Vicon,红色:Tango 估计,绿色:估计器)。曲线图中可见一些跳跃(橙色圆圈),它们代表用户施加的外部笛卡尔扰动,用于展示整个系统的稳定性:(a) x 笛卡尔分量,(b)y 笛卡尔分量,以及(c)z 笛卡尔分量。
0 5 10 15 20 25 30 35 -1 0 1
时间(秒)
(a)
0 5 10 15 20 25 30 35
时间(秒)
(b)
0 5 10 15 20 25 30 35
时间(秒)
(c)
V
x
( m /s )
-2 0 2
V
y
( m /s )
-2 0 2
V
z
( m /s )
Vicon
融合
图8。 车辆在悬停阶段的笛卡尔速度(蓝色:Vicon,绿色:估计器)。曲线图中可见一些跳跃(橙色圆圈),它们表示用户施加的外部笛卡尔扰动的影响,用以展示整个系统的稳定性:(a)x 笛卡尔分量,(b)y 笛卡尔分量,以及(c)z 笛卡尔分量。
30
• IEEE机器人与自动化杂志 • 2015年6月
其中 dn 为常数,t0 和 tf 分别为初始时间和最终时间。该最小化问题可以表述为‐ 表示为一个二次规划[24]。此外,可以施加等式约束,并根据期望的机器人位置(或速度)确定。采用前述技术生成了一条持续时间为9秒、呈椭圆形的轨迹(见图10),该轨迹依次经过空间中的四个点(.., P 1 1 5 1 2 T 1=6 —@.., P 0 0 5 1 2 T 2=6 –@.., P 0 0 5 1 2 T 3=6 -@.., P 1 1 5 1 2 T 4=6 —@,分别对应于,,xy和z分量)。轨迹的采样频率选择与反馈控制信号相同。速度达到1米/秒的值。
在表4和表5中,列出了相对于规划轨迹的笛卡尔位置和速度的均方根误差值(分别如图11和图12所示)。误差相对较小,最大值约为6厘米,与稳定任务期间获得的误差相似。这证实了使用该新设备及提出的方法用于实际机器人任务的可行性。在
0 5 10 15 20 25 30 35 -0.2 0 0.2
-0.2 0 0.2
时间(秒)
(a)
0 5 10 15 20 25 30 35
时间(秒)
(b)
0 5 10 15 20 25 30 35
时间(秒)
(c)
q 1
O rie nta tio n
q 2
O rie nta tio n
0.4 0.6 0.8
q 3
O rie nta tio n
0 5 10 15 20 25 30 35
时间(秒)
(d)
0.7 0.8 0.9
q 0
O rie nt at io n
Vicon
Tango
融合
图9。车辆在悬停阶段的姿态(蓝色Vicon、红色Tango估计和绿色估计器)。旋转值上可观察到一些扰动。这些是车辆恢复初始位置时产生的影响。(a) x 笛卡尔分量,(b) y 笛卡尔分量,(c) z 笛卡尔分量,以及(d) 标量。
| 表2. Tango 估计与估计滤波技术相对于 Vicon 的位置与姿态均方根误差。 |
|---|
| 位置 |
| x |
| y |
| z |
| 姿态 |
| ,R R d ^ Wh |
-2.5-2-1.5 ‐1 ‐0.5 0 0.5 1 1.5 -1.5
-1
-0.5
0
0.5
1
1.5
x 位置 (m)
y P os itio n( m)
期望的 航T融合go点
图10。 车辆笛卡尔三维位置在x–y 平面上的视图,包含期望轨迹(蓝色)、Tango估计(红色)和UKF估计(绿色)。
| 表 3. 估计滤波技术与 Vicon 相比的速度均方根误差 |
|---|
| 分量 |
| x |
| y |
| z |
| 表 4. Tango 估计和估计滤波技术相对于期望值的位置均方根误差。 |
|---|
| 位置 |
| x |
| y |
| z |
| 表 5. 估计滤波技术相对于期望值的速度均方根误差。 |
|---|
| 分量 |
| x |
| y |
| z |
31
6月 2015 • Ieee机器人与自动化杂志 •
在 https://www.youtube.com/watch?v=WuPZeD2J3pw 可获取的多媒体内容中,展示了大量实验,实验采用了不同的轨迹轮廓,最大速度达到 1.5米/秒。
在结本论文中,我们展示了实现智能手机与四旋翼飞行器即插即用功能的硬件和软件架构及其底层算法。此外,我们还演示了四旋翼平台的自主导航。通过使用外部动作捕捉系统获取真实值和期望轨迹值,实验表明机器人能够在三维空间中以1–1.5米/秒的速度导航,位置平均误差为4厘米。进一步地,我们证明了该系统具有鲁棒性,能够从0.7米的外部扰动中恢复。这两点表明该系统适用于可靠的室内导航。可通过一个简单的用户界面(可能来自另一个手持平台)引导机器人前往地图中的指定点,或生成建筑物的三维地图。这实现了为每位人类用户配备飞行机器人的愿景(全球手机数量已接近世界人口),并展示了空中机器人在生成建筑物三维地图、智能建筑中定位传感器、从不同视角拍摄图像以及协助人类进行搜救应用方面的潜力。
因此,我们坚信智能手机将在现实生活中产生重大影响,推动建筑、包裹递送以及人与人之间的交互等流程自动化的发展。谷歌、苹果和高通等公司对配备 3D摄像头和惯性测量单元(IMU)的智能手机的关注表明,这一愿景很可能成为现实。
尽管本文所述的原型需要使用附加处理器来促进集成,但我们没有理由不能使用智能手机上的机载处理器。在不久的将来,这将允许任何用户
0 1 2 3 4 5 6 7 9 8 -1 -2
0 1
时间(秒)
(a)
0 1 2 3 4 5 6 7 9 8
时间(秒)
(b)
0 1 2 3 4 5 6 7 9 8
时间(秒)
(c)
x P os itio n( m)
-2 0 2
y P os itio n( m)
1.2
1.3
z P os itio n( m)
T期望ango的 融合
图11。车辆的笛卡尔位置,包含期望轨迹(蓝色)、Tango估计(红色)和UKF估计(绿色)。(a) x 位置笛卡尔分量,(b) y 位置笛卡尔分量,以及 (c) z 位置笛卡尔分量。
0 1 2 3 4 5 6 7 9 8 -1 0 1
时间(秒)
(a)
0 1 2 3 4 5 6 7 9 8
时间(秒)
(b)
0 1 2 3 4 5 6 7 9 8
时间(秒)
(c)
V
x
(m /s )
-1 0
2 1
V
y
( m /s )
0 -0.1
0.1
V
z
( m /s )
融合 期望的
图12。 车辆的笛卡尔速度与期望轨迹(蓝色)和UKF估计(绿色)。 (a) x 速度笛卡尔分量,(b) y y轴笛卡尔分量,以及 (c) z 速度笛卡尔分量。
32
• IEEE机器人与自动化杂志 • 2015年6月
使用并控制任何空中机器人平台的可能性,仅需用户自己的智能手机即可实现。凭借鲁棒且精确的自主飞行控制系统,在中高速度(2–4 m/s)下进行建图与避障的研究成为切实可行的未来方向。最后,我们希望利用多台设备实现协同定位与环境建图,正如已为RGB‐D相机所开发的技术那样(见图13和图14)。
 2371


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


