


考虑冲突优先请求的交通网络多智能体模糊 公交信号优先控制
徐明涛、柴金玲、闫亚丹和曲晓波 , IEEE高级会员
摘要
公交信号优先(TSP)在存在冲突的优先请求时, 其性能高度依赖于多个TSP请求的服务序列。已有多种方法被提 出用于确定请求的优先级,但这些方法大多针对孤立交叉口或 少量交叉口,难以适用于复杂、动态且非线性的城市交通网络。 为此,本文提出一种考虑冲突的优先请求的网络层级多智能体 TSP控制方法。该方法采用模糊推理进行信号控制,并进一步设 计了特定的控制算法。所提出的方法通过一个包含20个交叉口 和49个路段的大规模交通网络案例研究进行了验证。仿真结果 表明,在不同交通需求和公交车发车频率下,所提出的方法均 优于其他三种基准方法。值得注意的是,随着交通需求增加和 公交车发车频率降低,性能提升更加显著。
Index Terms— 多智能体,模糊推理,公交信号优先(TSP),交 通网络。
一、引言
TRANSIT 公交信号优先(TSP)是一种有利于公交车 的运营策略,正变得越来越受公交机构欢迎。随着检测、 通信和交通控制技术的发展,TSP已在更广泛的范围和多 种形式中得以实施[1],[2]。然而,随着TSP的扩展和公交 车数量的增加,在一个信号交叉口同时出现多个冲突的公 交信号优先请求的情况日益频繁。这一冲突问题直接影响 了公交信号优先的效果。
传统的TSP方法采用先到先服务(FIFS)规则来解决 冲突的优先请求。该规则在交通流量较低且公交信号优先 请求数量有限的情况下效果良好。然而,当交通流量增加 时,FIFS的性能往往会显著下降,甚至带来更多的延误[3]。 此外,也有一些研究应用数学优化方法来处理这些冲突, 这些研究通常分为两类:一类是在单个交叉口层面,旨在 服务公交信号优先请求;另一类是在干道走廊层面,涉及 主干道走廊中的若干相邻交叉口。
在单个交叉口层面,Head et al. [4]将公交信号优 先控制决策问题描述为一个混合整数数学规划问题。他们 基于优先图建立了一个决策模型,通过最小化优先请求延 误来处理多个公交信号优先请求的情况。Maet al. [5]提 出了一种动态规划模型,旨在在最小绿灯时间、可接受饱 和度和优先窗口长度约束下,优化来自不同公交线路的多 个优先请求的服务序列。Lin et al. [6]设计了一种公交 信号优先模型以应对冲突的优先请求,其目标是最小化下 游公交站点的公交乘客等待时间和其他车辆的延误。Ye 和 Xu [2]以及 Xu et al. [3]从公交车和公交乘客的角度建 立了动态规划模型,他们向延误最大的优先请求授予公交 信号优先。Hu et al.[7]提出了一种基于人均延误的优化 方法,用于在单个交叉口处理多个冲突的公交信号优先请 求。更多类似研究可参见[1],[8],[9]。
这些研究能够解决多个冲突的公交信号优先请求。然 而,它们忽略了相邻交叉口之间的协调。缺乏协调的情况 下,当前交叉口的公交信号优先效益可能会在下游交叉口 被浪费。因此,对多个优先请求和协调方法进行了研究。 He et al. [10]建立了一个基于请求的混合整数线性模型, 以明确应对多个冲突请求,其目标是最小化活动优先请求、 客运车辆和虚拟协调请求的总加权延误。Christofa et al. [11]提供了一个混合整数线性规划模型,在保持其他车 车辆连续通行的前提下生成最优优先服务序列。Xu et al. [12]开发了一个双层模型:在协调控制层面,采用站间 绿波带以保障城市主干道走廊的协调;在交叉口控制层级, 引入线性规划模型为多个冲突的公交信号优先请求分配优 先权。
此外,信息与通信技术的进步提高了公交信号优先( TSP)的效率,并拓展了TSP在现实世界中的应用。Balk et al.[13]以及Hounsell和Shrestha [14]利用车辆定位技术来 预测公交车到达公交车站和交叉口的时间。Hu et al.[7],、 He et al.[10],以及Yang et al.[15]提出了基于联网车辆 (CV)技术的下一代公交优先逻辑。联网车辆(CV)使得整 个交通系统的运行信息得以获取,这有利于现有的公交优先 逻辑库实现对交通状况和公交车状态的完全响应式响应。
这些方法在孤立交叉口和一些简单走廊中表现良好。 然而,它们不适用于具有大量交叉口的城市交通网络。原 因在于,对于交通网络而言,由于交叉口处车流的非平稳 特性,通常难以建立交叉口的数学模型来计算满足特定交 通需求所需的绿灯时间。此外,相邻交叉口信号的存在可 能导致形成车队,即车辆在接近交叉口时发生聚集,从而 限制了随机控制模型的应用。特别是对于大规模交通网络, 由于上述交通流行为[16],[17]导致特定交通信号控制参数 发生变化,预测交通状态的变化极为困难。此外,现有交 通控制系统(例如SCOOT和SCATS)通常利用控制中心 优化原始交通信号配时方案并对该方案进行调整(例如实 现公交信号优先)。然而,这种集中式系统在处理发送至 中央服务器的海量信息以及处理相关信息以提高交通运行 效率方面面临巨大挑战[18],[19]。交通网络规模的扩大可 能进一步加剧这一问题。此外,局部交叉口的损坏会影响 整个系统的运行。
这需要采用分布式控制架构,其中每个交叉口由一个 智能体根据当前交叉口及相邻交叉口的交通需求信息进行 控制[18]。此外,该问题非常适合采用基于智能体的方法, 因为交通系统通常在动态变化环境中呈地理分布 [16],[20],[21]。
近年来,用于控制城市交通网络的多智能体技术受到 了广泛关注 [23]–[25]。Abdooset al.[26]采用多智能体 Q学习算法优化信号配时方案,以减少车辆的总延误。 Chu et al.[21]提出了一种基于优势演员评论家(A2C) 的多智能体深度强化学习方法,用于可扩展且鲁棒的自适 应交通信号控制。Darmoul et al.[18]设计了一种受生物 免疫概念和机制启发的分布式、智能且自适应的交通信号 控制系统。他们提出了一种异构多智能体架构,其中每个 智能体代表分配给一个信号交叉口。此外,将模糊逻辑与多智能体系统相结 合在提高交通网络信号控制效率方面也取得了巨大成功 [27],[28]。Balaji 和 Srinivasan [29]以及 Biet al.[30] 采用二型模糊推理系统,通过最小化所有车辆的平均行程 延误来优化交通信号时间。
此外,通过在上下游路段设置的环形检测器计算得到 的关于排队、流量、占有率和车辆计数的交通数据具有高 度不确定性。检测器故障、噪声增加以及信号控制的影响 降低了所采集数据的可用性。数据中的噪声水平随着车辆 长度、当前环境条件和驾驶行为(清空区域问题)而变化。 由于车辆可能在上游和下游检测器之间停止,导致交通计 数数据通常不准确,这可被视为对车辆计数信息的随机噪 声增加。在通信方面,机械连接故障、传输速度和加性噪 声等因素可能导致数据丢失等不确定性。此外,交通流量 在进入网络的入口点本身具有随机性,但在信号控制下由 于车队形成而变为伪随机[16]。因此,建立一个能够模拟 与此问题相关所有不确定性的精确数学模型非常困难,且 很可能不准确。基于规则的推理系统更为合适。模糊逻辑 等计算智能技术可以从不精确的采集数据中推断交通状态 [16],[29],无需建立数学模型或明确定义输入与输出参数 之间的精确关系。因此,本研究提出一种基于多智能体技 术的TSP方法,并采用模糊逻辑设计考虑城市交通网络中 冲突优先请求的公交信号优先方案。
本研究的其余部分组织如下。首先在第二节中介绍交 通网络多智能体控制系统的架构。第三节和第四节分别描 述了所提出的公交信号优先控制方法以及TSP设计的具体 算法。接着在第五节通过案例研究验证所提出方法的性能。 第六节最后对本文进行总结并指出了未来的研究方向。
II. 交通网络中多智能体控制系统的架构
所提出的多智能体交通控制系统具有分布式架构,如 图1所示,每个智能体能够自主决策,无需中央监督智能体。 每个交叉口的交通信号由交叉口控制智能体(ICA)控制。 该智能体从设置在相邻交叉口连接的进口道和出口道停车 线附近的感应线圈检测器收集本地交通数据。智能体通过 直接通信将出站交通信息(例如交通流量、车速、排队长 度和交通状态)发送给相邻智能体
无线通信网络。智能体之间的通信频率为6秒。 基于本地采集的输入和通信信息,ICA(交叉口控制 器)确定下一周期内每个相位所需的绿灯时间。智能体具 备本地存储,用于记录交通需求,并建立数据仓库以评估 未来的交通需求和智能体行为的有效性。智能体通过观察 每个状态‐行为对的期望效用,利用模糊逻辑对各交叉口的 决策模型进行微调、学习并更新。
由于模糊逻辑已应用于城市交通网络的信号控制,并 表现出良好的效果,本研究提出了一种网络层级的基于模 糊逻辑的TSP方法。在此方法中,ICA不仅利用模糊逻辑实 现公交信号优先,还解决了冲突的优先请求问题。模糊逻 辑的具体过程如图2所示。可以看出,模糊控制器是核心, 负责通过模糊推理计算和调整信号配时参数。鉴于交通信 息与信号配时参数并非始终呈线性关系,本研究选择 Mamdani方法[31]–[33]作为模糊推理方法。
III. 考虑冲突优先请求的基于模糊逻辑的TSP方法
信号控制涉及多个参数(例如,公交车到达、公交延 误、绿灯时间、红灯时间、交通流量和排队),因此在模 糊推理过程中会产生大量控制规则。这将限制效率和精度
A. TSP的模糊控制器
为具有信号优先请求的公交车设置模糊控制器。该控 制器接收接近交叉口的公交车发出的公交信号优先请求, 并在交叉口存在多个冲突的公交信号优先请求时,评估它 们的优先等级。此处采用优先值来衡量公交信号优先请求 的优先等级,优先值越大,优先等级越高。此外,优先值 主要取决于公交车的优先等级和公交延误。后两个参数即 为TSP的模糊控制器的输入,输出为优先值。模糊控制器 的具体推理如下所述。
1) 预处理
公交车优先级是衡量公交信号优先请求优先等级最直接的因素之一。近年来,随着对公共交通系统 投资的不断增加,公共交通网络变得越来越复杂。许多城 市公共交通系统包含不同层级(包括骨干公交线路、主要 公交线路和支线公交线路)以及多种交通方式(例如轻轨 交通(LRT)、快速公交系统(BRT)、有轨电车和常规 公交)。此外,不同的公交线路层级和交通方式具有不同 的重要性等级。当它们的公交信号优先请求发生冲突时, 针对不同公交线路层级,其具体排序为:骨干公交线路 > 主要公交线路 > 支线公交线路;而对于不同交通方式, 排序为:LRT > 有轨电车 > BRT > 常规公交。 一般来说,重要性等级越大,优先级越高。此外,公交线路 层级和交通方式通常是结合使用的(例如,LRT通常运行 于骨干公交线路,BRT/有轨电车通常在主要公交线路运行, 而常规公交可在主要公交线路或支线公交线路运行)。因 此,本研究为不同类型公交车分配一个数值以表示其优先 等级(用εi,j)表示),如表I所示。需要注意的是,公交车 类型和公交车等级可直接从检入检测器获取。
公交延误是影响公交信号优先请求优先级的另一个关 键因素,因为公交信号优先的目标是减少公交延误,以保 证公交车按时刻表运行。公交延误越大,意味着公交车的 运行越偏离给定的时刻表。此时,公交车优先的优先级 请求应更高。考虑到不同公交车之间的较大差异,本文选 择公交车延误比 ηi,j 来衡量公交信号优先请求的优先级。 它可以表示为
$$
η_{i,j}= \frac{SA T_{i,j}}{AA T_{i,j}}, \quad \forall i,j \tag{1}
$$
其中,$SAT_{i,j}$ 表示在相位 i请求公交信号优先的公交车 j 的计划到达时间,而 $AAT_{i,j}$ 是公交车 j在相位 i 到达停车线的 实际到达时间。两者均以秒为单位。请注意,$AAT_{i,j}$ 的计算 方法在[10]中指定。$η_{i,j}$ 的取值范围为 (0, 1)。这意味着本研 究采用条件优先策略,仅允许到站晚点的公交车请求公交信 号优先。
2) 模糊化
预处理后,输入将被模糊化。首先,确定 输入的模糊集。公交车优先级和公交车延误比的模糊集 分别为{较低、低、中等、高}和{更小、小、中等、大}。然 后可在图3和图4中得到公交车优先级和公交车延误比的隶 属度函数。
3) 模糊规则
公交信号优先请求的优先值ρi,j通常在(0, 1]范围内变化。优先值的模糊集为{更小, 小, 中等, 大}。 具体的模糊规则和隶属度函数根据公交车优先级和公交车 延误比确定。结果见表II和图5。
| 公交车优先级 | 公交车延误比 | 优先值 |
|---|---|---|
| 较低 | 更小 | 更小 |
| 较低 | 小 | 更小 |
| 较低 | 中等 | 小 |
| 较低 | 大 | 小 |
| 低 | 更小 | 更小 |
| 低 | 小 | 小 |
| 低 | 中等 | 小 |
| 低 | 大 | 中等 |
| 中等 | 更小 | 小 |
| 中等 | 小 | 小 |
| 中等 | 中等 | 中等 |
| 中等 | 大 | 大 |
| 高 | 更小 | 小 |
| 高 | 小 | 中等 |
| 高 | 中等 | 大 |
| 高 | 大 | 大 |
表II 优先值的模糊规则
4) 去模糊化
模糊推理的直接结果通常是隶属度函数, 但在许多情况下需要一个精确的值。因此,去模糊化被用 来将模糊变量转换为精确值。本文采用质心法进行去模糊 化,如公式(2)所示。原因是该方法比其他去模糊化方法表 现更优。此外,它更容易且更快地被
$$
σ_{i,j} = \frac{\sum_i \sum_j (F(ρ_{i,j}) · ρ_{i,j})}{\sum_i \sum_j F(ρ_{i,j})}, \quad \forall i,j \tag{2}
$$
其中$σ_{ij}$是TSP的模糊控制器进行模糊推理的输出。针对多 个冲突的公交信号优先请求,它们的$σ_{ij}$值各不相同。$σ_{ij}$越 大,公交信号优先请求的优先级越高。最终,ICA仅授予 优先级最高的公交信号优先请求。由此,多个公交信号优 先请求之间的冲突得以解决。
B. 交通流紧急程度的模糊判别器
交通流紧急程度是指当前交通流量接近相应进口方向 通行能力的程度。两者越接近,交通流紧急程度越高。据 我们所知,公交信号优先(TSP)将导致其他非优先相位 的车辆延误增加。因此,在基于TSP请求调整信号配时时, 应考虑其他非优先相位的交通流紧急程度,以减少TSP带 来的负面影响。模糊判别器旨在实现交通流紧急程度的判 断,其输入为拥堵程度和车辆到达率,输出为交通流紧急 程度。
1) 预处理
拥堵程度 $U_i$可通过检测区域长度$l_i$和排 队车辆数$n_i$表示:
$$
U_i = \frac{n_i ·(L + d_i)}{l_i}, \quad \forall i \tag{3}
$$
其中,$L$ 表示车辆长度;$d_i$ 表示第i相位排队车辆之间前后 保险杠的距离。为了便于建立隶属度函数,$U_i$通过公式进行归一化,其范围变为(0,1]。
$$
u_i = \frac{U_i}{\sum_i U_i}, \quad \forall i \tag{4}
$$
车辆到达率 $v_i$ 反映了车辆到达入口车道的频率。通 常,它可根据历史数据和实时运行状态进行估算,因此是 一个给定值。车辆到达率的范围是 [0, 1.2],单位为 辆/ 秒。
2) 模糊化
拥堵程度和车辆到达率的模糊集分别为 {Low, Medium, High}和{Smaller, Small, Medium, Large, Larger}。它们的隶属函数分别在图6和图7中给出。
3) 模糊规则
交通流量紧急程度$λ_i$的模糊集为{低、 中、高、更高}。通过综合考虑拥堵程度和车辆到达率,交 通流紧急程度的模糊规则设计见表III。其隶属度函数如图 8所示。
| 拥堵程度 | 车辆到达率 | 交通流紧急程度 |
|---|---|---|
| Low | Smaller | 低 |
| Low | Small | 低 |
| Low | Medium | 低 |
| Low | Large | 中 |
| Low | Larger | 中 |
| Medium | Smaller | 低 |
| Medium | Small | 低 |
| Medium | Medium | 中 |
| Medium | Large | 高 |
| Medium | Larger | 高 |
| High | Smaller | 低 |
| High | Small | 中 |
| High | Medium | 高 |
| High | Large | 更高 |
| High | Larger | 更高 |
表III 交通流紧急程度控制规则
4) 去模糊化
与TSP的模糊控制器类似,城市交通流 紧急程度的模糊判别器的去模糊化也采用质心法。去模糊 化结果即为该判别器的输出。
C. 绿灯时间调整模糊控制器
绿灯时间调整模糊控制器的目标是确定公交信号优先 时间并解决冲突的优先请求。其输入为红相位保持紧迫性 和向绿相位转换的紧迫性。红相位保持紧迫性反映了在红 灯相位到达交叉口的车辆(包括公交车)对绿灯时间的期 望;向绿相位转换的紧迫性衡量了当前绿灯相位转为红灯 时间的程度。绿灯时间调整为输出。
1) 预处理
红相位保持紧迫性 $τ_i$可通过TSP请求的 优先级值和交通流紧急程度来表示。公式(5)表明,具有更 大红相位保持紧迫性的红相位TSP请求更有可能被批准。
$$
τ_i = \max\left{ \frac{a ·\sum_j σ_{i,j}+ b · λ_i}{\sum_i (a ·\sum_j σ_{i,j}+ b · λ_i)} \right}, \quad \forall i,j \tag{5}
$$
其中$a$和$b$为权重系数,且$a+b= 1$。具体取值取决于实 际需求。若公交信号优先更为重要,则$a$的取值大于0.5; 当拥堵程度较高时,$b$大于0.5。
相反,向绿相位转换的紧迫性$w_i$与公交信号优先请求 的优先级和交通流紧急程度成反比。可按如下公式计算:
$$
w_i = 1 - \frac{a ·\sum_j σ_{i,j}+ b · λ_i}{\sum_i (a ·\sum_j σ_{i,j}+ b · λ_i)}, \quad \forall i,j \tag{6}
$$
批准的TSP请求最终通过平衡红相位保持紧迫性和向 绿相位转换的紧迫性来确定。通过这种方式,可以解决冲 突的公交信号优先请求。
2) 模糊化
绿灯时间调整模糊控制器的两个输入的模 糊集均设为{较低、低、中等、高、更高},其隶属函数如 图9和图10所示。
3) 模糊规则
本研究采用绿灯延长和红灯截断作为公 交信号优先策略。因此,绿灯调整指的是绿灯延长时间和 红灯截断时间。优先策略的选择主要取决于红相位保持紧 迫性和向绿相位转换的紧迫性。绿灯调整值根据公交车到 达时间和对应相位的绿灯时间来确定。
绿灯调整模糊集为{更短, 短, 不变, 长, 更长}。需要注意的是, 不同情况下绿灯调整的范围并不固定,本研究以[‐10, 10]为 例,展示模糊规则(表IV)和隶属度函数(图11)的决策过 程。‐10表示红灯截断时间,而10表示绿灯延长时间。
| 红相位保持紧迫性 | 向绿相位转换的紧迫性 | 绿灯调整 |
|---|---|---|
| 较低 | 较低 | 更短 |
| 较低 | 低 | 更短 |
| 较低 | 中等 | 短 |
| 较低 | 高 | 不变 |
| 较低 | 更高 | 不变 |
| 低 | 较低 | 更短 |
| 低 | 低 | 短 |
| 低 | 中等 | 不变 |
| 低 | 高 | 长 |
| 低 | 更高 | 长 |
| 中等 | 较低 | 短 |
| 中等 | 低 | 不变 |
| 中等 | 中等 | 长 |
| 中等 | 高 | 长 |
| 中等 | 更高 | 更长 |
| 高 | 较低 | 不变 |
| 高 | 低 | 长 |
| 高 | 中等 | 长 |
| 高 | 高 | 更长 |
| 高 | 更高 | 更长 |
| 更高 | 较低 | 不变 |
| 更高 | 低 | 长 |
| 更高 | 中等 | 更长 |
| 更高 | 高 | 更长 |
| 更高 | 更高 | 更长 |
表IV 绿灯调整模糊规则
4) 去模糊化
与TSP的模糊控制器类似,绿灯调整的 模糊控制器也采用质心法进行去模糊化。其结果即为该控 制器的输出。
IV. 基于多智能体模糊TSP方法的算法
所提出的考虑多个冲突的优先请求的基于多智能体模 糊的TSP方法是上述三个模糊控制器协作的结果。图12是 流程图。具体算法如下。
步骤1:当放置在交叉口入口方向的检测器检测到公 交车到达时,TSP的模糊控制器将从检测系统中收集公交 运行信息,例如公交延误、公交车类型和到达停车线的到 达时间。同时,交通流紧急程度模糊判别器主要收集排队、 交通流量和车辆到达率。进入下一步。
步骤2:TSP的模糊控制器根据公交车到达时间和相 应绿灯相位的起始时间与结束时间,判断公交车是否请求 信号优先。如果是,则进入步骤3;否则,返回步骤1。
步骤3:TSP的模糊控制器和交通流紧急程度模糊判 别器分别计算公交信号优先请求的优先值$σ_{i,j}$和交通流紧 急程度 $λ_i$。这两个数据随后被传输至绿灯调整的模糊控制 器。进入步骤4。
步骤4:绿灯时间调整模糊控制器确定保持红灯相位 $τ_i$的紧急程度以及转换为绿灯相位$w_i$的紧急程度。然后获 得绿灯调整 $_i$。进入步骤5。
步骤5:这将通过采用相位i的绿灯延长来实现。然后 控制器判断是否满足$g_i+ i< G^{\text{max}}_i$且$g {i+1}- i> G^{\text{min}} {i+1}$。若 满足,则令$g_i=g_i+ i$,进入步骤6;否则保持背景信号 配时并返回步骤1。当$_i<0$时,$g_i$将减小,这意味着相位 $i+1$的公交信号优先请求被接受,将对相位$i+ 1$采用红 灯截断,即提前终止相位$i$。随后控制器将判断以下约束 条件:$g_i+ _i> G^{\text{min}}_i$且$g {i+1}- i>G^{\text{max}} {i+1}$。若满足,则令 $g_i= g_i+_i$,进入步骤6;否则保持背景信号配时并进入 步骤1。相位图如图13所示。
步骤6:将更新后的信号配时传输至信号控制器,并终止控 制过程。
考虑冲突优先请求的交通网络多智能体模糊 公交信号优先控制
V. 案例研究
所提出的方法在一个包含20个交叉口和49条双向路 段(即图14)的网络上进行测试,以评估其性能。所有路 段每个方向的车道数均为4条。公交车站设置在交叉口的 下游。每个公交车站与交叉口之间的距离为d= 200m。
该网络中有5条公交线路运行常规公交。
车辆通过位于网络边界的18个源输入到该网络。车辆 到达采用正态(高斯)分布。对于每个交叉口,左转、直 行和右转的百分比分别为
20%、70%和10%。系统配置参数如表V所示。
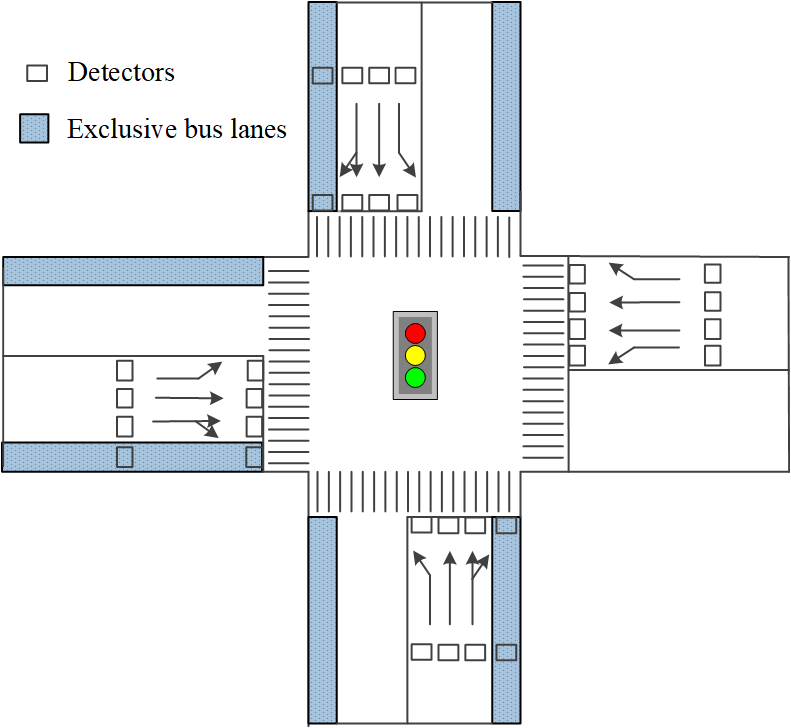
所有交叉口的布局类似,例如图15中的交叉口2。注 意,公交专用道仅设置在有公交线路的路段上。每个交叉 口设置两组检测器,其间距为100米。这些检测器的更新 频率为3秒,可直接采集车辆信息。检入检测器主要用于 检测公交车或其他车辆的到达,并获取车辆信息,包括到 达时间、车辆ID和车辆类型等。出口检测器用于检测公交 车离开交叉口的情况。
采用感应控制,每个交叉口包含四个相位。基础方案如 图16所示。当整个系统的交通需求为9000辆/小时时,相位1 和3的最小绿灯时间和最大绿灯时间分别为16秒和31秒,相位 2和4分别为9秒和20秒。类似地,当交通需求为18000辆/小 时时,对应值分别为25秒、40秒、16秒和27秒;当交通需求 为27000辆/小时时,对应值分别为39秒、62秒、23秒和36秒。
| 参数 | 值 |
|---|---|
| 网络规模 | 20个交叉口,49个路段 |
| 车道数 | 每方向4车道 |
| 公交线路数 | 5条 |
| 公交车站位置 | 交叉口下游200m |
| 检测器间距 | 100m |
| 检测器更新频率 | 3秒 |
| 交通需求场景 | 9000, 18000, 27000 veh/h |
| 左转/直行/右转比例 | 20%/70%/10% |
表V 模拟网络的详细信息
本研究利用VISSIM仿真网络运行,并使用 MATLAB构建多智能体系统。通过在MATLAB中编程, 利用VISSIM内置的COM接口连接仿真网络与多智能体系 统。每个智能体根据直接连接到交叉口的传感器数据以及 通过出口链接从相邻交叉口传递的拥堵信息,确定并调整 信号配时方案。
本研究的目标是减少公交延误,改善公交运行,同时 对其他车辆造成最小的负面影响。因此,选择公交车平均 延误和其他车辆平均延误作为性能评价指标。为了评估所 提出的TSP方法的优越性,选取了另外三种基准方法进行 比较分析。它们分别是:无TSP的感应控制方法(方法1)、 采用绿灯延长和红灯截断作为优先策略,并使用先到先服 务策略解决多个优先请求之间冲突的普通TSP方法(方法 2),以及Ye 和 Xu 提出的决策模型[2](方法3)。对于 所有方法,一个周期包含四个相位。与所提出的方法类似, 方法3也考虑公交车优先级和车辆延误来解决冲突的优先请 求。
A. 不同交通需求下的仿真分析
交通需求通常在一天中的不同时段有所变化。因此,一 种实用的公交信号优先方法应
应用于多种交通需求。此处选择了三个值,分别为9000辆/ 小时(场景1)、18000辆/小时(场景2)和27000辆/小时 (场景3),代表低、中、高交通拥堵。这些需求被均匀 分配到18个输入源。权重系数a和b分别设置为0.7和0.3。
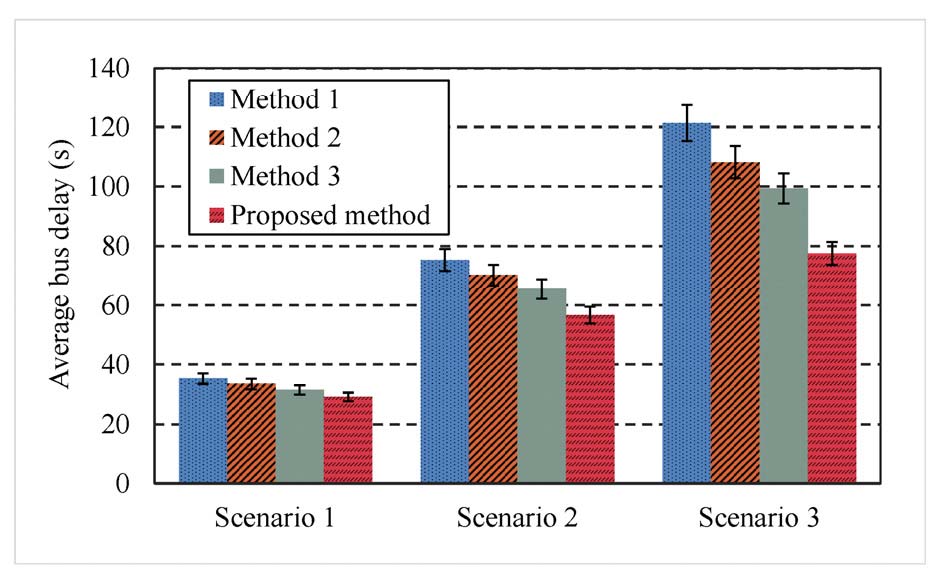
对于每个测试案例,使用不同的随机种子(即29、31、 33、35、37、39、41、43、45和47)生成10次重复实验, 以产生有意义的性能指标。统计数据取所有10次重复实验 的平均值。仿真结果如图17和图18所示。
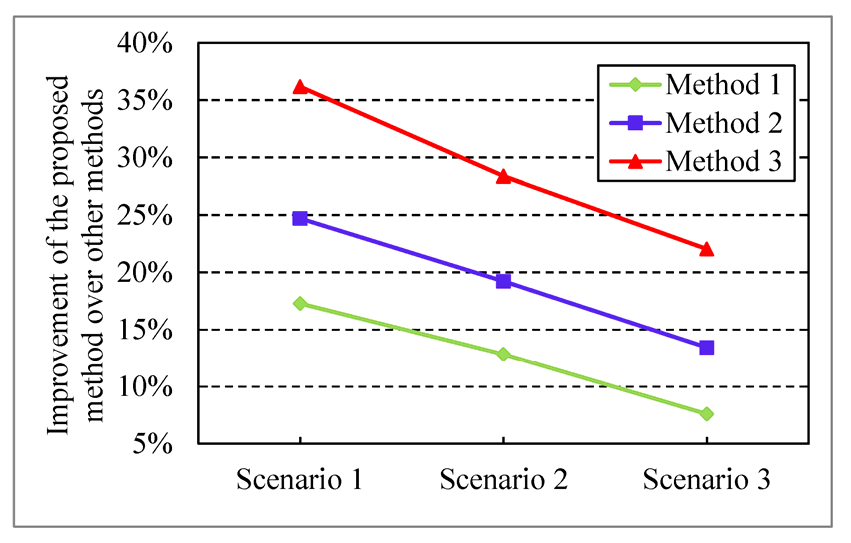
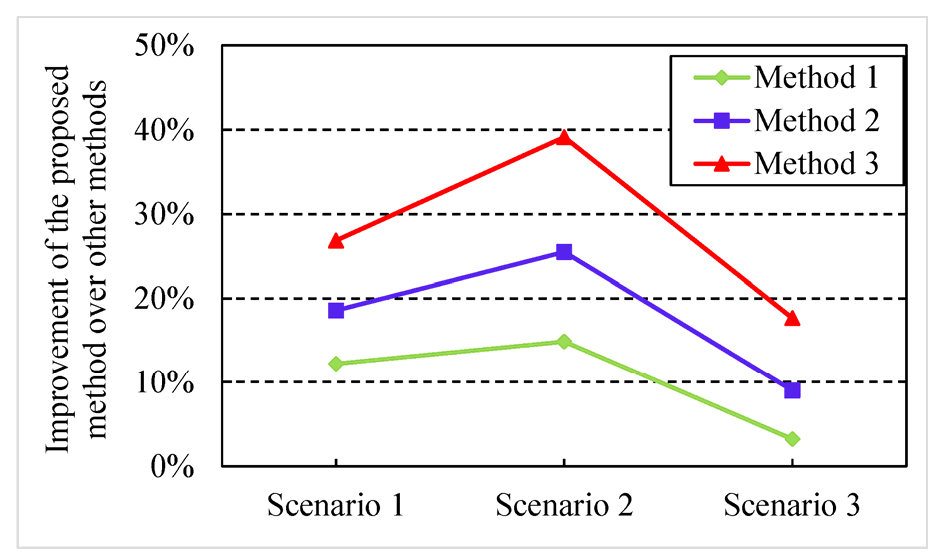
从图17可以看出,在所有交通需求场景下,所提出的 方法在公交车平均延误方面均优于其他方法。在低交通需 求场景下,四种方法的公交车平均延误差异较小,这是因 为只有少量公交车请求信号优先。随着交通需求增加,所 提出的方法带来的效益变得更加显著。具体而言,如图 17(b)所示,在场景1中,所提出的方法相比方法1、方法2 和方法3分别减少了17.28%、12.84%和7.59%的公交延误; 而在场景3中,这些数值分别达到36.16%、28.37%和 22.03%。此外,如图17(a)所示,公交延误减少具有95% 置信度的统计显著性。
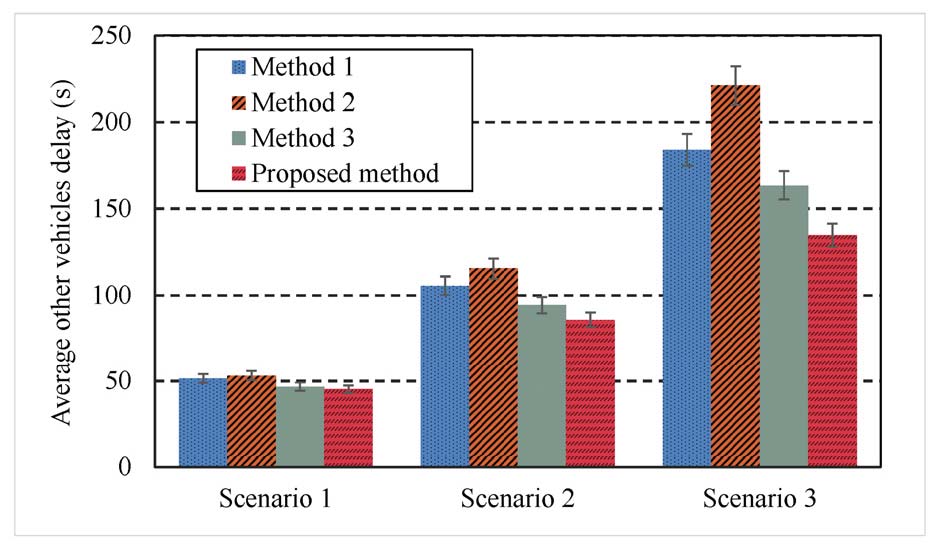
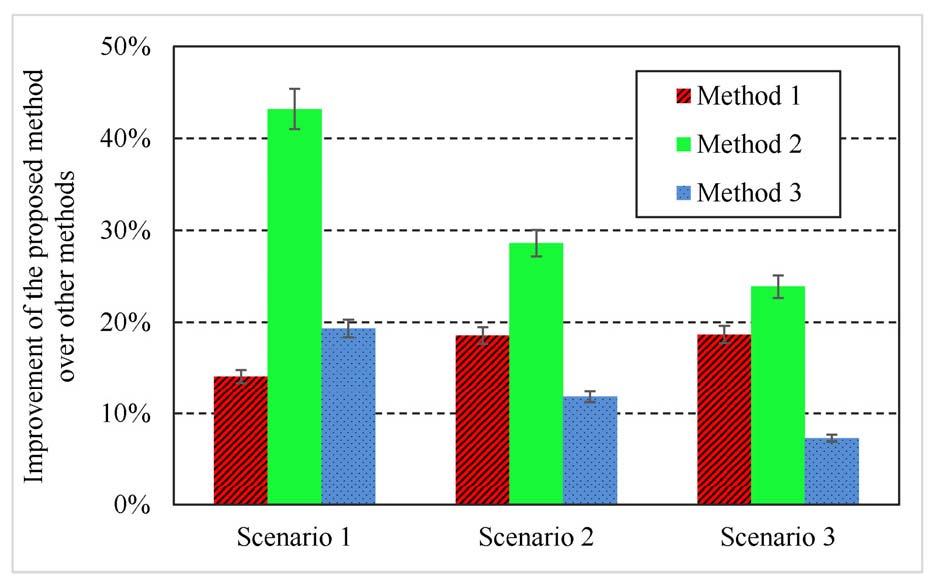
图18展示了其他车辆的仿真结果。需要注意的是,在所 有交通需求场景下,所提出的方法和方法3始终比方法1和方 法2导致其他车辆平均延误较低。其原因是前两种方法在设计 公交信号优先时,不仅实现了公交信号优先,还考虑了其他 车辆的性能。此外,方法3的表现不如所提出的方法。在高交通需求场景下,由于交通需求过大导致车辆频繁停 驶。车辆在上游和下游检测器之间停止,使得交通计数数 据不准确 [16]。所提出的方法中的模糊逻辑能够从不精确 的采集数据中推断交通状态,而这些数据可能会限制传统 数学模型的性能。因此,所提出的方法比其他方法能更快 地清除网络中的车辆。如表VI所示,所提出方法的滞留车 辆最少。此外,方法2相比方法1造成其他车辆更高的平均 延误,因为方法2采用先到先服务策略来解决优先请求之间 的冲突,并忽略了TSP对其他车辆的负面影响。有趣的是, 从表VI可以看出,其他车辆越多,所提出方法相较于其他 三种方法的优势越明显。
B. 不同公交车发车频率的仿真分析
所提出的方法的主要目标之一是解决冲突的公交信号 优先请求。随着公交车发车频率的变化,模拟网络中公交 车信号优先请求之间的冲突数量也会发生变化,这将影响 所提出方法的性能。因此,引入了三种具有不同公交车发 车频率(BDFk,其中k表示公交线路)的仿真场景: BDF3= 1.5分钟和BDF4= 2分钟用于场景1;BDF3= 3分 钟和BDF4= 4分钟用于场景2;BDF3= 6分钟和BDF 4= 10分钟用于场景3。其他公交线路的发车频率保持不 变(见表V)。交通
需求为18000辆/小时。权重系数a和b分别设置为0.7和0.3。
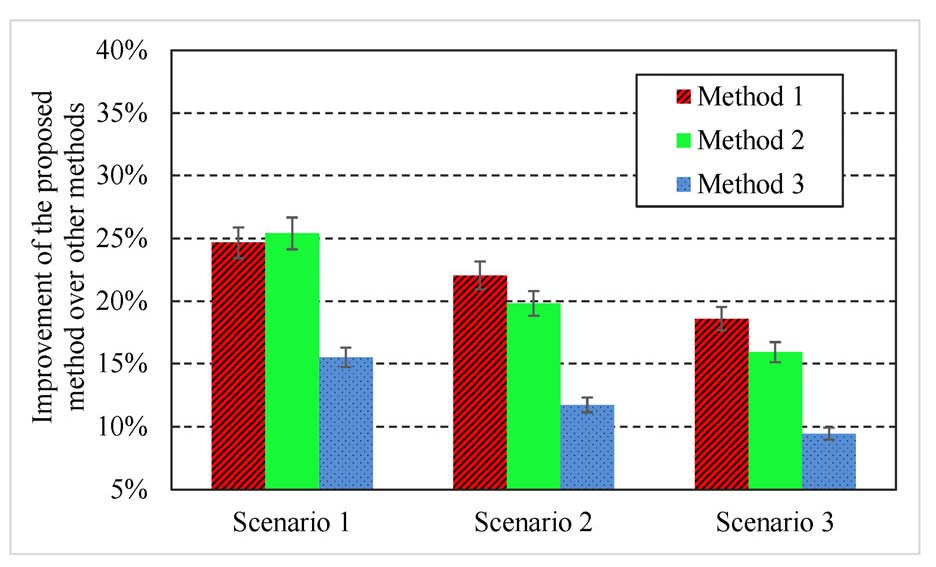
图19显示了所提出的方法在不同发车频率下公交车平 均延误和其他车辆平均延误的百分比变化。关于公交车平 均延误,所提出的方法相较于其他三种方法表现最佳,且 在95%置信度下改进效果显著。此外,随着公交车发车频 率的增加,改进效果有所降低,这是由于低频率增大了公 交信号优先请求之间的冲突数量。所提出的方法的解决方 案效率高于方法2和方法3。方法1由于没有采用公交信号 优先,其公交延误小于方法2,这是因为方法2中的先到先 服务策略并未将公交信号优先授予真正需要的公交车,而 是优先分配给了第一个请求优先的公交车。
对于方法2和方法3,当公交车发车频率较大时,其他 车辆平均延误的百分比变化变得更小。原因是所提出的方 法将其他车辆的性能作为确定批准的TSP请求的指标之一。 此外,在冲突较多的情况下,冲突的解决方案效率较高, 从而导致延误低于方法2和方法3。方法1的百分比变化趋 势与方法2和方法3相反,这是因为公交车数量减少使得所 提出的方法主要基于其他车辆的性能来设计TSP。
| 控制方法 | 9000 veh/h | 18000 veh/h | 27000 veh/h |
|---|---|---|---|
| 方法1 | 12 | 25 | 48 |
| 方法2 | 14 | 28 | 52 |
| 方法3 | 11 | 23 | 45 |
| 所提方法 | 10 | 20 | 40 |
表VI 不同控制方法下网络中保留的车辆
C. 不同权重系数的仿真分析
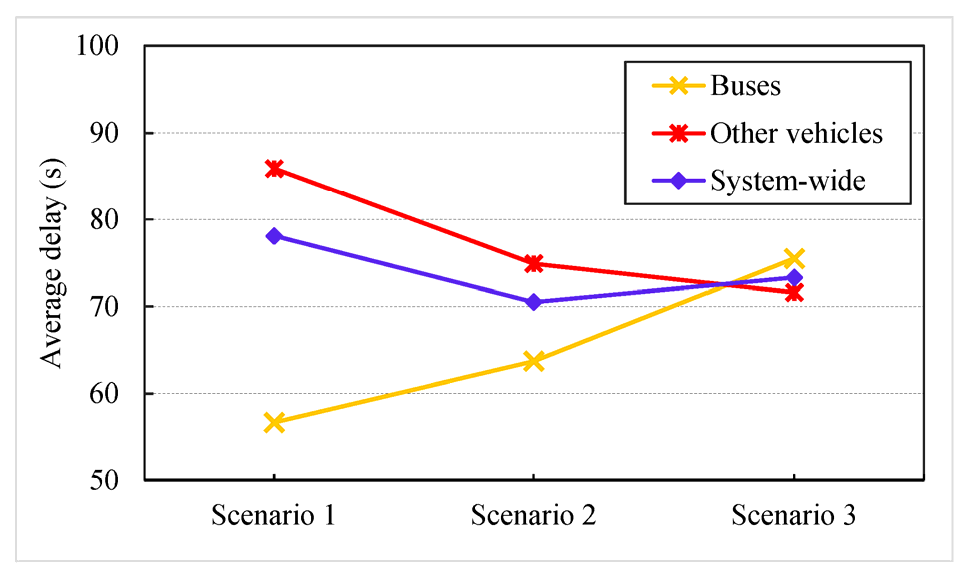
a和b在公式(5)和公式(6)中是两个重要的权重系数。 它们的取值基于实际交通状况,并直接影响TSP设计。值 得研究所提出的方法在不同权重系数下的性能。因此设置 了三种场景,即a= 0.75 & b= 0.25(场景1),a = 0.5 & b= 0.5(场景2),以及a= 0.25 & b= 0.75(场景3)。交通需求为18000辆/小时。图20展示了4小时仿真后的公交车平均延误、其他车辆平均延误以及全系统平均延误。
如图20所示,公交车平均延误从场景1的56.7秒增加 到场景3的75.5秒,而其他车辆平均延误则从场景1的 85.9秒变为场景3的70.6秒。这主要是因为在处理冲突的 优先请求时,TSP请求的优先级值的作用降低,而其他车 辆紧急程度的作用增强所致。全系统平均延误先减小后增 大。其原因是随着b的增大,其他车辆带来的效益大于对公 交车造成的负面影响,因此全系统平均延误减少。然而, 当b过大时,负面影响将超过效益,导致全系统延误增加。
VI. 结论与展望
提出了一种采用模糊逻辑控制信号配时的分布式多代 理TSP方法,通过考虑冲突的优先请求在网络层级实现公 交信号优先。该方法随后在仿真交通网络中通过设置不同 的仿真场景进行了验证。仿真结果表明,在公交车平均延 误和平均延误方面 对于其他车辆而言,所提出的方法在与其余三种基准方法 的对比中始终表现最佳。这验证了所提出的方法能够在城 市交通网络中实现公交信号优先,同时有效管理多个优先 请求之间的冲突。此外,随着交通需求增加,该方法带来 的效益也更加显著。当公交车数量增加时,也存在类似现 象。至于权重系数 a,这一趋势并非绝对,不恰当的取值 会破坏公交车延误与其他车辆延误之间的平衡,导致系统 总体延误增加。因此,选择合适的权重系数取值至关重要。
由于存在许多用于衡量TSP请求优先级值和交通流紧 急程度的指标(例如公交车载客率、下游站点候车乘客数 以及车辆延误),如何在所提出的方法中综合考虑这些因 素需要进一步研究。为了便于模拟网络的实现,本研究忽 略了行人和非机动车。未来有必要将这些交通方式引入所 提出的方法中,以提高其实际应用价值。
 215


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


