本文讲述如何在STM32工程中使用Mavlink协议与飞控通信,特别适合自制飞控外设模块的项目。
需求来源:
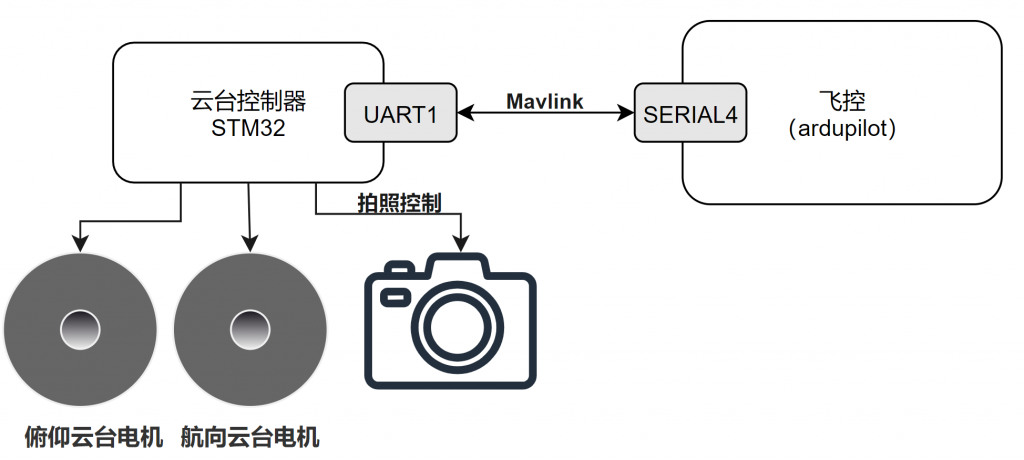
1、增稳云台里的STM32单片机需要通过串口接收飞控传来的云台俯仰、横滚控制指令和相机拍照控制指令;
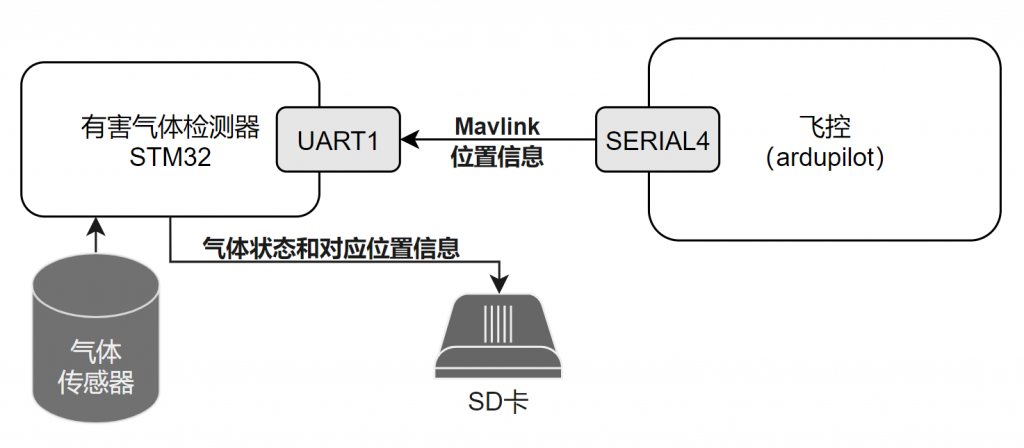
2、自制的有害气体采集器需要接收飞控传来的飞机当前的位置信息。


 墨衍会员
·
AI 创作全网分发
墨衍智能分发
本文由作者通过墨衍一键同步至各平台
1分发平台
1.5k累计阅读
1.5k平均单平台
已同步平台
优快云
微信公众号
微博
知乎
掘金
百家号
博客园
抖音
小红书
你的文章也可以这样分发
墨衍会员 ¥399起/年,写一次发全网
我也要
 AI摘要
本文介绍在STM32工程中使用Mavlink协议与飞控通信的方法,适用于自制飞控外设模块项目。需求源于增稳云台的STM32需接收控制指令,有害气体采集器需接收飞机位置信息,具体代码修改方法可查看原文。
本文讲述如何在STM32工程中使用Mavlink协议与飞控通信,特别适合自制飞控外设模块的项目。
1、增稳云台里的STM32单片机需要通过串口接收飞控传来的云台俯仰、横滚控制指令和相机拍照控制指令;
2、自制的有害气体采集器需要接收飞控传来的飞机当前的位置信息。
大三学生历时一年开发矢量控制飞控算法系统:FOC原理与工程实践
无人机飞控系统的核心在于精准的电机控制与实时姿态解算。矢量控制(FOC)作为高性能交流电机调速的主流方案,通过坐标变换实现励磁与转矩解耦,被广泛应用于无人机、机器人与伺服系统。基于STM32的嵌入式平台,结合MAVLink通信协议,可实现从底层电流环到顶层姿态环的完整控制链路。文章以一个历时一年开发的矢量控制飞控算法系统为例,剖析FOC原理、系统架构、关键代码、调试验证及常见陷阱,为嵌入式与飞控开发者提供工程实践参考。
移植Mavlink协议到STM32F103详细教程
环境配置 win10系统+STM32F103ZET6 步骤 参考MAVLINK官网 1.安装python3.6以上的版本 ,我安装的是python3.8 Python3.8下载地址 详细安装步骤可参考:python3.8下载及安装步骤详解 安装完成后,使用win+R打开运行窗口,输入cmd命令,进入终端 使用python命令即可在终端打开python,使用exit()命令可退出python环境 2.在终端中使用pip3 install future命令安装future模块 这里是提示我已经安装过fut
矢量控制飞控算法系统开发实战:从FOC原理到MAVLink联调
电机控制是无人机飞控系统性能的核心底层,而矢量控制(FOC)作为高性能电机驱动的主流方案,通过坐标变换将交流电机解耦为直流电机模型,实现力矩的精准快速响应。它依赖Clarke/Park变换、级联PID以及SVPWM调制等关键算法,让电流环、速度环和位置环协同工作,在机器人关节、电动车辆和工业驱动等场景中都有广泛应用。对于飞控开发者而言,理解FOC不仅能提升底层执行效率,更能为姿态控制与位置控制打下坚实基础。本文从工程实践角度出发,梳理了一套完整的矢量控制飞控算法系统的开发路径,涵盖硬件选型、代码结构、状态机
STM32下mavlink的使用个人总结(包含对ACfly里面mavlink的分析,包含接收T265的位置信息的二次开发教程)
我一开始想既然mavlink在STM32的使用只需要调用函数就可以了,但是mavlink在STM32的代码似乎比较多,我就想起直接看它的头文件有哪些函数,结果查看头文件有巨大发现 对应每种消息都有专门一个头文件,我甚至找到了vision_positon_estimate的头文件,是不是要读取某类消息只需要调用这个对应消息头文件里面的函数就可以了。 在这个头文件里面我找到了似乎是对应读取某个参数的 static inline uint64_t mavlink_msg_...
深入解析MAVLink 1协议在STM32上的应用:从外部命令到自定义数据处理的完整实现指南
在无人机和机器人系统的开发过程中,通信协议的选择至关重要。MAVLink(Micro Air Vehicle Link)是广泛应用于无人机和机器人系统的轻量级通信协议,特别是在飞行控制系统和地面站之间的数据传输中。它提供了可靠且高效的数据交换机制,用于传输位置、姿态、传感器读数等信息,并允许远程操控设备执行复杂的任务。尽管MAVLink 2已经发布,但MAVLink 1仍然在许多项目中得到广泛支持。
Mavlink协议实战:从XML生成C解析器到STM32轻量级收发
Mavlink是一种轻量级、跨平台的无人机通信消息协议,核心在于标准化的消息定义与二进制序列化机制。其原理基于XML描述语言驱动代码生成,通过固定帧结构、CRC校验和消息ID路由实现可靠传输。技术价值体现在资源受限嵌入式环境下的低开销通信能力,支持裸机、FreeRTOS等无OS场景,并兼容PX4/ArduPilot飞控生态。典型应用场景包括飞控与地面站实时遥测、指令下发(如COMMAND_LONG)、姿态监控(ATTITUDE)及多机协同组网。本文聚焦Mavlink v2.0工程落地,详解mavgen工具链
MSP协议与串口通信:BetaFlight飞控开发核心指南
在无人机嵌入式系统开发中,串口通信是连接飞控与外部设备的物理基础,而应用层协议则决定了数据的含义与交互逻辑。MSP(MultiWii Serial Protocol)作为BetaFlight、Cleanflight等飞控固件原生使用的轻量级通信协议,凭借极简帧结构、高效校验机制和低资源占用,成为飞控开发与地面站通信的关键技术。理解MSP的帧格式、校验和算法以及串口参数配置,是进行飞控二次开发、自研地面站或调参工具的基础能力。同时,厘清MSP与MAVLink、CRSF等协议的区别,有助于根据硬件平台(如STM
STM32无人机飞控源码实战:从姿态解算到PID调参
嵌入式飞控系统是无人机稳定飞行的核心,其中传感器数据采集与姿态解算是基础环节。MPU6000等惯性传感器通过SPI接口输出原始数据,需经滤波、零偏校准才能获得可靠的角速度与加速度。在此基础上,互补滤波或Mahony算法融合多源数据,实时解算横滚、俯仰、偏航角,为控制回路提供反馈。PID控制器作为无人机控制的关键技术,采用内外环串级结构,内环角速度环保证响应快速,外环角度环确保姿态稳定,参数整定直接决定飞行手感。这类技术在航拍、巡检、竞速无人机等领域均有广泛应用。本文基于一套带思路解析的STM32无人机飞控源
矢量控制(FOC)飞控算法系统开发实战:从原理推导到Mission Planner联调
矢量控制技术通过坐标变换实现电机电流的解耦控制,使无刷电机具备直流电机般的快速转矩响应,是高性能无人机电调的核心算法。飞控系统底层嵌入FOC后,姿态控制指令可直接映射为电流给定,显著提升悬停稳定性与抗风能力。本文从FOC的数学基础(Clark/Park变换、SVPWM调制)出发,结合STM32平台讲解电流环PID整定、电机参数辨识及MAVLink通信实现,并面向工程实践给出硬件在环测试、安全保护和调试建议。无论你是准备飞控毕业设计,还是从事无人机底层算法开发,都能从中掌握一套可复现的电机矢量控制与飞控集成方
STM32飞控源码核心拆解:传感器采集、控制算法与通信机制
飞控系统是无人机的大脑,而STM32凭借实时性强、外设丰富、算力适中的特点,成为飞控主控的经典选择。其源码设计围绕周期性任务循环展开:读取IMU数据、姿态解算、串级PID控制、电机输出,每一步都依赖驱动层、算法层与应用层的清晰分层。传感器数据的采集与滤波是姿态解算的基础,互补滤波和四元数微分修正决定了姿态估计的稳定性;控制算法中的串级PID结构与积分限幅、微分滤波等细节,直接关乎飞行手感;而SBUS接收机解析、PWM/DSHOT输出以及MavLink地面站通信,则构成了飞控与外界交互的完整链路。对于无人机开
无人机设计手册:从飞控硬件到视觉导航的系统工程指南
无人机设计的核心并非零件选型的叠加,而是一套从实时飞控到自主导航的分布式系统工程。飞控层依赖STM32等MCU实现毫秒级姿态控制,PX4与ArduPilot作为主流开源方案,通过uORB或共享内存完成模块通信;状态估计则依托扩展卡尔曼滤波(EKF)融合IMU、GNSS与视觉信息,输出带协方差的位姿预测。在技术落地上,视觉感知与路径规划通过坐标系变换和MAVLink协议与飞控闭环,配合Gazebo仿真验证,可大幅降低实机调参风险。从电网巡检到低慢小监测,无人机设计需依据任务书反向推导电机、GNSS与软硬件接口
无人机研发入门:从零到精通的24个月学习路径
本文系统介绍了无人机研发从零基础到专业水平的完整学习路径。文章将学习过程分为六个阶段:基础认知与硬件入门(1-3个月)、嵌入式与编程基础(3-6个月)、自动控制与飞控算法(6-10个月)、导航与自主飞行(10-14个月)、图传与高级功能(14-18个月)、工程化与行业应用(18-24个月)。作者建议从四旋翼入手,循序渐进掌握硬件组装、C语言编程、PID控制、姿态解算、导航算法等核心技术,并强调先飞稳再研发、重视仿真测试、安全第一等学习原则。通过2年左右系统学习,可达到无人机研发工程师水平。
mavlink_stm32F4的移植手法测试成功
mavlink_stm32F4在stm32上作收发移植测试成功,更多的自定义ID的移植参考楼主的博客教程
PX4 飞控源码详解与二次开发指南
这是最接近你 STM32 开发经验的部分——定义哪个 GPIO 连什么外设。
STM32_Mavlink.zip
这是stm32f103串口程序上移植了mavlink通讯协议,没有错误和警告,保证好用!!!
Mavlink移植到STM32F407(原作者:恒久力行)
Mavlink移植到STM32F407(原作者:恒久力行),可以通过串口打印出来,原文链接直接百度搜索,一下子就出来了。
无人机芯片模块选型实战:从STM32到RK3588全解析
无人机系统的稳定性与飞行性能,往往取决于被忽视的芯片与模块选型。从飞控主控STM32F405/F765到机载AI芯片RK3588,从IMU、GNSS传感器到电调与电源管理,每个环节都需遵循软硬件协同的工程逻辑。理解核心计算域、感知域、执行域与通信域的分工,能帮助开发者避开常见坑点——如IMU安装减震、GNSS天线布局、电调电流裕量、HC05蓝牙调试等。本文以实际项目经验为基础,梳理从入门四旋翼到视觉避障无人机的芯片模块选型思路,为DIY玩家和系统集成工程师提供可落地的参考。
MAVLINK数据解析以及GPS数据解析航点规划例程(基于STM32F1).7z
MAVLINK数据解析以及GPS数据解析航点规划例程(基于STM32F1).7z


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


 256


 扫一扫


