20万买个“春晚同款”机器人回家,是请了个保姆,还是买了个祖宗?

python3.12 在用django5.0创建超级用户时,遇到AttributeError: module ‘hashlib‘ has no attribute ‘pbkdf2_hmac‘的问题 产生问题的原因是python3.12的hashlib没有自带pbkdf2_hmac函数,该函数是加密算法的一种,只要通过别的函数导入pbkdf2_hmac即可。还有一种方法是将django默认使用的pbkdf2_hmac改为hashlib自带的sha2或其他算法返回加密的密码,笔者以后会尝试用此类办法解决问题。2.找到报错文件的位置/usr/local/lib/python3.12/site-packages/django/utils/crypto.py。保存修改的文件,重新执行创建超级用户的命令成功。 阅读详情

啥情况?真的卖爆了吗?

春晚一结束,宇树机器人的京东店都被挤爆了,好多型号直接显示“售罄”。但别急着掏钱包,这玩意儿现在买了能不能帮你刷碗?答案可能让你失望。
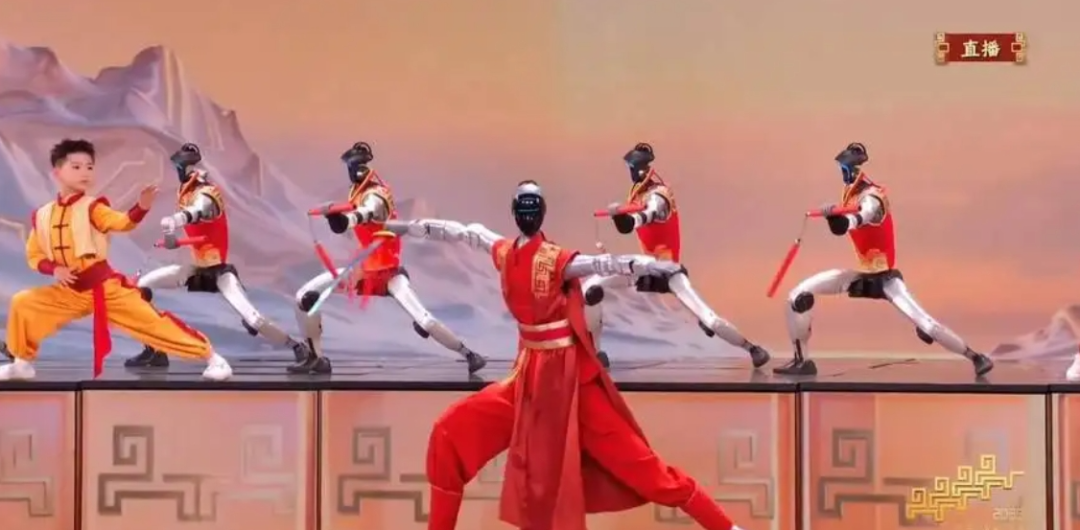
针对“它下台后能干啥”,网上的观点主要分成了这么三派:

观点一:目前就是个“顶级电子手办”(大实话派)

核心逻辑: 别想太多,它现在还干不了家务。

  • 家里没矿别买:

     很多博主测评后发现,虽然视频里它能后空翻、打醉拳,但那是工程师调教了很久的“特技”。买回家后,它不能帮你洗衣服、不能做饭、甚至倒杯水都费劲。

  • 昂贵的遥控玩具:

     对于普通人来说,这东西目前的智商大概相当于“长了腿的遥控车”。你可以用手柄控制它走两步,或者让它表演个“科目三”给亲戚朋友看,但也仅此而已了。它还不够聪明,不知道哪个是脏衣服,哪个是垃圾桶。

  • 续航焦虑:

     就像奥特曼打怪兽只有3分钟,这机器人跑个几十分钟、一小时也就没电了,你得像伺候手机一样天天给它充电。

网友神评: “花20万买它,还得我伺候它充电、怕它摔了。这不是买保姆,这是买了个赛博祖宗。”

观点二:这是“行走的印钞机”(搞钱派/黄牛党)

核心逻辑: 我不指望它干活,我指望它帮我赚眼球、赚租金。

  • 商演神器:

     这是目前最真实的用途。很多婚庆公司、开业典礼、展会都在疯抢这批机器人。租一天出去就要几千上万块!让它在商场门口站岗、跳个舞,围观的人那是里三层外三层。

  • 短视频流量密码:

     只要牵着这玩意儿上街(比如去星巴克买咖啡,或者溜溜真狗),拍个视频发网上,流量绝对爆炸。对于网红来说,这20万是“生产工具”,拍几个爆款视频广告费就赚回来了。

网友神评: “谁说它没用?我租给房地产公司开盘站台,一天收5000,两个月回本。它不是干活的,它是负责‘帅’的。”

观点三:它是给“理工男”的考卷(科研/技术派)

核心逻辑: 它是半成品,是用来给聪明人搞开发的,不是给懒人用的。

  • 大学和实验室最爱:

     你提到的20万以上的高配版(EDU版),其实主要是卖给高校和研究所的。学生们用它来写代码,研究怎么让它走得更稳、怎么识别物体。

  • 未来的安卓手机:

     技术大牛们认为,现在的机器人就像2008年的安卓手机,只有个壳子,没什么APP。宇树卖的是硬件平台,目的是让全世界的程序员来给它开发“洗碗APP”、“拿快递APP”。等这些软件被开发出来了,它才真正有用。

网友神评: “现在买它的人,要么是去收智商税的(搞租赁),要么是智商极高的(写代码)。普通人买回去只能当大号摆件。”

总结:现在该不该买?

结论很扎心: 如果你是想买个能干活的AI管家,千万别买,现在的技术离“端茶倒水”还差得远,它连自己摔倒了都要费劲才能爬起来。

但如果你是搞自媒体的、搞租赁生意的、或者是硬核极客,这20万可能花得很值。因为此时此刻,它代表的是一种“稀缺的关注度”和“未来的入场券”。

一句话总结:它现在走下舞台,还进不了厨房,只能先去商场门口当个“吉祥物”。

简单易懂的AXI_Lite 总线详解 简单易懂的AXI_Lite 总线详解 1、前言 AXI_LITE协议主要应用于Xilinx的ZYNQ芯片构架下的ARM和FPGA之间的数据读写,更偏向于单个寄存器的读写。 2、AXI总线与ZYNQ的关系 AXI(Advanced eXtensible Interface)本是由ARM公司提出的一种总线协议,Xilinx从6系列的FPGA开始对AXI总线提供支持,此时AXI已经发展到了AXI4这个版本,所以当你用到Xilinx的软件的时候看到的都是“AIX4”的IP,如Vivado打包一个AXI IP的时候, 阅读详情

相关推荐

看我如何用kali实时截获隔壁"小姐姐"的上网隐私(结尾有彩蛋)

看我如何用kali实时截获隔壁"小姐姐"的手机图片等信息(结尾有彩蛋哦) 首先圈下重点:《刑法》第二百八十五条 【非法侵入计算机信息系统罪;非法获取计算机信息系统数据、非法控制计算机信息系统罪】违反国家规定,侵入国家事务、国防建设、尖端科学技术领域的计算机信息系统的,处三年以下有期徒刑或者拘役。违反国家规定,侵入前款规定以外的计算机信息系统或者采用其他技术手段,获取该计算机信息系统中存储、处理或...

SoulCat 2万+

把 Agent 搬进飞书:飞书 Agent 机器人演示

本文展示下如何将 Agent 搬进飞书,协助提高日常的工作效率。

分享 Go、云原生、AI Infra 相关技术 320

机器学习: 共轭梯度算法(PCG)

今天介绍数值计算和优化方法中非常有效的一种数值解法,共轭梯度法。我们知道,在解大型线性方程组的时候,很少会有一步到位的精确解析解,一般都需要通过迭代来进行逼近,而 PCG 就是这样一种迭代逼近算法。 我们先从一种特殊的线性方程组的定义开始,比如我们需要解如下的线性方程组: Ax=bAx=b 这里的 A(n×n)A(n×n) 是对称,正定矩阵, b(n×...

weixin_30807677的博客 3181

广和通亮相electronica 2026,展示智能割草机器人、AI终端及无线连接解决方案

—在electronica 2026德国慕尼黑电子展上,广和通展示无线连接、AI及机器人技术在终端开发中的应用,为OEM厂商提供覆盖的多层次技术选择。

Fibocom_Wireless的博客 138

避坑指南:MTK平台Widevine L1密钥安装全流程详解(含SP META工具使用与Log分析)

本文详细解析了MTK平台实现Widevine L1认证的全流程,涵盖密钥申请、格式转换、安全烧录等关键步骤,特别针对Trustonic TEE环境下的SP META工具使用与日志分析提供实用指南。帮助开发者规避常见错误,确保DRM密钥安全部署,满足高端内容保护需求。

weixin_27219587的博客 476

达芬奇Pro开发板硬件验证全流程指南

FPGA开发板硬件验证是嵌入式系统可靠性的基石,其核心在于理解SoC启动时序、IO资源映射与高速接口物理层约束。基于Xilinx Zynq-7000异构架构的开发平台,需围绕电源完整性、时钟稳定性、信号完整性及软硬协同启动链路展开分层测试。技术价值体现在规避量产失效率、支撑高可靠工业控制与实时图像处理等场景。典型应用涵盖千兆以太网通信验证、DVP摄像头与RGB LCD显示链路调试、以及SFP+光纤接口PRBS误码率测试。本文聚焦达芬奇Pro系列开发板,深入解析JTAG下载、QSPI Flash重烧录、RGM

weixin_42453228的博客 126

环视同步与拼接的工程改法:从车规到机器人

重叠区的形状也要看:横向窄、纵向长的重叠,和四四方方的重叠,能提供的约束不一样,前者在俯仰变化时更脆弱。务实做法是给相机支架足够的刚性,把易变的安装点做成可重复定位的结构,再配一套快速校验手段。支架刚性也不是越硬越好,而是要在刚度、重量、成本之间取平衡:机器人末端对重量敏感,一味加厚支架会影响运动性能,这时更该把可重复定位和快速校验做扎实。动态范围的处理没有银弹。拼接错了,标定也救不回来:重叠区不足时,匹配点不够,任何算法都只能猜。相机装在哪里,要看机器人在典型任务中的姿态,而不是看它在展厅里站着的样子。

gunser的博客 237

STM32+ESP8266+MQTT协议连接阿里云物联网平台

一、环境介绍 单片机采用:STM32F103C8T6 上网方式:采用ESP8266,也可以使用其他设备代替,只要支持TCP协议即可。比如:GSM模块、有线网卡等。 开发软件:keil5 二、实现功能 通过阿里云物联网服务器实现设备数据远程上传、下发,实现数据交互。 在当前使用的开发板上有4盏LED灯、一个蜂鸣器、4个按键。 三、阿里云物联网服务器创建步骤 说明:如果没有账号的话,先点击网页右上角,注册一个账号,并完成实名认证再继续下一步。 产品名称根据自己情况填...

6万+

语音机器人方言识别效果差怎么优化?本地小店场景调优指南(2026)

内容基于门店语音接待配置和方言场景排障的实际过程整理。ASR 热词权重机制、置信度分级、方言模型覆盖范围等描述,参考主流云 ASR 和语音机器人平台的通用设计思路;文中 CER、意图准确率、澄清次数、兜底率等阈值为本地实测经验值,第七节案例样本量有限(50 通录音),数字仅作方向性参考,不构成对任何方言或地区的普适结论。具体参数以平台文档和本地实测结果为准,文中配置片段为示意,不构成具体产品配置指南。

weixin_47312655的博客 342

AI上推荐 之 NeuralCF与PNN模型(改变特征交叉方式)

1. 前言 随着信息技术和互联网的发展, 我们已经步入了一个信息过载的时代,这个时代,无论是信息消费者还是信息生产者都遇到了很大的挑战: 信息消费者:如何从大量的信息中找到自己感兴趣的信息? 信息生产者:如何让自己生产的信息脱颖而出, 受到广大用户的关注? 为了解决这个矛盾, 推荐系统应时而生, 并飞速前进,在用户和信息之间架起了一道桥梁,一方面帮助用户发现对自己有价值的信息, 一方面让信息能够展现在对它感兴趣的用户前面。 推荐系统近几年有了深度学习的助推发展之势迅猛, 从前深度学习的传统推荐模型(协

Miracle8070 1万+

【fpdlink显示】DS90UB948关于941连接948 GPIO调试问题

1. 前言 使用一个941连接2 948显示: 941的GPIO0/1/2/3到前948的GPIO0/1/2/3和941的D_GPIO0/1/2/3到948的GPIO0/1/2/3。 设置gpio3输出,则941的D_GPIO3设置高,而948的gpio3设置不高; 但设置gpio3输入后,看到941的D_GPIO3跟随948的gpio3变化。 2. 原理图连接 3. 测试代码 static int du90ub941_enable_port(struct goodix_ts_d

jzwjzw19900922的博客 2559

Atracsys 3D视觉定位导航系统 SDK 故障分级与 PoE+ 部署:手术机器人集成中的实时误差诊断、单线供电与现场重校准

位姿计算可以拆成四步:两台相机同步成像;提取反光球、反光片或红外 LED 的像点;按标定参数做三角测量,得到每个特征点的三维坐标;再由标记几何先验解算 6DoF(x、y、z、α、β、γ)。工程难点不在公式,而在全视场并行采集、特征点编号不串、遮挡时仍能稳定输出,以及标定参数在全工作体积内的一致性。

欣佰特cnbestec的博客 294

泛微OA与泛微OA之间打通实现统一待办配置

问题:学校OA与集团OA均为泛微Ecology8.0 ,由于流程审批互通的需要,要将两套OA系统打通,实现跨系统的流程流转。

symstandsun的博客 2270

机器人如何把目标变成运动:自由度、正逆运动学与奇异性

本文以2R平面机械臂为例,系统阐述机器人运动学核心概念:正运动学(FK)通过关节角计算末端位姿,逆运动学(IK)则反求实现目标位姿的关节构型,揭示同一位置可能对应多解或无解。引入雅可比矩阵描述关节速度与末端速度的映射关系,分析奇异性与工作空间限制,并强调实际应用中关节限位、碰撞避让及数值求解初值的重要性,阐明任务描述与机构能力之间的匹配本质。

weixin_37540091的博客 314

迈瑞BS系列全自动生化分析仪LIS协议接口手册(内含HL7和ASTM)

迈瑞BS系列全自动生化分析仪LIS协议接口手册,内含HL7和ASTM)

Probability and Statistics - 4th edition

Probability and Statistics - 4th edition

强化学习第十三课:为什么 Q-Table 到机器人这里会失效?

因为产生数据时可以使用:但学习目标却使用:代表更贪心的目标策略。所以:\[ \boxed{\text{行为策略和目标策略可以不同}} \]因为:它按照当前行为策略实际选择出的 \(a_{t+1}\) 来更新。所以采数据和被评价的是同一套策略。Q-Table 的最大问题:\[ \boxed{\text{状态空间太大/连续时无法枚举}} \]解决:用神经网络:代替 Q-Table。

qq_56657939的博客 299

SIMATIC S7-1200, S7-1500 PID 控制[手册]

SIMATIC S7-1200, S7-1500 PID 控制[手册]

情感交互机器人融资,四川具身科技的「爱湫」登场

当前人形机器人的主流战场是工业、仓储、巡检这些「干活」的场景,而「爱湫」把重心放在了「陪伴」上——通过面部投影和情绪识别,让机器人和人之间多一层情感层面的交互。情感交互机器人的市场,其实一直存在,只是过去被「能干活」的主流叙事盖住了。它主推的产品「爱湫」,是一款主打情感交互的人形机器人,搭载 3D 投影面部技术,情感交互机器人的逻辑,是面向养老陪伴、文旅服务、展厅导览这类「不要求重体力、但要求互动感」的场景。真正的考验不在发布会,而在它能不能在真实的养老和陪伴场景里,被用户用起来、留下来。

jushenAGI的博客 294

jre9下载 jdk9

(Java SE Runtime Environment 9.0) 9.0u175 官方最新版 【x86|x64】

婴儿看护、宠物陪伴与老人监护三线驱动:智能家用摄像机器人市场迈向128.67亿美元

随着人工智能、计算机视觉、物联网及自主移动技术持续融合,智能家用摄像机器人正从传统视频监控设备向具备主动感知、智能识别、环境交互和自主巡视能力的家庭智能终端演进。家庭安全防护、远程看护、宠物陪伴和智能家居联动等需求不断深化,推动产品功能、使用场景及商业模式加速升级。全球智能家用摄像机器人产业正在经历从基础视频监测向智能化、主动化和多场景应用发展的重要转型。LP Information(路亿市场策略)持续关注全球智能家用摄像机器人市场规模、技术路线、竞争格局、区域需求及产业链变化,重点分析人工智能视觉技术升级

LPIHelen的博客 223

树莓派工控机在机器人自动化中的适用边界

讨论树莓派工控机能否用于机器人自动化,前提是把机器人控制拆成不同时间尺度的任务。电流环周期通常在 125~250 μs,速度环多在 0.5~1 ms,位置环由控制器或驱动器完成,常见取值 1~2 ms,轨迹插补周期通常为 4~8 ms。四层任务对平台的要求并不一致。 电流环与速度环由驱动器的硬件时序与 PWM 开关频率决定,与主控采用何种处理器关系有限。插补与轨迹规划运行在控制器上,占用算力与内存带宽,对单次调度延迟的容忍度相对较高。位置环处在分界位置,它由谁执行,决定了控制器是否需要具备硬实时能力。 据此

2609_96574764的博客 273

第四章:[案例]基于本地知识库实现简易多轮对话机器人

本项目构建教学版本地知识库问答机器人,通过读取knowledge.txt文件,按标点切分文本,基于关键词匹配实现简单检索,并结合多轮对话历史与大模型生成答案。代码演示了检索增强生成(RAG)的核心流程,适用于学习理解,区别于生产级向量检索系统。

xyphf的博客 778

用于医疗的磁驱动柔性微机器人研究进展!

磁驱动柔性微机器人已从“能动的小软虫”走向器官适配、诊疗一体、可释药可成像的原型系统,下一步竞争焦点是体内闭环控制、材料长期安全性与临床级系统集成。你想先深入哪条技术线:磁化编程制造、体内闭环控制,还是具体器官(脑/胃/心/血管)应用?

m0_65595995的博客 200

既有电梯机器人梯控选型:现场可行性评估方法

真正需要判断的是项目可行性:现有电梯属于什么类型、实际控制哪些楼层、机器人及载具能否完成物理通行、井道和轿厢通信是否满足业务要求、设备是否具备合理安装和供电条件,以及机器人系统能否与。更完整的结论应该回答:具体电梯是否属于适用范围,实际控制多少楼层,机器人及载具是否能够完成物理通行,井道与轿厢通信条件怎样,设备是否具备合理安装和供电基础,机器人系统是否能够完成业务对接,以及还有哪些条件需要进一步测试。先确认电梯适用性和实际控制楼层,再核查网络、空间、施工供电及机器人接口条件,最后进入配置选择。

Robustel的博客 559

从VLM规划器到机器人智能体:面向依赖历史信息的操控任务自演化框架

26年10月来自中科大、上海AI实验室、上海交通大学、阿联酋MBZAI和浙大的论文“From VLM Planners To Robotic Agents: Self-evolving Harnesses for History-dependent Manipulation”。SERA 的主要价值,在于把机器人的任务记忆、执行判断和失败修复组织成一个可修改、可验证的系统;论文支持这种系统设计能改善既定任务上的表现,但尚不足以证明广泛的自主进化与泛化能力。

yorkhunter的博客 1143

技术白皮书:工件变形、图纸对不上?机器人离线编程iRobotCAM如何实现激光熔覆精准加工

本文针对机器人激光熔覆中工件偏差、编程复杂、调试低效等难题,提出基于iRobotCAM离线编程软件的解决方案。通过融合双目视觉定位实现工件精准纠偏,CAD智能编程快速生成复杂曲面轨迹,虚拟仿真提前规避干涉,多品牌机器人后置适配打通全流程,推动从“按图加工”迈向“看件加工”,显著提升柔性制造效率与智能化水平。

专注工业软件的突破,实现具身智能在机器人自动化的落地 164

2027年机械制造、计算机科学与机器人国际会议(MCSR 2027)

2027年机械制造、计算机科学与机器人国际会议在三亚举行,以“海洋环境当考场、自贸场景做赛场”为思路。会议邀请制造、算法与装备团队,围绕耐盐雾材料与表面工程、轻量化与增材制造、精密加工、机器人结构设计、水下机器人、服务与康养机器人、海洋传感、机器视觉、边缘计算与数字仿真等方向交流,并把台风、高湿、高盐雾、强日照和滨海高峰客流纳入可靠性指标。

2601_96763876的博客 190

《启元 PrimeSim 如何用生成视频评估机器人策略》

PrimeSim 论文展示过一组把瓶子装进纸箱的生成画面。机械臂靠近传送带,抓取瓶子,再把它送向箱子。从抓取到装箱,画面连成了一次完整操作。如果开发者想用这样的模型挑选机器人策略,问题就变了。一条顺利结束的视频,怎样变成某个策略的成功率?换一套控制程序,生成的环境能否保留两者的强弱差别?启元 PrimeBot Research 的 PrimeSim 正在尝试回答这个问题。它以视频生成模型为起点,接收机器人动作,预测后续的多视角画面。

鱼干的博客 401

单台机器人的智能演示如何转向大规模异构集群稳定、可盈利的工程化落地。

在技术层面,稳石将持续输出仓储物理域集群智能体的落地经验,参与行业交流、案例研讨、产业标准与技术白皮书的研讨工作,把大规模异构集群协同、工业现场安全管控、实体场景智能体评估指标等一线实践经验,分享给产业链同仁,补齐物理域具身智能产业化的认知短板。同时携手深圳市机器人协会的众多会员伙伴,打通产学研用协同链路,共同破解工业具身智能规模化落地的工程化难题,为深圳建设全球领先的机器人与具身智能产业高地贡献力量,让集群智能体在更多实体仓储场景落地生根,赋能千行百业的供应链智能化升级。是稳石一贯坚持的产业底色。

wsrobot的博客 178
上一篇: Clawdbot开始雇佣人类,如何看待人类为AI打工,是噱头还是终结者降临?
下一篇: 字节跳动是不是已经逐渐将阿里和腾讯逼到绝境?
Java思维导图
博客等级 码龄10年 306粉丝 71原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值