carla进阶教程

[carla入门教程]-1 安装carla环境 本专栏教程将记录我从安装carla到调用carla的pythonAPI进行车辆操控的全流程,带领大家从安装carla开始,到最终能够熟练使用carla仿真环境进行传感器数据采集和车辆控制. 阅读详情

现在自动驾驶开始上端到端后仿真软件carla的优势就慢慢的凸显出来了,下面我们来对carla进行更加深入的学习(前提:已经对安装carla等基本操作比较熟悉之后。教程链接:https://blog.youkuaiyun.com/hooksten/article/details/140019004)
首先是版本的问题,其实carla版本越高bug也就越少,并且对于pythonAPI的要求并不是严格要求的,所以我们完全可以使用比较高的版本,这里推荐使用0.9.13即可
https://mirrors.sustech.edu.cn/carla/carla/
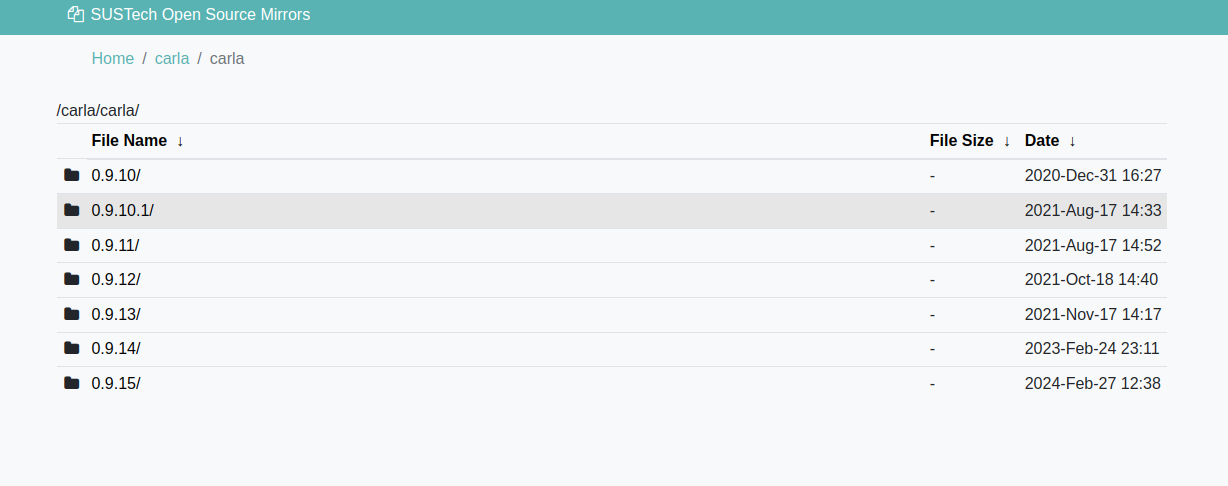
在这里插入图片描述

安装好之后就是解压一下环境的地图,然后通过脚本来导入地图(不能自己解压后替换吗?——应该没有太大问题)

./ImportAssets.sh
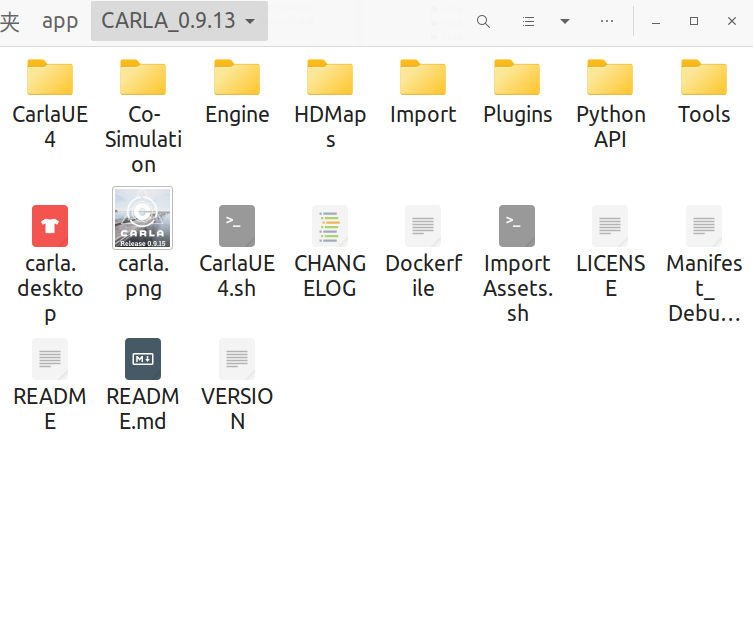
在这里插入图片描述
接下来去配置它的python接口,直接就用example目录下的requirement.txt来配置
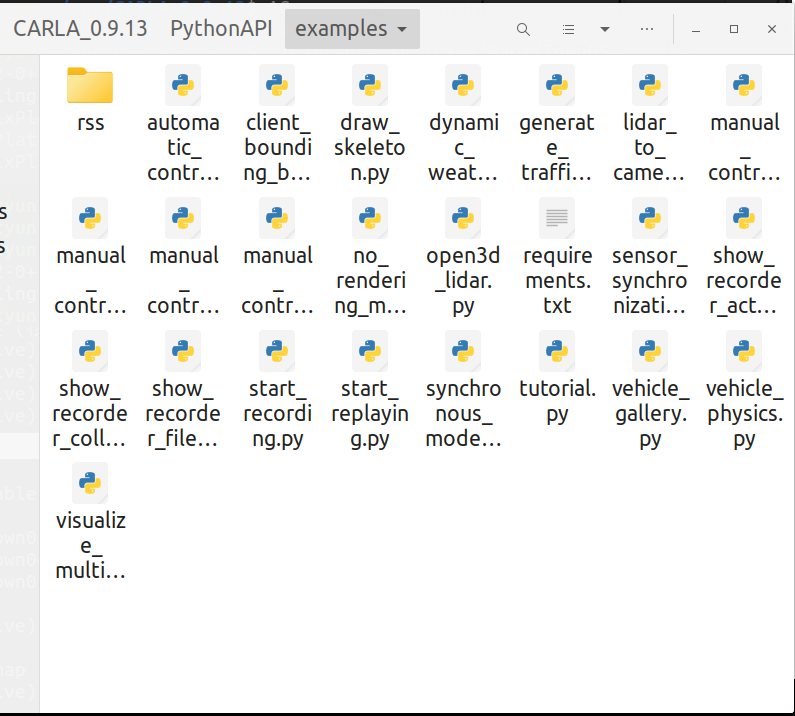
在这里插入图片描述

conda create -n carla python=3.8 # 版本没有直接要求
conda activate carla
pip install -r requirement.txt

同时需要修改一下carla对应的版本文件:
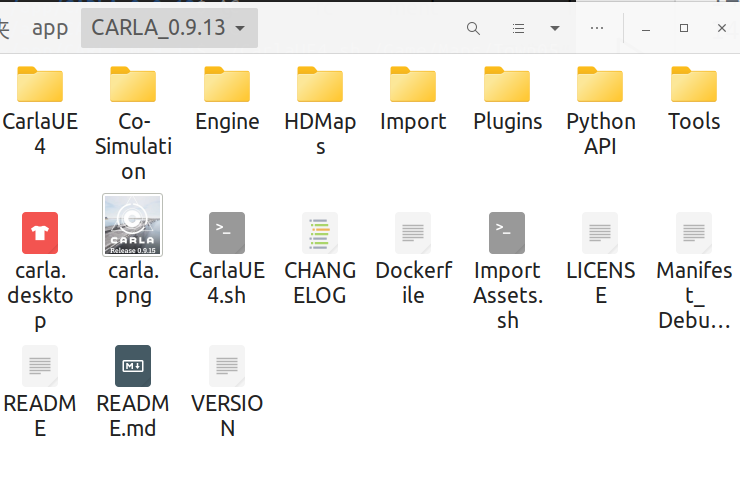
在这里插入图片描述
VERSION文件写入:

0.9.13 # 对应的carla版本

接下来需要去配置一下carla的本地环境变量:

gedit ~/.bashrc

添加内容为

export CARLA_ROOT=/home/cyun/app/CARLA_0.9.13
export CARLA_SERVER=${CARLA_ROOT}/CarlaUE4.sh
export PYTHONPATH=$PYTHONPATH:${CARLA_ROOT}/PythonAPI
export PYTHONPATH=$PYTHONPATH:${CARLA_ROOT}/PythonAPI/carla
export PYTHONPATH=$PYTHONPATH:$CARLA_ROOT/PythonAPI/carla/dist/carla-0.9.13-py3.7-linux-x86_64.egg

最后就可以测试一下了/home/cyun/app/CARLA_0.9.13/PythonAPI/examples文件夹中

./CarlaUE4.sh
python automatic_control.py # carla环境中运行

上述都理解了之后,下面是进一步的认识carla仿真环境。
首先是切换地图与移动视角。
启动

./CarlaUE4.sh

可以使用视角

Q - 向下飞
E - 向上飞
W - 视角向前方
S - 视角向后方
A - 视角向左方
D - 视角向右方

通过shift+对应的按键可以加速视角的移动

启动更多选项,启动中有很多模式可供选择,这里以9.13为例来说明比较新版的启动命令规则。https://carla.readthedocs.io/en/latest/adv_rendering_options/#no-rendering-mode
off-screen模式

./CarlaUE4.sh -RenderOffScreen
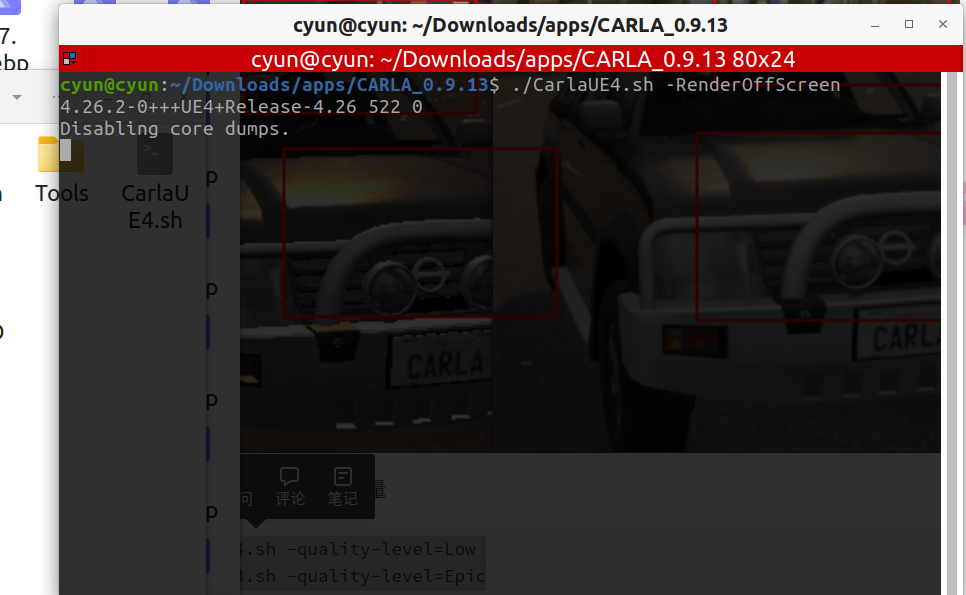
在这里插入图片描述
运行之后没有任何画面

0.9.11及之前的

DISPLAY= ./CarlaUE4.sh -opengl

将DISPLAT置空

no rendering模式
一方面可以自己去添加配置,生成世界时配置一下:

settings = world.get_settings()
settings.no_rendering_mode = True
world.apply_settings(settings)
...
settings.no_rendering_mode = False
world.apply_settings(settings)

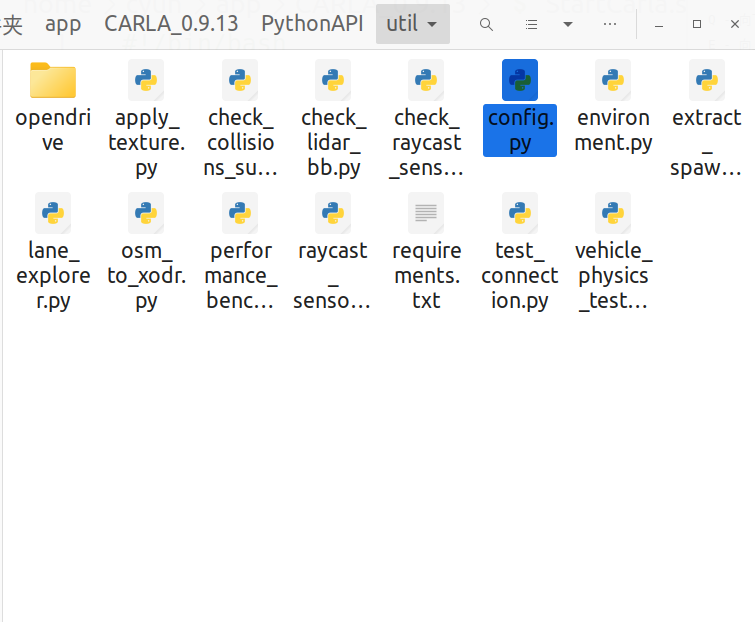
同时carla也提供了相应的例程,在pythonapip的util和example中

./CarlaUE4.sh
cd PythonAPI/util && python3 config.py --rendering

在这里插入图片描述

cd PythonAPI/examples && python3 no_rendering_mode.py
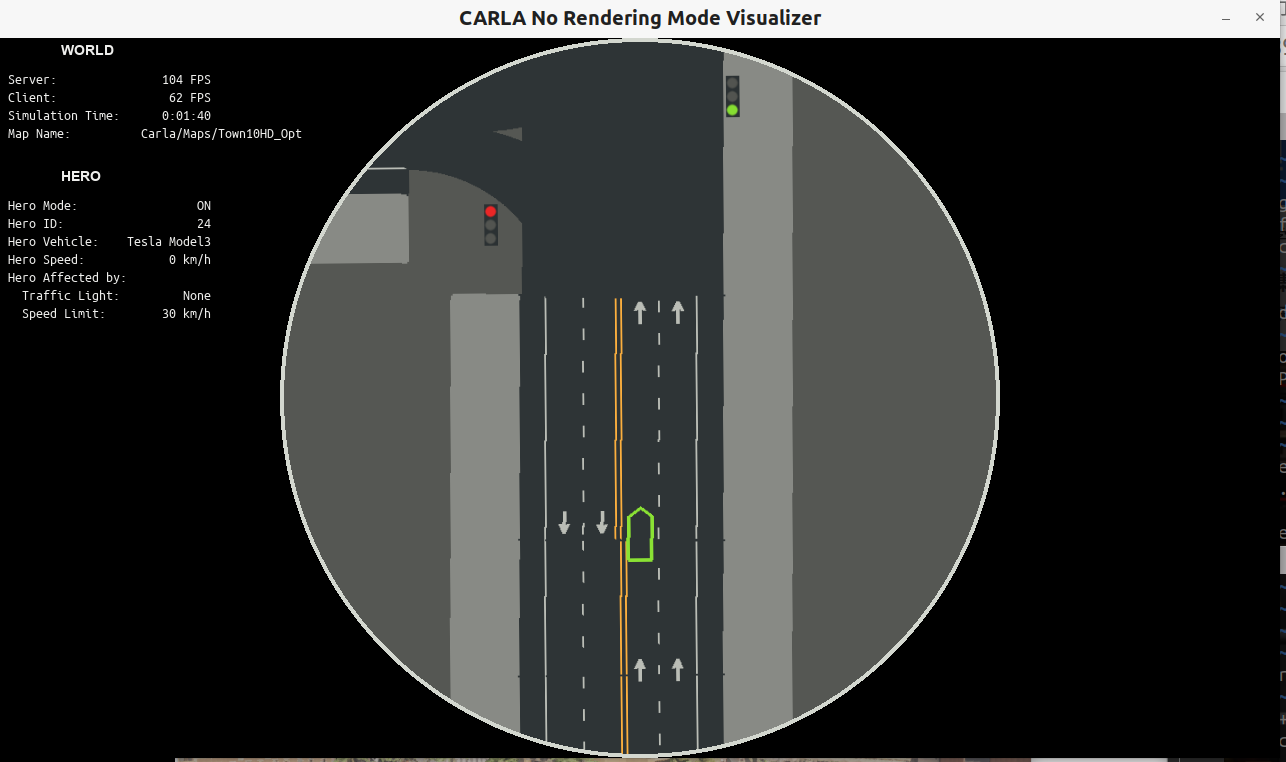
在这里插入图片描述

关闭render模式:

cd PythonAPI/util && python3 config.py --no-rendering

降低渲染质量

./CarlaUE4.sh -quality-level=Low
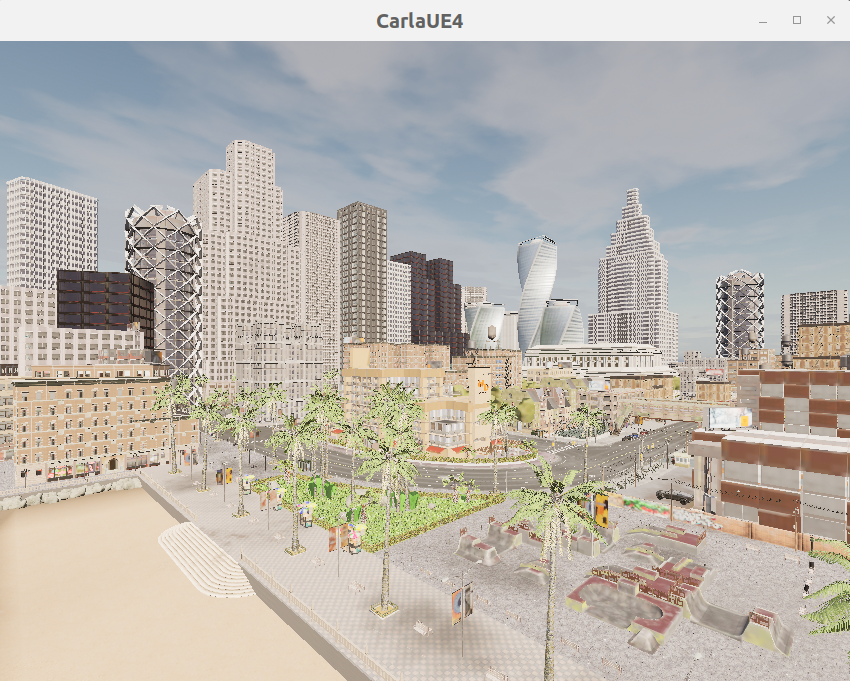
在这里插入图片描述

默认的正常渲染质量

./CarlaUE4.sh -quality-level=Epic
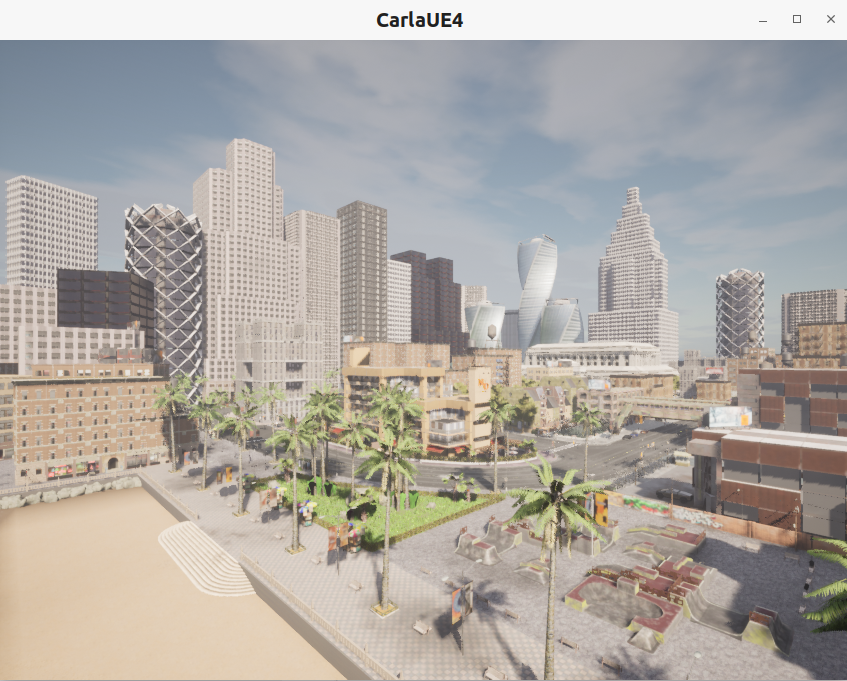
在这里插入图片描述

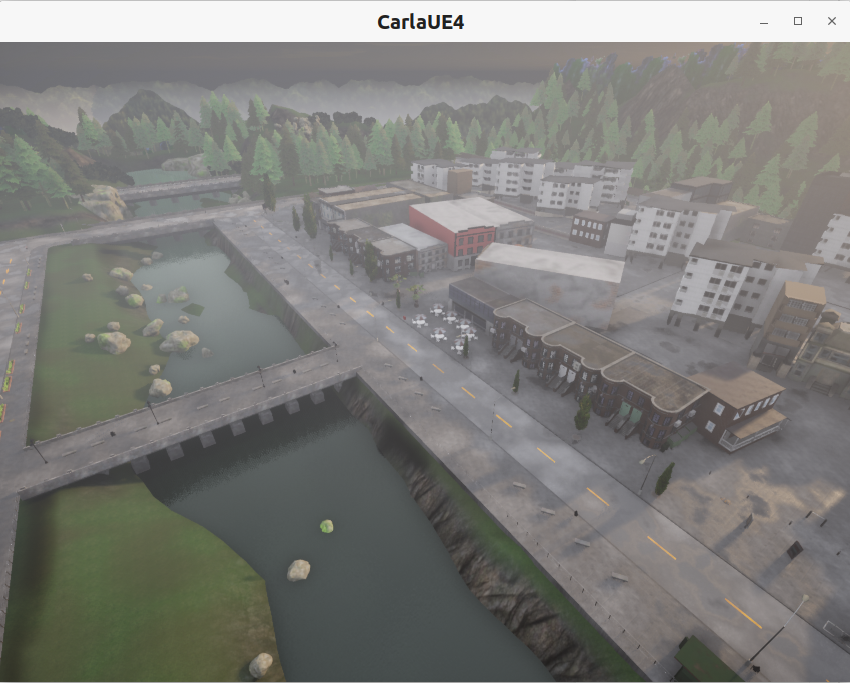
更换地图问题
在这里插入图片描述

./CarlaUE4.sh
python config.py --list
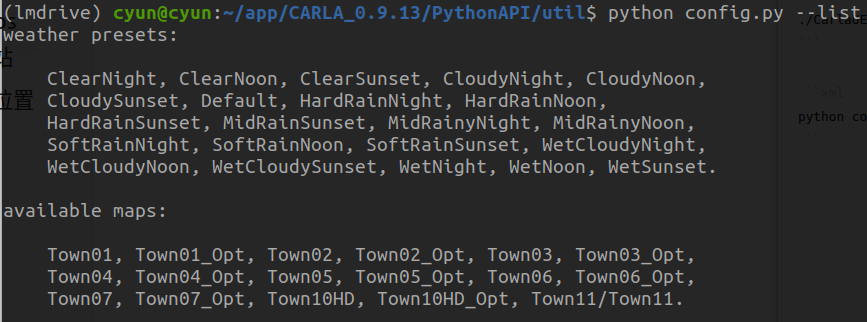
在这里插入图片描述
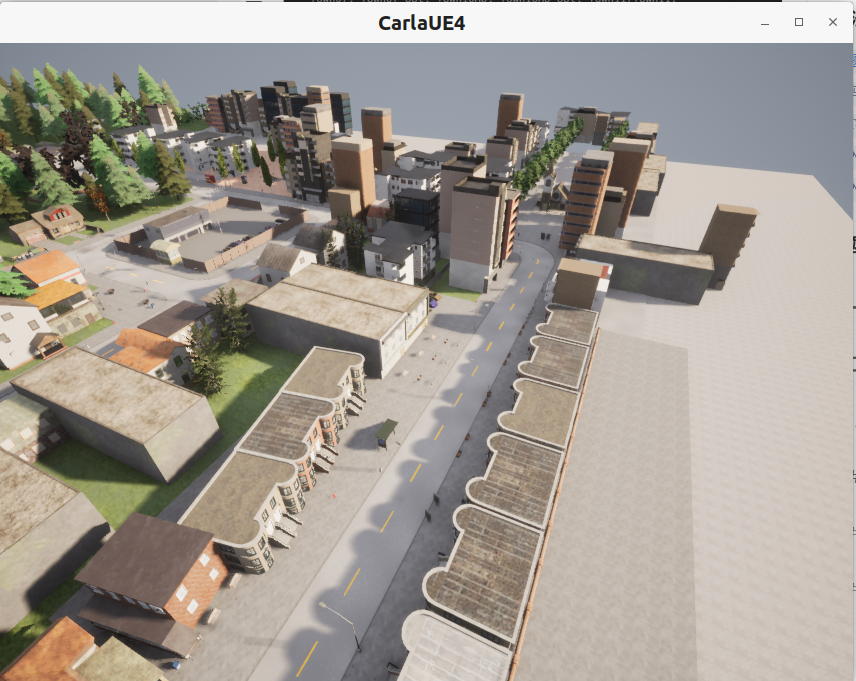
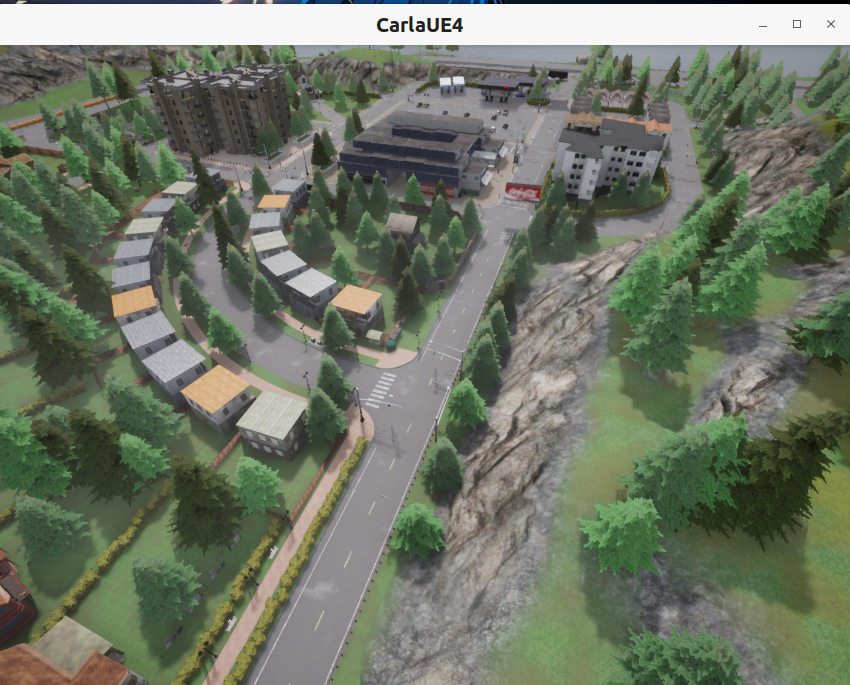
切换地图

python config.py -m Town01

在这里插入图片描述
在这里插入图片描述
在这里插入图片描述
在这里插入图片描述

视觉语言模型参数设置:

.bashrc:

export carla=/home/cyun/Documents/LMDrive/CALAR-0.9.10.1
export leaderboard=/home/cyun/Documents/LMDrive/leaderboard
export scenario_runner=/home/cyun/Documents/LMDrive/scenario_runner
export langauto=/home/cyun/Documents/LMDrive/langauto

run_evaluation.sh:


#!/bin/bash
export PT=$(($RANDOM % 1000 + 16000))
bash carla/CarlaUE4.sh --world-port=$PT &

sleep 4

export CARLA_ROOT=carla
export CARLA_SERVER=${CARLA_ROOT}/CarlaUE4.sh
export PYTHONPATH=$PYTHONPATH:${CARLA_ROOT}/PythonAPI
export PYTHONPATH=$PYTHONPATH:${CARLA_ROOT}/PythonAPI/carla
export PYTHONPATH=$PYTHONPATH:$CARLA_ROOT/PythonAPI/carla/dist/carla-0.9.10-py3.7-linux-x86_64.egg
export PYTHONPATH=$PYTHONPATH:$leaderboard
export PYTHONPATH=$PYTHONPATH:$leaderboard/team_code
export PYTHONPATH=$PYTHONPATH:$scenario_runner

export LEADERBOARD_ROOT=$leaderboard
export CHALLENGE_TRACK_CODENAME=SENSORS
export PORT=$PT # same as the carla server port
export TM_PORT=$(($PT+500)) # port for traffic manager, required when spawning multiple servers/clients
export DEBUG_CHALLENGE=0
export REPETITIONS=1 # multiple evaluation runs
export ROUTES=$langauto/benchmark_long.xml
export TEAM_AGENT=$leaderboard/team_code/lmdriver_agent.py # agent
export TEAM_CONFIG=$leaderboard/team_code/lmdriver_config.py # model checkpoint, not required for expert
export CHECKPOINT_ENDPOINT=results/sample_result.json # results file
#export SCENARIOS=leaderboard/data/scenarios/no_scenarios.json #town05_all_scenarios.json
export SCENARIOS=$leaderboard/data/official/all_towns_traffic_scenarios_public.json
export SAVE_PATH=data/eval # path for saving episodes while evaluating
export RESUME=True

echo ${LEADERBOARD_ROOT}/leaderboard/leaderboard_evaluator.py
python3 -u  ${LEADERBOARD_ROOT}/leaderboard/leaderboard_evaluator.py \
--scenarios=${SCENARIOS}  \
--routes=${ROUTES} \
--repetitions=${REPETITIONS} \
--track=${CHALLENGE_TRACK_CODENAME} \
--checkpoint=${CHECKPOINT_ENDPOINT} \
--agent=${TEAM_AGENT} \
--agent-config=${TEAM_CONFIG} \
--debug=${DEBUG_CHALLENGE} \
--record=${RECORD_PATH} \
--resume=${RESUME} \
--port=${PORT} \
--trafficManagerPort=${TM_PORT}
3-基于容器安装carla 用户可以将基于CARLA发布的镜像拉到Docker容器中运行。这对于以下用户很有用:想要运行CARLA而不需要安装所有依赖项运行多台CARLA服务器,进行GPU映射。运行不显示的CARLA服务器本节解释了运行CARLA图像的要求,以及如何使用OpenGL和Vulkan图形api运行图像。 阅读详情

相关推荐

跨模型的 API 调用与集成:使用 Spring AI 构建可移植的 API 代码,支持多个 AI 模型(如 OpenAI、Anthropic 等)的调用

Spring AI 是 Spring 生态系统中的一部分,旨在提供一种简单、可扩展的方式来集成人工智能模型。Spring AI 使得开发者可以使用现有的 Spring 体系结构方便地访问多种 AI 模型和服务,例如 OpenAI、Anthropic、HuggingFace 等。

秋元的博客 2404

仿真实战 | Docker版Carla的安装与使用

作者|李慢慢 编辑| 车路漫漫点击下方卡片,关注“自动驾驶之心”公众号ADAS巨卷干货,即可获取点击进入→自动驾驶之心【仿真测试】技术交流群本文只做学术分享,如有侵权,联系删文今天在研究openpilot的说明文档时,发现openpilot可以和carla进行配合运行。然后我就发现,openpilot提供的启动carla的程序,竟然是通过docker来运行的。于是好奇之下,又去carla官...

CV_Autobot的博客 5062

基于奥比中光Orbbec Astra Pro与ROS实现实时3D环境建模:orb_slam2实战指南

本文提供了一份详细的实战指南,介绍如何使用奥比中光Orbbec Astra Pro深度摄像头与ROS系统,部署并运行ORB-SLAM2算法,实现实时3D环境建模与定位。内容涵盖从驱动安装、环境配置、算法编译到摄像头标定与性能调优的全流程,旨在帮助开发者快速搭建一套高性价比的视觉SLAM系统。

weixin_29054399的博客 335

Docker 运行 CARLA

docker;CARLA

qingmuluoyang的博客 1932

LED单元板驱动(HUB75接口)

开始之前先吐槽一下,搜这个的资料。要么都是Arduino,要么单片机的收费。小小的一个LED单元板,凭什么? 用Arduino是你速度快还是我ST,树莓派不好用?收费更离谱,这点东西还藏私?给你个中指凸。把原理都写出来看你怎么收费。 一、接口定义及原理 如图,有两个RGB通道,共占用6个IO。剩下的ABCDE为地址通道,LAT为行数据锁存通道,CLK为数据时钟,OE为低电平使能LED显示。图片这里没有E,证明它是16扫的,有E就会把B上面的地改为E。这样就是5位,2的5次方32扫。1.

a3748622的博客 3万+

【传感器标定(三):激光雷达标定原理与实现详解】

本文系统介绍了激光雷达标定的基本原理与方法。主要内容包括:激光雷达标定的分类(内参标定和外参标定)、坐标系定义和刚体变换数学基础;详细阐述了测距误差和光束方向两种内参标定方法;重点分析了基于目标(平面标定板、三维标定物)和基于运动(手眼标定、点云配准)的外参标定方法;介绍了多传感器联合标定技术及非线性优化、鲁棒标定等实现方法;最后提出了定量和定性两种标定评估体系。为激光雷达在自动驾驶等领域的精确应用提供了系统的标定技术指导。

weixin_47429781的博客 3791

CARLA 笔记(03)— Docker 运行 Carla (安装 Docker、NVIDIA Container Toolkit、运行 Docker 容器及参数配置)

Docker 运行 Carla

wohu1104的专栏 3801

matlab 三维绘图 抛光,瓷砖抛光过程建模与仿真

:瓷砖抛 光过程 建模与仿真朱 成 就(广 东工业大学 机 电工程 学院, 广东广州 )摘要 :瓷砖的抛磨影响 因素众 多 ,实际磨削加工时容易出现漏抛 、返抛现象 。对陶瓷抛光机磨头进行运动学分析 ,并基于不 同粒度号 的磨 粒在一定压力下的加工深度模型 ,探讨抛光机磨 头转 速 、横梁摆动频率 、传送速度对瓷砖抛光加工表 面均匀性 的影响,然 后结合 磨削机理使 用 对陶瓷抛光过程进行仿真 ...

weixin_36331058的博客 747

【仿真】Carla之Docker 运行 及 渲染相关 [6]

参考与前言 carla官方对于docker 运行的描述: CARLA in Docker Docker的使用:[暂时没贴] 相关已知issue,欢迎补充 https://github.com/carla-simulator/carla/issues/4834 使用的初衷是:因为收集数据的时候,想开多个carla,但是一个carla 3-4G显存,奈何我的电脑就仅仅6G显存 1660Ti,所以就萌生了这个想法。但是呢 途中发现: Carla 0.9.10.1 的版本 docker可以运行 但

这里是张聪明,正在学习中,请稍后 5127

详解AUTOSAR:什么是AUTOSAR?(理论篇—1)

AUTOSAR是由全球各大汽车整车厂、汽车零部件供应商、汽车电子软件系统公司联合建立的一套标准协议,是对汽车技术开发一百多年来的经验总结。

不脱发的程序猿 1万+

华为自研 ERP、Oracle EBS 与 SAP 上线时系统配置思路设计差异深度分析

本文对比分析了华为自研ERP、Oracle EBS和SAP S/4HANA三大ERP系统在上线配置思路上的核心差异。从架构设计看,华为采用分布式微服务架构,SAP采用分层服务架构,Oracle采用集中式一体化架构;在模块配置上,华为以业务场景为导向,SAP基于行业模板,Oracle强调模块独立性;数据迁移方面,华为侧重业务规则清洗,SAP注重数据质量监控,Oracle依赖标准化工具;流程适配上,华为系统随流程调整,SAP在框架内优化,Oracle需定制开发;定制开发模式差异明显,华为采用插件化扩展,SAP使

金牌架构师 1454

Ubuntu配置carla docker环境

ubuntu 配置carla docker 环境

zhwangye的博客 1437

海康威视iVMS-8700综合安防管理平台 文件读取漏洞复现

HIKVISION iVMS 综合安防管理平台download接口处存在任意文件读取漏洞,攻击者通过构造token绕过身份认证,读取服务器中的目录信息与敏感文件。使系统处于极不安全的状态。

0xSec 3305

[收藏]CARLA模拟器全网优质学习资料整合[入门-1]

[持续更新]CRALA模拟器全网优质学习资料整合

ZHUO__zhuo的博客 3234

华为的C语言编程规范.pdf

华为技术有限公司内部技术规范。本规范制定了编写C语言程序的基本原则、规则和建议。从代码的清晰、简洁、可测试、安全、程序效率、可移植各个方面对C语言编程作出了具体指导。

ssm框架搭建

这个是一个在idea上成功跑起来的ssm框架项目,保存在这里方便以后使用直接下载

2024年最全开源城市驾驶模拟器CARLA使用教程_carla simulator(1),2024年最新我的华为面试经历分享

最新的下载链接: https://github.com/carla-simulator/carla/releases/tag/0.7.1。除了开源代码和协议,CARLA 还提供了为自动驾驶创建的开源数字资源(包括城市布局、建筑以及车辆),这些资源都是可以免费获取和使用的。下载源码并解压https://github.com/carla-simulator/carla/releases/tag/0.7.1。录截图出来,全套包含大厂面经、学习笔记、源码讲义、实战项目、大纲路线、讲解视频,并且后续会持续更新**

2401_84978573的博客 648

win10 跳过U8环境检测的IE WebControls.rar

win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。

carla知识点

1.ubuntu 18.04安装carla (简单安装) 2.ubuntu 18.04安装carla (完整编译安装)

小勇博客 293

VC中sqlite的使用

在VC中对sqlite的使用,实现数据库大批数据的快速插入,读取数据库中的数据在ListCtrl中显示

在docker中运行carla

README.md NVIDIA Container Toolkit GitHub license Documentation Package repository nvidia-gpu-docker Introduction The NVIDIA Container Toolkit allows users to build and run GPU accelerated Docker containers. The toolkit includes a container runtime library

wp133716的博客 2015

Carla仿真环境部署

启动carla

weixin_42464652的博客 1798

Docker的常见用法与Carla的使用

文章目录一、Docker简介1.1 容器与镜像1.2 Docker与GPU二、Docker 拉取镜像2.1 从Docker官网拉取2.1.1 阿里云加速2.2 从阿里云拉取三、Docker 更新镜像3.1 进入容器的方法3.1.1 docker run -it3.1.2 docker exec -it3.2 修改容器内容的方法3.2.1 VIM方法3.2.2 CP方法3.3 更新容器到镜像3.3.1 本地镜像3.3.2 阿里云镜像四、Docker 构建镜像4.1 以Carla为例构建镜像五、Docker 删

蛋总的快乐生活 2856

【从0开始学Carla】01-Carla的安装及环境配置

本文主要根据内容复现。

CN_Thirteen的博客 957

CARLA-ROS联合仿真环境搭建

CARLA+ROS联合仿真

weixin_44924725的博客 3098

ubuntu安装carla9.14及carla使用记录

ubuntu18和20都可以很好的运行。不过配置需要注意一些问题罢了,我个人比较习惯20,所以就主要从ubuntu20来说。现在最新的版本即可然后再下载release版本的carla下载预编译版本即可。下载的时候不要忘了下载额外的地图包AdditionalMaps_0.9.14.tar.gzcarla是可以在ubuntu20和18上使用的,但是环境不尽相同,推荐18版本使用python2.7,20版本使用python3.7。经过几天努力,终于是搞清楚了各方面的环境配置了。

hooksten的博客 3388

解决:docker运行carla,显示显存爆炸,LargeMemoryPoolOffset=196744 Malloc Size=131160 LargeMemoryPoolOffset=327928

Disabling core dumps. sh: 1: xdg-user-dir: not found Signal 11 caught. Malloc Size=65538 LargeMemoryPoolOffset=65554 CommonUnixCrashHandler: Signal=11 Malloc Size=131160 LargeMemoryPoolOffset=196744 Malloc Size=131160 LargeMemoryPoolOffset=327928 Engine cr

求学者 2075

Carla自动驾驶仿真十:Carlaviz三维可视化平台搭建

Carlaviz是一个开源的可视化工具,主要用于Carla三维场景、传感器数据以及自车数据的可视化,能够作为观测平台使用,本文主要介绍Carlaviz的安装以及基本使用;

zataji的博客 4285

linux ubuntu安装carla (使用docker安装)

记录了carla docker的安装及分布式启动的操作方法,常见问题及解决方案

stanleyrain的博客 691

docker上运行python容器与本机carla交互

docker上运行python容器与本机carla交互安装docker开始安装创建python镜像并运行容器 安装docker 开始安装 由于apt官方库里的docker版本可能比较旧,所以先卸载可能存在的旧版本: $ sudo apt-get remove docker docker-engine docker-ce docker.io 更新apt包索引: $ sudo apt-get update 安装以下包以使apt可以通过HTTPS使用存储库(repository): $ sudo apt-ge

wp133716的博客 1214
上一篇: 深度强化学习落地调参技巧
下一篇: 常忆往昔少年时
白云千载尽
博客等级 码龄5年 9173粉丝 296原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

白云千载尽

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值