ABB机器人安装双目相机后实现相机手眼标定der步骤详记

abb外部轴零位校准_【ABB】ABB机器人外部轴参数(KpKvTi)调试 一、 ABB机器人对外轴的控制参数的调整的基本步骤l 完成外轴的硬件安装,如电机的安装,SMB盒的安装等;l 向机器人控制器内加载外轴的临时参数文件;l 对加载的临时参数进行修改和配置,保证机器人此时能够控制电机的转动;l 如果客户需要对电机有额外的设置,如抱匝、使能和里控制等,需要额外的配置和设置;l 等所有的参数设置都完成后开始电机参数的调整。二、 配置外轴参数2.1 ... 阅读详情
AI摘要

本文详细介绍了ABB机器人双目相机的手眼标定流程,包括所需数据信息、OpenCV函数应用、标定步骤及后续计算。涵盖TCP点坐标获取、相机内外参标定、解决PNP问题及手眼矩阵计算。

1、手眼标定需要从ABB机器人获得的所有数据信息

1、如下图,abb机器人能够实时的读取到TCP点相对于工件坐标或者基坐标或者大地坐标(世界坐标)的空间坐标点(描述TCP点的平移向量)与四元数(描述TCP在该坐标系下姿态);手眼标定calibrateHandeye()函数需要使用这些数据;
在这里插入图片描述
在这里插入图片描述
2、上位机C#程序实时获取到TCP点坐标:
在这里插入图片描述


3、将四元数转换成我们需要的方向余弦矩阵~,abb机器人具体的姿态旋转顺序不清楚,没有看到相关描述,假定是先绕z轴旋转,再绕y轴旋转,再绕x轴旋转吧,即zyx的顺序,但是这个不是很重要,我觉得手眼标定暂时用不上这个,这个顺序影响如何把欧拉角转换成3 * 3方向余弦矩阵,以及四元数如何反算出物体的欧拉角,现在只是需要获取3 * 3旋转矩阵,而从四元数到3 * 3旋转矩阵的公式是固定死的,只有2个等效形式,任意一个公式都可以完成转换,如下图:(PS:截图自秦永元老师的《惯性导航》295页,推导过程略)
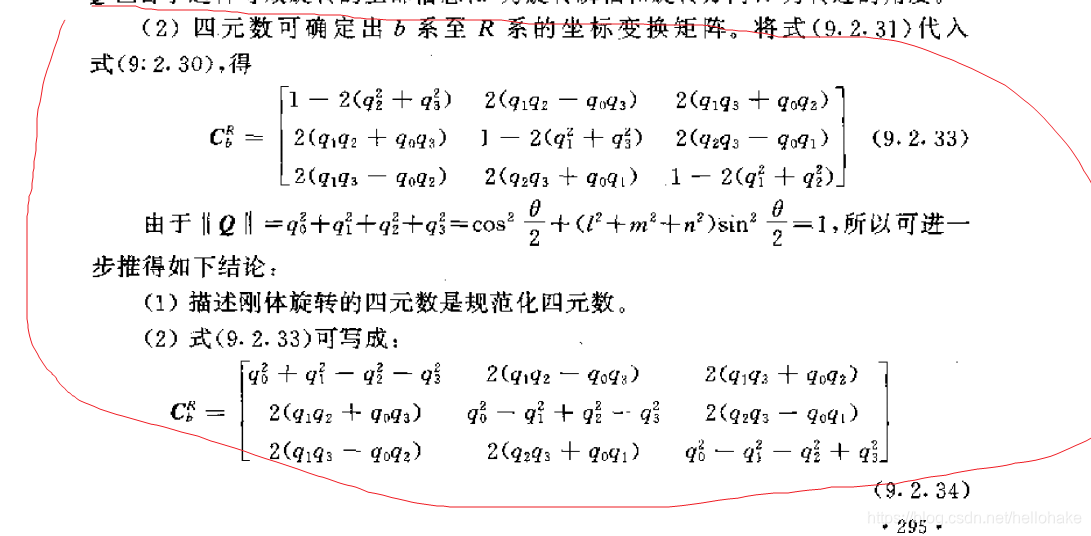
在这里插入图片描述
4、如果机器人无法直接读取描述TCP点姿态(orient)用的四元数的话,大概就是只能直接读取机械臂末端TCP点的欧拉角了(roll、yaw、pitch),这种情况下,必须清楚该机器人姿态绕XYZ轴的旋转顺序,zyx,xyz,yzx还是啥啥啥的,,下图截图自Learnin


abb机器人建立工件坐标系_ABB机器人与康耐视相机Socket通讯配置(一)——相机配置... 百万机器人专注传播机器人知识项目说明:本次使用的康耐视相机型号为In-Sight2000,软件为Cognex In-Sight Software 5.8.0;ABB机器人型号为IRB120,控制柜为IRC5 紧凑型控制器,RobotStudio版本为6.07。主要目的: 实现康耐视相机和ABB机器人Socket通讯连接,相机做服务端,机器人做客户端;使用相机拍摄一个工件,由... 阅读详情

相关推荐

ABB机器人如何解析机器视觉主机发送的坐标数据

引言: 一般机器人与视觉主机配合实现抓取或放置时,由视觉主机拍照定位,然后发出机械坐标的偏差值给机器人,一般会存在X方向的偏差,Y方向的偏差,和角度的偏差,故视觉主机发出是一串字符串,字符串中包含X,Y ,A, 在机器人接收到之后,需要解析,把字符串解析成数字然后再加到坐标点中去 ,X,Y可以直接加到坐标中去,角度不能直接加到坐标中,需要转换成机器人的4要素才能相加。 MODULE gaow...

weixin_46435021的博客 3306

abb机器人使用手册_ABB机器人与康耐视相机视觉通讯程序

想知道多更多资料请关注东莞机器人之家公众号。对于ABB工业机器人,如果需要使用套接字通讯功能,需订购其616—1 pc interface 系统选项。对于未配置该选项的机器人,无法使用套接字通讯功能。套接字通信所需的指令如下图:机器人与相机视觉通讯一般机器人作为客户端client,相机作为服务端server。(也就是相机作主站,机器人作从站)ABB机器人程序如下:PROC main()...

weixin_33586619的博客 5715

MATLAB算法实战应用案例精讲-【人工智能】机器人标定方法(补充篇)

原则上,机器人必须时刻处于已标定零点的状态。在以下情况下必须进行零点标定:(1)在将机器人投入运行时。(2)在对参与定位值感测的部件(例如带分解器或RDC的电机)采取了维护措施之后。(3)当未用控制系统(例如借助于自由旋转装置)移动了机器人轴时。(4)在机械维修/出现问题之后﹐根据不同的要求进行零点标定或负载零点标定,并应用测得的偏差。3、零点校正测量工具此前,谐波减速器作为国产机器人的“掣肘”被认为精度表现能力与国外品牌相差很大。但事实上,如果以哈默纳克产品的标准品来作为行业标准的话。

qq_36130719的博客 1148

相机标定时使用的标定板

相机标定时使用的标定板,配合链接http://download.youkuaiyun.com/detail/holamirai/9275817中代码使用

八个步骤教你如何标定ABB机器人工具坐标

八个步骤教你如何标定ABB机器人工具坐标

机器人中手眼标定算法推导过程

介绍了手眼标定的算法过程,并进行了严格数学推导。

halcon手眼标定

手眼标定实现,halcon案例,实现相机固定,机械手末端固定标定板

MOOS-ivp 实验三 MOOS简介(3)

MOOS-ivp 实验三 MOOS简介(3) 继上一篇文章继续对实验进行记录 提示:写完文章后,目录可以自动生成,如何生成可参考右边的帮助文档 文章目录MOOS-ivp 实验三 MOOS简介(3)六、A Simple Example with pXRelay1.pXRelay基本使用2.pXRelay简单例子3.pXRelay实验七、First Experiments in Modifying MOOS App Code1.下载一个MOOS模板文件2.打开MOOS模板文件总结 六、A Simple E

weixin_44151170的博客 2534

瑞萨RH850/U2A8以太网模块mcal说明

如下所有功能的支持需要在达芬奇中开启EthGlobalTimeSupport。秒[32bit], 纳秒[32bit], 纳秒小数[20bit]每一帧发送数据的相关结构缓冲区都放在变量。每一帧接收数据的相关结构缓冲区都放在变量。

至道无难,唯嫌拣择。 1860

ESP32-S3数字麦克风入门:手把手教你用Arduino IDE读取MSM261S4030H0R的I2S数据

本文详细介绍了如何使用Arduino IDE读取MSM261S4030H0R数字麦克风的I2S数据,涵盖硬件连接、代码编写和数据可视化全流程。重点解决I2S引脚配置、环境噪声过滤和声波观察等实际问题,适合ESP32-S3开发者快速上手数字麦克风应用。

weixin_26742753的博客 314

深入LSM6DSL的FIFO连续模式:基于STM32和MEMS库的数据流高效处理指南

本文深入探讨了LSM6DSL的FIFO连续模式,结合STM32硬件平台和ST官方MEMS库,提供了高效的数据流处理方案。通过优化I2C通信时序、中断驱动设计以及动态ODR调整,实现低功耗数据采集与处理,显著提升嵌入式传感器应用的性能和续航能力。

weixin_30387799的博客 348

利用python求解规划问题

利用python中的cvxpy,sympy,scipy这三个库进行规划问题求解,本文中的例题均来自司守奎老师的python数学建模算法与应用

dashbaani的博客 1万+

179、运动控制中的行业标准:机器人安全标准ISO 10218

今天这篇笔记,就把我踩过的坑和标准里的硬骨头掰开揉碎讲清楚。

m0_50546716的博客 168

29.Labview界面设计 --- (下篇)自定义控件库、界面布局与外观设计

1.自定义控件外观(自定义控件)1.1 自定义外观库1.2 手动自定义控件外观2. 前面板控件布局方式(控件排布)2.1 模块化控制布局方式2.2 数据采集布局方式3. 前面板外观优化项(背景设计)3.1 前面板背景设计3.2 前面板窗口整理本节第一部分教大家安装一种可以直接用的自定义控件库,第二部分教大家如何自己设计控件并保存调用。

关注我,更多技术问题欢迎私聊~ 4776

用 ABAP LSMW 的 Standard Batch / Direct Input 稳准快迁移物料主数据:从 MM01 录制到 RMDATIND 直入的落地指南

本文详细介绍了SAP数据迁移中LSMW工具的使用方法,重点分析了物料主数据迁移的两种主要路径:Batch Input Recording和Standard Batch/Direct Input。前者通过录制事务操作实现快速起步,后者通过调用预置接口程序实现稳定高效的批量处理。文章深入解析了Standard Direct Input的具体实施步骤,包括对象属性设置、源结构定义、字段映射规则等关键环节,并特别强调了迁移前的准备工作(如编号策略、视图策略等)对项目成功的重要性。通过对比两种方法的优缺点,为不同业务

2007 年 ~ 2025 年,深耕 SAP 技术 18 年 151

Data-Structures-and-Algorithm-Analysis-in-Java.pdf

作者: Weiss, Mark A. 出版社: Addison Wesley Data Structures and Algorithm Analysis in Java is an “advanced algorithms” book that fits between traditional CS2 and Algorithms Analysis courses. In the old ACM Curriculum Guidelines, this course was known as CS7. This text is for readers who want to learn good programming and algorithm analysis skills simultaneously so that they can develop such programs with the maximum amo...

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

SAP B1中文培訓教材_SDK

公司内部培训资料,对开发工具 ,DIAPI, UIAPI,Add-ON有详细解说

上一篇: c# WinForm 多次点击这个按钮会弹出多个窗体, 怎么才能只显示一个窗体。解决方案!(转载)
下一篇: 深度相机(一)——分类:TOF、RGB双目、结构光优劣分析(转载)
hellohake
博客等级 码龄10年 4543粉丝 108原创
评论 6
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值