例程18 舵机控制(待研究)

舵机触发器:免编程实现舵机精准控制,从原理到实战全解析 舵机(Servo Motor)作为一种常见的执行器,广泛应用于机器人、航模和自动化项目中。其核心控制原理基于脉冲宽度调制(PWM)信号,通过调节脉冲宽度来精确控制舵机的转动角度。这种闭环控制机制使得舵机能够实现高精度的位置定位,在机械臂、模型车转向等场景中具有重要技术价值。然而,传统舵机控制通常需要微控制器编程生成PWM信号,调试过程较为复杂。舵机触发器(Servo Trigger)模块应运而生,它集成了微控制器和预烧录固件,用户无需编程即可通过旋钮和外部信号(如开关或传感器)轻松配置舵机的目标位置和移动速 阅读详情

1. 准备

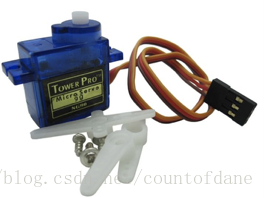
舵机介绍

舵机是一种位置伺服的驱动器,主要是由外壳、电路板、无核心马达、齿轮与位置检测器所构成。其工作原理是由接收机或者单片机发出信号给舵机,其内部有一个基准电路,产生周期为20ms,宽度为1.5ms 的基准信号,将获得的直流偏置电压与电位器的电压比较,获得电压差输出。经由电路板上的IC 判断转动方向,再驱动无核心马达开始转动,透过减速齿轮将动力传至摆臂,同时由位置检测器送回信号,判断是否已经到达定位。适用于那些需要角度不断变化并可以保持的控制系统。当电机转速一定时,通过级联减速齿轮带动电位器旋转,使得电压差为0,电机停止转动。一般舵机旋转的角度范围是0 度到180 度。

舵机有很多规格,但所有的舵机都有外接三根线,分别用棕、红、橙三种颜色进行区分,由于舵机品牌不同,颜色也会有所差异,棕色为接地线,红色为电源正极线,橙色为信号线。 
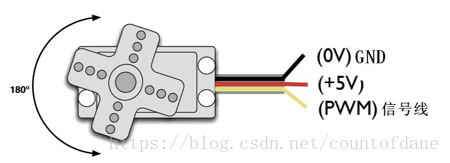
舵机的转动的角度是通过调节PWM(脉冲宽度调制)信号的占空比来实现的,标准PWM(脉冲宽度调制)信号的周期固定为20ms(50Hz),理论上脉宽分布应在1ms到2ms 之间,但是,事实上脉宽可由0.5ms 到2.5ms 之间,脉宽和舵机的转角0°~180°相对应。有一点值得注意的地方,由于舵机牌子不同,对于同一信号,不同牌子的舵机旋转的角度也会有所不同。 

18自由度六足机器人miniHexa:从仿生设计到敏捷控制全解析 在机器人技术领域,多自由度运动控制是实现复杂仿生行为的基础。其核心原理是通过精确的逆运动学算法,将末端执行器的空间轨迹解算为多个关节的角度指令,从而实现精细、协调的运动。这项技术的价值在于能够模拟生物的高效运动机制,为机器人赋予在复杂地形下的适应性和灵活性。在应用场景上,它广泛服务于教育科研、高级移动平台开发以及前沿的强化学习研究。本文以18自由度六足机器人miniHexa为例,深入剖析了其如何通过**数字舵机**和**STM32**主控构建高性能执行单元,并详细阐述了从步态规划到姿态稳定的完整控制链路,为 阅读详情

相关推荐

树莓派六足机器人:从PCA9685舵机控制到三角步态算法全解析

机器人运动控制是嵌入式系统与自动化领域的核心课题,其原理基于对多自由度机械结构的精确协同。通过舵机驱动板(如PCA9685)生成PWM信号,结合逆运动学算法,可实现复杂仿生运动。这项技术的工程价值在于将理论算法转化为稳定可靠的物理动作,广泛应用于教育机器人、智能玩具和自动化设备开发。本文以树莓派为主控平台,深入剖析六足蜘蛛机器人的构建,涵盖PCA9685舵机驱动、三角步态算法等关键环节,为开发者提供从硬件连接到智能控制的完整实践方案。

weixin_33910191的博客 274

Tomcat 启用RewriteValve 失败,如何解决?

🏆 本文收录于《全栈Bug调优(实战版)》专栏,致力于分享我在项目实战过程中遇到的各类Bug及其原因,并提供切实有效的解决方案。无论你是初学者还是经验丰富的开发者,本文将为你指引出一条更高效的Bug修复之路,助你早日登顶,迈向财富自由的梦想🚀!同时,欢迎大家关注、收藏、订阅本专栏,更多精彩内容正在持续更新中。让我们一起进步,Up!Up!Up!    备注: 部分问题/难题源自互联网,但经过精心筛选和整理,保证每一条解决方案都经过实战验证,真实可靠。

**My Coding Family** 1980

舵机控制程序

arduino mega板专用的~大家可以用它可以调试舵机,让舵机转动哦,适用于mgr995,可以说一下喽

舵机控制说明

舵机的基本控制。舵机的伺服系统由可变宽度的脉冲来进行控制,控制线是用来传送脉冲的。脉冲的参数有最小值,最大值,和频率。一般而言,舵机的基准信号都是周期为20ms,宽度为1.5ms。这个基准信号定义的位置为中间位置。舵机有最大转动角度,中间位置的定义就是从这个位置到最大角度与最小角度的量完全一样。最重要的一点是,不同舵机的最大转动角度可能不相同,但是其中间位置的脉冲宽度是一定的,那就是1.5ms。

教程 7、stm32单片机之模拟按键控制单个舵机

教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制单个舵机教程 7、stm32单片机之模拟按键控制

MediaCreationToolW11:Windows11系统升级与修复利器

在日常使用Windows11系统的过程中,我们可能会遇到一些棘手的问题,比如系统更新时出现异常导致无法成功更新,或者系统本身出现异常需要进行无损修复。此外,当我们的电脑尚未升级到Windows11,而我们又希望进行升级时,一款高效且可靠的工具就显得尤为重要。接下来,MediaCreationToolW11将开始下载Windows11的安装文件,并创建Windows11介质。在“选择你要执行的操作”界面中,选择“ISO文件”。此时,你可以使用你的账户登录系统,并开始使用全新的Windows11系统了。

nntxthml的博客 2409

PLC编程进阶:结构体(UDT)与功能块(FB)的模块化实践指南

本文深入探讨了PLC编程中实现模块化的核心方法,重点解析了结构体(UDT)与功能块(FB)的协同应用。通过将零散数据封装为UDT,并将控制逻辑打包为可复用的FB,能够构建出结构清晰、易于维护和调试的PLC程序。文章结合拧紧枪、电机控制等实战案例,提供了从设计原则到分层架构的完整实践指南,旨在帮助工程师将混乱的‘面条式’代码改造为高效的‘正规军’。

s3t4u的博客 222

【影像组学入门百问】1#---#3

理论上讲三大主流平台Windows, Linux和MacOS均可进行影像组学研究。根据笔者实际经验,如果内存不足可能导致软件罢工,其余显示、GPU等均非必要。显示:最小分辨率为1024×768(推荐为1280×1024或更好)。Slicer中的许多计算都是多线程的,并且将受益于多核,多CPU配置。计算机需要足够的内存和图形功能将原始数据和处理结果保存在其内存中。如涉及深度学习等方法的研究需根据实际需求配置电脑,无法一概而论。接口设备:推荐使用带滚轮的三键鼠标。内存:超过4GB(推荐8G以上)。

weixin_38594676的博客 1484

无刷电机控制基础(2)——有感和无感驱动、调速

上一篇文章我们讲了一些无刷电机的基础知识,包括无刷电机的内部结构,驱动原理等,我们知道了只需要按照转子的当前位置,来按顺序给定子线圈通电,就能让电机转动起来。但是,上一篇中我们跳过了一个关键步骤,就是如何检测转子的位置。本篇我们就讲讲常用的位置检测方法,以及引出的一些相关问题。我们知道,获取磁铁的位置可以用霍尔传感器,无刷电机的转子就是永磁体,因此只要在合适的位置安装霍尔传感器,就能知道转子的旋转位置。在无刷电机中,一般用3个开关型霍尔器件就能检测转子的位置。

小白白学电子 2万+

阅文集团大数据面试题及参考答案

在 Flink 中,watermark 是一种用于处理乱序事件时间的机制。实现接口:通常需要实现 AssignerWithPeriodicWatermarks 或 AssignerWithPunctuatedWatermarks 接口。前者会周期性地生成 watermark,后者则是基于某些特定事件来生成 watermark ,比如接收到某个特定值的消息时。定义位置:可以在数据源处或者在流处理的中间操作中定义 watermark。在数据源定义时,能更精准地根据数据的产生特性设置 watermark;

大模型大数据攻城狮的专栏 1089

手把手教你学Simulink实例--使用 Simulink 进行电力电子系统的小信号模型仿真

电力电子系统(Power Electronics System)包括各种功率转换器(如 DC-DC 转换器、逆变器等)。这些设备中的关键组件(如 MOSFET、IGBT、电容器、电感器等)不仅影响系统的性能,还直接关系到系统的稳定性、效率和可靠性。因此,在设计阶段进行详细的建模和仿真至关重要。小信号模型仿真的目的是通过线性化非线性系统来评估其动态特性,包括增益、相位裕度、带宽等指标。通过本教程,我们介绍了如何使用 Simulink 进行电力电子系统的小信号模型仿真。背景介绍。

MHD0815的博客 298

【NI Multisim 14.0编辑环境——项目管理器】

主窗口包括标题栏、菜单栏、工具栏、工作区域、电子表格视图(信息窗口)、状态栏及项目管理器7个部分。 上期我们了解了工具栏,今天我们继续了解项目管理器。 一、项目管理器 在原理图设计中经常用到的工作面板有“设计工具箱”面板、“SPICE网表查看器”面板及“LabVIEW 协同仿真终端”面板。 1.“设计工具箱”面板 基本位于工作界面左侧,主要用于层次电路的显示。启动软件,默认创建的“设计1”以分层的形式显示出来。 那么如何打开“设计工具箱”面板呢?如图所示:在该面板中显示 SPICE 网表的输入,输出

RL2698853114的博客 2037

AI agents在公司财务报表分析中的应用

在当今竞争激烈的商业环境中,公司财务报表分析对于企业的决策制定、风险评估、战略规划等方面起着至关重要的作用。传统的财务报表分析方法往往依赖于人工操作,存在效率低下、容易出错、难以处理海量数据等问题。而AI agents作为人工智能领域的重要成果,具有自动化、智能化、高效性等特点,能够为财务报表分析带来新的突破和变革。

SuperAGI2025 1611

华为的C语言编程规范.pdf

华为技术有限公司内部技术规范。本规范制定了编写C语言程序的基本原则、规则和建议。从代码的清晰、简洁、可测试、安全、程序效率、可移植各个方面对C语言编程作出了具体指导。

visio安装包

Microsoft Office Visio 是一款专业的制图软件。利用经过更新的形状、协作工具和数据链接图表,创建专业级图表以简化复杂的信息。

最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版

Part-E1-SDIO-Specification-Ver4.00-Final-120220.pdf:最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版,包括SDIO 接口的外设,SDIO 接口官方协议等。

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

上一篇: 例程 17 74HC595实验(未进行)
下一篇: 例程 19 红外遥控
countofdane
博客等级 码龄9年 161粉丝 264原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值