【3D重建】NeRF:神经辐射场详解与实践

NeRF算法实战:5步搞定3D场景重建(附Python代码) 本文详细介绍了NeRF(神经辐射场)算法在3D场景重建中的实战应用,通过5个关键步骤从环境准备到模型训练与优化,帮助开发者快速掌握这一前沿技术。文章包含完整的Python代码实现,特别适合计算机视觉和深度学习领域的实践者学习如何利用NeRF算法从2D图像重建高质量3D场景。 阅读详情

【3D重建】NeRF:神经辐射场详解与实践

一、引言

NeRF (Neural Radiance Fields) 是2020年ECCV的最佳论文,提出了一种用神经网络表示3D场景的新方法。通过体素渲染技术,NeRF可以从少量视角图片重建出逼真的3D场景。

这项技术革新了计算机视觉和计算机图形学领域,被广泛应用于新视角合成、3D重建、AR/VR等场景。
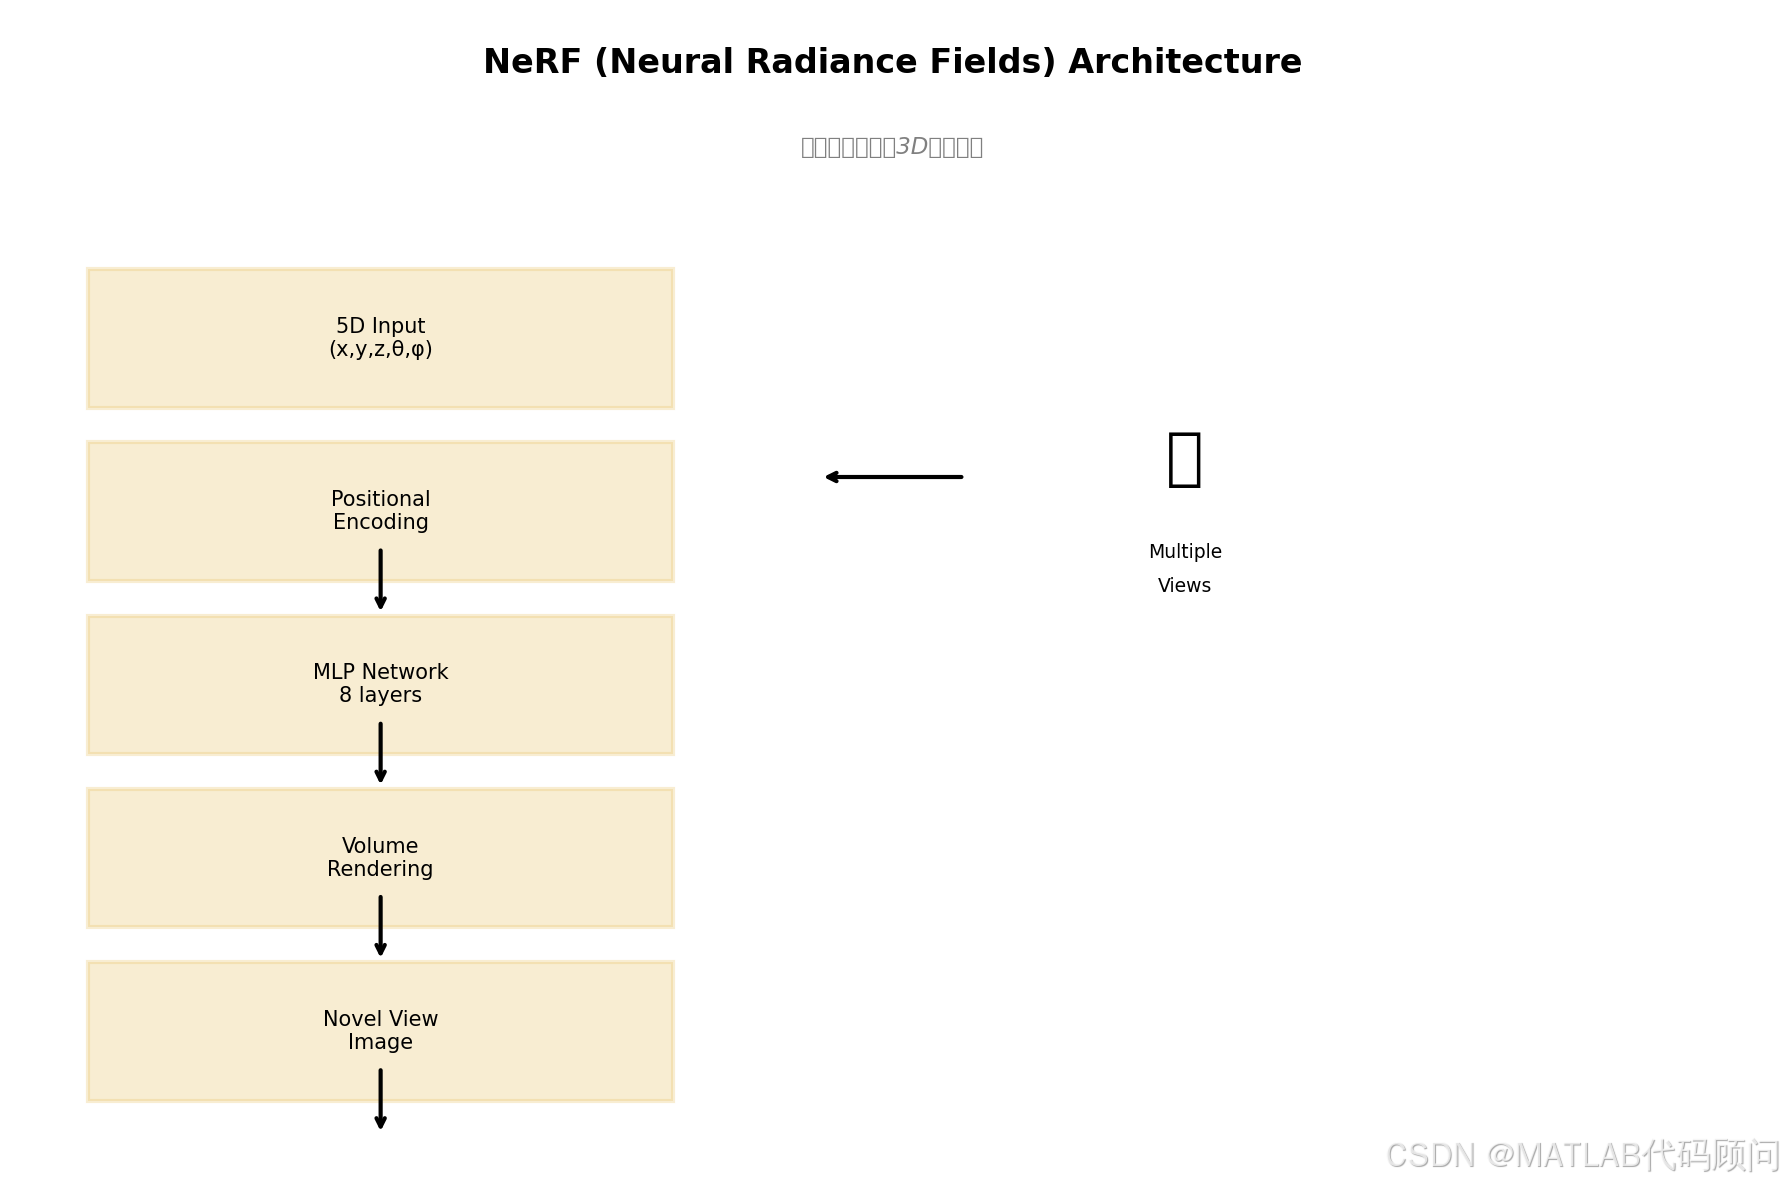
nn_blogs_imgs%2Fnerf_architecture.png


二、NeRF核心原理

2.1 场景表示

NeRF将3D场景表示为一个连续的5D函数:

F θ : ( x , d ) → ( c , σ ) F_\theta: (\mathbf{x}, d) \rightarrow (\mathbf{c}, \sigma) Fθ​:(x,d)→(c,σ)

其中:

  • x = ( x , y , z ) \mathbf{x} = (x, y, z) x=(x,y,z):3D位置
  • d = ( θ , ϕ ) d = (\theta, \phi) d=(θ,ϕ):观察方向
  • c = ( r , g , b ) \mathbf{c} = (r, g, b) c=(r,g,b):颜色
  • σ \sigma σ:体积密度(不透明度)

2.2 位置编码

由于神经网络难以学习高频细节,NeRF使用高频位置编码:

γ ( p ) = ( sin ⁡ ( 2 0 π p ) , cos ⁡ ( 2 0 π p ) , … , sin ⁡ ( 2 L − 1 π p ) , cos ⁡ ( 2 L − 1 π p ) ) \gamma(p) = (\sin(2^0\pi p), \cos(2^0\pi p), \ldots, \sin(2^{L-1}\pi p), \cos(2^{L-1}\pi p)) γ(p)=(sin(20πp),cos(20πp),…,sin(2L−1πp),cos(2L−1πp))

对于位置 x \mathbf{x} x 和方向 d \mathbf{d} d,分别使用 L = 10 L=10 L=10 和 L = 4 L=4 L=4 的编码。

2.3 体素渲染

使用体素渲染从3D表示生成2D图像:

C ( r ) = ∫ t n t f T ( t ) ⋅ σ ( r ( t ) ) ⋅ c ( r ( t ) , d ) d t C(\mathbf{r}) = \int_{t_n}^{t_f} T(t) \cdot \sigma(\mathbf{r}(t)) \cdot \mathbf{c}(\mathbf{r}(t), \mathbf{d}) dt C(r)=∫tn​tf​​T(t)⋅σ(r(t))⋅c(r(t),d)dt

其中:

  • T ( t ) = exp ⁡ ( − ∫ t n t σ ( r ( s ) ) d s ) T(t) = \exp\left(-\int_{t_n}^{t} \sigma(\mathbf{r}(s)) ds\right) T(t)=exp(−∫tn​t​σ(r(s))ds):累计透明度
  • r ( t ) = o + t d \mathbf{r}(t) = \mathbf{o} + t\mathbf{d} r(t)=o+td:射线方程

2.4 离散化近似

在实际计算中,使用数值积分近似:

def render_rays(ray_origin, ray_direction, network, near, far, N_samples=64):
    # 在[near, far]范围内采样N_samples个点
    t_vals = torch.linspace(near, far, N_samples)
    pts = ray_origin[..., None, :] + ray_direction[..., None, :] * t_vals[..., None]
    
    # 预测颜色和密度
    rgb, sigma = network(pts)
    
    # 计算体积渲染权重
    delta = (far - near) / N_samples
    alpha = 1.0 - torch.exp(-sigma * delta)
    weights = alpha * torch.cumprod(1.0 - alpha + 1e-10, dim=-2)
    
    # 合成颜色
    rgb_map = torch.sum(weights * rgb, dim=-2)
    return rgb_map

三、实验结果

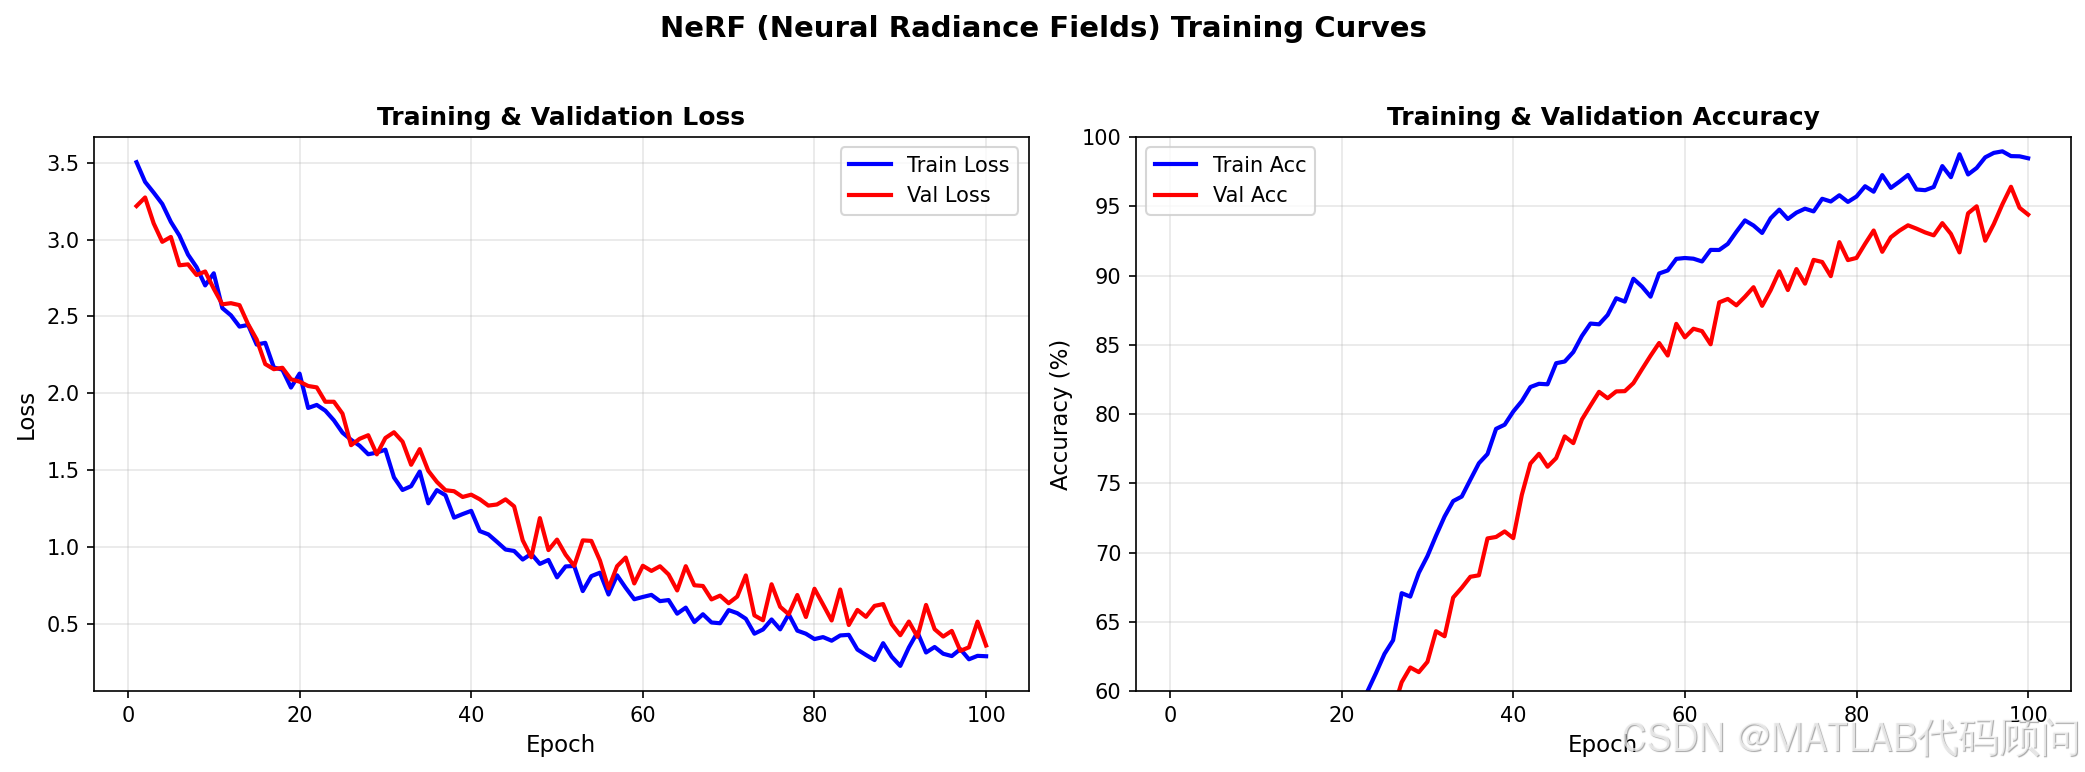
我们在LLFF数据集上进行了新视角合成的实验:
nn_blogs_imgs%2Fnerf_accuracy.png

指标PSNR ↑SSIM ↑LPIPS ↓
Blender (合成)29.780.9510.022
LLFF (真实场景)25.840.8170.114
DeepVoxels32.640.9830.012

注:PSNR和SSIM越高越好,LPIPS越低越好

nn_blogs_imgs%2Fnerf_training.png


四、代码实现

4.1 NeRF网络结构

import torch
import torch.nn as nn
import torch.nn.functional as F
import math

class PositionalEncoding(nn.Module):
    """Positional encoding for coordinates"""
    def __init__(self, L_dims, include_input=True):
        super().__init__()
        self.L_dims = L_dims
        self.include_input = include_input
        self.periods = [2 ** i for i in range(L_dims)]
    
    def forward(self, x):
        """
        Args:
            x: (..., D) input coordinates
        Returns:
            encoded: (..., D * 2 * L_dims) encoded coordinates
        """
        encoded = []
        if self.include_input:
            encoded.append(x)
        
        for period in self.periods:
            encoded.append(torch.sin(period * math.pi * x))
            encoded.append(torch.cos(period * math.pi * x))
        
        return torch.cat(encoded, dim=-1)

class NeRF(nn.Module):
    """Neural Radiance Field"""
    def __init__(self, D=8, W=256, in_ch_pos=60, in_ch_dir=24, 
                 skips=[4], use_view_direction=True):
        super().__init__()
        
        self.skips = skips
        self.use_view_direction = use_view_direction
        
        # 位置编码器
        self.pos_encoder = PositionalEncoding(in_ch_pos // 6 - 1)
        if use_view_direction:
            self.dir_encoder = PositionalEncoding(in_ch_dir // 6 - 1)
        
        # 共享特征层
        self.fc = nn.ModuleList()
        in_ch = in_ch_pos
        for i in range(D):
            self.fc.append(nn.Linear(in_ch, W))
            if i in skips:
                in_ch = W + in_ch_pos
            else:
                in_ch = W
        
        # 颜色输出头(包含视角方向)
        self.fc_rgb = nn.ModuleList()
        if use_view_direction:
            self.fc_rgb.append(nn.Linear(W + in_ch_dir, W // 2))
        else:
            self.fc_rgb.append(nn.Linear(W, W // 2))
        self.fc_rgb.append(nn.Linear(W // 2, 3))
        
        # 密度输出头
        self.fc_sigma = nn.Linear(W, 1)
        
        self.relu = nn.ReLU()
    
    def forward(self, pts, dirs=None):
        """
        Args:
            pts: (..., 3) 3D positions
            dirs: (..., 3) view directions (optional)
        Returns:
            rgb: (..., 3) colors
            sigma: (..., 1) densities
        """
        # 位置编码
        pts_enc = self.pos_encoder(pts)  # (..., 60)
        
        inputs = pts_enc
        for i, layer in enumerate(self.fc):
            out = layer(inputs)
            out = self.relu(out)
            if i in self.skips:
                inputs = torch.cat([out, pts_enc], dim=-1)
            else:
                inputs = out
        
        # 密度
        sigma = self.fc_sigma(inputs)  # (..., 1)
        sigma = F.relu(sigma)  # 密度非负
        
        # 颜色
        if self.use_view_direction and dirs is not None:
            dirs_enc = self.dir_encoder(dirs)  # (..., 24)
            rgb_inputs = torch.cat([inputs, dirs_enc], dim=-1)
        else:
            rgb_inputs = inputs
        
        rgb = rgb_inputs
        for i, layer in enumerate(self.fc_rgb):
            rgb = layer(rgb)
            if i < len(self.fc_rgb) - 1:
                rgb = self.relu(rgb)
        
        return torch.sigmoid(rgb), sigma

4.2 体积渲染

def volumetric_rendering(rgb, sigma, ray_dirs, z_vals):
    """
    体积渲染
    Args:
        rgb: (N_rays, N_samples, 3) RGB颜色
        sigma: (N_rays, N_samples, 1) 密度
        ray_dirs: (N_rays, 3) 射线方向
        z_vals: (N_rays, N_samples) 采样深度
    Returns:
        rgb_map: (N_rays, 3) 渲染颜色
        disp_map: (N_rays, 1) 深度
        acc_map: (N_rays, 1) 累计透明度
    """
    # 计算相邻采样点间隔
    dists = z_vals[..., 1:] - z_vals[..., :-1]
    dists = torch.cat([dists, torch.full_like(dists[..., :1], 1e10)], dim=-1)
    
    # 乘以射线方向范数(归一化方向已为1)
    dists = dists * torch.norm(ray_dirs[..., None, :], dim=-1)
    
    # 计算alpha值
    alpha = 1.0 - torch.exp(-sigma[..., 0] * dists)
    
    # 累计透明度T
    T = torch.cumprod(1.0 - alpha + 1e-10, dim=-1)
    T = torch.roll(T, 1, dims=-1)
    T[..., 0] = 1.0
    
    # 渲染颜色
    weights = T * alpha
    rgb_map = torch.sum(weights[..., None] * rgb, dim=-2)
    
    # 深度(期望)
    z_vals_mid = 0.5 * (z_vals[..., :-1] + z_vals[..., 1:])
    depth_map = torch.sum(weights * z_vals_mid, dim=-1, keepdim=True)
    
    # 透明度
    acc_map = torch.sum(weights, dim=-1, keepdim=True)
    
    return rgb_map, depth_map, acc_map

def render_rays(model, ray_origins, ray_dirs, near, far, N_samples=64):
    """渲染多条射线"""
    # 深度采样
    z_vals = torch.linspace(near, far, N_samples, device=ray_origins.device)
    z_vals = z_vals[None, :].expand(ray_origins.shape[0], -1)
    
    # 添加噪声
    z_vals = z_vals + torch.rand_like(z_vals) * (far - near) / N_samples
    
    # 展开射线上的采样点
    pts = ray_origins[..., None, :] + ray_dirs[..., None, :] * z_vals[..., :, None]
    pts = pts.reshape(-1, 3)
    
    # 预测
    dirs = ray_dirs[..., None, :].expand(-1, N_samples, -1).reshape(-1, 3)
    rgb, sigma = model(pts, dirs)
    
    # 重塑
    rgb = rgb.reshape(ray_origins.shape[0], N_samples, 3)
    sigma = sigma.reshape(ray_origins.shape[0], N_samples, 1)
    
    # 体积渲染
    return volumetric_rendering(rgb, sigma, ray_dirs, z_vals)

五、NeRF改进变体

模型改进点论文
Mip-NeRF抗锯齿ICCV 2021
NeRF++背景建模CVPR 2021
KiloNeRF加速渲染ICCV 2021
plenoxels无MLPNeurIPS 2022
Instant NGP哈希编码SIGGRAPH 2022

六、总结

NeRF的优势

✅ 连续场景表示,高分辨率
✅ 只需少量视角图片
✅ 生成质量非常高

局限性

❌ 训练时间长(数小时)
❌ 每个场景需单独训练
❌ 对相机姿态敏感

应用场景

  • 🏛️ 文化遗产3D数字化
  • 🚗 自动驾驶场景重建
  • 🎮 游戏/VR内容创建
  • 🏥 医学影像重建

参考论文:


💡 您的点赞是我创作的动力!

用手机拍视频就能生成3D模型?NeRF技术实战指南(附Python代码) 本文详细介绍了如何利用神经辐射场(NeRF)技术将手机拍摄的视频转换为高质量3D模型的全过程。从拍摄技巧、数据预处理到NeRF模型训练和优化,提供了完整的实战指南和Python代码示例,帮助读者快速掌握3D重建技术。 阅读详情

相关推荐

基于街景与生成式AI的3D场景重建:从NeRF到Project Genie实践

计算机视觉中的3D重建技术旨在从二维图像恢复三维场景的几何与外观信息,其核心原理是通过多视图几何或深度学习模型理解空间结构。神经辐射场(NeRF)作为隐式神经表示的代表,通过神经网络将场景编码为连续函数,实现了高质量的新视角合成,为动态、逼真的数字孪生构建提供了技术基础。该技术的工程价值在于大幅降低了高保真虚拟环境的生产成本,在自动驾驶仿真、数字孪生城市、元宇宙内容生成等领域具有广泛应用。本文聚焦于如何利用街景数据与生成式AI,结合NeRF和扩散模型,实现可控的3D场景编辑与扩展,为构建智能化的地理空间模拟

weixin_34055787的博客 509

从原理到实践:NeRF神经辐射场如何革新3D重建

本文深入探讨了NeRF神经辐射场技术如何颠覆传统3D重建方法,从原理到实践全面解析其5D魔法。通过对比实验和实战案例,展示了NeRF在细节捕捉、体渲染等方面的卓越表现,并分享性能优化技巧与动态场景处理方案,为3D重建领域带来革命性突破。

weixin_28727975的博客 336

3DGS与NeRF技术解析:三维重建与渲染的前沿实践

三维重建技术通过计算机视觉方法从二维图像生成三维模型,其中3D高斯泼溅(3DGS)和神经辐射场(NeRF)是当前最前沿的解决方案。3DGS利用离散高斯分布实现实时渲染和动态场景建模,显著提升了内存效率;而NeRF则通过神经网络隐式表示场景,能够生成照片级真实感的渲染效果。这两种技术在文化遗产数字化、工业质检和医疗影像等领域具有广泛应用。对于开发者而言,掌握3DGS和NeRF不仅能够提升三维重建的效率和质量,还能在AR/VR、数字孪生等热门领域创造更多可能性。

weixin_33212799的博客 297

Tetra-NeRF 项目使用教程

Tetra-NeRF 项目使用教程 1. 项目介绍 Tetra-NeRF 是一个基于神经辐射场(NeRF)的开源项目,通过使用四面体(tetrahedra)来表示场景的辐射场。与传统的基于体素的表示方法不同,Tetra-NeRF 使用 Delaunay 三角剖分生成的四面体来表示场景,从而实现更高效的训练和更好的渲染效果。该项目由 Jonas Kulhanek 和 Torsten Sattler ...

gitblog_00155的博客 412

NeRF能破解3D验证码?从神经辐射场看空间坐标解析的理论极限与安全启示

NeRF能否解析3D验证码的空间坐标?理论上:在理想条件下(充足视角、已知位姿、无限时间),NeRF可重建近似几何,但仍无法直接输出语义空间答案。实践中:受限于稀疏视角、未知位姿、语义缺失和时效约束,NeRF对当前3D验证码不构成实质性威胁。战略上:真正的风险来自2D捷径、合成数据预训练和前端侧信道,而非NeRF本身。3D验证码的安全不在于“AI不会3D”,而在于“任务设计让3D成为唯一解”。当我们把防御建立在对手的能力短板而非自身的任务严谨性上时,防线终将被突破。

专注于Python爬虫开发,分享爬虫技巧、项目实战与反爬经验,使用Scrapy、BeautifulSoup等工具,解决数据抓取难题。 963

Ansys Fluent DPM模型实战:旋风分离器颗粒轨迹仿真全流程解析(附案例文件)

本文详细解析了使用Ansys Fluent中的离散相模型进行旋风分离器颗粒轨迹仿真的全流程。从几何简化、网格策略到物理模型界定,重点阐述了DPM模型的关键设置步骤,包括单向耦合假设、颗粒注入与受力配置,并提供了结果分析与优化方法,帮助工程师精准模拟气固分离过程,提升设计效率。

sunny的博客 705

三维重建之NeRF(pytorch)

摘要:主要学习三维重建,图像渲染效果比较好的NeRF源码实验,包括如何训练和测试等

panxiying1993的博客 4746

手把手教你用TiggerRamDisk绕过iPhone/iPad激活锁(支持iOS16.3,Win/Mac双平台保姆级教程)

本文详细介绍了如何使用TiggerRamDisk工具绕过iPhone/iPad的激活锁,支持iOS16.3系统,并提供Windows和Mac双平台的保姆级教程。从工具准备、设备连接到核心解锁流程,一步步指导用户完成操作,帮助二手设备或旧设备重获新生。

weixin_29323493的博客 941

手机摄影结合NeRF实现3D重建的实践指南

神经辐射场(NeRF)作为计算机视觉领域的前沿技术,通过深度学习从2D图像重建逼真3D场景。其核心原理是利用多层感知机(MLP)建模场景的辐射场分布,通过体渲染技术合成新视角图像。相比传统多视角立体视觉(MVS)方法,NeRF能更好地处理复杂材质和光照效果。在工程实践中,结合Colmap进行位姿估计和稀疏重建,配合PyTorch框架实现端到端训练,可大幅降低3D内容创作门槛。本方案特别展示了如何用普通智能手机拍摄的泡面照片,通过开源工具链完成高质量3D建模,为AR/VR、电子商务等场景提供平民化解决方案。关

weixin_30682415的博客 307

SpringCloud2025+SpringBoot3.5.0动态路由503问题排查与负载均衡依赖解析

本文详细排查了SpringCloud 2025与SpringBoot 3.5.0环境下,Spring Cloud Gateway动态路由返回503错误的根本原因。核心问题在于新版网关未默认集成负载均衡器,导致无法解析lb://服务名。通过对比静态路由与动态路由,定位到需显式引入spring-cloud-starter-loadbalancer依赖,并提供了完整的解决方案与最佳实践配置。

s3t4u的博客 504

PCL 计算点云直线拟合的精度评价标准——直线度

计算点云直线拟合的精度评价标准——直线度

点云侠的博客 1042

多尺度神经辐射场终极指南:快速掌握抗锯齿渲染技术

mip-NeRF作为神经辐射场技术的重要突破,通过引入多尺度表示方法,从根本上解决了传统NeRF模型在渲染过程中出现的锯齿和模糊问题。这种创新的抗锯齿神经辐射场技术不仅显著提升了图像质量,还在处理复杂场景时表现出卓越的性能和效率。 ## 🚀 技术突破与核心价值 多尺度神经辐射场的核心创新在于将传统的单射线采样升级为锥形视锥体采样,这使得模型能够更准确地捕捉场景细节。相比传统NeRF,mip-

gitblog_00495的博客 902

OsgEarth —— 笔记6 - 开发阶段加入漫游飞行(附源码)

效果      视频地址   源码 源码下载请私信   代码      代码相关内容:           OSG —— 笔记1 - 指令调用模型           OsgEarth —— 笔记1 - 创建地球的earth文件           OsgEarth —— 笔记2 - Qt窗口加载earth地球(附源码)           OsgEarth —— 笔记3 - 为地

1896

终极指南:如何用NeRF技术实现惊艳的3D场景重建与视图合成

探索创新3D重建技术:NeRF(神经辐射场)正在彻底改变我们对三维场景建模和视图合成的认知。这个由bmild实现的先进深度学习框架,能够从稀疏的2D图像中重建出逼真的3D场景,实现任意角度的新视图生成。🎯 ## 📋 NeRF技术核心原理详解 NeRF(Neural Radiance Fields)是一种革命性的**3D场景表示方法**,它通过深度神经网络隐式地学习场景的几何结构和外观属性。

gitblog_00002的博客 459

飞牛fnNAS搭建web版微信

摘要:本文介绍了一种通过Docker在飞牛NAS上部署微信客户端的方法,实现24小时同步微信聊天记录。具体步骤包括:1)激活飞牛NAS的Docker功能并配置镜像加速源;2)创建专用文件夹并下载docker-wechat镜像;3)设置容器参数并部署微信客户端;4)通过局域网或ZeroTier内网穿透实现远程访问。相比传统Windows/Linux方案,该方法资源占用更低,适合需要长期保存微信聊天记录的用户。

dgnankai的专栏 3344

SAP RAP 里的 EML 全解:从语言定位到事务语义,再到真实案例的落地方式

摘要:EML(Entity Manipulation Language)是ABAP RAP模型的核心组件,作为ABAP的子集用于操作业务对象(BO)。它通过声明式语法(READ/MODIFY/EXECUTE/COMMIT)统一访问BO的行为与数据,并由RAP运行时自动处理校验、锁定、草稿管理等生命周期。EML将业务语义融入代码,确保与Fiori应用共享同一套校验逻辑,并通过FAILED/REPORTED/MAPPED管道传递错误与消息。其事务控制(IN LOCAL MODE与COMMIT ENTITIES)

2007 年 ~ 2025 年,深耕 SAP 技术 18 年 528

Qwen-Image-2512效果展示:‘敦煌藻井+神经辐射场NeRF’3D纹理生成潜力

本文介绍了如何在星图GPU平台上自动化部署Qwen-Image-2512 极速文生图创作室镜像,高效生成高精度东方传统纹样图像。该镜像专为中文语义优化,可直接输出具备NeRF训练友好性的敦煌藻井等3D纹理素材,显著提升数字文保、游戏与影视领域的材质资产生产效率。

weixin_35706067的博客 1118

【深度学习新浪潮】什么是system 1和system 2?

System 1(快速生成)指大模型直接基于输入生成响应,无需显式中间推理步骤。例如,GPT-4等模型在默认状态下通过Transformer直接输出结果,擅长快速回答简单问题或生成连贯文本,但在复杂逻辑任务中可能出错。这类模型的内部计算以向量形式隐式进行,难以处理符号推理等需要离散决策的任务。System 2(慢速推理)指模型通过生成中间token(如思维链、分步推导)或多次调用LLM进行复杂推理。

专注:太空算力、AI infra、异构调度、大模型成本工程 932

NeRF与3D重建实战:top-cvpr-2023-papers中DynIBaR、ECON、NeuralLift-360等论文深度解读

想在 CVPR 2023 共 2359 篇录用论文中,快速锁定最值得学习的 **NeRF与3D重建** 方向成果?**top-cvpr-2023-papers** 正是这样一个精选了高影响力 CVPR 2023 论文(Paper + Code)的开源合集,其中 DynIBaR、ECON、NeuralLift-360 几乎覆盖了动态场景渲染、穿衣人体重建、单图转 3D 的全部热点方向。这篇 NeRF

gitblog_00203的博客 439

最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版

Part-E1-SDIO-Specification-Ver4.00-Final-120220.pdf:最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版,包括SDIO 接口的外设,SDIO 接口官方协议等。

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

CVPR 2024 人脸技术全景:从3D头像重建到情感驱动的面部合成

本文深度解析了CVPR 2024在人脸技术领域的最新突破。核心趋势是3D头像重建技术正走向普及,单张照片即可生成高质量数字分身。同时,情感驱动的面部合成技术让数字人表情更富感染力,而基于神经辐射场(NeRF)的可编辑3D生成与实时渲染技术,正推动虚拟形象创作进入高效、可控的新阶段。

p1q2r的博客 794

Data-Structures-and-Algorithm-Analysis-in-Java.pdf

作者: Weiss, Mark A. 出版社: Addison Wesley Data Structures and Algorithm Analysis in Java is an “advanced algorithms” book that fits between traditional CS2 and Algorithms Analysis courses. In the old ACM Curriculum Guidelines, this course was known as CS7. This text is for readers who want to learn good programming and algorithm analysis skills simultaneously so that they can develop such programs with the maximum amo...

awesome-clothed-human深度解析:神经辐射场如何重塑数字人体建模?终极指南

数字人体建模技术正在经历一场革命性的变革,而神经辐射场(NeRF)正是这场变革的核心驱动力。awesome-clothed-human项目汇集了最前沿的2D/3D/4D人体建模、虚拟试穿和数字人技术资源,为研究者和开发者提供了一个完整的知识库。本文将深入解析神经辐射场如何彻底改变数字人体建模领域,帮助您快速掌握这一颠覆性技术。 ## 🔥 神经辐射场的革命性突破 神经辐射场(Neural Ra

gitblog_01167的博客 1006

jre9下载 jdk9

(Java SE Runtime Environment 9.0) 9.0u175 官方最新版 【x86|x64】

LiuJuan20260223Zimage惊艳案例:LiuJuan人像生成+NeRF三维重建+视频转场特效全流程

本文介绍了如何在星图GPU平台上自动化部署LiuJuan20260223Zimage镜像,实现从文本生成LiuJuan风格人像的全流程。该镜像能快速生成高质量艺术人像,结合NeRF三维重建与视频特效,可高效制作数字角色动画,适用于内容创作与视觉设计。

weixin_31620365的博客 116

NeRF、3DGS与VGGT:神经渲染与三维重建技术选型实战解析

三维重建技术正从传统几何解算向神经渲染演进。NeRF作为隐式神经表示,通过体渲染与位置编码实现了高质量新视角合成,但训练与渲染效率受限;3DGS以显式三维高斯泼溅为核心,兼顾实时渲染与工程可控性,显著降低了生产落地门槛;VGGT等3D基础模型则借助大规模预训练,将多视角几何推理转化为前向识别,为复杂场景提供稳定初值。这三类技术分别覆盖精度、速度与泛化能力的不同需求,在自动驾驶仿真、商品展示、虚拟制片、SLAM等领域形成互补。本文系统拆解其核心原理、工程优势与踩坑经验,帮助开发者面对实际项目时快速完成技术选型

weixin_33624741的博客 98

从NeRF到ConvONet:手把手教你用Python和PyTorch搭建自己的三维重建模型(附代码)

本文详细介绍了如何使用Python和PyTorch从零开始实现NeRF和ConvONet三维重建模型,涵盖环境配置、数据处理、模型架构设计及优化技巧。通过实战代码演示,帮助开发者掌握深度学习在三维重建中的应用,适用于游戏开发、虚拟现实等领域。

weixin_42524308的博客 152

CamP Zip-NeRF代码架构解析:深入理解JAX实现的神经辐射场

CamP Zip-NeRF是一个基于JAX框架实现的神经辐射场(NeRF)研究项目,它结合了Zip-NeRF和CamP两种先进的NeRF技术。这个项目由Google Research团队开发,为研究人员和开发者提供了高质量的代码实现。本文将深入解析CamP Zip-NeRF的代码架构,帮助新手和普通用户理解这个强大的3D重建工具。 ## 📊 项目概述与核心功能 CamP Zip-NeRF项目

gitblog_00465的博客 650

经纬管网三维建模系统MagicPipe3D V3.8.2发布,支持PBR材质导出

经纬管网建模系统MagicPipe3D,基于二维矢量管线管点数据本地离线参数化构建地下管网三维模型(包括管道、接头、井篦、附属设施等),输出标准3DTiles、Obj模型等格式,广泛支持Cesium、Unreal、Unity、飞渡科技等引擎加载进行三维可视化、语义查询、专题分析!详见:https://blog.youkuaiyun.com/Giser_3D/article/details/154820844?"1、支持Pbr材质,可以设置粗糙和金属系数",

专注空间智能,构建梦幻之城 191
上一篇: 【状态空间模型】Mamba:新一代高效序列建模架构
下一篇: 【图神经网络】Graph Neural Network详解:处理非欧几里得数据
MATLAB代码顾问
博客等级 码龄20年 4万+粉丝 441原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB代码顾问

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值