2024_ICLR-LEARNING INTERACTIVE REAL-WORLD SIMULATORS

在这里插入图片描述

文章总结与翻译

一、主要内容

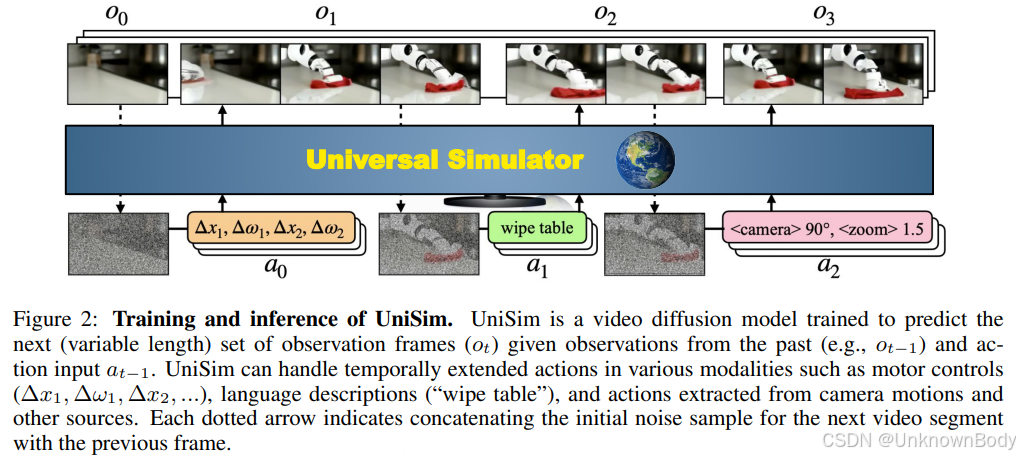
该研究发表于ICLR 2024,提出了一种通用的真实世界交互模拟器(UniSim),旨在通过生成建模实现对现实世界的交互式模拟。核心思路是整合多维度的多样化数据集(包括互联网文本图像、机器人操作数据、人类活动视频、全景扫描等),这些数据集各自涵盖不同维度的信息(如物体丰富度、动作密集度、运动多样性等),通过统一的“动作输入-视频输出”接口,实现对高层指令(如“打开抽屉”)和底层控制(如“沿Δx、Δy移动”)的视觉结果模拟。

UniSim采用视频扩散模型构建观测预测模型,支持自回归展开以实现长时程、一致性的交互模拟。研究验证了其三大核心应用:1)通过事后重标记训练长时程视觉-语言策略;2)基于模型的强化学习训练底层控制策略,且两种策略均能零样本迁移至真实机器人场景;3)为视频描述等视觉-语言任务生成训练数据,提升模型性能。此外,该模拟器还能模拟稀有或危险场景,拓展了生成模型在现实交互场景中的应用边界。

二、创新点

  1. 多数据集融合框架:首次将不同维度(物体、场景、动作、语言、电机控制等)的多样化数据集整合到统一的“动作-视频”生成框架中,解决了单一数据集信息片面的问题,为通用模拟器奠定数据基础。
  2. 长时程交互建模:将模拟器构建为基于有限历史条件的观测预测模型,
船载 OpenHarmony AIS 航海工作台:告警与防碰撞预警系统 船载OpenHarmony AIS航海工作台的告警与防碰撞系统,集成十余类告警(超速、偏航、会遇、SOS等),通过网格空间索引实现高效邻近判定,保障实时性。告警管理器统一调度规则、去重、通知与日志,支持悬浮球、语音、跑马灯、弹窗多渠道触达,确保航行安全。SOS紧急通道独立运行,避免干扰。系统设计强调性能优化与多场景适配,为航海安全提供核心支撑。 阅读详情

相关推荐

U-Boot 适配新型号 SPI Nor Flash 实战解析

本文详细解析了U-Boot适配新型号SPI Nor Flash的全过程,从JEDEC ID识别错误入手,深入源码分析Flash信息数据库,结合实际手册参数添加新设备支持。重点介绍了设备树同步和验证调试的关键步骤,并总结了常见问题与解决方案,为嵌入式开发者提供实用参考。

weixin_29170327的博客 203

【逆强化学习-1】学徒学习(Apprenticeship Learning)

逆强化学习算法1:学徒学习。算法原理+算法步骤+代码+仿真:一个基于gym的小车上山的仿真。附赠学徒学习+Q-Table及学徒学习+DQN的全套代码。

体会编程语言独到的美 7495

瑞萨RH850/U2A8以太网模块mcal说明

如下所有功能的支持需要在达芬奇中开启EthGlobalTimeSupport。秒[32bit], 纳秒[32bit], 纳秒小数[20bit]每一帧发送数据的相关结构缓冲区都放在变量。每一帧接收数据的相关结构缓冲区都放在变量。

至道无难,唯嫌拣择。 1864

AxMath行间公式转化为office公式求和符号以及编号显示问题

AxMath行间公式转化为office公式求和符号以及编号显示问题问题描述解决方法 问题描述 首先打出axmath公式,如下: 转换后的OfficeMath公式: 字体先不说,word公式字体默认cambria math且无法编辑。比较难受的一点是求和符号与后面的 ai+bi2a_i+b_i^2ai​+bi2​比例不匹配啊!正常的比例应该是: (虽然也不太正常,将就下) 解决方法 点击变换后的office公式右侧,选择更改为"显示" 可以看到,多了一些软回车符号(⬇),如果你想删除它,不要直接选中

weixin_43543177的博客 4666

C#海康威视摄像头控制,将IntPtr转换成Bitmap图片

C#通过skd控制海康威视摄像头,获取bitmap格式图片

ReflexMechanism的博客 6588

Redis TLS 加密传输实战:从证书生成到安全配置

本文详细介绍了为Redis启用TLS加密传输的完整实战流程。从阐述TLS加密的必要性开始,逐步指导读者生成自签名CA和服务器证书,并深入解析Redis服务端的核心安全配置,包括端口设置、认证模式与性能优化。最后,提供了主流客户端连接示例及生产环境下的排错与运维最佳实践,帮助构建安全的Redis通信通道。

weixin_29274969的博客 518

MATLAB地理数据处理 25:植被物候提取及分析模型优化(Savitzky-Golay)

之前我写过一篇使用Savitzky-Golay处理遥感数据,获取地面物候信息的MATLAB代码,但是发现存在一些问题:对物候开始期和物候结束期的阈值设定都为相同值,但是有些研究中,需要根据不同的环境条件,设置不同的物候阈值,所以对其进行相应的修改。

amyniez的博客,欢迎交流讨论 2233

华为OD机试 双机位A卷 - 流量波峰 (C++ & Python & JAVA & JS & GO)

华为OD机试双机位A卷 流量波峰,提供Java、C++、Python、Go、JavaScript源码实现,并提供完整思路讲解

qq_45776114的博客 1378

锂电池充电器电路设计 里面有电路

锂电池充电器电路设计 里面有电路 3.7V升压到5V电路设计。

OV9734 DATASHEET,完整规格书

OV9734完整规格书,包括电气参数,尺寸规格,寄存器配置表等

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

jre9下载 jdk9

(Java SE Runtime Environment 9.0) 9.0u175 官方最新版 【x86|x64】

上一篇: 2024_NIPS_Benchmarking Spatiotemporal Reasoning in LLMs and Reasoning Models: Capabilities and Chall
下一篇: 2024_ICLR_GENERALIZATION IN DIFFUSION MODELS ARISES FROM GEOMETRY-ADAPTIVE HARMONIC REPRESENTATIONS
UnknownBody
博客等级 码龄16年 5601粉丝 4749原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

UnknownBody

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值


