Every Attention Matters: An Efficient Hybrid Architecture for Long-Context Reasoning

在这里插入图片描述

一、文章主要内容

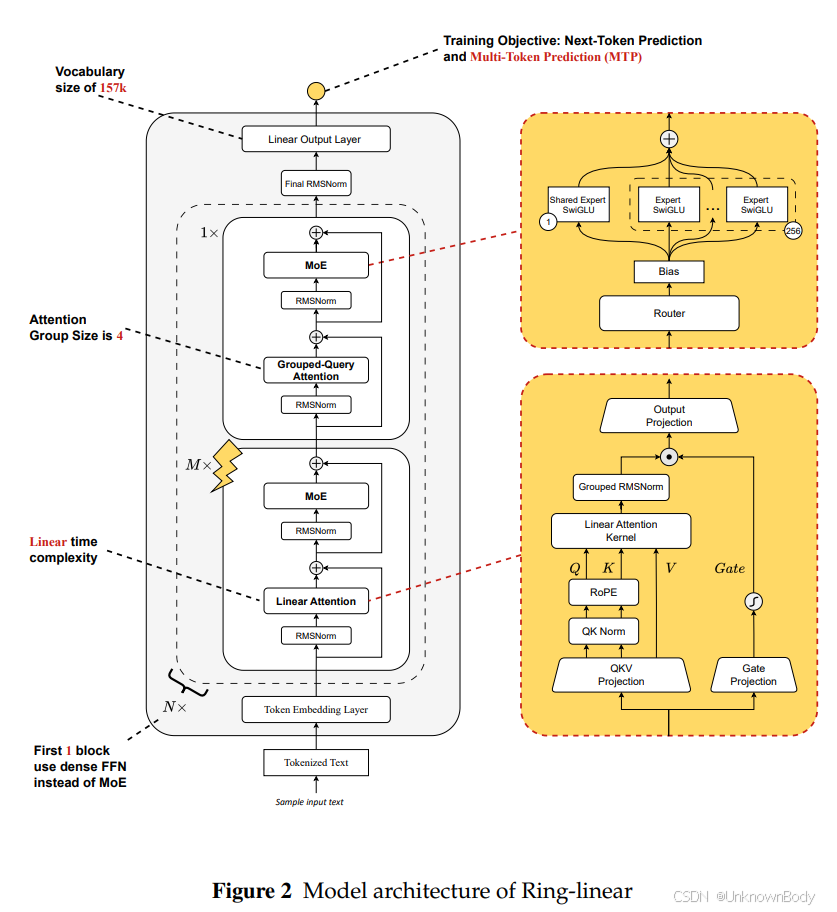
  1. 模型概述:提出Ring-linear模型系列(含Ring-mini-linear-2.0和Ring-flash-linear-2.0),采用线性注意力与softmax注意力融合的混合架构,上下文长度均支持128K,分别具备16B和104B总参数,聚焦长上下文推理场景。
  2. 核心优化:基于自研FP8算子库LingHe实现核融合、量化融合等优化,训练效率提升50%,推理成本较32B稠密模型降低至1/10,较初代Ring系列降低超50%。
  3. 训练流程:采用“持续预训练(4K→32K→128K上下文扩展)+ 监督微调(SFT)+ 强化学习(RL)”三阶段流程,通过训练-推理系统对齐解决RL训练崩溃问题。
  4. 性能表现:在数学推理、代码生成、通用推理等17个基准测试中,与同参数规模SOTA模型性能相当,长上下文场景下(>8K)预填充吞吐量超基线模型8倍,解码吞吐量超10倍。

二、核心创新点

  1. 系统探索混合线性注意力架构的预训练配置,确定最优层组规模与注意力比例(Ring-flash-linear-2.0为1:7,Ring-mini-linear-2.0为1:4),平衡效率与表达能力。
  2. 基础设
船载 OpenHarmony AIS 航海工作台:告警与防碰撞预警系统 船载OpenHarmony AIS航海工作台的告警与防碰撞系统,集成十余类告警(超速、偏航、会遇、SOS等),通过网格空间索引实现高效邻近判定,保障实时性。告警管理器统一调度规则、去重、通知与日志,支持悬浮球、语音、跑马灯、弹窗多渠道触达,确保航行安全。SOS紧急通道独立运行,避免干扰。系统设计强调性能优化与多场景适配,为航海安全提供核心支撑。 阅读详情

相关推荐

AI 应用开发:四维架构落地实战——以 HR Agent 为例拆解感知·推理·记忆·执行【意图路由、规划编排、长期记忆、工具执行、面试题】

本文基于四维架构(感知·推理·记忆·执行),以HR Agent为例,系统拆解大模型应用从“聊天”到“生产可用”的落地路径。通过Spring AI实现意图路由、规划编排、RAG检索与工具调用,结合真实踩坑复盘,揭示架构化设计对安全、成本与可维护性的关键价值,为AI Agent工程化提供可复用的实战框架。

王大师企业官方博客 735

Tiff、jpg图片怎么样添加地理坐标信息

Tiff、jpg图片怎么样添加地理坐标信息 一般,外业调查只有地图资料,如专题图、或者地形图,如何把这些地图资料的扫描地图带上坐标信息,从而内业实现信息化处理?以上问题,可以解决,但根据不同情况有不同的处理方法。     第一种,上面有经纬度外框,图片是矩形,但是没有地理信息。 通过图框的两个角的坐标确定范围,分别是左上(140°E,30°N);右下(150°W,30°N) 解决方

树木_xzw的博客 2万+

微信小游戏审核避坑指南:如何一次性通过微信审核(附最新审核要求)

本文详细解析微信小游戏审核全流程,提供从开发到上线的关键策略,帮助开发者一次性通过审核。涵盖合规性自查、材料优化、开发环境配置、版本管理、审核材料填写技巧等核心内容,并附最新审核要求和常见驳回问题解决方案,显著提升审核通过率。

weixin_28454475的博客 1411

触摸屏蓝牙控制

使用杰理芯片通过蓝牙实现触摸屏功能,需要结合触摸屏数据采集、蓝牙数据传输以及移动端应用的实现。

m0_46145044的博客 1109

点云从入门到精通技术详解100篇-基于三维点云的机器人抓取位姿检测(续)

集到的深度信息会存在噪点,因此需要将生成的场景点云进行预处理,获得平滑、降采样处理场景点云,本文设计的预处理操作更能从冗杂的场景点云中提取清晰、平滑的目标点云,便于后续的抓取位姿采样,提高后续算法的处理效率。因此需要对场景点云进行适当的分割,仅保留目标物体的点云,整个过程可以通过。场较小时,空间中的点云密度会更加提高;觉子系统的效率,再保持全局点云几何形状不改变的前提下,通过对目标点云进行。体素降采样可以快速地减少点云数据并同时保持点云的形。个点,由于我们实施抓取的目标物体只占整个场景点云图的一部分,

getusushu的博客 774

STM32G0/G4电机控制中三角函数与浮点运算优化实战

三角函数(sin/cos)和浮点运算是电机矢量控制(FOC)的核心基础,直接影响Clark/Park变换、SVPWM及观测器的实时性与精度。在资源受限的MCU上,标准math.h库因无硬件FPU支持而引发严重时序抖动,导致电流环延迟、转矩脉动增大甚至系统复位。通过硬件加速(如STM32G4的CORDIC协处理器)或定制化定点算法(如STM32G0的查表+线性插值),可将sin/cos计算从数十微秒压缩至1–3 μs量级,提升30倍以上效率。该方案广泛适用于BLDC/PMSM驱动、伺服控制及高动态响应嵌入式运

weixin_35751412的博客 110

视觉Transformer实战 | Token-to-Token Vision Transformer(T2T-ViT)详解与实现

Vision Transformer (ViT) 在计算机视觉领域取得了巨大成功,但标准的 ViT 存在一些局限性,如需要大规模预训练数据、对局部结构建模不足等。Token-to-Token ViT (T2T-ViT) 通过引入渐进式分词过程改进了原始 ViT,使其能够在中小型数据集上取得更好的性能。本节将详细介绍 T2T-ViT 的技术原理,并使用 PyTorch 从零开始实现 T2T-ViT。

盼小辉丶的博客 4万+

MATLAB点云处理(八):为点云添加高斯噪声

本文对如何借助MATLAB,为点云添加高斯噪声做出了说明,并给出实现代码。

孙悟空 2844

win10 跳过U8环境检测的IE WebControls.rar

win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。

ssm框架搭建

这个是一个在idea上成功跑起来的ssm框架项目,保存在这里方便以后使用直接下载

Statistics and Machine Learning Toolbox

Statistics and Machine Learning Toolbox(带书签),MATLAB统计学习工具

上一篇: EFFICIENT LONG-CONTEXT LANGUAGE MODEL TRAINING BY Core Attention Disaggregation
下一篇: Evaluation of Clinical Trials Reporting Quality using Large Language Models
UnknownBody
博客等级 码龄16年 5601粉丝 4741原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

UnknownBody

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值

