Period-LLM: Extending the Periodic Capability of Multimodal Large Language Model

在这里插入图片描述

文章主要内容

本文聚焦于多模态大语言模型(MLLMs)在周期性任务中的性能提升,针对现有模型在时间建模和长短周期冲突方面的不足,提出了Period-LLM模型。该模型采用“由易到难”的训练范式,先从文本任务起步,逐步过渡到视觉和多模态任务,同时引入“抵抗逻辑遗忘”(RLO)优化策略,以在语义对齐过程中保留周期性推理能力。实验结果表明,Period-LLM在动作计数、生理信号估计等周期性任务上显著优于现有MLLMs。

文章创新点

  1. 首个多模态周期性模型:提出基于MLLM的Period-LLM,构建涵盖文本、视频等多模态的周期性任务基准。
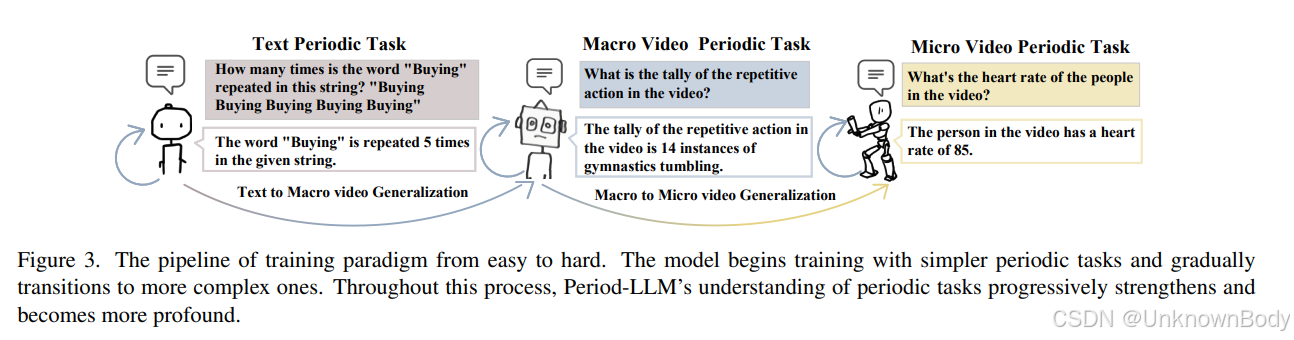
  2. 由易到难训练范式:从简单文本任务逐步过渡到复杂多模态任务,助力模型分阶段习得跨模态周期性感知能力。
  3. 抵抗逻辑遗忘策略(RLO):通过动态调整梯度更新权重,平衡周期性推理与语义对齐,避免模型遗忘已学逻辑。
  4. 跨模态性能优势:在Countix-QA、rPPG-QA等多模态数据集上,Period-LLM的MAE等指标显著优于Video-LLaMA等基线模型。

摘要(Abstract)

周期性或准周期性现象揭示了各种自然过程

船载 OpenHarmony AIS 航海工作台:告警与防碰撞预警系统 船载OpenHarmony AIS航海工作台的告警与防碰撞系统,集成十余类告警(超速、偏航、会遇、SOS等),通过网格空间索引实现高效邻近判定,保障实时性。告警管理器统一调度规则、去重、通知与日志,支持悬浮球、语音、跑马灯、弹窗多渠道触达,确保航行安全。SOS紧急通道独立运行,避免干扰。系统设计强调性能优化与多场景适配,为航海安全提供核心支撑。 阅读详情

相关推荐

AI 应用开发:四维架构落地实战——以 HR Agent 为例拆解感知·推理·记忆·执行【意图路由、规划编排、长期记忆、工具执行、面试题】

本文基于四维架构(感知·推理·记忆·执行),以HR Agent为例,系统拆解大模型应用从“聊天”到“生产可用”的落地路径。通过Spring AI实现意图路由、规划编排、RAG检索与工具调用,结合真实踩坑复盘,揭示架构化设计对安全、成本与可维护性的关键价值,为AI Agent工程化提供可复用的实战框架。

王大师企业官方博客 727

微调BERT进行中文文本分类任务(Pytorch代码实现)

BERT(Bidirectional Encoder Representation from Transformers)是2018年10月由Google AI研究院提出的一种预训练模型。其模型结构由多层Transformer的Encoder堆叠而成,在大规模语料中进行预训练后,迁移到下游任务,仅进行参数微调训练,就能显著提升性能。本文聚焦于微调中文BERT进行新闻标题分类任务的代码实现。

Iswayzw的博客 1万+

睿尔曼复合机器人之底盘操作流程

控制键”按下后,可在键盘上通过‘i’(向前),‘k’(向后),‘j’(向左旋转),‘l’(向右旋转)四个按键对底盘进行运动控制。选中禁⾏线功能后,使⽤⿏标在界⾯内点击选择起点,继续在其他地⽅点击,两点之间会连成⼀条线,可以进⾏多次连续点击,形成连续线条。4)扫图完成后,软件会重新启动,返回到监控页面,点击“激光”可看到当前机器激光扫描的实时数据,在页面上表现为红色边界线,点击菜单栏“控制”键使底盘在一定范围内运动,扫描到尽可能多的边界线,可发现与实际地图的黑色边界线不同,需要进行手动校正。

realman_Rop的博客 1475

从GAN生成失败案例出发:为什么你的AI画不准位置?CoordConv保姆级解决方案

本文深入探讨了GAN生成图像时位置偏移问题的根源,并提供了CoordConv的保姆级解决方案。通过分析传统CNN在空间坐标建模上的缺陷,详细介绍了CoordConv的原理、实现步骤及在StyleGAN2等模型中的实战应用,显著提升了医学图像生成等任务的定位精度。

pp12345的博客 205

Ubuntu22.04实战:基于VLLM高效部署Qwen3系列模型并构建Dify智能体

本文详细介绍了在Ubuntu22.04系统上使用VLLM高效部署Qwen3系列模型并集成Dify平台的实战指南。从环境配置、Conda管理到VLLM优化部署,再到Dify智能体构建,提供了全面的技术方案和性能调优建议,帮助开发者快速实现AI模型的高效部署与应用。

weixin_28323057的博客 163

Unity Android构建报错:compileSdk 35兼容性五层定位法

Android构建中的compileSdk是编译时API目标版本,其升级并非孤立操作,而是触发JDK、Android Gradle Plugin(AGP)、NDK、targetSdk与Unity引擎版本之间强耦合校验的起点。当出现'using a newer Android Gradle plugin to use compileSdk = 35'类报错,本质是代际技术栈错配——例如AGP 7.1.3不识别compileSdk 35所需Java 17语法,或NDK 21与AGP 7.4的ABI规范冲突。该问

weixin_32496547的博客 569

深入解析SerDes系统中的时钟数据恢复电路(CDR)——基于Cadence的PLL/Bang-Bang/PS-PI架构实现与仿真

本文深入解析SerDes系统中的时钟数据恢复电路(CDR),重点探讨基于Cadence平台的PLL、Bang-Bang和PS-PI三种架构的实现与仿真。通过详细的技术对比和工程实践案例,揭示CDR在高速串行通信中的关键作用,并提供TSMC 28nm工艺下的优化策略与故障排查经验,助力工程师应对10Gbps以上SerDes设计挑战。

weixin_29202687的博客 256

frp内网穿透(socks隧道)

在实验过程中还是遇到了挺多的问题,但好在大多都解决了。不过还是遗留了一些不懂的问题,等以后再慢慢研究了。最后,以上仅为个人的拙见,如何有不对的地方,欢迎各位师傅指正与补充,有兴趣的师傅可以一起交流学习。

2301_76227305的博客 1万+

单目和多目视觉统一标定

单目和多目视觉统一标定 一.单目视觉标定 在图像测量过程以及机器视觉应用中,为确定空间物体表面某点的三维几何位置与其在图像中对应点之间的相互关系,必须建立相机成像的几何模型,这些几何模型参数就是相机参数。在大多数条件下这些参数必须通过实验与计算才能得到,这个求解参数的过程就称之为相机标定(或摄像机标定)。无论是在图像测量或者机器视觉应用中,相机参数的标定都是非常关键的环节,其标定结果的精度及算法的稳定性直接影响相机工作产生结果的准确性。因此,做好相机标定是做好后续工作的前提,提高标定精度是科研工作的重点所在

吴建明wujianming_110117 2911

怀旧版电脑GBC模拟器

再现原版GBC掌机的界面,电脑运行连游戏界面都一样大小,很怀旧,很真实,(英文版)强烈推荐,很小的文件,很难才找到的。

RU DOS版、EFI版32bit/64bit BIOS常用工具

DOS版、EFI版的RU工具,可用来查看IO、MEM、PCI、SMBIOS等资源。亲测在EFI SHELL下可用。

VC中sqlite的使用

在VC中对sqlite的使用,实现数据库大批数据的快速插入,读取数据库中的数据在ListCtrl中显示

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

上一篇: MMAFFBen: A Multilingual and Multimodal Affective Analysis Benchmark for Evaluating LLMs and VLMs
下一篇: Mind the Quote: Enabling Quotation-Aware Dialogue in LLMs via Plug-and-Play Modules
UnknownBody
博客等级 码龄16年 5601粉丝 4739原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

UnknownBody

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值

