DSDrive: Distilling Large Language Model for Lightweight End-to-End Autonomous Driving with Unified

在这里插入图片描述

一、文章主要内容总结

本文提出了一种轻量级端到端自动驾驶框架 DSDrive,旨在解决传统端到端自动驾驶框架中认知过程不足的问题,同时应对大语言模型(LLMs)在自动驾驶中集成时面临的计算效率低和高层语义推理与低层轨迹规划脱节的挑战。具体内容包括:

  1. 框架设计:
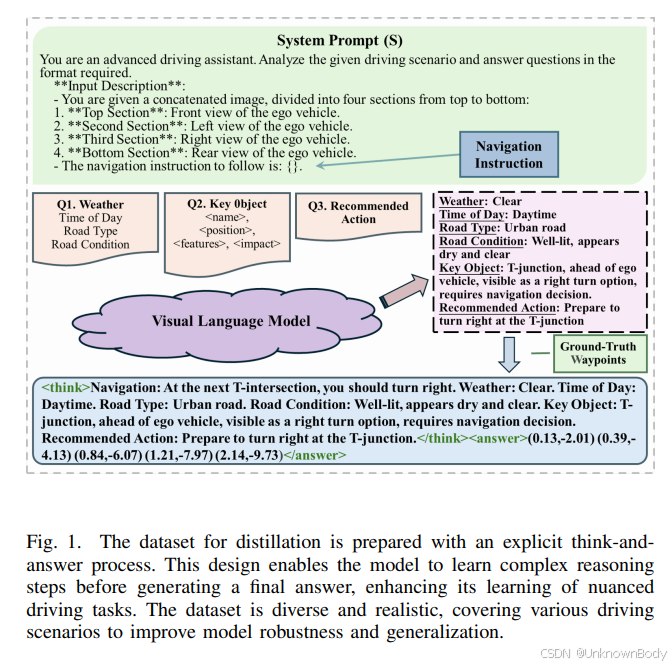
    • 知识蒸馏:利用紧凑型LLM(如LLaMA-1B)作为学生模型,通过蒸馏从大型视觉语言模型(VLM,如Qwen2.5-VL-max)中提取推理能力,生成结构化的“思考-回答”数据集,保留复杂推理能力。
    • 双头部协调模块:设计航点驱动的双头部模块(推理头和规划头),将航点作为推理的最终答案,统一优化目标,实现高层推理与低层轨迹规划的对齐。
  2. 实验验证:
    • 在CARLA模拟器中进行闭环仿真,DSDrive在驾驶分数(DS)、路线完成率(RC)等关键指标上优于或接近基准模型(如LMDrive),且模型体积更小、计算效率更高。
    • 定性分析表明,DSDrive能在复杂场景(如交通灯识别、弯道让行)中生成可解释的推理过程,并精准预测航点。

</

船载 OpenHarmony AIS 航海工作台:告警与防碰撞预警系统 船载OpenHarmony AIS航海工作台的告警与防碰撞系统,集成十余类告警(超速、偏航、会遇、SOS等),通过网格空间索引实现高效邻近判定,保障实时性。告警管理器统一调度规则、去重、通知与日志,支持悬浮球、语音、跑马灯、弹窗多渠道触达,确保航行安全。SOS紧急通道独立运行,避免干扰。系统设计强调性能优化与多场景适配,为航海安全提供核心支撑。 阅读详情

相关推荐

Surface Pro 4/5/6/7保姆级黑苹果安装:从Windows分区到OC引导配置全流程(含EFI文件替换避坑)

本文详细介绍了在Surface Pro 4/5/6/7上安装黑苹果的全流程,包括Windows分区、OC引导配置和EFI文件替换等关键步骤。通过实战经验分享,帮助用户避开常见陷阱,实现Windows与macOS双系统完美共存,特别适合对黑苹果安装感兴趣的Surface Pro用户。

weixin_30300225的博客 1373

如何设计ADAS系统功能状态机(一)

状态机模块在自动驾驶系统中扮演着关键的角色,它负责管理和控制各个功能的状态转换和行为执行。今天我们来聊聊如何设计自动驾驶系统的状态机。

supass2018的博客 1615

eda、gnm、anm究竟是个啥?

eda:主成分分析 gnm:高斯网络模型 anm:各向异性网络模型

药研猿的博客 1243

用Isaac Sim复现经典案例:手把手教你写Python脚本控制机械臂抓取(附避障算法调试心得)

本文详细介绍了如何使用NVIDIA Isaac Sim仿真系统复现机械臂抓取经典案例,包括Python脚本编写、避障算法调试等关键步骤。通过URDF模型导入、关节控制逻辑实现和RMPFlow避障配置等实战演示,帮助开发者快速掌握机器人仿真技术,特别分享了官方文档未提及的实用调试技巧和性能优化策略。

weixin_30632089的博客 407

ANSYS APDL生死单元实战:焊接模拟从入门到精通(附完整命令流)

本文详细介绍了使用ANSYS APDL进行焊接模拟的核心技术——生死单元法。通过一个完整的平板对接焊案例,从原理剖析、模型搭建、命令流编写到移动热源施加和后处理,手把手指导工程师掌握这一动态仿真方法,有效预测焊接过程中的温度场、残余应力与变形。

k6l7m8n9的博客 152

Python 中调用 R 语言的教程(包含编码问题解决办法)

rpy2 是一个 Python 库,允许在 Python 中直接运行 R 代码并实现数据转换。安装需确保 Python 和 R 环境正确配置,Windows 用户需注意编码问题(GBK 错误可通过控制面板调整区域设置解决)。基本用法包括执行 R 代码、传递数据(支持 Python 与 R 数据类型自动转换)以及调用 R 包函数。通过 robjects.r() 执行 R 代码,使用 pandas2ri 转换器处理 DataFrame 数据交换,并支持像导入 Python 模块一样加载 R 包(如 import

zygalaxy的博客 995

可调电源的电路设计

可调电源在电路调试中经常用到,可调电源分为两种2-5v(非0点可调)和0-5v(低至0点可调)可调两种。 对于第一种非0点电压的可调范围,其主要是由于开关电源或LDO芯片输出的最小电压为一个固定电压值,非0范围。因此通过调节开关电源或LDO端的反馈电阻的设计模型,其电压可调范围都与芯片的参考电压有关。 基于开关电源的可调电压设计电路 因芯片U2的输出参考电压VSENSE管脚为1.22v。因此,通过调节可调电阻R8的数值,其芯片输出的最低电压一定不小于1.22v。当然此种方案是手动可调输出电压的设计,如

weixin_42257266的博客 9731

PT:pt write_change to innovus 脚本

我正在「拾陆楼」和朋友们讨论有趣的话题,你⼀起来吧?

m0_61544122的博客 1526

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

efm32 入门.pdf

本PDF共计22页,介绍的是操作驱动API,下载与否自己斟酌。

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

ET2012新版免狗免安装绿色软件

ET2012新版免狗免安祖昂绿色软件。,新界面,新视觉,

上一篇: Augmented Body Communicator: Enhancing daily body expression for people with upper limb limitations
下一篇: Ultra-FineWeb: Efficient Data Filtering and Verification for High-Quality LLM Training Data
UnknownBody
博客等级 码龄16年 5600粉丝 4729原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

UnknownBody

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值

