Multi-Agent Systems for Robotic Autonomy with LLMs

在这里插入图片描述

文章主要内容

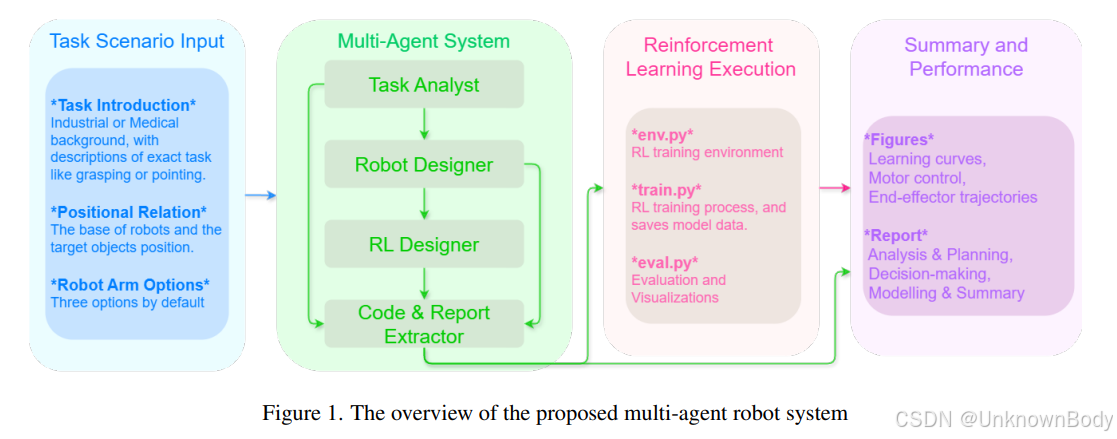
本文提出了一种基于大型语言模型(LLMs)的多智能体系统(MAS)框架,用于机器人自主任务分析、机械设计和路径生成。框架包含三个核心智能体:任务分析器(Task Analyst)、机器人设计器(Robot Designer)和强化学习设计器(RL Designer),分别负责任务解析、机械结构设计和控制策略生成,并通过代码提取器和报告提取器输出可执行代码和技术报告。实验使用GPT和DeepSeek系列模型验证了框架的泛化能力,结果表明DeepSeek-R1在各项指标中表现最优,证明了该框架在提升机器人系统开发效率和可及性方面的潜力。

文章创新点

  1. 模块化多智能体框架:
    设计了三核心智能体流水线,实现任务分析、机械设计到强化学习策略生成的全流程自动化,支持灵活扩展和工业级应用。
  2. 多模态输出能力:
    生成可执行Python代码(如环境定义、训练脚本)和结构化技术报告,结合路径可视化结果,提升人机交互效率。
  3. 泛化性与消融实验:
    通过跨任务(工业/医疗场景)和智能体消融实验,系统验证了框架对不同LLMs的兼容性及各组件的必要性,为后续研究提供基准。
船载 OpenHarmony AIS 航海工作台:告警与防碰撞预警系统 船载OpenHarmony AIS航海工作台的告警与防碰撞系统,集成十余类告警(超速、偏航、会遇、SOS等),通过网格空间索引实现高效邻近判定,保障实时性。告警管理器统一调度规则、去重、通知与日志,支持悬浮球、语音、跑马灯、弹窗多渠道触达,确保航行安全。SOS紧急通道独立运行,避免干扰。系统设计强调性能优化与多场景适配,为航海安全提供核心支撑。 阅读详情

相关推荐

君正T31x metartc集成测试

metartc为国内杨大侠部分开源的一款用于嵌入式领域webrtc库,它与谷歌官方webrtc相比,编译到君正平台的可执行文件仅有5M即可实现webrtc的通信。1. 目前实现的是基于开源版v5.0-b0版本做的简单修改,官方的好几个版本都多少缺点东西,我这里给整理了一下。目前是局域网连接的webrtc,后续尝试走stun和turn试一下NAT穿越的效果。

fsmpeg的博客 3158

微带功分器设计与ADS-EM联合仿真实战解析

本文详细解析了微带功分器设计与ADS-EM联合仿真的实战技巧,涵盖特性阻抗计算、ADS原理图设计、版图生成与EM仿真等关键步骤。通过实际案例分享,帮助工程师掌握射频电路设计中的核心技术和调试方法,提升功分器设计效率与性能。

weixin_29280219的博客 451

从拆箱到跑通:Intel RealSense D435i开箱实测+ROS驱动配置全流程

本文详细记录了Intel RealSense D435i深度相机的开箱体验,并提供了在Ubuntu 22.04与ROS2 Humble环境下,从安装librealsense2 SDK到配置ROS2驱动的完整流程。重点解决了驱动安装、数据流发布、点云对齐以及IMU数据融合等关键步骤,帮助研究者和开发者快速实现D435i与机器人系统的集成。

weixin_29168393的博客 304

YOLOv8工业级增强实战:小目标检测与HDR鲁棒性优化

YOLO(You Only Look Once)作为主流实时目标检测框架,其核心价值在于模块化架构与工程可扩展性。理解YOLOv8的Anchor-Free设计、C2f特征融合机制及Detect头部解耦原理,是实现性能突破的基础。在工业落地中,真实瓶颈往往不是模型版本迭代,而是小目标漏检、高动态范围(HDR)场景适应差、密集遮挡ID断裂等具体问题。通过配置层动态多尺度训练、物理感知数据增强、Neck跨尺度注意力注入、质量感知损失函数升级等七层增强策略,可在不更换主干的前提下显著提升mAP与边缘设备推理效率。本

weixin_32667439的博客 259

UG\NX二次开发 找不到指定的dlx文件(Specified Dlx file not found)

有群友问:用Ctrl+U运行的时候就报错,找不到指定的dlx文件Specified Dlx file not found。怎么处理。

王牌飞行员_里海的博客 1130

芒果YOLO11改进17:即插即用 | 损失函数Repulsion Loss|Repulsion 解决目标遮挡场景下的目标检测,为解决密集人群检测中遮挡设计的损失函数,打造高效

即插即用 | 损失函数Repulsion Loss|Repulsion 解决目标遮挡场景下的目标检测,为解决密集人群检测中遮挡设计的损失函数,打造高效

包括YOLOv5、YOLOv7、YOLOv8等模型改进 484

栅格数据做相关性分析前的预处理(批量定义投影、栅格投影、重采样)

最近在做两个栅格数据的相关性分析,这个最主要的是两个栅格数的行列号是一致的(也就是说坐标系、分辨率一致),那么标准的栅格数据的分辨率是以米的形式存在的,但是有一些栅格数据是以度为单位存在的,所以在做分析前,一定要先把其转换为米,否则在重采样的时候就会出错。(相关文章——栅格数据以度为单位变为以米为单位的简单做法)当然,在变其分辨率的单位前,一定要将其坐标系转换为一致。所以就有以下的步骤(如何将两个栅格数据的坐标系、分辨率的单位和分辨率一致) 1.首先,要看两个栅格数据的坐标系是否一致,如果不一致,要先统一到

qq_41828818的博客 8350

ESP32-C3入门教程 基础篇⑩——SNTP(Simple Network Time Protocol) 网络时间同步的简单实例

ESP32-C3入门教程 基础篇⑩——SNTP(Simple Network Time Protocol) 网络时间同步的简单实例

1589

廖雪峰Python教程[完整版]

廖雪峰的python教程整理的,已经排好版了,而且还是完整的,适合小白

蓝牙模块HM-10手册

蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。

老版QQ原生表情gif动态

这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。

OV9734 DATASHEET,完整规格书

OV9734完整规格书,包括电气参数,尺寸规格,寄存器配置表等

上一篇: GesPrompt: Leveraging Co-Speech Gestures to Augment LLM-Based Interaction in Virtual Reality
下一篇: LLMS GET LOST IN MULTI-TURN CONVERSATION
UnknownBody
博客等级 码龄16年 5600粉丝 4729原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

UnknownBody

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值

