【脉宽调制DCDC功率变换学习笔记026】补偿设计和闭环性能

        电压反馈补偿的设计包括 5 个补偿参数的选择$\{\omega_{\text{z1}},\ \omega_{\text{z2}},\ \omega_{\text{p1}},\ \omega_{\text{p2}},\ K_\text{v}\}$,同时满足以下设计指标:

  • 保持稳定要具有足够的相位和增益裕度;
  • 音频敏感度小;
  • 输出阻抗小。

1、电压反馈补偿和回路增益

        三极点二零点补偿后,环路增益表示为

T_\text{m}(s) = G_\text{vd}(s)F_\text{v}(s)F_\text{m} = V_\text{S} \underbrace{\frac{1+\dfrac{s}{\omega_\text{esr}}}{1+\dfrac{s}{Q\omega_\text{o}}+\dfrac{s^2}{\omega_\text{o}^2}}}_{G_\text{vd}(s)} \underbrace{\frac{K_\text{v}}{s} \frac{\left(1+\dfrac{s}{\omega_{\text{z1}}}\right)\left(1+\dfrac{s}{\omega_{\text{z2}}}\right)}{\left(1+\dfrac{s}{\omega_{\text{p1}}}\right)\left(1+\dfrac{s}{\omega_{\text{p2}}}\right)}}_{F_\text{v}(s)} \underbrace{\frac{1}{V_\text{m}}}_{F_\text{m}}       

 {8.46} 

        化简为

T_\text{m}(s) = \frac{K_\text{t}}{s} \frac{\left(1+\dfrac{s}{\omega_\text{esr}}\right)\left(1+\dfrac{s}{\omega_{\text{z1}}}\right)\left(1+\dfrac{s}{\omega_{\text{z2}}}\right)}{\left(1+\dfrac{s}{Q\omega_\text{o}}+\dfrac{s^2}{\omega_\text{o}^2}\right)\left(1+\dfrac{s}{\omega_{\text{p1}}}\right)\left(1+\dfrac{s}{\omega_{\text{p2}}}\right)}             {8.47} 

        式中

K_\text{t} = \frac{V_\text{S}K_\text{v}}{V_\text{m}}                               {8.48}

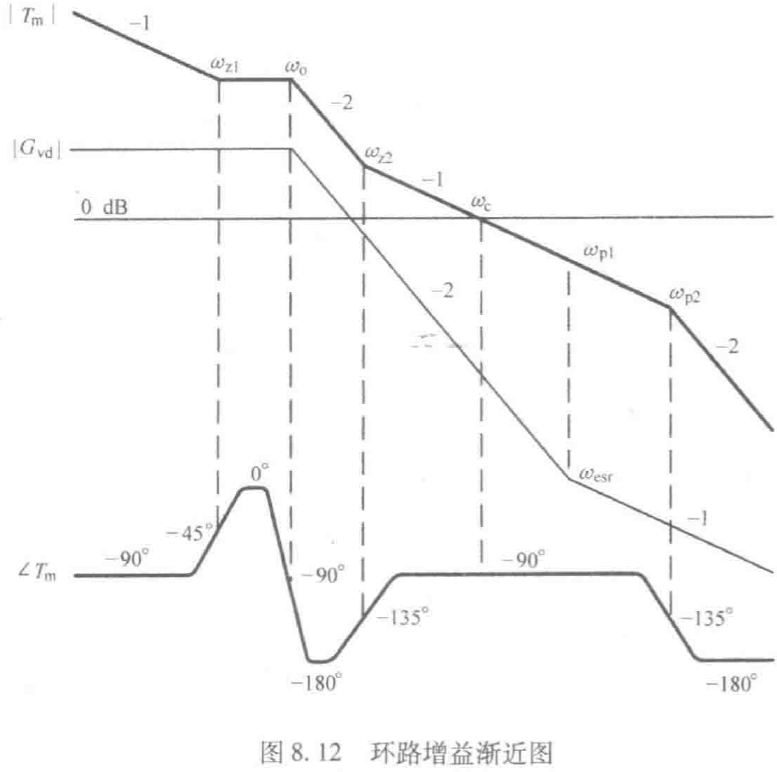
        图 8.12 所示的是 $|T_\text{m}|$、$|G_\text{vd}|$ 和 $\angle T_\text{m}$的渐近图。假定 $\omega_{\text{z1}} < \omega_\text{o} < \omega_{\text{z2}} < \omega_\text{c} < \omega_{\text{p1}} = \omega_{\text{esr}} < \omega_{\text{p2}}$条件下,构建渐近图,其中 $\omega_\text{c}$表示环路增益的 0 dB 交越频率。选择补偿参数的理由如下。

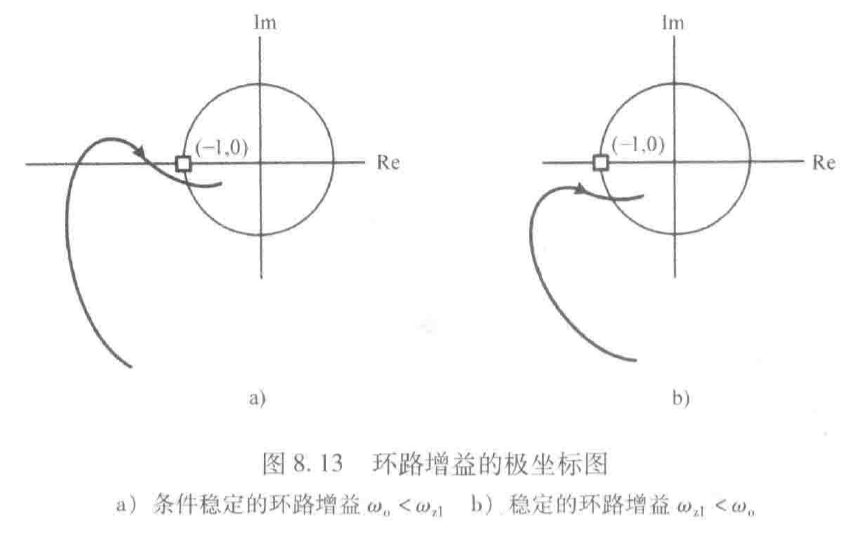
        1) 第一个补偿零点 $\omega_{\text{z1}}$ 的位置应在功率级双极点 $\omega_\text{o}$ 之前,即 $\omega_{\text{z1}} < \omega_\text{o}$。该步是必要的,以防止变换器成为条件稳定系统。如果在功率级双极点前没有补偿零点,则在功率级双极点 $\omega_\text{o}$,环路增益的初始相位将从 $-90^\circ$ 下降至 $-180^\circ$。在这种情况下,为了提供正相位裕度所需的相位提升,两个补偿零点的位置应在 $\omega_\text{o}$ 和环路增益 $\omega_\text{c}$ 的 0 dB 交越频率之间。

        虽然变换器在这种情况下可以保持稳定,但是频率范围 $\angle T_\text{m} < -180^\circ$,$|T_\text{m}| > 1$。图 8.13a 是该情况下环路增益的极坐标图。极坐标图表表明条件稳定的变换器在实际工作中可能会出现问题。相反,如图 8.13b 所示的环路增益图,如果第一个补偿零点在功率级双极点之前,相位上升,$\angle T_\text{m}$ 保持在 $-180^\circ$ 以上,变换器是稳定,而不是条件稳定。

         2) 第二个补偿零点 $\omega_{\text{z2}}$ 应在功率级双极点和环路增益交越频率 $\omega_\text{c}$ 之间,即 $\omega_\text{o} < \omega_{\text{z2}} < \omega_\text{c}$,以便在交越频率处提供足够的相位提升。如果零点 $\omega_{\text{z2}}$ 在 $\omega_\text{c}$ 之后,它对相位裕度产生的效果有限,并且也削减了它的相位补偿作用。如图 8.12 所示,在零点 $\omega_{\text{z2}}$ 之后,环路增益幅值 $|T_\text{m}|$ 保留了初始的 $-20\,\text{dB/dec}$ 斜率。

        3) 第一补偿极点 $\omega_{\text{p1}}$ 在 ESR 零点,即 $\omega_{\text{p1}} = \omega_{\text{esr}}$,通过消除 ESR 零点保持 $-20\,\text{dB/dec}$ 的斜率。环路增益的理想结构实际上是一个单积分函数,它在所有频率段都是固定的 -20\,\text{dB/dec} 幅值斜率。由功率级动态性能可知,这种理想的环路增益结构是不可行的,通过将极点 $\omega_{\text{p1}}$ 的位置移至 $\omega_{\text{esr}}$处,它总是倾向于扩大 $|T_\text{m}|$ 保持 $-20\,\text{dB/dec}$ 斜率的频率范围。

        4) 最后,将第二个补偿极点 $\omega_{\text{p2}}$ 移至高频段来抑制高频噪声。 利用上述的补偿参数,可以将环路增益交越频率推至更高的频率,同时确保足够的相位裕度。虽然图 8.12 表明相位裕度可达到 $90^\circ$,但是由于环路增益的角频率有限,无法得到该理论最大值。实际相位裕度由补偿参数的相对位置决定,通常在 $45^\circ \sim 70^\circ$ 的范围内。

2、反馈补偿设计

        在前面讨论的基础上,分步补偿设计如下:

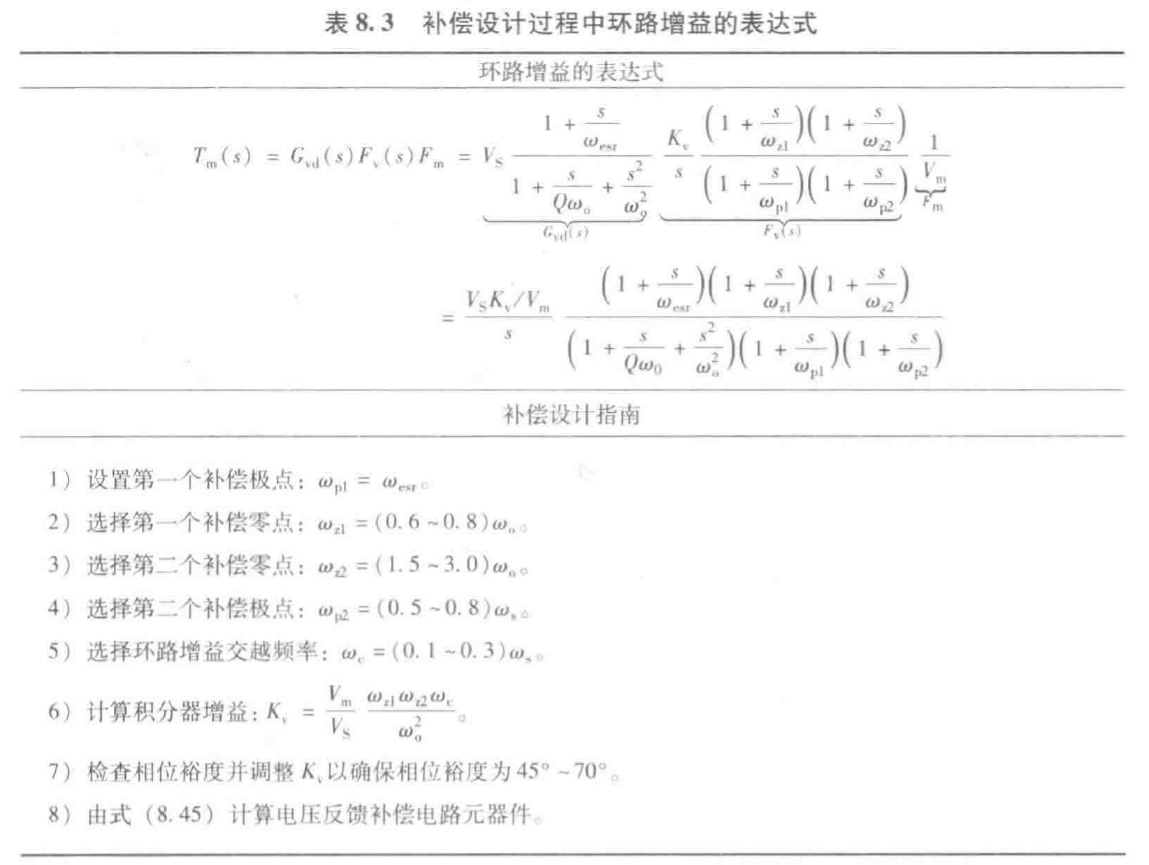
        1) 将第一个补偿极点 $\omega_{\text{p1}}$ 移至 ESR 零点,即 $\omega_{\text{p1}} = \omega_{\text{esr}}$,以抵消 ESR 零点效应。环路增益以 $-20\,\text{dB/dec}$ 斜率下降至更宽的频率范围。

        2) 第一个补偿零点 $\omega_{\text{z1}}$ 的位置位于功率级双极点 $\omega_\text{o}$之前,既增加了相位且又不会成为条件稳定系统。此补偿零点的位置决定了阶跃输入响应速度。当零点位于较高频率时,响应变快。因此,$\omega_{\text{z1}}$ 应该被放在较高频率处,但仍不应超过功率级双极点。根据经验,建议 $\omega_{\text{z1}} = (0.6 \sim 0.8)\omega_\text{o}$。

        3) 将第二个补偿零点 $\omega_{\text{z2}}$ 移至功率级双极点之后和环路增益交越频率之前,在交越频率处得到足够的相位提升。该零点的位置决定了阶跃负载响应速度。零点应移至更高的频率,以得到更快的响应。然而,随着 \omega_{\text{z2}} 被推向更高的频率,将减缓对交越频率处的相位提升。一般建议 $\omega_{\text{z2}} = (1.5 \sim 3.0)\omega_\text{o}$,折中考虑相位提升效应和阶跃负载响应速度。

        4) 第二个补偿极点 $\omega_{\text{p2}}$ 在高频处。总的来说,\omega_{\text{p2}} 位置在开关频率 $\omega_\text{s}$ 的 50% ~ 80% 处:$\omega_{\text{p2}} = (0.5 \sim 0.8)\omega_\text{s}$。

        5) 选择环路增益交越频率 $\omega_\text{c}$。建议将交越频率设置为开关频率 $\omega_\text{s}$ 的 10% ~ 30%,即 $\omega_\text{c} = (0.1 \sim 0.3)\omega_\text{s}$。下一节将详细分析环路增益交越频率 $\omega_\text{c}$。由图 8.12 中 $|T_\text{m}|$ 的渐近图和式 (8.47) 可以得出以下关系:

20\log\frac{V_\text{S}K_\text{v}}{V_\text{m}\omega_{\text{z1}}} -40\log\frac{\omega_{\text{z2}}}{\omega_\text{o}} -20\log\frac{\omega_\text{c}}{\omega_{\text{z2}}} = 0\,\text{dB}       {8.49} 

式中,$\omega_\text{c}$ 是交越频率的理想位置。将式 (8.49) 转换为设计方程式如下:

 \frac{V_\text{S}K_\text{v}}{V_\text{m}\omega_{\text{z1}}} \left(\frac{\omega_\text{o}}{\omega_{\text{z2}}}\right)^2 \left(\frac{\omega_{\text{z2}}}{\omega_\text{c}}\right) = 1 \Rightarrow K_\text{v} = \frac{V_\text{m}}{V_\text{S}} \frac{\omega_{\text{z1}}\omega_{\text{z2}}\omega_\text{c}}{\omega_\text{o}^2}            {8.50}

式 (8.50) 可用于为预选的 $\omega_\text{c}$ 求出 $K_\text{v}$。

      6) 检查相位裕度并调整积分器增益,必要时确保 $45^\circ \sim 70^\circ$ 的相位裕度。

以上设计步骤汇总于表 8.3 中,便于参考。

3、电压反馈补偿和闭环性能
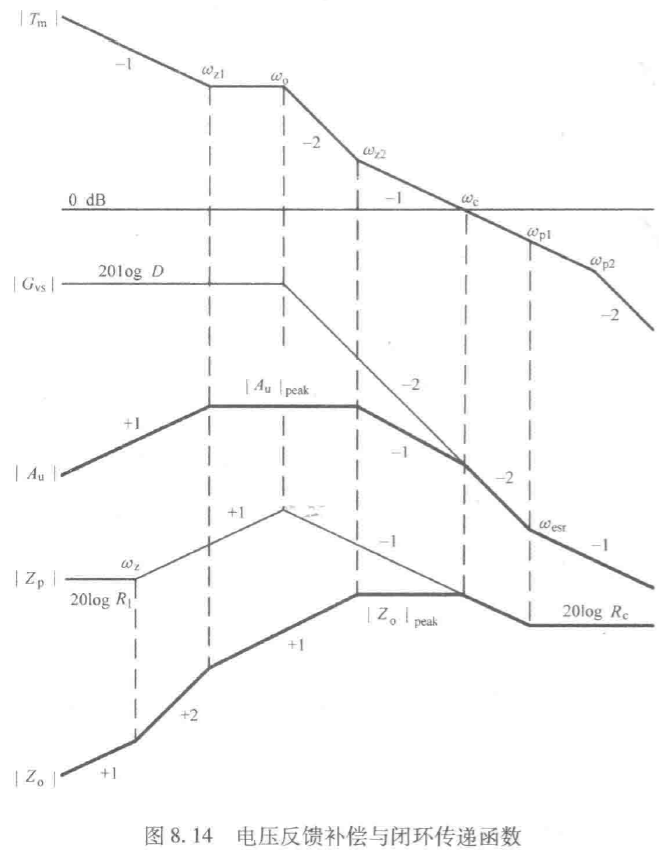
        图 8.14 说明了环路增益、开环传递函数和闭环传递函数之间的关系。利用表 8.1 中给出的规则构造渐近图。图 8.14 中显示了环路增益特性的影响,或等效电压反馈补偿的影响。开环传递函数衰减高达环路增益交越频率。因为环路增益具有相同的二阶特性,抵消了开环传递函数的二阶特性,所以在闭环传递函数中不出现功率级双极点:对于 $|T_\text{m}| \gg 1$ 的频率,$A_\text{u}(s) \approx G_\text{vs}(s)/T_\text{m}(s)$ 和 $Z_\text{o}(s) \approx Z_\text{p}(s)/T_\text{m}(s)$。

        渐近图揭示了闭环传递函数的结构,并提供了判断每个补偿参数对变换器性能影响的信息。例如,当积分器增益 $K_\text{v}$ 在有限范围内增加,而其他参数保持不变时,可以推断出以下变化:

  • 增加环路增益交越频率;
  • 降低音频敏感度的峰值 $|A_\text{u}|_{\text{peak}}$;
  • 降低输出阻抗的峰值 $|Z_\text{o}|_{\text{peak}}$。 

        另一方面,$K_\text{v}$ 的过度增加降低了相位裕度。当非常大的 K_\text{v} 将交越频率推到 $\omega_{\text{p2}}$ 频率之外时,变换器可能变得不稳定。

        由表 8.2 中的规则将 $|A_\text{u}|$ 的渐近图转化为解析表达式

A_\text{u}(s) = K_\text{a} s \frac{1+\dfrac{s}{\omega_{\text{esr}}}}{\left(1+\dfrac{s}{\omega_{\text{z1}}}\right)\left(1+\dfrac{s}{\omega_{\text{z2}}}\right)\left(1+\dfrac{s}{\omega_\text{c}}\right)}                  {8.51} 

        从频率为 $\omega_{\text{z1}}$ 的传递函数间的大小关系推导出 $K_\text{a}$ 的表达式

|A_\text{u}(\text{j}\omega_{\text{z1}})| = \left. |K_\text{a} s \right|_{s=\text{j}\omega_{\text{z1}}} = |G_\text{vs}(\text{j}\omega_{\text{z1}})| - |T_\text{m}(\text{j}\omega_{\text{z1}})|             {8.52} 

        参考式 (8.23)、式 (8.47) 和式 (8.51),式 (8.52) 被转换成

K_\text{a} \omega_{\text{z1}} = \frac{D}{\dfrac{K_\text{t}}{\omega_{\text{z1}}}}             {8.53}

得到 $K_\text{a}$ 的表达式为

K_\text{a} = \frac{D}{K_\text{t}}             {8.54} 

式中,$K_\text{t} = (V_\text{S} K_\text{v}) / V_\text{m}$,$|A_\text{u}|$ 的峰值近似为

|A_\text{u}|_{\text{peak}} = |A_\text{u}|_{s=\text{j}\omega_{\text{z1}}} = |K_\text{a} s|_{s=\text{j}\omega_{\text{z1}}} = 20\log\left( \frac{D}{K_\text{t}} \omega_{\text{z1}} \right)            {8.55} 

        由图 8.14 可知,闭环输出阻抗的表达式为

Z_\text{o}(s) = K_\text{z} s \frac{\left(1+\dfrac{s}{\omega_\text{z}}\right)\left(1+\dfrac{s}{\omega_{\text{esr}}}\right)}{\left(1+\dfrac{s}{\omega_{\text{z1}}}\right)\left(1+\dfrac{s}{\omega_{\text{z2}}}\right)\left(1+\dfrac{s}{\omega_\text{c}}\right)}             {8.56} 

        由输出阻抗的高频渐近线求得 $K_\text{z}$ 的值。$|Z_\text{o}|$ 的高频渐近线为

|Z_\text{o}(\text{j}\infty)| = 20\log\left( \frac{K_\text{z} \omega_{\text{z1}} \omega_{\text{z2}} \omega_\text{c}}{\omega_\text{z} \omega_{\text{esr}}} \right)              {8.57} 

        如 8.2.2 节所讨论的,$|Z_\text{o}|$ 的高频渐近线近似等于负载电阻和输出电容器 ESR 的并联阻抗,即

|Z_\text{o}(\text{j}\infty)| = 20\log(R \parallel R_\text{c}) \approx 20\log R_\text{c}              {8.58} 

        通过式 (8.57) 和式 (8.58),$K_\text{z}$ 由下式给出:

K_\text{z} = R_\text{c} \frac{\omega_\text{z} \omega_{\text{esr}}}{\omega_{\text{z1}} \omega_{\text{z2}} \omega_\text{c}}             {8.59} 

        通过计算 $\omega_\text{c}$ 频率处的 $|Z_\text{o}|$ 来计算输出阻抗的峰值

|Z_\text{o}|_{\text{peak}} = |Z_\text{o}(\text{j}\omega_\text{c})| = 20\log R_\text{c} + 20\log\left( \frac{\omega_{\text{esr}}}{\omega_\text{c}} \right) = 20\log\left( R_\text{c} \frac{\omega_{\text{esr}}}{\omega_\text{c}} \right)        {8.60} 

4、补偿设计示例

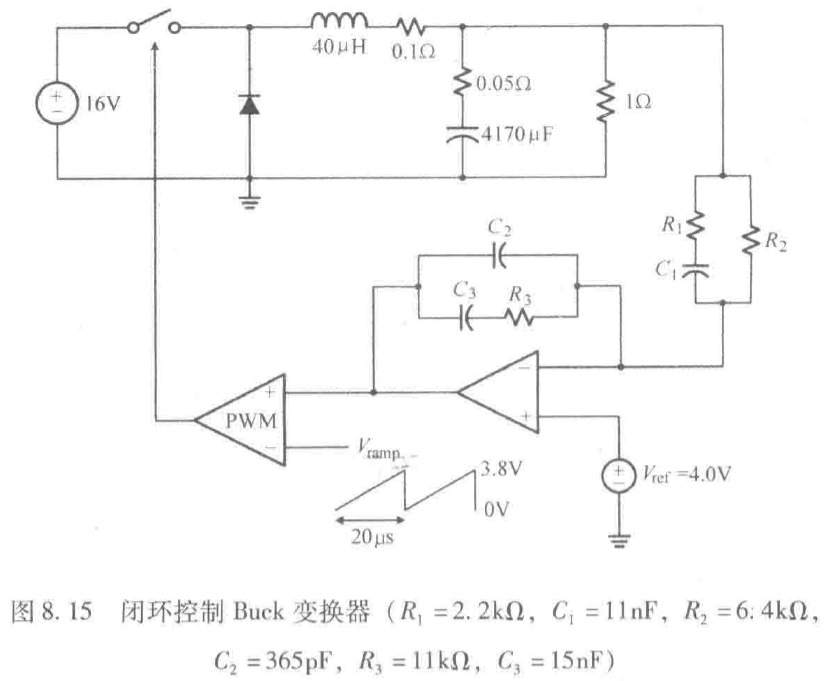
        图 8.15 是闭环控制 Buck 变换器的电路。该变换器使用三极点二零点补偿调节输出电压为 4V。根据电路参数,功率级双极点和 ESR 零点被确定为

\omega_\text{o} \approx \frac{1}{\sqrt{LC}} = \frac{1}{\sqrt{40\times10^{-6} \times 470\times10^{-6}}} = 2\pi \times 1.16\times10^3\,\text{rad/s}

\omega_{\text{esr}} = \frac{1}{CR_\text{c}} = \frac{1}{470\times10^{-6} \times 0.05} = 2\pi \times 6.77\times10^3\,\text{rad/s}

        变换器的开关频率设置在 $\omega_\text{s} = 2\pi \times 50 \times 10^3\,\text{rad/s}$,

        斜坡信号的高度为 $V_\text{m} = 3.8\,\text{V}$。

基于补偿设计原则,选择三极点二零点补偿的角频率:

$\omega_{\text{z1}} = 0.8\omega_\text{o} = 2\pi \times 928\,\text{rad/s}$;

$\omega_{\text{z2}} = 1.5\omega_\text{o} = 2\pi \times 1.74 \times 10^3\,\text{rad/s}$;

$\omega_{\text{p1}} = \omega_{\text{esr}} = 2\pi \times 6.77 \times 10^3\,\text{rad/s}$;

$\omega_{\text{p2}} = 0.8\omega_\text{s} = 2\pi \times 4 \times 10^4\,\text{rad/s}$。

0 dB 交越频率选定为 $\omega_\text{c} = 0.116\omega_\text{s} = 2\pi \times 5.80 \times 10^3\,\text{rad/s}$。

基于设计方程,确定积分器增益 $K_\text{v}$ 为

K_\text{v} = \frac{V_\text{m}}{V_\text{S}} \frac{\omega_{\text{z1}} \omega_{\text{z2}} \omega_\text{c}}{\omega_\text{o}^2} = \frac{3.8}{16} \frac{(2\pi \times 928)(2\pi \times 1.74 \times 10^3)(2\pi \times 5.80 \times 10^3)}{(2\pi \times 1.16 \times 10^3)^2} = 1.04 \times 10^4

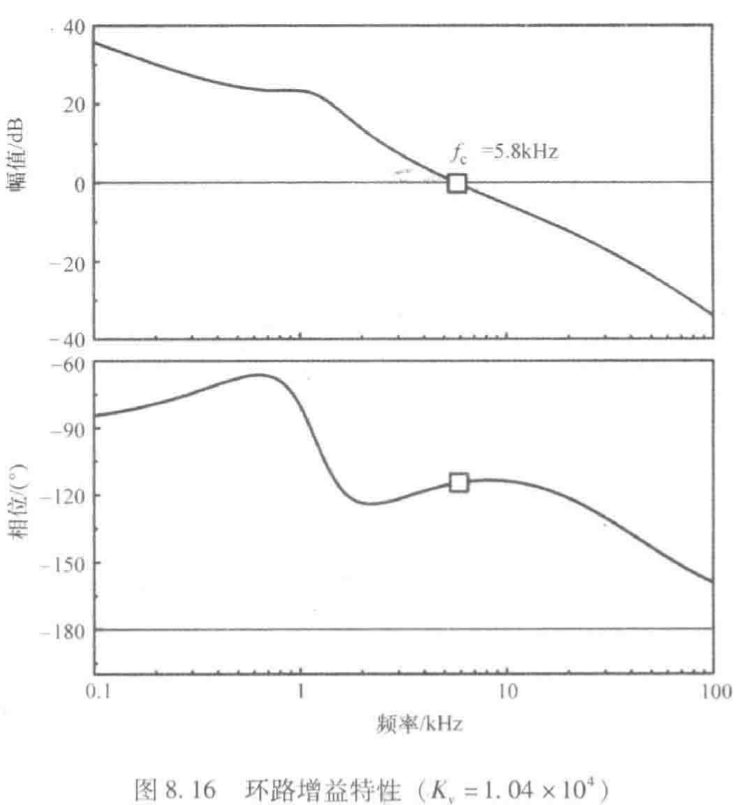
        图 8.16 显示了所选参数的环路增益特性。环路增益的交越频率是 5.8 kHz,相位裕度是 $65^\circ$。 由环路增益可以看出,进一步提高积分器增益,使交越频率约为 9 kHz 时,有最大的相位裕度。但与 $K_\text{v} = 1.04 \times 10^4$ 的设计相比,这种极端设计在实际应用中是不可取的,最终可能会导致较差的性能。例 8.4 中将给出不超过当前 $K_\text{v}$ 值的理由,包括小信号模型的保真度和局限性有关的问题--------当交越频率被推向更高的频率时,误差变得越来越大。交越频率的位置应在开关频率的 10%~30% 处,以避免高估相位裕度的风险,确保分析结果的准确性。另外,在设计环路增益时,好的工程实践应考虑高频处的额外的相位降。例如,在小信号模型中不考虑额外相位的下降,交越频率可以放置在小信号模型预测的最大相位裕度的频率之前。

\begin{aligned} K_\text{v} &= \frac{1}{R_2(C_2 + C_3)} \\ \omega_{\text{z1}} &= \frac{1}{R_3 C_3} & \omega_{\text{z2}} &= \frac{1}{(R_1 + R_2)C_1} \\ \omega_{\text{p1}} &= \frac{1}{R_1 C_1} & \omega_{\text{p2}} &= \frac{1}{R_3\left(\dfrac{C_2 C_3}{C_2 + C_3}\right)} \end{aligned}                    {8.45} 

        设计最终选择积分器增益 $K_\text{v} = 1.04 \times 10^4$,而其他补偿参数早已被选定。由已选的补偿参数确定电压反馈电路的元器件。任意选择一个电路元器件为 R_1 = 2.2\,\text{k}\Omega。由式 (8.45) 确定其余的电路元器件为 $C_1 = 11\,\text{nF}$,$R_2 = 6.4\,\text{k}\Omega $,$C_2 = 365\,\text{pF}$,$R_3 = 11\,\text{k}\Omega $ 和 $C_3 = 15\,\text{nF}$。

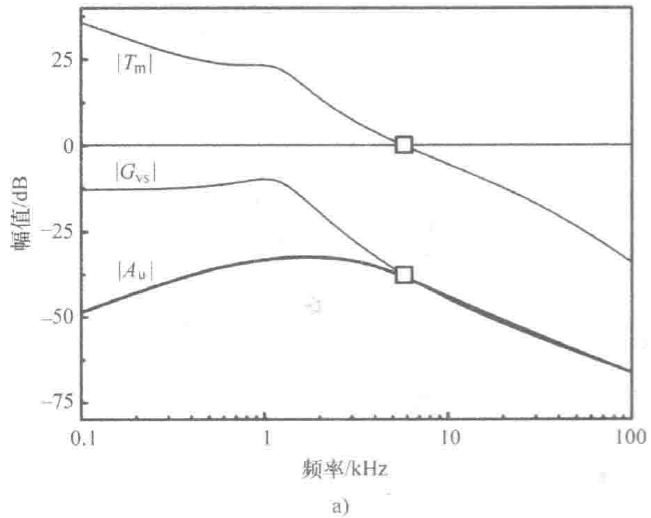
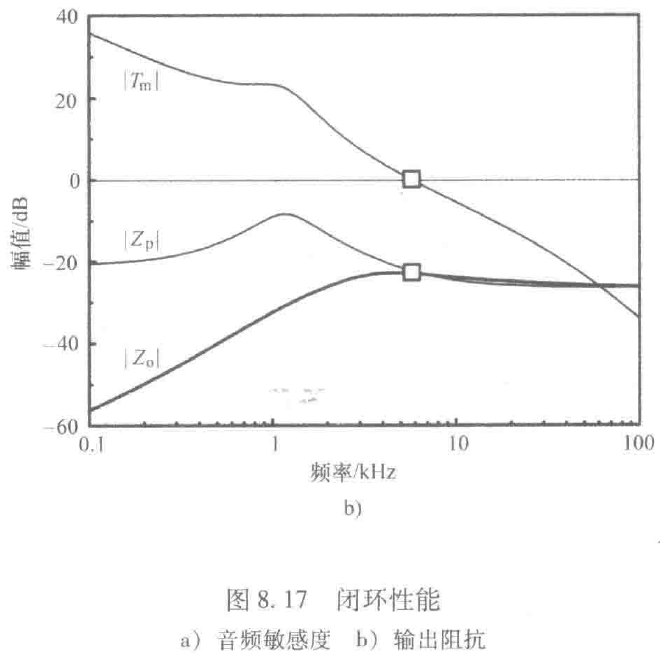
        图 8.17 说明了变换器的闭环性能。音频敏感度 $|A_\text{u}|$ 以及输入-输出传递函数 $|G_\text{vs}|$ 和环路增益 $|T_\text{m}|$ 如图 8.17a 所示。图 8.17b 显示了输出阻抗 $|Z_\text{o}|$、负载电流-输出传递函数 $|Z_\text{p}|$ 和环路增益 $|T_\text{m}|$。当图 8.17 中的伯德图与图 8.14 中的渐近图进行比较时,确认渐近分析的有效性和有用性。

5、相位裕度和闭环性能

        在音频敏感度和输出阻抗分析中,下式将闭环传递函数 $G(s)_\text{closed}$ 与开环传递函数 $G(s)_\text{open}$ 联系起来:

G(s)_\text{closed} = \frac{G(s)_\text{open}}{1 + T_\text{m}(s)}                    {8.64} 

        可以通过计算闭环传递函数在环路增益交越频率下的幅值,来研究闭环传递函数的精确性能:

|G_\text{closed}| = \frac{|G_\text{open}|}{|1 + T_\text{m}|}                {8.66} 

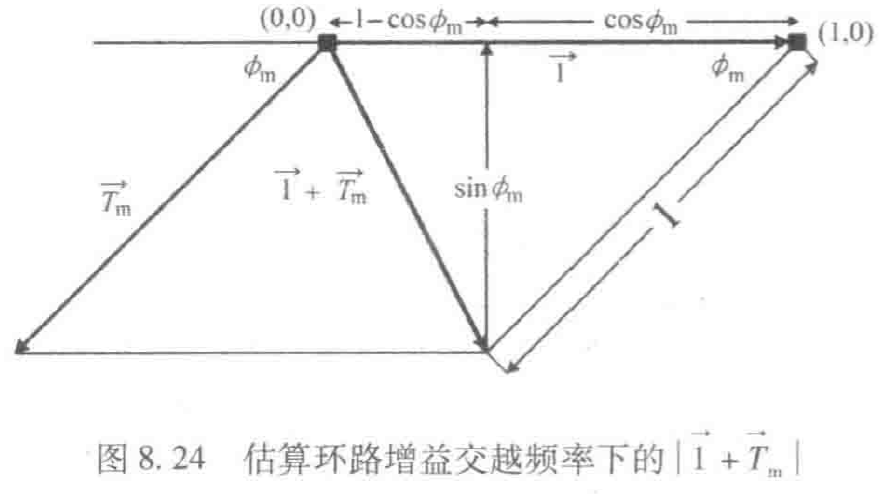
        基于以下事实,图 8.24 给出了对式 (8.66) 分母的估算过程。

  • 式 (8.66) 的分母是复合矢量 $|\vec{1} + \vec{T}_\text{m}|$ 的幅值。
  • 在交越频率下,环路增益的幅值为 1,$|T_\text{m}| = 1$。
  • 在图 8.24 中,角度 $\phi_\text{m}$ 对应于交越频率 $\angle T_\text{m}$ 与 $-180^\circ$ 之间的差值,是环路增益的相位裕度。

        根据矢量加法规则和三角关系,式 (8.66) 的分母为

|\vec{1} + \vec{T}_\text{m}| = \sqrt{\sin^2\phi_\text{m} + (1 - \cos\phi_\text{m})^2} = \sqrt{2 - 2\cos\phi_\text{m}}            {8.67} 

        因此,式 (8.66) 为

|G_\text{closed}| = \frac{|G_\text{open}|}{\sqrt{2 - 2\cos\phi_\text{m}}}             {8.68} 

        如果相位裕度 $\phi_\text{m}$ 小于 $60^\circ$,则式 (8.68) 的分母小于 1,$|G_\text{closed}|$ 将从 $|G_\text{open}|$ 增加到

|G|_\text{peaking} = 20\log\left(\frac{1}{\sqrt{2 - 2\cos\phi_\text{m}}}\right)           {8.69} 

       峰值与相位裕度成反比,相位裕度越小,峰值越大。如果相位裕度减小到零,则峰值变为无穷大。 当相位裕度 $\phi_\text{m}$ 略小于 $60^\circ$ 时,在交越频率 $|T_\text{m}|$ 处,平滑连接 $|G_\text{open}|/|T_\text{m}|$ 和 $|G_\text{open}|$ 的渐近线得到 $|G_\text{closed}|$ 曲线,如表 8.1 所示的渐近分析原则。

        如果 $\phi_\text{m}$ 明显小于 $60^\circ$,则在预测 $|G_\text{closed}|$ 曲线时,应考虑在 $|T_\text{m}|$ 交越频率处的峰值。

6、小相位裕度的影响

        本实例说明了小相位裕度的不利影响,表明小相位裕度会增大传递函数的峰值。还有一种观点认为,峰值又会引起瞬态响应中的振荡。

        在前面的示例中,用于 Buck 变换器的电压反馈补偿现被改为

 F_\text{v}(s) = \frac{1.04 \times 10^4}{s} \frac{\left(1+\dfrac{s}{2\pi \times 928}\right)\left(1+\dfrac{s}{2\pi \times 9.9 \times 10^3}\right)}{\left(1+\dfrac{s}{2\pi \times 6.77 \times 10^3}\right)\left(1+\dfrac{s}{2\pi \times 4 \times 10^4}\right)}

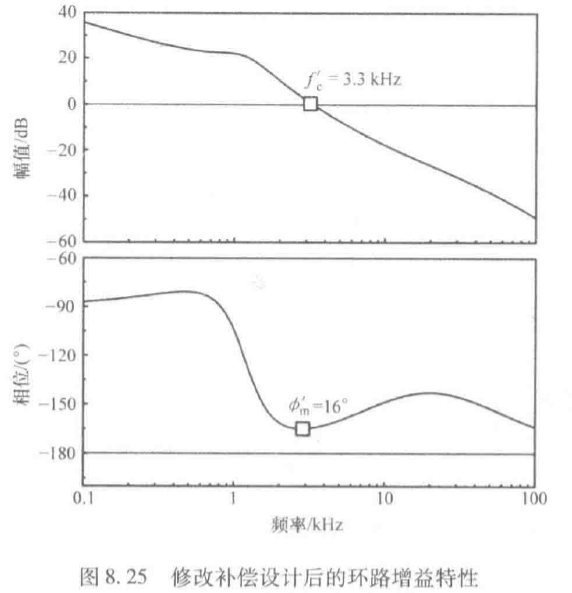
        用以产生具有小相位裕度的环路增益。与原设计相比,只有第二个补偿零点是从 $\omega_{\text{z2}} = 2\pi \times 1.74 \times 10^3\,\text{rad/s}$ 增加到 $\omega'_{\text{z2}} = 2\pi \times 9.90 \times 10^3\,\text{rad/s}$。图 8.25 是修改了的环路增益特性。0dB 交越频率 $f'_\text{c} = 3.3\,\text{kHz}$,相位裕度减小到 $\phi'_\text{m}$。

        计算峰值的大小

|G|_\text{peaking} = 20\log\left(\frac{1}{\sqrt{2-2\cos\phi'_\text{m}}}\right) = 20\log\left(\frac{1}{\sqrt{2-2\cos16^\circ}}\right) \approx 11\,\text{dB}

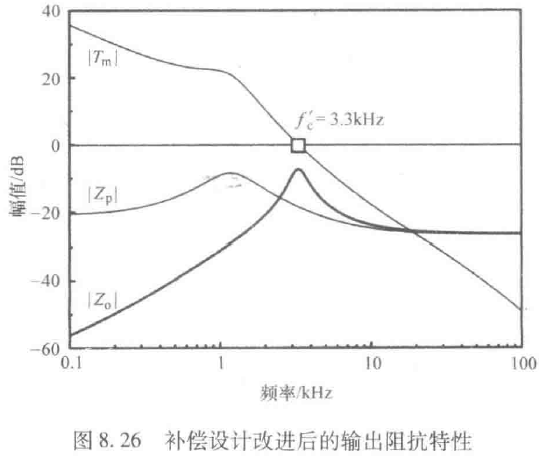
        峰值出现在环路增益的交越频率 $f'_\text{c} = 3.3\,\text{kHz}$ 处。补偿设计被修改后的输出阻抗 $|Z_\text{o}|$、负载电流输出传递函数 $|Z_\text{p}|$ 和环路增益 $|T_\text{m}|$ 如图 8.26 所示。

        在低频下,输出阻抗 $|Z_\text{o}|$ 跟随 $|Z_\text{p}| - |T_\text{m}|$ 形成的曲线,并在高频处收敛于 $|Z_\text{p}|$。然而,在环路增益交越频率附近,输出阻抗偏离各自的近似值,显示了 |Z_\text{p}| 在交越频率 $f'_\text{c} = 3.3\,\text{kHz}$ 处有 11dB 的涨幅。

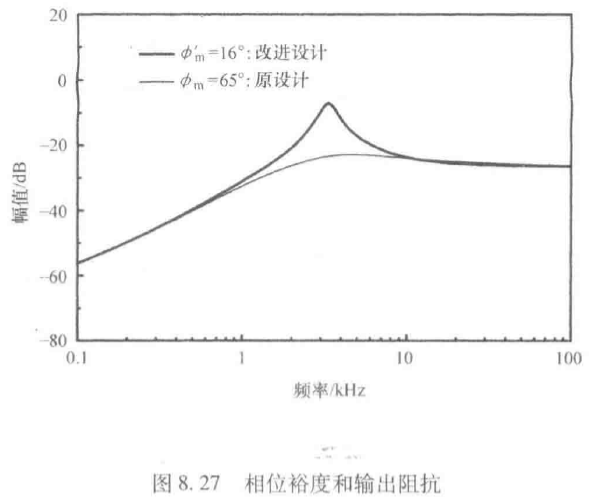
        图 8.27 清楚地显示了小相位裕度的影响,并对改进设计后的输出阻抗与原设计的输出阻抗进行比较。原设计的相位裕度为 $\phi_\text{m} = 65^\circ$,而改进设计后的相位裕度为 $\phi'_\text{m} = 16^\circ$。

        由负载电流 $I_\text{step}$ 的阶跃变化引起输出电压的瞬态响应如下:

v_\text{o}(t) = \mathcal{L}^{-1}\left( \frac{I_\text{step}}{s} Z_\text{o}(s) \right)         {8.70} 

        式中,$\mathcal{L}^{-1}$是拉普拉斯反变换算子。式 (8.70) 表明了输出阻抗峰值的影响。$|Z_\text{o}|$ 的峰值表明输出阻抗中存在欠阻尼二阶项,当采用拉普拉斯反变换时,欠阻尼二阶项在时域方程中产生衰减正弦分量,因此,|Z_\text{o}| 中的峰值引起输出电压振荡,振荡频率与输出阻抗峰值的频率一致,即环路增益交越频率。
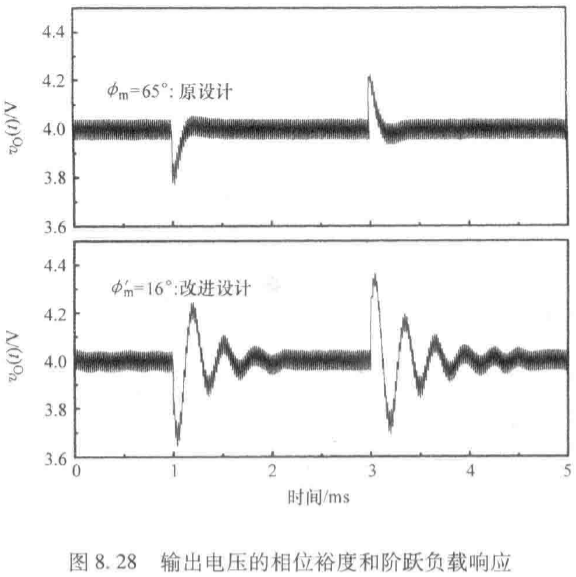
        图 8.28 显示了与原设计相比,改进设计后的阶跃负载响应。如图 8.28 所示,负载电流的一系列阶跃变化,$I_\text{o} = 4\,\text{A} \Rightarrow 8\,\text{A} \Rightarrow 4\,\text{A}$,改进设计后的输出电压出现了衰减振荡,而原设计没有表现出任何振荡特性,预计振荡周期为

t_\text{os} = \frac{1}{f'_\text{c}} = \frac{1}{3.3 \times 10^3}\,\text{s} = 0.3\,\text{ms}

式中,$f'_\text{c} = 3.3\,\text{kHz}$ 是改进设计后的环路增益交越频率。

        如前面的例子所示,相位裕度、输出阻抗峰值和输出电压振荡之间存在着密切的关系。小的相位裕度导致输出阻抗中的峰值,又引起输出电压中的振荡。相位裕度的下降加剧了峰值的波动,增加峰值使振荡持续的时间越来越长。当相位裕度减小到零时,输出阻抗达到无穷大,输出电压持续振荡,表现出不稳定性。

7、补偿零点和瞬态响应速度

三极点两零点电路被定义为电压反馈补偿的最佳结构。

F_\text{v}(s) = \frac{K_\text{v}}{s} \frac{\left(1+\dfrac{s}{\omega_{\text{z1}}}\right)\left(1+\dfrac{s}{\omega_{\text{z2}}}\right)}{\left(1+\dfrac{s}{\omega_{\text{p1}}}\right)\left(1+\dfrac{s}{\omega_{\text{p2}}}\right)}              {8.71}

        针对频域性能指标讨论了补偿参数的选择。但如本节所示,补偿参数也影响时域性能。尤其是补偿零点,$\omega_{\text{z1}}$ 和 $\omega_{\text{z2}}$ 决定了瞬态响应的速度。第一个补偿零点 $\omega_{\text{z1}}$ 决定阶跃输入响应的速度,第二个补偿零点 $\omega_{\text{z2}}$ 决定阶跃负载响应的速度。因此,应基于上述因素选择补偿零点的位置。本节介绍了如何选择第一个补偿零点 $\omega_{\text{z1}}$,下一节将介绍第二个补偿零点 $\omega_{\text{z2}}$。

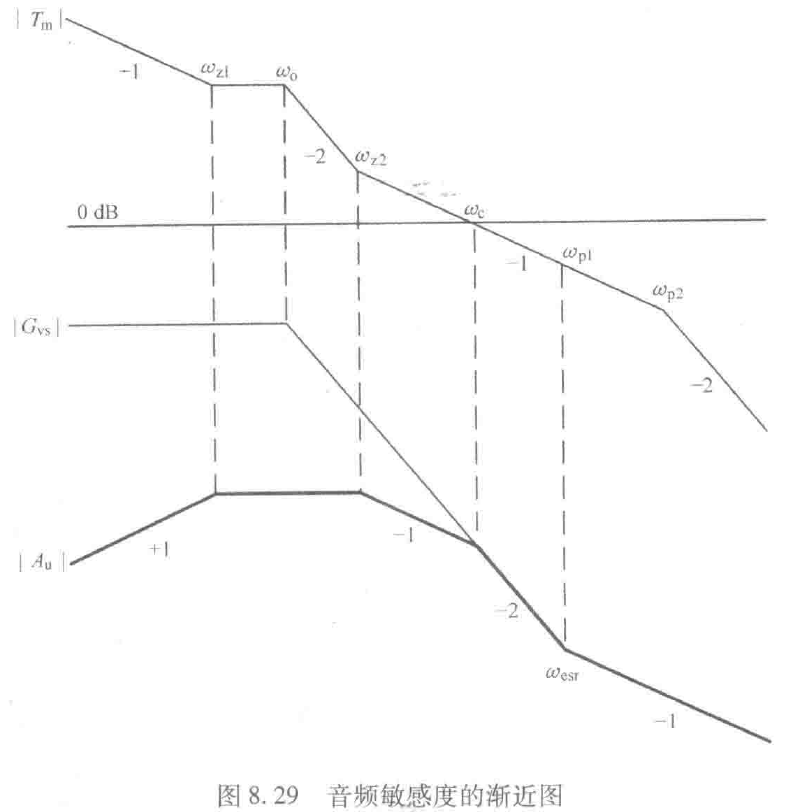
        利用音频敏感度与阶跃输入响应的关系来解释第一个补偿零点的影响。图 8.29 是 $|A_\text{u}|$、$|T_\text{m}|$ 与 $|G_\text{vs}|$ 的渐近图。音频敏感度为

A_\text{u}(s) = K_\text{a} s \frac{1+\dfrac{s}{\omega_{\text{esr}}}}{\left(1+\dfrac{s}{\omega_{\text{z1}}}\right)\left(1+\dfrac{s}{\omega_{\text{z2}}}\right)\left(1+\dfrac{s}{\omega_\text{c}}\right)}               {8.72}

式中,$\omega_{\text{z1}} \ll \omega_{\text{z2}} \ll \omega_\text{c} \ll \omega_{\text{esr}}$。

        第一个补偿零点 $\omega_{\text{z1}}$ 是式 (8.72) 中 $A_\text{u}(s)$ 表达式的极点。输出电压的阶跃输入响应由下式给出:

v_\text{O}(t) = \mathcal{L}^{-1}\left( \frac{V_\text{step}}{s} A_\text{u}(s) \right)         (8.73)

式中,$V_\text{step}$ 为阶跃输入变化的幅值。由式 (8.72) 和式 (8.73) 可知

v_\text{O}(t) = \mathcal{L}^{-1}\left( V_\text{step} \frac{K_\text{a}\left(1+\dfrac{s}{\omega_\text{esr}}\right)}{\left(1+\dfrac{s}{\omega_{\text{z1}}}\right)\left(1+\dfrac{s}{\omega_{\text{z2}}}\right)\left(1+\dfrac{s}{\omega_\text{c}}\right)} \right)          (8.74)

        当进行拉普拉斯反变换时,输出电压表达式将包含以下三个不同的指数项:

v_\text{o}(t) =与 \mathrm{e}^{-\omega_{\text{z1}} t} 相关项+   \mathrm{e}^{-\omega_{\text{z2}} t} 相关项+ \mathrm{e}^{-\omega_\text{c} t} 相关项        (8.75)

        由于 $\omega_{\text{z1}} \ll \omega_{\text{z2}} \ll \omega_\text{c}$,式 (8.75) 中的第一项是最慢模式,即第一个补偿零点 $\omega_{\text{z1}}$ 成为主极点。因此,瞬态响应的时间常数为 $\tau = 1/\omega_{\text{z1}}$。瞬态响应的建立时间确定为

t_\text{s} = 3\tau = 3 \frac{1}{\omega_{\text{z1}}}           (8.76)

        为了更快的响应,$\omega_{\text{z1}}$ 应选择在更高频率的位置。但若补偿零点 \omega_{\text{z1}} 的位置在功率级双极点 $\omega_\text{o}$ 之后,$\angle T_\text{m}$ 可能会暂时降低到 $-180^\circ$ 以下,以使变换器条件稳定。因此,补偿零点 $\omega_{\text{z1}}$应设置于较高频率处,但仍在功率级双极点前。在上一节中,建议 $\omega_{\text{z1}} = (0.6 \sim 0.8)\omega_\text{o}$。

8、阶跃负载响应

        阶跃负载响应是许多DC-DC变换器的重要性能指标。由式 (8.71) 中第二个补偿零点 $\omega_{\text{z2}}$ 的位置决定阶跃负载响应的速度。

        输出电压的峰值过冲由下式给出:

v_\text{O}(t)_\text{peak} = v_\text{O}(0) = I_\text{step} \frac{\omega_{\text{z2}}}{\omega_\text{m}} = I_\text{step} 10^{\frac{|Z_\text{o}|_\text{peak}}{20}}      (8.80)

        输出电压以时间常数 $\tau = 1/\omega_{\text{z2}}$ 从峰值衰减,因此,建立时间为

t_\text{s} = 3\tau = 3 \frac{1}{\omega_{\text{z2}}}             (8.81)

        如前分析,在输出阻抗特性与阶跃负载瞬态响应之间有简单实用的关系。第二个补偿零点决定输出电压的稳定时间 $t_\text{s} = 3/\omega_{\text{z2}}$,输出电压的峰值是由阶跃负载变化的大小与输出阻抗峰值的乘积共同决定的:$v_\text{O}(t)_\text{peak} = I_\text{step} 10^{|Z_\text{o}|_\text{peak}/20}$。

上一篇: 【脉宽调制DCDC功率变换学习笔记025】电压反馈补偿和环路增益
下一篇: 【脉宽调制DCDC功率变换学习笔记027】PWM变换器模型的一般化
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值