【脉宽调制DCDC功率变换学习笔记025】电压反馈补偿和环路增益

DCDC: 环路稳定性的测量方法-穿越频率和相位裕度 用示波器光标第一个波谷和第二个波谷之间的时间,计算对应的振荡频率,得到的振荡频率约等于穿越频率。这里采用一种近似的方法,将补偿之后的频率设置为等于fz和fp的几何平均数,即fz和fp对数域的平均频率,参考下方公式3、4。从图中可看出,如果穿越频率(即振荡频率)增大,在加载后,变换器将更早调节输出电压,因此电压跌落和电压振荡都会减小。在内部补偿的converter的FB网络增加前馈电容,可调节控制环穿越频率和相位裕度,提升控制性能。Cff的目的是提升反馈回路的增益和相位,同时保持可接受的相位裕度。 阅读详情

        环路增益由三部分的乘积构成:占空比–输出传递函数 $G_{\text{vd}}(s)$、PWM 增益 $F_{\text{m}}$ 和电压反馈补偿 $F_{\text{v}}(s)$。

        在这三个因素中,只有电压反馈补偿$F_{\text{v}}(s)$是可以通过设计改变的部分。对于给定的 $G_{\text{vd}}(s)$ 和 $F_{\text{m}}$,通过设计电压反馈补偿 $F_{\text{v}}(s)$ 来获得良好的环路增益特性。

        电压反馈补偿的目的是将环路增益设为期望的结构。当然,该环路增益主要是为了变换器的稳定性。此外,环路增益应提供良好的音频敏感度和输出阻抗特性。

        Buck 变换器的占空比–输出传递函数为

G_{\text{vd}}(s) = V_{\text{s}} \frac{1+\dfrac{s}{\omega_{\text{esr}}}}{1+\dfrac{s}{Q\omega_{\text{o}}}+\dfrac{s^2}{\omega_{\text{o}}^2}}             {8.39} 

        PWM 增益为

 F_{\text{m}} = \frac{1}{V_{\text{m}}}           {8.40} 

式中,$V_{\text{m}}$ 是 PWM 斜坡信号的高度。根据占空比–输出传递函数和 PWM 增益的知识,研究了电压反馈补偿的结构。

1、单积分器的问题

        电压反馈补偿应具有无限直流增益 $|F_\text{v}(\text{j}0)| = \infty$,以便将输出电压调节到所需值。单积分器是具有该特性的最简单电路。作为初始尝试,电压反馈补偿采用单积分器:

F_\text{v}(s) = \frac{K_\text{v}}{s}           {8.41} 

        环路增益的表达式为

\begin{aligned} T_\text{m}(s) &= G_\text{vd}(s) F_\text{v}(s) F_\text{m} =\underbrace{ V_\text{s} \frac{1+\dfrac{s}{\omega_\text{esr}}}{1+\dfrac{s}{Q\omega_\text{o}}+\dfrac{s^2}{\omega_\text{o}^2}} }_{G_\text{vd}(s)}\underbrace{\frac{K_\text{v}}{s}}_{F_\text{v}(s)} \underbrace{\frac{1}{V_\text{m}}}_{F_\text{m}} \\ &= \frac{K_\text{t}}{s} \frac{1+\dfrac{s}{\omega_\text{esr}}}{1+\dfrac{s}{Q\omega_\text{o}}+\dfrac{s^2}{\omega_\text{o}^2}} \end{aligned}                   {8.42}

        式中

K_\text{t} = \frac{V_\text{s} K_\text{v}}{V_\text{m}}                 {8.43} 

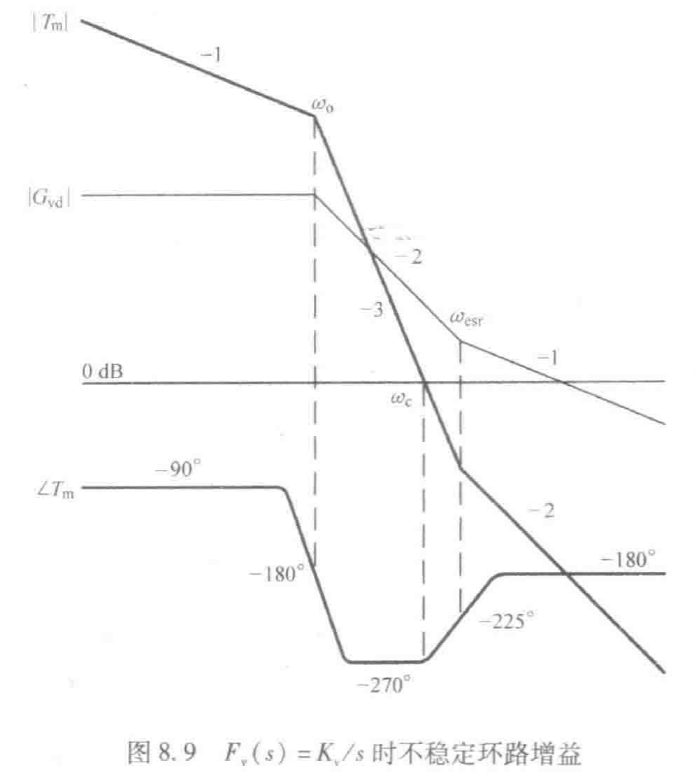
        相比于 $|G_\text{vd}|$而言,$|T_\text{m}|$ 和 $\angle T_\text{m}$ 的渐近图如图 8.9 所示。由于积分器的存在,$|T_\text{m}|$ 以斜率 -1 为起点。在双极点频率 $\omega_\text{o}$处,斜率从 -1 变为 -3。在 ESR 零点 $\omega_\text{esr}$,-3 的中频斜率最终变为 -2 的高频斜率。假定图 8.9 中环路增益的交越频率 $\omega_\text{c}$ 在功率级双极点与 ESR 零点的频率之间:$\omega_\text{o} < \omega_\text{c} < \omega_\text{esr}$。

        由于积分器的存在,环路增益的相位起点是 $-90^\circ$。在频率 $\omega_\text{o}$处,相位从 $-90^\circ$下降到 $-270^\circ$。在高频时,零点处有 $90^\circ$ 的相位上升,$\angle T_\text{m}$ 最终是 $-180^\circ$。

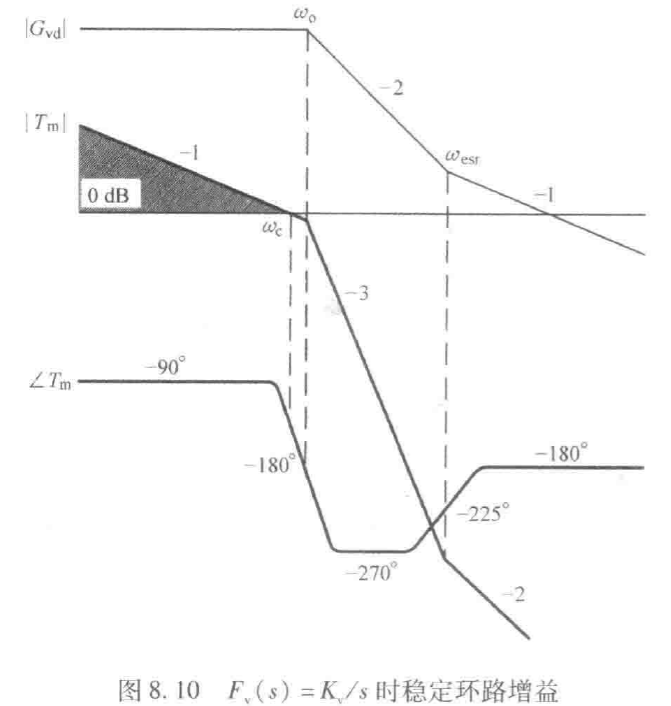
        在图 8.9 中,电压反馈补偿存在的问题是显而易见的。因为在环路增益交越频率处,$\angle T_\text{m}$ 远低于 $-180^\circ$,所以环路增益不满足奈奎斯特稳定性规则,变换器变得不稳定。确保变换器稳定的唯一方法是降低积分器增益 $K_\text{v}$,使 $|T_\text{m}|$ 在功率级双极点前与 0 dB 轴相交:\omega_\text{c} < \omega_\text{o}。

        图 8.10 是修改了的环路增益。即使变换器稳定,相位和增益裕度都非常小。此外,$|T_\text{m}|$ 随着小积分器增益而明显降低。如图 8.10 中的阴影三角形所示,减小的 |T_\text{m}| 只为闭环传递函数提供有限的衰减。对于这种情况,闭环传递函数的幅值很大。小的稳定裕度和大的闭环传递函数幅值使得电压反馈补偿不能在实际中应用。

2、电压反馈补偿

        在单积分器补偿的情况下,问题在于积分器和功率级双极点引起的相位延迟。积分器强制环路增益以 $-90^\circ$ 的初始相位开始,功率级双极点带来额外的 $-180^\circ$ 相位延迟,导致 $\angle T_\text{m}$ 降至 $-270^\circ$,这使得变换器非常不稳定。为了在该情况下保证稳定性,环路增益交越频率应移至功率级双极点前,但牺牲了闭环性能。

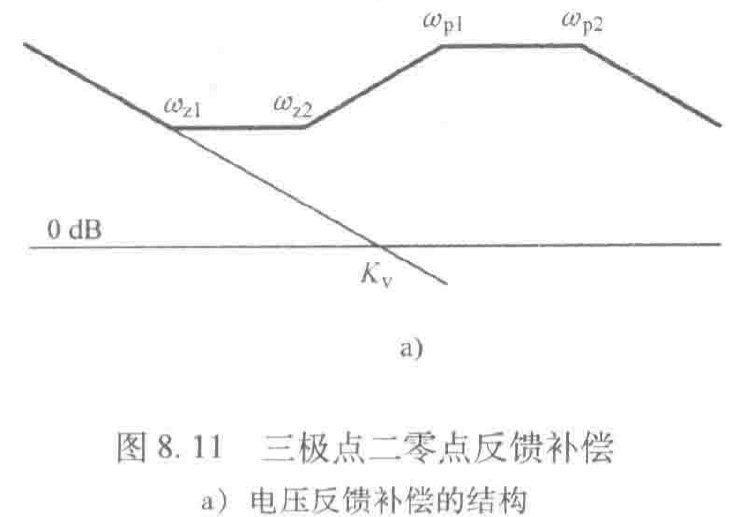
        电压反馈补偿应始终从积分器结构开始,以满足条件 $|F_\text{v}(\text{j}0)| = \infty$ 的输出电压调节。在初始积分器之后,电压反馈补偿可以包含两个零点来提高环路增益的相位。在功率级双极点附近,两个零点对功率级两个极点引起的 $180^\circ$ 相位延迟进行补偿,这使得 0 dB 交越频率可以超过功率级双极点频率,同时保持良好的相位特性。

        除了两个零点之外,还应在电压反馈补偿中增加两个极点,原因如下。电压反馈电路从变换器的输出端接收输入信号,会引入高频开关噪声。通过电压反馈补偿将高频噪声传输到 PWM 模块。为了防止 PWM 模块的高频噪声引发故障,电压反馈补偿必须在高频下有相当大的衰减。为了实现高频噪声衰减功能,电压反馈补偿的幅值应该有一个下降的高频渐近线。因为存在两个零点,所以两个极点在高频下应以 20 dB/dec 下降。

        根据上述讨论,将所需的电压反馈补偿结构确定为

F_\text{v}(s) = \frac{K_\text{v}}{s} \frac{\left(1+\dfrac{s}{\omega_{\text{z1}}}\right)\left(1+\dfrac{s}{\omega_{\text{z2}}}\right)}{\left(1+\dfrac{s}{\omega_{\text{p1}}}\right)\left(1+\dfrac{s}{\omega_{\text{p2}}}\right)}                  {8.44} 

        图 8.11a 所示的是电压反馈补偿的渐近图。必须考虑零点和极点的具体位置对稳定裕度和闭环传递函数的影响。
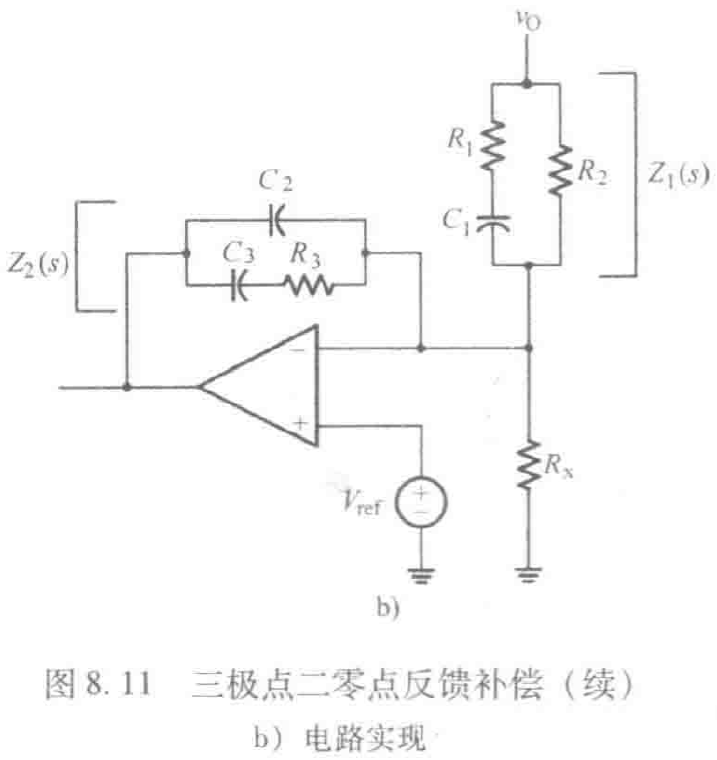
        图 8.11a 中的电压反馈补偿电路由运算放大器和无源电路元器件组成。

        具体电路如图 8.11b 所示,其中阻抗比 $Z_2(s)/Z_1(s)$ 构成电压反馈补偿。图 8.11b 中的电阻 $R_\text{x}$ 用来控制输出电压的大小:$V_0 = V_{\text{ref}}(1+R_2/R_\text{x})$。该电阻与电压反馈补偿无关。直接计算 $F_\text{v}(s)=Z_2(s)/Z_1(s)$,以电路元器件形式表示补偿参数。

F_\text{v}(s) = \frac{K_\text{v}}{s} \frac{\left(1+\dfrac{s}{\omega_{\text{z1}}}\right)\left(1+\dfrac{s}{\omega_{\text{z2}}}\right)}{\left(1+\dfrac{s}{\omega_{\text{p1}}}\right)\left(1+\dfrac{s}{\omega_{\text{p2}}}\right)}

        式中

\begin{aligned} K_\text{v} &= \frac{1}{R_2(C_2+C_3)} \\ \omega_{\text{z1}} &= \frac{1}{R_3C_3} & \omega_{\text{z2}} &= \frac{1}{(R_1+R_2)C_1} \\ \omega_{\text{p1}} &= \frac{1}{R_1C_1} & \omega_{\text{p2}} &= \frac{1}{R_3\left(\dfrac{C_2C_3}{C_2+C_3}\right)} \end{aligned}                {8.45}

        一旦选定积分器增益和角频率,则使用上述方程确定图 8.11b 中的电路元器件。可以任意选择 6 个电路元器件中的 1 个,并用式 (8.45) 中的方程求解其他元器件。【006】【014】中介绍了该补偿电路,该电路称为三极点二零点补偿电路。

开关稳压电源设计全流程:从DCDC拓扑选型到PCB布局与测试 开关电源作为电力电子技术的核心应用,通过高频开关动作实现高效的电能变换。其基本原理是利用半导体开关器件(如MOSFET)的快速导通与关断,配合电感、电容等储能元件,通过PWM(脉宽调制)控制能量传递,从而稳定输出电压。这项技术对于提升电子设备能效、减小体积至关重要,广泛应用于工业自动化、通信设备、消费电子等领域。在工程实践中,掌握DCDC变换器的设计是硬件工程师的核心能力,涉及拓扑选择、控制算法、器件选型及PCB布局等关键环节。本文聚焦于Buck、Boost等经典拓扑,结合PWM控制芯片(如TL494)的配 阅读详情

相关推荐

从零开始学习使用 AI

欢迎踏入ClaudeCode未来世界,开启与AI协作的全新旅程。无论你是零基础新手、开发者,还是非程序员,都能通过实战项目快速掌握智能体协作技能——不再只是提问,而是指挥AI完成复杂任务。你将化身主角,在16个级别、200+实践中成长为高效创造者。真正的优势不再是会用工具,而是懂得如何让智能体为你工作。取代你的不是AI,而是会用AI的人。现在,故事从你开始👇

sinat_25548781的博客 141

电源环路增益测试的原理与仿真(基于buck变换器和PID控制)

背景 DC-DC的其中一个测试项是环路稳定性(环路增益)。测试方式如下图: 在电源环路中串联入一个小电阻(图中的R5) 在电阻上施加一个微小的交流信号 测量电阻两端电压的幅值和相位 改变交流信号的频率,获得环路增益的幅频和相频曲线 之前一直有一些疑问: 在一个闭环系统中,为什么通过这种方式可以获得环路增益,最后测量的结果与环路增益是什么关系? 使用这种测量方式需要满足什么条件? 于是重新学习了《Fundamentals of Power Electronics》,理解环路增益测量的原理,并且搭建了

Fantasy237的博客 1万+

第28篇 sw放样特征矩形-圆-矩形学习笔记

本例演示三轮廓放样:先画中心对齐的100×100矩形草图,再在偏移100的基准面上绘制圆,最后在另一基准面画矩形。通过依次选择三个轮廓并正确设置连接点,实现矩形→圆→矩形的平滑过渡,注意连接点位置避免扭曲。

Txwtech 33

DC-DC转换器的脉冲过充问题详细讲解

DC-DC转换器在运行过程中,尤其是在负载突变或输入电压波动时,可能会出现脉冲过充现象。脉冲过充会导致输出电压短时间内超过设定值,从而可能损坏负载或降低系统可靠性。为了解决这一问题,本文将通过具体的案例、关键参数及详细的分析来帮助深入理解,并提出几种有效的解决方案。脉冲过充指的是DC-DC转换器输出电压在短时间内超过正常工作电压的现象,通常发生在:这种现象尤其在要求高精度的电子设备(如敏感传感器、微处理器、电池管理系统等)中会导致潜在问题。反馈控制环路是DC-DC转换器的核心,用于调节输出电压,确保稳定输出

weixin_43199439的博客 4091

TI 实时操作系统SYS/BIOS使用总结

1:概述: SYS/BIOS 是一个可扩展的实时的操作系统。具有非常快速的响应时间(在中断和任务切换时达到较短的延迟),响应时间的确定性,强壮的抢占系统,优化的内存分配和堆栈管理(尽量少的消耗和碎片)。能够实现系统的模块化并可裁剪。 最大的特点就是:实时。 2:XDCtools: XDCtools 是SYS/BIOS引用的一种实时的软件组件技术(RTSC),它包括一些有用的工具,标准的AP

带头奋青的博客 5万+

APM水下机器人实战:从零搭建高精度自主航行系统

本文详细介绍了如何基于开源APM飞控及其水下分支ArduSub,从零搭建高精度自主水下航行器。核心在于集成双天线RTK模块实现厘米级定位与精确航向,并配合MAVROS与ROS构建自主控制系统。文章涵盖了硬件选型、软件配置、自主逻辑开发及水池调试的全流程实战经验,为水下机器人爱好者与研究者提供了一套完整的自主航行系统解决方案。

app77的博客 512

DC-DC变换器模拟电路核心模块精讲:从功率级到环路补偿

DC-DC变换器是电源管理系统的核心,广泛用于手机PMIC、服务器VRM和车规级供电等场景。其设计难点在于功率级与控制环路的协同:同步Buck拓扑、电感电容滤波决定能量传输效率,而误差放大器、PWM比较器与斜坡补偿则影响环路稳定性与瞬态响应。理解从功率级到环路补偿的完整信号链,掌握Type II/III补偿网络与相位裕度设计,是解决振荡、纹波超标等工程问题的关键。本文基于ISSCCedu2020精讲课程,系统梳理DC-DC模拟电路的核心模块架构与设计主线,帮助工程师建立从器件选型到环路验证的完整知识体系。

weixin_29163797的博客 112

Python之ae-toolbox包语法、参数和实际应用案例

ae-toolbox(全称 after-effects-toolbox)是 Python 生态中专门用于 Adobe After Effects(AE)自动化操作 的工具包,基于 AE 的 ExtendScript(JSX)桥接技术,实现 Python 与 AE 的跨语言通信。

王国平的博客 1174

环路稳定性原理与DCDC Buck环路稳定性

环路稳定性原理与DCDC Buck环路稳定性 这个文章是之前写的,但是自己对于这部分理解又忘记了,所以在此发布下,大家都可以看看有哪些问题存在。 2019-10-312019马上结束了 ...

LUOHUATINGYUSHENG的博客 1万+

1.DJI-payload SDK负载开发准备和硬件连接及运行示例代码

大疆psdk开发环境

哒宰的博客 1442

嵌入式工程师必学(118):MCU的硬件定时器和中断

大多数微处理器都有一个或多个可编程硬件定时器,这些定时器包括对中断的支持。可以有不同类型的计时器,用于不同的应用程序。例如,LPC1768 具有四个 32 位通用定时器、一个看门狗定时器、一个重复中断定时器、一个系统滴答定时器、一个正交编码器接口、6 个 PWM 输出和一个支持中断的实时时钟。硬件定时器用于计时和计数作,允许处理器在 timer 进程运行时继续执行其他进程。硬件定时器是一种使用 clock 信号来增加 register 的电路。

码农17年的博客 211

【脉宽调制DCDC功率变换学习笔记026】补偿设计和闭环性能

本文详细介绍了电压反馈补偿电路的设计方法,重点分析三极点二零点补偿的参数选择及其对系统性能的影响。设计需满足稳定性、音频敏感度和输出阻抗等指标要求,通过合理设置补偿零极点位置(如第一个零点置于功率级双极点前,第二个零点在交越频率前)来优化环路增益特性。文中给出了具体设计步骤和实例,并探讨了相位裕度与闭环性能的关系,指出相位裕度不足会导致输出阻抗峰值和输出电压振荡。此外,还分析了补偿零点位置对阶跃输入和负载响应速度的影响,为DC-DC变换器的补偿设计提供了系统指导。

be_you_devil的博客 231

三连杆平面机器人的动力学

0.前言 在这个例子中推导并实现三连杆平面机器人的运动方程。特别的,这里使用拉格朗日法推导运动方程。系统模型如下: 其中在枢轴点处Tm为驱动力矩【一般由伺服电机提供】; b*theta_d:为粘性阻尼扭矩 1、系统方程符号推导前--简介 首先明确欧拉-拉格朗日运动方程: 同样也可以根据作用在多体系统上的非保守力和非保守扭矩来定义广义力Qk。 作用在系统上的广义力的公式为: 其中: Qk:是与广义坐标关联的广义力 Nf_nc :是作用的非保守力的数量 Nt_nc:是作用的非保守扭矩的.

weixin_39090239的博客 4930

【脉宽调制DCDC功率变换学习笔记020】频域性能准则

本文分析了闭环控制DC-DC变换器的三个关键频域传递函数。首先,环路增益作为稳定性判据,包含了功率级传递函数和反馈补偿特性。其次,音频敏感度表征变换器抑制输入噪声的能力,其表达式与环路增益相关。最后,输出阻抗反映变换器维持恒定输出电压的能力,理想情况下应最小化。这三个参数共同决定了变换器的动态性能,其中环路增益的设计直接影响音频敏感度和输出阻抗的优化。通过合理设计控制环路,可以同时实现系统稳定性和良好的噪声抑制特性。

be_you_devil的博客 263

【即插即用模块】卷积篇 | TCSVT 2025 | MFACB:多尺度膨胀融合,快速扩大感受野,多尺度特征精准捕捉!

本文提出了一种新型多尺度融合膨胀卷积模块MFACB,用于增强语义分割任务中的特征表达能力。该模块通过三分支串联膨胀卷积结构快速扩大感受野,采用双路径融合机制(基础信息路径+多尺度信息路径)实现高效上下文聚合。相比传统卷积块,MFACB在保持轻量化的同时显著提升了多尺度特征捕捉能力,实验表明其性能优于基础残差块。该模块支持自定义膨胀率和步长调整,可灵活嵌入不同网络阶段,适用于需要特征增强的视觉任务。

主要更新底层视觉(去噪、超分等)相关的科研内容,形式为【论文精读】+【论文复现】 310

化工模拟与优化软件:Aspen HYSYS二次开发_(15).工业应用与项目管理

项目背景、目标和主要流程。

kkchenjj的博客 1130

DC-DC电源中前馈电容的选择

电源是现代电子产品必不可缺的模块,现今大多数的通用电源芯片都会提供如下图所示的反馈引脚,便于客户使用反馈电阻实现所需的输出,简化设计并节省调试时间。在必要的场合,通过综合分析公众号:芯片电子之家,实际应用时转换器的带宽和裕量的要求,对最优值的适当增大或减小以进一步优化带宽或裕量。同时,相位裕量也增加到了50º。可见此时系统的穿越频率为fc=34.8kHz,计算得到最优的前馈电容CF=109pF,我们实际使用较为接近的110pF。使用环路分析仪,在没有前馈电容的情况下测得系统的环路增益曲线,如下所示。....

huxyc的博客 6675

怀旧版电脑GBC模拟器

再现原版GBC掌机的界面,电脑运行连游戏界面都一样大小,很怀旧,很真实,(英文版)强烈推荐,很小的文件,很难才找到的。

MySQL建库建表操作学习笔记

SQL(Structured Query Language,结构化查询语言)是用于在关系型数据库上执行数据操作、数据检索以及数据维护的标准语言。:用于定义对数据库对象(库、表、列、索引)的操作,如 CREATE、DROP、ALTER、RENAME、TRUNCATE 等。保存可变长度的字符串(可包含字母、数字以及特殊字 符)。:用于定义对数据库记录的操作,如 INSERT、DELETE、UPDATE、SELECT 等。:用于定义对数据库、表、字段、用户的访问权限和安全级别,如 GRANT、REVOKE 等。

Eternitycai的博客 222

锂电池充电器电路设计 里面有电路

锂电池充电器电路设计 里面有电路 3.7V升压到5V电路设计。

SAP B1中文培訓教材_SDK

公司内部培训资料,对开发工具 ,DIAPI, UIAPI,Add-ON有详细解说

2026.11.7 AI学习总结

110 你 14b 模型权重本身就要约 8.8GB,默认上下文(Ollama 在 16GB 卡上可能给到 4K)加上 KV Cache 就爆了。比如设成 2048,你输入了 500 个 token 的问题,那模型最多还能生成 1500 个 token 的回答。超出部分会被截断,模型就"看不见"了。4 如果 14b 跑起来后发现它"忘事",再逐步往上加,比如先试 4096。,根据注意力头的重要性动态分配缓存资源,重要的留显存,不重要的下沉。,单位是 token,表示模型这一次推理最多能同时"看到"多少内容。

qq_41181702的博客 367

C# WinForm 基于DirectShow.dll编写的程序,可边预览边保存视频,音频和图片

基于微软的DirectShow.dll的二次开发1.自动识别连接的摄像头跟麦克风且可以对其进行选择(默认选中第一个)2.可录制wmv和avi两种格式的视频并且都带有音频,avi可以录制的分辨率和帧数进行选择,wmv默认进行了淸晰度优化如不喜欢可去除代码中有相关提示3.可在预览点开之后进行拍照,也可边录制视频边拍照4.添加了视频和音频的压缩功能(酌情使用)这次二次开发发现C#对DirectShow的相关信息太少,这次做完也不敢藏私共享出来,还望大家指正

【FreeRTOS源码学习笔记】任务创建

【FreeRTOS源码学习笔记】任务创建

2502_90565057的博客 459

Flink 学习日志 03:自定义一个SourceFunction,完成对Redis中数据的读取

本文介绍了在Flink中自定义SourceFunction读取Redis数据的完整流程:通过Jedis客户端连接WSL2中的Redis服务,编写RedisSource实现循环读取所有Key-value并逐条输出,结合Thread.sleep()实现每秒一条的流式效果。关键步骤包括环境准备、添加Jedis依赖、配置IDEA运行时加载provided依赖,并注意生产环境中应避免使用阻塞的keys *,改用scan命令。最终实现动态读取、实时打印,验证了Flink与Redis的数据集成能力。

木木的学习笔记 410

邓明 Agent 系统面试-意图识别学习笔记

不要只是做意图识别而不做测评,就好像要评估 RAG 准确性,在接口服务要测试响应时延,超时控制等等,这里也要关注意图识别准确率,如果面试官认为项目指标太高是在吹牛,关键就是回答因为 Agent 解决的是特定领域的意图识别,识别场景单一,另外就是因为用户输入相对简单。意图识别影响 prompt/spec 的加载,意图识别影响上下文组织,意图识别影响工具选择,意图识别影响 prompt 建议,意图识别得到的意图不是让模型随机生成而是候选类别里去做选择。2.意图识别的原因,以及意图识别得到的是什么?

m0_57222081的博客 212

Java 多态 学习笔记

多态是面向对象编程的重要特性,指同一操作作用于不同对象时产生不同行为。其核心在于“父类引用指向子类对象”,结合方法重写实现运行时动态绑定。多态使代码更灵活、可扩展,如用Person p = new Student();统一处理各类人员注册,无需修改调用逻辑。但多态无法直接调用子类特有方法,需通过instanceof判断并强制转换。编译时看左边(类型),运行时看右边(实际对象),实现解耦与维护便利。

AA_AA114514的博客 354

CMake学习

CMake如何编译成库?1. 为什么要有库?库就是预先写好,编译好的代码集合。存在的意义,1)避免重复造轮子和重复编译,库是,你的代码在编译时直接链接它,不需要把库的源码重新编译一遍,大大节省了编译时间。;2):编译成库让别人可以直接调用我的函数,但看不到cpp源码,看不到里面的逻辑。3):大项目可以拆分给不同的团队开发不同的库,最后拼在一起。静态库:就是在程序编译和链接阶段,把库里被用到的代码部分,像打包裹一样,直接复制粘贴到最终的可执行文件(如.exe或 Linux 下的无后缀文件)里面。

m0_56487684的博客 196

商业经济学学习资料

商业经济学学习资料

weixin_29403917的博客 281

将物理先验嵌入机器人学习:从经典力学到 VLA 与 WAM

本文综述了将物理先验嵌入机器人学习的三条路径:数据与表示、模型架构、训练损失,强调其位置决定约束效力。通过夹取软物体案例,阐明运动学、动力学、接触与材料特性在任务中的分层作用。指出物理先验非万能,需匹配实际条件;强约束可加速学习,但误用会引入偏差。提出“有效刚度”等概念,强调主动探测与参数辨识的重要性,并警示仅靠单一方法无法保障安全执行,需结合在线验证与控制闭环。

lovely_yoshino的博客 780
上一篇: 【脉宽调制DCDC功率变换学习笔记024】频域性能
下一篇: 【脉宽调制DCDC功率变换学习笔记026】补偿设计和闭环性能
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值