使用python写一个虚拟的舵机模拟器

Lerobot机械臂避坑指南:从舵机配置到模型训练的完整踩坑记录 本文详细记录了Lerobot机械臂从硬件调试到AI模型训练的全过程避坑指南。针对虚拟舵机配置、软件环境搭建、数据采集优化等关键环节,提供经过验证的解决方案和实用技巧,帮助开发者高效完成机械臂部署与AI训练任务。 阅读详情

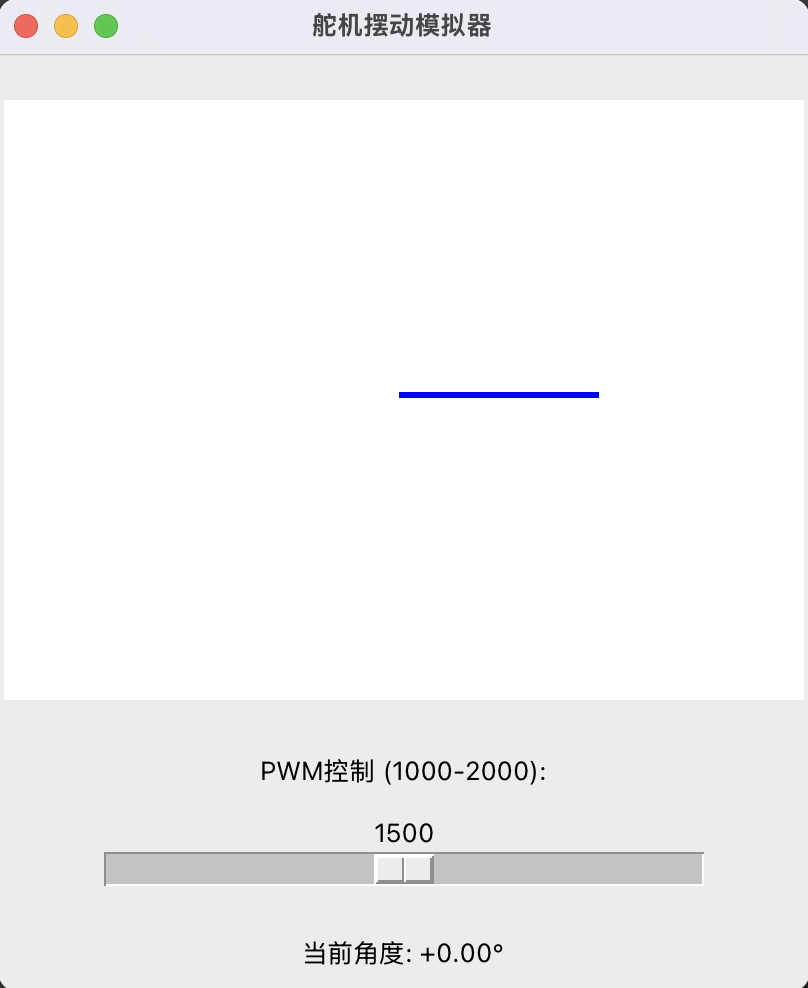
运行效果如上,

        这是一个用Python tkinter开发的舵机摆动模拟器,用于调试舵机控制代码。模拟器包含一个SwingArm类模拟舵机运动(固定速度180度/秒),通过滑动条输入PWM信号(1000-2000对应-45°至45°)。GUI显示当前角度和摆臂位置,每50ms更新一次状态。使用前需安装python-tk,主要功能包括:PWM到角度转换、平滑角度过渡和实时可视化。该工具便于开发者测试舵机控制算法而无需实际硬件。

1.需要安装python-tk 如

 brew install python-tk

2. class SwingArm 是舵机,它的速度是固定的,为180.0度/秒  

3. 滑条模拟输入的pwm

代码如下:

import tkinter as tk
import math

class SwingArm:
    def __init__(self):
        self.current_angle = 0.0  # 当前角度(-45~45)
        self.target_angle = 0.0   # 目标角度
        self.speed = 180.0         #  180.0度/秒
    
    def set_target(self, pwm):
        # PWM映射到角度(1000→-45°,2000→45°)
        self.target_angle = (pwm - 1500) * 0.09
        
    def update(self, delta_time):
        # 计算移动方向和距离
        angle_diff = self.target_angle - self.current_angle
        if abs(angle_diff) < 0.1:  # 到达阈值
            return
        
        direction = 1 if angle_diff > 0 else -1
        max_step = self.speed * delta_time
        step = min(abs(angle_diff), max_step) * direction
        
        # 更新当前角度并限制范围
        self.current_angle = max(-45.0, min(45.0, self.current_angle + step))

class ServoSimulator:
    def __init__(self, master):
        self.master = master
        master.title("舵机摆动模拟器")
        
        # 界面布局
        self.canvas = tk.Canvas(master, width=400, height=300, bg='white')
        self.canvas.pack(pady=20)
        
        # PWM输入控件
        # 删除原有Entry控件,添加滑动条
        self.pwm_label = tk.Label(master, text="PWM控制 (1000-2000):")
        self.pwm_label.pack()
        
        # 创建水平滑动条
        self.pwm_slider = tk.Scale(master, from_=1000, to=2000, orient=tk.HORIZONTAL,
                                 length=300, command=self.update_angle)
        self.pwm_slider.set(1500)  # 设置默认值
        self.pwm_slider.pack(pady=10)
        
        # 删除原有pwm_entry及其绑定
        self.pwm_entry = tk.Entry(master)
        self.pwm_entry.pack()
        self.pwm_entry.insert(0, "1500")
        
        # 角度显示
        self.angle_label = tk.Label(master, text="当前角度: 0.00°")
        self.angle_label.pack(pady=10)
        
        # 绘制摆臂
        self.arm = self.canvas.create_line(200, 150, 300, 150, width=3, fill='blue')
        
        # 绑定输入事件
        self.pwm_entry.bind("<KeyRelease>", self.update_angle)
        
        # 新增初始化变量
        self.current_angle = 0.0
        self.direction = 1
        
        # 初始化摆臂对象
        self.swing_arm = SwingArm()
        
        # 删除残留的pwm_entry相关代码
        self.pwm_entry.pack_forget()  # 隐藏输入框
        self.pwm_entry.unbind("<KeyRelease>")  # 解除事件绑定
        
        # 启动动画循环
        self.update_animation()

    def update_angle(self, pwm_value):
        # 将PWM值传给摆臂对象
        self.swing_arm.set_target(int(pwm_value))
        
    def update_animation(self):
        # 更新摆臂状态(50ms间隔)
        self.swing_arm.update(0.05)
        
        # 更新界面显示
        self.angle_label.config(text=f"当前角度: {self.swing_arm.current_angle:+.2f}°")
        angle_rad = math.radians(self.swing_arm.current_angle)
        x = 200 + 100 * math.cos(angle_rad)
        y = 150 - 100 * math.sin(angle_rad)
        self.canvas.coords(self.arm, 200, 150, x, y)
        
        self.master.after(50, self.update_animation)


    def update_angle(self, pwm_value=None):
        try:
            # 从滑动条获取值
            pwm = int(pwm_value) if pwm_value else self.pwm_slider.get()
            print(f"更新pwm: {pwm}")
            self.swing_arm.set_target(pwm)

        except Exception as e:
            print(f"更新错误: {e}")
        except ValueError:
            self.angle_label.config(text="输入无效!")

if __name__ == "__main__":
    root = tk.Tk()
    app = ServoSimulator(root)
    root.mainloop()

从零构建AI机械臂:树莓派+OpenCV实现视觉抓取全流程 机器人技术通过集成感知、决策与执行模块,实现了从自动化到智能化的跨越。其核心原理在于构建“感知-决策-执行”的闭环系统,其中计算机视觉作为关键的感知技术,赋予机器“看懂”环境的能力。结合运动规划与控制算法,机器人能自主完成复杂任务,这一技术融合在工业自动化、智能仓储与服务机器人等领域具有极高价值。本文聚焦于AI与机械臂的工程实践,详细阐述了如何利用树莓派、OpenCV和舵机控制,从硬件组装、软件环境搭建,到实现基于颜色识别的视觉抓取全流程,为初学者提供了一个完整的、可复现的智能机器人项目实践方案。 阅读详情

相关推荐

开源机械臂与AI平台融合:具身智能研究入门实战

机器人模仿学习与强化学习是当前人工智能领域的重要分支,其核心原理在于让机器人通过观察与交互数据来学习并执行任务。这项技术的价值在于能够显著降低机器人编程的复杂性,使其能够适应动态环境并完成精细操作。在应用场景上,它广泛适用于工业自动化、服务机器人、医疗辅助以及教育研究等领域。本文聚焦于如何利用Hiwonder SO-ARM101开源机械臂与Hugging Face LeRobot平台,快速构建一个完整的机器人学习系统。通过结合【模仿学习】与【仿真到现实迁移】等关键技术,这套方案为研究者和开发者提供了一个低成

weixin_34344403的博客 319

手搓一个模拟舵机——原理篇(娱乐向)

本文旨在教你在末世如何手搓一个模拟舵机(doge)

qq_57742724的博客 3140

51单片机Protues仿真舵机,可以通过按键实现4个舵机角度的变化,并在LCD1602液晶显示舵机角度。仿真+程序。

51单片机Protues仿真舵机,可以通过按键实现4个舵机角度的变化,并在LCD1602液晶显示舵机角度。仿真+程序。

舵机,模拟舵机,数字舵机(arduino,stm32f103代码开源)

模拟舵机和数字舵机的机械结构一样;硬件方面数字舵机多了一块芯片,充当一个管家的作用;控制方面只需要接受一个50HZ的PWM波即可稳定角度(多发几次会稳妥一点),而模拟舵机要不断接收50HZ的PWM波。

motorcountry的博客 3306

中国主要湖泊水库面状矢量边界图层ArcGIS应用实战:从数据获取到专题图制作

本文详细介绍了中国主要湖泊水库面状矢量边界图层在ArcGIS中的实战应用,从数据获取到专题图制作的全流程。涵盖官方数据源、科研机构共享数据及商业平台的选择,以及ArcGIS中的数据处理、拓扑错误修正和专题图设计技巧,帮助用户高效完成湖泊水库的空间分析与可视化。

weixin_33672400的博客 256

从勒索软件攻击到数据重生:SQL Server MDF文件修复的实战生存指南

本文详细介绍了SQL Server MDF文件在遭遇勒索软件攻击后的修复策略,重点解析了Recovery Toolbox工具链的应用流程。从灾难评估到数据验证,提供分阶段修复操作、高级修复技术及防御加固方案,帮助企业快速恢复数据库并提升安全防护能力。

weixin_28327051的博客 715

【Proteus仿真】51单片机PWM信号控制舵机

【Proteus仿真】51单片机PWM信号控制舵机

perseverance51博客 7101

不同网段共享打印机的方法

不同网段怎么共享打印机,跨路由怎么共享打印机

weixin_44686104的博客 1万+

数字舵机与模拟舵机_控制方法与性能比较

数码舵机常见问题原理分析及解决: 一、数码舵机与模拟舵机的区别 传统模拟舵机和数字比例舵机(或称之为标准舵机)的电子电路中无MCU微控制器,一般都称之为模拟舵机。老式模拟舵机由功率运算放大器等接成惠斯登电桥,根据接收到模拟电压控制指令和机械连动位置传感器(电位器)反馈电压之间比较产生的差分电压,驱动有刷直流电机伺服电机正/反运转到指定位置。数字比例舵机是模拟舵机最好的类型,由直流伺服电机、直流伺服电机控制器集成电路(IC),减速齿轮组和反馈电位器组成,它由直流伺服电机控制芯片直接接收PWM...

EmbeddedCoder 的优快云博客 5105

RK3568笔记十七:LVGL v8.2移植

若该文为原创文章,转载请注明原文出处。本文介绍嵌入式图形库移植到Linux开发板ATK-RK3568上的步骤。

4236

深度强化学习 | 详解基于价值的强化学习DQN算法(附Pytorch实现)

深度Q网络DQN的核心原理是通过经验回放池和目标网络技术拟合高维状态空间,是Q-Learning算法的深度学习版本,本文分析DQN的基本算法,并给出训练实例和实际案例

FRIGIDWINTER的博客 4988

PICSimLab是什么?一文读懂这款免费开发板模拟器

PICSimLab(Programmable IC Simulator Laboratory)是一款免费的实时开发板模拟器,让程序员和嵌入式新手在电脑里就能仿真 Arduino、ESP32、STM32、PIC 等微控制器开发板,接上 LED、传感器、显示屏等虚拟元件运行真实固件——不用买硬件,也能完整调试嵌入式项目。 它是开源项目(当前稳定版 v0.9.2,开发版 v0.9.3),由开发者 L.

gitblog_01049的博客 807

Atlas 300I Duo - vllm部署Qwen3-VL-8B-Instruct

本文介绍了在Ascend NPU环境下部署Qwen3-VL-8B大语言模型的步骤。主要包括:1)安装驱动、docker和vllm镜像;2)创建特权容器并挂载设备与目录;3)进入容器安装指定版本的transformers;4)设置环境变量和NPU卡配置;5)启动vllm服务;6)测试API接口。部署过程涉及多块NPU卡的使用,需注意内存碎片化问题,最终通过vllm框架提供模型推理服务。

m0_50105717的博客 1566

基于micro:bit与舵机的双面电子罗盘:一芯多控的硬件系统设计

在嵌入式系统与硬件开发中,传感器数据采集与执行器控制是基础且核心的技术环节。其原理在于通过微控制器读取传感器(如磁力计)的模拟或数字信号,经过处理后,生成控制信号(如PWM)来驱动执行器(如舵机)完成物理动作。这项技术的价值在于将感知数据转化为直观的物理反馈,是实现物联网、机器人、智能交互设备的关键。典型的应用场景包括导航指示、状态监控、交互式艺术装置等。本文聚焦于一个具体而深入的工程实践:如何利用micro:bit微控制器,从单一的磁力计数据源出发,通过PWM信号同步或异步驱动两个独立的舵机,构建一个“双

weixin_33795093的博客 482

【数字孪生与仿真技术】07:焊装生产线虚拟调试与PLC代码生成全流程实战:从数字孪生到智能优化

摘要:本文系统阐述焊装生产线虚拟调试与PLC代码自动化生成的完整技术体系,结合工业4.0背景下的智能制造需求,构建从离散事件仿真、机器人运动规划到PLC控制逻辑生成的全流程解决方案。通过MATLAB/Simulink平台实现焊装线物流仿真优化,采用遗传算法进行缓冲区容量配置,结合Stateflow状态机设计PLC控制逻辑,并利用PLC Coder生成西门子S7-1500兼容的ST代码。某车企焊装线应用案例显示,虚拟调试技术使调试周期缩短75%,OEE提升13.4%,年节约成本超$420万。

专注于人工智能、软件开发、工控自动化、工厂数字化及智能化等领域,希望和大家共同进步! 1833

Devexpress16.2.6破解工具

Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具

microduck 模拟器实战:用 MuJoCo 里的虚拟鸭驱动真实守护进程与策略

本文是一份面向开发者的实操指南:在 microduck 开源仓库中,如何通过 `scripts/duck-sim` 在 MuJoCo 物理引擎里拉起一只"模拟鸭",并让它由真实机器人上完全相同的守护进程(`robotd`、`tofd`、`mediad`、`configd`、`updaterd`)驱动。读完本文,你将掌握从单鸭裸进程、多鸭容器集群到联网远程访问的完整模拟器用法,理解 `--sim`

gitblog_00258的博客 252

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

Arduino小车模拟器SMCE:从虚拟仿真到实体部署的完整开发指南

在嵌入式系统与机器人开发领域,仿真技术是连接算法设计与物理实现的关键桥梁。通过模拟微控制器、传感器和执行器的行为,开发者可以在虚拟环境中验证核心逻辑,大幅降低硬件试错成本。其技术价值在于实现了‘编码-仿真-调试’的高效闭环,尤其适用于教育、原型验证和复杂算法迭代。应用场景涵盖Arduino智能小车的循迹避障、多传感器融合以及自动化测试等。本文聚焦于SMCE(Smart Car Emulator)这一图形化仿真平台,它通过物理引擎实时计算传感器数据,支持虚拟电机、舵机及超声波等外设仿真,让开发者能在电脑上完成

weixin_30785593的博客 436

IMSL CNL 7.0.0 (x86-64)Crack

IMSL CNL 7.0.0 (x86-64)Crack intel的算法库破解文件,这是C++版本的破解文件

win10 跳过U8环境检测的IE WebControls.rar

win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。

Stable-Audio-Tools:文本生成音频,从安装到出声三步搞定

Stable-Audio-Tools 是 Stability AI 开源的**音频生成**模型训练与推理工具集,核心玩法是文本条件生成——给一句提示词,产出音乐或音效。内置 **Gradio 界面**可以快速试听,也支持从零训练、微调自己的模型。想搭一条自己的音频生成流水线?看这篇就够了。 ## 第一眼印象:它能帮你干什么 | 功能 | 说明 | 典型场景 | |---|---|---| |

gitblog_01173的博客 121

让代码拥有表情:开源机器人 Reachy Mini 快速上手指南

你有没有想过,一个桌面机器人不仅能执行指令,还能像宠物一样"听懂"语气、用点头和歪头回应你?Reachy Mini 就是这样一款面向开发者的开源机器人——它把机械结构、运动算法、摄像头、麦克风和扬声器全部塞进一个约 30 厘米高的身体里,并通过一套简洁的 SDK 让你用 Python 或 JavaScript 自由指挥它。最大的价值在于:你不需要机器人学博士学位,就能在半小时内让它完成第一个动作,

gitblog_00841的博客 991

告别重复造轮子:用快马AI高效生成openclaw启动项目核心工具模块

测试时发现,抽象层能减少80%的硬件切换时的代码修改量。经过摸索,我总结出一套用Python构建高效开发工具集的方法,特别适合需要快速迭代的硬件控制类项目。比如告诉它"需要Python写的舵机控制类,支持PWM和串口两种模式",就能得到结构清晰的初始实现,大幅减少了样板代码的编写时间。比如定义"先张开爪→下降50mm→闭合→抬升"这样的流程时,只需写几行配置,系统会自动处理步骤间的延时和状态检查。分析日志时发现,某些连贯动作如果去掉中间的状态检查,整体速度能提升40%。这个工具集最让我惊喜的是,用。

EmeraldEagle36的博客 29

从智能玩具到物联网开发:拆解AIoT架构与Python模拟实践

物联网(IoT)作为连接物理世界与数字世界的桥梁,其核心架构遵循“感知-决策-执行”的闭环逻辑。通过传感器采集数据、云端或边缘端进行智能决策、最终驱动执行器完成动作,这一模式在智能家居、工业自动化等领域广泛应用。MQTT作为轻量级消息协议,是实现设备与云高效通信的关键技术,能有效支持海量连接与低功耗需求。结合Python等主流开发语言,开发者可以快速构建原型,验证业务逻辑。本文以当前热门的智能玩具为具体案例,剖析其如何将AI模型与机电控制封装为友好交互,并通过Python模拟完整云边协同流程,为开发者提供从

ctpaknc9526的博客 349

让桌面机器人向你点头打招呼:Reachy Mini 开源情感机器人零基础上手指南

想象一下:桌上摆着一台巴掌大的机器人,你叫它一声,它会转过头"看"你,头顶两根天线像耳朵一样俏皮地竖起来——开心时摆动,困惑时歪向一边。这不是科幻片道具,而是 **Reachy Mini**,一款完全开源的表达型桌面机器人。它的核心价值只有一句话:**让任何人用几行 Python 代码,就拥有一个会点头、会摇头、会用姿态表达情绪的机器人伙伴**。 [![Reachy Mini 组件分解图](ht

gitblog_01006的博客 241

机械臂毕设从零入门:选型、控制与避坑实战指南

这些是我和同学们在实际调试中遇到的高频问题,希望能帮你提前预警。电源噪声干扰现象:舵机在运动时,Arduino无故重启,或者串口数据乱码。原因:舵机,尤其是MG996R这类大扭矩舵机,启动瞬间电流很大(可达2A以上),引起电源电压瞬间跌落,造成单片机复位。解决舵机供电必须与单片机(Arduino)供电分离!使用独立的5V/3A以上的稳压电源给所有舵机供电,仅共地。在舵机电源输入端并联一个大容量(如1000uF)电解电容和多个104瓷片电容,用于滤波和储能。串口缓冲区溢出与数据帧错误现象。

2600_94960034的博客 463

新手零困惑入门:借助快马轻松搞定龙虾openclaw安装与第一个抓取程序

从环境配置到第一个抓取动作,我原来需要三天摸索的过程,现在半小时就能看到实际效果。平台的一键部署功能直接把教学示例变成了可交互的实训项目,这种学习方式效率提升太多了。比如在控制循环里会看到这样的注释:"这里需要50ms延迟是因为舵机响应需要时间,小于这个值可能导致指令堆积"。平台已经预装好了所有依赖,点开就能直接调试代码,还能实时看到钳子开合的3D模拟效果。对于没有硬件的新手,这种所见即所得的体验真的太重要了。能一键生成带完整教程的项目,终于跳过了那些令人头疼的依赖问题。最让我惊喜的是这个项目可以直接在。

ObsidianRaven13的博客 46

基于MQTT与ESP8266的物联网遥控车:从游戏手柄到物理执行

物联网(IoT)的核心在于实现物理设备与数字世界的互联互通,其基础架构通常涉及信号采集、网络通信与终端控制。MQTT作为一种轻量级的发布/订阅消息传输协议,凭借其低带宽占用、高可靠性和解耦特性,成为物联网设备通信的理想选择。在嵌入式开发中,ESP8266等微控制器通过Wi-Fi接入网络,并利用PWM信号驱动电机与舵机,将数字指令转化为物理运动。这种软硬件结合的方式,不仅实现了低延迟的远程控制,也为智能家居、远程监控等场景提供了实践范本。本文通过一个具体的遥控车项目,展示了如何利用MQTT协议和ESP8266

weixin_30271335的博客 325
上一篇: 萝莉Loli双向有刷电调源代码 SDCC 版本
下一篇: 使用pwm控制一个舵机摆动的速度
aerror
博客等级 码龄23年 393粉丝 193原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值