Cassie 2018年反馈控制论文阅读笔记

史上最全 2019 ICRA顶会四足机器人文献整理 史上最全 2019 ICRA顶会四足机器人文献整理一、ICRA论文集中相关文献对应subsession时间二、文献整理内容 一、ICRA论文集中相关文献对应subsession时间 15:15-16:30, Subsession TuCT1-14, 220 Legged Robots I - 2.3.14 Interactive Session, 6 papers 15:15-16:30, Sub... 阅读详情

最近空闲时间在思考双足走草地的控制方案,查找资料发现了密歇根大学2020年展示了一个很牛的双足过草地的demo:
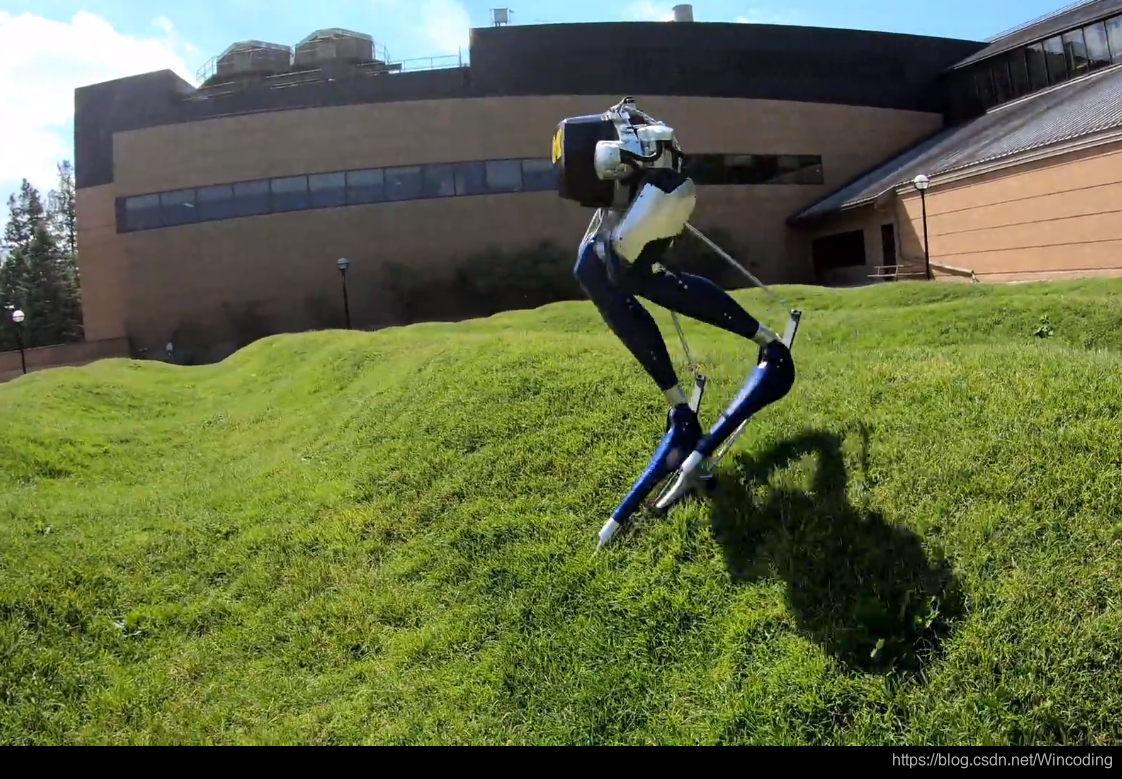
所用的平台是Cassie机器人,完整视频:https://www.bilibili.com/video/BV1iV411k7Qo,作者表示论文还在写……然后看了下他们以往的视频,他们2018年就在Cassie上进行了实验,视频中就已经显示了其优秀的复杂地形(沙地、雪地、被烧过的草地……)通行能力,如下图所示:
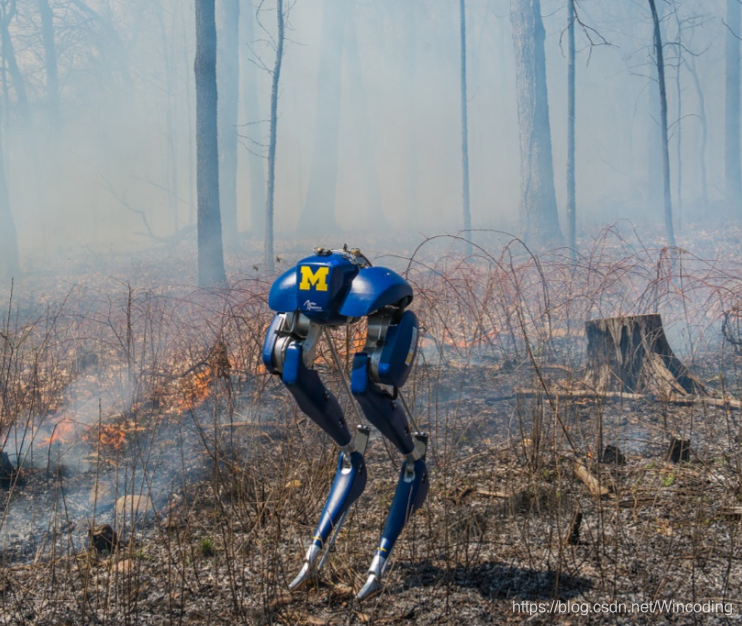
2018年的控制方案在他们2018年的论文《Feedback Control of a Cassie Bipedal Robot  Walking, Standing, and Riding a Segway 》中有详细的阐述,核心思想就是反馈控制。并且他们的控制器代码也开源了,https://github.com/UMich-BipedLab/Cassie_FlatGround_Controller

仿真结果视频见笔者B站账号:https://www.bilibili.com/video/BV1Yi4y1g7Rs/

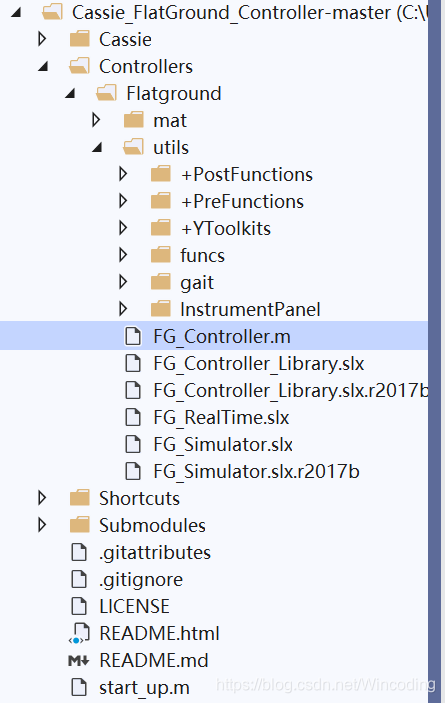
控制代码就在FG_Controller.m中,其他的是一些机器人模型文件、数学工具、步态参数等的库,控制代码还是比较好懂的。
Cassie每条腿有7个自由度,其中5个关节是电机驱动,其他两个关节是欠驱动的(图中的q5,q6),主要是四边形连杆以及弹簧,一方面用来适应不平坦地形,另一方面可以用来检测触地。
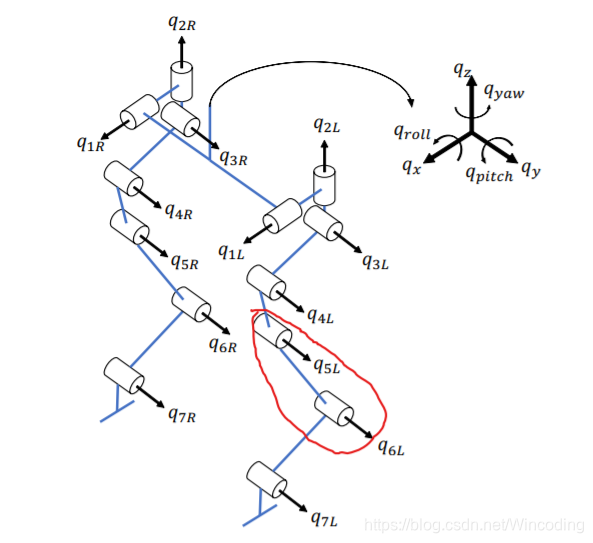
个人感觉这个检测触地的方法还挺妙的,既省去了脚底安装力传感器,也省去了不用力传感器为机器人设计触地检测算法的复杂工作(关于这块,可以看一下MIT为cheetah 3设计的不依靠力传感器的触地检测算法《Contact model fusion for event-based locomotion in unstructured terrains》,还是多少有点复杂的)

论文中指出在Cassie的控制过程中,所关注的是机器人身体6个方向的自由度以及两条腿总共14个关节,即
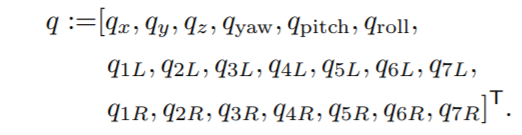
这里考量的量实际就是浮动基建模的广义坐标量,论文中也指出他们用FROST软件(https://github.com/UMich-BipedLab/Cassie_Model)基于Cassie的URDF模型自动生成了浮动基的动力学模型:

对于每条腿的q5,q6两个欠驱动关节,论文中指出默认状态下将他们设为常量,因此两条腿加起来要控制的关节总数为10个。然后论文用了一种较简单的反馈控制方案,要控制的量为:
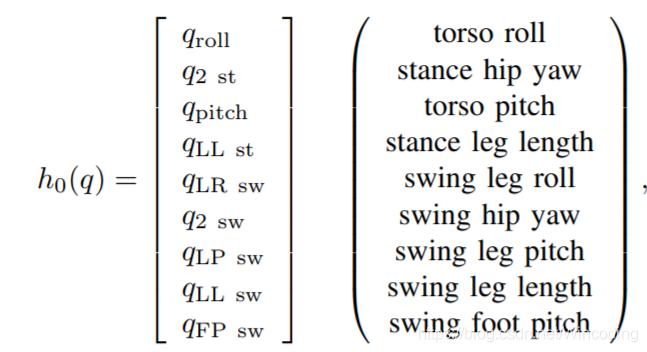
这里的身体(torso)的roll,pitch实际控制输入可以通过几何关系转化为关节输入。
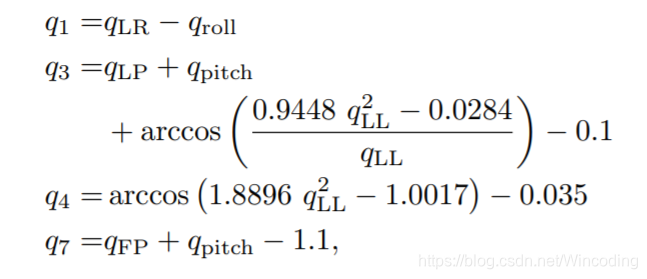
指定要控制的量的期望值,便可以得到残差:

而后对残差进行PD控制律,此处的y是指经过传感器后进行滤波后的值(论文中用了一阶滤波器),便可以得到控制输入。

当然在他们的实际代码中还对控制身体的roll、pitch的关节加了另一个反馈补偿,如下所示:
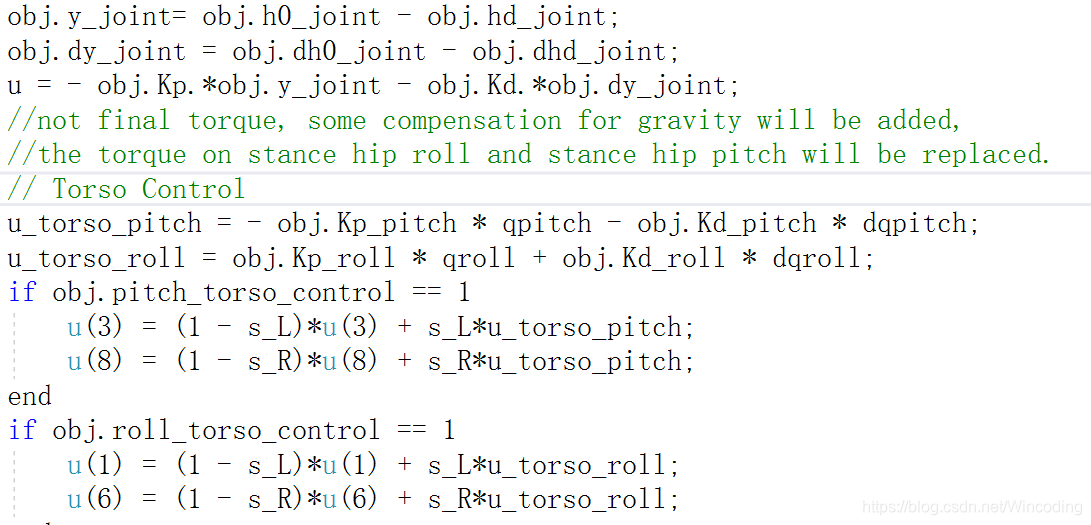
其中s_L:[0,1],0表示空中摆动,1表示完全触地。其实这里的补偿我觉得可以直接计算身体重力对roll、pitch转轴造成的额外转矩,然后当作一个前馈,这样响应会更快。

每个控制周期期望的状态主要是每个步态周期中从初始值到目标值之间的贝塞尔曲线插值,然后每个控制周期通过PD控制律控制10个关节。

另外笔者注意到了论文中也提到了通过不平坦地形的长短腿控制,如图:
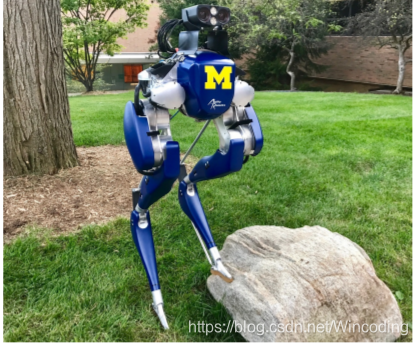
这一点让我感觉和腿足机器人爬楼梯的方案有些异曲同工之处,下次再把这块总结下。

回顾整个方案,说到底就是简单的PD控制方案,但在实际中也展现出了较强的鲁棒性,再次证明了反馈控制的经典,拜服。

【论文解读--触地检测+FSM状态切换】(猎豹 3)Contact Model Fusion for Event-Based Locomotion in Unstructured Terrains 系列文章目录 提示:这里可以添加系列文章的所有文章的目录,目录需要自己手动添加 TODO:写完再整理 文章目录系列文章目录前言一、简介二、整体思路三、基于gm的干扰观测器估计腿上的外力核心思想如下:推导过程四、设计与地面接触的高度和力简单的概率模型五、进行卡尔曼融合A、预测:预测模型B、校正:测量模型六、基于周期相位的状态调度器七、基于事件的步态切换FSM总结 前言 认知有限,望大家多多包涵,有什么问题也希望能够与大家多交流,共同成长! 本文先对基于事件的非结构化地形运动接触模型融合做个简单的介绍, 阅读详情

相关推荐

【导读】四足机器人运动控制导读

四足机器人运动运动控制系统及相关算法、导航系统及相关算法本人硕毕论文发表后再更

qq_35635374的博客 4004

OSU双足步行机器人 Cassie利用强化学习站立的源码实现

运行OSU双足步行机器人 Cassie 早期实施的用强化学习算法使其站立的源码,由于时间较久,按照github上的说明运行有些错误,故根据自己的实现步骤重新记录。可以终止训练,数据保存在rallab库的data文件中(不是cassierl文件夹中用于安装模块的存储库,而是虚拟环境包中的rllab文件夹中)注意:使用虚拟环境运行时命令前不要加sudo,不然会给系统自带的python安装对应的库,此时依旧会报没有该包的错。2、创建一个文件夹作为工作空间,将步骤1下载的两个仓库放置到工作空间中。

qq_43309940的博客 1986

matlab中ode45代码-Cassie_FlatGround_Controller:Cassie_FlatGround_Controlle

matlab中ode45代码卡西机器人的反馈控制器 该存储库使用Agility Robotics的Simulator和Realtime Simulink模型。 它包含用于双足机器人Cassie的基本反馈控制器的MATLAB / Simulink实现。 该控制器利用虚拟约束和步态库​​,已经在Cassie Blue,Cassie Maize和Cassie Cal的各种地形上进行了测试,包括室内,室外环境以及被雪或草覆盖的地形。 您可以从以下视频中找到对该基本控制器的期望: 凯西·蓝(Cassie Blue)和美联社。 。 访问时间:2018年9月12日。 UM牙科学校的Cassie Blue。 。 访问时间:2018年9月12日。 Cassie Blue磨练她的Segway骑行技巧。 。 访问时间:2018年9月12日。 卡西蓝(Cassie Blue)在沙滩上玩。 。 访问时间:2018年9月12日。 卡西蓝色摘要视频。 。 访问时间:2018年9月14日。 卡西蓝走过火。 。 访问时间:2018年9月12日。 Cassie玉米与龙门同行。 。 访问时间:2018年12月6日。 使用访

CASSINI源代码分析

CASSINI源代码分析 2004-11-10 http://blog.youkuaiyun.com/shanhe/ 为什么要分析CASSINI? Cassini(卡西尼)是asp.net上的一个开源项目。主要给出一个脱离IIS实现asp.net执行环境。项目演示了如何自己创建一个web server,并且运行一个asp.net应用程序。 研究 Cassini可以了解: ...

weixin_34357436的博客 141

cassierl:俄勒冈州立大学的双足机器人Cassie的强化学习算法

卡西尔 该存储库包含针对俄勒冈州立大学的双足步行机器人Cassie实施的强化学习算法。 安装库 为了在src编译文件,您需要克隆包含第三方库的库,然后按照说明进行安装。 如何设置自己文件的路径 在src/Cassie2d/FilePath.h , 将MUJOCO_LICENSE_PATH的值更改为MUJOCO_LICENSE_PATH所在的mjkey.txt 。 将XML_FILE_PATH的值更改为XML_FILE_PATH所在的cassie2d_stiff.xml 。 如何修复python3 cassie2d.py时的导入错误 如果尝试运行cassie2d.py时遇到导入错误,请按照以下步骤进行操作,具体取决于您没有的模块,以解决此问题: 没有名为rllab模块 cd在此存储库之外的其他地方 执行以下命令 git clone https://github.com/rll/rll

frost-dev:快速机器人优化和仿真工具包(FROST)

FROST:快速机器人优化和仿真工具包 用于MATLAB的FROST(快速机器人优化和仿真工具包)使用基于虚拟约束的反馈控制器为双足步行机器人提供了通用的全身动力学步态优化和仿真框架。 Wolfram Mathematica后端支持生成符号化的多域系统动力学和运动学解析表达式,这些解析表达式作为C / C ++源导出,可以在MATLAB下编译为* .MEX文件,以提高计算速度。 FROST还具有针对全阶动态步态优化问题的最先进的直接配置方法,以确保快速而可靠的收敛。 一些主要功能包括: 使用Mathematica内核作为后端,使用'MathLink'从Matlab向Mathematica内核发送数据/命令。 动态双足步行被建模为包含连续阶段(域)和离散过渡(重置图)的混合系统。 混合系统的域结构通过有向图(有向图)描述。 有向图可以是循环的也可以是非循环的。 默认控制律使用基于

Cassie_FlatGround_Controller 项目使用教程

Cassie_FlatGround_Controller 项目使用教程 1. 项目的目录结构及介绍 Cassie_FlatGround_Controller 项目的目录结构如下: Cassie_FlatGround_Controller/ ├── README.md ├── start_up.m ├── config/ │ ├── config_file_1.m │ └── config_...

gitblog_00855的博客 782

matlab整理代码-Cassie_CFROST:Cassie_CFROST

matlab整理代码使用C-FROST优化Cassie步态库 该存储库包含一个示例,该示例使用C-FROST为Cassie系列机器人生成步行步态库。 该代码取决于和。 可以找到本示例中使用的Cassie模型。 为了方便起见,还包含了这些从属程序包。 此示例已在Ubuntu 16.04和Linux(WSL)上的Windows子系统上进行了测试。 下载 要下载带有子模块的示例,请运行: cd ~ git clone --recursive git@github.com:UMich-BipedLab/Cassie_CFROST.git 下载后,您应该进行相应的设置。 有关更多信息,请参见 产生必要的功能 要使用C-FROST运行优化,首先需要使用FROST在MATLAB中设置问题并生成所有必需的函数。 在此示例中,我们将用于系统动力学的函数放在单独的目录中,并将它们编译为可以链接到主要优化问题的静态库。 这样,您无需在更改优化约束后每次都重新编译这些函数。 生成系统动力学函数 首先,在MATLAB中运行脚本。 此过程可能需要一段时间才能完成。 默认情况下,我们从动力学方程中删除速度项($ C

双足机器人Cassie运动学和动力学计算

官方要求的运行环境:我的环境:(3)MEX和FROST的安装可参考我上一篇文章Windows下安装动力学仿真软件Frost-优快云博客。

SWORDHOLDER的博客 2256

matlab中用ecc代码-cassie_documentation:中央存储库,用于操作说明和安装脚本

matlab中用ecc代码加州理工学院卡西文献资料库 这用作Caltech Cassie biped项目的公开发布的操作说明和安装脚本的中央存储库。 如果您使用我们的代码,请向我们抛出引用或致谢(下面列出了相关文章)。 在提取我们的其他存储库并尝试在您的机器人上使用它们之前,请仔细阅读此处的文档,我们提供了有用的说明和示例,说明如何设置Linux开发计算机以在Gazebo中进行测试,或者如何在实际的Cassie硬件上准备Intel NUC,如我们已经完成了。 如果不确定如何修改现有代码的一部分,或者不确定此处提供的增益和控制器是否有问题,请随时在此处提出问题或寻求帮助:。 注意:我们的行走控制器的C ++版本已在cassie_controllers存储库中发布。 我们的HZD轨迹优化将很快发布。 关联存储库的描述: 以下是用于Caltech控制器实现的所有软件包的列表。 本自述文件的下面详细介绍了常规安装过程。 如果您要修改代码,请参阅软件包中的特定说明,请参阅每个存储库中的说明。 :这是一组常规基本实用程序。 这些主要集中在调试,用于YAML,Eigen和qpOASES等各种事物的包

MIT Cheetah 论文大礼包

MIT Cheetah 论文大礼包 MIT Cheetah 论文大礼包 MIT Cheetah 论文大礼包 MIT Cheetah 论文大礼包

Cheetah-Software方案分析

开源的为MIT Cheetah 3和MIT Mini Cheetah的控制系统,两个平台在控制和和通讯上都有一定区别。MIT的Cheetah-Software方案是很经典的四足机器人控制框架,在这之后,有不少更优秀的方案,但不妨碍从Cheetah开始入手学习四足机器人。其他一些方案参考。

偷得浮生半日闲 1万+

使用MuJoCo的AgilityRobotics的Cassie机器人仿真库___下载.zip

使用MuJoCo的AgilityRobotics的Cassie机器人仿真库___下载.zip

windows/Linux安装动力学仿真软件Frost并计算cassie机器人运动学和动力学

6、出现下面的黑框请不要关闭(mathematica在后台运行),此时会发现matlab中出现下图红框框中的结果,证明该软件安装成功。中的79-102行忽略了质量和惯性为零的链接,从而导致意外的错误。同样的方法,找到该文件所在的路径,替换掉上面解决方案中的路径即可,这一错误也可参照官方的github中的。5、如果上面一步操作成功会弹出下面的对话框,选择Mathematica路径下的math.exe文件即可。查找即可(把math.mexw64拖进去,出现黄色问号的就是缺少的dll)

qq_43309940的博客 2243

对于Cassie电弧模型爆炸气体灭弧时间的研究

 现阶段国内输电线路雷击跳闸率居高不下,传统线路避雷器的保护能力难以满足线路安全需求,因而研发出了一种基于并联间隙并具有自灭弧能力的爆炸气体灭弧防雷间隙装置。当线路遭受雷击时,雷电过电压优先击穿间隙,间隙击穿同时雷电流泄放过程中使装置动作,喷射出的爆炸气体将电弧拉长直至截断,确保绝缘子不受到电弧的烧蚀。对爆炸气体作用下的电弧发展模型对该装置的保护性能分析尤为重要,因此利用Matlab Simulink软件结合Cassie电弧模型对爆炸气体灭弧进行仿真分析,并通过理论模型研究电弧熄灭时间,结合大量试验数据与理论值对比。仿真结果表明,4 ms左右电弧被完全熄灭,试验结果的灭弧时间约为6 ms,验证了仿真模型和试验结果的一致性,也证明了爆炸气体灭弧时间上的安全可靠性。

ROS2机械臂实战:从基础控制到视觉抓取

本文详细介绍了ROS2机械臂从仿真环境搭建到视觉抓取的全流程实战指南。内容涵盖使用Gazebo搭建仿真环境、编写基础控制节点、集成视觉感知进行目标检测与坐标变换,并设计状态机逻辑实现自动化抓取。通过系统集成与联调,帮助开发者掌握ROS2机械臂开发的核心技能。

weixin_29197699的博客 446

C-Frost安装及Cassie计算样例

5)运行`Cassie_Example/opt_two_step/cassie_opt.m’文件,运行成功出现如下动画(这部分时间比较长,估计得十分钟左右)注意:glibc错误会导致终端无法使用,替换前先备份原版本的文件,要是遇到删除后终端无法打开的情况,用同系统的启动盘复制原始文件替换即可恢复。文件后将其路径添加到matlab路径当中。文件,在matlab中要打开它需要下载。运行最后一句程序成功后出现下面的结果。文件,运行成功出现下面三个文件夹。4)在该文件夹下执行下面的命令。编译成功出现下面的结果。

qq_43309940的博客 1274

【音视频处理】MP4、FLV、HLS适用范围,在线视频播放哪个更好

本期我们讨论在线点播的视频格式,对比这些视频格式的优劣以及原因 1、封装格式的作用 2、MP4 3、FLV 4、HLS

池鱼 - YiiGaa 2万+

国外牛人深度强化学习训练双足机器人Cassie,如今的它可以变着花样行走

来源 | 机器人大讲堂 原创 | 小木 导读 双足机器人Cassie虽然相比于波士顿动力的Atlas名气稍微逊色一点,但一直以来它凭借特殊的外形,稳定的行走步态,扎实的进化速度,以及时不时传来即将商业化(送快递)的消失,也使其那腿足机器人领域有了一定知名度。近日,Cassie又更新了一段视频,视频中这只当初只会向前行走的双足机器人,一下子学会了很多行走方式。而这一切都归功于深度强化学习对...

高触Toucher 6398

STM32外部中断EXTI原理与飞控实时应用实战

外部中断(EXTI)是嵌入式系统中实现事件驱动和实时响应的核心机制,其本质是将外部电平变化转化为可调度的CPU中断事件。基于ARM Cortex-M NVIC架构,EXTI通过GPIO-EXTI-NVIC三级硬件通路实现低延迟信号捕获,具备边沿触发、优先级管理与挂起控制等关键能力。在四轴飞控、工业传感器、人机交互等对毫秒级响应有强需求的场景中,EXTI显著优于轮询方式,兼顾实时性与CPU资源效率。实际开发需严格遵循SYSCFG映射→EXTI配置→NVIC使能的时序逻辑,并规避常见陷阱如中断号误配、伪触发、低

weixin_36382073的博客 64

探索未来机器人技术:Cassie-Mujoco-Sim

探索未来机器人技术:Cassie-Mujoco-Sim 去发现同类优质开源项目:https://gitcode.com/ 在不断发展的科技领域中,仿真和机器人控制正逐渐成为研究与开发的焦点。今天,我们要向您介绍一个令人兴奋的开源项目——Cassie-Mujoco-Sim,这是一个专为Agility Robotics的Cassie机器人设计的模拟库,利用了强大的MuJoCo引擎。 项目介绍 Cass...

gitblog_00080的博客 459

使用MATLAB进行灰色预测 GM(1,1)

使用MATLAB进行灰色预测 GM(1,1)

Hou_____的博客 997
上一篇: MIT四足机器人控制方案理解笔记(3)——Mini Cheetah 19年的MPC+WBC控制方案
Wincoding
博客等级 码龄9年 77粉丝 4原创
评论 4
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值