AI笔记: 计算机视觉之SIFT特征检测: 关键点定位、关键点特征描述

关键点定位

  • 之前的方法检测到的极值点是离散空间的极值点,下面通过拟合三维二次函数来精确确定关键点的位置和尺度,同时去除低对比度的关键点和不稳定的边缘响应点(因为DoG算子会产生较强的边缘响应), 以增强匹配稳定性、提高抗噪声能力。
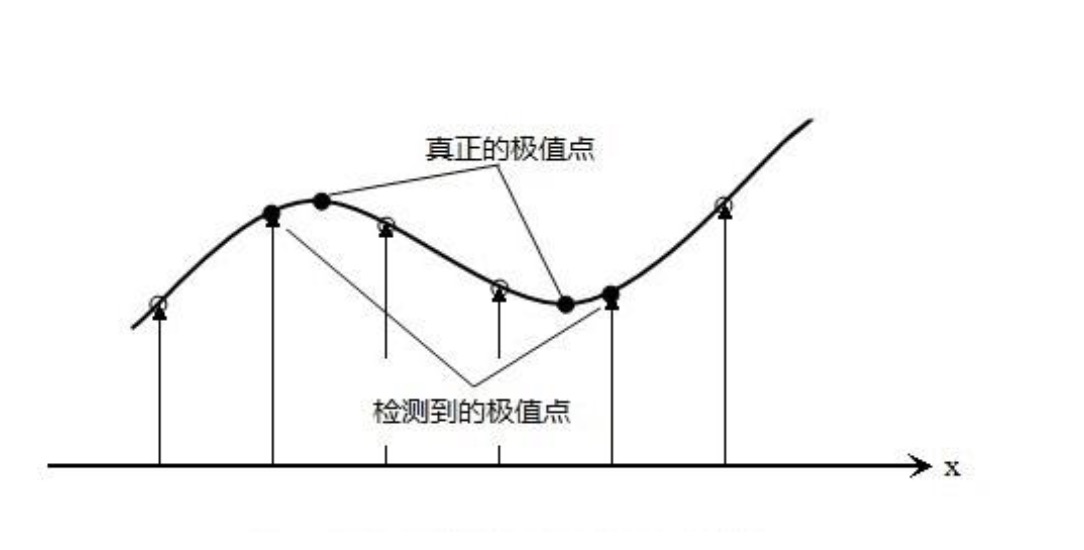
  • 离散空间的极值点并不是真正的极值点,下图显示了二维函数离散空间得到的极值点与连续空间极值点的差别。利用已知的离散空间点插值得到的连续空间极值点的方法叫做子像素插值(Sub-pixel Interpolation)。
  • 候选特征点x, 其偏移量定义为Δ\DeltaΔx,其对比度为D(x)的绝对值|D(x)|, 对D(x) 在特征点x应用泰勒公式展开

人工智能学习:什么是SIFT尺度不变特征变换 SIFT(尺度不变特征变换)是David Lowe于1999年提出的图像特征提取算法,具有尺度、旋转和光照不变性。其核心步骤包括:构建高斯差分金字塔检测极值点,精确定位关键点,分配主方向生成描述子。SIFT特征具有独特性强、稳定性好等特点,广泛应用于图像匹配、物体识别、3D重建、视频分析等领域。该算法通过提取大量稳定的局部特征点,为计算机视觉任务提供了可靠的特征表达基础。 阅读详情

相关推荐

OpenCV Python – 如何使用SIFT检测和绘制图像中的关键点?

(尺度不变特征变换)是一种尺度不变特征描述符。它可以检测图像中的关键点并计算其描述符。我们首先使用创建一个对象。然后使用检测关键点,是创建的对象。为了绘制关键点,我们使用。

AI333888的博客 1365

国科大人工智能学院《计算机视觉》课 —底层视觉—特征点提取、描述与匹配

一、二维图像变换 图像变换:值域(亮度、对比度)、自变量域(几何:缩放、平移、旋转) 什么类型的变换能表示为2×2矩阵(线性变换)? 尺度缩放、旋转 可以。 平移不能写成2×2矩阵。为了能写,引入了齐次坐标系。 仿射变换 = 线性变化 + 平移: 单应变换/射影变换(Projective Transformations) = 仿射变换 + Projective warps 射影空间扭曲: 二维变换的总结:欧式变换、相似变换、仿射变换、单应变换 二、SIFT特征点检测

肉丸不肉 1375

AI人工智能借助OpenCV实现图像特征点检测

图像特征点检测是计算机视觉的“基石技术”——它就像给图像“画重点”,让AI能快速抓住图像中最关键的信息。特征点的定义与作用OpenCV中主流检测算法(SIFT、ORB等)的原理从环境搭建到代码实现的完整实战流程特征点检测在图像拼接、AR等场景的应用本文从“生活故事”引入特征点概念→解释核心算法原理→用Python代码实战演示→最后讲解应用场景与未来趋势,全程“手把手”带你理解技术本质。特征点:图像中“独特且稳定”的关键点,是AI“看懂”图像的基础。SIFT。

AI智能探索者的博客 1028

计算机视觉图像特征提取入门:Harris角点与SIFT算法

计算机视觉图像特征提取入门:Harris角点与SIFT算法,在计算机视觉领域,图像特征提取是一项至关重要的基础任务。它旨在从图像中提取具有代表性和独特性的信息,这些信息能够帮助计算机理解图像内容,为后续的目标识别、图像匹配、图像分割等高级任务提供有力支持。Harris 角点和 SIFT(尺度不变特征变换)算法作为经典的图像特征提取方法,在学术界和工业界都得到了广泛应用。Harris 角点能够有效地检测出图像中的角点特征,这些角点往往是图像中物体形状的关键转折点,蕴含着丰富的结构信息。

不踩坑,不知道坑有多深;不总结,踩过的坑白踩。 14万+

AI笔记: 计算机视觉之SIFT特征检测: 尺度空间、二维高斯函数、高斯金字塔

SIFT概述 SIFT的全称是Scale Invariant Feature Transform(尺度不变特征变换),是由加拿大教授David G.Lowe在1999年在 会议文章中提出,2004年发表在IJCV上 是计算机视觉界近二十年来引用率最高的文章之一 SIFT特征对旋转、尺度缩放、亮度变化等保持不变性,是一种稳定的局部特征 SIFT的特征提取方面对计算机视觉近年来的发展影响深远,特别是...

Wang的专栏 2283

C++与OpenCV实现SIFT/SURF特征检测封装

计算机视觉是研究如何使计算机从图像或视频中获取信息和理解内容的学科。它在机器学习、模式识别、人工智能等领域起着重要作用。OpenCV(Open Source Computer Vision Library)是一个开源的计算机视觉和机器学习软件库,它提供了丰富的图像处理和分析功能,广泛应用于学术研究和工业领域。尺度不变特征变换(Scale-Invariant Feature Transform, SIFT)是一种用于图像处理的算法,由David Lowe在1999年提出,并在后续研究中不断完善。

weixin_35706067的博客 1117

树莓派上基于ONNXRuntime与Qt的C++模型部署实战指南

本文详细介绍了在树莓派上使用ONNXRuntime与Qt进行C++模型部署的完整流程。从环境配置、依赖安装到交叉编译优化,再到Qt界面集成与ARM架构性能调优,提供了实战指南和常见问题解决方案,帮助开发者高效完成边缘设备上的AI应用部署。

ik6789012的博客 341

【记录】游戏体验报告怎么写(自我成长篇)

2019年3月更新: 这个倒是不用推翻,我个人虽然写的东西还是有一些偏差的,但是“表哥”说的倒是没毛病的,这篇主要是为了记录用,具体的干货也有,都在图片里,请自行提取 =====18年初原答案 作为一个游戏策划新人,游戏分析可能抓不到点子上,试着总结记录一下游戏体验报告分析的成长(因为水平不同,视野可能也不一样,也许之后几年回头看这些东西都是小儿科或者是错误的,所以只写出当下的想...

eat_human的博客 6万+

远程桌面项目

远程桌面项目

weixin_41560737的博客 1935

基于Ultralytic实现多路摄像头目标检测

基于Ultralytic实现多路摄像头目标检测前面的文章分享了单路摄像头画面的YOLO目标检测,这篇文章主要分享一下多路摄像头画面的实时YOLO目标检测。测试环境在Windows系统下进行。

qq_57674776的博客 944

使用cutoff包基于最小p值法方法计算最佳截断值(基于LIRI基因数据集) R语言

这个方法在生物学研究中具有重要的意义,能够帮助我们从大规模基因表达数据中准确地找到差异显著的基因。在上述代码中,calculate_p_values函数是一个自定义函数,用于计算差异表达基因的p值。在本文中,我们将介绍如何使用R语言的cutoff包来基于最小p值法方法计算最佳的截断值,以便筛选出差异显著的基因。通过以上步骤,我们成功地使用cutoff包基于最小p值法方法计算了最佳的截断值,并筛选出了差异显著的基因。最后,我们可以根据得到的最佳截断值将基因表达数据集进行筛选,提取出差异显著的基因。

ByteKnight的博客 1292

定位教程7---旋转中心标定之方法二

手算相机相对机器人关系

Quintin 6233

刚体转动欧拉方程:从理论到卫星姿态控制的实践

刚体转动欧拉方程是描述刚体旋转运动的基本动力学方程,在卫星姿态控制、机器人学、航空航天等领域有着广泛应用。本文将详细讲解欧拉方程的物理概念、数学推导、数值计算方法,并重点分析其在卫星姿态控制系统中的具体应用。

ScilogyHunter的博客 644

CollisionLoss 设计与实现原理说明

文章摘要 CollisionLoss是一种用于自动驾驶轨迹规划的碰撞惩罚损失函数,其核心思想是用多个沿车身纵轴排列的圆盘来近似表示车辆(Oriented Bounding Box)。该设计通过圆盘间的距离计算实现碰撞检测,具有以下特点: 可微性:圆盘距离计算处处可微,便于梯度回传,而传统矩形碰撞检测(分离轴定理)不可微且计算复杂。 多圆盘设计:沿车身纵向排列多个圆盘能更精确地拟合细长车体,避免单圆盘过度膨胀导致的误报。 安全覆盖:圆盘半径经过数学推导,确保完全覆盖车体矩形,避免漏检(宁可保守)。 软惩罚机制

@bangbang的博客 97

Devexpress16.2.6破解工具

Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具

C# WinForm 基于DirectShow.dll编写的程序,可边预览边保存视频,音频和图片

基于微软的DirectShow.dll的二次开发1.自动识别连接的摄像头跟麦克风且可以对其进行选择(默认选中第一个)2.可录制wmv和avi两种格式的视频并且都带有音频,avi可以录制的分辨率和帧数进行选择,wmv默认进行了淸晰度优化如不喜欢可去除代码中有相关提示3.可在预览点开之后进行拍照,也可边录制视频边拍照4.添加了视频和音频的压缩功能(酌情使用)这次二次开发发现C#对DirectShow的相关信息太少,这次做完也不敢藏私共享出来,还望大家指正

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

上一篇: AI笔记: 计算机视觉之SIFT特征检测: 尺度空间、二维高斯函数、高斯金字塔
下一篇: AI笔记: 计算机视觉之ORB特征检测
Wang's Blog
博客等级 码龄12年 7439粉丝 2425原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

Wang's Blog

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值