基于simulink的模糊PID控制器

目录

1.算法概述

2.仿真效果

3.MATLAB仿真源码


1.算法概述

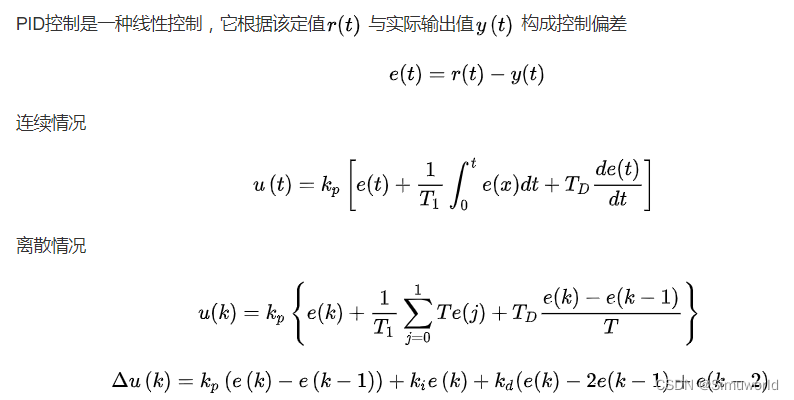
        模糊自适应PID控制是在PID算法的基础上,以误差e和误差变化率ec作为输入,利用模糊规则进行模糊推理,查询模糊矩阵表进行参数调整,来满足不同时刻的e和ec对PID参数自整定的要求。PID控制有着原理简单,使用方便,适应性强的特点,同时具有制时精度低、抗干扰能力差等缺点,模糊自适应PID控制是在PID算法的基础上,以误差e和误差变化率ec作为输入,利用模糊规则进行模糊推理,查询模糊矩阵表进行参数调整,来满足不同时刻的e 和ec 对PID参数自整定的要求。       模糊自适应PID控制,以误差e和误差变化率ec作为输入,可以满足不同时刻e和ec对PID参数自整定的需求。利用模糊规则对PID参数进行修改,便是模糊自适应PID控制的结构。
      模糊PID控制流程如下图所示,把目标值 Xtarget 与输出值 Xout 的误差 e 与 e 的变化率 de/dt 作为模

基于Simulink的模糊PID控制器 比如,如果误差变化率de为正,且误差e为正,则我们增大P控制器输出(Kp),减小I控制器输出(Ki),并保持D控制器输出(Kd)不变。总之,基于Simulink的模糊PID控制器是一种非常有效的控制系统设计方法,它可以通过自适应的模糊规则和模糊推理算法来实现参数的优化调节,并得到更好的控制效果。具体实现细节可以参考上述示例模型。通过对所有规则进行模糊推理,就可以得到当前三个模糊变量的取值,并将它们转换为实际的控制器参数Kp、Ki、Kd,然后使用传统PID算法进行控制器计算,最终得到控制器的输出值。 阅读详情

相关推荐

PI和模糊控制器的simulink仿真

1.问题描述: 2.部分程序: 3.仿真结论: A

FPGA/MATLAB学习教程/源码/项目合作开发 5234

基于Simulink的模糊PID控制器实现(Matlab)

它通过比较被控对象的实际输出值与期望值之间的差异,计算出一个控制信号,以调整系统的行为。为了克服这些问题,模糊控制器可以被引入到PID控制器中,形成模糊PID控制器。连接PID控制器的输出信号到被控对象的输入端口,并连接被控对象的输出信号到反馈信号组件。连接模糊控制器的输出信号和被控对象的反馈信号到PID控制器的输入端口。通过Simulink工具和Matlab编程语言的结合,我们可以方便地实现基于模糊PID控制器的控制系统。通过调整模糊PID控制器的模糊集合和规则,你可以优化系统的控制性能。

PixelLoom的博客 1650

基于simulink的模糊自整定PID控制器设计与仿真

系统分为2个部分,一个是控制对象,即电锅炉系统,一个控制器,这里我们设计PID和参数自整定模糊PID,并对结果进行对比,从而体现参数自整定模糊PID的性能优势。其中,控制系统,使用一个传递函数来表示即可。使用软件MATLAB2013b,如果运行出现报错,则更换这个版本的软件。

FPGA/MATLAB学习教程/源码/项目合作开发 2681

基于simulink的模糊PID控制器设计与仿真

传统的PID控制算法是按照偏差的比例、积分和微分进行控制的。PID控制由于它原理简单,使用方便,鲁棒性强等优点,在工业生产过程中仍得到广泛的应用。传统PID调节器以消除误差和外扰为目的,其基本结构如图1所示。而模糊PID控制器,其中模糊模块的结构如如图2所示。模糊PID控制器由常规PID控制和模糊推理两部分组成,模糊推理部分的输入是偏差E和偏差变化率EC,输出量是deltaKp、deltaKi和deltaKd。

FPGA/MATLAB学习教程/源码/项目合作开发 4480

【Simulink教程案例3】结合MATLAB对比PID控制器和模糊控制器

欢迎订阅在课程1中,我们初步学习了PID控制器在课程2中,我们初步学习了模糊控制器在本课程中,我们将学习如何结合MATLAB对比两个控制器的控制性能。

FPGA/MATLAB学习教程/源码/项目合作开发 1838

基于Simulink的模糊自整定PID控制器设计与仿真

最后,通过lsim函数进行仿真,并将PID控制器和模糊自整定PID控制器的输出结果进行了比较。在模型中,水箱高度为控制对象,水泵输入信号为控制量,通过PID控制器对水箱高度进行调节。模糊自整定PID控制器是一种自适应PID控制器,其原理是根据控制系统的输入输出数据,通过模糊逻辑运算来自动调节PID控制器的参数,从而实现最优控制。(5)控制器更新:根据PID控制器的参数进行控制,同时将控制器的输出反馈回控制系统进行调节。(4)去模糊化处理:将输出变量的模糊集合转换成实际控制量,得到PID控制器的参数。

BUG?不存在的! 990

基于Simulink的模糊PID控制器设计与实现

在此步骤中,我们将模糊推理系统和PID控制器组合在一起,以实现模糊PID控制器。在Simulink模型中,将Fuzzy Logic Controller模块的输出连接到PID Controller模块的输入,以将模糊输出作为PID控制器的输入。通过根据实际需求调整模糊集合、隶属度函数和模糊规则,并设置PID控制器的参数,我们可以实现一个具有良好控制性能的模糊PID控制器。模糊PID控制器是一种控制器,它将模糊逻辑与传统的PID控制器相结合,以便更好地处理非线性和模糊的控制系统。步骤2:设计PID控制器。

TechInk的博客 590

基于MATLAB Simulink的模糊PID控制器仿真与实现

语言变量由名称、论域、语言值和语义四部分组成。在模糊PID中,两个关键输入语言变量为“误差e”和“误差变化率de/dt”,输出为“ΔKp、ΔKi、ΔKd”。常用的语言值缩写如下:缩写全称语义含义NB误差为很大的负值,需大幅增加控制作用NM中等负误差,适度增强输出NS微小负偏差,轻微调整ZEZero接近目标值,维持当前控制PS微小正偏差,轻微减弱PM中等正误差,适度减小输出PB。

weixin_42452483的博客 1255

模糊自适应PID控制器及Simulink仿真.pdf

模糊自适应PID控制器及Simulink仿真.pdf

浅谈MOS管的发热原因和解决办法

解读一下开关管发热原因,解决方案和开关损耗测试。

qq_45508321的博客 1万+

IPMItool 控制风扇转速

然后手动设置风扇,最后一位0x1e为设置30%的转速(16进制)。最后4位 0x0f 表示15%,0x0a,表示10%,不建议小于10%,因为10%已经很静音了 如果再小怕不能控温,烧毁硬件。首先停止服务器的自动风扇控制,最后一位0x00表示停止自动风扇控制,0x01为开启自动风扇控制。首先开启主板上的ipmi 设置好 用户名密码。此过程可以在网上搜索,有很多的资料可以参考。解压只有在目录里面有ipmltool。下面是一些常用的修改温度命令。

m0_37970303的博客 5061

材料仿真软件:Quantum Espresso_(15).声子与振动模式计算

通过上述步骤和代码示例,您应该能够使用 Quantum Espresso 进行声子与振动模式的计算。声子计算是材料科学研究中的重要工具,可以帮助我们更好地理解和设计材料的性能。希望本节内容对您有所帮助。

kkchenjj的博客 1184

构建企业级AI税务顾问:优化税收策略与合规

本文深入探讨了构建企业级AI税务顾问的重要性及其在实际应用中的价值。通过分析当前税务领域的挑战和问题,本文详细介绍了AI税务顾问的基本原理、技术架构、核心功能以及实践应用。文章以逐步分析的方式,从背景介绍、核心概念与联系、算法原理讲解、系统分析与架构设计、项目实战到最佳实践与展望,系统性地展示了如何利用AI技术优化税收策略并确保税务合规。文章旨在为企业和税务从业者提供实用的指导,推动AI在税务领域的创新与发展。在当前全球经济一体化的背景下,企业面临着越来越复杂的税务环境。首先,税收法规的复杂性日益增加。

AI天才研究院 1156

cuRobo 入门教程(二)基于CUDA的机器人运动规划加速库

cuRobo是一款基于CUDA加速的机器人算法库,提供正向/逆向运动学、碰撞检测、数值优化等核心功能,支持在NVIDIA Jetson Orin等平台上实现毫秒级运动规划。该库创新性地采用并行轨迹优化技术,结合nvblox工具实现深度摄像头避障功能,并通过多层ESDF结构处理动态障碍物。性能测试显示,在RTX 6000 Ada显卡上可实现99.85%的成功率,平均规划时间仅39毫秒。cuRobo还提供Python API支持神经网络集成,并具备批量环境处理能力,特别适用于工业机器人应用场景。最新版本通过算法

2506_90492529的博客 1303

基于深度学习的X光安检危险品检测系统(YOLOv8 + UI界面 + 数据集)

随着全球安全形势的变化,机场、车站、地铁等场所的安检工作日益重要。X光安检系统已经成为现代公共安全领域中不可或缺的部分,能够有效地检测物品的内部结构,识别潜在的危险品。然而,传统的X光图像分析方法仍然依赖人工操作,检测效率较低,并且易受到人为因素的影响。近年来,深度学习技术的应用在图像分析领域取得了显著的突破,特别是在目标检测任务中,YOLO(You Only Look Once)模型因其高效性和精度,成为了许多目标检测任务的首选模型。

YOLO 1061

强化学习(Q-learning、DQN) —— 理论、案例与交互式 GUI 实现

本文详细介绍了强化学习中基于值函数的 Q-learning 算法及深度强化学习的 DQN 方法,从基本理论、数学模型到算法流程均进行了全面阐述。通过迷宫导航、股票交易策略和机器人控制等典型案例,展示了强化学习在处理高维、非线性和时变问题中的强大适应性。为了帮助工程师和研究者更直观地理解强化学习的训练过程,本文还提供了一份基于 Python 与 PyQt6 实现的交互式 GUI 演示系统代码示例,用户可以在线调整参数,实时观察累计奖励和 Q 值的变化,从而更深入地理解算法收敛和策略演化的过程。

闲人编程的博客 1475

使用Python爬虫抓取旅游景点评价数据并进行热度可视化

景点热度通常由景点的评分、评论数以及游客的热情度来决定。高热度的景点通常意味着更高的游客评分和更多的游客评论。热度不仅反映了景点的受欢迎程度,还可以揭示某些景点的潜力和存在的问题。评分:游客对景点的综合评分,通常是0到5分。评论数:景点的评论数量,反映了游客对景点的关注程度。热度变化:在一定时间内,景点的评价和评论数量变化,能够反映景点的热度波动。通过使用Python爬虫技术抓取旅游景点的评价和评论数据,我们能够深入分析景点的热度,并通过数据可视化工具将这些信息展示给用户。

2201_76125261的博客 1282

蓝牙模块HM-10手册

蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。

RU DOS版、EFI版32bit/64bit BIOS常用工具

DOS版、EFI版的RU工具,可用来查看IO、MEM、PCI、SMBIOS等资源。亲测在EFI SHELL下可用。

计算机控制技术及应用

《计算机控制技术及应用》通过总结作者的科研成果和吸收国内外的先进理论、方法和技术,以计算机控制系统的网络化、开放化、智能化和集成化发展趋势为主线索,主要介绍计算机控制系统的基本概念和计算机控制系统的典型形式,计算机控制系统的数学描述与基本分析方法,以及数字PID控制器、最少拍控制系统、达林算法、状态变量设计法等设计方法及其各种改进算法。重点突出计算机控制系统输入输出通道接口的设计方法和典型控制系统的设计案例与实现方法等。

STM32F407中文手册

STM32f407中文手册 本参考手册面向应用开发人员,提供有关使用 STM32F405xx/07xx、STM32F415xx/17xx、 STM32F42xxx 和 STM32F43xxx 微控制器存储器与外设的完整信息。STM32F405xx/07xx、STM32F415xx/17xx、STM32F42xxx 和 STM32F43xxx 构成一个微 控制器系列,各产品具有不同的存储器大小、封装和外设。有关订购信息以及器件的机械与电气特性,请参见数据手册。有关 ARM Cortex™-M4F 内核的信息,请参见《Cortex™-M4F 技术参考手册》。

上一篇: 2PSK,4PSK,8PSK,16PSK四个调制方式的误码率及星座图
下一篇: 基于Hough变化的答题卡识别matlab仿真
仿真时间123
博客等级 码龄4年 4862粉丝 1073原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符  | 博主筛选后可见
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

仿真时间123

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
