MATH36031 Project 2 狐狸追兔微分方程模型详解(Matlab源码)

微分方程应用案例 1. 判断方程是否有解析解使用dsolve(‘方程1’…‘方程n’,‘所有初始条件’,‘自变量’),查看是否存在解析解。如果在,则能获得因变量x , y , P , Q x,y,P,Qx,y,P,Q表达式并直接画图。这里偷懒使用了公式 (1)(2)作为方程1,22. matlab编程计算数值解新建函数zztest.m。要注意的是使用求解函数求数值解时,函数头最好写成function dy = 函数名(自变量,因变量向量(通过列向量存储多变量)) 阅读详情

MATH36031 Project 2 狐狸追兔微分方程模型详解(Matlab源码)

23.11.24 版
纯知识分享,讲解题目
文末有源码和report 仅供参考
来自UCM 曼大MATH36031 solving by computer Project 2
原题链接


题目描述

初始配置如图1所示,
狐狸在原点O(0, 0)开始追逐兔子,而兔子试图逃离捕食者并朝着自己的洞穴移动。
兔子最初位于(0, 800)处。有一个圆形围栏,在(0, 300)处有一个开口G。兔子沿着半径为800的圆形路径以速度 s r s_r sr​向着自己的洞穴移动。
兔子的洞穴位于800(-sin(π/3),cos(π/3))处。
狐狸的路径最初直指G点,并以速度 s f s_f sf​移动。
在到达G点后,狐狸接下来尝试捕捉兔子的路径取决于它是否被直线围栏A和E之间的直线挡住了对兔子的视线,具体情况如下:

  1. 如果狐狸通过开口G后能看到兔子,狐狸的进攻路径直指兔子(狐狸速度向量的方向正好是从狐狸指向兔子的方向);
  2. 如果兔子的视线被一条无法穿透的直线围栏AE挡住,参见图1,则狐狸直接朝着角点A奔跑。围栏AE的坐标为A(−350, 620)和E(−500, 350)。一旦狐狸再次能看到兔子,其进攻路径将直指兔子。
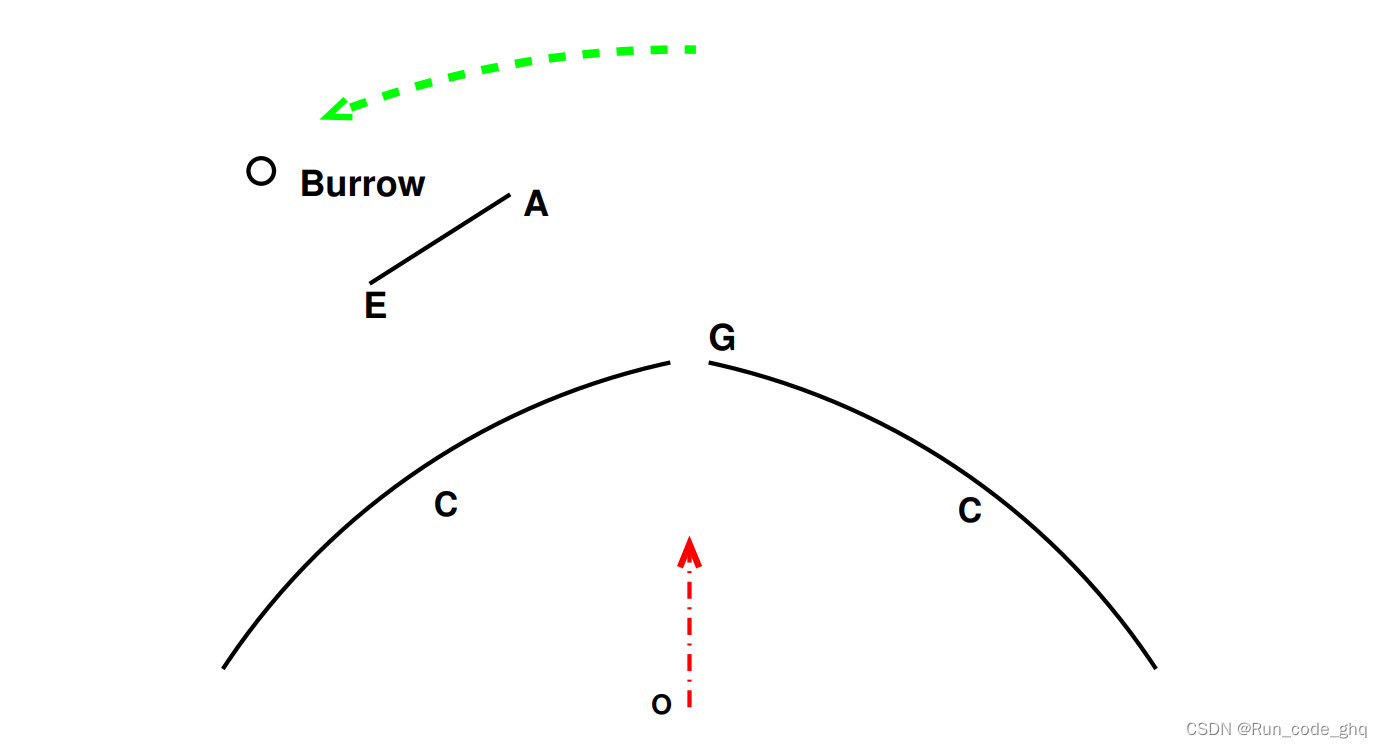
    图一

问题 1:恒定速度。假设狐狸和兔子分别以恒定速度运行,即 s f = s f 0 = 17 s_f = s_{f_0} = 17 sf​=sf0​​=17米/秒和 s r = s r 0 = 12 s_r = s_{r_0} = 12 sr​=sr0​​=12米/秒,确定兔子是否能在到达洞穴之前被狐狸捕获。如果它们之间的距离小于或等于0.1米,则认为兔子被狐狸捕获。

问题 2:递减速度。考虑一个更现实的情景,即饥饿的狐狸遇到疲惫的兔子。因为狐狸和兔子都不处于最佳状态,根据它们相遇并开始奔跑后所行驶的距离,它们的追逐逃跑速度随时间递减。更准确地说,它们在时间t时的速度由以下公式给出:

s f ( t ) = s f 0 e − μ f d f ( t ) s_f(t) = s_{f_0}e^{-\mu_f d_f(t)} sf​(t)=sf0​​e−μf​df​(t)

s r ( t ) = s r 0 e − μ r d r ( t ) s_r(t) = s_{r_0}e^{-\mu_r d_r(t)} sr​(t)=sr0​​e−μr​dr​(t)

其中 s f 0 = 17 s_{f_0} = 17 sf0​​=17米/秒和 s r 0 = 17 s_{r_0} = 17 sr0​​=17米/秒是与上述相同的初始速度, µ f = 0.0002 µ_f = 0.0002 µf​=0.0002米^(-1)和 µ r = 0.0008 µ_r = 0.0008 µr​=0.0008米^(-1)是速度递减的速率, d f ( t ) d_f(t) df​(t)和 d r ( t ) d_r(t) dr​(t)分别是到达时间t(> 0)时它们所行驶的距离。确定兔子是否能在到达洞穴之前被狐狸捕获。(可以假设这种速度递减从t = 0开始。)

解题思路

整体而言是将整个追逐过程分为两部分。
第一部分为狐狸到达G点,兔子沿着圆弧走。
第二部分为狐狸追逐兔子,在此期间判断AE的阻挡并且计算狐狸的微分方程。

两部分可以分别求解。

模型建立

关于追逐问题的微分方程模型,可以先参考matlab微分方程求解导弹追击问题这篇文章,文章的一部分思路来源与此。
我们设置狐狸 ( x ( t ) , y ( t ) ) (x(t),y(t)) (x(t),y(t))和兔子 ( P ( t ) , Q ( t ) ) (P(t),Q(t)) (P(t),Q(t)),x和y方向速度分别如下,cos和sin 后面表示的是他的方向角度

d x d t = d x f d t = s f ( t ) ⋅ cos ⁡ ( f a n g l e ) \frac{dx}{dt} = \frac{dx_f}{dt} = s_f(t)\cdot \cos(f_{angle}) dtdx​=dtdxf​​=sf​(t)⋅cos(fangle​)

d y d t = d y f d t = s f ( r ) ⋅ sin ⁡ ( f a n g l e ) \frac{dy}{dt} = \frac{dy_f}{dt} = s_f(r)\cdot \sin(f_{angle}) dtdy​=dtdyf​​=sf​(r)⋅sin(fangle​)

d P d t = d x r d t = s r ( t ) ⋅ cos ⁡ ( r a n g l e ) \frac{dP}{dt} = \frac{dx_r}{dt} = s_r(t)\cdot \cos(r_{angle}) dtdP​=dtdxr​​=sr​(t)⋅cos(rangle​)

d Q d t = d y r d t = s r ( t ) ⋅ sin ⁡ ( r a n g l e ) \frac{dQ}{dt} = \frac{dy_r}{dt} = s_r(t) \cdot \sin(r_{angle}) dtdQ​=dtdyr​​=sr​(t)⋅sin(rangle​)
在这里插入图片描述
根据如上公式 因为狐狸的速度向量是跟着兔子走的,所以我们根据微分方程得出fox速度轨迹 d x f d t \frac{dx_f}{dt} dtdxf​​, d y f d t \frac{dy_f}{dt} dtdyf​​,具体代码如下

    fox_distance_squared = (y(1) - y(3))^2 + (y(2) - y(4))^2;
    fox_distance = sqrt(fox_distance_squared);
    dy(1) = vf / fox_distance * (y(3) - y(1)); % vf 这里在Q1为17 m/s
    dy(2) = vf / fox_distance * (y(4) - y(2));

而兔子的轨迹为圆弧已知,初始速度乘以对应方向角即可。具体代码如下

d x r d t = − s r 0 ⋅ sin ⁡ θ d y r d t = s r 0 ⋅ cos ⁡ θ \frac{dx_r}{dt} = -s_{r_0} \cdot \sin\theta \\ \frac{dy_r}{dt} = s_{r_0} \cdot \cos\theta dtdxr​​=−sr0​​⋅sinθdtdyr​​=sr0​​⋅cosθ

    theta = atan2(y(4), y(3));
    dy(3) = -vr * sin(theta); vr 这里在Q1为 12 m/s
    dy(4) = vr * cos(theta);

目前我们把fox和rabbit的速度微分方程都求出来了,现在考虑fox的AE阻挡问题,当什么数学条件的时候,fox是被阻挡的?

由题意显然得出,当狐狸处于AE线段下方时,fox才能被阻挡。
这里我们使用polyxpoly 函数去计算AE与fox和rabbit之间的连线,若有交点,则被阻挡。

此时fox 的速度微分方程发生改变,速度指向A点,代码如下

   fox_distance_to_A_squared = (y(1) - A(1))^2 + (y(2) - A(2))^2;
   fox_distance_to_A = sqrt(fox_distance_to_A_squared);
   dy(1) = vf / fox_distance_to_A * (A(1) - y(1));
   dy(2) = vf / fox_distance_to_A * (A(2) - y(2));

以上,再继续使用ODE45 即可求解Q1

% ODE
tspan = [0, 100];
y0 = [0, 300, x_r, y_r];

options = odeset('RelTol', 1e-6, 'AbsTol', 1e-6, 'MaxStep', 0.1);
[t1, y1] = ode45(@(t, y) diff_equal(t, y, sf, sr), tspan, y0, options);


Q2

对于Q2 来说, 速度不再为固定值,而是为速度随距离变化的函数。
对于这个距离的计算,我们这里采取微分的形式,每一次步长点与点之间的间距求解出来之后去求和。

    muf = 0.0002; % 狐狸速度减小率
    mur = 0.0008; % 兔子速度减小率
    if t > 0
        % 计算狐狸和兔子当前时间步长的位移
        fox_displacement = sqrt(square_contract(y(1),y(2),prev_fox_position(1),prev_fox_position(2)));
        rabbit_displacement = sqrt(square_contract(y(3),y(4),prev_rabbit_position(1),prev_rabbit_position(2)));

        
        % 累积狐狸和兔子的行走距离
        fox_distance = fox_distance + fox_displacement;
        rabbit_distance = rabbit_distance + rabbit_displacement;
    else
        fox_distance = 0;
        rabbit_distance = 0;
    end

    prev_fox_position = [y(1), y(2)];
    prev_rabbit_position = [y(3), y(4)];

    % dy1 dy2 fox
    % dy3 dy4 rabbit
        % fox
    vf = vf * exp(-muf * fox_distance);
    vr = vr * exp(-mur * rabbit_distance);

然后剩余的Q1一样,只不过是将速度的固定值换为距离值。

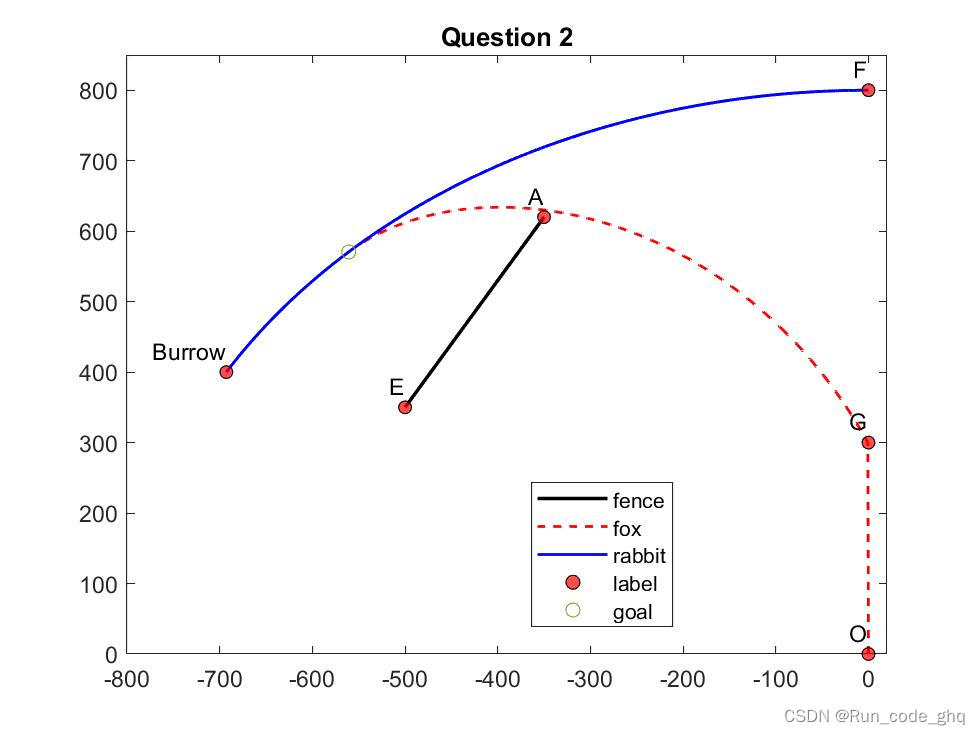
最后我们Q1Q2的fox和rabbit的轨迹如图
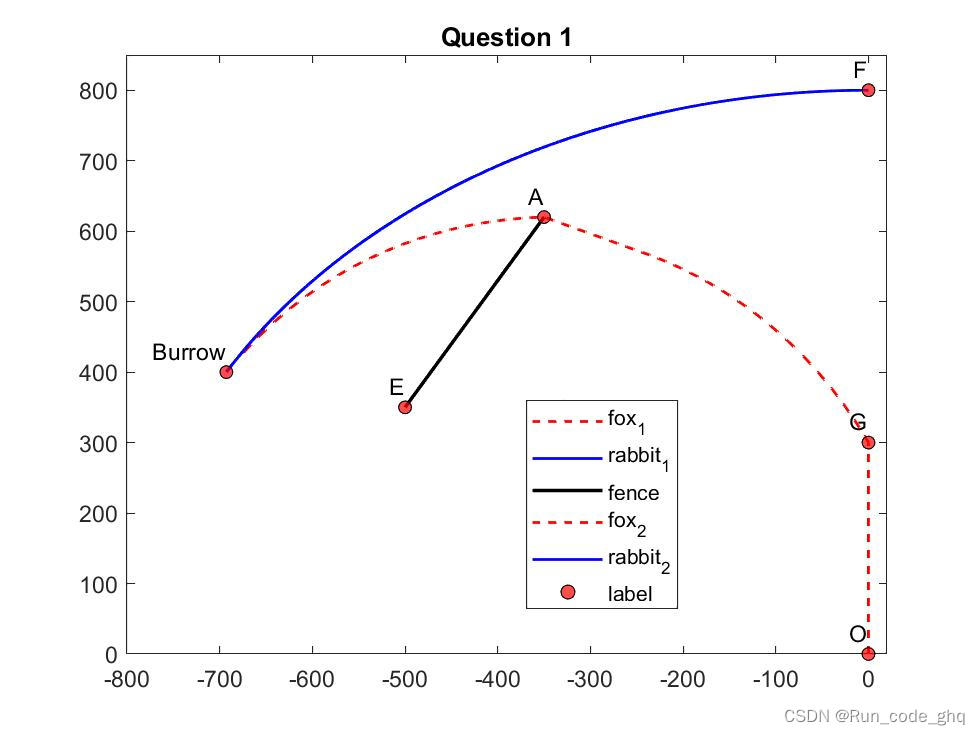
Q1

在这里插入图片描述

The original link:link code= lvgg
code and report here: link
优惠码:FZNVEM

【经典算法】:狐狸抓兔子问题 前言问题见百度 狐狸抓兔子问题代码全在注释里面了,没啥好说的// 狐狸找兔子问题 // author:seen // time:2015-09-20#include <iostream> using namespace std; bool trek[10]; //如果trek[i]==false说明被找到 void main() { memset(trek,true,10*sizeof 阅读详情

相关推荐

一篇文章带你使用微分方程解决导弹追踪问题(数学建模)

文章目录一、问题描述二、解析法求解三、数值法求解四、补充知识 一、问题描述 设位于坐标原点的甲舰向位于x轴上点A(1, 0)处的乙舰发射导弹,导弹头始终对准乙舰.如果乙舰以最大的速度v0(是常数)沿平行于y轴的直线行驶,导弹的速度是5v0,求导弹运行的曲线方程.又乙舰行驶多远时,导弹将它击中? 二、解析法求解 可以借助MATLAB来解(3)这个式子: 然后带入 x=1,得 y 为 MATLAB 作图演示: clear; x=0:0.01:1; y=(5*(-1)^(1/5)*(x - 1).^(4/

南淮北安的博客 1万+

数学 ( 微分方程+物理问题:狐狸追兔 )——Rower BO ( HDU 5761 )

题目链接: http://acm.hdu.edu.cn/showproblem.php?pid=5761 分析: 小船从(a, 0)出发,要抵达正下方的原点(0, 0)处,小船静水速度为V1且方向始终指向原点,水流速度为V2,求抵达时间t。据竞赛同学告知,这是一道高中物理竞赛中的狐狸追兔问题,然并卵,并不会 T^T 解析: 列出极坐标方程: r = -v1 + v2cosα α = -v2

FeBr2的博客 3715

ADS 使用教程(十八)Encrypting Designs using RFIP Encoder in ADS

在这一节,我们使用RFIP Encoder进行设计加密,这是一种保护知识产权和敏感设计数据的重要方法。RFIP Encoder提供了一种安全的方式来加密设计文件,确保只有授权人员能够访问和使用这些文件。

Dirge19的博客 1173

MATH36031 A fox and A rabbit

WarehouseR(0,0)B(600,600)NW(200,0)1rabbit.−µf df (t)−µrdr(t)2at3submitted.

wx____codinghelp的博客 215

【ISP图像处理】Demosaic去马赛克技术演进与边缘优化策略

本文深入解析了ISP图像处理中的Demosaic(去马赛克)技术。从Bayer阵列原理出发,梳理了从双线性插值、Hamilton-Adams边缘导向算法到利用通道相关性与自相似性的技术演进历程,并重点探讨了针对边缘与纹理伪影的优化策略,为工程实践中的算法选型与硬件协同设计提供了专业指导。

weixin_29091445的博客 390

华为OD机考双机位C卷 - 天然蓄水库(Java & Python& JS & C/C++ & GO )

华为OD机考双机位C卷 - 天然蓄水库(OD上机考试双机位C卷)。提供在线OJ刷题。Java、C++、Python、GO语言、C语言、JavaScript题解,并提供完整思路讲解。

算法大师! 1742

MATH36031 Project 2Python

36031Project2deadline22ndNovember2024,time1100hrs。

tgrunint的博客 738

零基础基于U-Net网络实战眼底图像血管提取

文章目录1 前言2 血管提取任务概述3 U-Net架构简介4 眼底图像血管分割代码5 结果评估可视化(ROC曲线)6 改进U-Net网络完成眼底图像血管提取任务思路 1 前言 本文基于U-Net架构完成了视网膜血管的提取任务,基于Keras框架更简单的实现分割,网络、工具类、训练和预测的代码一目了然

NJU phd 在读。 5204

matlab狐狸与野兔数学模型,狐狸与兔子数学模型的论文

狐狸与野兔(捕食者与被捕食者)问题摘要在生态系统中,捕食与被捕食的关系无处不在,它们相互依存,相互制约,在自然选择的条件下,只要经过足够长的时间,物种的数量关系就会达到动态的平衡,而这种平衡与初始状态下各物种的数量无关。本文研究的是狐狸与野兔两个物种的关系,题目中已经给出了两个物种的变化率之间的关系,直接解出即可看出狐狸与野兔两个物种的数量关系,但已知的微分方程组不能直接解出解析解,因此,我们用“...

weixin_28815535的博客 546

光学材料仿真软件:FDTD Solutions_(4).材料属性的定义与应用

在光学材料仿真软件中,材料属性的定义和应用是至关重要的一步。正确地定义材料属性可以确保仿真结果的准确性和可靠性。本节将详细介绍如何在FDTD Solutions中定义和应用不同的材料属性,包括介质材料、金属材料、色散材料等,并提供具体的代码示例和数据样例。介质材料是光学仿真中最常见的材料类型之一。在FDTD Solutions中,可以通过多种方式定义介质材料,包括使用预定义的材料库、自定义材料参数或导入材料数据文件。FDTD Solutions内置了一个丰富的材料库,包含了许多常用材料的光学性质。

kkchenjj的博客 1406

uniapp - 实现APP后台持续定位+手机息屏后能持续上传位置信息数据,详解后台保活持续运行+手机锁屏保证后台持续/实时定位的解决方案及示例源码(完美兼容安卓android与苹果ios系统手机)

使用uniapp开发app实现后台保活定位能力,uniapp实时定位保活 息屏定位后台运行,uniapp APP实时定位高德 后台运行 支持锁屏息屏运行,持续获取定位信息,uniapp App端后台间隔时间发送定位功能实现,UniApp实现手机应用常活,固定时间内上传手机位置信息,后台(或锁屏)持续/实时定位的实现方案,uni-app后台持续定位,锁屏后能持续上传位置信息,实现后台定位持续无限制定位高德定位,百度定位,UniApp后台持续定位保如何在APP退到后台时保持定位服务,uniapp 切换app仍能

🏆 前端领域优质创作者 1万+

饿狼追兔的可视化matlab,高阶常微分方程模型饿狼追兔问题数学建模实例

高阶常微分方程模型饿狼追兔问题数学建模实例现有一只兔子、一匹狼,兔子位于狼的正西110米处,假设兔子与狼同时发现对方并一起起跑,兔子往正北70米处的巢穴跑,而狼在追兔子。已知兔子、狼是匀速跑且狼的速度是兔子的两倍。要求:(1)建立狼的运动轨迹微分模型。(2)画出兔子与狼的运动轨迹图形。(3)用解析方法求解,问兔子能否安全回到巢穴?(4)用数值方法求解,问兔子能否安全回到巢穴?【注】常微分方程高阶初...

weixin_35782626的博客 2422

2025华为杯第二十二届中国研究生数学建模竞赛E题:高速列车轴承智能故障诊断问题 - 完整解题分析+完整MATLAB源码!

🎓 本文收录于 《滚雪球学数学建模》专栏,本专栏专注于从零基础出发,带你循序渐进掌握数学建模的核心方法与思维路径。通过“滚雪球式”学习法,从最简单的生活化案例到经典建模工具,再到省赛、国赛真题实战演练,逐步积累知识与技能,帮助你搭建完整的建模体系。无论你是刚接触建模的新生,还是希望提升科研与竞赛能力的学者与工程师,本专栏都将为你提供一条清晰、高效、可实操的建模成长路线,助力你快速进阶,突破难点,迈向数学建模竞赛与实际应用的更高峰 🚀!

**My Coding Family** 2001

目标追踪问题(微分方程)

本文探讨了两类目标追踪问题的数学建模与求解。问题1中,导弹从原点追踪沿y轴匀速运动的目标,通过建立微分方程并使用分离变量法求解,得到了导弹轨迹的解析表达式,并通过数值计算验证了结果。问题2研究了导弹追踪按椭圆路径运动目标的情形,利用数值方法求解微分方程组,模拟了导弹轨迹与目标运动的动态过程。两例均展示了如何将实际追踪问题转化为数学模型,并通过解析或数值方法求解,体现了数学建模在工程问题中的应用价值。

一个正在学习C/C++的博主 1031

LinePhone3.2.7(android端最新版本) sip客户端

SIP客户端For android:LinePhone3.2.7(最新版本),官网地址:http://www.linphone.org/

jre9下载 jdk9

(Java SE Runtime Environment 9.0) 9.0u175 官方最新版 【x86|x64】

对于生态系统模拟的两道互为补充的题

生活在同一环境中的各类生物之间,进行着残酷的生存竞争。设想一海岛,居住着狐狸与野兔,狐吃兔,兔吃草,青草如此之丰富,兔子们无无食之忧,于是大量繁殖;兔子一多,狐易得食,狐量亦增,而由于狐狸数量增加吃掉大量兔子,狐狸又进入饥饿状态而使其总数下降,这时兔子相对安全,于是兔子总数回升。就这样,狐兔数目交替地增减,无休止的循环,遂形成生态的动态平衡。建立合适的数学模型描述这一过程,并对总体变化趋势进行预测

u013422403的专栏 1477

NTscan扫描工具

ntscan是一个扫描器,可以扫描没有密码和弱密码的共享,先到配置文件中填写猜测的用户名和密码,扫描过程中右侧出现的是扫描日志。

Matlab实现——捕食者-被捕食者模型

欢迎前往个人博客驽马点滴和视频空间 哔哩哔哩-《挨踢日志》 问题重述: 捕食者-被捕食者模型非线性微分方程的一个例子是捕食者-被捕食者模型。设x(t)和y(t)分别表示兔子和狐狸在时刻t的数量,捕食者-被捕食者模型表明,x(t)和y(t)满足: 一个典型的计算机模拟可作用系数: A=2, B=0.02, C=0.0002, D=0.8 且满足: x(0)=30...

humanxing的专栏 2万+

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

四阶龙格库塔法 狐狸与兔问题

legend('y1 (狐狸数量)','y2 (野兔数量)');title('野兔和狐狸数量随时间变化');% 绘制 y1 和 y2 随时间变化关系。xlabel('y1 (野兔数量)');ylabel('y2 (狐狸数量)');% 使用四阶龙格-库塔法求解微分方程组。title('野兔和狐狸数量关系');% 绘制 y1 和 y2 之间的关系。xlabel('时间');ylabel('数量');% 时间步长和时间范围。

m0_56027344的博客 444

matlab狐狸与野兔数学模型,数学建模狐狸野兔问题.doc

狐狸野兔问题摘要:封闭自然环境中的狐狸和野兔存在捕食与被捕食关系,本题旨在通过对自然状态下两物种数量变化规律的分析,推测加入人类活动(即人工捕获)时两物种数量的变化,进而得出人类活动对自然物种的影响,为人类活动提供参考,使其在自然允许的范围内,促进人与自然和谐相处。对于问题一,首先建立微分方程,描述两物种数量随时间变化的Volterra模型并用解析法求得狐狸与野兔数量的关系为直观反映两物种数量随时...

weixin_39885383的博客 1026

matlab狐狸与野兔数学模型,狐狸与兔子数学模型的论文.doc

狐狸与兔子数学模型的论文狐狸与野兔(捕食者与被捕食者)问题摘要在生态系统中,捕食与被捕食的关系无处不在,它们相互依存,相互制约,在自然选择的条件下,只要经过足够长的时间,物种的数量关系就会达到动态的平衡,而这种平衡与初始状态下各物种的数量无关。本文研究的是狐狸与野兔两个物种的关系,题目中已经给出了两个物种的变化率之间的关系,直接解出即可看出狐狸与野兔两个物种的数量关系,但已知的微分方程组不能直接解...

weixin_42394656的博客 979

狼追击兔matlab,狼兔追击问题-数学建模

狼追击兔子的问题1.1 问题重述与分析狼追击兔子问题是欧洲文艺复兴时代的著名人物达.芬奇提出的一个数学问题。当一个兔子正在它的洞穴南面60码处觅食时,一只恶狼出现在兔子正东的100码处。当两只动物同时发现对方以后,兔子奔向自己的洞穴,狼以快于兔子一倍的速度紧追兔子不放。狼在追赶过程中所形成的轨迹就是追击曲线。狼是否会在兔子跑回洞穴之前追赶上兔子?为了研究狼是否能够追上兔子,可以先考虑求出狼追兔子形...

weixin_42322686的博客 860

matlab兔子问题,【matlab】狼追击兔子问题的建模

实验案例 狼追击兔子的问题1.1 狼追击兔子问题的建模1.1.1 问题重述与分析狼追击兔子问题是欧洲文艺复兴时代的著名人物达.芬奇提出的一个数学问题。当一个兔子正在它的洞穴南面60码处觅食时,一只恶狼出现在兔子正东的100码处。当两只动物同时发现对方以后,兔子奔向自己的洞穴,狼以快于兔子一倍的速度紧追兔子不放。狼在追赶过程中所形成的轨迹就是追击曲线。狼是否会在兔子跑回洞穴之前追赶上兔子?为了研究狼...

weixin_39626745的博客 2629

《常微分方程教程》习题2-2,4:一个跟踪问题

tex源代码如下: 1 \documentclass[a4paper, 12pt]{article} % Font size (can be 10pt, 11pt or 12pt) and paper size (remove a4paper for US letter paper) 2 \usepackage{amsmath,amsfonts,bm} 3 \usep...

weixin_33991727的博客 352

AI核心功能解析:问答、编码与逻辑推理

作为一个人工智能助手,我的核心功能是基于海量数据训练而成的自然语言处理与逻辑推理能力,旨在为用户提供高效、准确的信息解答与任务辅助。在技术实现层面,我通过 Transformer 架构理解上下文语义,能够像 MATLAB 处理矩阵运算 或 CANoe 处理总线报文 那样,精准执行用户指令。相较于单一功能软件,我的优势在于跨域知识的融合能力。例如,我可以结合示波器的波形捕获原理 与 MATLAB 的绘图功能 ,为用户设计一套完整的信号处理教学方案;

一名网络界的大虾 153

物理信息神经网络与扩展物理信息神经网络(PINN/XPINN)求解功能梯度材料稳态—瞬态热传导,MATLAB代码

物理信息神经网络与扩展物理信息神经网络(PINN/XPINN)求解功能梯度材料稳态—瞬态热传导,MATLAB代码

机器学习之心的博客,关注并私信文章链接,获取对应文章源码和数据。 290
上一篇: 基于matlab gui的App Designer实战之高尔夫手推车销售
Run_code_ghq
博客等级 码龄6年 6粉丝 4原创
评论 1
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值