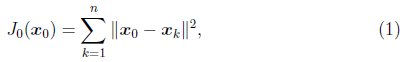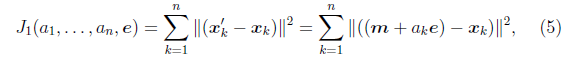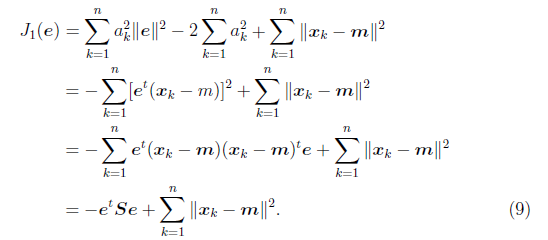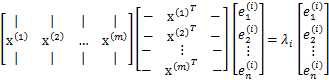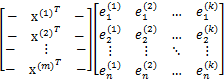主成分分析(Principal components analysis)-最小平方误差解释

主成分分析(PCA降维)与最小二乘-原理以及详细推导 重新整理了PCA相关的原理和推导 阅读详情

原文链接:https://www.cnblogs.com/jerrylead/archive/2011/04/18/2020216.html

 接上篇

3.2 最小平方误差理论

     clip_image001

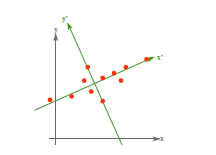
     假设有这样的二维样本点(红色点),回顾我们前面探讨的是求一条直线,使得样本点投影到直线上的点的方差最大。本质是求直线,那么度量直线求的好不好,不仅仅只有方差最大化的方法。再回想我们最开始学习的线性回归等,目的也是求一个线性函数使得直线能够最佳拟合样本点,那么我们能不能认为最佳的直线就是回归后的直线呢?回归时我们的最小二乘法度量的是样本点到直线的坐标轴距离。比如这个问题中,特征是x,类标签是y。回归时最小二乘法度量的是距离d。如果使用回归方法来度量最佳直线,那么就是直接在原始样本上做回归了,跟特征选择就没什么关系了。

     因此,我们打算选用另外一种评价直线好坏的方法,使用点到直线的距离d’来度量。

     现在有n个样本点clip_image003,每个样本点为m维(这节内容中使用的符号与上面的不太一致,需要重新理解符号的意义)。将样本点clip_image005在直线上的投影记为clip_image007,那么我们就是要最小化

     clip_image009

     这个公式称作最小平方误差(Least Squared Error)。

     而确定一条直线,一般只需要确定一个点,并且确定方向即可。

     第一步确定点:

     假设要在空间中找一点clip_image011来代表这n个样本点,“代表”这个词不是量化的,因此要量化的话,我们就是要找一个m维的点clip_image011[1],使得

     clip_image012

     最小。其中clip_image014是平方错误评价函数(squared-error criterion function),假设m为n个样本点的均值:

     clip_image015

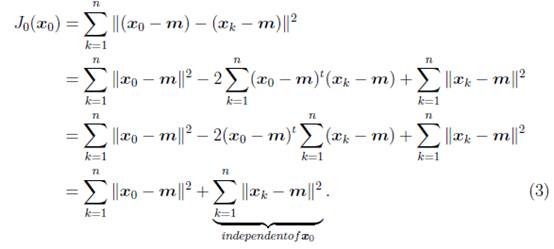
     那么平方错误可以写作:

     clip_image017

     后项与clip_image019无关,看做常量,而clip_image021,因此最小化clip_image014[1]时,

     clip_image023 

     clip_image019[1]是样本点均值。

     第二步确定方向:

     我们从clip_image019[2]拉出要求的直线(这条直线要过点m),假设直线的方向是单位向量e。那么直线上任意一点,比如clip_image007[1]就可以用点m和e来表示

     clip_image025 

     其中clip_image027是clip_image029到点m的距离。

     我们重新定义最小平方误差:

     clip_image030

     这里的k只是相当于i。clip_image032就是最小平方误差函数,其中的未知参数是clip_image034和e。

     实际上是求clip_image032[1]的最小值。首先将上式展开:

     clip_image036

     我们首先固定e,将其看做是常量,clip_image038,然后对clip_image027[1]进行求导,得

     clip_image039

     这个结果意思是说,如果知道了e,那么将clip_image041与e做内积,就可以知道了clip_image043在e上的投影离m的长度距离,不过这个结果不用求都知道。

     然后是固定clip_image027[2],对e求偏导数,我们先将公式(8)代入clip_image032[2],得 

     clip_image044

     其中clip_image045 与协方差矩阵类似,只是缺少个分母n-1,我们称之为散列矩阵(scatter matrix)。

     然后可以对e求偏导数,但是e需要首先满足clip_image038[1],引入拉格朗日乘子clip_image047,来使clip_image049最大(clip_image032[3]最小),令

     clip_image050

     求偏导

     clip_image051

     这里存在对向量求导数的技巧,方法这里不多做介绍。可以去看一些关于矩阵微积分的资料,这里求导时可以将clip_image049[1]看作是clip_image053,将clip_image055看做是clip_image057。

     导数等于0时,得

     clip_image058

     两边除以n-1就变成了,对协方差矩阵求特征值向量了。

     从不同的思路出发,最后得到同一个结果,对协方差矩阵求特征向量,求得后特征向量上就成为了新的坐标,如下图:
     clip_image059

     这时候点都聚集在新的坐标轴周围,因为我们使用的最小平方误差的意义就在此。

4. PCA理论意义

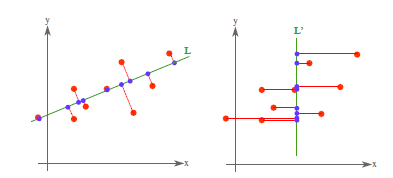
     PCA将n个特征降维到k个,可以用来进行数据压缩,如果100维的向量最后可以用10维来表示,那么压缩率为90%。同样图像处理领域的KL变换使用PCA做图像压缩。但PCA要保证降维后,还要保证数据的特性损失最小。再看回顾一下PCA的效果。经过PCA处理后,二维数据投影到一维上可以有以下几种情况:
     clip_image060

     我们认为左图好,一方面是投影后方差最大,一方面是点到直线的距离平方和最小,而且直线过样本点的中心点。为什么右边的投影效果比较差?直觉是因为坐标轴之间相关,以至于去掉一个坐标轴,就会使得坐标点无法被单独一个坐标轴确定。

     PCA得到的k个坐标轴实际上是k个特征向量,由于协方差矩阵对称,因此k个特征向量正交。看下面的计算过程。

     假设我们还是用clip_image062来表示样例,m个样例,n个特征。特征向量为e,clip_image064表示第i个特征向量的第1维。那么原始样本特征方程可以用下面式子来表示:
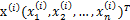
     前面两个矩阵乘积就是协方差矩阵clip_image066(除以m后),原始的样本矩阵A是第二个矩阵m*n。

     clip_image068

     上式可以简写为clip_image070
 

     我们最后得到的投影结果是clip_image072,E是k个特征向量组成的矩阵,展开如下:

     clip_image074

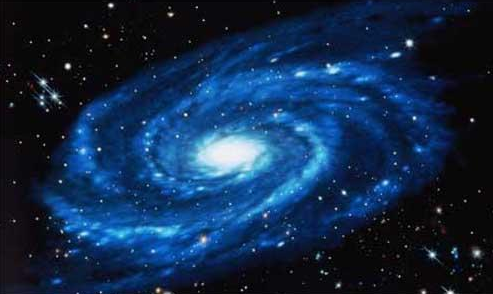
     得到的新的样例矩阵就是m个样例到k个特征向量的投影,也是这k个特征向量的线性组合。e之间是正交的。从矩阵乘法中可以看出,PCA所做的变换是将原始样本点(n维),投影到k个正交的坐标系中去,丢弃其他维度的信息。举个例子,假设宇宙是n维的(霍金说是11维的),我们得到银河系中每个星星的坐标(相对于银河系中心的n维向量),然而我们想用二维坐标去逼近这些样本点,假设算出来的协方差矩阵的特征向量分别是图中的水平和竖直方向,那么我们建议以银河系中心为原点的x和y坐标轴,所有的星星都投影到x和y上,得到下面的图片。然而我们丢弃了每个星星离我们的远近距离等信息。
     clip_image075

5. 总结与讨论

     这一部分来自http://www.cad.zju.edu.cn/home/chenlu/pca.htm

     PCA技术的一大好处是对数据进行降维的处理。我们可以对新求出的“主元”向量的重要性进行排序,根据需要取前面最重要的部分,将后面的维数省去,可以达到降维从而简化模型或是对数据进行压缩的效果。同时最大程度的保持了原有数据的信息。

     PCA技术的一个很大的优点是,它是完全无参数限制的。在PCA的计算过程中完全不需要人为的设定参数或是根据任何经验模型对计算进行干预,最后的结果只与数据相关,与用户是独立的。 
但是,这一点同时也可以看作是缺点。如果用户对观测对象有一定的先验知识,掌握了数据的一些特征,却无法通过参数化等方法对处理过程进行干预,可能会得不到预期的效果,效率也不高。
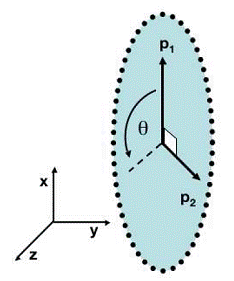
     clip_image076

     图表 4:黑色点表示采样数据,排列成转盘的形状。 
     容易想象,该数据的主元是clip_image077或是旋转角clip_image078。

     如图表 4中的例子,PCA找出的主元将是clip_image077[1]。但是这显然不是最优和最简化的主元。clip_image077[2]之间存在着非线性的关系。根据先验的知识可知旋转角clip_image078[1]是最优的主元(类比极坐标)。则在这种情况下,PCA就会失效。但是,如果加入先验的知识,对数据进行某种划归,就可以将数据转化为以clip_image078[2]为线性的空间中。这类根据先验知识对数据预先进行非线性转换的方法就成为kernel-PCA,它扩展了PCA能够处理的问题的范围,又可以结合一些先验约束,是比较流行的方法。

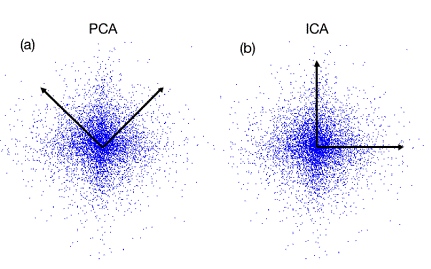
     有时数据的分布并不是满足高斯分布。如图表 5所示,在非高斯分布的情况下,PCA方法得出的主元可能并不是最优的。在寻找主元时不能将方差作为衡量重要性的标准。要根据数据的分布情况选择合适的描述完全分布的变量,然后根据概率分布式

     clip_image079

     来计算两个向量上数据分布的相关性。等价的,保持主元间的正交假设,寻找的主元同样要使clip_image080。这一类方法被称为独立主元分解(ICA)。

     clip_image081

     图表 5:数据的分布并不满足高斯分布,呈明显的十字星状。 
     这种情况下,方差最大的方向并不是最优主元方向。

     另外PCA还可以用于预测矩阵中缺失的元素。

6. 其他参考文献

     A tutorial on Principal Components Analysis LI Smith – 2002

     A Tutorial on Principal Component Analysis J Shlens

     http://www.cmlab.csie.ntu.edu.tw/~cyy/learning/tutorials/PCAMissingData.pdf

     http://www.cad.zju.edu.cn/home/chenlu/pca.htm

 

最小平方误差判别(MSE) 最小平方误差判别(MSE) 前导知识:【d维感知器】,【一种更简单的求最小平方均值函数(MSE)的方法 – 梯度下降法。】 本文讨论线性不可分样本集的分类方法。在线性不可分的情况下,不等式组: αTyi>0,i=1,2,...,N(1) \alpha^Ty_i>0,i=1,2,...,N \tag 1 αTyi​>0,i=1,2,...,N(1) 不可能同时满足。一种直观的想法就是,希望求解一个α∗\alpha^{*}α∗使错分的样本尽可能少,即不满足不等式(1)(1)(1)的样本尽可能少 阅读详情

相关推荐

【可视化】无法理解PCA,条件概率,最小二乘回归?可视化帮你!

在下面的示例中,原始数据以3D的形式绘制,但可以通过不同的视角,将其投射到2D空间。下面,OLS是在幕后进行的,以产生回归方程。这是一个很好的迹象,我们所看到的结构反映了现实世界地理的一个重要事实北爱尔兰是四个国家中唯一一个不在大不列颠岛上的。例如,假设我们一开始就知道 "样本人口 "中一群人的身高和手掌大小,并且我们想找出一种方法,从身高预测不在样本中的人的手掌大小。下面,误差的平方表示为正方形,你的工作是选择betas(回归线的斜率和截距),使所有正方形的总面积(误差的平方之和)尽可能的小。

allein_STR的博客 473

判别函数(六)之最小平方误差(LMSE)算法

感知器算法只是当被分模式可用一个特定的判别界面分开时才收敛,在不可分情况下,只要计算程序不终止,它就始终不收敛。 即使在模式可分的情况下,也很难事先算出达到收敛时所需要的迭代次数。这样,在模式分类过程中,有时候会出现一次又一次迭代却不见收敛的情况,白白浪费时间。为此需要知道:发生迟迟不见收敛的情况时,到底是由于收敛速度过慢造成的呢,还是由于所给的训练样本集不是线性可分造成的呢?最小平方误差(

Cherish__it的博客 2万+

最小平方误差设计分类器

了解LMSE 最小平房误差算法设计分类器

最小平方误差算法

最小平方误差算法

a1233219的博客 5053

Carsim与AVL CRUISE联合仿真:从零搭建整车模型的实战指南

本文详细介绍了如何从零开始搭建Carsim与AVL CRUISE联合仿真整车模型,涵盖软件环境配置、接口设置、模型连接及调试技巧。通过联合仿真,可充分发挥Carsim在车辆动力学和AVL CRUISE在动力系统仿真方面的优势,为电动车和混合动力汽车的研发提供精准的整车模型分析。

weixin_29067143的博客 940

数字IC时序约束实战:深入解析clock_uncertainty的设置策略与后端影响

本文深入探讨数字IC设计中clock_uncertainty的设置策略及其对后端实现的影响。通过分析时钟不确定度的组成(包括clock_skew、clock_jitter和margin),并结合实际项目经验,详细介绍了在不同设计阶段(综合、布局布线、签核)的动态调整方法。文章还提供了工程化处理参数来源、跨时钟域特殊处理以及优化时序收敛的实用技巧,帮助工程师提升数字IC设计的可靠性和性能。

weixin_29284657的博客 229

PCA--主成分分析(Principal components analysis)-最小平方误差解释

最小平方误差理论            假设有这样的二维样本点(红色点),回顾我们前面探讨的是求一条直线,使得样本点投影到直线上的点的方差最大。本质是求直线,那么度量直线求的好不好,不仅仅只有方差最大化的方法。再回想我们最开始学习的线性回归等,目的也是求一个线性函数使得直线能够最佳拟合样本点,那么我们能不能认为最佳的直线就是回归后的直线呢?回归时我们的最小二乘法度量的是样本点到直线的坐

张勤一 4594

Win10系统蓝屏错误BAD SYSTEM CONFIG INFO的解决方案

BAD SYSTEM CONFIG INFO错误是Win10系统中较为常见的一种蓝屏错误,通常与系统配置文件损坏或丢失有关。本文介绍了三种有效的解决方法:使用系统修复高级选项修复、通过PE修复文件和重装新系统。用户可以根据实际情况选择合适的方法进行操作。同时,建议用户定期备份系统重要文件和数据,以防止类似问题的发生。在遇到问题时,保持冷静并耐心操作,通常可以顺利解决问题。

mmoo_python的博客 7727

【转载】主成分分析(Principal components analysis)-最小平方误差解释

主成分分析(Principal components analysis)-最小平方误差解释 接上篇 3.2 最小平方误差理论 假设有这样的二维样本点(红色点),回顾我们前面探讨的是求一条直线,使得样本点投影到直线上的点的方差最大。本质是求直线,那么度量直线求的好不好,不仅仅只有方差最大化的方法。再回想我们最开始学习的线性回归等,目的也是求一个线性函数使得直线...

weixin_34232363的博客 93

别再只放按钮了!巧用微信小程序‘长按识别’功能,打造无缝加群体验

本文深入探讨了微信小程序'长按识别'功能在社群运营中的创新应用,通过简化加群流程至一步操作,显著提升用户转化率。文章详细解析了技术实现细节、UI/UX设计策略,并对比了与企业微信API的适用场景,为开发者提供打造无缝加群体验的完整解决方案。

weixin_42627853的博客 435

YOLOv13有效涨点改进专栏目录 | 本专栏持续更新500+篇内容 | 包含各种卷积、主干网络、各种注意力机制、检测头、损失函数、小目标检测改进、二次创新模块、独家创新等几百种创新点改进

《YOLOv13改进专栏重磅更新》推出500+创新改进方案,涵盖卷积、主干网络、注意力机制、检测头等核心模块优化。专栏提供完整项目代码及答疑服务,包含YOLOv13网络结构解析、环境配置、模型训练全流程指导。内容分为八大模块:卷积优化、注意力机制、细节涨点、主干网络改进、特征融合、检测头优化、小目标检测及Mamba联合改进等,支持多种创新点组合应用,助力科研论文发表。现开放限时订阅,提供试读章节和详细技术解析。

Ai缝合怪、助力小伙伴高效发论文 3394

(转)主成分分析(Principal components analysis)-最小平方误差解释

接上篇 3.2 最小平方误差理论 假设有这样的二维样本点(红色点),回顾我们前面探讨的是求一条直线,使得样本点投影到直线上的点的方差最大。本质是求直线,那么度量直线求的好不好,不 仅仅只有方差最大化的方法。再回想我们最开始学习的线性回归等,目的也是求一个线性函数使得直线能够最佳拟合样本点,那么我们能不能认为最佳的直线就是回 归后的直线呢?回归时我们的最小二乘法...

weixin_30914981的博客 259

基于Simulink的异步电机定子磁链定向控制(SFOC)仿真

本文带你从零构建了异步电机SFOC系统​ 的完整Simulink仿真模型,实现了:✅ 搭建异步电机、逆变器、风机负载的主电路与传感器模型;✅ 用MATLAB Function实现定子磁链观测(电压模型)、坐标变换、双闭环PI控制;✅ 验证SFOC在转速跟踪(响应0.2s、超调4%)、转矩响应(恢复0.15s)中的高性能;✅ 对比RFOC,明确SFOC在参数鲁棒性(转子电阻+50%时波动<2%)上的独特优势;✅ 理解SFOC“定子磁链定向+解耦控制”的核心思想(低成本高鲁棒性驱动的工程实现)。

xiaoheshang_123的博客 392
上一篇: 主成分分析(Principal components analysis)-最大方差解释
下一篇: stringstream的用法
Estrellas_
博客等级 码龄9年 273粉丝 233原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值