Open X-Embodiment 超大规模开源真实机器人数据集分享

Open X-Embodiment Robotic Learning Datasets and RT-X Models robotic learning 阅读详情
AI摘要

Google旗下DeepMind发布了OpenX-Embodiment数据集,通过融合22种机器人类型的数据,显著提升RT-2的机器人技能。OpenDataLab整理并提供此数据集,促进了具身机器人研究。,

近期,Google旗下的前沿人工智能企业DeepMind汇集了来自 22 种不同机器人类型的数据,创建了 Open X-Embodiment 数据集并开源了出来。该数据集让他们研发的RT-2 机器人在制造和编程方式上有了重大飞跃。

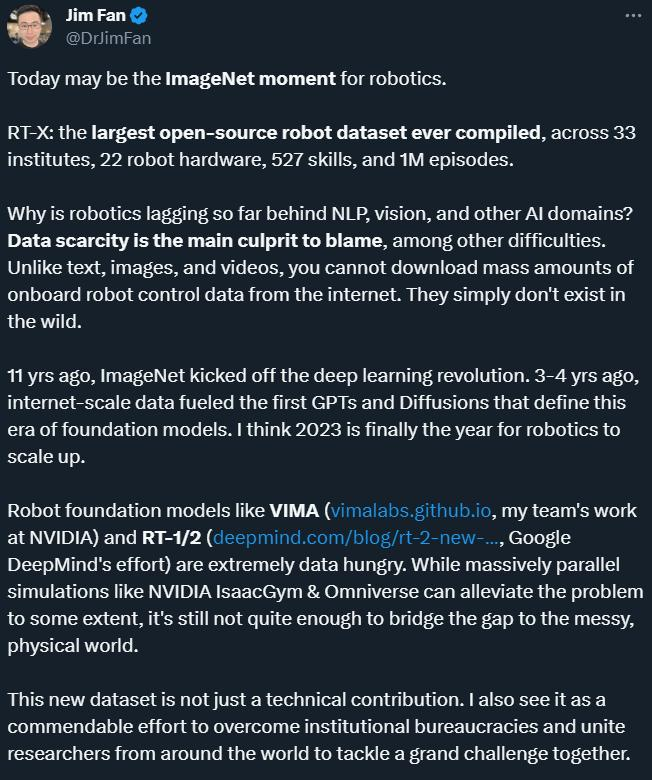
有分析称,在上述数据集上训练的 RT-2-X 在现实世界机器人技能上的表现提高了 2 倍,而且通过学习新数据RT-2-X 掌握了很多新技能。英伟达高级人工智能科学家Jim Fan甚至公开表示,这个数据集可能是机器人的ImageNet时刻。
图片

谷歌开放了X-具身存储库(robotics-transformer-X.github.io)来存储Open X-Embodiment数据集。这是一个开源存储库,包括用于X-具身机器人学习研究的大规模数据以及预训练模型的检查点。

为助力具身机器人技术研究,提高数据准备效率,OpenDataLab(opendatalab.com)整理并上架了DeepMind公开的Open X-Embodiment数据集,欢迎大家下载与探索。

另外寻星计划正在火热进行中,上传原创数据集领好礼,点击参加→寻找最闪亮的 OpenDataLab 数据之星, We want you !

数据集概述

Open X-Embodiment子数据集信息列表:

https://docs.google.com/spreadsheets/d/1rPBD77tk60AEIGZrGSODwyyzs5FgCU9Uz3h-3_t2A9g/edit?pli=1#gid=0

关键词:

● 21个科研机构

● 22个机器人

● 60个已有数据集的融合

● 527个技能

● 160,266个任务

● 1,402,930条数据(共约3600G)

数据处理:

所有源数据集统一转化为RLDS格式。
对于源数据的不同格式和内容,做了以下处理:

1. 对于存在多视角的数据集,仅选择其中“canonical”的一个视角图像(猜测为比较接近top-down第一人称视角/Proprioception的那一个)。

2. 将图像resize到320×256(width×height)。

3. 将原有的动作(比如joint position)都转换为EE的动作,但是该动作量可能为相对值,也可能为绝对值。在模型输出action tokens∈ [0, 255]\in [0, 255]后根据不同的机器人做不同的de-normalization后再下达具体的控制指令。

数据集特征:

1. 60个数据集中涉及到的机器人有单臂、双臂和四足,Fra

LeRobot v0.4.0:开源机器人学习平台如何降低具身智能开发门槛 机器人学习是人工智能与物理世界交互的关键领域,其核心在于让机器通过多模态数据(如图像、语言、动作序列)理解并执行任务。其原理通常涉及模仿学习或强化学习,通过大量演示或试错数据训练策略模型。这项技术的价值在于将AI能力从虚拟世界拓展到物理世界,实现自动化操作、人机协作等应用。在具身智能和视觉-语言-动作模型等前沿方向推动下,机器人学习正从实验室走向更广泛的工程实践。应用场景涵盖工业自动化、家庭服务、医疗康复等多个领域。本文聚焦的开源平台LeRobot,通过集成标准化数据集、预训练模型和模块化工具链,显著降低了 阅读详情

相关推荐

Franka最多机器人数据集!最大开源DeepMind联手21家机构,整合60个数据集,发布Open X-Embodiment

还表明,它们比在特定领域训练的模型有所改进,并表现出更好的泛化能力和新功能。BC-Z 数据集由谷歌、Everyday Robots、加州大学伯克利分校和斯坦福大学共同发布,这个大规模机器人学习数据集旨在推动机器人模仿学习领域的发展,尤其是支持零样本任务泛化,即让机器人在没有先前经验的情况下,通过模仿学习来执行新的操作任务。覆盖各种环境和机器人变化,目前已面向研究社区开放,为了便于用户下载和使用,研究人员将不同来源的数据集转换为了统一的数据格式,未来,他们计划与机器人学习社区合作,共同促进该数据集的增长。

具身机器人和通用AI 1490

Open X-Embodiment数据可视化代码及分析

内容概要:Open X-Embodiment数据集是用于具身智能训练的最新数据集,包含100多万条来自22个不同机器人平台的实机轨迹数据,汇集了全球34个机器人研究实验室的60个现有数据集,对于具身智能模型训练具有重要意义。 适合人群:从事人工智能领域具身智能相关研究人员。 能学到什么:①Open X-Embodiment数据的可视化;②Open X-Embodiment数据可视化代码原理。 阅读建议:①结合原文献进行阅读;②结合数据集进行分析;③手动尝试操作、编写。

obman_render:[cvpr19]用于从ObMan数据集生成图像的代码,这些图像是握住对象的手(或孤立的手)的合成渲染图

学习手和操纵对象的联合重建-演示,培训代码和模型 Yana Hasson,GülVarol,Dimitris Tzionas,Igor Kalevatykh,Michael J.Black,Ivan Laptev,Cordelia Schmid,CVPR 2019 此代码允许生成与数据集相同的手握对象的合成图像。 此外,还可以生成手动图像,并从手势空间中随机采样。 渲染图像的示例: 手+物体 手 渲染产生: RGB图像 手和物体的3D地面真相 深度图 分割图 有关该项目的其他信息,请参见: 代码 安装 设置搅拌机 下载 (例如wget https://download.blender.org/release/Blender2.78/blender-2.78c-linux-glibc219-x86_64.tar.bz2 ) 解压缩tar -xvf blender-2.78c-l

电信天翼云OS(ctyunos)内网离线安装Docker-CE保姆级避坑指南(附完整依赖包清单)

本文提供电信天翼云OS(ctyunos)内网环境下Docker-CE的离线安装全攻略,涵盖依赖分析、离线包制备、冲突解决等关键步骤。针对金融、政务等隔离网络场景,详细解析如何通过本地仓库构建和优化配置,实现高效安全的容器化部署,助力企业快速搭建内网Docker环境。

397

态路小课堂丨三款800G光模块方案介绍—SR8/DR8/2FR4

800G QSFP-DD 2FR4光模块使用CWDM4波长(1271/1291/1311/1331nm),单通道速率为100G,通过MUX减小光纤的数目,其光学接口采用CS接口或双芯LC接口。

poposu的博客 2386

绕过限制?实测修改UA在PC端运行微信小程序的可行性及风险

本文探讨了通过修改User-Agent(UA)在PC端运行微信小程序的技术可行性及风险。分析了小程序设备限制的技术原理,包括`wx.getSystemInfo`API和UA检测机制,并提供了多种修改方案及其局限性。同时强调了潜在的安全和法律风险,推荐使用官方模拟器或安卓模拟器等更安全的替代方案。

weixin_30879169的博客 363

硬件电路RS485通信EMC 设计

RS485通讯硬件设计与STM32实现要点 本文详细介绍了RS485通讯系统的硬件设计和STM32实现方案。硬件设计重点包括:采用总线型拓扑结构、120Ω终端电阻匹配、屏蔽双绞线布线、TVS管和自恢复保险丝保护等核心要素。EMC设计强调共模电感抑制干扰、屏蔽层单端接地、光电隔离等技术。软件实现方面,提供了基于STM32F103的完整程序框架,包括UART初始化、收发控制逻辑和中断处理机制,特别强调了收发切换时机、波特率精度等关键注意事项。文中还给出了工业传感器节点的实际应用案例,展示了一个完整的EMC防护电

qq_37999850的博客 1384

【QNX+Android虚拟化方案】12 - 设备虚拟化 之 Passthrough透传、Vdev Trap、HAB Socket 原理解析

【QNX+Android虚拟化方案】12 - 设备虚拟化 之 Passthrough透传、Vdev Trap、HAB Socket 原理解析

|~~~热爱生活、努力学习的小伙汁~~~| 1371

浏览器缓存导致代码不更新?一招解决部署后用户仍看到旧页面的问题

方案效果适用场景文件名哈希永久解决前端工程化项目HTTP缓存头控制精准控制需服务器权限Meta标签部分生效临时补救方案最佳实践:入口HTML禁用缓存,静态资源使用哈希文件名 + 长期缓存,达到「秒级更新」+「高性能」的平衡!

江拥羡橙的博客 810

逆向分析顶象5代各类验证码类型的图片还原方法(附源码)

6.刷新滑块验证码图片,会进入之前的for循环断点,分析此处的代码会发现,该循环循环了处理了n字符串的值,取出n字符中的值并使用charCodeAt生成Unicode 编码,然后又调用了a函数,如果a函数返回true就会把之前生成的Unicode编码+1,a函数参数分别是c数组和Unicode取余32后的值,然后再把Unicode取余32后的值push进c数组,这里的n值为滑块碎片背景图的name。2.搜索"ranges":,会找到ranges赋值的地方,在此处代码断点,并点击跳过断点,结束此次调试。

老衲爱洗头的博客 1195

手把手保姆级|Python爬取微信公众号文章完整版,反反爬策略拉满,附可运行完整代码(永久可用)

做Python爬虫的朋友都知道,爬取微信公众号文章 绝对是爬虫领域的「香饽饽」也是「硬骨头」。一方面,微信公众号的文章是极具价值的数据源:不管是自媒体从业者做竞品分析、新媒体运营者整理干货、还是个人学习收集资料,都需要批量爬取公众号文章;另一方面,微信的反爬机制堪称全网最严苛之一 ——腾讯对微信生态的风控做到了极致,动态渲染页面、高频IP封禁、Cookie短时效失效、请求头严格校验、自动化工具秒识别、频繁请求直接拉黑,这些反爬手段让90%的爬虫新手望而却步:要么爬了几篇就被封IP,要么Cookie失效爬取中

专注于Python爬虫开发,分享爬虫技巧、项目实战与反爬经验,使用Scrapy、BeautifulSoup等工具,解决数据抓取难题。 2626

怀旧版电脑GBC模拟器

再现原版GBC掌机的界面,电脑运行连游戏界面都一样大小,很怀旧,很真实,(英文版)强烈推荐,很小的文件,很难才找到的。

C# WinForm 基于DirectShow.dll编写的程序,可边预览边保存视频,音频和图片

基于微软的DirectShow.dll的二次开发1.自动识别连接的摄像头跟麦克风且可以对其进行选择(默认选中第一个)2.可录制wmv和avi两种格式的视频并且都带有音频,avi可以录制的分辨率和帧数进行选择,wmv默认进行了淸晰度优化如不喜欢可去除代码中有相关提示3.可在预览点开之后进行拍照,也可边录制视频边拍照4.添加了视频和音频的压缩功能(酌情使用)这次二次开发发现C#对DirectShow的相关信息太少,这次做完也不敢藏私共享出来,还望大家指正

IDEA的使用指南

IDEA基于java的使用手册,可以最快速的上手,在使用中不断的丰富自己的使用技巧.

数学建模模型总结

这是本人在两年内准备参加数学建模竞赛搜集到的模型资料,已经经过了本人的筛选和整理,希望能够对准备参加数学建模竞赛的学弟学妹们提供一些帮助!

上一篇: 收藏丨20个医疗场景经典、热门数据集资源汇总
下一篇: 首场“解数Talk” 直播来了——大模型语料数据联盟开源数据集解读
OpenDataLab
博客等级 码龄4年 636粉丝 135原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
