【如何实现机器视觉的C++模版匹配】

c++视觉处理---开运算,闭运算 阅读详情

在机器视觉开发中用的最多的功能非匹配莫属了,匹配时最基本的也是最重要的一个功能,软件系统是否能正确完成任务匹配定位起了至关重要的作用,这里就就介绍一些CkVision的匹配函数。具体的Demo代码可以在CkVision官网下载。

ModelDemo.exe模板轮廓匹配定

使用图像的边缘轮廓特征作为模板,在图像中搜索形状上相似的目标,可以设置角度和比例范围,可用于定位、计数和判断有无等
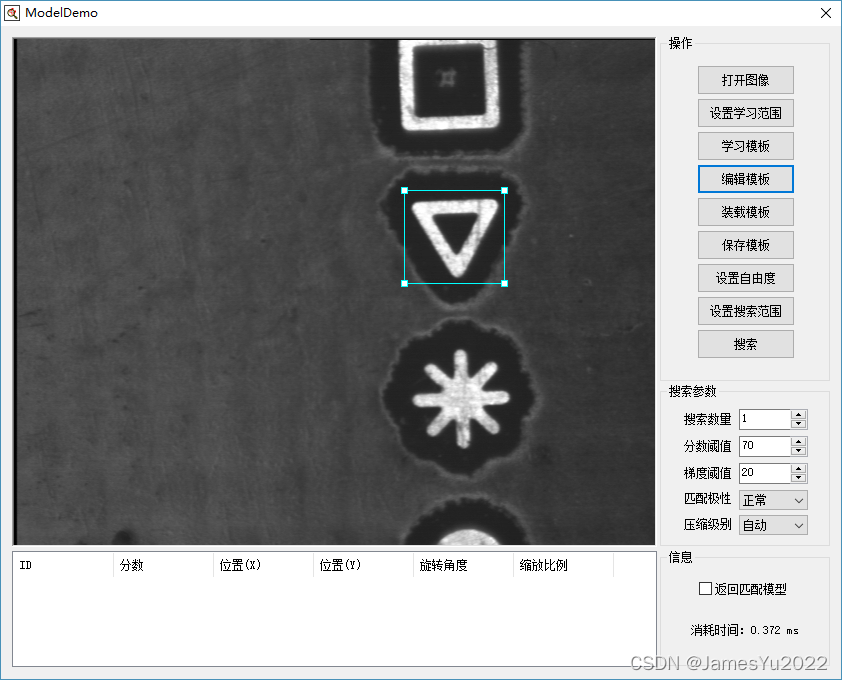
设置学习范围:将会在画面中出现一个青蓝色的ROI矩形框,点击选取矩形框,再将该矩形移动到需要作为标准模板的图像区域并调整大小(如上图)。

学习模板:按学习ROI在图像上学模板轮廓。

编辑模板:学模板之后可查看编辑模板。
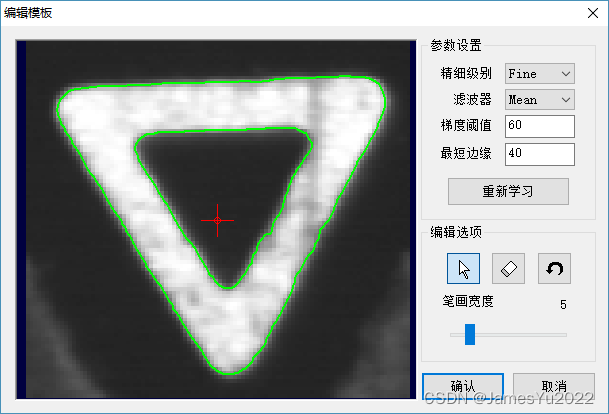
精细级别:定义边缘轮廓的细腻程度,有Fine、Noraml和Coarse3个选项,Fine模式精度最高,但边缘太模糊时将无法检测到边缘,Noraml和Coarse3模式则会通过压缩方式来提取模糊的边缘,同时会丢失细节部分,并会影响定位进精度。

滤波器:用于增强边缘提取功能,跟精细级别类似,但不会影响定位精度。

梯度阈值:取值范围0到255,只有梯度值大于该值的边缘点才被检测到,梯度值是度量图像边缘的清晰度或对比度。

最短边缘:用于过滤长度小于该值的边缘轮廓。

重新学习:当修改参数后需要点击“重新学习”按钮来获得新的边缘轮廓。

编辑选项:手动编辑模板功能,“指示”可修改当前十字点位置,点击“擦除”或“恢复”按钮后可以使用鼠标在画面中对着边缘轮廓进行擦除或者恢复,上图中蓝色轮廓部分为被擦除,绿色部分为正在使用的边缘轮廓。

画笔大小:设置擦除或者恢复画笔的尺寸大小。

标记点:画面中红色十字标为模板的标记点,在“指示”模式下可以使用鼠标点击选取并拖动调整位置。

装载模板:从文件中加载模板数据。

保存模板:将模板数据保存到文件中。

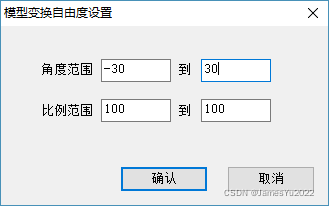
设置自由度,

角度范围:匹配目标相对于模板可能存在的最小角度,值范围-180到180。

比例范围: 匹配目标相对于模板可能存在的最小比例,值范围80到120 ( 原始比例值100 )。
设置搜索范围:在图像上画出一个红色的ROI矩形框,该矩形框为搜索目标是的搜索范围,如果是全图搜索可以不用设置。
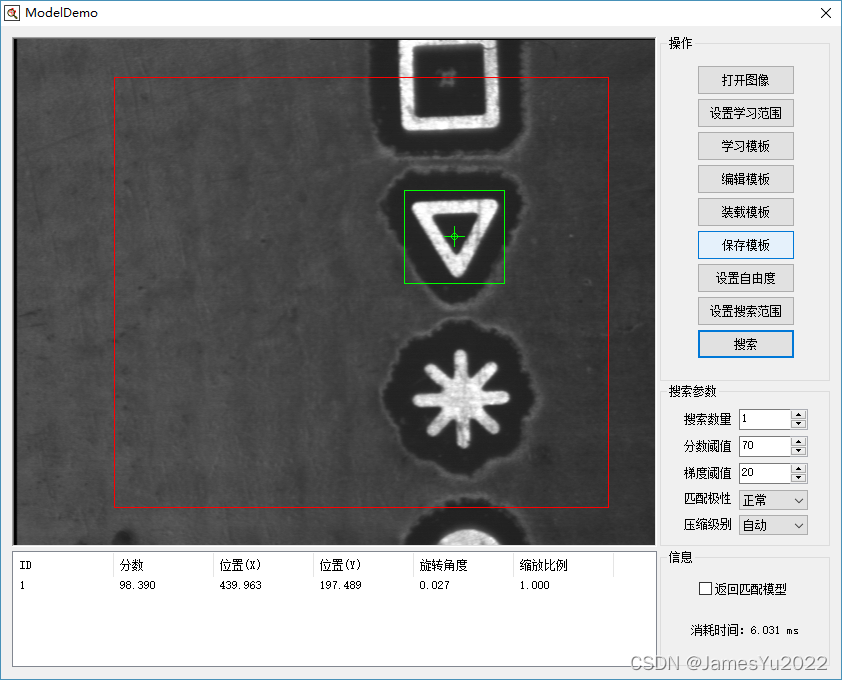
搜索数量:最多被允许搜索到的目标数量。

最小分数:分数表示目标和模板的相似程度,分数越高越相似,最大值100表示完全匹配,目标分数必须大于该值才会被搜索到,该参数值将会影响搜索速度。

梯度阈值:提取边缘轮廓时使用的参数,当边缘对比度较差时需要降低梯度阈值,如果目标边缘清晰,则可以设置比较高,取值范围0~255,一般设为40左右,该参数值将会影响搜索速度。

匹配极性:可以设置正常和反转,正常表示目标和模板极性相同,反转则表示相反。

压缩级别:在搜索过程中对图像进行压缩处理可以提升搜索速度,但也会降低识别率(影响程度跟模板和目标图像背景复杂度有关),一般采用“自动”设置。
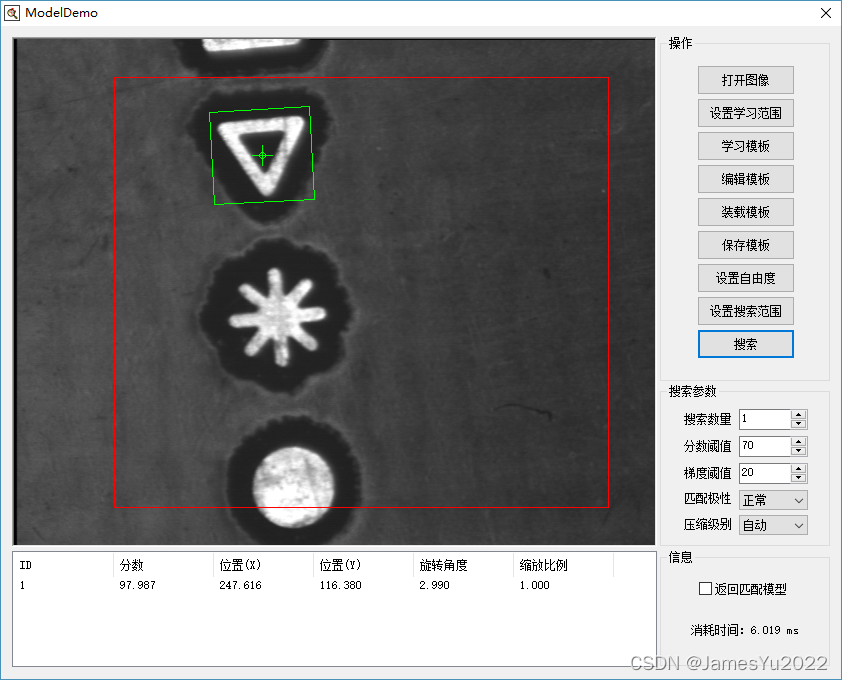
分数:匹配目标与模板的相似度。

位置:匹配目标相对于当前图像的坐标位置。

角度:匹配目标相对于模板的旋转角度。

比例:匹配目标相对于模板的缩放比例。

ModelDemo模板轮廓匹配定位(老版本)

在 StdAfx.h 的头文件中添加CKVISION相关定义

#include "..\\..\\Include\\CKGDI.h"

#include "..\\..\\Include\\CKBase.h"

#include "..\\..\\Include\\CKLocate.h"

#ifdef _WIN64

#pragma comment(lib, "..\\..\\Lib_x64\\CKBase.lib")

#pragma comment(lib, "..\\..\\Lib_x64\\CKGDI.lib")

#pragma comment(lib, "..\\..\\Lib_x64\\CKLocate.lib")

#else

#pragma comment(lib, "..\\..\\Lib\\CKBase.lib")

#pragma comment(lib, "..\\..\\Lib\\CKGDI.lib")

#pragma comment(lib, "..\\..\\Lib\\CKLocate.lib")

#endif

using namespace CKVision;

在应用程序入口和退出的地方增加 初始化和释放CKVISION库。

CKVision::InitLibrary(); // 初始化CKVision库

CKVision::ExitLibrary(); // 退出CKVision库

在资源视图 Dialog 中添加相应的界面操作

//……详情请打开实例参考。

在对话框窗口的 .h 头文件中定义相应的图像处理功能:

    CPrImage     m_Image;     // 基础图像

    CModel           m_Model;     // 定位模板

    CPrImage     m_ModImage;      // 模板图像

    CFindModel       m_Find;          // 形状模型搜索

    CGdiRect     m_lRoi;          // 学习ROI

    CGdiRect     m_sRoi;          // 搜索ROI

    COverlay     m_Overlay;       // 图像显示表面, 前显示的动态图形,主要用于ROI 显示。

    COverlay     m_Results;       // 图像显示表面, 前显示的静态图形,主要用于检测结果生成图形显示。

    CGdiView     m_GdiView;       // 图形显示视图窗口

    CModelDlg        m_ModelDlg;      // 编辑定位模板

    CModVarDlg       m_ModVarDlg; // 角度、比例设置

在对话框窗口的.cpp 实现文件中添加相应的功能实现。

// 执行搜索

void CModelDemoDlg::OnExecute()

{

    // TODO: Add your control notification handler code here

    m_lRoi.SetVisible( false );

    // 删除所有图形, 请注意在线程中调用清除图形时,最好使用发送消息的方式,

    // 可参考ContourDemo 中的CContourDemoDlg::OnExecute() 。

    Overlay_DeleteAll(m_Results);

    // 设置搜索参数

    m_Find.SetMaxCount( GetDlgItemInt(IDC_EDIT1) );

    m_Find.SetMinScore( GetDlgItemInt(IDC_EDIT2) );

    m_Find.SetThreshold( GetDlgItemInt(IDC_EDIT3) );

    m_Find.SetPolarity( m_Combo1.GetCurSel() );

    m_Find.SetCompressor( m_Combo2.GetCurSel() );

    m_Find.SetModResult( m_Check1.GetCheck() );

    BeginTime();

    if( m_sRoi.GetVisible() )

    {

        m_Find.Execute( m_Image, m_Model, m_sRoi ); // 执行搜索功能

    }

    else

    {

        m_Find.Execute( m_Image, m_Model, MaxROI );

    }

    EndTime();

    CString text;

    FindResult* data=NULL;

    m_List1.DeleteAllItems();

    for( int i=0; i<m_Find.GetResultCount(); i++ )

    {

        data = m_Find.GetResultData(i);// 获取匹配结果数据

        text.Format( _T("%d"), i+1 );

        m_List1.InsertItem( i, text );

        text.Format( _T("%0.3f"), data->Score );

        m_List1.SetItemText( i, 1, text );

        text.Format( _T("%0.3f"), data->Center.x );

        m_List1.SetItemText( i, 2, text );

        text.Format( _T("%0.3f"), data->Center.y );

        m_List1.SetItemText( i, 3, text );

        text.Format( _T("%0.3f"), data->Angle );

        m_List1.SetItemText( i, 4, text );

        text.Format( _T("%0.3f"), data->Scale );

        m_List1.SetItemText( i, 5, text );

        if( data->Model.count>0 ) {

             CGdiContour* p1 = new

                 CGdiContour(data->Model);

             if( p1!=NULL ) {

                 p1->Offset(0.5,0.5);

                 p1->SetPenWidth( 1 );

                 p1->SetPenColor( RGB(0,255,0) );

                 m_Results.AddItem(p1);// 添加模板轮廓显示

             }

        }

        CGdiRotBox* p2 = new CGdiRotBox(

             data->Center.x,

             data->Center.y,

             data->Width,

             data->Height,

             data->Angle );

        if( p2!=NULL ) {

             p2->Offset(0.5,0.5);

             p2->SetPenColor( RGB(0,255,0) );

             m_Results.AddItem(p2);// 添加旋转矩形ROI显示

        }

        CGdiPoint* p3 = new

             CGdiPoint(data->Position);

        if( p3!=NULL ) {

             p3->Offset(0.5,0.5);

             p3->SetSize( 10 );

             p3->SetStyle( 2 );

             p3->SetPenColor( RGB(0,255,0) );

             m_Results.AddItem(p3);// 添加旋转矩形ROI显示

        }

    }

    m_GdiView.Redraw();// 刷新显示

}

VisionPro中分享CogPMAlignTool图像匹配工具的使用详解_史上最全 PMAlign工具: 此工具可用于训练样板,然后使用在连续的输入图像中搜索样板。可指定执行样板训练或样板搜索时要使用的 算法类型,并可选择利用图像还是利用形状模型集合创建已训练样板。输入图像内的可选搜索区域可限制样板搜索的范围。 目的: 这里主要分享一下,如何在一个ToolBlock中使用PMAlign工具对图像做训练,以及参数的修改,最后将工具的搜索区域打印出来。 1. 输入图像 由于这里没有接相机,所以图像来源我们选择图像库文件:首先打开一个作业CogJob,然后选择图像,可以是单个图像,也可以是多个 阅读详情

相关推荐

C++与OpenCV联袂打造:智能视觉识别技术的实践与探索

Haar级联检测器是一种传统的物体检测方法,广泛应用于面部检测等任务。其核心思想是利用Haar特征进行特征提取,通过级联分类器实现高效的检测。原理简介Haar特征是基于图像区域内的灰度差异计算的特征,这些特征可以表示为矩形区域的加权和。级联分类器则是由一系列简单的分类器构成的,每个分类器负责在不同的特征空间进行判断。通过级联的方式,首先用较简单的分类器筛选掉大部分负样本,然后再用更复杂的分类器对剩余的样本进行更精细的判断,从而实现高效的检测。OpenCV中的实现。

qq_42538588的博客 2272

计算机视觉与OpenCV算法实战(C++/Python双语教学)

课程目的:OpenCV是应用非常广泛的开源视觉处理库,在图像处理、计算机视觉和自动驾驶中有着非常重要的作用。课程设计特色:(课程当前为第一期)1、C++与Python双语教学Python语言是在计算机视觉中应用最多的一种语言,在工作中,深度学习模型的训练基本上都是使用Python语言编写的训练代码。OpenCV在这个过程中用于图像的预处理(例如图像读取、数据增强)和后处理,还可以用于显示处理的结果,功能强大,使用方便。但是在功能的部署的时候,不管是部署在服务端还是PC端,开发语言基本上用的是C++,所以如何有效的使用OpenCV进行模型或者功能的部署尤为重要。C++语言应用的好坏,在面试中可以看出一个面试者的工程实践能力的强弱,两种语言的开发掌握好了可以使工作如虎添翼。2、全模块讲解我出版了一本图书《学习OpenCV4:基于Python的算法实战》,虽然这本书是写的基于Python的算法实战,但是实际上这本书有详细的介绍算法的C++接口,还有一些C++方向的案例,是以Python为主。图书出版的时候就想双语写作,只是限于篇幅没有成行。本课程不仅采用双语教学,更是对C++的每个模块都做讲解,我们知道,很多的书其实只讲imgproc,如果你翻开一本书图像的形态学运算和图像滤波都是作为独立章节讲解的,那么这本书基本上就可以确定是只是讲解了imgproc模块,但是其他的模块在工作中也有很重要的作用。例如:core模块定义了C++的基本数据结构和基本运算(如四则运算);highgui模块是可视化与交互的模块;feature2d是特征点与特征匹配相关算法所在的模块;ml是机器学习相关的模块;dnn是深度学习相关的模块,可以使用OpenCV进行深度学习模型的部署。这些是很多的书和课程都不会讲的。3、讲解细致本课程会从环境搭建开始讲解,环境搭建尤为重要。从我多年的授课经验总结来看,如果只是给了代码,很多的入门用户环境问题处理不好的话,后面的学习很难进行下去,甚至会丧失学习的信心。4、会讲解C++和Python的开发语法问题是入门用户的一大难关,特别是C++语言。大学只是教授了C语言相关的内容,C++很多同学只懂一点皮毛,所以写代码步履维艰,我们在讲解代码的过程中会顺带讲解C++和Python的内容。我们还会讲解编译相关知识,还有库的装载与链接,这些是学校里不会教的,目前也几乎没有课程讲解。5、讲师经验丰富我讲解过C++和OpenCV的多个课程,广受学员好评。我出版过两本图书《深度学习计算机视觉实战》和《学习OpenCV4》,两本书都是细致入微的讲解,主要针对的就是初学者,所以能够很好的处理课程的难易程度。6、讲义准备充分讲义准备的充分细致,标识清楚明确,重点和疑难点突出。

C++ 高性能模糊字符串匹配库 rapidfuzz-cpp 完整实战指南

本文介绍高性能C++模糊匹配库rapidfuzz-cpp,它是Python RapidFuzz的C++移植实现,采用MIT协议,纯头文件设计,支持跨平台。文章详述了三大核心优势:数十倍性能提升、完整算法体系、极低接入成本;提供了3种CMake集成方案;横向对比了ratio、partial_ratio等主流相似度算法的适用场景;并给出完整可运行示例代码,覆盖文本预处理、各类相似度计算和批量检索。该库特别适合电商搜索、数据清洗、OCR校正等需要处理文本差异的场景,是C++生态中高效的模糊匹配解决方案。

踏板鞋的专栏 505

[Opencv][C++]模板匹配--汇总

环境:VS2015 + opencv4.2.0 x64 自编译版本说明:1.支持单模板单目标匹配、单模板多目标匹配、单模板多目标多角度匹配2.容许度:match后的分数限制,可以根据需要自己调整3.单模板多目标多角度的匹配,建议尽量使用较大容许度4.使用金字塔采样创建模板,可以大大加快检测速度。

PangCoder的博客 2319

常用机器视觉软件介绍

一、开源的OpenCV 机器视觉最常用的软件是OpenCV(Intel OpenSource Computer Vision Library),最大优点是开源,可以进行二次开发。 OpenCV(Open Source Computer Vision Library:http://opencv.org)是一个开源的基于BSD许可的库,它包括数百种计算机视觉算法。文档OpenCV 2.x API描述的是C++ API,相对还有一个基于C语言的OpenCV 1.x API,后者的描述在文档opencv1.x.p

u013131716的博客 6848

《HALCON机器视觉与算法原理编程实践》第1章 机器视觉概述-学习笔记

文章目录1.1 什么是机器视觉1.2 机器视觉与计算机视觉的区别1.3 机器视觉的工作原理1.4 机器视觉的应用领域 1.1 什么是机器视觉 机器视觉是一种使用计算机来模拟人类视觉,并使用软件算法对相机采集到的图像进行分析和理解,以进行自动识别和判断的过程。 1.2 机器视觉与计算机视觉的区别 计算机视觉关键是计算机,机器视觉关键是机器,两者侧重领域不同。计算机视觉比较侧重于对图像的分析,回答“是什么”的问题;而机器视觉则更关注图像的处理结果,目的是控制接下来的行为,回答“怎么做”的问题。 计算机视觉一般

超级大洋葱的博客 4675

C++ Halcon应用之模板匹配

本篇文章主要介绍Halcon模板匹配的在机器视觉检测中的应用。定位是视觉领域最常见的算法之一,也是普遍应用的算法之一。定位使得在处理图像信息方面的准确性大幅提升。下面主要价绍Halcon匹配中的Shape和NCC匹配。模板匹配的准确度受角度范围等参数的影响,在多线程检测中还存在匹配稳定性的问题,这些都需在实际应用中按使用需求进行相应的调整。//2、创建NCCNCC匹配模板。//1、创建Shape匹配模板。//3、Shape模板查找。//4、NCC模板查找。

weixin_52921501的博客 2189

图像识别和机器视觉区别,比较两幅图像的相似度

机器视觉需要用到图像处理库,有很多免费且开源的第三方图像库可以用,如十分著名的OpenCV,有C++,JAVA,PYTHON的版本,它包含了很多现成的函数,可以处理图像的形状,颜色,大小,图像文件保存,找相似图像,物体边缘(Cannyedge)算法。从最古老的望闻问切,到现在的B超,CT等现代化设备仪器,没有哪一个医生能够单纯靠肉眼就能直接判断病情,只能观察病人表现出的症状和各种化验检测数据来推断病情,这个时候,医生所使用的就是一种归纳分类的思路,病人的单一症状的分类与复合症状的精确分类。

aifamao2的博客 2259

机器视觉HALCON软件学习总结

机器视觉HALCON软件学习总结

jerrykile的博客 1万+

深入理解与实现Halcon的匹配算法:模板、轮廓和NCC

Halcon是一款强大的机器视觉软件,其内建的匹配算法为工业自动化和图像分析提供了高效准确的解决方案。本章将为大家简要介绍Halcon软件及其匹配算法的基本概念,为后续章节中详细的理论基础和实现过程做铺垫。在机器视觉领域,匹配算法主要用来识别和定位图像中的对象,是计算机视觉中的核心问题之一。Halcon软件提供了多种先进的匹配算法,例如模板匹配、轮廓匹配、归一化相关系数(NCC)匹配等,这些算法各有其特点和使用场景。

weixin_33660045的博客 1773

Halcon+Qt+C++联合编程实战:基于机器视觉的猜拳游戏开发源码项目

机器视觉作为人工智能感知层的关键技术之一,正逐步从传统的工业检测场景延伸至人机智能交互领域。在诸如手势识别、增强现实(AR)、自动驾驶和机器人导航等前沿应用中,视觉系统承担着“眼睛”的角色——不仅需要捕捉图像信息,更需实时解析语义内容并驱动决策逻辑。以石头剪刀布手势识别系统为例,其本质是一个闭环的智能交互流程:摄像头采集原始图像 → 视觉算法提取关键特征 → 判别模型输出分类结果 → UI界面反馈交互状态。这一链条的核心支撑即为高性能的机器视觉库。

weixin_35755823的博客 984

C++ 基于 OpenCV 4.5 仿 Halcon 基于形状的模板匹配实现探索

C++ 基于opencv 4.5 仿halcon 基于形状的模板匹配 ,支持目标缩放以及旋转,支持亚像素精度,源码,支持C#。在机器视觉领域,模板匹配是一项至关重要的技术,Halcon 强大的基于形状的模板匹配功能令人称赞。今天咱们就来看看如何使用 C++ 结合 OpenCV 4.5 去模仿实现类似的基于形状的模板匹配,而且要支持目标缩放、旋转以及亚像素精度,同时还会涉及如何让其支持 C#。

qq__18080951的博客 519

C++实现的多目标匹配算法与模板匹配实战

OpenCV(Open Source Computer Vision Library)是一个开源的计算机视觉和机器学习软件库,它由C++编写,并具有数量众多的优化过的C语言接口。OpenCV库的目的是帮助计算机视觉研究者和开发者快速构建项目和原型,同时提供易于使用的功能和算法。OpenCV最初由Intel在1999年启动,并在随后的年份里逐渐发展成为计算机视觉领域内的一项重要资源。如今,OpenCV已经成为该领域应用最广泛的库之一,被广泛应用于学术研究、工业应用以及教育领域。

weixin_42551310的博客 1414

机器视觉学习总结

1、halcon软件提供的是快速的图像处理算法解决方案,不能提供相应的界面编程需求,需要和VC++结合起来构造MFC界面,才能构成一套完成的可用软件。 2、机器视觉在工业上的需求主要有二维和三维方面的 二维需求方面有:⑴识别定位;(2)OCR光学字符识别;(3)一维码、二维码识别及二者的结合;(4)测量类(单目相机的标定);(5)缺陷检测系列;(6)运动控制,手眼抓取(涉及手眼标定抓取等方面) 三维需求方面:(1)摄像机双目及多目标定(2)三维点云数据重构 3、要成为一名合格的机器视觉工程师必须具备

weixin_39031005的博客 3308

东方财富网API接口逆向分析:手把手教你破解那个带jQuery回调的股票数据接口

本文详细解析了东方财富网股票数据API接口的逆向工程实战技巧,重点介绍了JSONP接口的核心机制、参数解析及数据处理方法。通过Python代码示例演示了如何构造请求、处理分页数据及应对反爬策略,帮助开发者高效获取股票数据。文章还提供了完整的爬虫实现案例和常见问题排查指南。

weixin_30790841的博客 714

Java 简易版 UDP 多人聊天室

【代码】Java 简易版 UDP 多人聊天室。

nmy15570188135的博客 1187

基于opencv的模板匹配【C++/Qt】【附源码】

本文主要简述基于C++结合opencv做的一个机器视觉的标准软件,主要实现功能是工件的定位,在自动化生产线中做视觉检测,本次功能实现的有3中定位算法:形状匹配,灰度匹配,可旋转匹配,界面开发使用标准的QT框架,当然此项目精度是没法保证的,如果想保障精度应用到生产环境中,建议使用halcon,halcon也会在后续的文章中提到,此项目仅用于学习本项目比较简单,从目录看,主要分为2个界面,主界面+标定界面,标定算法可以用在工业上的,因为里边其实就是普通的矩阵计算,没有设计什么算法优化。

ctu_sue的博客 2897

NA400与昆仑通态MODBUS/TCP通讯调试说明

点击增加设备通道,弹出窗口进行设置,通道类型选择“0区输出继电器”,通道地址为1,通道个数为1,读写方式为读写。点击增加设备通道,弹出窗口进行设置,通道类型选择“4区输出寄存器”,数据类型选择“16位 无符号二进制”,通道地址为21001,通道个数为1,读写方式为读写。5.添加设备通道:双击莫迪康MODBUSTCP子设备,点击添加设备通道,根据Modbus规约地址表进行参数的设置,表格可在NAPro软件帮助中查看,如下图所示。然后可以在设备通道调试数据中观察到Q1的值为1,NW1的值678,表示通讯成功。

weixin_44281509的博客 2490

[视觉概述] 机器视觉应用方向、项目流程及学习思路总结

需求分析:一个项目主要包含①定位、识别②缺陷检测③OCR字符识别④测量类的项目这四个大方向 方案设计:根据客户应用的场合不同,选择相应的镜头、相机、支架、光源及如何打光等 概要设计:软件架构体系,vc++联合halcon还是c#联合halcon等,还有算法流程,怎么通讯、怎么识别等 详细设计:每一个功能模块怎么做,包括图像采集模块、处理模块、包括算法模块,如何通讯等。通常将每个模块形成一个动态库...

Loewen丶的小窝 1万+

FPGA实战:MIG IP核AXI接口DDR3读写优化指南

本文详细解析了FPGA中MIG IP核AXI接口的DDR3读写优化策略,涵盖关键参数配置、突发传输技巧及时序收敛方案。通过AXI接口优化和突发长度选择,可实现高达12.8GB/s的理论带宽,提升DDR3访问效率。文章还提供了Vivado配置实例和调试技巧,助力开发者解决FPGA内存控制中的实际问题。

weixin_29168393的博客 545

bcftools学习笔记(一)

欢迎关注"生信修炼手册"!本篇主要介绍index, view, query, sort, reheader这五个命令。1. indexindex命令用于对VCF文件建立索...

庐州月光的博客 6010

机器视觉应用方向及学习思路总结

点击上方“小白学视觉”,选择加"星标"或“置顶”重磅干货,第一时间送达1、halcon软件提供的是快速的图像处理算法解决方案,不能提供相应的界面编程需求,需要和VC++结合起来构造MFC界面,才能构成一套完成的可用软件。2、机器视觉在工业上的需求主要有二维和三维方面的二维需求方面有:⑴识别定位;(2)OCR光学字符识别;(3)一维码、二维码识别及二者的结合;(4)测量类(...

小白学视觉 3947

axi时序图_(AXI)握手协议(pvld/prdy或者valid-ready)中ready打拍技巧

内容提要ready打拍的问题用FIFO的思路去解决用Buffer的思路去解决问题提出:ready时序如何优化?在valid/ready 握手协议中,valid 与 data的时序优化比较容易理解,(不熟悉valid/ready协议或者valid打拍方法的)大家可以参考上次推送(握手协议(pvld/prdy或者valid-ready或AXI)中Valid及data打拍技巧)。 但是有时候,关键路径是...

weixin_29763641的博客 3320

机器视觉该怎么样系统学习

在与很多人交流的过程中,我们发现了一个问题,一直想提出来。可是通常实话都不会那么顺耳,所以总有些犹豫。可再一想,既然大家来此的目的不过是为了了解学习,那么说了也应无妨。这个问题就是:我发现国内很多想搞机器视觉的朋友不知道该如何系统的学习。 这个感觉是从很多论坛上大家所问的问题得出来的。因为,在论坛中看到不少朋友所问的问题一看就是从书本上抄来的,而不是在实际情况下所遇到的。换句话说,很多论坛中的朋友...

4253

Burpsuite系列安全渗透--自动扫描生成h5报告

第一章简述 Burpsuite是基于Java的用于web安全的工具,能够进行爬虫、代理、编码、密码爆破等任务,并支持对XSS漏洞、文件包含等漏洞的主动扫描或被动扫描。burpsuite2.0具体分为以下11个模块: Dashboard(仪表盘)——显示任务、实践日志等。 Target(目标)——显示目标目录结构的的一个功能。 Proxy(代理)——拦截HTTP/S的代理服务器,作为一个在浏览器和目标应用程序之间的中间人,允许你拦截,查看,修改在两个方向上的原始数据流。 Intruder(...

魔都虫师的博客 2889

含分布式光伏的IEEE 33节点配电网电压越限仿真分析

摘要 本文针对分布式光伏接入配电网引发的电压越限问题,基于IEEE 33节点系统开展仿真研究。首先分析了光伏出力的随机性和波动性特性,采用Beta分布和马尔可夫链方法建立光伏出力模型;其次在MATLAB/Simulink平台搭建完整测试系统,包含光伏模型、配电网线路模型和控制模块;最后通过多场景仿真定量分析了不同光伏渗透率和接入位置对节点电压的影响。结果表明:光伏渗透率提高会显著增加电压越限风险,特别是线路末端节点;光伏接入位置对电压分布具有决定性影响,馈线末端接入更易引发电压越限。研究为含高比例光伏的配电

huanghm88的专栏 319
上一篇: 【利用CkVision图像开发包和MFC实现条码读取】利用CkVision图像开发包和MFC实现条码读取
下一篇: 【机器视觉中的Blob 斑点分析】
机器视觉的发动机
博客等级 码龄5年 42粉丝 38原创
评论 1
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值