


一文读懂电子罗盘的原理、校准和应用

VR中的9轴传感器(重力加速度/陀螺仪/磁力计).md 前言 传感器的调试过程,一般根据原厂提供demo代码,调试数据接口,将数据流打通即可,在VR中,当带上头显设备,运行应用时,出现漂移、延迟、不回归问题,往往束手无策,解决这些小问题,往往占用很多的时间,希望通过自己整理的知识,明确调试的方向,提高调试效率,达到好的调试效果。自己近几年在Android平台上导入过多种9轴传感器,做过一些sensor内部分享,而且近半年来从事VR开发工作,VR对9轴 阅读详情
AI摘要

本文深入介绍了电子罗盘的工作原理,包括磁力计、加速度计和陀螺仪的结合,以及卡尔曼滤波在姿态计算中的作用。讨论了电子罗盘的校准方法,如平面校准和椭球拟合,并广泛应用于农业机械、航空航天、水下勘探等多个领域。同时,文章阐述了电子罗盘在倾斜补偿和航偏角计算中的重要性,确保了在不同角度下的精度。

  1 概述及应用

基本介绍


       电子罗盘,也叫数字指南针,是利用地磁场来定北极的一种方法,作为导航仪器或姿态传感器已被广泛应用。古代称为罗经,现代利用先进加工工艺生产的磁阻传感器为罗盘的数字化提供了有力的帮助。现在一般由用磁阻传感器或磁通门等芯片加工而成的电子罗盘。
可应用在水平孔和垂直孔测量、水下勘探、飞行器导航、科学研究、教育培训、建筑物定位、设备维护、导航系统等领域。

基本原理


       地球的磁场像一个条形磁体一样由磁南极指向磁北极。在磁极点处磁场和当地的水平面垂直,在赤道磁场和当地的水平面平行,所以在北半球磁场方向倾斜指向地面。用来衡量磁感应强度大小的单位是Tesla或者Gauss(1Tesla=10000Gauss)。
        随着地理位置的不同,通常地磁场的强度是0.4-0.6 Gauss。需要注意的是,磁北极和地理上的北极并不重合,通常他们之间有11度左右的夹角。

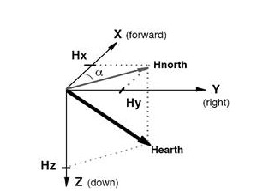
       因为地磁场是一个矢量,对于一个固定的地点来说,这个矢量可以被分解为两个与当地水平面平行的分量和一个与当地水平面垂直的分量。如果保持电子罗盘和当地的水平面平行,那么罗盘中磁力计的三个轴就和这三个分量对应起来。
        实际上对水平方向的两个分量来说,他们的矢量和总是指向磁北的。罗盘中的航向角(Azimuth)就是当前方向和磁北的夹角。由于罗盘保持水平,如果加入地球磁偏角,只需要用磁力计水平方向两轴(通常为X轴和Y轴)的检测数据就可以计算出航向角。当罗盘水平旋转的时候,航向角在0°- 360°之间变化。

应用领域


        农业机械,车载装备,航天航空, 水下勘探,工程机械,地质监测等等需要测量方向方位的应用。

2 运用原理


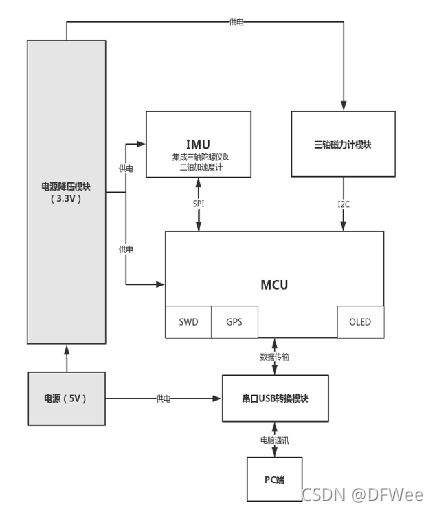
        罗盘硬件的主要构成分为五部分,一是磁力计模块(测量罗盘周围的磁场),二是加速度计模块(测量罗盘的加速度),三是陀螺仪模块(测量罗盘的角速度),四是MCU模块(接收信号后进行角度计算,坐标转换,系统误差补偿等,从而得出罗盘的姿态参数,并将数据输出到上位机),五是串口转换模块(可将信号转换成RS-232接口模式与电脑通讯)。以下对部分硬件及原理进行介绍。
 

1)磁力计


       由于地磁场是矢量,在某一地点时,这个矢量可以被分解为两个与当地水平面平行的分量和一个与当地水平面垂直的分量。那么如果保持罗盘模块和当地的水平面平行其中的磁力计的三个轴就可以与这三个分量相对应。
       目前是通过倾角补偿来实现对模块与水平面平行,进而通过补偿后数据进行航向角计算。
2)加速度计和陀螺仪


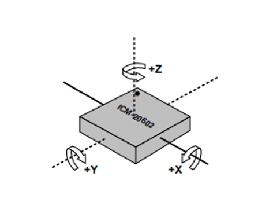
       加速度: 加速度可以通过三轴数据求出姿态角,虽然静态稳定性有优势,但是动态效果就比较差;
       陀螺仪:陀螺仪可以通过角速度积分求出姿态角,虽然动态响应有优势,但是静态稳定性差。
       所以基于卡尔曼滤波对加速度、陀螺仪进行融合计算,得出最优估计姿态角对倾角进行补偿。同时因为采用陀螺仪和加速度进行融合,所以可实现动态和静态角度的测量,从而实现罗盘可以满足动态和静态情况下的使用。
3)卡尔曼滤波


       卡尔曼滤波(Kalman filtering)是一种利用线性系统状态方程,通过系统输入输出观测数据,对系统状态进行最优估计的算法。由于观测数据中包括系统中的噪声和干扰的影响,所以最优估计也可看作是滤波过程。
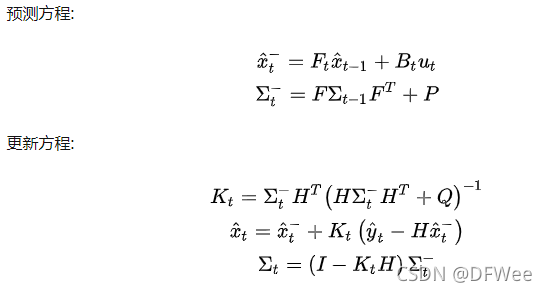
       在卡尔曼滤波中假设:
       a 其状态转移是线性的,因此我们可以直接用矩阵F表示其线性特征。
       b 其状态和观测都是高斯分布(实际生活中一大部分都是高斯分布的,并且高斯分布计算相对简单)。
       由于假设b,在多维高斯分布概率密度函数中,最为重要的两个量分别为均值和协方差矩阵 。
 
       因此卡尔曼滤波本质就是将预测方程和观测方程的高斯分布的概率密度融合得到新的高斯分布的概率密度函数作为最优估计,并不断迭代。
       

      总结出以下几点:
      ① 卡尔曼滤波是一个算法,它适用于线性、离散和有限维系统。每一个有外部变量的自回归移动平均系统(ARMAX)或可用有理传递函数表示的系统都可以转换成用状态空间表示的系统,从而能用卡尔曼滤波进行计算。
      ② 任何一组观测数据都无助于消除x(t)的确定性。增益K(t)也同样地与观测数据无关。
      ③ 当观测数据和状态联合服从高斯分布时用卡尔曼递归公式计算得到的是高斯随机变量的条件均值和条件方差,从而卡尔曼滤波公式给出了计算状态的条件概率密度的更新过程线性最小方差估计,也就是最小方差估计。
卡尔曼滤波的一个典型实例是从一组有限的,对物体位置的,包含噪声的观察序列中预测出物体的坐标位置及速度。在很多工程应用(雷达、计算机视觉)中都可以找到它的身影。同时,卡尔曼滤波也是控制理论以及控制系统工程中的一个重要话题。


       比如,在雷达中,人们感兴趣的是跟踪目标,但目标的位置、速度、加速度的测量值往往在任何时候都有噪声。卡尔曼滤波利用目标的动态信息,设法去掉噪声的影响,得到一个关于目标位置的好的估计。这个估计可以是对当前目标位置的估计(滤波),也可以是对于将来位置的估计(预测),也可以是对过去位置的估计(插值或平滑)。


4)倾斜补偿及航偏角计算


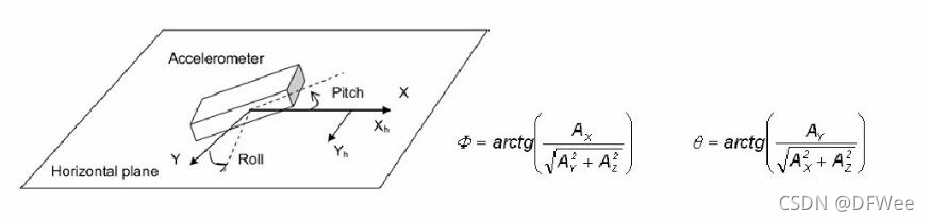
       电子罗盘一般通电后在水平面上就可以正常使用。但是更多的时候并不是保持水平的,通常它和水平面都有一个夹角。这个夹角会影响航向角的精度,需要通过加速度传感器进行倾斜补偿。具体算法讲解我们放到校准方法部分。
3 逻辑框架


功能逻辑描述


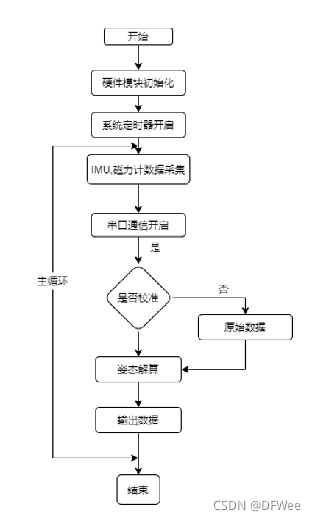
       1)电子罗盘通上电,内部就开始运行。先是内部的磁力计,加速度计,陀螺仪等芯片开始采集数据,同时读取校准保存在掉电保存区的补偿值,将补偿值添加入采集的原始数据中实现补偿修正功能。
       2)补偿后的数据使用频域或时域滤波,滤除杂质数据。
       3)通过卡尔曼滤波融合算法得roll,pitch,yaw数值。
       4)子罗盘开始360°平面校准,把校准后的值再串口通讯给上位机。
 

罗盘硬件框架图:
罗盘软件框架图:
4 校准方法


校准原因


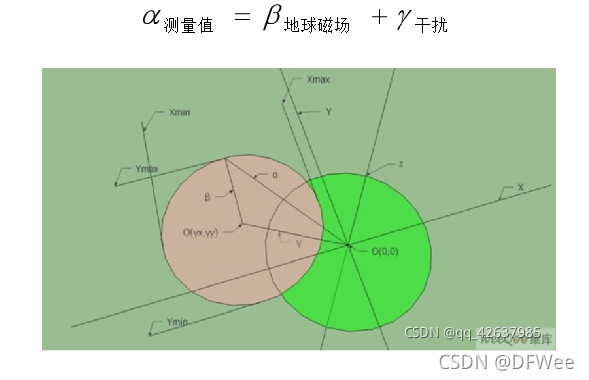
       电子罗盘主要是通过感知地球磁场的存在来计算磁北极的方向。然而由于地球磁场在一般情况下只有微弱的0.5高斯,而一个普通的手机喇叭当相距2厘米时仍会有大约4高斯的磁场,一个手机在相距2厘米时会大约6高斯的磁场,这一特点使得电子罗盘测量表面地球磁场时很容易受到电子设备本身的干扰。磁场干扰是指由于具有磁性物质或者可以影响局部磁场强度的物质存在,使得磁传感器所放置位置上地球磁场发生了偏差。
       如图所示,在磁传感器的XYZ坐标系中,绿色的圆表示地球磁场矢量绕Z轴圆周转到过程中在XY平面内的投影轨迹,再没有外界任何磁场干扰的情况下,此轨迹将会是一个标准的以O(0,0)为中心的圆。当存在外界磁干扰的情况时,测量得到的磁场强度矢量α将为该点地球磁场β与干扰磁场γ的矢量和。记作:
校准方法类型


1)平面校准法


       针对XY轴的校准,将电子罗盘在XY平面内自转,等价于将地球磁场矢量绕着过点O(γx,γy)垂直与XY平面的法线旋转,而红色的圆为磁场矢量在旋转过程中在XY平面内投影的轨迹。这可以找到圆心的位置为((Xman+Xmin)/2,(Ymax+Ymin)/2)同样将设备在XY平面内旋转可以得到地球磁场在XY平面上的轨迹圆,这可以求出三维空间中的磁场干扰矢量γ(γx,γy,γz).
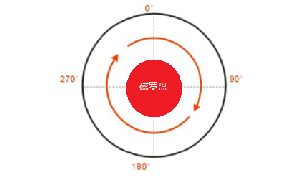
      这也是最常用的一种方法,快捷简便。


2)椭球拟合校准方法


       对于给定平面上的一组样本点,寻找一个椭圆,使其尽可能靠近这些样本点。也就是说到,将图像中的一组数据以椭圆方程为模型进行拟合,使某一椭圆方程尽量满足这些数据,并求出该椭圆方程的各个参数。最后确定的最佳椭圆的中心即是我们要确定的靶心。
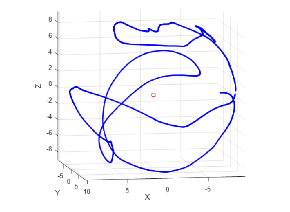

       这是另一种可选校准方法,除此之外其实还有好多种校准方法,但是因为博主智力有限(其实就是太懒了哈哈)这里就不多列举了,有兴趣的朋友可以去自行搜索学习。
 
以下详细介绍平面校准法是如何校准补偿的。


平面校准法


       如果磁力计在含有附加的局部磁场的环境中进行操作,磁力计的输出做附加的修正将是必要的。 在没有任何本地磁场的影响下,可以通过旋转设备360°产生的平面 。
 
        使用方法:修正的输出可以根据下面的方法来计算:
               1) 在磁场干扰的条件下进行, 数据收集设备被旋转360°。
               2)数据进行分析,以产生偏差的偏移和灵敏度的比例因子,以补偿所述干扰。
       举个例子:
       从数据中发现的X和Y磁强计的最大输出:


X min = -0.284gauss X max = +0.402gauss
Ymin = -0.322gauss Ymax = +0.246gauss

       从中可以看出X轴的数据,X具有更大的反应,我们设置其比例系数为1


X s = 1

        再计算其他比例系数:


        ( X max - X min )
Y s = ————————
        ( Y max - Y min )

        对于偏置补偿:


X b = X s[1/2( X max - X min ) - X max ]
Y b = Y s[1/2( Y max - Y min ) - Y max ]


        正确的输出: X out = X in*X s + X b Y out = Y in*Y s + Y b

5 结语


        好了,电子罗盘的介绍就到这里了,博主能力有限,有不够详细或者说的不对的地方请多多包涵,想更多了解电子罗盘或者对这个传感器有兴趣有需求的话可以咨询博主,一起交流一下~
 
        未经博主允许不准私自转载或抄袭,侵权必究。
 

电子罗盘详解之原理和特点 电子罗盘的原理 三维电子罗盘由三维磁阻传感器、双轴倾角传感器和MCU构成。 三维磁阻传感器用来测量地球磁场,倾角传感器是在磁力仪非水平状态时进行补偿;MCU处理磁力仪和倾角传感器的信号以及数据输出和软铁、硬铁补偿。 三维磁阻传感器采用三个互相垂直的磁阻传感器,每个轴向上的传感器检测在该方向上的地磁场强度。向前的方向称为x方向的传感器检测地磁场在x方向的矢量值;向左或Y方向的传感器检测地磁场在Y方向的矢量值;向下或Z方向的传感器检测地磁场在Z方向的矢量值。每个方向的传感器的灵敏度都已根据在该方向上地磁场的分 阅读详情

相关推荐

电子罗盘校准实战:从磁力计原理到AHRS系统集成

磁力计作为感知地球磁场的关键传感器,其核心原理是通过各向异性磁阻或霍尔效应测量磁场矢量分量。理解硬铁与软铁干扰的来源,是进行有效校准的基础。校准的数学模型旨在将畸变的测量椭球体矫正为标准球体,常用最小二乘法等算法求解补偿参数,这对于提升方位感知精度具有重要技术价值。在工程实践中,校准与多传感器融合密不可分,例如与MPU6050等IMU组合构成AHRS,通过姿态融合算法获得稳定航向。其应用场景广泛,从消费电子的指南针、无人机的导航稳定,到AR/VR的空间定位都不可或缺。本文聚焦于电子罗盘的实战校准方法论,深入

weixin_33674976的博客 533

9轴电子罗盘工作原理,校准与应用

高精度9轴电子罗盘目录1 概述及应用2 运用原理3 逻辑框架4 校准方法 目录 1 概述及应用 基本介绍        电子罗盘,也叫数字指南针,是利用地磁场来定北极的一种方法,作为导航仪器或姿态传感器已被广泛应用。古代称为罗经,现代利用先进加工工艺生产的磁阻传感器为罗盘的数字化提供了有力的帮助。现在一般由用磁阻传感器或磁通门等芯片加工而成的电子罗盘。 可应用在水平孔和垂直孔测量、水下勘探、飞行器导航、科学研究、教育培训、建筑物定位、设备维护、导航

qq_42637985的博客 4158

磁力计原理与应用:从传感器融合到姿态估计的工程实践

磁力计是一种测量磁场强度和方向的传感器,其核心原理基于霍尔效应或磁阻效应,能够将磁场信号转换为电信号。在工程实践中,磁力计通过感知地球磁场,为设备提供绝对航向参考,其技术价值在于解决惯性导航中的航向漂移问题。在应用场景上,磁力计与加速度计、陀螺仪等传感器融合,构成惯性测量单元(IMU),广泛应用于无人机飞控、机器人导航、增强现实(AR)和虚拟现实(VR)等领域。通过传感器融合算法,如互补滤波或Madgwick滤波器,可以有效结合磁力计的长期稳定性与陀螺仪的短期精度,实现精准的姿态估计。本文聚焦于磁力计在传感

weixin_33911824的博客 873

电子罗盘原理

那这个角度大小是如何得来的?对于线程方程通过高斯消元很容易求得精确解,但是对于非线性方程,大部分时候,是没有办法直接求得精确解的,为了解决这个问题,可以通过最小二乘法求得其近似解。为了方便描述物体之间的方位关系,定义了两个坐标系:大地坐标系0-xyz和机体坐标系P-uvw,坐标系可以自己定义,但必须选择一个坐标系作为参考坐标系,通常选择大地坐标系作为参考坐标系。而通常飞控上所使用的姿态角,指的是航空领域主要应用的航空次序欧拉角,也叫卡尔丹角(Tait-Bryan angles),定义欧拉角的转动顺序为。

xp_blank的博客 4364

嵌入式工程师必备的七项核心技能:从原理图到RTOS的实战指南

嵌入式系统开发是软硬件协同设计的核心领域,其关键在于理解从底层硬件到上层软件的全栈工作原理。从硬件角度看,掌握原理图分析与PCB布局布线是基础,这涉及信号完整性、电源树设计和调试技巧,例如使用示波器排查电源纹波问题。在软件层面,嵌入式C语言的特有“方言”(如volatile关键字和位操作)以及内存管理策略(如静态分配与内存池)对系统稳定性至关重要。随着系统复杂度提升,实时操作系统(RTOS)成为管理多任务并发的标准方案,其任务调度、IPC机制和资源管理能力直接影响实时性。这些技术共同支撑了嵌入式设备在物联网

weixin_34314962的博客 442

传感器技术全解析:从原理、选型到信号调理与智能系统设计

传感器作为连接物理世界与数字世界的核心器件,其本质是将温度、压力、位移等非电信号转换为可处理的电信号,实现了从‘感觉’到‘数据’的精确量化。这一转换过程依赖于电阻、电容、电感、压电及光电等多种物理原理,其中MEMS技术因其微型化、低功耗特性,已成为消费电子和物联网设备的关键。在工程实践中,信号调理电路(包括放大、滤波、线性化)和模数转换器(ADC)构成了检测链路的核心,确保了数据的准确性与可靠性。随着物联网和人工智能的发展,传感器技术正朝着智能化、网络化与多传感器信息融合方向演进,广泛应用于工业自动化、智能

weixin_34409357的博客 423

Micropython——九轴传感器(MPU6050)的使用及算法(二)

前言: 在上篇文章中,简单地实现了九轴传感器(MPU6050)的获取加速度、角速度以及温度的数值。但是,我们知道,对于MPU6050来说,其提供的数据会夹杂有严重的噪音,在芯片处理静止状态时数据摆动都可能超过2%。除了噪音以外,其数据还含有偏移现象。这对于我们来说是无法忍受的。所以,我们要先对其生成的数据偏移进行校准,然后我们在处理其噪音现象。 1、对数据偏移进行校准 如何校准是我们所要关注的重点。对于数据来说,比较准确的偏移量要对大量的数据进行统计才能获知,数据量越大越准,但统计的时间也就越慢。一般

Xa_L 2114

图片GPS元数据操作指南:从Exif原理到隐私保护实战

Exif(可交换图像文件格式)是嵌入在JPEG、TIFF等图像文件中的一组元数据标准,它记录了拍摄参数、时间以及GPS地理位置等关键信息。其原理是通过结构化的数据块(如图像文件目录IFD)存储信息,其中GPS坐标以度分秒格式及参考值标签(如GPSLatitudeRef)共同定义。这项技术的核心价值在于实现了图像信息的可追溯性与可管理性,广泛应用于摄影作品地理归档、旅行轨迹记录、以及基于位置的图像检索等场景。然而,GPS信息若未经处理直接分享,可能引发隐私泄露风险。因此,掌握使用ExifTool等工具查看、修

weixin_34013044的博客 1267

惯性系统常用坐标系_一文读懂自动驾驶基础——惯性测量单元

导读:惯性测量单元(Inertialmeasurementunit,简称IMU)被定义为“无需外部参考的可测量三维线运动及角运动的装置”,即测量物体三轴姿态角(或角速率)以及加速度的装置。惯性测量单元IMU的组成部分IMU由三个单轴的加速度计和三个单轴的陀螺仪组成,加速度计用来检测物体在载体坐标系统独立三轴的加速度信号,而陀螺仪用来检测载体相对于导航坐标系的角速度信号、测量物体在三维空间中的角速度...

weixin_29952235的博客 1928

嵌入式姿态解算实战:从欧拉角到传感器融合算法

在嵌入式系统、机器人及无人机开发中,姿态解算是实现精准运动控制与导航的基础。其核心原理在于通过惯性测量单元(如MPU6050)获取物体的角速度与加速度数据,并利用坐标变换描述物体在三维空间中的朝向。从技术价值看,姿态解算为飞行控制、虚拟现实等应用提供了关键的空间感知能力。常见的实现方案包括互补滤波与卡尔曼滤波,前者通过融合陀螺仪的高频响应与加速度计的低频基准来抑制漂移,适合资源受限的嵌入式平台;后者则通过状态估计实现更优的噪声抑制,适用于高精度场景。这些方法最终服务于无人机悬停、手机导航等实际应用,而理解欧

weixin_29191761的博客 323

STM32传感器数据采集与滤波实战:从选型到避障循迹的完整链路

在嵌入式系统开发中,传感器数据采集与滤波是连接物理世界与微控制器的关键技术。其原理是通过I2C、SPI等通信协议,将传感器输出的模拟或数字信号转换为STM32可处理的数字量,再经滤波算法抑制噪声、校准零偏,从而获得稳定可靠的环境感知数据。这项技术的价值在于,它让STM32从单纯的决策大脑升级为具备“眼观六路”能力的智能核心,直接决定了避障、循迹、姿态解算等应用的实时性与精度。典型应用场景包括智能小车、平衡机器人及工业监测设备。本文以STM32与常见传感器为例,系统拆解选型、通信、采集、滤波及故障排查的完整链

weixin_29184075的博客 284

触觉感知的万物智联:深度解读2026年主流MEMS传感器选型全攻略

为什么你的传感器数据总是“飘”?选型时只看量程和分辨率,99%的新手都会踩坑。 本文解读MEMS加速度计、陀螺仪、磁力计、麦克风四大传感器: ✅ 核心参数拆解:噪声密度、零偏稳定性、信噪比——数据手册里真正的“藏雷” ✅ 场景化选型:无人机飞控、工业振动、穿戴计步、智能音箱…不同需求匹配不同型号 ✅ 主流厂商对决:TDK/ST/Bosch/ADI谁更强? ✅ 实战决策表:一张表格搞定选型 ✅ 校准与滤波:互补滤波、8字校准、融合算法 读完你将能独立为项目选择最合适的传感器,并读懂那些被忽略的关键参数。

m0_58189820的博客 743

无人机飞控姿态角解算:从IMU数据到欧拉角与四元数的工程实践

姿态感知是无人机、机器人等自主系统实现稳定控制的核心基础技术。其原理在于通过惯性测量单元(IMU)中的陀螺仪、加速度计等传感器,实时测量载体的角速度和比力信息。为了克服单一传感器的局限,如陀螺仪的积分漂移和加速度计的动态干扰,必须采用传感器融合算法,例如互补滤波或卡尔曼滤波,来获得最优的姿态估计。这项技术的价值在于,它为飞行控制、导航定位、图像增稳等应用提供了精确的空间朝向基准。在无人机飞控开发中,姿态解算将融合后的数据转换为欧拉角或四元数表示,是实现精准悬停、平稳飞行的关键。本文聚焦于姿态角解算这一硬核环

weixin_33716154的博客 613

新一代磁力计传感器芯片应用指南:从选型到姿态解算实战

磁力计传感器芯片是测量地磁场并获取方向参考的核心器件,其输出数据在姿态解算中为偏航角提供绝对基准。然而真实环境中,硬磁干扰和软磁干扰会扭曲测量结果,导致航向漂移。理解磁力计工作原理、掌握零点偏移与椭圆拟合校准流程,是确保机器人、无人机及可穿戴设备稳定导航的关键。新一代芯片在温漂抑制、动态范围和抗饱和能力上显著改进,但正确选型、寄存器配置及数据预处理同样重要。从原始数据读取、坐标轴对齐到滤波融合,建立完整的工程习惯才能实现高精度航向。本文围绕磁力计芯片的实际应用,梳理系统集成中的常见问题与调试方法,帮助开发者

weixin_34348805的博客 245

三维电子罗盘测量原理分析

文章目录三维电子罗盘测量原理分析坐标系定义地磁航向测量原理二维电子罗盘测量原理三维电子罗盘测量原理 三维电子罗盘测量原理分析 电子罗盘工作时,通过传感器敏感地磁场信息,获得在载体坐标系中的三轴磁场分量,通过加速度计采集重力场信息,并根据该信息解算出姿态角(俯仰角θ和横滚角γ)。结合地磁场信息和姿态角,将载体坐标系中的三轴磁场分量变换到地理坐标系中,校正后的地磁分量用于方位角(磁航偏角φ_H,航偏角...

u011052048的博客 3495

【软考高级架构设计师】——2025年上半年软考真题(回忆版)

a)异构计算和算法优化b)资源抽象和容器控制c)安全和隔离(大致是这个意思)

小志的博客 4826

基站天线工作原理与5G通信技术解析

基站天线作为移动通信网络的核心组件,承担着电信号与电磁波转换的关键任务。从基本原理看,天线通过特定频段(如700MHz/3.5GHz)实现信号收发,其增益特性(15-21dBi)直接影响覆盖范围。现代5G网络采用Massive MIMO等创新技术,通过波束赋形和权值优化实现精准信号覆盖,频谱效率可达4G的3-5倍。在工程实践中,天线安装需要精确计算高度与倾角组合,并做好防水防雷处理。这些技术共同支撑着从城市密集区到偏远山区的稳定通信,是5G网络高速度、低时延特性的基础保障。

weixin_32642109的博客 287

OpenVox 8FXO板卡驱动安装记录

OpenVox A800P和A1200P的板卡驱动安装及问题解决方法

clliu的专栏 2463

小智音箱MMC5603NJ高精度磁传感

小智音箱通过MMC5603NJ三轴磁传感器实现高精度方向感知,结合GMR技术和姿态算法,自动校准声场方向,提升听感体验,并支持多设备协同与手势识别等智能功能。

weixin_42610671的博客 1052

网络工程系统CAD图:从设计到落地的关键技能与实战指南

网络工程并不只是配置路由器和交换机,真正的核心在于将设计方案转化为可施工的物理图纸。网络工程系统CAD图正是连接逻辑设计与物理世界的桥梁,它涵盖综合布线、信息点布置、桥架路由、弱电间规划等关键内容。理解并掌握这套图纸体系,是网络工程师从基础设备调试走向项目主导者、弱电总工乃至网络架构师的重要分水岭。在园区网、数据中心、智能楼宇等真实场景中,一套规范的系统CAD图直接决定了施工质量、验收效率与后期运维的可靠性。本文从基础概念出发,拆解图纸的组成层次、绘制流程和软件工作流,并结合学习路线与就业方向,帮助初学者建

weixin_33860553的博客 390

python中视觉检测怎么将多个面拍照的图片合成一个3d图像,用什么技术或者什么模型?

🏆本文收录于 《全栈Bug调优(实战版)》 专栏,该专栏专注于分享我在真实项目开发中遇到的各类疑难Bug及其深层成因,并系统提供高效、可复现的解决思路和实操方案。无论你是刚入行的新手开发者,还是拥有多年项目经验的资深工程师,本专栏都将为你提供一条系统化、高质量的问题排查与优化路径,助力你加速成长,攻克技术壁垒,迈向技术价值最大化与职业发展的更高峰🚀!

**My Coding Family** 708

机械指南针全维度测评:磁偏角校正、实战性能与选购避坑指南

在电子导航设备高度普及的今天,机械指南针依然是户外探险、地质勘探与测绘工作中不可替代的底线工具。其核心原理并非指向地理真北,而是地球磁场的磁北,两者间的夹角即磁偏角,直接影响地图定向精度。掌握磁偏角校正、充油阻尼特性、快瞄结构等关键技术参数,能显著提升方位判读的稳定性和效率。无论是山地徒步、峡谷穿越还是岩层产状测量,一台具备可靠密封、精准刻度与合理扩展功能(如坡度计、水平泡)的指南针,都是复杂环境下最值得信赖的导航伙伴。通过功能拆解、实验室测评与多场景实战对比,系统梳理不同价位产品的性能差异,并给出针对性选

weixin_34387468的博客 311

大语言模型应用指南:幻觉和偏见问题

大语言模型应用指南:幻觉和偏见问题 1. 背景介绍 1.1 大语言模型的发展历程 1.1.1 早期的语言模型 1.1.2 Tr

AI天才研究院 958
上一篇: 姿态传感器和IMU的联系和区别
下一篇: 嵌入式开发常见通信协议
DFWee IMU
博客等级 码龄5年 136粉丝 57原创
评论 2
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值