【86】 FOC之clark变换和park变换

别再死记硬背公式了!用Simulink手把手复现FOC核心变换(Clark/Park/SVPWM) 本文详细介绍了如何使用Simulink从零构建FOC仿真系统,涵盖Clark变换、Park变换和SVPWM调制的全流程实现。通过模块化搭建和实战调试技巧,帮助读者摆脱公式死记硬背,掌握电机控制的核心算法。特别针对仿真中的常见陷阱和性能优化提供了专业解决方案。 阅读详情

1 引言

        本篇梳理了foc中的clark变换和park变换关键图解,便于后续的理解和复习,若有问题请多包含。

2 clark变换

        clark变换前,需要预先知道一个知识点:

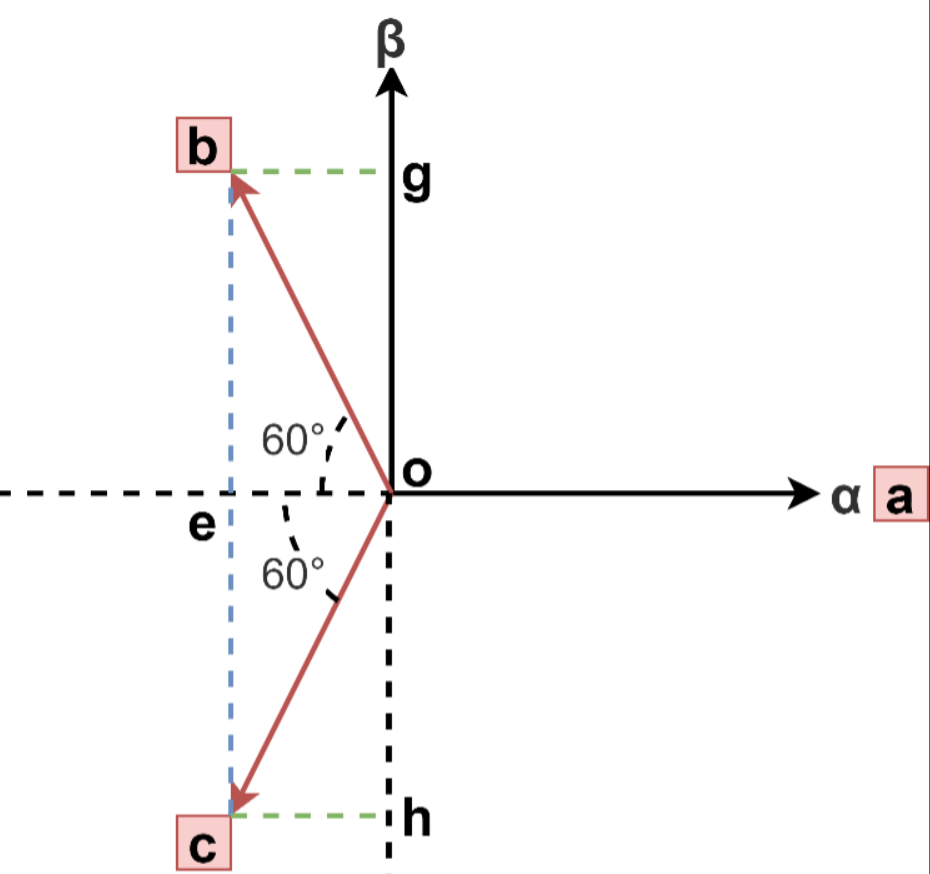
三相电流矢量化。将三相电流看成在空间上相差120°;大小是I(t) = I*sin(t),随正弦变化的。 

        将电流矢量化之后,如下图示。
        clark变换:

将三相电流投影到静止坐标系的α和β轴,用两轴投影电流去描述三相电流。

α轴电流:iα = ia - ib*cos60° - ic*cos60°

β轴电流:iβ = ib*sin60° - ic*sin60°

基尔霍夫电流定律:ia + ib + ic = 0

        如果写成矩阵:
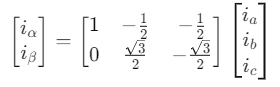
        如果要求变换前后幅值不变(等幅值 Clarke),需要乘 2/3。至于为什么可以这样乘上2/3?我的理解是为了方便计算吧。
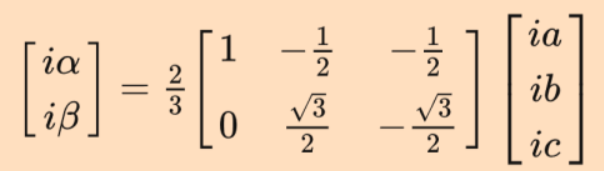
3 park变换

        在进行park变换之前,我们理清变换之间的关系:
        (1)图像1:展示的是电流矢量化后,到clark坐标系;
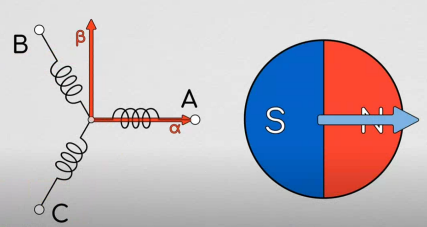
        (2)图像2:展示的是引入了新的park DQ坐标系;
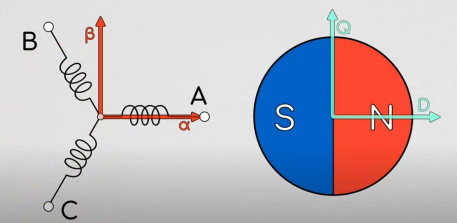
        (3)图像3:clark的αβ坐标系和DQ坐标系关系;
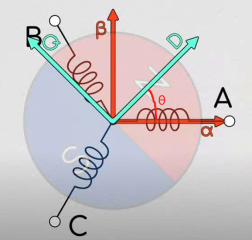
        clark坐标系是静止时的坐标系,而park坐标系是旋转时的坐标系,park变换建立了电机旋转时的数学模型。

        上图中Iq​−Id​坐标系随转子转动,D轴在此处设定为指向电机的N级,Iq​−Id​坐标系因转动而造成的与Iα​−Iβ​坐标系的差角θ,就被称为电角度!

Park变换:就是将clark变换得到的iα和iβ投影到DQ坐标系,得到id和iq。

id =  iα * cos(θ) + iβ * sin(θ)

iq = -iα * sin(θ) + iβ * cos(θ)

        下面是变换的矩阵形式:
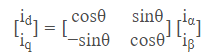
4 应用

        从上述展示的clark和park变换,是从真实的电流ia、ib、ic一步步降为到Iq和Id,原来的ia、ib、ic是交流,而park变换是直流量,所以Park变换也叫做交直变换,由输入的交流量,最终变换到相对与转子坐标的直流量。

        因此park变换简化了电机的控制,由于park变换的iq和id是直流量,那么则可以通过设定id和iq的值,进而控制真实的电流ia、ib、ic,从而实现对电机的控制。


        下一篇则开始进行电流环的实现。

over!

FOC项目知识点总结三 | 完全搞懂 Clarke 与 Park 变换(附动图,仿真文件以及详细讲解数学推导过程) 本文目的,最终可以完整推算两种变换 Clarke 变换 首先先看我们需要用到的两种坐标系 1. 自然坐标系 abcabcabc 我们知道,通过三相逆变电路,我们可以画出一个自然坐标系 abcabcabc ,即三相电压的坐标系,通入的电流在这三轴坐标系中变化: 将三个矢量相加合并在一起就如下图所展现: 使用三个坐标轴来表示十分的麻烦与不直观,因为其是非正交的,于是乎我们想要将其转化成使用两个正交的坐标轴来表示,于是乎便有了 Clarke变换。 Clarke 变换的作用: 将基于三轴二维的定子静止坐标系的各 阅读详情

相关推荐

PMSM Clark/Park变换 MATLAB/Simulink 仿真:3种变换模型搭建与波形验证

本文详细介绍了永磁同步电机(PMSM)控制中的Clark/Park变换在MATLAB/Simulink中的仿真实现。通过三种变换模型的搭建与波形验证,提供从理论到实践的完整指南,帮助工程师和学生掌握坐标变换的核心技术,提升PMSM矢量控制的仿真精度和效率。

congxian2511的博客 354

Clark变换与Park

经过Clark变换已经将三项电压传转换为两项坐标,但是变换后的为静态数据,需要将静态数据模型转变为动态的旋转模型,Park就是将静态的Clark模型转变为动态的旋转模型。由于旋转,新引入的坐标系会与Clark模型呈现动态的夹角,将uαu_\alphauα​与uβu_\betauβ​映射到旋转坐标系中,即可将模型动态化。

liutit的博客 7365

从零搭建FOC:基于Simulink的磁场定向控制全流程仿真实践

本文详细介绍了从零搭建FOC(磁场定向控制)系统的全流程仿真实践,基于Simulink平台实现Clark变换、Park变换、SVPWM调制及双闭环控制设计。通过可视化仿真和实用调试技巧,帮助工程师快速掌握FOC核心技术,提升电机控制系统的开发效率。

weixin_29185167的博客 340

克拉克变换(Clarke Transformation)

摘要 三相系统中的电压、电流等状态变量存在不同程度的耦合,通过三相坐标变换可以将耦合的对称三相系统解耦为可以独立控制的两相系统,从而降低控制器设计的复杂程度。 本文采用立体几何的分析方式,将三相系统中的状态变量映射至静止三维欧式空间,然后以电压矢量为例,将静止三维空间中的状态变量投影至静止二维坐标系,随后将二维平面上的状态变量进行正交化,验证得到了在不丢失有用信息的条件下将三维坐标转换为二维坐标的克拉克变换矩阵的初级形式。 最后,本文根据克拉克变换矩阵的初级形式推导了克拉克等幅值变换和等功率变换两种具体形式

qq_40078307的博客 5万+

CLARK变化和PARK变换(三相PMSM)

Clark变换和Park变换的主要目的是通过坐标变换简化交流电系统的分析、建模和控制,使得在不同的坐标系中处理电压、电流和磁场更为方便和有效。我们知道,三相PMSM是一个强耦合、复杂的非线性系统,通过实现坐标变换来对其动态模型进行简化,简单来说,CLARK变换和PARK变换就是一个解耦过程。

weixin_62616528的博客 6346

用AT7456E给监控摄像头加OSD?5步搞定时间水印和Logo叠加

本文详细解析了如何使用AT7456E视频字符叠加芯片为监控系统添加专业级OSD功能,涵盖硬件设计、字符库编程和系统集成等关键步骤。通过5步操作实现时间水印和Logo叠加,提升监控系统的可用性和专业性,特别适合安防和工业视觉应用。

sea99的博客 1012

Clark与Park变换详解

1.前言 坐标变换分为“等量”变换和“等功率”变换两种。 2.clark变换 等量变换:所谓等量坐标变换,是指在某一坐标系中的通用矢量与变换后的另一坐标系中的通用矢量相等的坐标变换。 2.1 标准Clark变换 三相静止坐标系(a,b,c)到亮相静止垂直(D,Q)的变换。 零轴电流分量为: 3.Park变换 三相静止坐标系(a,b,c)到亮相静止垂直(d,q)的变换。 ...

weixin_41270987的博客 1万+

Autosar Os降低CPU负载的方案总结

由于各个项目的实际场景不尽相同,可能需要有针对性的对症优化。如果你还有别的一些优化手段欢迎留言交流。

3678

电机FOC中的坐标变换(CLARK+PARK+公式推导+仿真+C语言实现)

0 前言 今天获知了,电机FOC包含了SVPWM、坐标转换、信号采集反馈、PID闭环控制等,这个控制策略,统称为FOC控制。一般SVPWM算法的实现是在静止的αβ坐标系上实现。而PID控制器由于是对直流参考信号的跟踪效果较好,因此三相交流电会经过坐标变换,在旋转的dq坐标轴上,可以用直流量描述电枢绕组的合成矢量。 FOC控制中,有两种坐标转换需要注意的,分别是clark变换,和park变换。c...

迷宫中的我 5万+

【数据分享】中国371个城市的坡度矢量数据和excel数据

在城市发展的进程中,地形地貌始终是影响规划决策的关键因素,而坡度作为表征地表倾斜程度的核心指标,更是贯穿于城市建设、生态保护等诸多环节。本文将全面解读中国 371 个城市坡度数据的相关情况,包括数据概况、生成流程、应用场景等内容,为读者呈现一份详尽的坡度数据指南。

qq_39719713的博客 1844

AMBA-CHI协议详解(五)

 每个事务由许多不同的packets组成,这些数据包通过互连(interconnect)传输。packets内的一组ID域段用于提供有关包的附加信息。

Crazzy_M的博客 1961

BLDC电机FOC控制方案:A89307与PIC18F86J10实现15A驱动

磁场定向控制(FOC)是现代电机驱动的核心技术,通过坐标变换将三相交流量转换为直流量控制,显著提升能效比并降低转矩脉动。其核心原理包含Clark/Park变换、空间矢量调制(SVM)及双闭环PID控制,在工业自动化、电动汽车等领域有广泛应用。针对15A大电流BLDC驱动需求,采用A89307驱动芯片与PIC18F86J10微控制器的组合方案,兼具高性价比与精确控制能力。该方案特别强调硬件设计要点如功率地分割、自举电容选型,以及软件层面的无传感器启动策略和在线参数辨识技术,为工程师提供了一套完整的电机控制参考

java2000.net 416

【Bug已解决】Codex 报错 MCP client for context7 failed to start: program not found 解决方案

方案适用场景推荐指数改用绝对路径Windows 上最常见、最有效的解决方式⭐⭐⭐⭐⭐提前全局安装避免依赖 npx减少运行时网络下载的不确定性⭐⭐⭐⭐使用 .cmd 后缀Windows 平台快速尝试⭐⭐⭐⭐开启调试日志需要更精确定位失败原因⭐⭐⭐⭐统一封装启动脚本需要跨平台兼容多个 MCP 服务⭐⭐⭐报错的本质是Codex 启动 MCP 子进程时,无法正确定位配置文件中写的简写命令名对应的可执行文件,尤其容易发生在 Windows 平台上使用npx这类简写命令的场景。

一键难忘的博客 5814

15A大电流BLDC电机FOC控制方案设计与优化

磁场定向控制(FOC)作为现代电机控制的核心技术,通过坐标变换将三相交流信号解耦为独立的转矩和励磁分量,实现类似直流电机的线性控制特性。其技术价值体现在显著降低转矩脉动和噪音,特别适用于工业自动化中对动态响应要求苛刻的场景。本文以15A大电流BLDC控制为切入点,详细解析了基于A89307预驱动芯片和PIC18F86K90 MCU的硬件设计方案,重点探讨了相电流采样校准、死区时间补偿等工程实践难点,并提供了实测数据和调优方法。该方案已成功应用于AGV轮毂电机等工业场景,效率可达92%。

weixin_34357928的博客 444

西门子TP900精智系列触摸屏和三菱Q系列PLC以太网通信的组态步骤

西门子TP900精智系列触摸屏和三菱Q系列PLC以太网通信的组态步骤

Robot_PLC_HMI_Automation 6100

第9集:AI 驱动的智能日志分析!用 RAG 实现秒级日志检索与异常检测

文章摘要:AI驱动的智能日志分析系统 本文介绍了一个基于RAG(检索增强生成)技术的智能日志分析解决方案,旨在解决传统日志系统中的三大痛点:机械的关键词搜索、缺乏语义理解、告警与日志割裂。系统通过以下步骤实现: 环境准备:安装必要的Python依赖库,包括日志处理、Elasticsearch/Loki连接和时序异常检测工具。 核心设计:构建日志处理流水线,分为日志采集、向量化存储和AI检索分析三个阶段,创建专门的日志分析Agent。 技术实现:使用ChromaDB存储日志向量,通过HuggingFace E

qq_2937655951的博客 80

BLDC电机FOC控制系统设计与实现

无刷直流电机(BLDC)因其高效率、长寿命和低噪音特性,在工业自动化、无人机和电动汽车等领域得到广泛应用。磁场定向控制(FOC)作为先进的电机控制算法,通过坐标变换和PI调节实现精准控制。本文基于Allegro A89307驱动芯片和Microchip PIC18F86J10单片机,构建了一套支持15A大电流的FOC控制系统,详细介绍了硬件架构设计、FOC算法实现及参数整定技巧。系统采用Clark变换和Park变换实现电流解耦,通过SVPWM生成驱动信号,适用于中功率应用场景。

weixin_28273593的博客 306

《QGIS快速入门与应用基础》151:批量属性值赋值(字段计算器)

本文介绍了QGIS中字段计算器的批量属性值赋值方法,重点讲解了简单赋值(统一值和递增序列)的操作步骤与表达式应用。文章首先强调数据备份、字段类型确认等必要前提,随后详细解析字段计算器的界面功能分区和打开方式。通过具体场景示例,展示了如何为图层统一赋值固定值或生成连续编号序列,并提供了文本、数字、日期等不同字段类型的表达式模板。文中特别提醒新手优先创建新字段而非直接更新现有字段,以避免数据丢失风险,同时推荐使用$id和rownum()函数实现基础序列生成。该教程适合GIS初学者快速掌握批量属性编辑的核心技能。

LuckyHanMo的博客 489

FOC基本原理

磁场定向控制FOC),也称为矢量控制(Vector Control),是一种对无刷电机的驱动方法,主要通过精准控制磁场的大小和方向来实现电机像素级控制。

xxxxxl__的博客 2612

IDEA的使用指南

IDEA基于java的使用手册,可以最快速的上手,在使用中不断的丰富自己的使用技巧.

SAP B1中文培訓教材_SDK

公司内部培训资料,对开发工具 ,DIAPI, UIAPI,Add-ON有详细解说

FOC坐标变换原理与STM32工程实现详解

磁场定向控制(FOC)是永磁同步电机(PMSM)高性能驱动的核心技术,其本质是通过坐标系变换实现非线性系统的线性化建模。从三相静止abc坐标系出发,Clark变换(αβ变换)利用电流约束将三维耦合变量降维为二维正交分量;Park变换(dq变换)进一步引入转子电角度,将时变正弦量映射为恒定直流分量,完成从静止到旋转坐标系的跃迁,从而解耦磁场与转矩控制。该过程显著提升电压利用率、抑制转矩脉动,并支撑高动态响应。在STM32等嵌入式平台中,其实现依赖高精度电角度获取、实时Clark/Park/反Park运算、SV

weixin_42593701的博客 466

IEM模型,地表粗糙度模拟

利用微波反演土壤水分时候,利用IEM模型可以实现对随机地表的模拟

从三相到两相:手把手带你用Clark和Park变换搞定PMSM电压方程(附MATLAB验证)

本文详细介绍了如何通过Clark和Park变换将永磁同步电机(PMSM)的三相电压方程转换为两相dq坐标系下的简化形式,并附MATLAB验证步骤。文章从工程实践角度出发,解析了坐标变换在磁场定向控制(FOC)和无传感器算法中的关键作用,帮助读者快速掌握PMSM控制的核心技术。

weixin_29238147的博客 254

LinePhone3.2.7(android端最新版本) sip客户端

SIP客户端For android:LinePhone3.2.7(最新版本),官网地址:http://www.linphone.org/

基于A89307与PIC18F86K22的高性能FOC电机控制方案

磁场定向控制(FOC)是当前无刷直流电机(BLDC)控制的核心技术,通过实时坐标变换和空间矢量调制实现媲美伺服电机的动态性能。其技术原理涉及Clarke/Park变换、PI调节器和SVPWM生成等关键算法,在工业自动化、机器人驱动等场景具有重要应用价值。本文详细介绍基于A89307预驱动芯片与PIC18F86K22 MCU的FOC实现方案,该方案支持15A大电流驱动,集成霍尔/无感双模式,并通过CAN总线实现多机同步控制。重点解析硬件设计中的MOSFET选型、电流采样优化,以及软件层面的实时算法实现与热管理

weixin_33672400的博客 638

自学FOC系列分享--BLDC的电驱

0、说在前面1、PWM),简称,是用脉冲来输出的一种技术,一般变换后脉冲的周期固定,但脉冲的会依模拟信号的大小而改变。实际是等效的概念,如何生成:如上存在两种信号:三角波:调制波正弦波: 信号为什么存在PWM?我是这样理解,通过数字的方式是没有办法产生一个电压可变的电压(对负载来说的),因此我们使用等效的原理,也就出现了PWM了, 这个实处的不同宽度的电平实际等效为原来输入的正弦(你想要的任何的曲线的电压)----如何恢复这个波形?“”解调“”低通滤波就可以。

scottar的博客 1365

FOC电机控制Simulink仿真全解析:从坐标变换到SVPWM与PID整定实战

电机控制中的PID调参困境,往往源于对被控对象和反馈结构的理解不足。矢量控制(FOC)通过坐标变换将交流电机降维为类似直流电机的控制模型,其核心环节包括Clark/Park变换、SVPWM调制以及电流环、速度环的级联PID整定。借助MATLAB/Simulink平台,工程师可以在虚拟环境中验证控制算法、观测dq轴电流波形、调节带宽参数,并规避积分饱和、代数环等常见仿真陷阱。该技术广泛服务于永磁同步电机(PMSM)驱动、机器人关节伺服、电动汽车电驱系统以及高精度数控机床等场景。本文结合工程实践,完整拆解从模型

weixin_34354945的博客 258

SPMSM力矩公式推导:从坐标变换到FOC工程实践

永磁同步电机(PMSM)是工业伺服与新能源驱动的核心执行元件,其控制性能直接取决于对电磁转矩机理的理解。矢量控制(FOC)作为主流控制策略,本质是通过坐标变换将三相交流量解耦为d-q轴直流量,进而实现磁场与转矩的独立调节。对于表贴式永磁同步电机(SPMSM),气隙均匀使得电感近似相等,经典力矩公式Te=1.5*pn*ψf*iq成为工程设计与故障分析的基石。这一公式并非经验常数,而是由磁共能对机械角度求偏导、结合Park变换幅值归一化得到的严谨结果。理解其推导过程,有助于解决零位标定误差、温度导致磁链漂移、无

weixin_33957648的博客 358
上一篇: 【84】004 开环Foc驱动无刷电机
下一篇: 【87】四点应变片称重设备
Chasing_Chasing
博客等级 码龄10年 233粉丝 87原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值