[TI TDA4 J721E] 屏幕显示中文字符 生成中文字库—Draw2D 模块应用(UTF-8编码)

12864带字库显示屏按键选择菜单显示 关于12864带字库显示屏,所有的显示的集合,满屏汉字显示,自定义字符CGRAM显示,图片显示,视屏显示,滚屏显示,按键菜单选择显示。 阅读详情

         首先感谢阅读,如果您也对TDA4相关的开发感兴趣,我们这边有个学习交流微信群,可以入群和大家一起交流学习。

资历较浅,水平有限,如遇错误,请大家多指正!

保持开源精神,共同分享、进步!

博主WX : AIR_12  我会拉你入群。

链接:TDA4 相关专栏        链接:TDA4  Demo  Gitee开源库

欢迎大家加入,一起维护这个开源库,给更多的朋友提供帮助。


最近在做一个项目,需要在TDA4平台显示中文字符,这里做一个比较详细的介绍和教程,欢迎大家一起交流学习!

效果图:
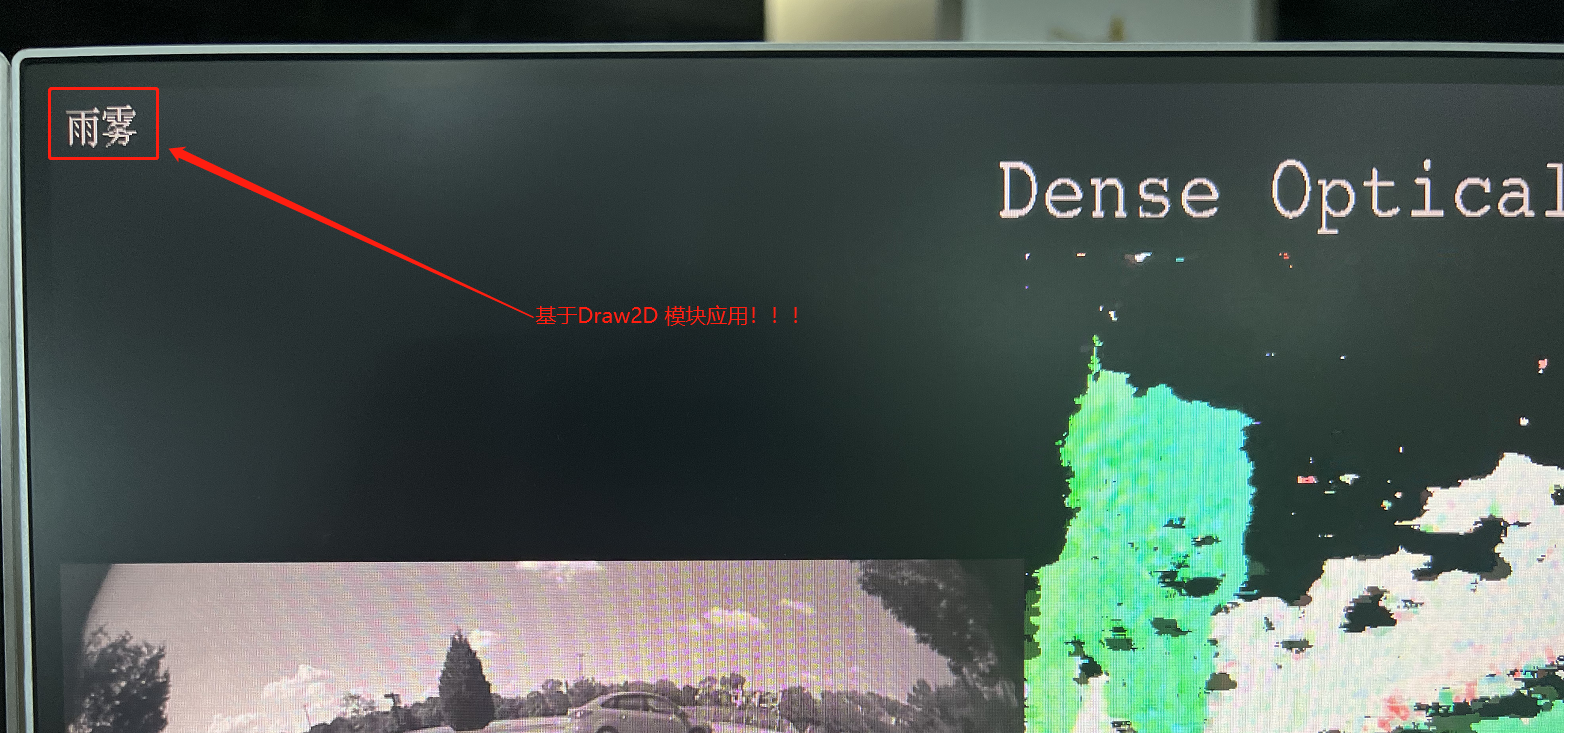


([TI TDA4 J721E]Draw2D 模块应用之 ——显示Logo等图像,暂缺,候补)

一、屏幕显示原理

        相信大家有的朋友做过单片机屏幕显示相关的应用开发,如果需要用到屏幕显示内容,实际上就是对屏幕的每一个像素点进行打点操作。

显示规定的字符,就需要在字库的帮助下,对屏幕上哪一些关联的点就行打点。实际上就是一个打点的规则参考。

这个网上有很多教程,大家搜一下就知道了。


二、字库及图片的生成

字库需要使用到字库生成的软件,例如字模软件、图片转换软件等,生成c文件等等。

具体不做赘述,请参考以下博客:

OLED屏幕字库的建立 阅读详情

相关推荐

LCD字库生成器 LCD字库生成器

LCD字库生成器 LCD字库生成器 LCD字库生成器 LCD字库生成器

Zimo3Pro字模III 增强版V3.91

Zimo3Pro字模III

晓奇的字模提取软件(很强大)

晓奇开发的字模提取软件,可对不同字体、点阵提取汉字或ASCII码字模,自动生成汇编和C源码...

字库生成软件TS4(易木雨)注册版

字库生成软件TS4(易木雨)注册版,网上都是没注册的版本,生成的字库都是带斜杠的,本版本是注册版本,分享给大家一起使用。

UTF-8 汉字码表

很齐全的UTF-8 汉字码表

从零开始玩转机械臂:用Matlab+Robotics Toolbox实现四自由度机械臂运动仿真

本文详细介绍了如何利用Matlab及其Robotics Toolbox工具箱,从零开始构建并仿真一个四自由度机械臂。通过D-H参数建模、正向运动学验证、交互式操控以及轨迹规划等实践步骤,帮助初学者在虚拟环境中直观理解机器人运动学核心概念,为后续硬件实现奠定坚实基础。

weixin_29055699的博客 325

feko金属球远场RCS双站

feko金属球远场RCS双站

a264672的博客 6913

GNSS接收机性能测试指标详解:TTFF、位置精度、灵敏度等关键参数如何评估

本文详细解析了GNSS接收机性能测试的关键指标,包括首次定位时间(TTFF)、位置精度、灵敏度等,帮助工程师系统评估接收机性能。通过多频段协同定位和载波相位测试等技术,提升定位精度至亚米级。同时,介绍了灵敏度测试的极限挑战和授时精度的专业测试方案,为GNSS接收机的性能优化提供实用指导。

cuda7parallel的博客 965

软件设计师---钉子户

软件设计师---钉子户

我从不打没有准备的仗! 2万+

Arduino、ESP32驱动AS3935数字闪电传感器(闪电传感器)

闪电传感器采用AMS独具创新的AS3935数字闪电传感芯片与Coilcraft的MA5532-AE专用天线,可在室内或室外,安全地检测方圆40km范围内发生闪电的距离,闪电相对强度与统计闪电发生次数。

不脱发的程序猿 2017

IgH EtherCAT 从入门到精通:第 19 章 主站状态机(FSM)深度解析

文章摘要:IgH EtherCAT主站采用多层次有限状态机(FSM)架构实现总线管理。核心是Master FSM,负责总线扫描、从站配置和邮箱通信,通过函数指针状态机模式实现异步非阻塞操作。系统包含多个嵌套FSM:Slave FSM管理单个从站请求,Slave Scan FSM处理拓扑变化扫描,Slave Config FSM配置从站状态转换,Change FSM执行AL状态切换。这种设计通过状态函数指针转换实现复杂协议交互,各FSM协同工作完成EtherCAT网络的初始化、配置和实时通信,支持热插拔和错误

从事嵌入式linux android驱动开发,拥有全栈能力 146

LeRobot 入门教程(二)强化学习训练及 SmolVLA 模型微调

本文介绍了LeRobot框架中基于人类在环的样本高效强化学习(HIL-SERL)工作流,包含真实机器人训练和模拟环境训练两大模块。在真实机器人部分,详细说明了从配置设置、工作空间边界确定、演示数据收集、奖励分类器训练到演员-学习者架构部署的全流程,并强调了人类干预的关键作用。同时介绍了适用于模拟训练的gym_hil环境及其配置使用方法。最后,文章提供了微调SmolVLA基础模型的指南,包括数据集收集、微调步骤和模型评估方法。该工作流实现了人机协作的高效强化学习,适用于各类机器人操作任务。

2506_90492529的博客 3897

RK3588 hdmiout调试(一)

RK3588 hdmiout调试(一)

目前从事linux驱动开发,多交流多学习吧 5171

霍尼韦尔SoftMaster使用说明

霍尼韦尔SoftMaster使用说明

VB摄像头监控

该VB模块可对摄像头捕获的画面进行录像等,可在创建的窗口进行控制

最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版

Part-E1-SDIO-Specification-Ver4.00-Final-120220.pdf:最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版,包括SDIO 接口的外设,SDIO 接口官方协议等。

SIMATIC S7-1200, S7-1500 PID 控制[手册]

SIMATIC S7-1200, S7-1500 PID 控制[手册]

上一篇: [TI TDA4 J721E] TIOVX 常用函数详解 之——“ObjectArray”
下一篇: [TI TDA4 J721E] TIOVX 常用函数详解 之——vxReplicateNode
AIRKernel
博客等级 码龄5年 467粉丝 31原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
