


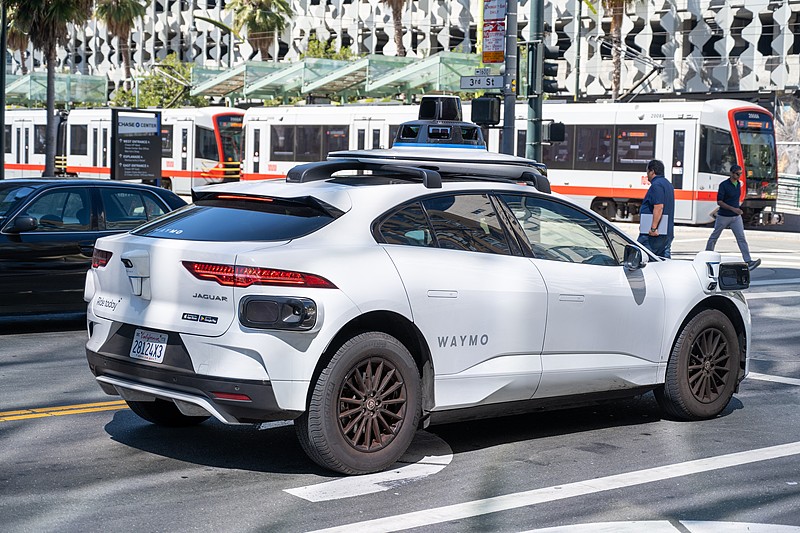
【Waymo联合CEO判纯视觉“死刑”】
在最新一次公开演讲中,Waymo联合CEO称“纯视觉实现不了完全自动驾驶”,给纯视觉“判了死刑”。他承认人类仅靠眼睛就能开车,证明摄像头方案具备可行性,纯视觉系统也能快速发展并达到令人印象深刻的驾驶效果。然而,L4自动驾驶需要远超人类驾驶水平的安全性,而纯视觉路线最大的挑战是性能提升可能更早放缓、提前见顶。这场演讲来自YC Startup School 2026,Waymo联合CEO Dmitri Dolgov(德米特里·多尔戈夫)以 “The Demo Is Only 1% Of The Work” 为题,进行了近50分钟的演讲,解释自动驾驶未真正进入无人时代的原因。
【自动驾驶可靠性难题】
Dolgov分享了Waymo早期经历,2010年前后,Waymo前身Google自动驾驶项目短时间完成大量测试,但从技术展示到面向公众运营Robotaxi,Waymo花了超十年时间。他认为,自动驾驶真正困难的是可靠性提升,提出 “9” 的概念,即系统从 90% 的可靠性提升到 99% 需大量工程投入,之后每增加一个 “9” 难度快速增加。自动驾驶不能只看“平均表现”,极端场景才是决定驾驶员能否离开的关键,这也是他谈纯视觉路线的出发点。
【纯视觉与无人驾驶的差距】
纯视觉支持者常以人类仅凭双眼和大脑就能驾驶为依据,Dolgov认可部分逻辑,承认摄像头可完成大量驾驶任务,如今多数辅助驾驶系统也依赖摄像头。但辅助驾驶和无人驾驶安全目标不同,L2辅助驾驶中驾驶员可接管,L4中系统需自行处理所有情况,要达到远高于普通驾驶员的安全水平。他认为纯视觉路线性能曲线可能提前见顶,难以实现真正的无人驾驶,早期增加数据和训练大模型能提升系统能力,但目标转向“远超人类驾驶”时,摄像头获取信息的边界会成为限制因素,这或许意味着特斯拉能实现FSD,但做Robotaxi可能能力受限。
【Waymo与特斯拉路线之争】
Dolgov展示了Waymo测试案例,重点并非激光雷达替代摄像头,Waymo也依赖摄像头获取视觉信息。他强调多传感器融合路线中,不同传感器退化方式不同,摄像头依赖光线,激光雷达可获物体距离和三维结构,毫米波雷达能提供速度信息,多传感器组合可降低单一感知方式失效的风险。Waymo和纯视觉路线的分歧表面在激光雷达,实则是对自动驾驶发展路径设计不同。Waymo围绕无人驾驶设计系统,优先解决无驾驶员汽车在限定范围安全运行问题;特斯拉FSD先进入量产车,靠大量用户车辆扩大数据规模提升能力,当前FSD仍需驾驶员监督,两家公司争论的是积累的能力能否沿原技术路线提升至无人驾驶安全水平,目前定论还为时尚早,需等待实际运营数据验证。
【演讲其他关键思考】
除纯视觉争议,Dolgov演讲还分享了Waymo在自动驾驶研发中的关键思考,反映出L4自动驾驶竞争进入系统工程能力竞争阶段。
1、物理AI容错率更低
自动驾驶与传统互联网AI区别明显,互联网AI错误可撤回,自动驾驶系统错误会影响车辆运动且无“撤销”选项,还面临实时性要求,大量计算需在车端执行,所以发展速度比数字AI应用慢,“快速试错”不完全适用于自动驾驶,安全需从架构设计阶段考虑。
2、Waymo构建多模态驾驶模型
早期自动驾驶系统由多个模块组成,如今随着大模型技术发展,能力向统一模型整合,Waymo正在开发多模态模型,输入包括多种传感器数据,输出涉及车辆对环境的理解和下一步行动,自动驾驶正从依靠人工规则转向依赖数据驱动的大模型能力。
3、驾驶模型的快路径和慢路径
Waymo驾驶模型有快路径和慢路径,快路径处理实时、高优先级驾驶事件,减少决策延迟;慢路径负责更复杂的理解,需理解事件背后含义,这与人类驾驶的“快速反应”和“复杂判断”类似。
4、Waymo看待端到端的态度
端到端自动驾驶成行业热点,Dolgov表示Waymo认可大模型能力提升,但未完全采用“黑箱式”端到端路线,更倾向带有结构约束的端到端方案,因为自动驾驶是安全关键系统,需能解释和验证模型决策,无法解释的问题可能导致无法部署。
5、自动驾驶拼评估能力
自动驾驶竞争不仅是模型能力竞争,更难的是证明模型足够安全。Waymo采用真实道路数据、仿真环境和自动评价体系结合的方式,重要方向是闭环仿真,让交通环境随车辆动作变化。Dolgov引用Waymo数据称,基于超2.2亿英里全无人驾驶里程,其系统在避免严重伤害事故方面优于人类驾驶员,这是L4公司强调的核心指标,无人驾驶最终竞争的是积累真实运行经验和建立可信安全评价体系。Dolgov演讲开头提到,自动驾驶从技术演示走向真实运营是重要阶段,真实运营难点难在测试道路上预料,如Waymo遇到燃放烟花的小插曲。感兴趣的读者可查看论文原文获取更多内容。
 4371


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


