


【WAIC 2026:人形机器人成人礼】
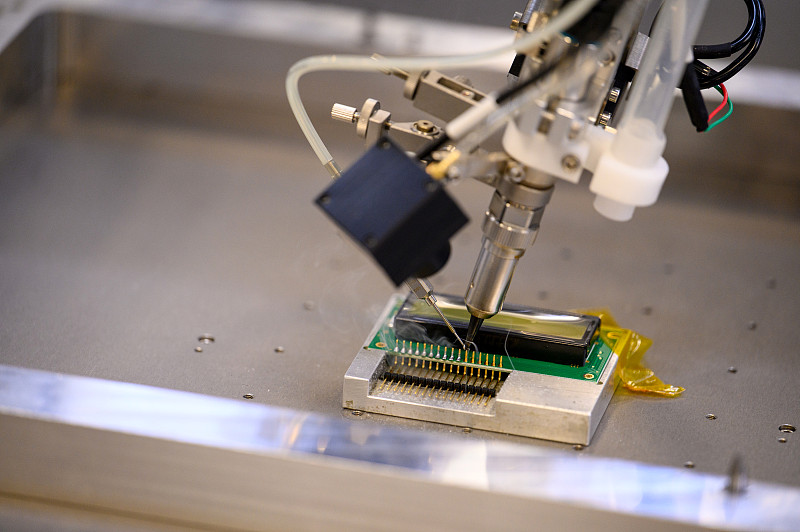
前段时间,雷科技WAIC2026报道团亲赴现场,观察了这场全球AI大展,见证了一场规模空前的人形机器人成人礼。超过200家机器人相关企业、300多台真机同台竞技,从宇树三米高的载人变形机甲来回切换形态,到智元的机器人用镊子夹起2毫米电阻焊到电路板上。过去常见的后空翻和机械舞还在,但厂商更想证明机器人不只会动,还能干活,甚至干更多活。不过,造出能跑、能跳、能伸手的「身体」已非稀缺能力,真正的瓶颈是「大脑」,即让机器人看懂混乱环境,决定下一步行动,并稳定传达指令到几十个关节。
【Google DeepMind推出Gemini Robotics 2】
WAIC结束一周多后,Google DeepMind推出了Gemini Robotics 2,一个主打「全身智能」的机器人通用模型,适用于各种不同形态的机器人。人类完成弯腰捡水壶、封自封袋等动作很自然,但机器人却要连续算对一串彼此牵制的动作,且身体零件越齐全,控制难度越大。谷歌此次发布包含三个模型:Gemini Robotics ER 2负责理解环境、规划长任务和与人沟通;Gemini Robotics 2这个VLA模型把视觉与语言直接转成动作;On - Device 2则把动作模型压到本地,并能用少于200个样例、几小时数据适配新的机器人本体。其核心是用一组模型协调人形机器人的双腿、躯干、双臂和手指,让它能一边思考推理,一边移动操作。
【全身智能的体现与不足】
过去不少机器人演示有回合制游戏感,动作模块独立,遇到环境变化易露破绽。上一代Gemini Robotics主要控制机器人上半身处理桌面任务,而Gemini Robotics 2中,官方视频里的Apptronik Apollo 2能完成走向水壶、弯腰提起,走到货架取物品等动作。这些动作看似平常,实则依赖视野、可达范围、步态和重心等多方面协调。视频标注机器人均为自主运行,动作按真实速度播放。这意味着模型不再把腿和手分开看待,而是将整副身体视为相互耦合的动作空间,且同一模型已用于不同机器人。不过,演示中Apollo动作速度慢,谷歌也承认移动速度需提高。官方测试显示,Apollo从桌面、地面和货架取物的平均成功率分别为68.4%、45.7%和76.3%,地面取物成功率最低。
【机器人操作的「最后几厘米」难题】
全身控制解决了机器人抵达和站稳的问题,但决定其能否进入家庭和工厂的往往是最后几厘米的操作。在官方视频里,Apollo 2用五指SharpaWave灵巧手尝试拧灯泡、封自封袋、给垃圾袋打结,Franka Duo的夹爪负责装工具。过去机器人常见抓取演示较简单,而这些任务涉及连续接触、双手配合和形变。Gemini Robotics 2要从视觉和指令直接生成高频、连续动作。但谷歌公布的成绩显示,两指夹爪在通用抓放、工具配套和精密插入上平均成功率较高,多指灵巧手在拧灯泡、扎垃圾袋等任务上成功率较低,说明大模型虽能接管复杂手部动作,但多指灵巧操作远未达「人类级」。
【机器人协作的新尝试】
视频中,Apollo与Franka Duo共同整理工具箱,两台机器人各自运行一套模型,通过高层推理分配和衔接工作,ER 2还会查看视频判断任务进度等。这与机械执行预设工序不同,谷歌想让不同机器人理解彼此优势,像团队一样交接任务。不过,官方视频展示的场景经过设计,离真实工厂多机连续协作还有很长的稳定性验证距离。
【谷歌的架构调整与安全考量】
具身智能行业普遍将机器人架构概括为「大脑」和「小脑」,但物理世界中模块边界易产生问题。谷歌并未放弃「大小脑」,ER 2仍是高层大脑,负责规划等,把动作执行交给VLA。Gemini Robotics 2用VLA统一全身动作,减少机器人动作的割裂感。这是更准确的分界线:高层分层,身体端到端。同时,将所有环节塞进一个巨型网络会带来训练成本上升、问题判断难和安全风险等问题。ER 2引入安全约束等,底层保留传统物理安全机制。而且类似路线并非谷歌独有,Figure和智元也有相关探索,大家都在缩短模块间的沟通距离。
【全身智能面临的挑战与前景】
目前具身智能模型前沿探索追求更多本体、更长任务和更少专用数据,如英伟达、Physical Intelligence、蚂蚁灵波等都有相关成果。Gemini Robotics On - Device 2用少量样例适配新本体值得关注,但机器人比聊天模型更难应对复杂情况,英伟达和谷歌的成果都表明通用模型仍面临挑战。Gemini Robotics 2的重要意义在于让具身智能模型开始涵盖更多方面,相比之前一种任务对应一组算法的做法更先进。WAIC上成熟的硬件为AI提供了身体,谷歌此次尝试让模型学会把身体当作整体使用。不过,机器人真正走进生活,还需要更多条件。


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


