


机器人行业跨越鸿沟,形态分歧待解
近期,知名博主Calacanis在7月29日录制的《All - In Podcast》节目中,邀请了ANYbotics、1X、波士顿动力和Agility Robotics的四位领导者展开对话,节目全长超68分钟。经删减修订,提炼出核心内容。他们一致认为,机器人行业正跨越从实验室到真实部署的鸿沟,未来三到五年,将决定哪种外形、训练方法和商业模式成为主流。对话从Calacanis尖锐问题开始:若双足人形机器人演示易摔倒、部署有扭断脚踝风险,为何不造四足人形机器人?ANYbotics的Fankhauser给出工业领域答案:在湿滑、不平、有雨水、积雪、长草表面,四条腿凭借宽大足底和低重心,提供无可替代的稳定性,这在石油钻井平台、化工厂、海上变电站是硬性要求。但他也承认,在狭窄空间、与人眼平齐交互场景及咖啡店或办公室任务中,双足更合适,“这确实取决于具体用途”。Agility Robotics的Hurst进一步指出,即便在人类环境中,四条腿也不一定更好,真正限制因素不是移动,而是操作。单臂只能移动小物体,双臂才能处理仓库周转箱那样又大又笨重的物件。增加第三条或第四条手臂会带来协调复杂性,边际效用却急剧递减,“很难看出有什么用途值得把它装上去”,不过他也表示若有需求可设计成五个肢体。
巡检机器人:避免停机价值远超替代人力
Fankhauser与波士顿动力的McMaster分别证实,巡检机器人市场已跨过价值门槛,原因并非替代工人,而是防止灾难性停机。ANYbotics的机器人搭载热像仪、声学麦克风、气体浓度传感器和高性能GPU。“如果这些资产停摆,每小时损失的收入高达数十万美元。”Fankhauser说,“我们每帮他们节省一分钟、一小时,基本上就赚回了机器人的成本。”这一逻辑让ANYbotics能对满载配置的机器人收取“数十万美元”,外加每年数万美元的服务合同。McMaster引用具体案例:Spot发现一处空气泄漏,每天为公司避免了300万美元的停机损失。她强调,即使安排人员巡检,他们其实并未真正执行。Spot平均干预间隔超3000小时,意味着人类每年只需干预一两次。机器人充电一次可运行90分钟,返回充电坞后,通过机队级调度可实现近乎连续运行。ANYbotics和波士顿动力在海上应用中看到增长,如石油平台和风电场变电站。每次飞往平台的直升机航程就要花费数万美元,机器人替代了常规数据采集的飞行,成本模型比陆上方案更有利。Fankhauser还描述关键拐点:最初购买机器人用于巡检的客户,现在开始问机器人何时能修理泄漏,“你能解决它吗?能转动杠杆吗?打开柜子吗?最终你会需要双手操作,也许三只或四只手臂来修理机器”,但他表示“在爆炸性环境中达到99.9%的可靠性,仍在开发中”。
人形机器人时间线:2026年交付,发展可期
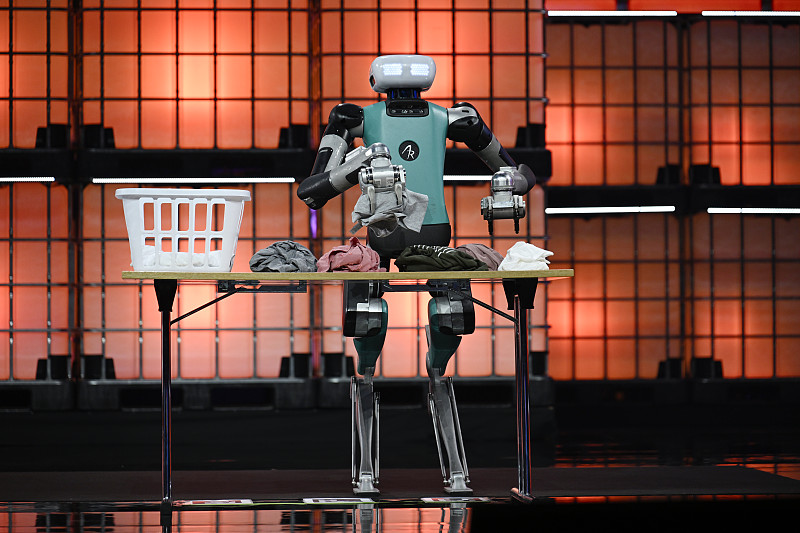
1X的Bert Borick亮出激进判断。Neo预售以一次性全款或订阅(定金为每月500美元)两种支付模式推出,头几天就卖出首批1万台。交付将于2026年开始,Borick承诺少数客户将在当年收到产品。他承认早期体验会有些粗糙,机器人会摔倒,部分任务需要远程操作,但随即表示“按照当前趋势,我们似乎将能够提供完全自主的体验”。当Calacanis追问机器人何时起飞时,Borick说自己“十分确信,距离硬起飞不到十年。机器人建造机器人、数据中心、芯片厂、采矿、精炼,成为一个自给自足的系统”,接着他把个人押注缩短到三年,“就算花了十年,在人类历史上仍然只是一瞬间”。Hurst更为审慎,但对陡峭的指数增长同样坚定。Digit V5将于2026年晚些时候推出,它是首款获准在没有物理安全围栏的情况下与人类并肩工作的人形机器人。这项认证实现了“自下而上的本质安全”,为此公司花了多年重新设计,因为客户亚马逊曾拒绝部署Digit V4,尽管后者已达成研发目标。“事实证明那非常困难,”Hurst说,“机器人的每个系统都受到了影响。”Agility的Digit采用新型快充电池,每天可运行20小时,较前几代明显提升。五年寿命内每年运转8000小时,按目标硬件成本计算,单位经济性接近每小时1美元,而工厂里人力成本为每小时20 - 40美元。Hurst拒绝直接透露按小时计费的RaaS(机器人即服务)价格,但确认公司同时提供资本支出和机器人即服务两种模式。
数据金字塔:互联网视频是突破口
1X的Borick给出关于人形机器人如何学习的清晰框架——四层数据金字塔。“我们在AI领域看到的每一个重大突破,都是因为有人找到了利用庞大新数据源的方法。”Borick说。症结在于:带有动作、触觉反馈和力数据的机器人数据更好,但获得足够数据的唯一途径,是先拥有一个足够好的基础模型,从而部署数百万台能生成那些数据的机器人。1X的赌注是:让Neo在物理上尽可能接近人类形态,这样机器人就可以在所有现存的人类视频数据上进行预训练。Hurst认同,由于大语言模型,感知“几乎已经解决”,机器人看着桌子就知道什么是手机、杯子、纸张。但生成控制数据,针对每个传感器输入给每个电机的扭矩指令,仍是瓶颈。“没有现成的训练数据集,你必须以某种方式生成并创建它。”他驳斥了单一灵丹妙药的想法:世界模型、仿真、远程操作和现实世界实践都是必要的工具,路径是滚雪球式地汇集资源与工程努力,而非某个单一奇点时刻。McMaster将波士顿动力的方法描述为“两个大脑”。物理控制大脑负责动态运动、操作、平衡,驻留在机器人上;推理层负责语义理解、情境感知,可以驻留在云端,通常通过与Google DeepMind或其他AI供应商合作实现。第三层“包装”层保存客户特定的工作流知识,可视部署方式驻留在机器人端或云端。
商业模式趋同:两条通往1美元/小时的道路
尽管在客户偏爱哪种支付结构上存在分歧,但本期对话在单位经济性上呈现出近乎共识。Hurst的算术明确:20小时/天 × 365天 × 5年 ≈ 40000小时。若机器人规模成本为40000美元,即他所说的“汽车级别成本”,硬件成本就可降到每小时1美元。“这些东西将花费2万、3万、4万美元,它们终将达到这个价格,但那之前需要部署10万台机器人。”每小时1美元的机器人成本与20 - 40美元人力成本之间的差距,无论支付模式如何,都为利润和客户节省创造了空间。McMaster表示,工业客户“通常愿意为Spot这样的工具投入资本支出”,视其为投资回报期可明确控制在两年内的工业资产。但她承认,人形形态可能推动客户转向机器人即服务,因为“人们可能希望在不同时间启动”。1X的Borick正为Neo建立一个类似应用商店的平台,允许第三方开发者创建并销售技能。“很多人将在Neo上开发,我们正把它作为一个平台推出。”这种模式使Neo更像一个体力劳动操作系统,收入来自机器人订阅、技能商店佣金和数据许可。四位领导人的共识大于分歧。最明确的共识是:四足和双足平台的硬件问题基本已解决,剩下的瓶颈是软件智能,尤其是以互联网规模生成训练数据的能力;另一共识是,安全认证才是真正走向规模化的门槛。值得关注的是,OpenAI创始人奥特曼在近期一次采访中也明确表示,未来2 - 3年内将迎来属于机器人的“ChatGPT”时刻,与Neo创始人的观点一致。
 303


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


