C51:PWM+舵机角度控制

使用PWM的正占空比控制舵机转动 1.舵机:常见的角度控制外设,通常在机器人、航模等产品上比较常见,外观如下: 2.驱动原理:通过输出固定周期为20ms的PWM波形驱动舵机,其中正占空比(0.5~2.5ms)决定舵机的转动的角度为-90°到90° 3.舵机硬件原理: 4.外设接线图 舵机 单片机 黑线 GND 红线 VCC(+5) 黄线 PWM输出控制I... 阅读详情
AI摘要

本文介绍了PWM(脉冲宽度调制)的基本概念,包括占空比的定义及其在模拟信号编码中的作用。详细讲解了如何通过硬件或软件实现PWM信号输出。接着,文章讨论了舵机的工作原理,指出控制舵机需要发送特定频率和占空比的PWM信号,并给出了不同角度对应的占空比。最后,提供了一段基于51单片机的C语言代码示例,演示如何编程控制舵机在0度和135度之间变换。

目录

一 PWM

1.简介:

占空比:

2.如何实现PWM信号输出

二 控制舵机

1. 什么是舵机

2. 怎么控制舵机

数据:

3. 编程实现


一 PWM

1.简介:

PWM,英文名Pulse Width Modulation,是脉冲宽度调制缩写,它是通过对一系列脉冲的宽度进
行调制,等效出所需要的波形(包含形状以及幅值),对模拟信号电平进行数字编码,也就是说通
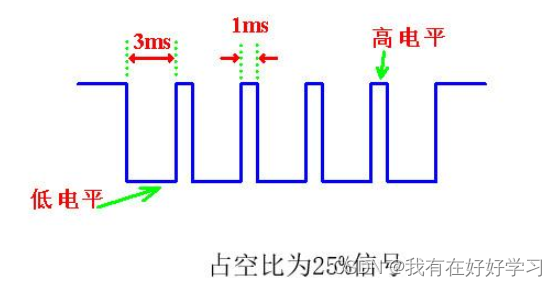
过调节占空比的变化来调节信号、能量等的变化,占空比就是指在一个周期内,信号处于高电平的
时间占据整个信号周期的百分比,例如方波的占空比就是50%.

脉冲宽度调制

通过占空比编码模拟信号

占空比:

一个周期内,高电平占据时长的百分比 
2.如何实现PWM信号输出

1. 通过芯片内部模块输出,一般观察手册或者芯片IO口都会标明这个是否是PWM口
如下图增强51,STC15w的CPU

2. 如果没有集成PWM功能,可以通过IO口软件模拟,相对硬件PWM来说精准度略差

二 控制舵机

1. 什么是舵机

如下图

基于51单片机的舵机控制(PWM) 51单片机、舵机、PWM、独立按键 阅读详情

相关推荐

C51单片机PWM舵机控制:无硬件PWM的精准角度实现

PWM(脉宽调制)是嵌入式系统中控制舵机位置的核心技术,其本质是通过调节高电平持续时间来映射机械角度。在缺乏硬件PWM模块的C51单片机上,必须依托定时器中断与精确时序计算实现微秒级占空比控制。该方案涉及机器周期校准、定时器模式选择(如T0模式1)、查表法角度映射及电源噪声抑制等关键技术环节,兼具资源约束下的工程鲁棒性与教学级底层原理透明性。典型应用场景包括老旧设备改造、单片机课程实训及低成本机电控制系统开发,尤其适用于STC89C52、AT89C51等经典51架构平台。

weixin_34406086的博客 410

51单片机PWM双舵机控制详解

为什么要写这篇博客、因为我在调我的51单片机wifi小车的双舵机摄像头的时候。从一开始对PWM很陌生到完全理解PWM调节并调好了两个舵机加起来花费了整整一天的时间。也看了很多的资料。这里综合一下,希望能帮助到像我一样需要使用PWM调舵机人。我用的舵机是———-盛辉SG90舵机(标准版) 对就是上面这个东东下面来简单的看一下它的工作原理: 三根线: 橙色—————————

Zxn、Sirius荣耀之路 4万+

51单片机PWM控制舵机

PWM,英文名Pulse Width Modulation,是脉冲宽度调制缩写,它是通过对一系列脉冲的宽度进行调制,等效出所需要的波形(包含形状以及幅值),对模拟信号电平进行数字编码,也就是说通过调节占空比的变化来调节信号、能量等的变化,占空比就是指在一个周期内,信号处于高电平的时间占据整个信号周期的百分比,例如方波的占空比就是50%.2.5ms-----------180度;0.5ms-------------0度;1.0ms------------45度;1.5ms------------90度;

Strange_Head的博客 3640

C51单片机PWM控制SG90舵机:从定时器到角度映射的完整指南

PWM是嵌入式控制中最基础也最容易被误解的信号形式,它通过改变高电平脉宽来传递信息。在舵机控制场景中,SG90舵机依靠周期20ms的高电平脉宽映射转角,0.5ms至2.5ms对应0到180度,这与直流电机调速所用的高频PWM有本质区别。C51单片机往往没有硬件PWM外设,需要借助定时器中断和计数比较模拟精确脉宽。12MHz主频下,通过计算定时器初值、维护100us时基和占空比计数器,就能输出符合SG90规格的PWM信号。这项技术广泛应用于智能小车云台、机械臂和航模舵机控制等入门项目,是连接基础定时器原理与实

weixin_29174141的博客 83

51单片机PWM舵机控制装置:从原理到实战的完整指南

PWM(脉冲宽度调制)是一种通过调节脉冲占空比来模拟模拟信号的数字控制技术,其核心原理是利用定时器周期性地翻转IO电平,以高电平持续时间编码信息。在嵌入式领域,PWM广泛用于电机调速、舵机定位和LED调光等场景。对于舵机控制,稳定的50Hz PWM信号和精确的脉宽映射是实现角度精准控制的关键。51单片机虽无硬件PWM外设,但通过定时器中断可灵活生成多路软件PWM,满足课程设计与工程实践需求。本文以舵机控制装置为例,深入解析定时器初值计算、角度-脉宽映射及多路扩展技巧,帮助读者掌握51单片机PWM调速与舵机控

weixin_32496547的博客 49

C51单片机舵机驱动实战:从定时器到PWM的底层实现

PWM(脉冲宽度调制)是一种通过调节方波占空比来控制模拟量的数字技术,其核心原理是利用定时器周期性地翻转IO电平。在嵌入式开发中,PWM广泛用于电机调速、LED调光和舵机角度控制。舵机作为一种位置伺服机构,依赖周期20ms、高电平0.5ms~2.5ms的PWM信号来定位角度,因此理解定时器中断与初值计算是驱动舵机的关键。本文以C51单片机为例,从寄存器层面手写舵机驱动,涵盖定时器配置、中断服务函数设计、角度换算及多路复用方案,帮助开发者掌握底层PWM生成技术,解决舵机抖动、复位等常见工程问题。

weixin_29192141的博客 60

51单片机舵机控制仿真:定时器PWM波形生成与Proteus验证

舵机控制是单片机入门和工程实践中的典型场景,核心在于通过脉宽调制信号精确驱动输出轴角度。PWM的生成通常依赖定时器中断模拟,在51单片机这类无硬件PWM外设的平台上尤为关键。理解定时器初值计算、中断服务函数中的电平翻转逻辑,以及周期与占空比的换算关系,是掌握舵机驱动的基础。通过Proteus仿真搭建最小系统,用示波器验证50Hz周期信号和高电平宽度,能够在实物调试前确认程序逻辑的可靠性。该技术广泛用于机器人关节、摄像头云台、智能小车等嵌入式项目。本文以51单片机C语言和Proteus仿真为核心,梳理从定时器

weixin_29165725的博客 106

Proteus仿真伺服电机控制系统从零搭建与源码解析

伺服电机在工业自动化和机器人领域扮演核心角色,其精确角度控制通常依赖PWM脉宽调制信号。在嵌入式开发中,基于单片机的PWM生成与定时器中断机制是工程师必须掌握的基础技术。通过Proteus仿真平台,开发者无需硬件即可验证控制算法,大幅降低迭代成本。本文以AT89C52单片机为核心,结合Keil C51编程环境,详解伺服电机模型的选型、20ms周期PWM时基计算、软件定时器实现以及LCD角度显示等完整链路,并总结仿真中常见的电机不动、脉宽抖动、LCD乱码等典型问题的解决方案。无论是课程设计还是工程预研,这套方

weixin_29169505的博客 261

基于51单片机的数控云台Proteus仿真与实物移植指南

数控云台是嵌入式系统中典型的二维运动控制平台,其核心在于通过单片机输出数字信号(如PWM)驱动舵机或步进电机实现角度精确定位。原理上依赖定时器生成标准50Hz PWM波形、串口协议解析指令、IO口逻辑控制等基础能力,技术价值体现在教学验证性高、硬件成本低、开发门槛适中,广泛应用于单片机课程设计、蓝桥杯备赛及DIY机电项目。实际应用需兼顾Proteus仿真模型特性与真实物理约束,尤其关注供电隔离、PWM时序精度、串口波特率匹配及晶振配置四大关键点。本文围绕‘006’典型资料包,深入剖析基于51单片机与SG90

weixin_29174141的博客 222

国产FPGA开发实战:紫光同创编程软件中的约束文件详解与常见问题

本文详细解析了紫光同创FPGA编程软件中约束文件的关键配置技巧与常见问题。通过基础架构解析、时钟约束实践、物理约束调控及典型问题排查指南,帮助开发者高效掌握国产FPGA开发中的约束文件应用,提升开发效率与设计稳定性。

gin88的博客 901

记录——影刀RPA高级操作题(二)——使用影刀RPA内置包和”Xpath“获取数据,获取数据写入目标MySQL

【代码】记录——影刀RPA高级操作题(二)——使用影刀RPA内置包和”Xpath“获取数据,获取数据写入目标MySQL。

m0_74824002的博客 841

支付宝H5支付唤醒协议全解析:从alipays://到动态orderSuffix的抓取与拼接

本文深入解析支付宝H5支付唤醒协议,从alipays://协议设计到动态orderSuffix参数的抓取与拼接,详细介绍了支付宝H5支付的底层机制。内容包括协议架构剖析、动态令牌生成与捕获、浏览器兼容性解决方案以及安全机制设计,为开发者提供全面的技术指南和实践建议。

weixin_27972919的博客 3479

LTspice导入德州仪器SPICE模型的实用指南与常见问题解析

本文详细介绍了如何在LTspice中导入德州仪器的SPICE模型,包括模型文件获取、路径管理、导入步骤及常见问题解析。通过实用指南帮助工程师精确仿真电路性能,提升设计效率,重点涵盖了第三方模型的导入教程和最佳实践。

kk1234的博客 305

IEEE 754浮点数与十六进制转换:从原理到实战避坑指南

在计算机系统中,数据的二进制表示与内存布局是底层开发的核心基础。IEEE 754标准定义了浮点数在内存中的精确格式,包括符号位、指数位和尾数位的分工,以及零、无穷大和NaN等特殊值的编码。理解这一原理对于处理原始字节流至关重要,尤其是在涉及跨平台或跨设备通信时。其技术价值在于,它能帮助开发者从根本上解决数据解析错误、通信协议不一致以及程序调试中的“灵异”问题。在嵌入式开发、网络通信(如Modbus协议)和固件解析等应用场景中,浮点数与十六进制的转换是高频操作。然而,字节序(大端/小端)是转换过程中最常见的“

weixin_33835103的博客 429

3D Gaussian Splatting环境配置和运行

使用conda命令根据environment.yml文件创建虚拟环境时,安装的pytorch是使用conda install 命令来安装的,实际上并不能成功安装带有gpu的pytorch,而这两个模块的安装依赖于带gpu的pytorch。如果不注释掉这三行,直接安装会报错

m0_46360757的博客 3326

基于eBPF和LSM的强制文件访问控制系统架构设计和实现

本文介绍了一种基于 eBPF 与 Linux 安全模块(LSM)实现的强制文件访问控制系统。该系统利用 eBPF 的高性能和动态加载能力以及 LSM 的系统调用拦截功能,提供了灵活且强大的文件访问控制策略。文章详细描述了系统的设计思路、架构组成、关键代码实现及错误处理方式。通过用户空间程序与内核态 eBPF 程序的协作,实现了对文件操作的实时监控和控制,支持动态更新安全策略而无需重启系统。此外,文中还讨论了未来可能的扩展方向,如增加更多 hook 点、集成其他安全模块以及性能优化等。

Linux内核研究者 1838

RK3568笔记五十四:SORT实时目标追踪

YOLOv5具备目标检测的功能,把视频分解成多幅图像并逐帧执行时,如果视频帧中有多个目标,如何知道一帧中的目标和上一帧是同一个对象就是目标跟踪的工作。DeepSort是实现目标跟踪的算法,从sort(simple online and realtime tracking)演变而来,使用卡尔曼滤波器预测所检测对象的运动轨迹,匈牙利算法将它们与新的检测目标相匹配。结合YOLOv5和DeepSORT可以在实时场景中实现高效的目标检测和跟踪。

788

IEM模型,地表粗糙度模拟

利用微波反演土壤水分时候,利用IEM模型可以实现对随机地表的模拟

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

IDEA的使用指南

IDEA基于java的使用手册,可以最快速的上手,在使用中不断的丰富自己的使用技巧.

最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版

Part-E1-SDIO-Specification-Ver4.00-Final-120220.pdf:最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版,包括SDIO 接口的外设,SDIO 接口官方协议等。

上一篇: C51定时器
下一篇: C51:感应开盖垃圾桶
我有在好好学习
博客等级 码龄4年 260粉丝 46原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
