# LLM高效微调详解-从Adpter、PrefixTuning到LoRA

解决conversionRule不生效问题 今天遇到一个奇葩问题 <configuration scan="true" scanPeriod="60 seconds" debug="false"> <conversionRule conversionWord="msg" converterClass="com.guohuai.basic.component.logback.SensitiveDataCon 阅读详情

一、背景

图片

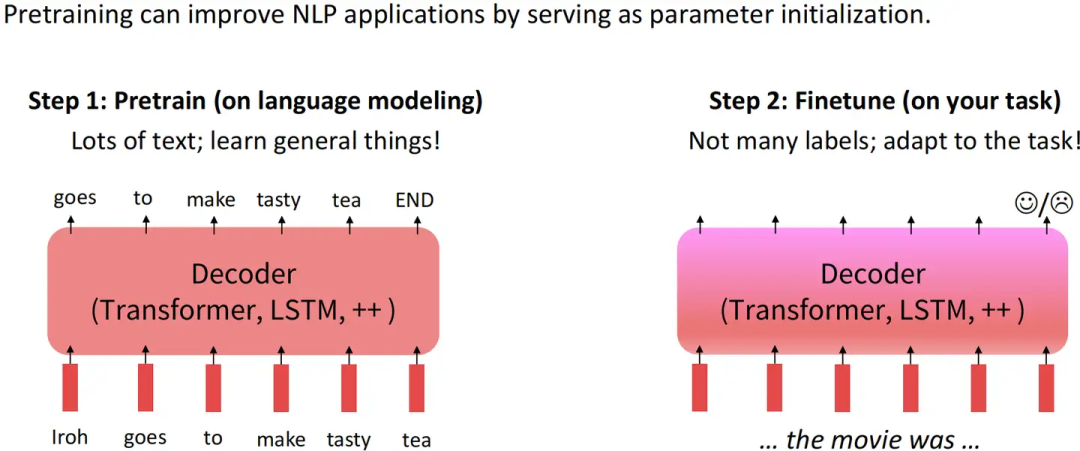
目前NLP主流范式是在大量通用数据上进行预训练语言模型训练,然后再针对特定下游任务进行微调,达到领域适应(迁移学习)的目的。
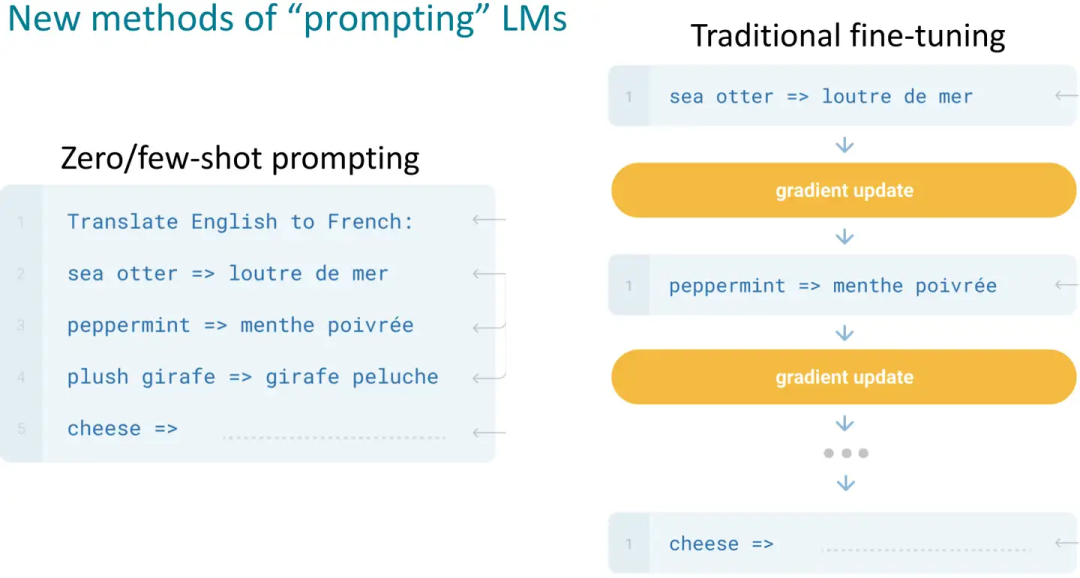
图片Context Learning v.s. SFT

指令微调是预训练语言模型微调的主流范式,其目的是尽量让下游任务的形式尽量接近预训练任务。

从而减少下游任务和预训练任务之间的Gap, 实现预训练语言模型适应下游任务,而非下游任务去适应模型
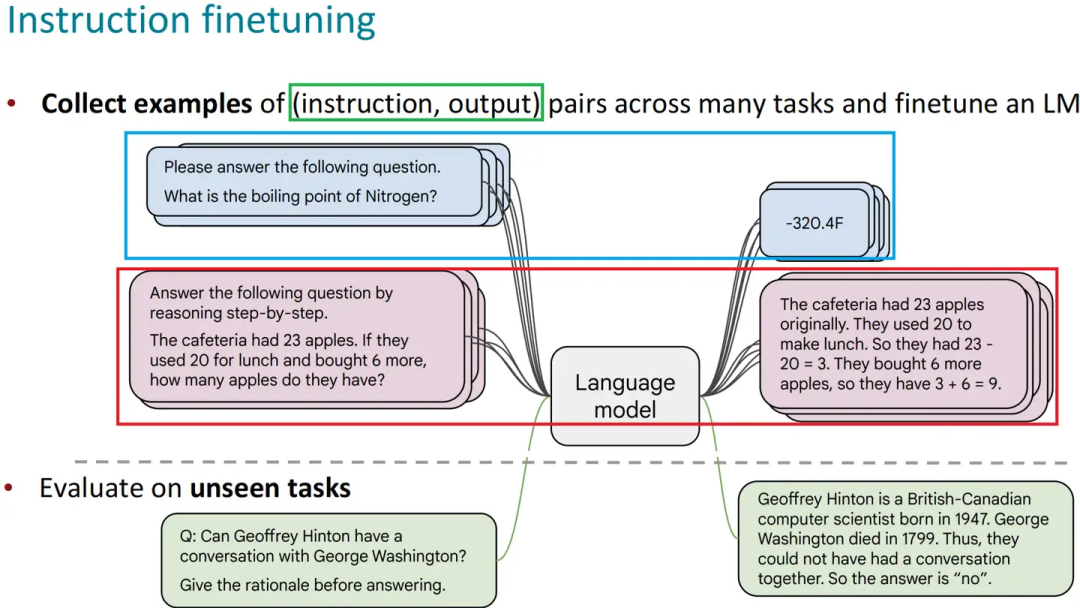
图片

指令微调的效果要优于基于Zero/Few-shot的提示词工程的上下文学习。

但随着预训练语言模型进入LLM时代,其参数量愈发庞大。全量微调模型所有参数所需的显存早已水涨船高。

例如:

全参微调Qwen1.5-7B-Chat预估要2张80GB的A800,160GB显存 全参微调Qwen1.5-72B-Chat预估要20张80GB的A800,至少1600GB显存

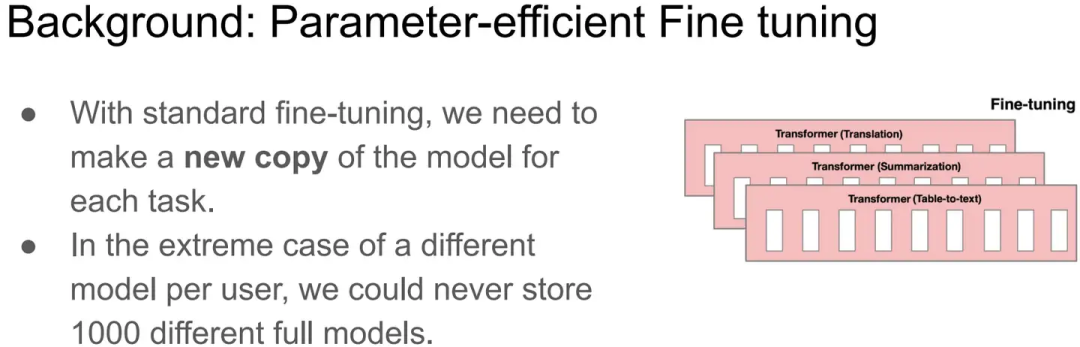
而且,通常不同的下游任务还需要LLM的全量参数,对于算法服务部署来说简直是个灾难(当然,一种折衷做法就是全量微调后把增量参数进行SVD分解保存,推理时再合并参数 )。
图片

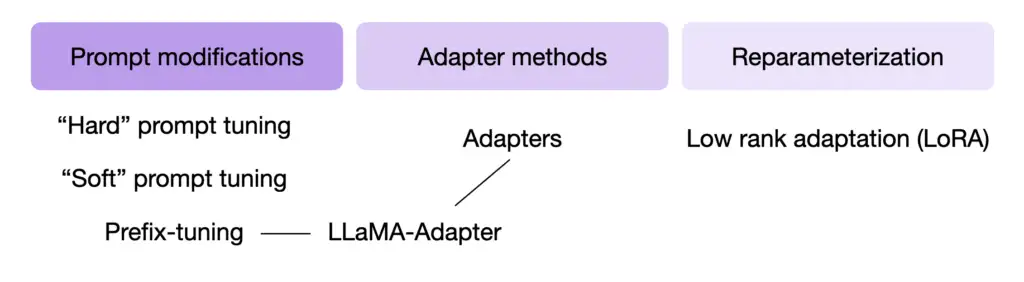
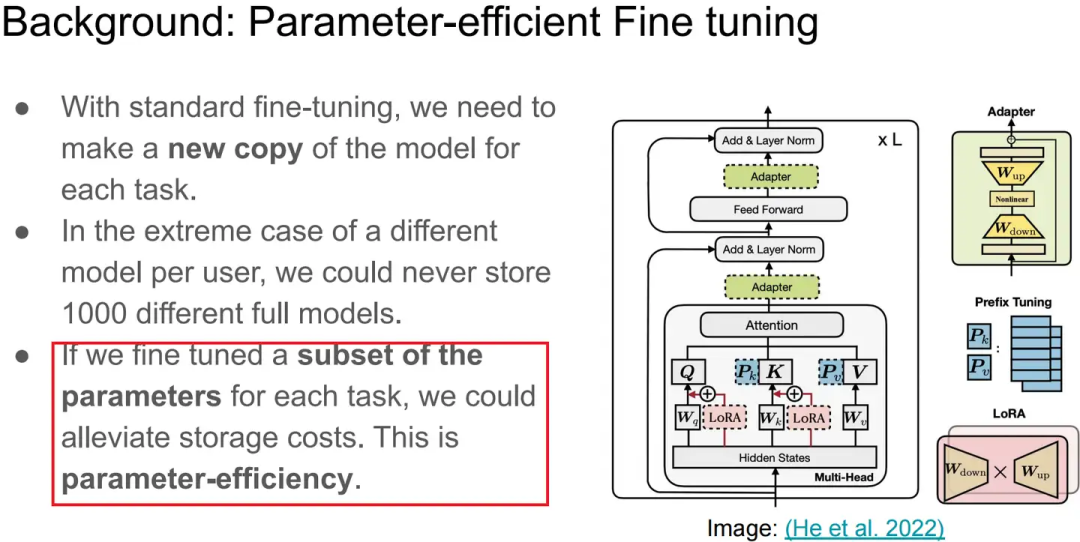
为了寻求一个不更新全部参数的廉价微调方案,之前一些预训练语言模型的高效微调(Parameter Efficient, PEFT)工作,要么插入一些参数或学习外部模块来适应新的下游任务。
图片

接下来将介绍如下4个PEFT方法(重点是主流的LoRA):

  • Adatper Tuning
  • Prompt Tuning
  • Prefix Tuning
  • LoRA

图片

二、参数高效微调

2.1 Adapter Tuning

Adapter Tuning试图在Transformer Layer的Self-Attetion+

【LLM】金融场景的大模型Lora微调实战 金融行业需要垂直领域LLM,因为存在金融安全和数据大多数存储在本地,在风控、精度、实时性有要求 (1)500亿参数的BloombergGPT BloombergGPT金融大模型也是用transformer架构,用decoder路线, 构建目前规模最大的金融数据集FINPILE,对通用文本+金融知识的混合训练。 用了512块40GB的A100 GPU,训练中备份了4个模型,每个模型分了128块GPU。 (2)度小满5月的【源轩大模型】 使用hybrid-tuning方式,首个千亿参数金融大模型 在通用能力评测 阅读详情

相关推荐

3D Slicer-最强大的开源医学图像分割工具简要概述

3D Slicer 是一个免费的开源软件平台,用于医学、生物医学和其他 3D 图像的可视化、处理、分割、配准和分析。读/写DICOM图像和多种其他格式;三维图像、多边形网格和体积渲染的交互式可视化;手动编辑和标记图像;使用刚性和非刚性算法融合和共同配准数据;图像自动分割;跟踪图像引导程序的设备。所有的功能模块可在工具栏里找到,提供搜索,下拉选择,左右切换等功能。3D slicer的大概情况就介绍到这里。它的功能非常强大,也没有必要说掌握每个功能的使用。

Tina姐的博客 2万+

Polardb训练营-本地部署 PolarDB-X

PolarDB-X是阿里巴巴自主设计研发的高性能云原生分布式数据库产品,为用户提供高吞吐、大存储、低延时、易扩展和超高可用的云时代数据库服务。云原生+MySQL生态PolarDB-X已作为标准云产品在世界范围内的13个地区提供服务。依托云资源和容器化部署能力,PolarDB-X可以在数分钟内完成集群创建和变配,整个过程中用...

yangjunfeng0604的博客 2476

Windows 游戏 EXCEPTION_ACCESS_VIOLATION 修复:3类硬件问题与5步软件排查法

本文提供Windows游戏EXCEPTION_ACCESS_VIOLATION错误的终极修复指南,涵盖3类硬件问题(内存故障、显卡问题、超频不稳定)和5步软件排查法(文件验证、驱动更新、DEP调整等),帮助玩家彻底解决0xFFFFFFFFFFFFFFFF内存访问冲突问题。

weixin_31856057的博客 2505

多传感器标定全栈系统学习教程

无论是激光雷达(Lidar)、毫米波雷达(Radar)、相机(Camera)还是惯导(IMU),传感器之间的精确标定直接决定了系统的可靠性与性能。本文将以系统化的视角,梳理多传感器标定的核心知识体系,并分享一套覆盖全栈技术的学习路径。Calibration)是实现点云与图像融合的前提,而雷达与车辆的标定(Radar2Car)则是精准速度估计的关键。:Lidar2Car、Camera2Car的快速标定流程,标定板布置规范。:从单传感器标定入手(如相机内参),逐步过渡到多传感器联合标定。

weixin_41792788的博客 905

ARM CMSIS DAP源码分析(二)

今天分析的是RDDI_DAP_GetARMRegs(DWORD *regs, DWORD *rfpu, ULONG64 mask)和RDDI_DAP_SetARMRegs(DWORD *regs, DWORD *rfpu, ULONG64 mask)这两个函数。 以RDDI_DAP_GetARMRegs(DWORD *regs, DWORD *rfpu, ULONG64 mask)为例,代码如下:

pengxiao618的专栏 7977

ArcGIS小白必看:5分钟搞定WGS_1984到Krasovsky_1940_Albers投影转换(附详细步骤)

本文为ArcGIS初学者提供了从WGS_1984地理坐标系转换到Krasovsky_1940_Albers投影坐标系的详细实战指南。文章深入剖析了投影变换与基准面转换的核心区别,通过分步详解创建自定义地理变换、执行投影等关键操作,并附带了常见问题排查与批量处理脚本,旨在帮助用户高效、准确地完成坐标系统转换,为后续空间分析奠定基础。

weixin_29305337的博客 642

【Unity实战100例】Unity循环UI界面切换卡片功能

功能包括:可以设置半径,高度,速度,元素数量用户可以根据自己的实际需求接入 制作思路:创建每个元素对应的虚拟点,通过旋转管理这些虚拟点,然后把旋转信息和位置信息同步给实际的元素

纯技术流日常开发商业开发记录总结等 7719

3D打印机控制系统设计:基于MATLAB的3D打印机运动学建模、轨迹规划和控制

控制实现:在控制实现中,需要将轨迹规划的结果转化为实际的控制指令,控制3D打印机按照规划的轨迹进行运动。3D打印机的运动学建模:3D打印机的运动学建模是指将3D打印机的机械结构、传动系统和运动控制部件等抽象成数学模型,以便于进行控制系统的设计和分析。轨迹规划:轨迹规划是指根据3D模型的几何形状和打印机的运动学模型,计算出打印机需要执行的运动轨迹,以便于实现所需的打印效果。控制实现:控制实现是指将轨迹规划的结果转化为控制指令,控制3D打印机按照规划的轨迹进行运动。

走向CTO的路上... 2474

锂电池充电器电路设计 里面有电路

锂电池充电器电路设计 里面有电路 3.7V升压到5V电路设计。

VC中sqlite的使用

在VC中对sqlite的使用,实现数据库大批数据的快速插入,读取数据库中的数据在ListCtrl中显示

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

上一篇: 告诉老板,AI大模型应该这样部署!
下一篇: 产品经理必备能力大揭秘
普通网友
博客等级 码龄3年 4494粉丝 309原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值