OpenGL实现全景图(SkyBox和Hdri双实现方式)

LearnOpenGL-高级OpenGL-6.天空盒 立方体贴图就是一个包含了6个2D纹理的纹理,每个2D纹理都组成了立方体的一个面:一个有纹理的立方体。 阅读详情
AI摘要

本文介绍了在OpenGL中通过环境映射实现球形和立方体全景图的两种方法,包括纹理映射、环境光照计算和shader编程,重点讲解了如何使用hdri和cubemap纹理以及对应的shader设置。

OpenGL全景图两种实现方式

1. 球形全景图

球形全景图的实现方式又叫environment mapping,它通过将场景中的物体映射到球形表面来实现。在OpenGL中,可以使用纹理映射来实现球形全景图。首先,需要创建一个球形模型,并将场景中的物体映射到球形模型的面上。然后,将球形模型的纹理映射到球形全景图的纹理上,最后,使用纹理映射的球形全景图来渲染场景。
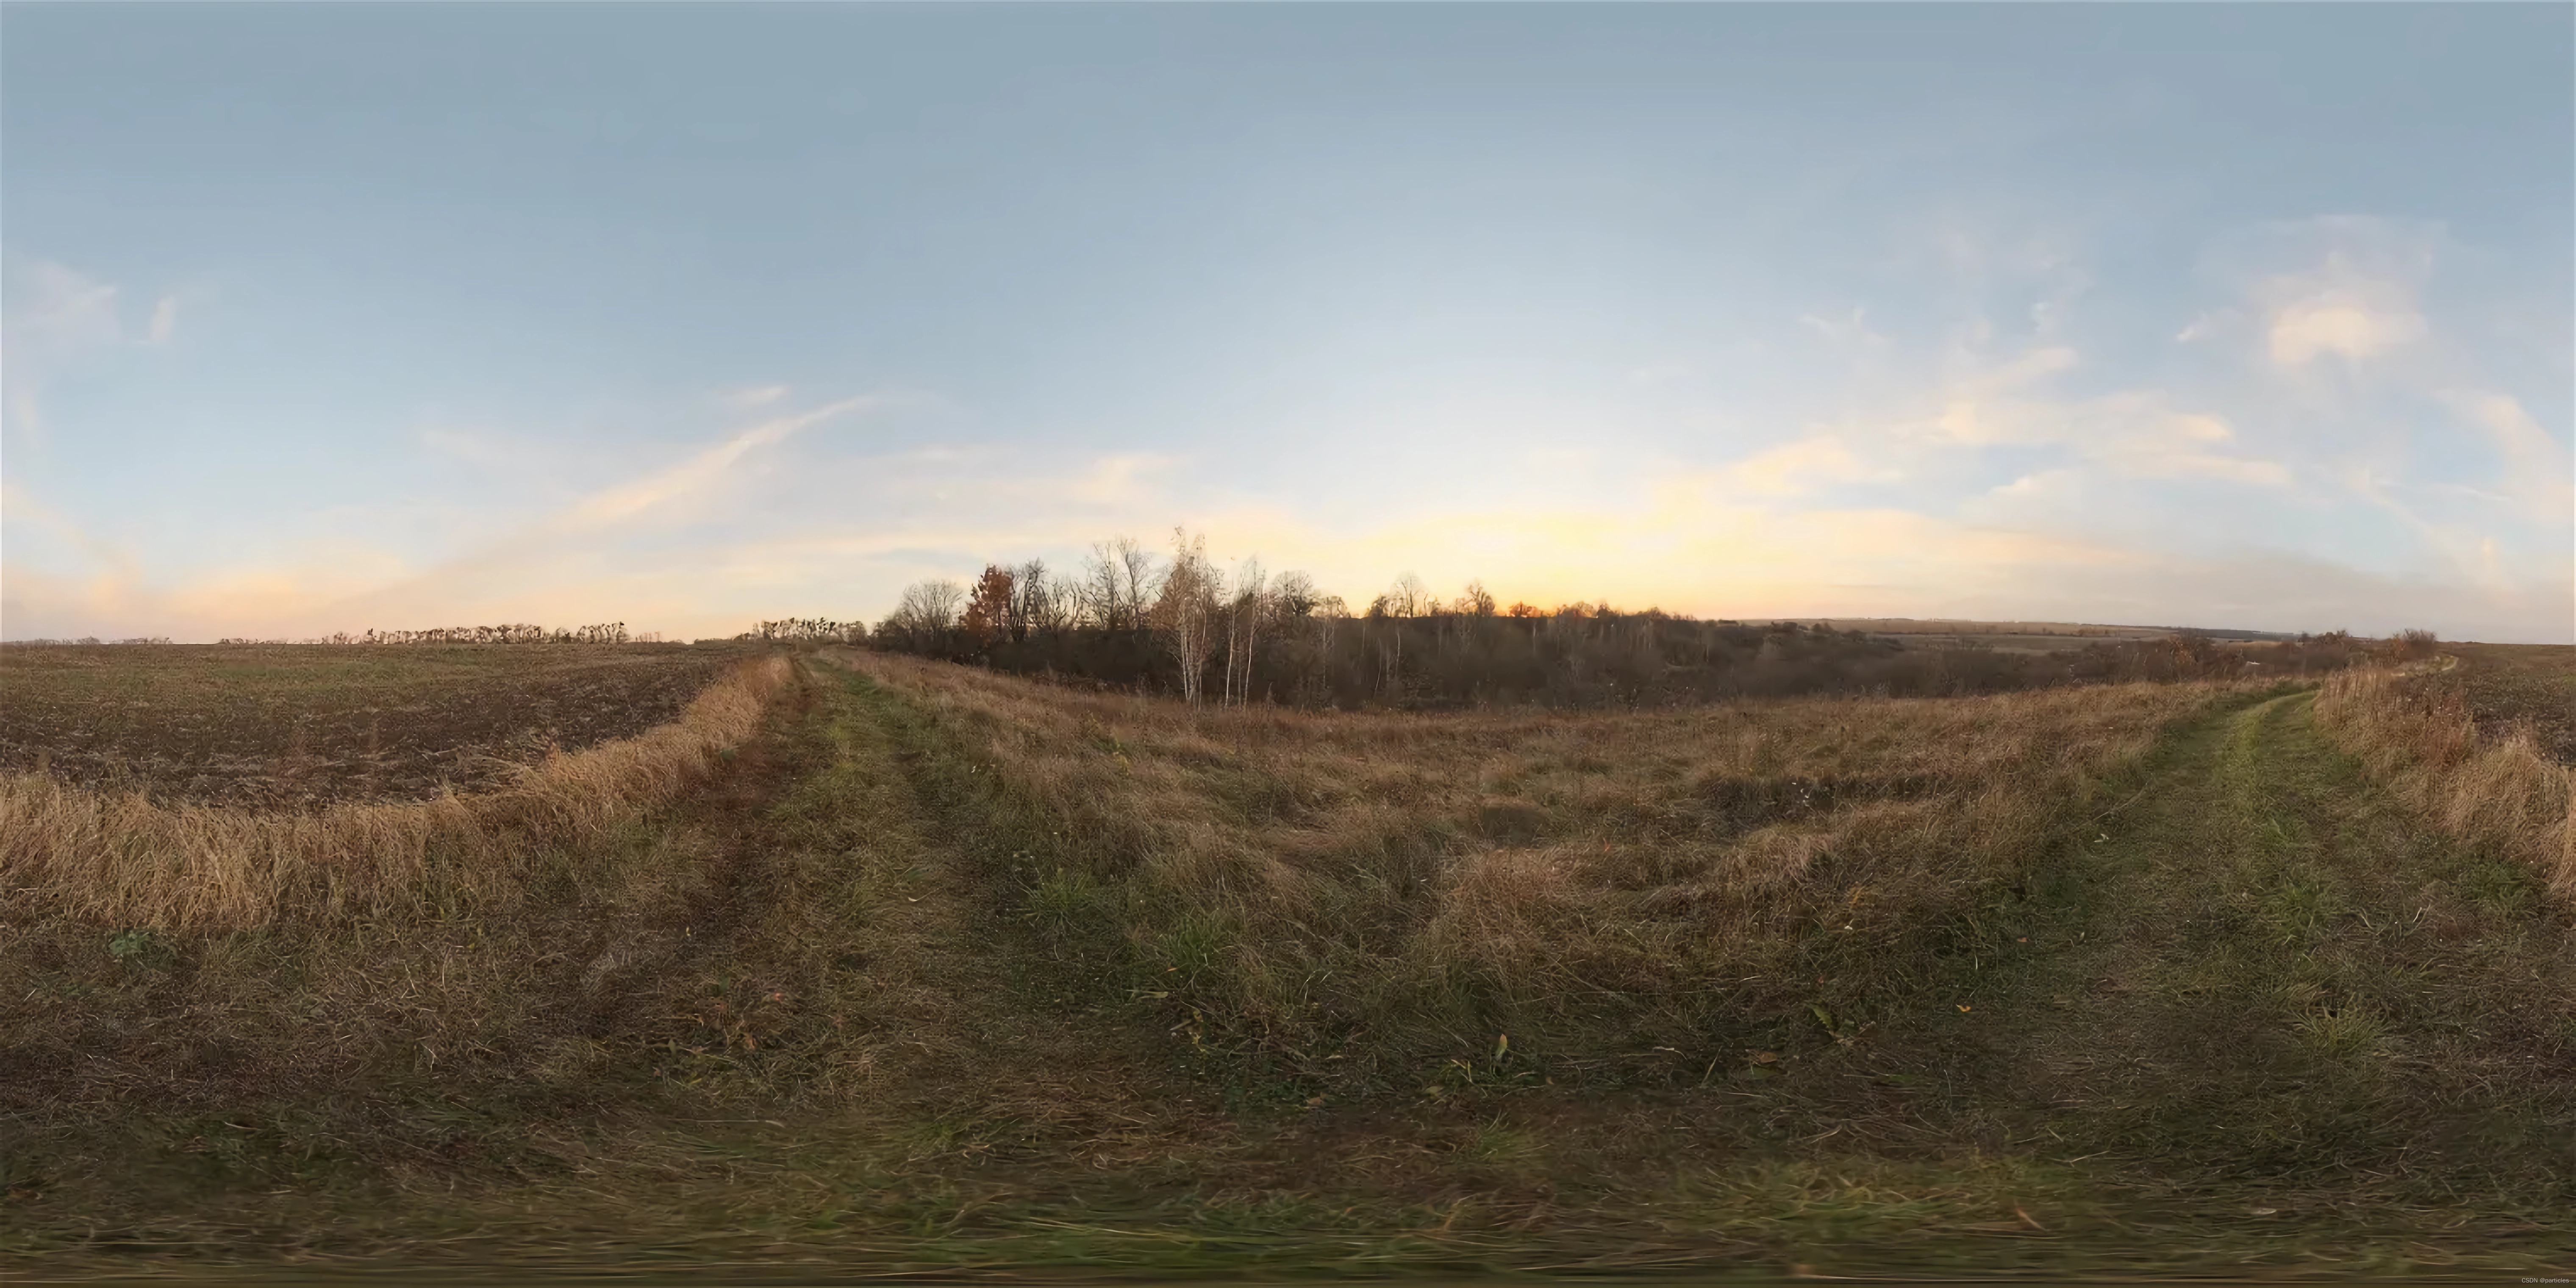
球形全景图样例

在这方面,我们可以参考Lib Env - Shader API这篇文章说的hdri纹理解析方式

以及全景图shader这篇文章的shader设置

本质上,球形全景图的渲染就是将场景中的物体映射到球形模型的面上,然后使用球形模型的纹理来渲染场景。我们需要在shader中计算每个像素点在球形模型上的位置以及其向量方向,它使用了envIrradiance这个函数来计算给定方向的辐射度(irradiance)。它基于环境的球谐光照(spherical harmonics projection)来计算。这个函数返回一个RGB颜色值,表示在特定方向上的环境光照强度,同样也乘以了环境曝光。

在shader中,我们使用envIrradiance函数来计算每个像素点在球形模型上的位置以及其向量方向,然后使用球形模型的纹理来渲染场景。

在此我将提供一个shader的实现,它基于球形全景图的实现方式。

const GLchar *fragmentShaderSource3D = R"glsl(
    #version 100
    precision highp float;
    uniform vec2 iResolution; //分辨率
    uniform vec2 iMouse; //鼠标移动坐标
    uniform float iFov;  // 视场角uniform变量
    uniform sampler2D iChannel1;  // HDR环境贴图

    // 旋转变换
    vec3 rotateX(vec3 p, float a)
    {
        float sa = sin(a);
        float ca = cos(a);
        return vec3(p.x, ca*p.y - sa*p.z, sa*p.y + ca*p.z);
    }

    vec3 rotate

Unity HDR天空盒实战:从Shader编写到动态日夜循环实现 在计算机图形学中,全局光照(GI)和环境反射是构建逼真虚拟场景的核心技术。其原理在于通过模拟光线在场景中的多次反弹与反射,为物体提供自然的环境光照与反射细节,从而大幅提升视觉真实感。这项技术的工程价值在于,它能够以相对较低的性能开销,实现传统局部光照难以达到的整体氛围与质感。在游戏开发、建筑可视化、影视特效等应用场景中,一个高质量的天空盒(Skybox)往往是实现优质全局光照的关键环境光源。本文聚焦于Unity引擎中的HDR(高动态范围)天空盒,深入讲解如何通过自定义Shader实现动态的日夜循环效果,并解 阅读详情

相关推荐

Unity HDR天空盒:从原理到实战,5分钟提升场景真实感

在计算机图形学中,环境光照是构建沉浸式3D场景的基础技术,它模拟了光线在场景中的多次反射与漫射,为物体提供柔和的间接照明。其核心原理在于通过捕捉环境的光照信息,为材质着色计算提供真实的光源数据,从而打破传统局部光照模型下的生硬感。这项技术的核心价值在于能以极低的性能开销,大幅提升场景的整体质感和视觉一致性,是实现写实渲染与风格化表达的关键环节。在游戏开发、虚拟现实和建筑可视化等应用场景中,环境光照的源头——天空盒的设置至关重要。本文聚焦于Unity引擎中的HDR(高动态范围)天空盒,它通过使用包含真实世界亮

337

[Unity]将cubemap转换为全景图,并保存本地-使用全屏shader转换

使用全屏shader将cubemap转换为全景图,比较简单就直接贴上去罢。

FalschxMico 1093

Krpano:打造全景漫游体验—全景开发(一)

前面的文章主要基本介绍了krpano一些元素的用法,从这篇文章开始我们就进入全景开发的,从到最后到,前端使用react框架+antd组件库+krpano,后端使用koa来实现一个类似720云全景的制作网站在中都是通过应用程序来手动切图的,但是对于一个制作网站来说肯定是网站来帮用户实现切图,用户只需要上传全景图片,前端拿到图片再传给后端,通过后端来完成切图,所以步骤是-->用户选择图片切图-->客户端拿到图片后调用接口进行上传-->服务端实现切图-->切图完成。

m0_59281691的博客 3699

使用OpenGL实现等矩形环境贴图

等矩形环境贴图(Equirectangular Map)是一种将全景图像映射到二维平面上的方式,其中图像中心被映射到平面的中心,其他像素则按照经纬度坐标映射到平面上。在OpenGL中,将等矩形环境贴图应用到三维场景中可以实现完美的360度全景效果。上述代码将环境贴图映射到天球上,并通过片段着色器实现渲染效果,其中“worldPos”表示天球上的顶点位置,使用Geodesic Sphere进行生成。接下来,我们将介绍如何使用OpenGL实现等矩形环境贴图。首先,我们需要了解什么是等矩形环境贴图。

BitLordX的博客 246

OpenGL实现的3D全景图

一个简单实用的3d全景图程序框架,可以帮助你更快的构建全景图程序。

sphere2cube-js:图像转换器到全景查看器

@ zebrajaeger / createpano 兑换 完整的球形全景图像供观看者使用(矩形) 向观看者提供360°全景图像(对于等边矩形,y到小) 观看者的部分全景图像 读 带有RAW或RLE编码的PSD和PSB jpg png 写 预览(立方) 预览(缩小比例) 瓷砖(酰胺水平) html(pannellum实现) 以上全部为zip文件 安装 $ npm install -g @zebrajaeger/createpano 用法 最低限度 $ createpano -i sourceimage.psd 选项 Usage: cli [options] Options: -V, --version output the version number -i, --source < path>

opengl 全景图像拼接程序

使用VS2008和opengl编写的全景图像拼接程序,可以完成图像拼接的立体显示,可以旋转,缩放,控制键为空格,和上下左右的四个箭头键,以及上下翻页两个键。包括立方体,圆柱面和球面全景图的生成,附有测试图片。

鸿蒙实战开发教程-注册登录页面

在密码输入框中,只要设置TextInput的类型就可以实现带眼睛logo的密码输入框效果:

2401_82546228的博客 3559

Cadence笔记--原理图导入PCB

根据PCB尺寸画PCB外观尺寸,这里注意X\Y不能超过指定的区域,X\Y的最大值在setuo的grids里设置,画完后保存并关闭工程然后重新打开(不理解为何)由于只画了一个PMU6050,所以这里只有一个器件。工程选择board,选择存储路径和名称。6、重新网格导入,保证网表导入无误;注意网表保存的路径。

weixin_51418325的博客 1963

STM32控制气泵和电磁阀实现

2、mos管的选型:mos管选择主要注意两个参数即可,一是导通的电流,二是耐压值,并且常用NMOS管,根据要求,气泵和电磁阀供电电压为12V,所以选择的mos管耐压值要大于12V,这里选用耐压值为30V的MOS管,并且导通电流为5.8A,如下图。1、气泵和电磁阀的开和关均为开关量,实现控制方法有多种,比如继电器,但是继电器动作有噪声且体积较大,更好的方法为使用mos管。使用STM32控制气泵和电磁阀的开和关,气泵和电磁阀的供电电压为12V。最终实现单片机控制气泵和电磁阀的开和关。

jacklood的博客 1万+

[RK3399][Android7.1] 调试笔记 --- 编译GSL5680 touch提示错误

Platform: RK3399 OS: Android 7.1 Kernel: v4.4.83 现象: 之前在rk3288平台上使用过GSL5680的Touch,现在移植过来一直报如下错误: make[1]: `include/generated/vdso-offsets.h' is up to date. CHK include/generated/compi...

Kris Fei's blog 1056

手把手教你编写I2C读写EEPROM代码(驱动层实现)

从底层寄存器配置到时序控制,详解如何编写可移植的I2C读写EEPROM代码,覆盖起始信号、地址帧、数据收发及ACK应答等关键环节,确保在STM32、ESP32等主流平台稳定运行,真正落地i2c读写eeprom代码需求。

weixin_35756130的博客 508

【计算机视觉40例】案例08:石头剪刀布手势识别

计算机视觉40例——从入门到深度学习(OpenCV-Python)》在介绍Python基础、OpenCV基础、计算机视觉理论基础、深度学习理论的基础上,介绍了计算机视觉领域内具有代表性的40个典型案例。这些案例中,既有传统的案例(数字识别、答题卡识别、物体计数、缺陷检测、手势识别、隐身术、以图搜图、车牌识别、图像加密、指纹识别等),也有深度学习案例(图像分类、风格迁移、姿势识别、实例分割等),还有人脸识别方面的案例(表情识别、驾驶员疲劳监测、识别性别与年龄等)。......

计算机视觉之光 2157

LSTM 深度解析从原理推演到现代序列建模的演进

LSTM(Long Short-Term Memory,长短期记忆网络)是一种特殊的递归神经网络(RNN),它通过引入记忆单元(Cell State)来解决普通RNN在长序列数据处理中的梯度消失问题。LSTM可以在长时间的序列中捕捉依赖关系,是一种非常适合处理时间序列、自然语言处理、语音识别等任务的深度学习模型。在LSTM中,记忆单元(Cell State)是一个贯穿整个序列的数据通道,用于存储和传递关键信息。记忆单元在LSTM的时间步之间保持信息的持久性,可以看作是一个长期记忆的“容器”。

hello.reader 3万+

RK3568 Android14 移远GNSS卫星导航模组LC760Z GPS北斗定位模块调试

Rockchip RK3568 作为一款高性能、低功耗的国产SoC,被广泛应用于工业网关、车载中控和智能手持终端等领域。在这些应用场景中,位置服务(Location Service) 往往是不可或缺的功能。本文将详细记录如何集成GPS模组到 RK3568 开发板上,通过 UART(串口)接口集成通用的 GPS 模块(如 移远LC760Z 或 EC20 4G 模块自带的 GPS 功能也差不多),并实现数据的解析与上层应用对接。

qq_33427070的博客 1413

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

老版QQ原生表情gif动态

这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。

NTscan扫描工具

ntscan是一个扫描器,可以扫描没有密码和弱密码的共享,先到配置文件中填写猜测的用户名和密码,扫描过程中右侧出现的是扫描日志。

上一篇: OpenGL混合模式相关
下一篇: 硬解jpeg的exif信息
可能是阿伦
博客等级 码龄7年 1424粉丝 24原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值