Vulnhub Jangow-01-1.0.1靶机攻击实战(一)

Vulnhub靶机:jangow-01-1.0.1 运行环境:Virtualbox攻击机:kali(10.0.2.15)靶机:jangow01(10.0.2.4)目标:获取靶机root权限和flag靶机下载地址:https://www.vulnhub.com/entry/jangow-101,754/ 阅读详情

导语
  接下来我们介绍一下Vulnhub Jangow-01-1.0.1靶机的渗透测试流程。

网络配置

  下载导入靶机之后,通过Kali扫描局域网,但是没有发现靶机信息。这里就需要我们调整一下靶机的网络模式
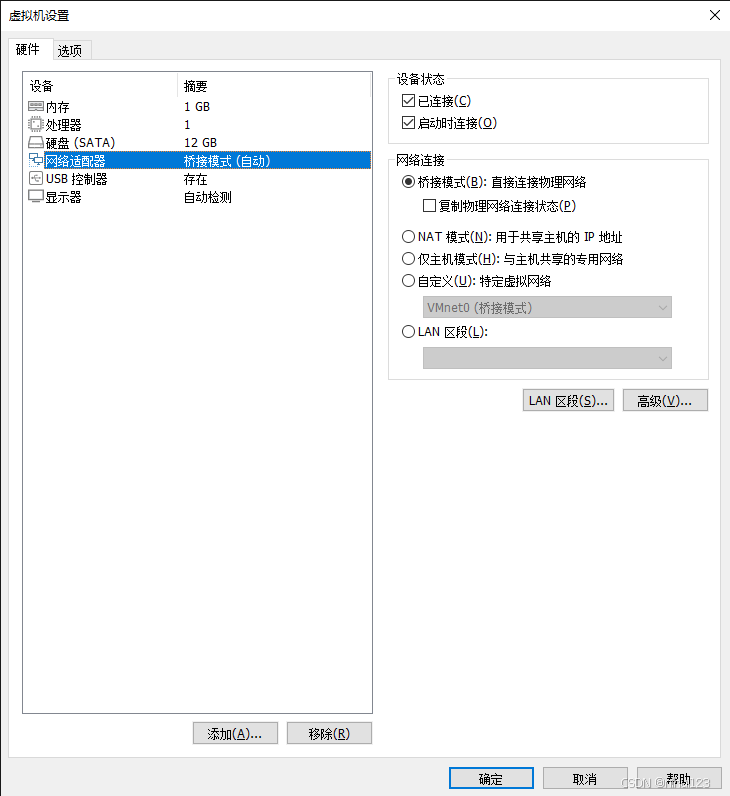
在这里插入图片描述
  发现调整完靶机网络模式之后还是无法扫描到靶机的IP,这里需要我们调整一下靶机的网卡信息,如下所示。

调整靶机网卡信息

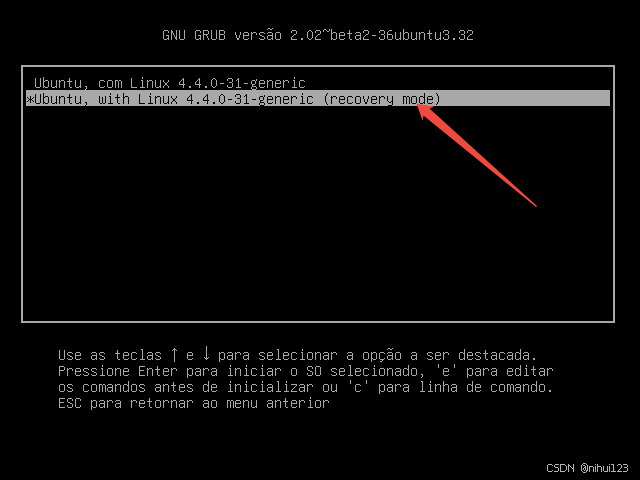
  重新启动靶机,进入到如下的页面选择第二个选项。
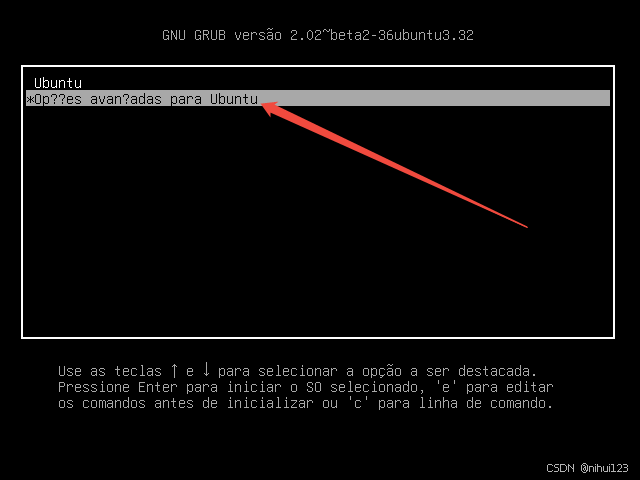
在这里插入图片描述
  进入之后继续选择第二个选项
在这里插入图片描述
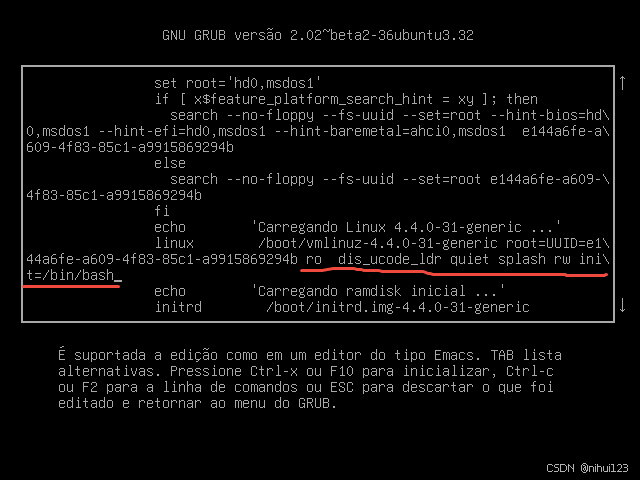
  根据提示,按e之后,会进入到如下的一个编辑页面中。接下来, 删除"recovery nomodeset"并在末尾添加"quiet splash rw init=/bin/bash"
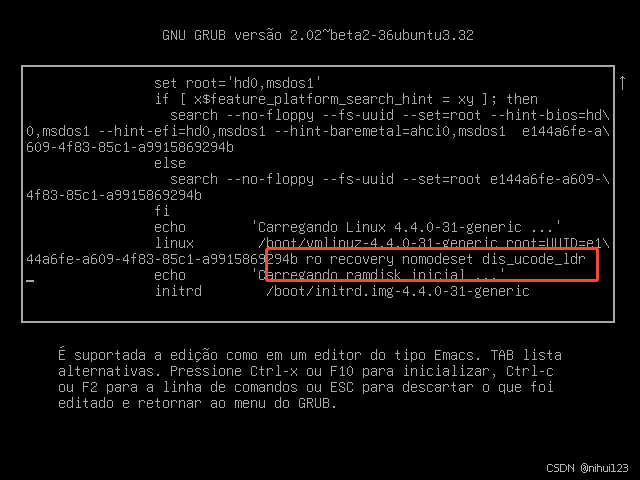
在这里插入图片描述
  如下所示,修改完成之后根据提示按 Ctrl+X重新启动。
在这里插入图片描述
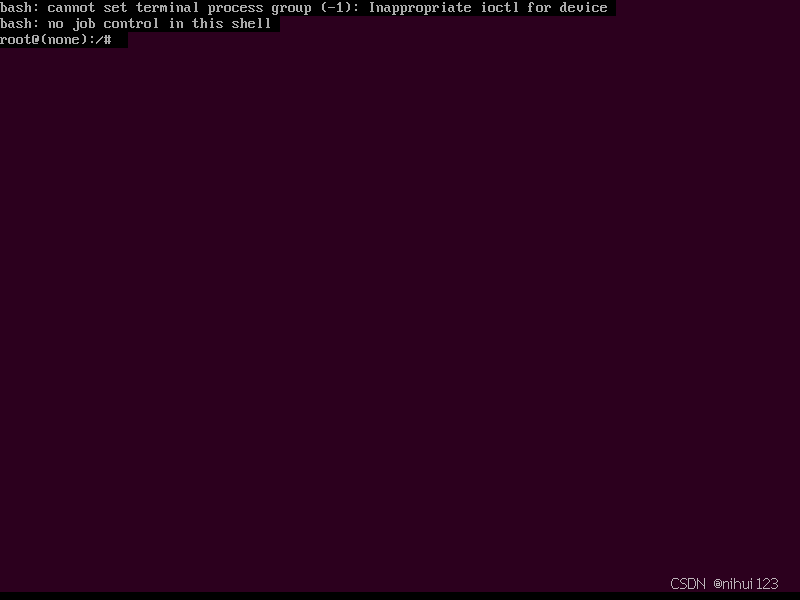
  重新启动之后,会看到如下的界面
在这里插入图片描述
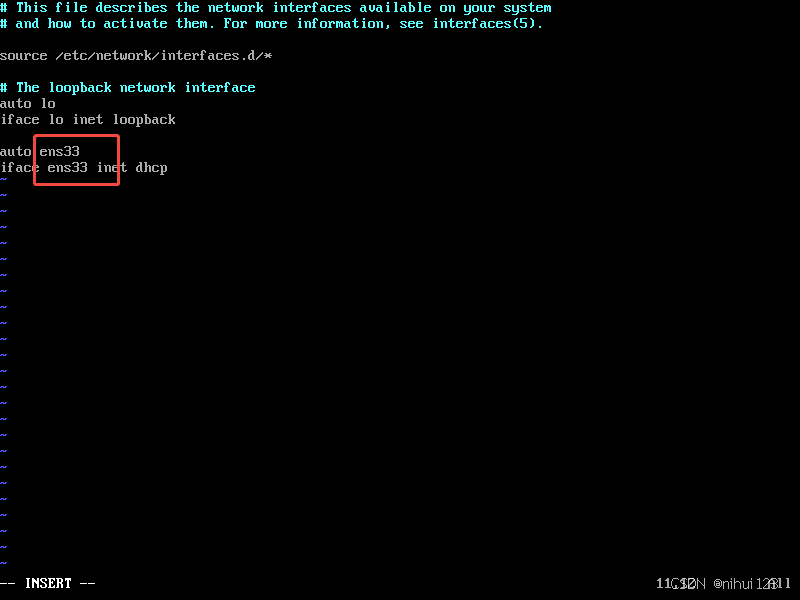
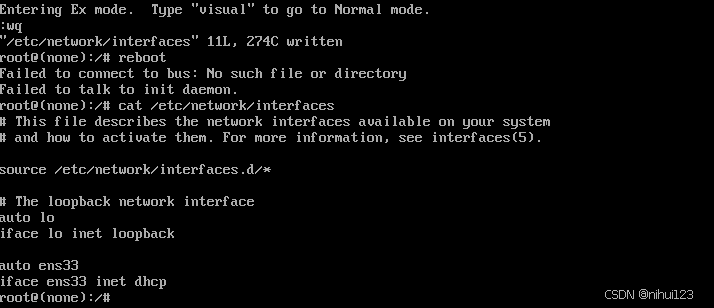
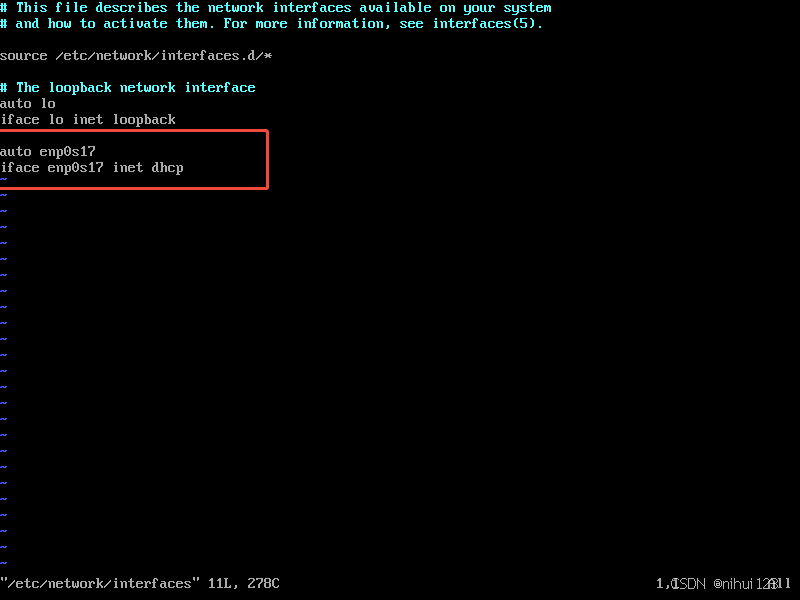
  然后我们通过vim /etc/network/interfaces命令会看到这个网卡不是我们想要的网卡,我们需要将这个网卡改成ens33。
在这里插入图片描述
  如下所示修改完成之后并保存。
在这里插入图片描述
  确认修改完成如下所示,接下来重启靶机就可以了
在这里插入图片描述

信息采集

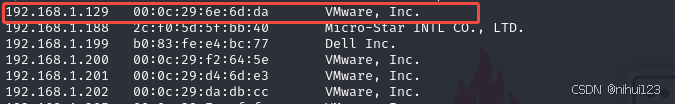
  完成上面的操作之后,我们再次运行靶机,然后执行arp-scan -l 命令会看到靶机被正常扫描到了。
在这里插入图片描述
  接下来就要看我们如何对该靶机进行信息采集了。

端口扫描

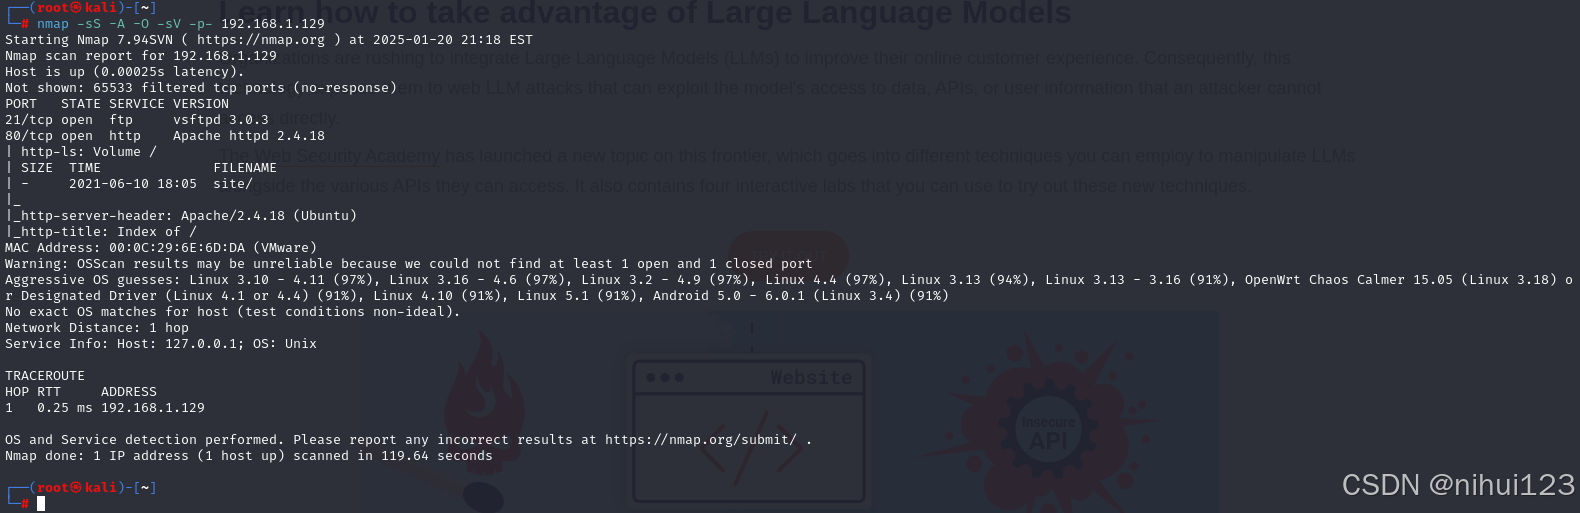
  如下,我们通过nmap命令对靶机端口开放情况进行扫描,这里需要注意,我们添加的参数比较多,所以扫描的时候会比较慢。

nmap -sS -A -O -sV -p- 192.168.1.129

  简单来个参数介绍,有兴趣的读者可以深入了解一下。

-sS: SYN扫描,使用最频繁,安全,快
-A: 强力扫描, 启用操作系统检测,版本检测,脚本扫描和跟踪路由
-O: 使用TCP/IP进行远程OS指纹识别 ,对主机的操作系统进行扫描
-sV: 对端口上的服务程序版本进行扫描
-p-: 扫描所有端口

  扫描完成之后结果如下所示。
在这里插入图片描述
  会看到开放了21、80端口,我们先来尝试访问一下80端口。

信息采集

  访问80端口之后,会看到如下的一个界面,发现是一个目录穿透。

vulnhub靶场,JANGOW: 1.0.1 vulnhub靶场,JANGOW: 1.0.1 环境准备 靶机下载地址:https://www.vulnhub.com/entry/jangow-101,754/ 攻击机:kali(192.168.109.128) 靶机:JANGOW: 1.0.1(192.168.109.198) 下载好靶机之后直接使用VMware Workstation Pro虚拟机导入环境,启动即可,将网段设置为NAT模式 目标:提升为root权限获取root目录下的flag 信息收集 使用arp-scan确定目标靶机 确定目标靶机 阅读详情

相关推荐

Verilog实战:手把手教你实现四路组相联Cache(附完整代码解析)

本文提供了一份详细的Verilog实战指南,手把手教你实现一个四路组相联Cache。内容涵盖从设计规格、核心存储阵列、LRU替换策略到状态机设计的完整流程,并附有代码解析与优化技巧,旨在帮助硬件设计者掌握Cache控制器的RTL实现与调试方法。

pp12345的博客 514

TDISP(TEE Device Interface Security Protocol)软件操作流程

/ 1. SPDM会话相关定义(🔶1-37、🔶1-187)// SPDM会话ID// AES-256-GCM加密密钥(TDISP要求)// 初始向量// 会话是否激活// 2. IDE流配置(🔶1-52、🔶1-625)// IDE流ID// 4个子流的AES密钥(覆盖所有子流类型)// 密钥是否已配置// 3. TDI状态与配置(🔶1-207、🔶1-210)TDI_CONFIG_UNLOCKED = 0, // 初始配置态。

inquisiter 1424

H5 获取手机GPS坐标

只要手机有GPS模块,可以用HTML5的Geolocation接口获取 在HTML5中,geolocation作为navigator的一个属性出现,它本身是一个对象,拥有三个方法: getCurrentPosition watchPosition clearWatch 1.简单 function getLocation(){ if(navigator.geolocation){ //判断是否有这个对象 navigator.geoloc

达拉崩巴斑得贝迪卜多比鲁翁_ 4668

ANSYS Maxwell:从RMxprt到3D轴向磁通电机的无缝建模指南

本文详细介绍了如何利用ANSYS RMxprt作为高效起点,快速构建3D轴向磁通电机的有限元分析模型。通过RMxprt内置模板输入关键参数并完成磁路法计算后,可一键生成包含几何、材料、绕组及边界条件的即用型Maxwell 3D模型,极大简化了复杂三维结构的建模流程,使工程师能专注于性能优化与仿真分析。

weixin_29281941的博客 551

Silvaco TCAD | 从极化效应到高频开关:GaN HEMT仿真设计与性能验证

本文深入探讨了使用Silvaco TCAD进行GaN HEMT仿真设计与性能验证的关键技术。从极化效应到高频开关特性,详细解析了2DEG形成机制、器件结构设计优化及高频特性仿真技巧,帮助工程师提升GaN HEMT的性能与可靠性。通过实战案例展示了如何通过仿真优化击穿电压和导通电阻,实现开关品质因数的显著提升。

weixin_30872337的博客 480

AI应用架构师收藏:大规模AI系统AIOps智能运维的4个落地案例

本文精选互联网、金融、制造、电信四大行业的大规模AI系统AIOps落地案例,覆盖云原生AI平台、风控AI系统、工业AI质检、5G网络AI优化等典型场景。行业背景与系统规模:业务目标、AI系统架构、运维挑战;AIOps解决方案设计:数据采集层→分析层→决策层的全栈架构,技术栈选型与理由;核心技术实现细节:异常检测算法、根因分析模型、自动化恢复流程(含Python代码示例);实施效果与经验总结:关键指标对比、踩坑教训、架构师视角的最佳实践。

AI天才研究院 849

【系统架构设计师-2025上半年真题】综合知识-参考答案及详解(75题完全回忆版)

【系统架构设计师-2025上半年真题】案例分析-参考答案及部分详解

数据知道的博客 1万+

廖雪峰Python教程[完整版]

廖雪峰的python教程整理的,已经排好版了,而且还是完整的,适合小白

ssm框架搭建

这个是一个在idea上成功跑起来的ssm框架项目,保存在这里方便以后使用直接下载

数学建模模型总结

这是本人在两年内准备参加数学建模竞赛搜集到的模型资料,已经经过了本人的筛选和整理,希望能够对准备参加数学建模竞赛的学弟学妹们提供一些帮助!

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

上一篇: Vulnhub Earth靶机攻击实战(一)
下一篇: Vulnhub Red1靶机攻击实战(一)
nihui123
博客等级 码龄11年 7586粉丝 437原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

nihui123

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值