
yolov26改进 | 主干/Backbone篇 | CSWinTransformer交叉形窗口目标检测网络(适配yolov26全系列版本)

开始正文前,先向大家推荐我的YOLO专栏系列。本人持续更新 YOLOv8、YOLO11、YOLO26 等热门模型,内容覆盖图像分类、目标检测、实例分割、多目标跟踪、姿态估计与关键点检测,重点讲解 小目标检测、注意力机制、特征融合、损失函数改进、自定义数据集训练、消融实验及论文代码复现。同时分享如何使用 OpenAI Codex辅助撰写论文、配置实验环境、调试项目、改进模型和分析实验结果。 专栏目前正在进行限时优惠,每周更新 5–7篇最新论文机制、YOLO改进方法和实战教程。订阅后可获得包含本人全部改进方案的代码与配置文件,并加入专属技术交流群。我也会定期在群内分享 YOLO论文选题、创新点设计、实验方案、论文写作与投稿发表经验,欢迎大家订阅交流!


一、本文介绍

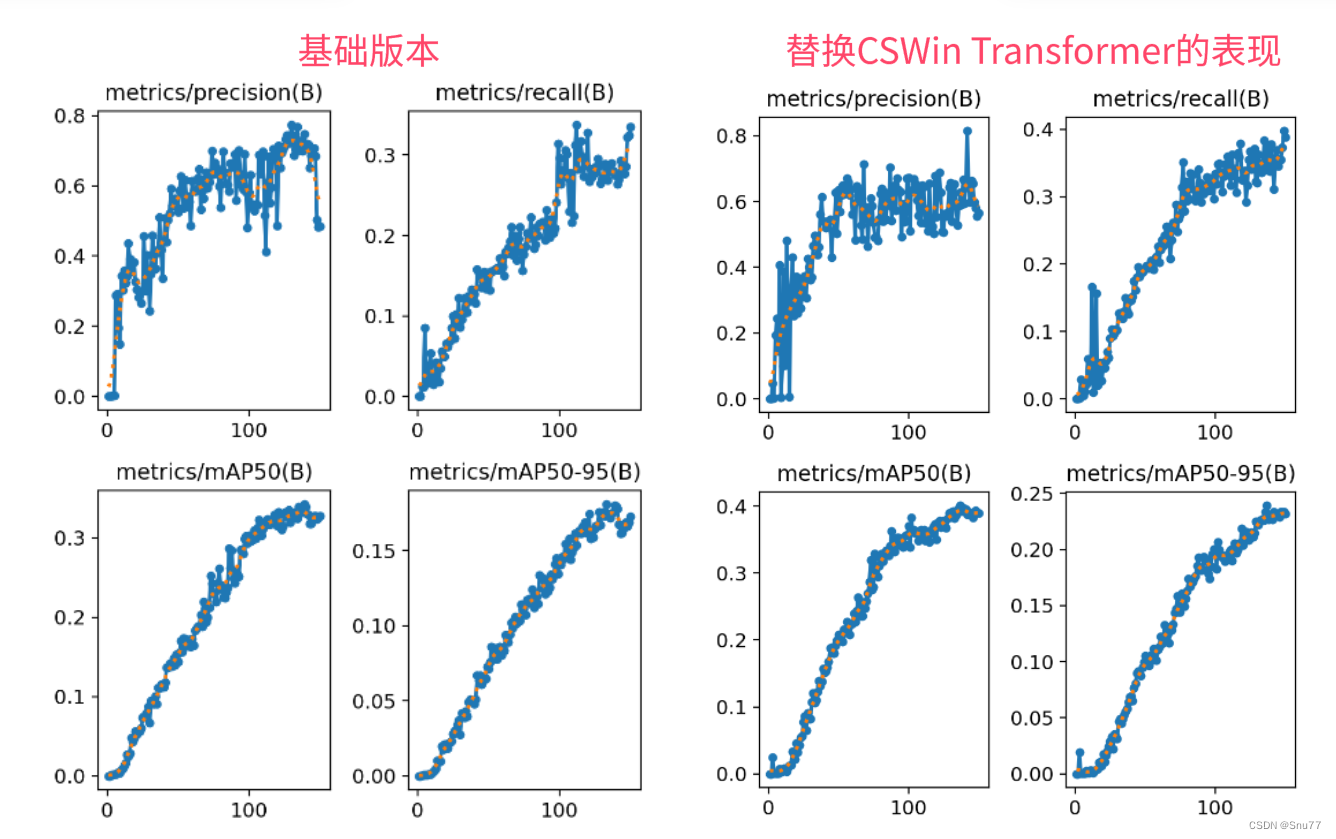
本文给大家带来的改进机制是基于Transformer架构设计的主干网络——CSWin Transformer。该网络创新性地提出了交叉形窗口自注意力机制(Cross-Shaped Window Self-Attention),将特征分别划分为水平条带和垂直条带进行并行计算,并通过交叉形窗口实现不同区域之间的信息交互。相比传统全局自注意力,该机制能够在降低计算复杂度的同时扩大特征感受范围,增强网络对目标整体结构和长距离依赖关系的建模能力。此外,CSWin Transformer还引入了局部增强位置编码(LePE),在自注意力计算过程中补充局部位置信息,使网络能够更好地感知目标边缘、纹理及空间结构。该设计兼顾了Transformer的全局建模能力与卷积网络的局部特征提取优势,适合应用于复杂背景、多尺度目标和密集目标检测任务。本文将使用CSWin Transformer替换YOLOv26原有的特征提取网络,用于提取更加丰富和有效的多尺度特征。经过本人实验,改进后的模型在大、中、小三种尺度目标上均取得了一定程度的精度提升。CSWin Transformer同时提供多种规模版本,大家可以根据数据集规模、显存条件和实际任务需求,在源码中灵活选择和调整。本文将首先介绍CSWin Transformer的整体框架、交叉形窗口注意力和LePE位置编码的主要原理,随后结合完整代码与配置文件,手把手讲解如何完成模块注册、网络配置以及YOLOv26主干网络的替换。

(本文内容可根据yolov11的N、S、M、L、X进行二次缩放,轻量化更上一层) 
专栏链接:YOLOv26有效涨点专栏包含:Conv、注意力机制、主干/Backbone、损失函数、优化器、后处理等改进机制


目录

一、本文介绍

二、CSWin Transformer原理

2.1 CSWin Transformer的基本原理

2.2 交叉形窗口自注意力

​2.3 局部增强位置编码

2.4 下游任务友好

三、CSwinTransformer的核心代码

四、手把手教你添加CSwinTransformer机制

 4.1 修改一

4.2 修改二 

4.3 修改三 

4.4 修改四 

4.5 修改五

4.6 修改六 

4.7 修改七

4.8 修改八

4.9 修改九

五、CSwinTransformer的yaml文件

5.1 CSwinTransformer的yaml文件

5.2 训练文件的代码

六、成功运行记录 

七、本文总结


二、CSWin Transformer原理

论文地址:论文官方地址

体素坐标(voxel_coors)在mmdetection3d中的理解 阅读详情

相关推荐

YOLOv5实战:无人机巡检图片差异对比与违建标记(附完整代码)

本文详细介绍了如何利用YOLOv5目标检测技术实现无人机巡检图片差异对比与违建标记。通过图像对齐、目标检测、差异分析和可视化标记四个步骤,构建高效的违建识别系统,显著提升城市管理效率。文章包含完整代码实现和性能优化技巧,为计算机视觉在无人机巡检中的应用提供实用指南。

weixin_42535720的博客 283

海康VisionMaster零代码开发实战:从PLC工程师到视觉专家的捷径

本文为PLC工程师提供了利用海康VisionMaster视觉平台实现零代码视觉开发的实战指南。文章详细阐述了如何通过图形化流程设计替代传统编程,快速搭建视觉检测应用,并实现与PLC的无缝通讯,是工程师从设备控制迈向视觉系统集成的有效捷径。

weixin_29201859的博客 293

详解k-means++

一、概述 定义:k-means++是一种为k-means聚类算法选择初始值(或“种子”)的算法。它是NP-hard k-means问题的一种近似算法,它是一种避免标准k-means算法有时发现的较弱聚类的方法。 K-means与K-means++:原始K-means算法最开始随机选取数据集中K个点作为聚类中心,而K-means++按照如下的思想选取K个聚类中心:假设已经选取了n个初始聚类中心(0<n<K),则在选取第n+1个聚类中心时:距离当前n个聚类中心越远的点会有更高的概率被选为第n+1个聚

qq_42364307的博客 3万+

VCSA 6.7证书过期别慌!手把手教你通过SSH修改系统时间恢复登录(附STS证书修复脚本)

本文详细介绍了VCSA 6.7证书过期的应急处理方案,包括通过SSH修改系统时间临时恢复登录、全面更新证书体系以及专项修复STS证书的实战步骤。文章还提供了后期验证和系统加固的建议,帮助运维人员有效应对证书过期问题,确保虚拟化平台的稳定运行。

weixin_31292729的博客 418

5分钟搞懂异构图注意力网络(HAN):从元路径到节点聚合的全流程解析

本文深入解析异构图注意力网络(HAN)的核心原理与实战应用,从元路径设计到多级注意力实现的全流程。HAN通过节点级和语义级双重注意力机制,有效处理包含多种节点和边类型的异构图数据,在电商推荐、学术网络分析等场景展现卓越性能。文章提供DGL实现代码和调参技巧,帮助开发者快速掌握这一强大工具。

weixin_29056701的博客 319

大厂面试级C#上位机完整项目(终极版):工业级Modbus协议封装 + 标准多线程采集 + 全链路异常处理

(Modbus统一通信接口)、(采集服务接口)职责:定义所有核心操作的标准接口,屏蔽底层差异(RTU/TCP、串口/TCP),面向接口编程的核心体现。新增协议/采集方式,只需实现接口,核心代码零改动。/// 自定义Modbus通信异常类 - 大厂标准,区分通信异常和其他异常/// 包含异常信息+内部异常,可溯源完整错误堆栈,面试必写本次项目是对标大厂工控上位机岗位的终极版实战项目,所有代码、架构、设计都遵循大厂标准,覆盖了面试官考察的所有核心考点✅ 纯手写Modbus协议,体现你对协议底层的吃透。

这里只有干货:从 Modbus 通信到 MES 对接,从 YOLO 训练到工控机部署,带你搞定工业软件开发全流程。 861

IEC61850规约客户端软件开发实战(第二章)

本文介绍了基于IEC61850规约的客户端软件开发过程,重点阐述功能界面设计和服务端连接功能的实现。界面采用Qt框架设计,包含功能按钮区、数据模型展示区(使用QTreeWidget)和状态显示区。连接功能通过libiec61850开源库实现,详细说明了连接流程、句柄创建及状态管理的代码实现。测试结果表明系统能正确识别连接状态,并通过界面直观显示。文章为IEC61850规约软件开发提供了实用参考,下期将分享规约模型数据加载的实现过程。

半青年的博客 2861

C#面试题及详细答案120道(01-10)-- 基础语法与数据类型

C#与.NET部分重点解析了7个核心问题:1)C#与.NET的依存关系;2)值类型与引用类型的内存差异;3)装箱拆箱的性能损耗;4)string/String与int/Int32的实质等价性;5)const与readonly的初始化区别;6)可空类型的应用场景;7)ref与out关键字的参数传递机制。内容包含原理对比、代码示例和优化建议,适合开发者系统掌握C#核心概念。(1

大剑师兰特的GIS世界 1969

pscad IEEE标准系统搭建说明

pscad IEEE标准系统搭建说明,包含典型的IEEE 9节点、14节点、30节点、39节点和118节点系统。内含标准测试系统的原始数据和潮流结果。

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

C# WinForm 基于DirectShow.dll编写的程序,可边预览边保存视频,音频和图片

基于微软的DirectShow.dll的二次开发1.自动识别连接的摄像头跟麦克风且可以对其进行选择(默认选中第一个)2.可录制wmv和avi两种格式的视频并且都带有音频,avi可以录制的分辨率和帧数进行选择,wmv默认进行了淸晰度优化如不喜欢可去除代码中有相关提示3.可在预览点开之后进行拍照,也可边录制视频边拍照4.添加了视频和音频的压缩功能(酌情使用)这次二次开发发现C#对DirectShow的相关信息太少,这次做完也不敢藏私共享出来,还望大家指正

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

上一篇: yolov26改进 | 主干/Backbone篇 | RepViT从视觉变换器(ViT)的视角重新审视CNN的目标检测网络(适配yolov26全系列)
下一篇: yolov26改进 | 主干/Backbone篇 | 大核心卷积UniRepLknet目标检测网络(适配yolov26全系列轻量化)
Snu77
Snu77 优质创作者: 人工智能技术领域 优质创作者: 人工智能技术领域
博客等级 码龄5年 11万+粉丝 934原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

Snu77

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值

