yolov26改进 | 图像复原篇 | 低照度图像增强网络SCINet改进黑暗目标检测(全网独家首发)

开始讲解之前推荐一下我的专栏,本专栏的内容支持(分类、检测、分割、追踪、关键点检测),专栏目前为限时折扣,欢迎大家订阅本专栏,本专栏每周更新3-5篇最新机制,更有包含我所有改进的文件和交流群提供给大家。 


一、本文介绍 

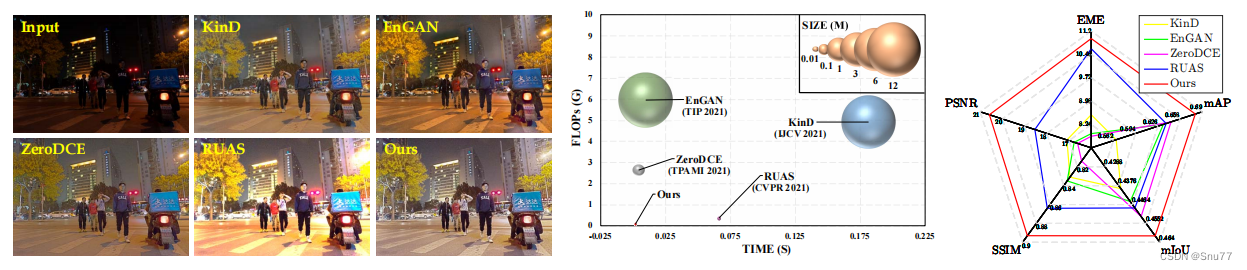
本文给大家带来的改进机制是将 低照度图像增强网络 SCINet 融合到 YOLOv26 中,主要针对 黑夜、弱光、曝光不足、画面发暗、目标细节不清楚 等场景下的检测问题进行优化。SCINet 又叫 自校正照明网络,它的核心作用就是在图像进入 YOLOv26 特征提取之前,先对输入图像进行一次 亮度校正和细节增强,让原本发暗、模糊、不清晰的目标变得更加明显。实际检测中,低光照图片往往会出现 目标边缘不清楚、纹理信息丢失、小目标难以分辨、背景噪声干扰严重 等问题,直接送入检测网络后容易造成 漏检、误检和定位不准。SCINet 通过 级联照明学习过程 对图像光照进行逐步优化,并结合 权重共享机制 控制模型复杂度,在增强图像质量的同时尽量减少额外的参数和计算开销,整体上对 YOLOv26 的速度影响较小。更重要的是,该结构支持 自定义调节增强层数,可以根据不同数据集的暗光程度灵活控制增强强度,暗光严重的场景可以适当加深增强,普通弱光场景则可以保持轻量配置。简单来说,这个改进相当于在 YOLOv26 检测前先帮模型完成一次 “提亮画面、恢复细节、突出目标” 的处理,非常适合 夜间目标检测、低照度监控、隧道检测、道路交通检测、夜间无人机巡检 等任务。同时该模块属于 前端图像增强思路,不影响 YOLOv26 的 主干网络、Neck、检测头以及其它注意力机制 的继续改进,后续也可以继续叠加其它模块做 融合创新和二次创新,非常适合想要在 黑夜目标检测、低照度检测方向发表论文 的读者使用,既能丰富论文改进点,也能提升模型在复杂弱光场景下的检测稳定性和实用价值。

欢迎大家订阅我的专栏一起学习YOLO!  

专栏链接:YOLOv26有效涨点专栏包含:Conv、注意力机制、主干/Backbone、损失函数、优化器、后处理等改进机制


目录

一、本文介绍 

二、SCINet原理

2.2  SCINet原理

2.3  级联照明学习与权重共享

三、SCINet的核心代码

四、SCINet的添加方式 

4.1 修改一

4.2 修改二 

4.3 修改三 

4.4 修改四 

五、SCINet的yaml文件和运行记录

5.1 SCINet的yaml文件

5.2 SCINet的训练过程截图 

五、本文总结


二、SCINet原理

​​

论文地址:论文官方地址

代码地址: 

YOLOv8改进 | 主干篇 | 低照度图像增强网络SCINet改进黑暗目标检测 本文介绍了如何利用低照度图像增强网络SCINet改进YOLOv8模型的黑暗目标检测性能。SCINet可以有效地增强低照度图像的质量,从而提高目标检测的精度。本文提出了一种利用SCINet网络改进YOLOv8模型的黑暗目标检测方法。该方法可以有效地提高YOLOv8在低照度条件下的检测精度。 阅读详情

相关推荐

YOLOv8改进 | 主干篇 | 轻量级的低照度图像增强网络IAT改进YOLOv8暗光检测(全网独家首发)

本文给大家带来的改进机制是轻量级的变换器模型:Illumination Adaptive Transformer (IAT),用于图像增强和曝光校正。其基本原理是通过分解图像信号处理器(ISP)管道到局部和全局图像组件,从而恢复在低光或过/欠曝光条件下的正常光照sRGB图像。具体来说,IAT使用注意力查询来表示和调整ISP相关参数,例如颜色校正、伽马校正。模型具有约90k参数和约0.004s的处理速度,能够在低光增强和曝光校正的基准数据集上持续实现优于最新技术(State-of-The-Art, SOTA)

Snu77的博客 7967

番外篇 | YOLOv8改进之利用SCINet解决黑夜目标检测问题 | 低照度图像增强网络

自校正照明网络(Self-Calibrating Illumination Network, SCINet)是一种基于深度学习的图像照明算法,可以自动分析图像的内容并根据图像内容自动优化照明。本文所做的改进是利用SCINet解决黑夜目标检测问题。🌈

小哥谈 2754

YOLOv8改进 | 主干篇 | 轻量级网络ShuffleNetV2(附代码+修改教程)

本文给大家带来的改进内容是ShuffleNetV2,这是一种为移动设备设计的高效CNN架构。其在ShuffleNetV1的基础上强调除了FLOPs之外,还应考虑速度、内存访问成本和平台特性。(我在YOLOv8n上修改该主干降低了GFLOPs,但是参数量还是有一定上涨,其非常适合轻量化的读者来使用,同时精度也有一定程度的上涨)。本文通过介绍其主要框架原理,然后教你如何添加该网络结构到网络模型中。

Snu77的博客 7356

YOLOv8改进 | 主干篇 | 低照度增强网络PE-YOLO改进主干(改进暗光条件下的物体检测模型)

本文给大家带来的改进机制是低照度图像增强网络PE-YOLO中的PENet,PENet通过拉普拉斯金字塔将图像分解成多个分辨率的组件,增强图像细节和低频信息。它包括一个细节处理模块(DPM),用于通过上下文分支和边缘分支增强图像细节,以及一个低频增强滤波器(LEF),以捕获低频语义并减少高频噪声。同时该网络的发布版本并不完善,存在二次创新的机会,后期我会将其网络进行二次创新,增强低照度的检测性能。同时该网络发布版本存在Bug我也已经修复。欢迎大家订阅本专栏,本专栏每周更新3-5篇最新机制,更有包含我所有改进的

Snu77的博客 7266

YOLOv8算法改进【NO.86】将主干特征网络替换为2023年顶会CVPR的EfficientViT,助力SCI论文发表

将主干特征网络替换为2023年最顶会CVPR的EfficientViT,助力SCI论文发表

m0_70388905的博客 1181

【YOLOv8改进[Backbone]】使用SCINet改进YOLOv8在黑暗环境的目标检测效果

使用SCINet改进YOLOv8在黑暗环境的目标检测效果

静谧、淡雅 3085

YOLOv10改进 | 特殊场景检测篇 | 低照度图像增强网络SCINet改进黑暗目标检测(全网独家首发)

本文给大家带来的改进机制是低照度图像增强网络SCINet,SCINet(自校正照明网络)是一种专为低光照图像增强设计的框架。它通过级联照明学习过程和权重共享机制来处理图像,优化了照明部分以提升图像质量。我将该网络集成在YOLOv10的主干上针对于图像的输入进行增强,同时该网络的并不会增加参数和计算量,基本和普通的网络结构保持一致,同时该结构支持自定义调节层数,来控制图像增强的效果 ,非常适合想要在黑夜目标检测领域发表文章的读者,该基本网络不会影响模型的速度。欢迎大家订阅我的专栏一起学习YOLO!

Snu77的博客 1326

改进YOLOv8 | 主干网络篇 | YOLOv8采用FasterNet提升计算机视觉速度

这种轻量级的设计使得FasterNet在保持较高准确性的同时,具备更快的速度。接下来,我们将FasterNet嵌入到YOLOv8中,替换原先的主干网络Darknet-53。通过上述代码,我们将FasterNet作为YOLOv8的主干网络,并在其后添加了几个卷积层和全连接层来完成目标检测任务。修改后的YOLOv8在保持准确性的同时,能够以更快的速度进行目标检测。综上所述,通过将FasterNet作为YOLOv8的主干网络,我们能够在计算机视觉任务中实现更快的速度和较高的准确性。

LmtTransforms的博客 2546

YOLOv8改进实战 | 更换主干网络Backbone(五)之轻量化2023最新网络VanillaNet,深度学习中极简主义的力量

w94ghz的博客 3633

YoloV8改进策略:主干网络改进|MogaNet——高效的多阶门控聚合网络

在这项工作中,我们从多阶博弈论交互这一全新视角探索了现代卷积神经网络的表示能力。这种交互反映了不同尺度上下文中变量间的相互作用效果。在现代卷积神经网络框架中,我们定制了两个特征混合器,它们采用概念上简单但高效的深度卷积,以促进空间和通道空间中的中等阶信息。因此,我们提出了一种新的纯卷积神经网络架构族,称为MogaNet。MogaNet具有出色的可扩展性,在ImageNet和其他多种典型视觉基准测试中,与最先进的模型相比,其参数使用更高效,且具有竞争力的性能。

m0_47867638的博客 1868

Robocup 仿真2D 学习笔记(二) 球队代码编译和上场

环境的一些问题 最近在使用rcssserver 和 rcssmonitor时可能会遇到./configure失败的问题,可以检查一下文件夹是否有makefile文件,如果是编译后的包直接sudo make install,如果还不行,还可以源码下载编译 rcssserver: https://sourceforge.net/projects/sserver/files/rcssserver/...

markchalse的博客 6016

【Unity】 预制体Prefab使用说明

在 Unity 中,Prefab 是一个可以预先制作并重复使用的 GameObject 或组件集合,Prefab 中的 GameObject 可以有子对象和其他组件。

灵境引路人 2854

HyperLynx中层叠设计实例

这两种方式有点区别,前一种方式只是增加层,需要自行修改层的类型,后一种方式可以选定为某一种类型,如果是增加信号层,软件会默认同时增加一层介质层。层叠已经有8层,按照示例的层叠有4个信号层、3个地平面层和1个电源平面层,对照进行层名称(LayerName)、介质类型(Type)及用途(Usage)设置。在这列中,有的是白色,有的是淡蓝色。白色的说明可以修改,如第一行是介质,通常在最外层的介质有两个用途,阻焊层和介质,单击该行会出现一个下拉菜单,选择SolderMask,即为阻焊层。...

小幽余生不加糖 5880

基于DNN神经网络的多输入多输出数据回归预测(附带Matlab代码)

假设我们的输入数据包含n个特征,输出数据包含m个特征。在本文中,我们将介绍如何使用DNN(深度神经网络)实现多输入多输出数据回归预测,并提供相应的Matlab代码。需要注意的是,上述代码中的DNN模型是一个简化的示例,您可以根据实际任务的复杂程度和要求进行相应的调整和优化。综上所述,我们介绍了如何使用DNN神经网络实现多输入多输出数据回归预测,并提供了相应的Matlab代码。函数对DNN模型进行训练,其中输入数据需要转置,以适应网络的输入要求。最后,我们使用训练好的模型对测试数据进行预测,并打印预测结果。

DevWizard的博客 1070

【AUTOSAR OS】调度表管理模块深度解析

本文深入解析AUTOSAR OS调度表的实现机制。调度表通过预定义到期点序列控制任务激活时序,支持周期性执行、多核协同和容错处理。核心数据结构包括调度表控制块(STCB)、配置结构和到期点动作。关键函数涵盖初始化、启动、到期点处理及链表管理,采用O(n)时间复杂度。以发动机控制为例展示配置与使用方式,并探讨显式同步、时间容错等高级特性。最后提出EP数量控制、链表优化等性能建议,为汽车ECU时间触发系统开发提供参考。

1607

计算机组成原理(第三版)唐朔飞-第六章计算机的运算方法-课后习题(17-32)

计算机组成原理(第三版)唐朔飞-第六章计算机的运算方法-课后习题(17-32)

weixin_45735391的博客 12万+

SQL基础:HQL之常用的行列转换应用总结

行列转换是数据开发者的基本技能,也是面试重点,在数据开发中处处可见,本文对常见的几种情况进行了总结,包括了多行转多列,多行转单列,多列转多行,单列转多行的几种情况,并给出了解决思路和方法,读者可根据本文给出的思路灵活应对业务中遇到的问题。

石榴姐yyds 1802

数据库课程案例——电力公司收费管理系统分析与实践,完整带SQL语句

某电力公司收费管理信息系统实现客户信息、用电类型(类别号、类别名、电价)及业务员管理;实现客户用电信息管理(客户号、月份、用电类别号、用电度数);实现客户费用管理(客户号、月份、费用、收费标志),收费标志的默认值为“未收”;实现收费登记(客户、月份、应收费用、实收费用、业务员),并自动修改收费标志(用触发器实现);创建触发器,实现收费时自动更加应收费用和实收费用,计算本次结余,然后修改客户信息表中的结余金额;创建存储过程统计指定月份应收费用和实收费用;创建存储过程查询指定月份未交费的用户信息,以便崔费;创建

qq_44242804的博客 2765

复分析 阿尔福斯(Ahlfors) 第三版答案 英文

答案分为十章,有部分习题没有答案,全英文复分析阿尔福斯(Ahlfors) 第三版答案

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

RU DOS版、EFI版32bit/64bit BIOS常用工具

DOS版、EFI版的RU工具,可用来查看IO、MEM、PCI、SMBIOS等资源。亲测在EFI SHELL下可用。

上一篇: yolov26改进 | 图像复原篇 | 适用多种复杂场景的全能图像修复网络AirNet助力yolov26检测(全网独家首发)
下一篇: yolov26改进 | 图像复原篇 | 一种基于注意力机制的图像去噪网络ADNet融合yolov26(全网独家首发改进)
Snu77
Snu77 优质创作者: 人工智能技术领域 优质创作者: 人工智能技术领域
博客等级 码龄5年 11万+粉丝 934原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

Snu77

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值