


第一周用 Agent 搭驿路巡点,体感很分裂:Empty Ability + Canvas 很快能绿、棋盘能画、手指能动;可规则一旦散落在 onTouch 分支里,两天后谁都不敢动。
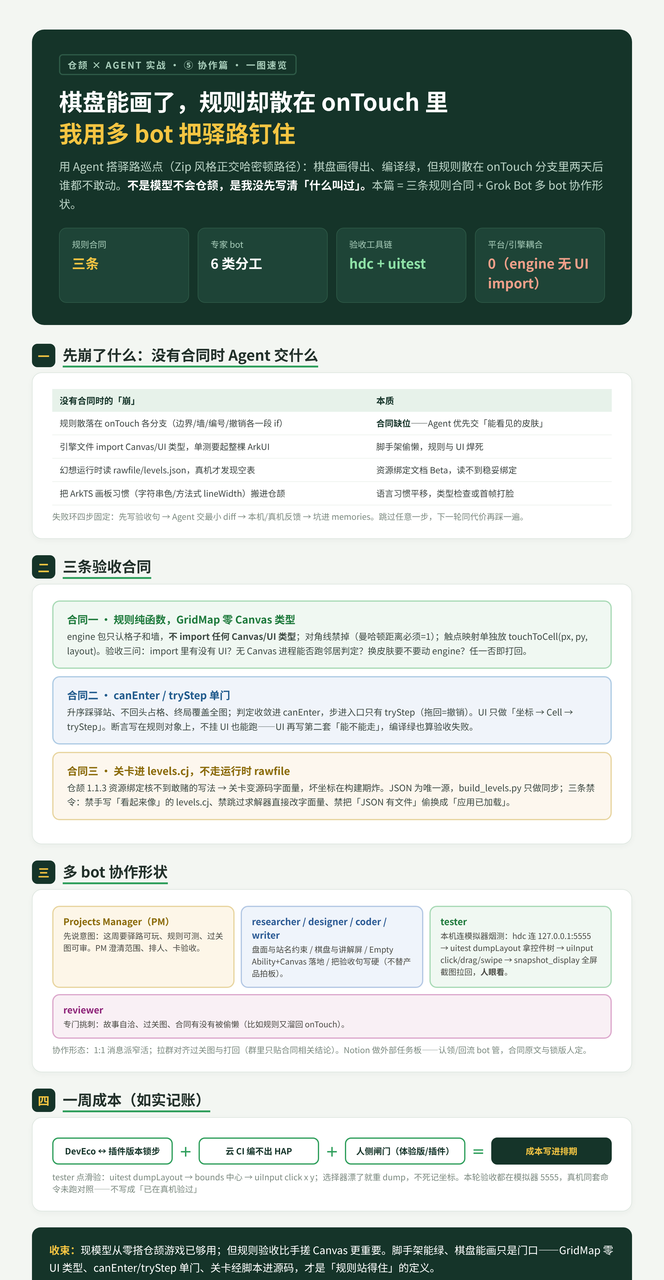
不是模型不会写仓颉。是我没先写清「什么叫过」,Agent 就会优先交出「能看见的皮肤」。
这篇讲两件事怎么叠在一起:三条规则约定,以及我怎么用 Grok Bot(桌面多助手协作环境)开多个专家角色(含 Projects Manager、1:1 与拉群、Notion 回流)把脚手架和打回跑起来。
这是驿路第一周我正在用的卡法,给第一次用 Agent 搭仓颉游戏的人一个能试的切口;已经在跑多助手的,也可以拿验收约定怎么写来和我对一对——不是官方教程,也还没写成最终方法。
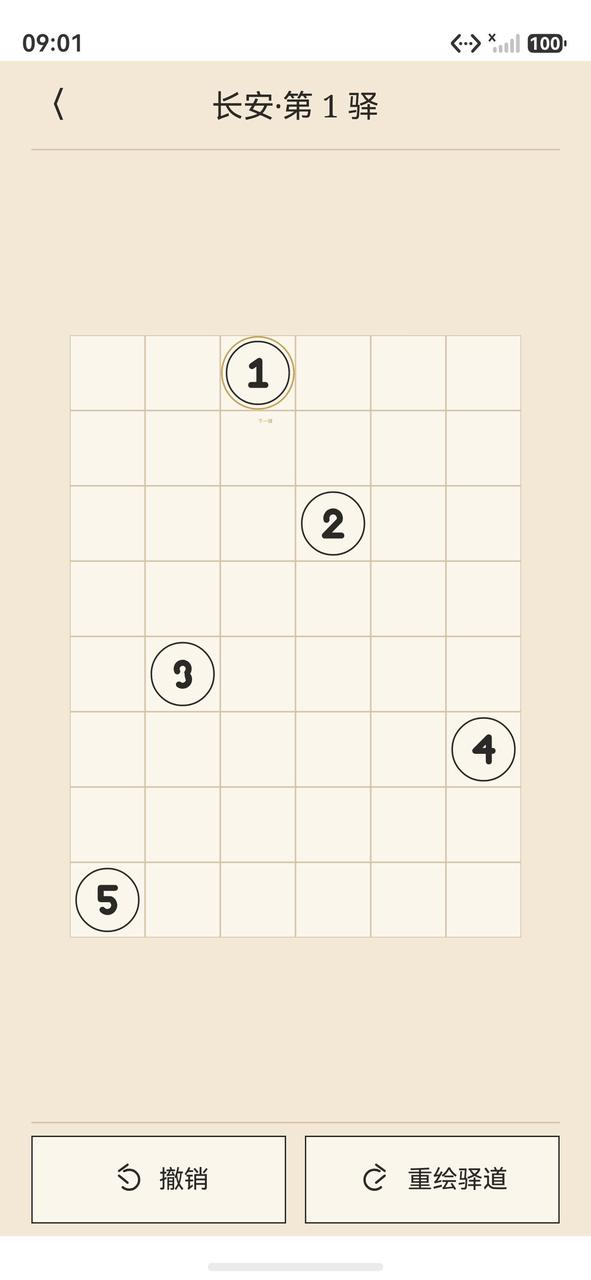
驿路巡点是 Zip 风格正交哈密顿路径:按序踩编号驿站且铺满网格。规则不复杂,却刚好验清——领域模型能不能先于 Canvas 站住。
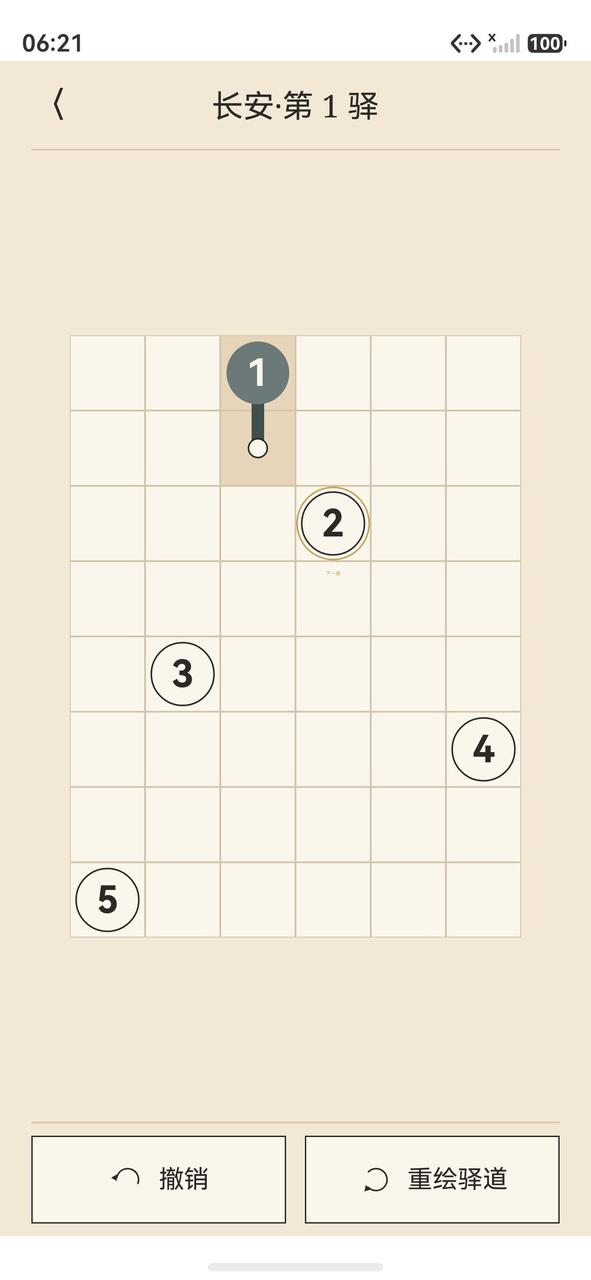
先看一眼真机棋盘(长安·第 1 驿)与拖出第一步后的路径态:
为什么用仓颉写这款游戏
早前那条线,是把已有 ArkTS 产品往仓颉迁:源码可以尽量写成仓颉,系统边界仍常要 ArkTS / JS interop,并不是全量仓颉的手机应用。驿路巡点换了一条路——从零做一款纯仓颉手机游戏:官方 Empty Ability 模板,入口在仓颉侧,工程树里不混 ArkTS 页,先把规则层和 Canvas 手感走通。
优点先写:Zip 规则正交、可判定、可单测——升序驿站、不回头占格、全图覆盖——非常适合写成纯函数;网格尺寸可控,第一周就能用「长安」一类教程关把闭环跑通。缺点也清楚:仓颉侧 Canvas / onTouch 文档仍是 Beta(API 起始版本 22,以当时工程为准),资源读取绑定未必有你敢在真机上赌的写法;人侧闸门(体验版 / 插件)开篇已写,排期里必须留人侧时间。
所以我故意选了官方 [Cangjie] Empty Ability 模板:入口在 index.cj,官方树里也没有 src/main/ets。路径与 import 细节以当时官方模板为准。
本节速览:驿路巡点不是「证明仓颉比 ArkTS 好」,而是证明——在 Agent 协作下,规则层能不能先于皮肤站住。
用 Agent 搭骨架:什么过了,什么崩了
我把目标写成可引用的验收面,而不是「帮我做一个 Zip 游戏」这种空 prompt。Agent 擅长:按 Empty Ability 树生成工程骨架;拼出 RenderingContextSettings(antialias: true) + CanvasRenderingContext2D + onReady 首帧(宽高用 100.percent,颜色用整数,坐标用 Float64);在 Canvas 上挂 onTouch,用 event.eventType(不是 ArkTS 的 event.type)把 touches[0].x/y 映射到格子。这些「过了」的部分,体感是:编译能绿、棋盘能画、手指能动——Empty Ability + Canvas + 规则层能交卷,说明现模型从零写仓颉已经够用,不是卡在语言能力。
「崩了」的部分更有价值,而且几乎都发生在我没写验收清单的时候:
-
规则散落在
onTouch分支里——边界、墙、编号、撤销各写一段 if,两天后谁都不敢动。 -
引擎文件为了「方便」直接 import Canvas / UI 类型,结果单元测试要起整棵 ArkUI。
-
幻想运行时读
rawfile/levels.json,文档核不到稳妥绑定,真机才发现空表或读失败。 -
把 ArkTS 画板习惯(字符串色、方法式
lineWidth(5)、社区过时import ohos.component.*)原样搬进仓颉,类型检查或首帧绘制直接打脸。
我后来固定成四步:先写验收句 → Agent 交最小 diff → 本机 / 真机反馈 → 把坑写进 memories。跳过任意一步,下一轮都会用相同代价再踩一遍。定性要分清:少了这四步,多半是验收约定缺位或脚手架偷懒,不是「模型不会仓颉」。优点:Agent 把脚手架压到小时级,人可以把精力留给「什么叫过」。缺点:没有验收约定时,Agent 会优先交出「能看见的 Canvas」,而不是「能测的规则」——这仍不等于可停在 cjc(仓颉编译器命令行)绿。协作清单压成三句——下面三条决定,全部改写成 Agent 要能对得上的验收约定,而不是事后复盘感想。
第一次先做的,是写清三句验收约定(规则离开 UI / 步进唯一入口 / 关卡进源码),再让 Agent 交最小 diff;没写约定前,不把「棋盘能画」当成过。
验收清单一:规则纯函数,GridMap 零 Canvas 类型
触摸、绘制、动画都会变;「相邻能不能走」不会。所以我要求 Agent:engine 包里的 GridMap 只认格子和墙,不 import 任何 Canvas / UI 类型。对角线直接禁掉:曼哈顿距离必须正好是 1;正交边上若有墙,同样算 blocked。触点到格子的映射单独放在 touchToCell(px, py, layout)——吃像素和布局(原点、格宽、行列),吐 Option<Cell>;Canvas 只负责把手指坐标喂进来,规则层永远看不到「按下 / 拖动 / 抬起」。
// engine/grid.cj — 正交邻居(示意)
public func isOrthogonalNeighbor(a: Cell, b: Cell): Bool {
    var dx = a.x - b.x
    var dy = a.y - b.y
    if (dx < 0) { dx = -dx }
    if (dy < 0) { dy = -dy }
    return dx + dy == 1
}
验收语言比代码更重要:会话结束时,我只问三件事——GridMap 的 import 里有没有 UI;邻居与墙判定能否在无 Canvas 进程里跑;换皮肤是否需要改 engine。任一否,就打回,而不是「先把棋盘画好看再说」。可复用的那一块,正是这句:引擎包零 Canvas 类型。
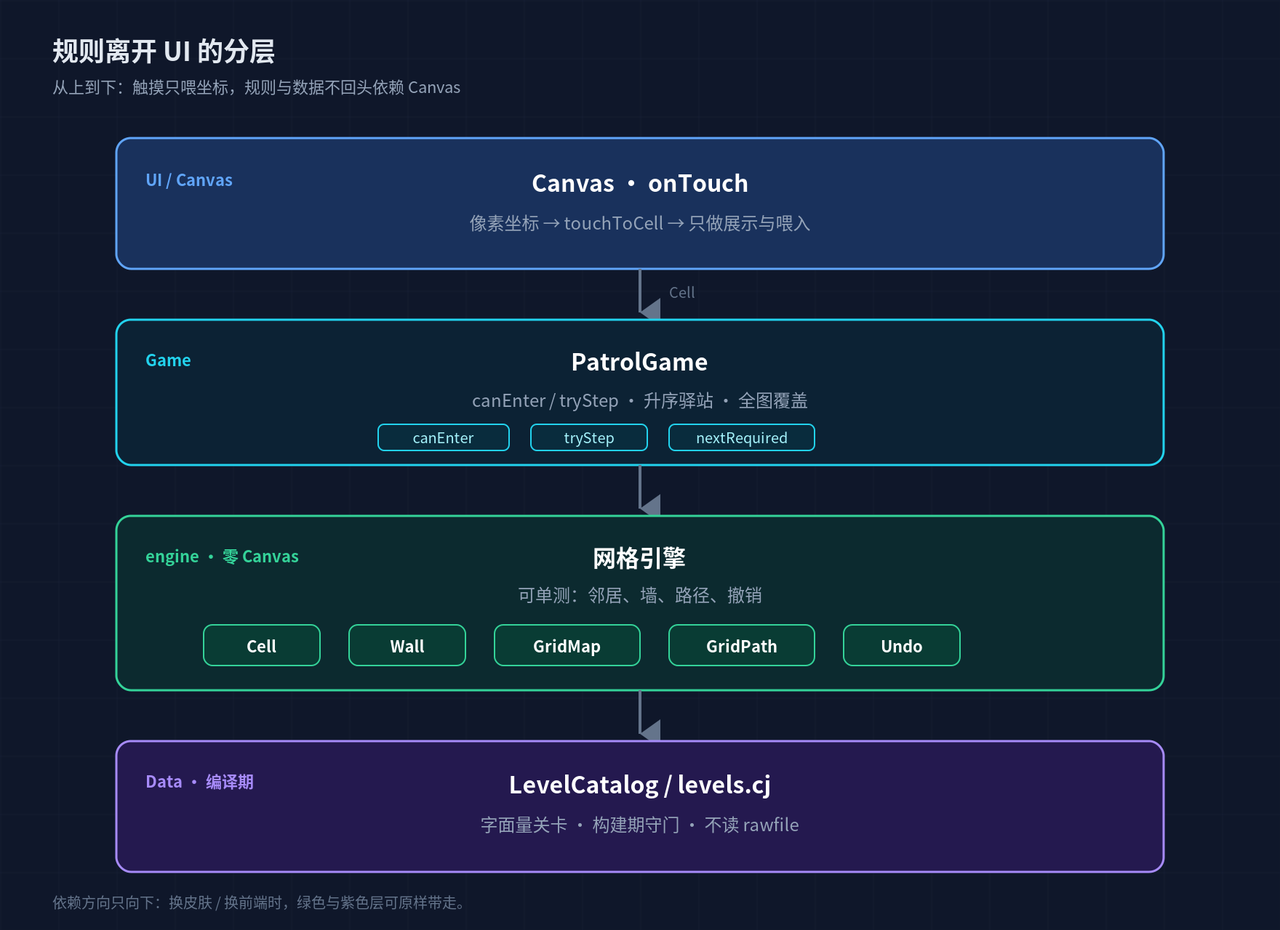
优点:换皮肤、换控件、甚至换到非鸿蒙前端,规则代码不用动;Agent 再生成绘制层时,也不会把墙判定拖进 UI。缺点:前期要忍住「全都写在 index.cj」的快感;Agent 默认喜欢把逻辑贴在事件回调旁,必须用验收约定把它拆开,并在审查时显式扫 import。
验收清单二:canEnter / tryStep 唯一入口
Zip 规则叠在网格之上:升序踩驿站、不回头占格、最后一格必须是最大编号且路径覆盖全图。我把判定收敛进 PatrolGame.canEnter,步进入口只有 tryStep——拖回上一格等于撤销一步(Zip 手感),其余一律先问 canEnter 再 path.push。UI 只做「坐标 → Cell → tryStep」;断言写在规则对象上,不挂 UI 也能跑。
// game/patrol.cj — 唯一入口示意(非完整实现)
func canEnter(cell: Cell): Bool { /* 边界 / 已访 / 墙 / 编号 / 终局覆盖 */ }
public func tryStep(cell: Cell): Bool { /* 拖回=undo,否则 canEnter 才 push */ }
canEnter 的验收句可以写得很干:出界 false;已在路径上 false;相对上一步若 blocked(非正交或有墙)false;格子上有编号则必须等于下一个应收驿站;若编号等于最大驿站,则 path.size() + 1 必须等于全图格数——否则终局捷径一律拒绝。Agent 若在 UI 里再写一套「能不能走」,就算编译绿也算验收失败。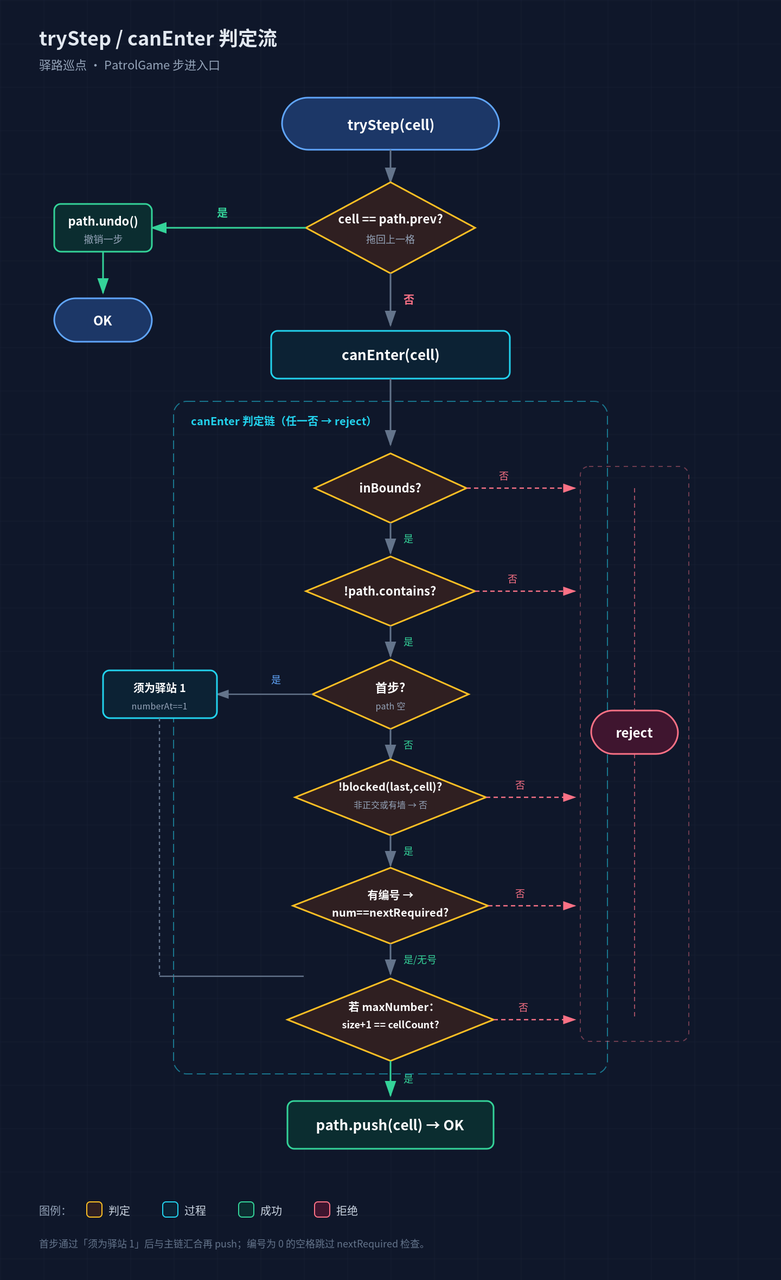
常见做法是把规则塞进各个 onTouch 分支,过两周你就不敢动任何一处。这里反过来——真机手感不对时,先对 canEnter 用例,而不是在绘制里猜。优点:规则对象可测,Canvas 只是显示器;这四步转得快。缺点:唯一入口要求产品拍板提前(撤销手感、终局条件),Agent 不能自己发明第二套规则;人侧缺席拍板时,模型很容易「两边都写一点」。
验收清单三:关卡进 levels.cj,不走运行时 rawfile
工程里其实有两份同源数据:resources/rawfile/levels.json 给求解器、脚本用;entry/src/main/cangjie/levels.cj 是应用真正编译进去的字面量。没用运行时读 rawfile,原因很具体:仓颉 1.1.3(以当时工程为准)的资源读取绑定,官方文档里还核不到一套我敢在真机上赌的写法。于是关卡变成源码——坏坐标、坏墙边会在构建或测试里炸,而不是玩家点进关才发现空表。
tools/build_levels.py 只做一件事:把已验证的 JSON 抄成仓颉字面量,不发明关卡、不生成路径。改关必须先改 JSON,再跑脚本同步。Agent 的验收约定写成三条禁令:禁止手写「看起来像」的 levels.cj;禁止跳过求解器验证直接改字面量;禁止把「JSON 里有文件」偷换成「应用已加载关卡」。会话 memories 里写清「JSON 为源」,否则 Agent 「好心」直接改 .cj,人和脚本会打架。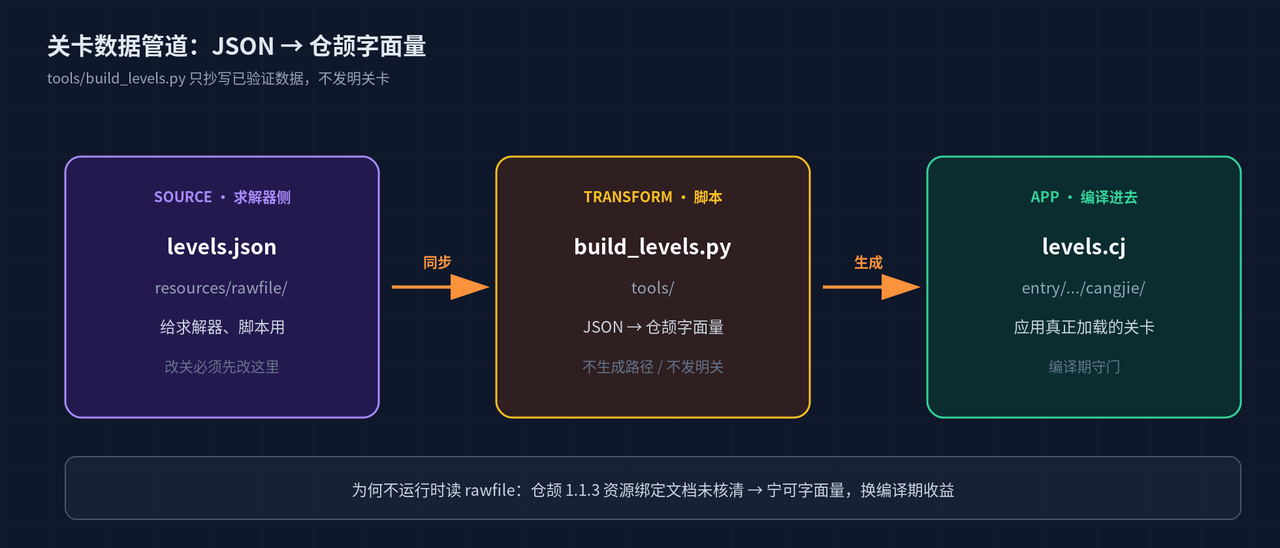
优点:双重账——一边诚实承认仓颉资源绑定成本,一边吃到编译期收益;求解器与应用读同一事实源。缺点:多一步同步脚本;CI 若只有脚本没有 DevEco,只能证明「字面量生成过」,不能证明「HAP 装过」——这两层验收要分开记账。
一周付出去的成本
三条约定能站住,不等于工具链免费。一周里真实付出去的,至少这三笔:
-
DevEco(华为鸿蒙 IDE)↔ 仓颉插件版本锁步:插件与 DevEco 必须成套安装,不能「IDE 升了插件没跟上」。本工程当时用的是 SDK 1.1.3、插件与 DevEco 组合以当时工程为准(曾出现插件 5.x 装不进 DevEco 6.0.1 的组合)。报名体验版 / 公测、Install Plugin from Disk,仍是人侧闸门——细则见开篇人侧闸门。
-
云 CI 当前编不出 HAP:鸿蒙仓颉工具链仍要本机 DevEco;没有 DevEco / 仓颉鸿蒙工具链的环境,CI 不声称编过包。Agent 可以跑求解器与字面量生成,但不能把「脚本绿」偷换成「HAP 绿」。
-
纯仓颉路径,不是 hybrid:这篇游戏是纯仓颉 UI + Canvas。我不假装「无缝替代 ArkTS」——互操作路径存在,但驿路巡点故意不踩那条路,先把规则层走通。和 Hybrid 模板混用,只会把验收边界搅糊。
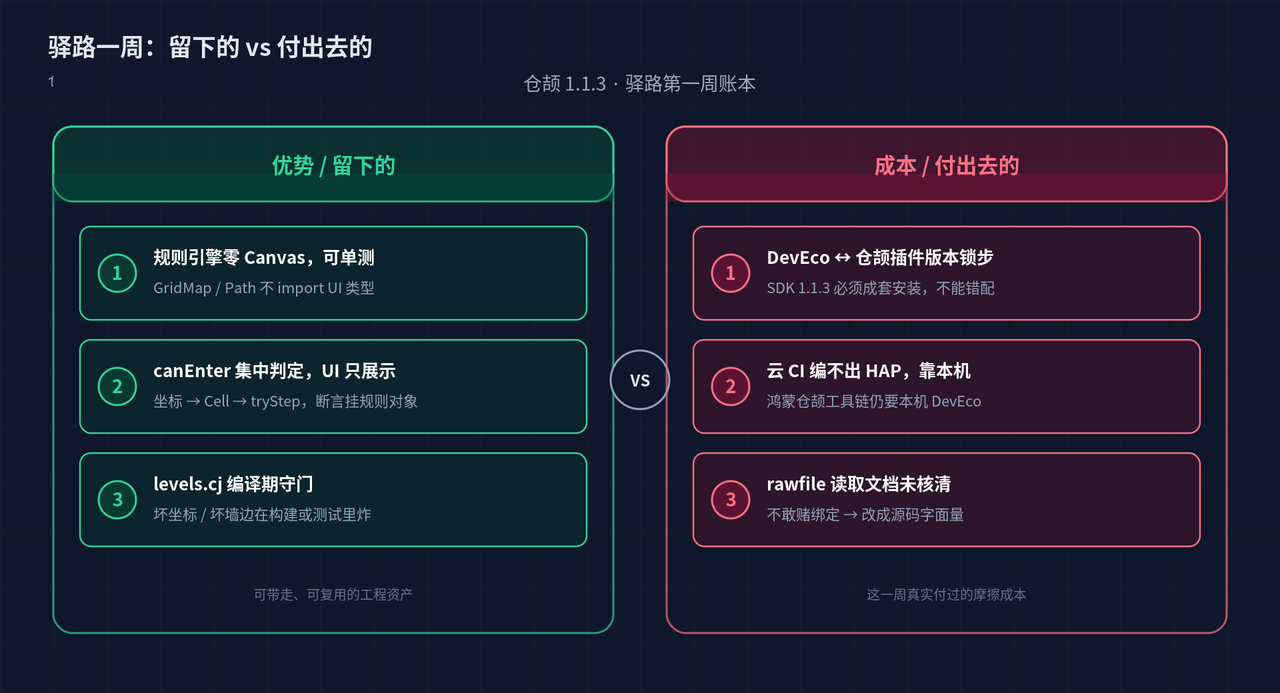
优点写透:成本写进排期后,Agent 长跑不会在错误层级空转(例如在云主机上硬编 HAP);纯仓颉边界一旦卡住,后续讨论不会滑回「顺便嵌个 ArkTS 页」。缺点写清:本机锁步与真机共测吃时间;纯仓颉路径放弃了部分 ArkTS 生态捷径——这是主动选择,不是疏忽。一周账的中心判断只有一句:留下的是可测规则与同源关卡管道,付出去的是人侧闸门(开篇已写)与文档 Beta 不确定性。
我怎么用 Grok Bot 开多个 Grok Bot 搞驿路
Grok Bot 先说清楚:它是跑在桌面上的助手环境——可以同时养多个各有分工的 Grok Bot,而不是在一个聊天窗口里让模型硬扮演所有角色。我定验收约定与拍板;各 Grok Bot 认领任务执行。驿路这一周,脚手架、过关图、规则层、烟测和挑刺是错开推进的,靠的就是这套形状。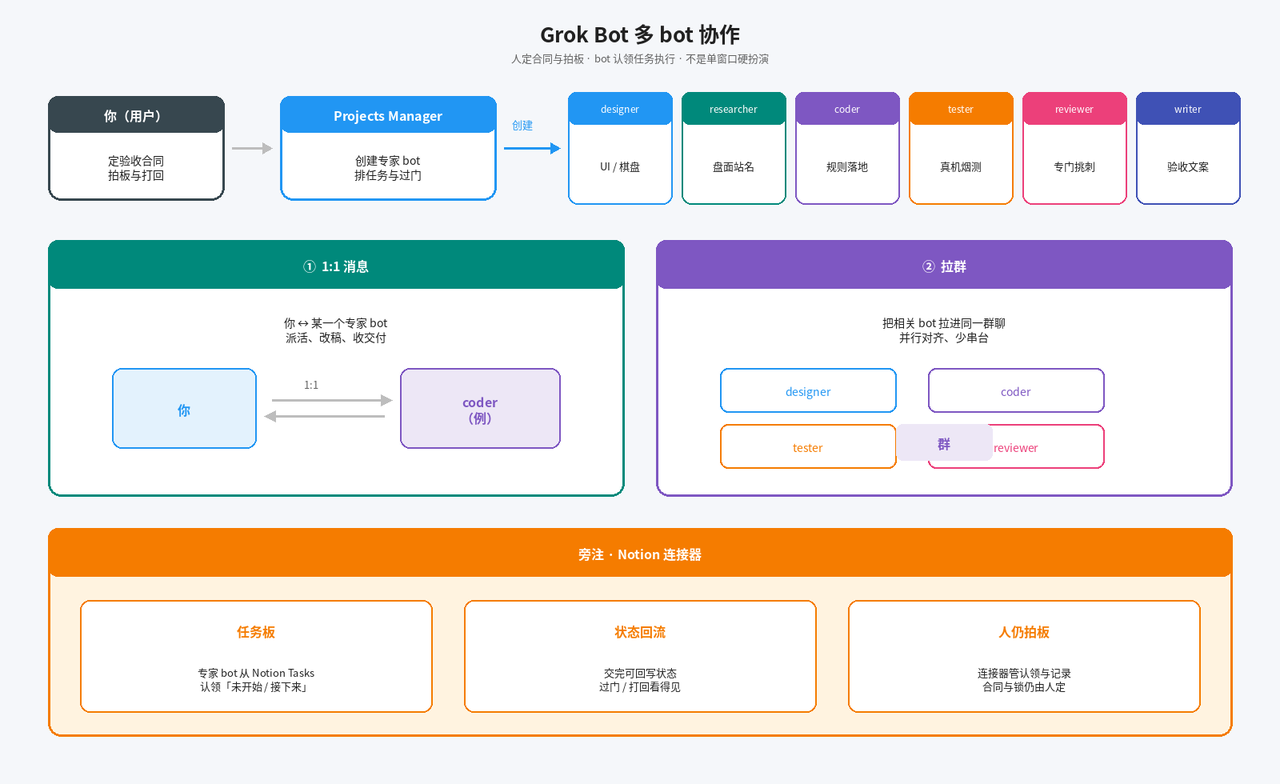
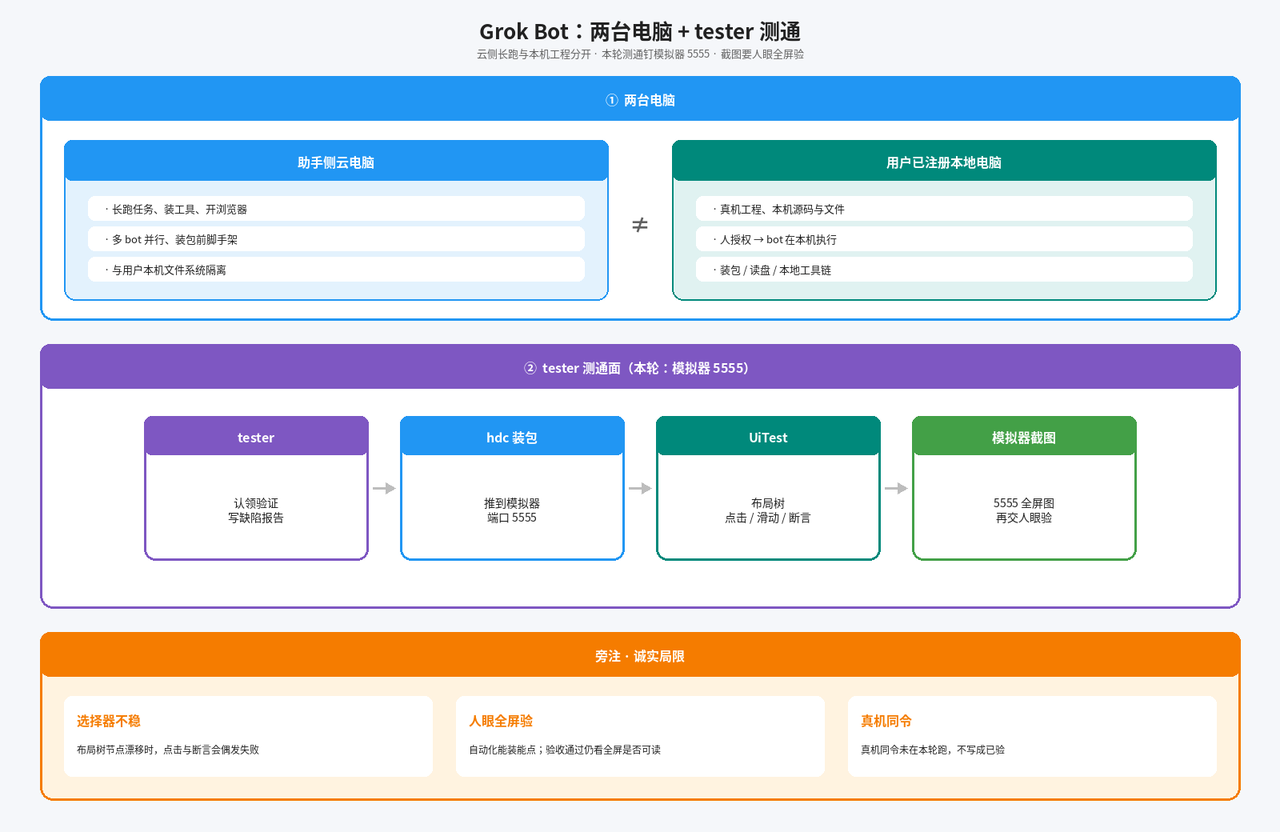
两台电脑:云侧长跑,本地碰真工程
多 Grok Bot 之外,还有一层常被漏写的体感:Grok Bot 能动手碰电脑——而且不是只能碰「助手自己那台」。我这边叠着用两套环境:
-
助手侧的云电脑:每个 Grok Bot 自带的那台机。适合长跑任务、装工具、浏览器查文档,登录态也能常驻。脚手架脚本、调研抓取、把大段构建探针丢过去跑——我盯验收约定,云侧扛耗时活,少占本机焦点。
-
我已注册的本地电脑:真机工程、本机文件与会话所在。Grok Bot 可以经我授权后在本机执行:读工程目录、碰 DevEco / 模拟器相关路径、动本机文件。没授权就不碰;授权是按次确认,不是默认接管整台机。
分工。本节速览:云侧跑长任务、装工具;本地侧碰「只有我这台机才有的」工程与设备——人授权,Grok Bot 执行。本地机要先在 Grok Bot 设置的电脑页登记成可用机器;具体点哪几个按钮以你客户端实况为准,这篇不展开菜单路径。
优点:长跑不堵本机,设备侧验又不靠口头描述。缺点:本地动作会等人点授权,急活偶尔卡一下;云侧没有我本机的 DevEco / 模拟器,编 HAP 仍得回本地——这和前面「云 CI 当前编不出 HAP」是同一条边界,不是两套故事。
Projects Manager:按意图创建专家 Grok Bot
日常入口往往不是我亲手把每个角色建一遍,而是先跟 Projects Manager(项目管理) 说清意图:这一周要驿路可玩、规则可测、过关图可审。PM 负责澄清范围、排人、卡验收——按需要创建或唤醒 designer / researcher / coder / tester / reviewer / writer 等专家 Grok Bot。人定方向与验收约定;PM 排班;专家执行。优点:角色边界清楚,少「一个人既画又写又测」。缺点:意图含糊时 PM 也会把任务拆歪——验收句仍要我先写清,不能外包给排人。
专家怎么拆(仍扣驿路)
-
researcher:盘面与站名、过关图约束;不交「唯一解」四字空话。
-
designer:棋盘 / 触控与讲解屏;图标与色值按目标尺寸交,不交糊成方块的默认形。
-
coder:Empty Ability + Canvas + 规则层落地;过审设计稿才进代码。
-
tester:本机连模拟器烟测与缺陷报告;用
hdc+设备侧uitest点滑截图,拉回全屏图后人眼看——不是只会口述「我点过了」。 -
reviewer:故事自洽、关卡过关图、验收约定有没有被偷懒——专门挑刺。
-
writer:把这四步与三条约定写成可引用的验收句,不替产品拍板。
这四步照旧:先写验收句 → 对应 Grok Bot 交最小交付 → 本机 / 模拟器反馈 → 坑进 memories。某个 Grok Bot 交了「能看见的 Canvas」却没把规则提出 UI,reviewer 或我会打回,而不是让 coder 继续叠皮肤。
tester 怎么点滑验:hdc + uitest,不是录屏工具
本节速览:Agent 用鸿蒙的 hdc + 设备侧 uitest,像人一样点、滑、截全屏,再拉回图用人眼看——这证明平台给了可被脚本驱动的模拟 / 自动化测通面,而不是又一个「帮你录屏」的壳。
工具链本轮证据如下(来自驿路烟测,不夸大):
-
hdc连模拟器127.0.0.1:5555;设备侧uitest(dumpLayout/uiInput)负责读树与注入;snapshot_display打全屏,再hdc file recv拉回本机(Mac)。 -
没用 Hypium;也没有自动像素对比流水线。脚本落在仓内
qa-shots/(例如clear_zhuo10.py、play_to_5x5.py)。 -
装包与启停走平台能力(含
aa force-stop/aa start);Grok Bot 负责把命令串起来,并把截图拉回。
点与滑怎么发生:先 uitest dumpLayout 拿到控件树 JSON(text / bounds / type)→ 按文案取 bounds 中心 → uitest uiInput click x y;树里找不到就退已知坐标。画线通关:把 Canvas bounds 映射到格子,再 uiInput drag …;列表用 uiInput swipe。这不是 Accessibility DSL,是「树 dump + 坐标注入」——选择器一漂,点击就会空,所以脚本要肯重 dump,而不是死记一次坐标。
边界必须诚实:本轮验收都在模拟器 5555。真机理论上同套命令,但没有跑真机对照——不能写成「已在真机验过」。平台给的是布局树、坐标点拖滑、全屏截图、装包启停;Grok Bot 拉回图后,章皮 / 半身 / 地貌带这类观感验收仍靠全屏肉眼,不靠 auto-diff。自动化省的是重复点滑;「好不好看、对不对章」仍是人审。
优点:烟测可脚本化,回归不必每次人手点完十盘。缺点:选择器不稳时要重 dump;全屏观感没有自动红绿;本地授权与模拟器在线仍是前置。把 tester 写进多 Grok Bot,不是为了多一个头衔,而是为了把「能跑到第几关」从口头变成可复现的命令链。
协作形态:1:1 消息,也可以拉群
各 Grok Bot 之间、以及我与某个 Grok Bot,都可以 1:1 发消息:派活、改稿、收交付,适合「只找 coder 修 tryStep」这种窄口。也可以 拉群(channel)——比如驿路相关的 designer / coder / tester / reviewer 同室对齐过关图与打回,减少私聊里来回传话。优点:并行对齐、少串台。缺点:群一热闹就容易刷屏;我要求群里只贴验收相关的结论与附件,过程碎嘴留在 1:1。不是只能跟用户单聊——专家 Grok Bot 彼此也能通气,但最终「什么叫过」仍由我拍板。
Notion:把验收约定与坑落到外部板
外部我接了 Notion 一类连接器:任务板上认领「未开始 / 接下来」类写作或关卡任务,做完把状态与链接回流,验收通过与打回大家看得见。规则验收句、这四步备注,也会落到 Notion 文档页,而不是只活在某个 Grok Bot 的短期上下文里。体感上:连接器擅长认领与回写状态;验收原文与锁版仍是人定——我不会让 Grok Bot 自己把「过了」写进终态。优点:周报与验收通过有外部锚。缺点:板一乱,Grok Bot 会认领错行;字段与状态名以板上实况为准,不展开点击路径。
这套形状服务什么(不是功能清单)
回到驿路三条约定:多 Grok Bot 的价值,是让「规则离开 UI / 步进唯一入口 / 关卡进源码」各自有人盯——researcher 与 reviewer 盯过关图与偷懒,coder 落地,tester 打红绿,writer 把验收句写硬。脚手架能绿只是进门;打回发生在约定被偷懒时,而不是模型「不会仓颉」。优点:并行、角色可记账。缺点:人必须验收;群聊要克制;PM 与连接器都替代不了「什么叫过」。这不是产品广告,是我这周真实用过的协作形状。
收束
目前我这样做:先写三句验收约定,再让多个 Grok Bot 认领脚手架 / 规则 / 过关图 / 烟测;GridMap 零 UI 类型,canEnter/tryStep 唯一入口,关卡经 build_levels.py 从 JSON 进源码;云侧长跑、本机授权后碰 DevEco;tester 用 hdc+uitest 在模拟器 5555 点滑截全屏,真机对照本轮没跑。目前我认这三条约定,才算「规则站得住」;别的拆法还没比过。从零搭仓颉游戏,目前我认脚手架能绿已够用,但棋盘能画只是进门,不是过。
仍待验证:真机是否同令可复现;云 CI 何时能诚实编 HAP;三条约定要不要再拆更细的「撤销手感 / 终局」产品拍板字段;选择器漂了之后,全屏肉眼验收能不能部分自动化而不误伤。
想和你讨论:验收约定写在 session goal / memories 里,和写进 Notion / 测试文件,哪一种更不容易被 Agent「先画皮肤」旁路?纯仓颉 Empty Ability 这条边界,在什么规模下其实应该早接 ArkTS hybrid,而不是再忍一周?
协作形状这里只摊开驿路这一周的现场;拍板放哪、批准之后怎么流转、证据怎么卡,我另有 Grok Bot 三篇笔记接着写——这篇不展开。
本节速览:三条约定 + 这四步是我这边这周的现场刀;别只复制 Canvas 脚手架,也别把「能交卷」误读成零坑。

 482


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


